

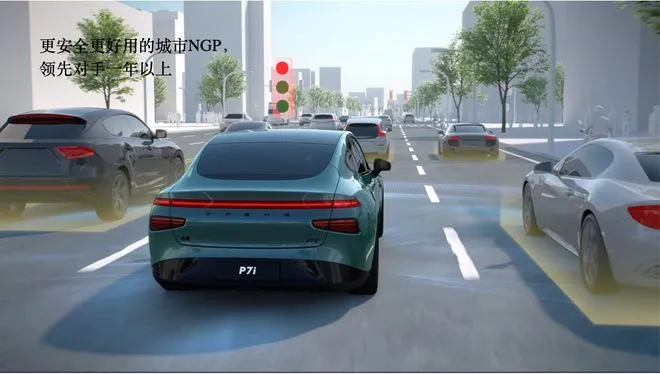
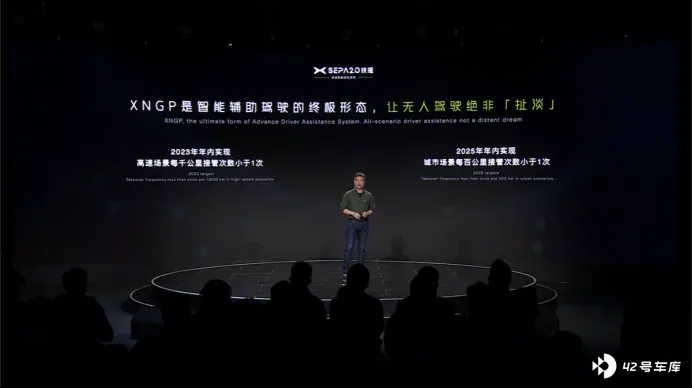
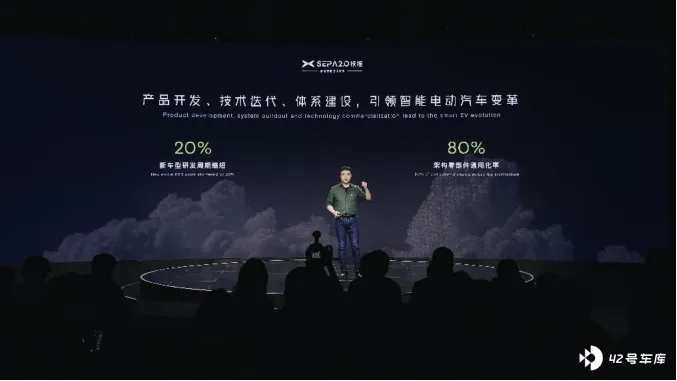
小鹏昨天的SEPA 2.0扶摇技术架构发布会可以说是干货满满,何大师兄花了一个小时给大家讲解。讲的东西很多,总结下来大体上就是动力补能、整车制造、智能体系三个方面,大师兄特别强调了扶摇下的X-NGP智能辅助驾驶系统让无人驾驶绝非扯淡,这是硬怼比亚迪啊。
有人要问了什么是SEPA 2.0扶摇?
扶摇是小鹏汽车独立研发的整车全域智能进化架构,是多个技术的组合体,包括:
动力补能:800V高压碳化硅平台、800V XPower电驱平台、X-HP智能热管理系统、超充网)
智能化:X-EEA电子电气架构、XNGP、XmartOS
整车制造:一体式铝压铸、CIB电池车身一体化、兼容多种悬架系统
至于为什么是2.0,是因为这个架构已于2019年在小鹏P7上首发,2.0可以视作时隔四年的一次升级。
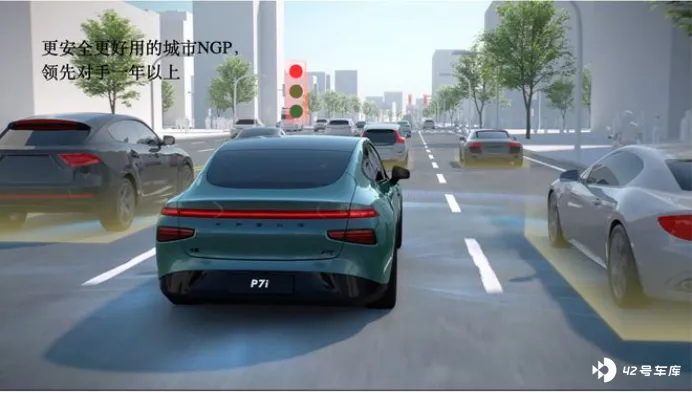
这里着重讲讲为什么扶摇下的X-NGP智能辅助驾驶系统,会让何小鹏如此有信心实现自动驾驶,主要得益于自动驾驶智算中心以及XNET深度视觉神经网络算法两方面。
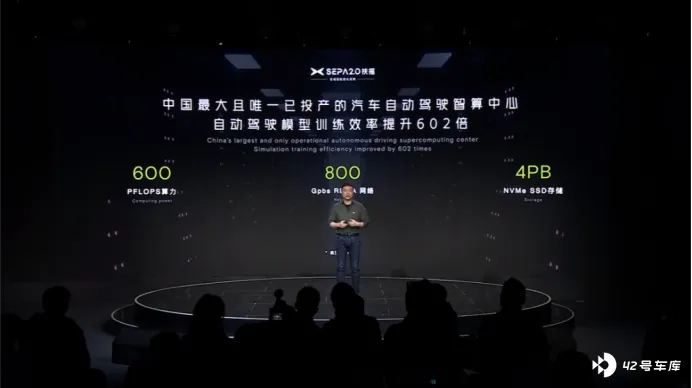
扶摇的自动驾驶智算中心,之前已经透露过了。**简单说,拥有 600 PFLOPS 算力,可将自动驾驶模型训练效率提升 602 倍,能帮助 XNGP 每年提升一年驾龄。**在很多人看来,提高智能化搭载好的硬件、算力高的芯片就可以了,这话看似没毛病,但事实上,算力更高的芯片仅代表着能够提供更强实力的可能性,并不是确定性。
芯片算力只是智能驾驶的基础,算法才是灵魂。举个例子,如果芯片算力高,智能驾驶系统算法弱。这个道理很简单,就像你可以吃的东西有很多,但是能吃下去多少还看胃的消化能力,你消化不了,东西再多又有什么用呢?换句话说,堆砌芯片、消耗算力其实并不难,难的是车企如何将高效算法转化成实打实的用户体验。
至于XNET深度视觉神经网络的作用,可以从三个方面来理解。
1、视觉技术得到深度训练。
目前自动驾驶相关功能只能完成此前被训练过的场景任务,难以通过纯理论或推算得到所有场景,所以这就需要实现自动驾驶的系统要有大量的数据采集和训练。比如,在驾驶途中看到前车刹车灯亮了,我们得让系统知道刹车灯亮代表着什么。
而在日常行车中,摄像头能够看到的东西几乎是包罗万象,每个东西都要依靠视觉技术训练,可以想象这个对计算机训练的算力要求有多高。**所以,一个高性能的计算中心是非常重要的,由于有了“扶摇”,过去一周算不完的数据,现在一天就可以搞定。**由此可见,在扶摇的加持下,小鹏的视觉识别能力,将有进一步的提升。
2、复杂场景可以不断学习。
这一点可以理解为是在第一点的加强练习,众所周知多特殊情况系统是无法识别出来的,像路上的小松鼠,鬼探头,这类场景,必须要经过反复训练,才能不被系统判定为新事物,这个过程就跟做题专攻难点差不多。
3、实时生成“高精地图”。
不管是小鹏还是其他车企,在发展智能驾驶的路上都对高精地图有着较高的依赖,这就会有一个问题,车企智能驾驶的推行速度会受限于高精地图的推行和更新。怎么办,不想处于被动,那就自己创造一个“高精地图”。
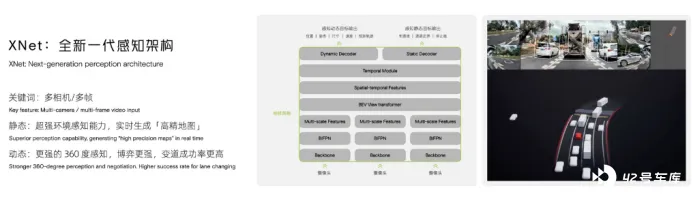
在足够强大的算力基础上,再结合前面提到的两点,系统就可以进行实时测算式的地图绘制,也意味着或将可以迅速地对道路上的变化做出反应。例如,今天某地的道路有交通管制,那么所有的小鹏XNGP就会主动绕开这条路线,而不是像现在这样,还需要被动地等地图供应商的更新。
说了那么多,其实用简单的大白话来说,**在SEPA 2.0扶摇支持下小鹏的汽车会更便宜;更多智能化,而且预留了很多升级空间;同时续航更实,行车也更安全,自动驾驶+人驾驶状态下更多安全保障。**据悉扶摇首款全新战略车型是G6,这款车也将在上海车展亮相,离得近可以去现场体验一下。






