百度 Apollo 发布的城市常用路线领航ApolloCityDriving,借助车道级地图,仅一趟就能实现秒级建图。国内首款纯视觉城市领航高阶智驾产品 ApolloCityDrivingMax 将于今年 4 季度量产落地。
在百度统计的数据中,在城市场景,包括通勤场景、接送家人、固定活动等在内的常用路线占到整体出行需求的 85%,为此,Apollo 推出通勤模式,可以最高性价比实现无限趋近全域场景的城市辅助智驾。
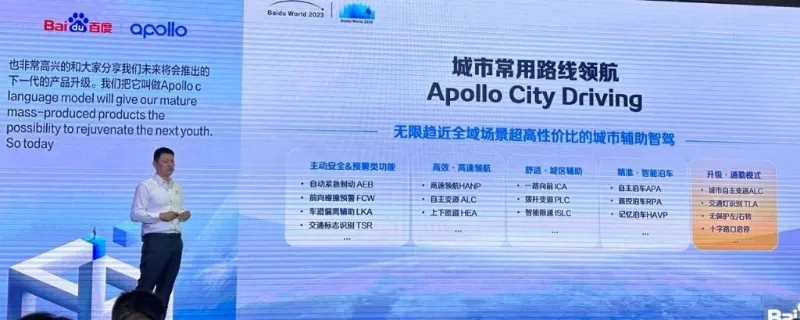
ApolloCityDriving 包括高速领航辅助、城区辅助、智能泊车以及可升级的通勤模式。
通勤模式可实现城市自主变道、交通灯识别、无保护左 / 右转以及十字路口启停等功能。
在整合多项功能后,ApolloCityDriving 可实现全场景覆盖,实现全域点到点的领航,打通室外车位,任意城快 / 高速路线和城市常用路线间的连接,大幅扩展使用场景,同时提高行车连续性。
而且,由于通勤模式仅需使用中算力平台就能实现,大大优化了性价比,而 BEV 能力的上线也将进一步强化其安全性。
ApolloCityDriving 优秀的软件能力可实现一趟秒级建图,只需驾车开过一趟就能开启通勤模式。
而借助云端共享可将建图路线分享给同车型的家人朋友。而且,建图后,区域内任意车位或任意点均可启动泊车功能。
在泊车能力方面,支持断头路车位、斜列,以及户外记忆泊车等场景,可实现 99% 泊车场景覆盖。
这套方案使用的是 9V5R12S 传感器配置,预计将于 2024 年下半年实现 OTA 推送升级。
此外,百度智能汽车业务部总经理苏坦也表示,国内首款纯视觉城市领航高阶智驾产品 ApolloCityDrivingMax 将于今年 4 季度量产落地。
纯视觉路线的高阶智驾能力是今年业内颇为热门的概念,但目前有还没有车企实现正式量产落地。
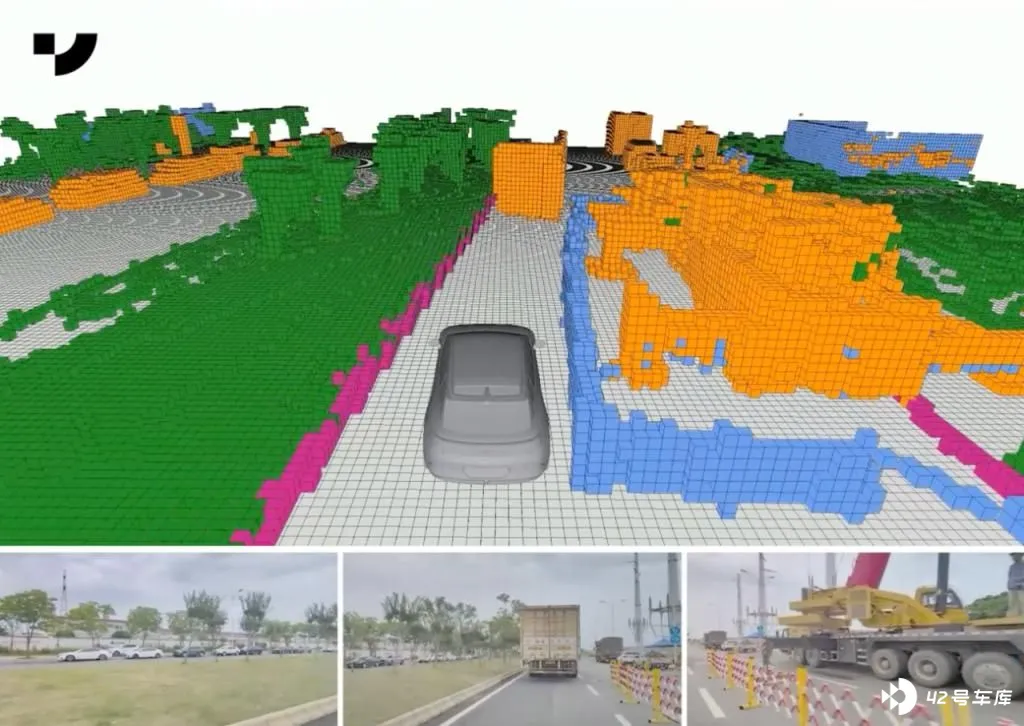
同一天,极越发布了其国内首个“ BEV+Transformer ”算法实现的纯视觉高阶智驾技术方案,并对外公布了极越与百度联合研发的国内首个占用网络技术(OcuupancyNetwork,OCC)。从公布内容来看,极越 01 搭载的应该就是 ApolloCityDrivingMax。
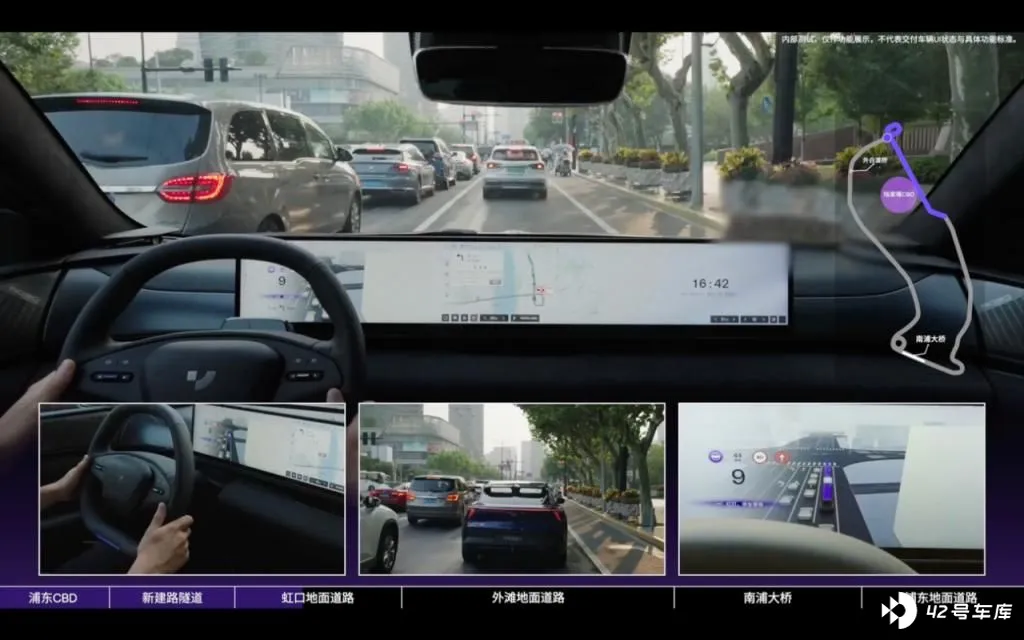
在极越官方社交账号发布的一段城市领航辅助驾驶路试视频中,极越 01 一镜到底跑完了上海陆家嘴 - 外滩 - 南浦大桥等路段,全程零接管。
BEV+Transformer 的纯视觉,配合 OCC 占用网络技术能够帮助汽车机器人更准确还原 3D 场景,获取比激光雷达点云分辨率更高的三维结构信息,还能减少漏检、误检并弥补视觉所不具备的空间高度信息,突破能力上线和提升安全保障的同时,替代激光雷达,并大幅提升了泛化能力。