作者:Galit 编辑:大懒货 排版:白木
轻舟智航产品负责人许诺带来分享“城市规模化NOA规模化落地迎来iPhone时刻”。
轻舟智航,是一家世界前沿的无人驾驶通用方案公司。已发布全栈自研自动驾驶解决方案「Driven-by-Qcraft」,首个落地场景「龙舟ONE」,致力于通过“动力引擎”——公开道路L4级别自动驾驶能力,与“创新引擎”——自动驾驶量产规模化落地,双引擎间的数据共生共享,推动无人驾驶的成熟应用。
轻舟智航,是一家世界前沿的无人驾驶通用方案公司。
分享中提到,2023年上海国际车展中,展出的近八成量产乘用车配有L2及以上辅助驾驶功能,可见,辅助驾驶已经进入标配阶段。随着硬件、算法等自动驾驶要素的不断成熟,众多车企在城市NOA(自动辅助导航驾驶,Navigate on Autopilot)上,有了突破性的进展,并且【2023】年末开始,车企会陆续进行大规模落地。基于目前不同的驾驶场景,「轻舟乘风」提供了Air、Pro、Max三套方案。其中,相比配备11V5R(11个摄像头、5个毫米波雷达),对高速场景有高阶应对能力的「乘风Pro」,在其基础上加有一颗前向激光雷达的「乘风Max」,能够实现道路场景更复杂,误识别率更高的“城市NOA”落地。
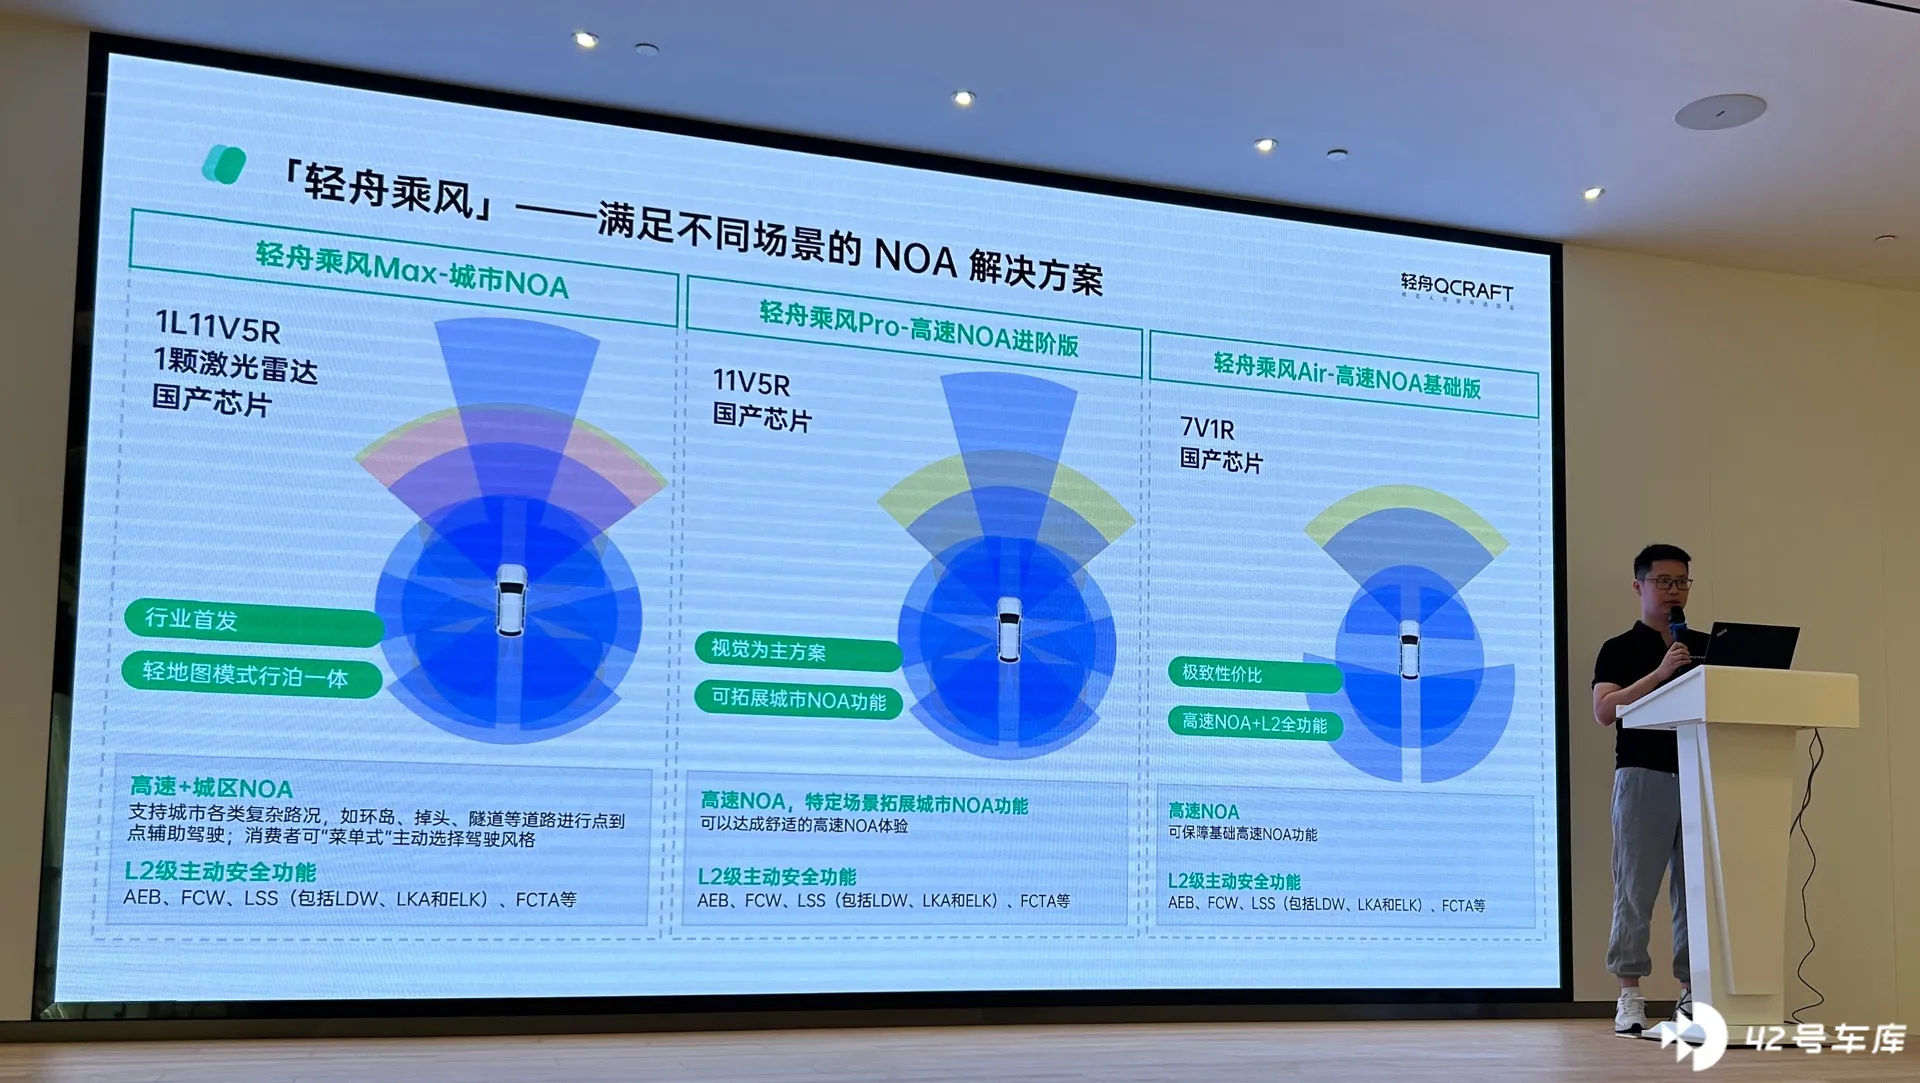
「轻舟乘风」提供了Air、Pro、Max三套方案。
为何在城市NOA的落地中,激光雷达如此重要?
相比于纯视觉方案,激光雷达在夜间、雨天等能见度情况下,对物体的识别有更大的优势,其不仅可以在城市NOA中发挥“explorer”的作用,还能够通过离线点云大模型训练车端BEV检测模型,进一步赋能视觉方案。
对于价格战问题,负责人提到,轻舟作为算法公司,在控制成本方面也要对齐车企需求,面对不同的配置需求,会推出不同算法进行匹配与迭代,整体成本一定会随着行业发展降低。相信作为辅助驾驶的天花板、无人驾驶的门槛,城市NOA一定能带来生活的便利,和相关技术的进步。
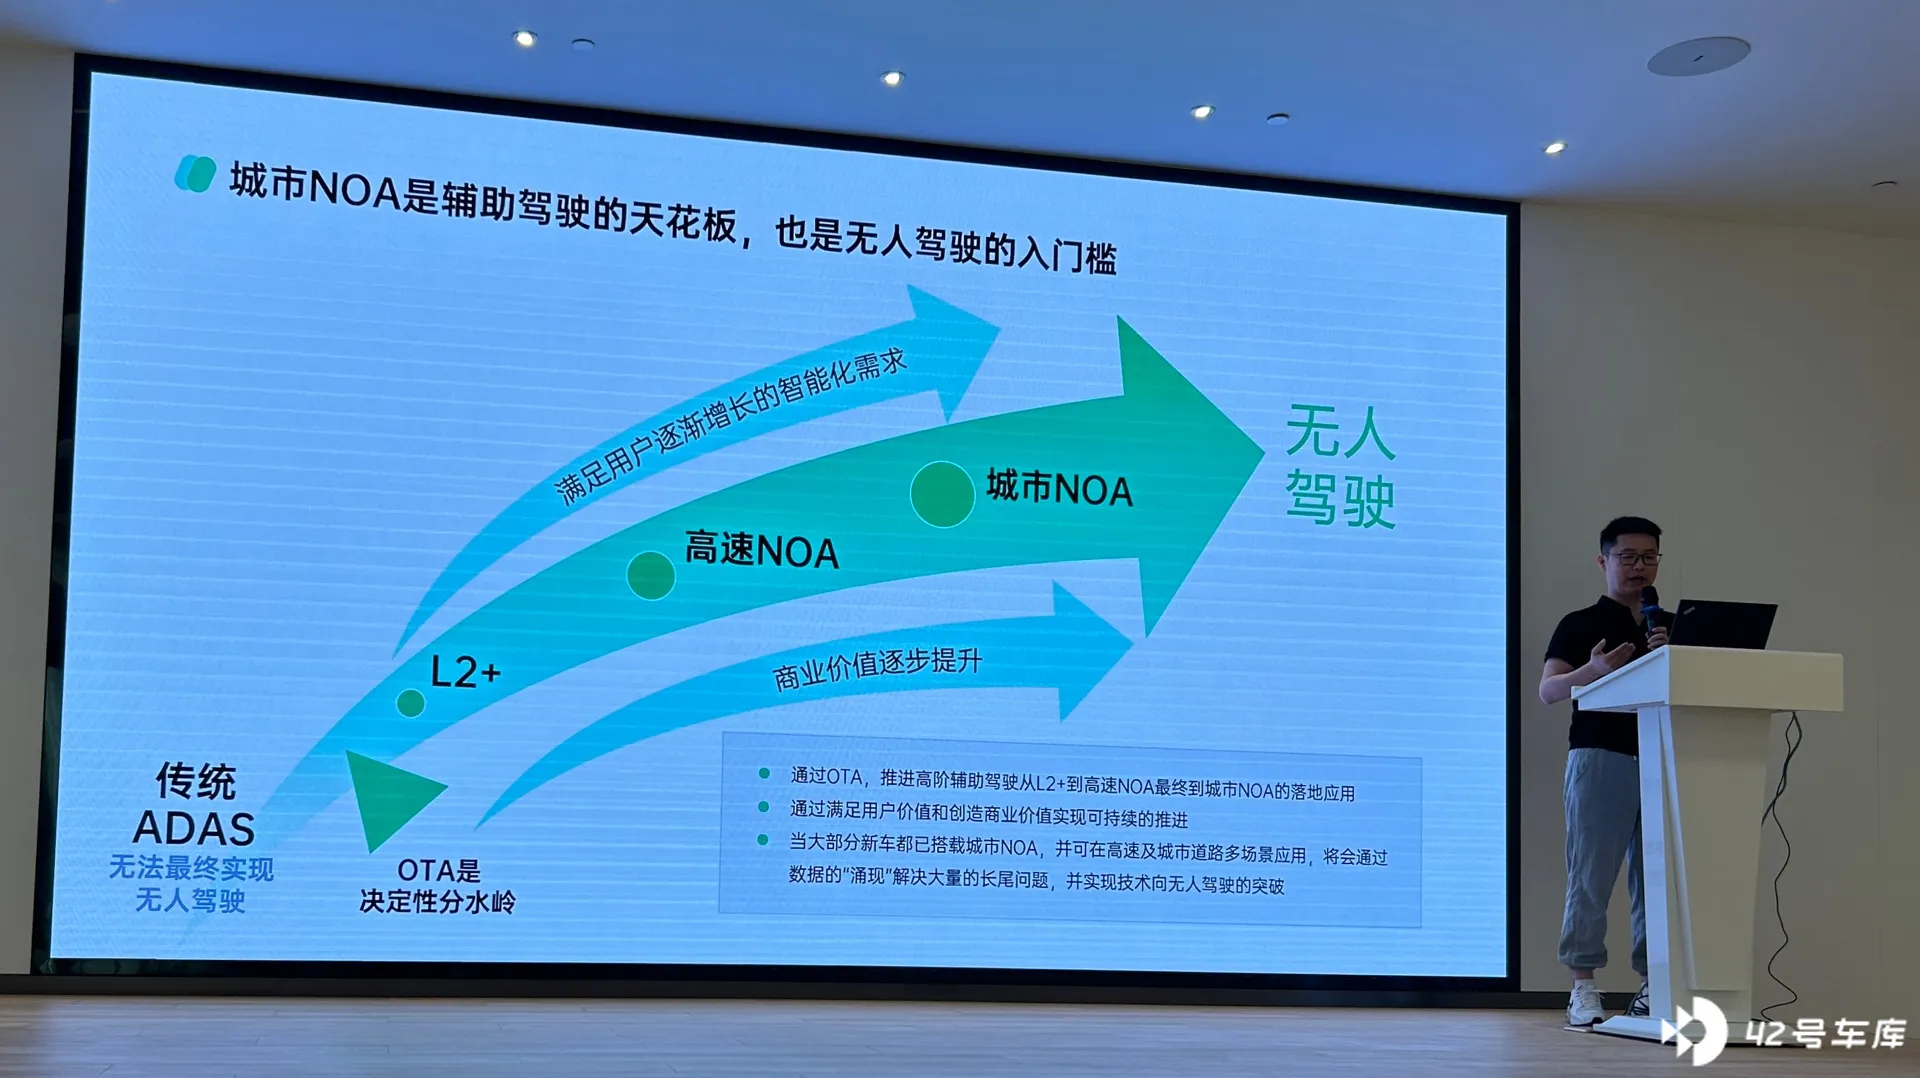
“辅助驾驶的天花板,无人驾驶的入门槛”
禾赛科技战略负责人施叶舟则带来分享“激光雷达:车企竞逐城市NOA的「秘密武器」”。新势力热门车型中,问界M7,智驾版车型销量占总销量的61%,对于小鹏G9,这一数字更是来到了80%。可见,高阶只能驾驶正在越来越受到市场的欢迎。海外市场头部车企,如奔驰、宝马,为了实现L3级的自动驾驶,量产车型也纷纷标配激光雷达。激光雷达拥有抗光线干扰能力强、获取真三维信息、信息置信度高的三大优势,激光雷达+摄像头融合方案的夜间感知能力,相比纯视觉方案提高了三倍,nuScenes数据显示,融合方案在目标物追踪准确度上也具有明显优势。同时,基于语义识别的视觉方案并不擅长处理未经定义的通用障碍物,而激光雷达通过直接获取真实三维信息能够有效避免此类漏检。不仅如此,在60m距离外,激光雷达的z轴精度能达到2cm,厘米级的精度能够帮助其有效识别路面上的低矮物体。
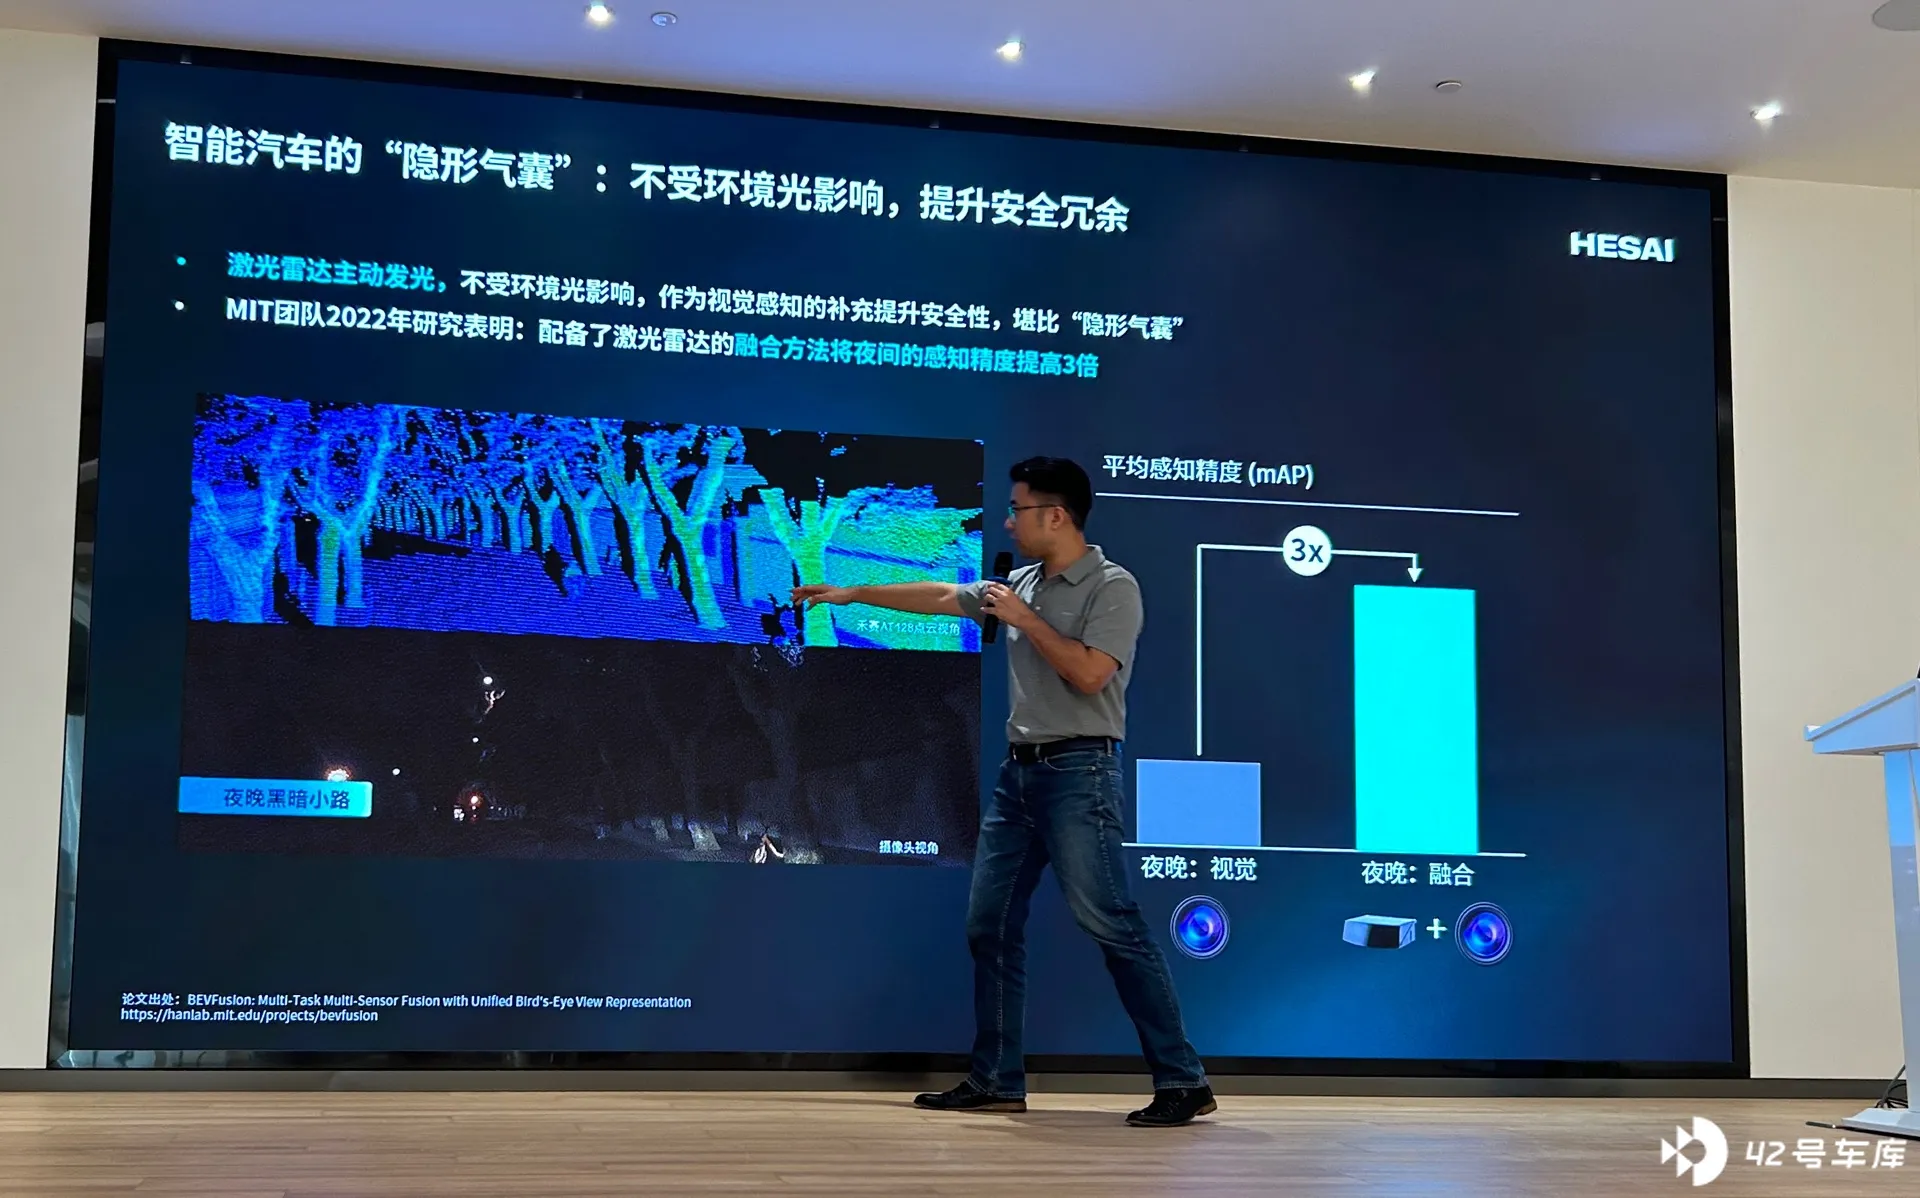
激光雷达+摄像头融合方案的夜间感知能力,相比纯视觉方案提高了三倍
对比“占用网络(OCC)”的新方案,激光雷达也有诸多优势。简要分析占用网络方案,即为将现实场景,简化为类似”我的世界“游戏中的方块体素,只做障碍物是否占据方块的判断,而不做具体识别。若数据训练不足,易发生漏检。并且占用网络的实现需要四个步骤:提取2D特征,转为3D模型,时序对齐为4D网络,解码生成3D结构与目标物速度。要想在有限算力下兼顾“高精度”“低延时”是极具挑战的,而激光雷达只需要实时地将激光探测信号进行几何变换,即可获得直接的测量数据。尽管采用占用网络方案,减配硬件可以降低“显性成本”,但诸如算法、离线数据标注、仿真训练、训练时间的“隐性成本”却会大量增加。
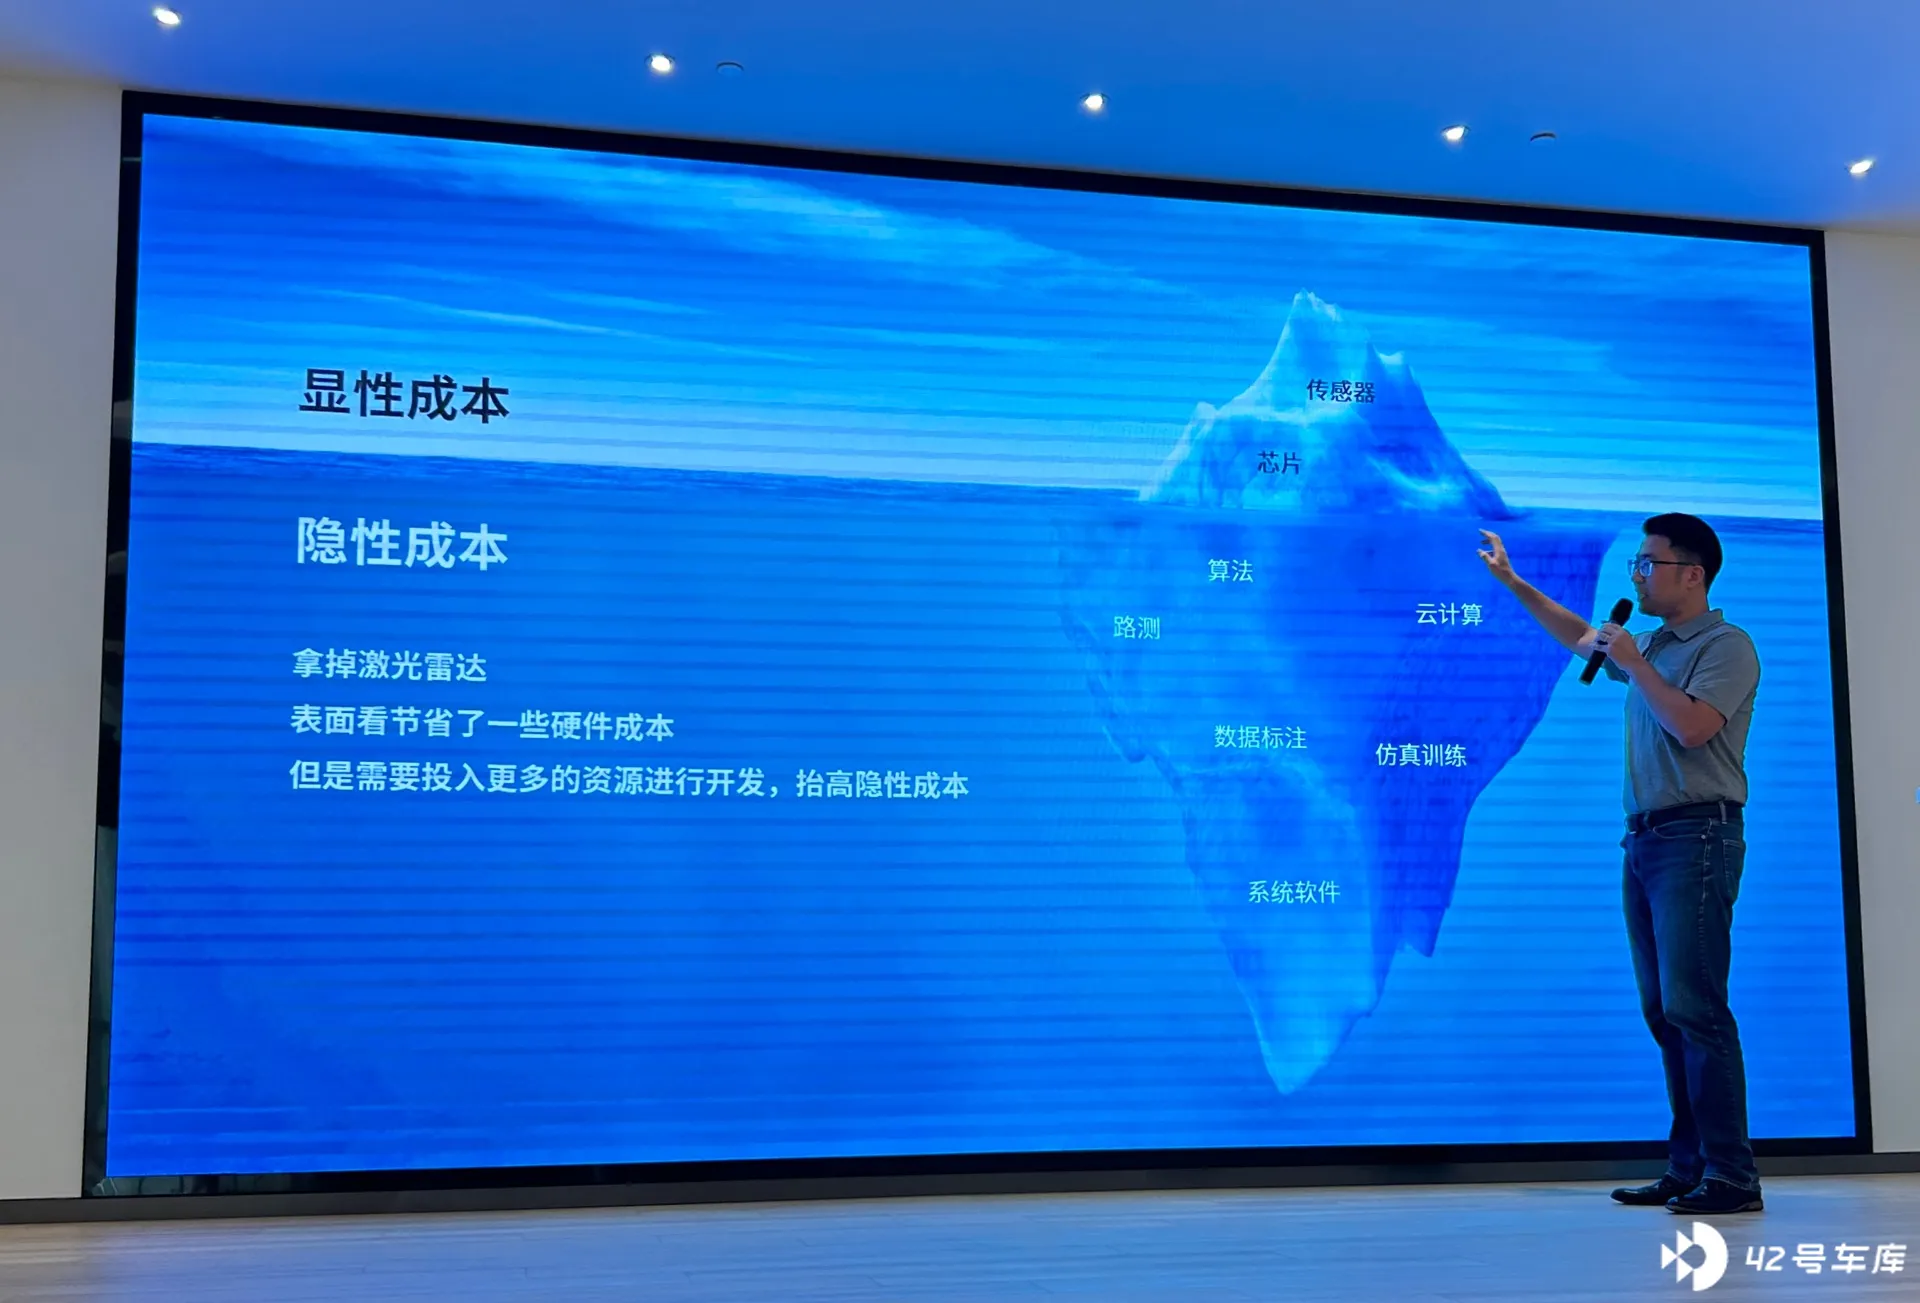
“显性成本”与“隐性成本”
既然如此,马斯克为何仍然坚持走视觉路线,称“激光雷达是傻子用的拐杖(Lidar is a fool’s errand)”,特斯拉的作业,我们不能抄吗?
学霸的作业不好抄啊!
特斯拉已具有巨大的先发优势。目前FSD beta的累计里程已经超过5亿英里;14年开始自研芯片,21年发布7nm AI芯片D1;14000块芯片的加持,缓存规模可处理1600亿帧图像,已形成“算力+算法+数据”三方面的竞争壁垒。对于“去激光雷达”呼声的一大原因——成本过高,禾赛负责人也提到,相比16年7-8万美元的成本,如今激光雷达的成本已在1000美元以内,价格减小了2个量级,并且伴随规模效应,仍有下降的空间。要想在视觉的赛道上与这一强大的对手对抗着实困难,而激光雷达的应用未尝不是推动无人驾驶落地的一个有效手段。
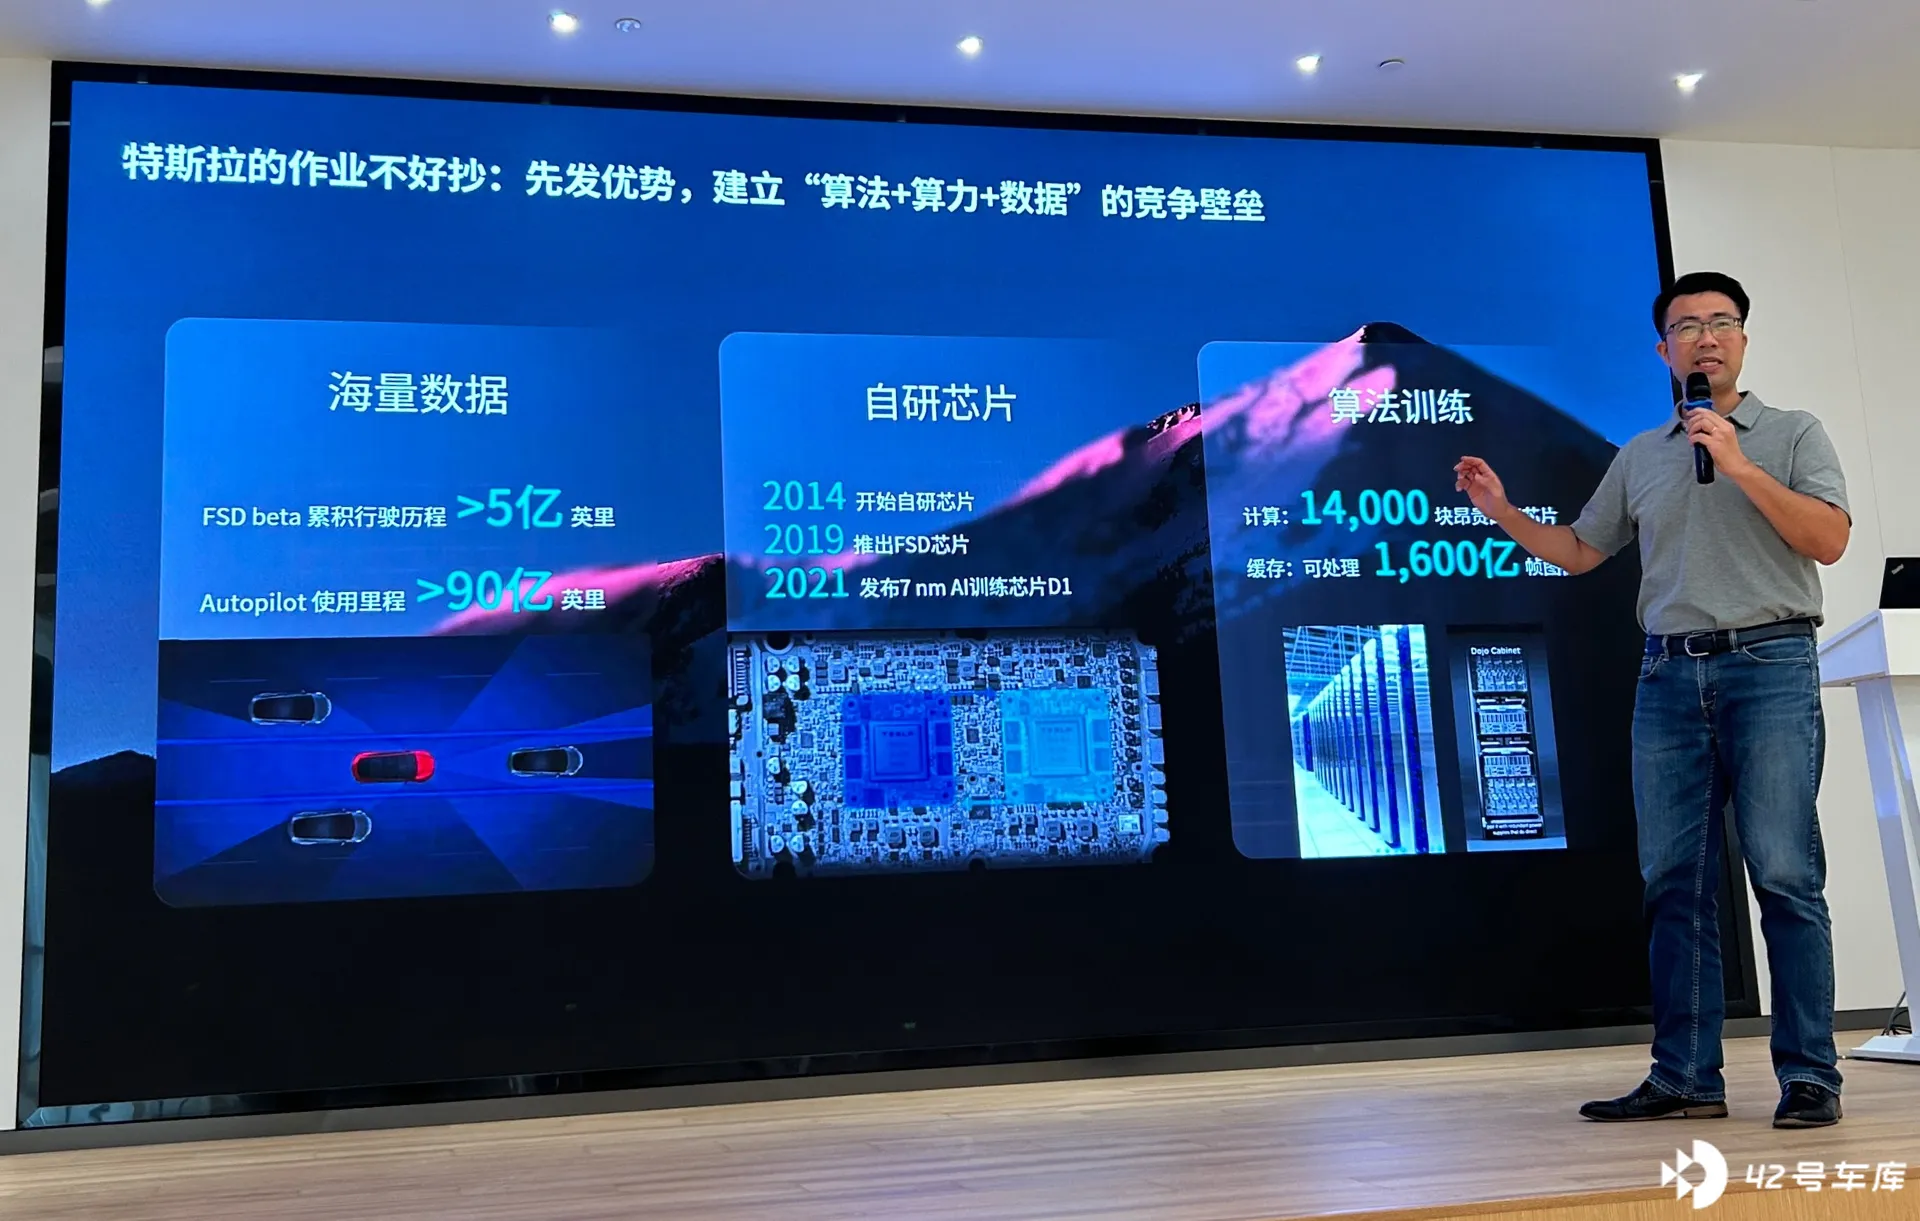
学霸的作业不好抄
展望:
针对这次技术分享会总结,我个人针对“城市导航辅助驾驶到底是否需要激光雷达?”我认为至少现阶段是需要的,现阶段需要激光雷达是为了在将来可能更好的走向纯视觉线路。
1. 我们都知道现阶段视觉感知线路Fsd beta在【北美区域】做的比较好,但是基于现在hw3.0算力,其占用网络的体素切分精度在复杂的城市场景中,特别是在纽约这种老司机看的都头疼的城市道路的表现也只能说是一般。国内新势力AD团队,如何针对我国超复杂的城市交通场景,快速开发出一套高度可用的纯视觉感知的城市导航辅助驾驶?这里要打好几个???
2. 针对前向激光雷达【无论是高位还是两侧补强位】均可以对车辆前端视觉感知提供一个真值反馈,一个方面可以帮助车端对城市静态场景的拓扑结构学习,加强车辆视觉感知针对静态交通参与者的理解上限;另一方面可以针对动态交通参与者中不规则障碍物/参与者提供真值反馈,轻舟就提出了针对这种交通参与者的离线矫正/识别是激光雷达一方向,更别说基于激光雷达点云算法去进一步增强AEB等主动安全配置上限进而降低交通事故发生概率的额外益处也是不可忽视。