

作者:陶烟烟
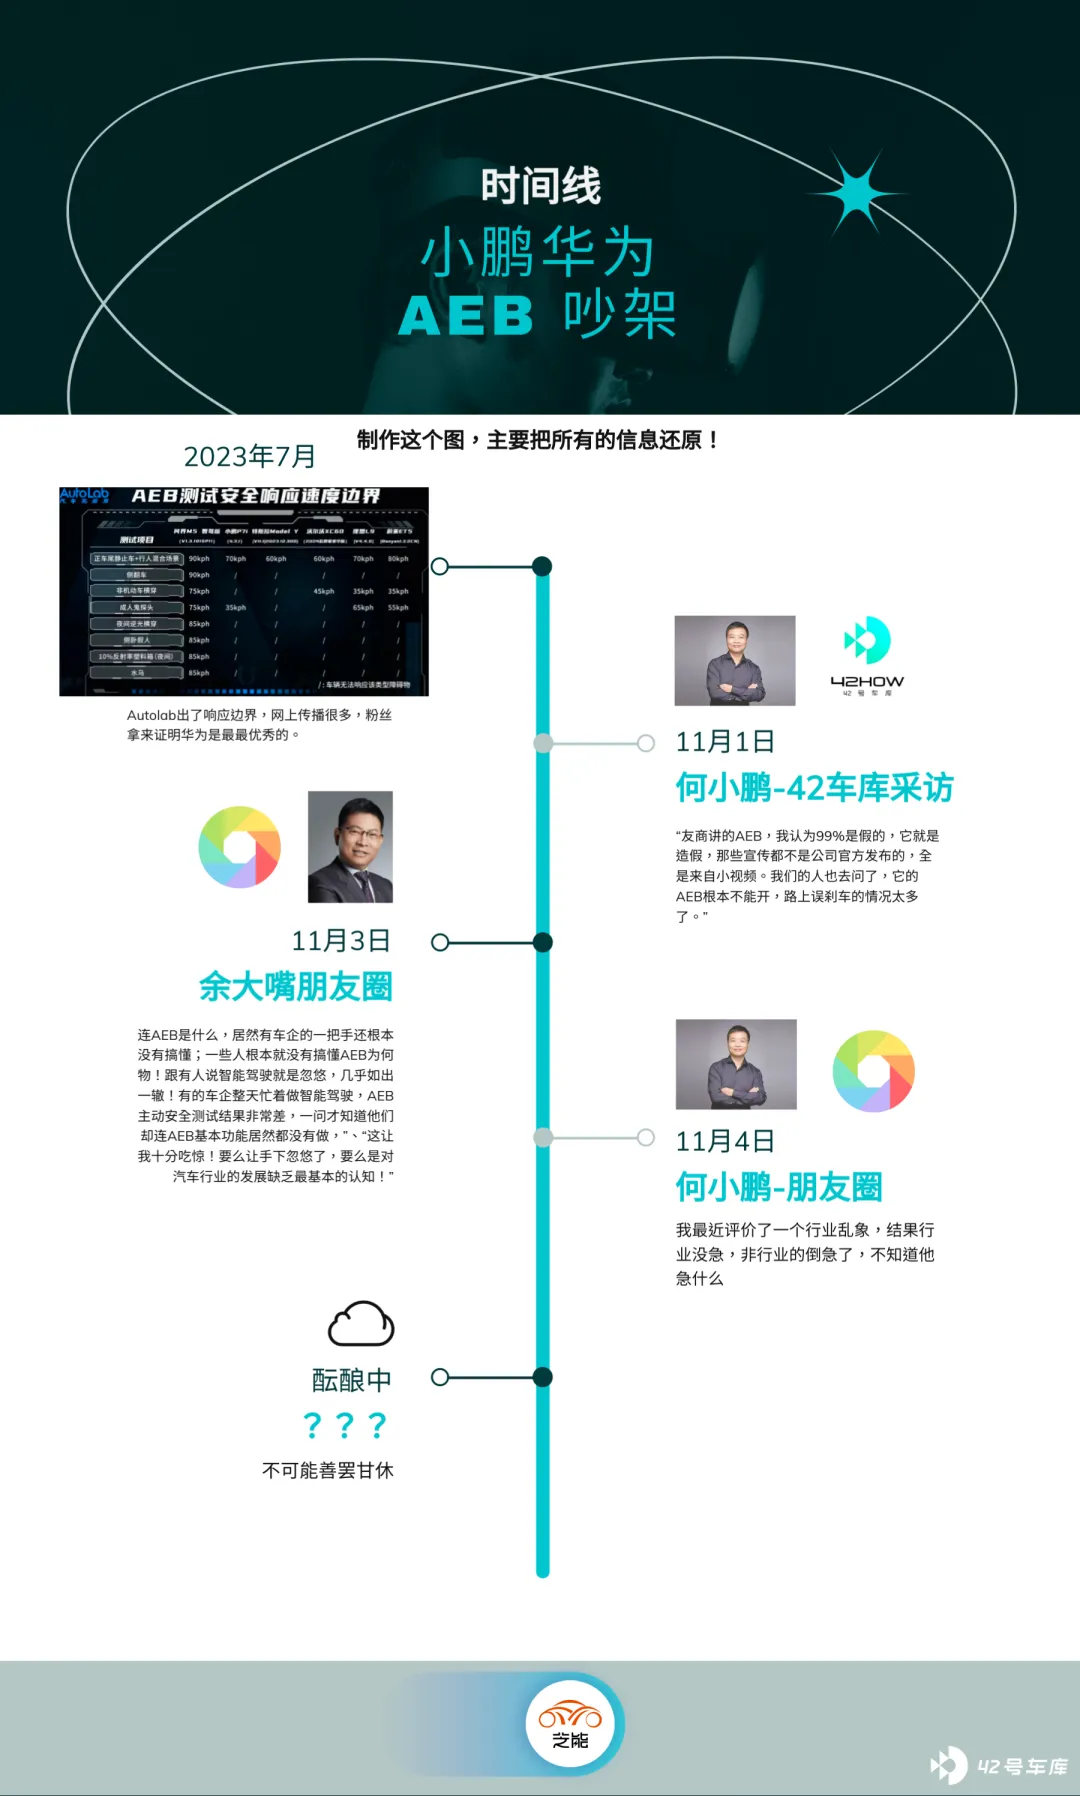
近日最热闹的是关于 AEB 的论战,为了方便大家理解背景,先做了一个时间线图。
AEB 是什么?
在设计过程中, AEB 功能检测潜在碰撞 。
这需要引入了一个 碰撞时间 的概念。碰撞时间 TTC (Time-To-Collision) 指的是,行驶车辆计算出和前方物体可能发生碰撞所需要的时间,定义为自车与障碍物之间的距离除以相对速度。计算时会考虑预期的车辆轨迹、道路几何形状、交通控制以及相对位置和速度 等等,这个数据可以来评估行驶中的车辆和道路环境的安全性。
A EB 的关键是 避撞算法 ,避撞算法决定了预警的时机和逻辑,其核心问题是确定合适的介入时刻。 对于大多数用户需要的是: 在相对危险的时候才介入 ——即 TTC 足够小的时候, AEB 就应采取制动措施。
除了算法之前,这里还有 几个原则 :
◎ 一是不能影响用户体验
制动时刻应晚于驾驶员的最迟制动时刻和驾驶员的最迟转向时刻; ——翻译成大白话就是,如果驾驶员有足够的反应时间自行操作刹车或者转向,AEB 不应该过早地启动。
◎ 二是确保制动效能
制动时刻应早于制动系统将车辆刹停的最迟制动时刻,达到避撞的目的。
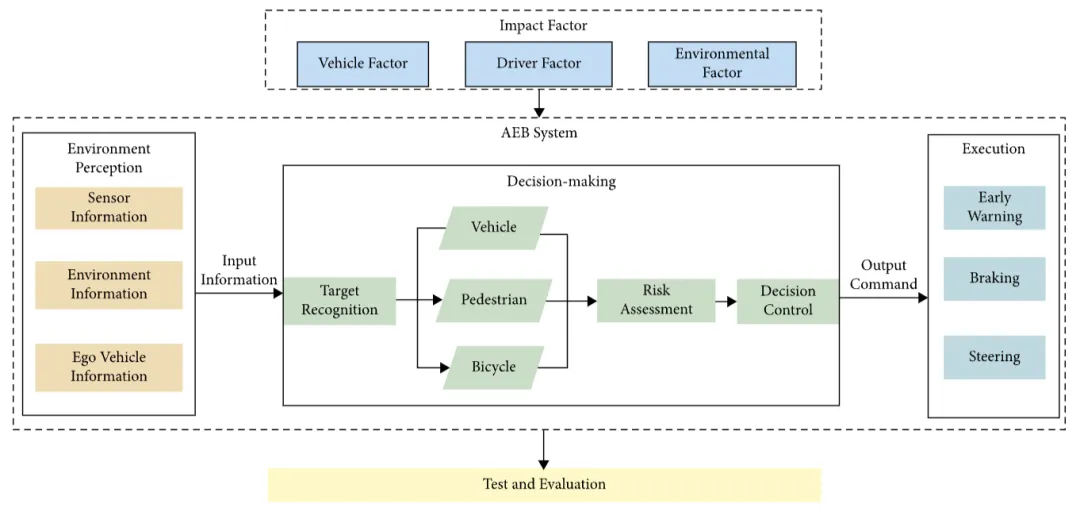
随着 AEB 系统的要求扩展, AEB 感知需要识别车辆、行人甚至更多有可能碰到的场景:比如骑自行车的人、小孩等。
AEB 的触发条件
当车辆行驶时,AEB 系统算法实时地计算出本车与前车在当前运动状态:
◎ 当 TTC 值小于前方碰撞预警系统 FCW (Forward Collision Warning) 的阈值时,系统采用视觉、听觉或触觉向驾驶员报警;
◎ 当 TTC 小于 AEB 阈值时,系统以一定的减速度采取紧急制动。
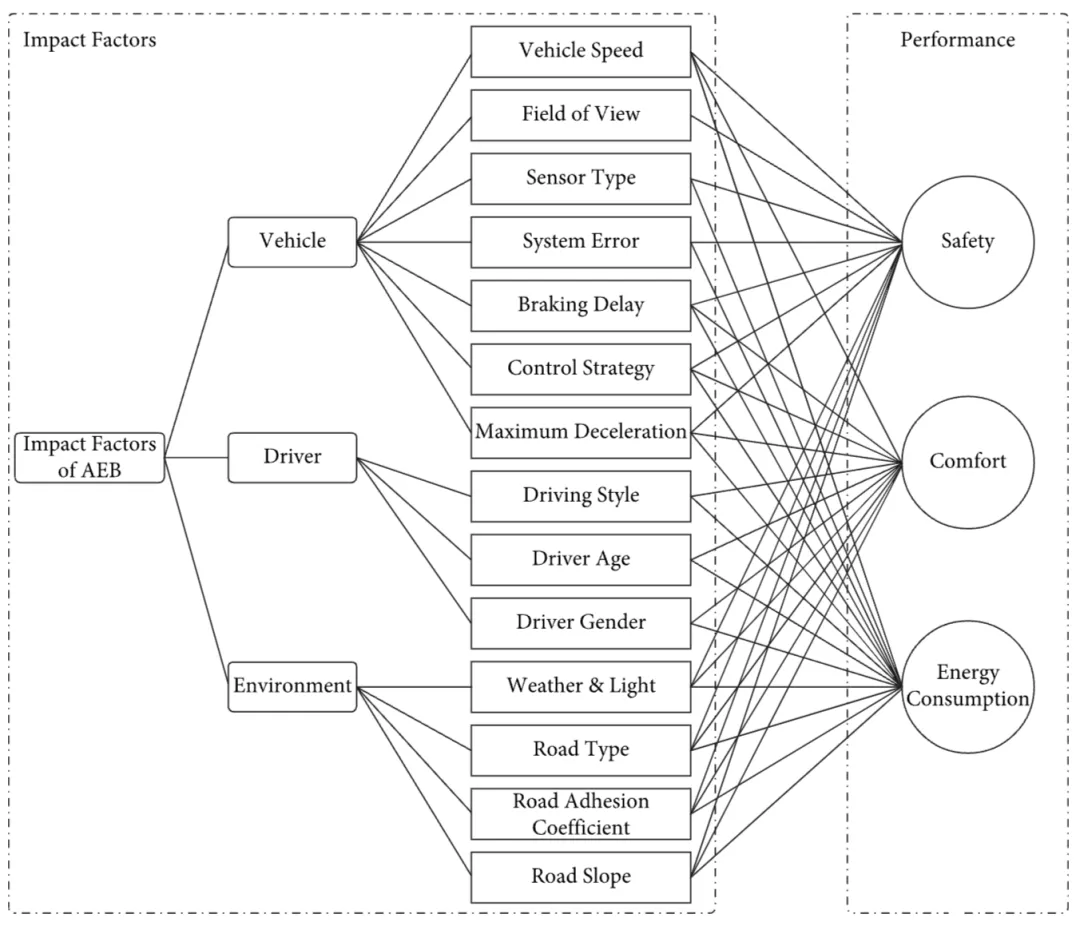
从国内测试要求来看:
◎ 速度: 主要根据 20、30 和 40 公里/h 的速度来测试;较高速度下主要测试 50、60、70、80km/h;
◎ 碰撞位置: 测试中车辆是和前车在正负 50%的偏置率。就像前面说的日常场景下,由于设计的差异性,确实可能出现 AEB 没给你刹住的情况发生。
紧急制动辅助装置(EBA)
效果更好 ,汽车企业还设计了这项功能 AEB 功能的好搭档,紧急制动辅助装置(EBA)。
在正常情况下,大多数驾驶员开始制动时只施加很小的力,然后根据情况增加或调整对制动踏板施加的制动力。许多驾驶员也对需要施加比较大的制动力没有准备,或者反应得太晚。
EBA 通过驾驶员踩踏制动踏板的速率来理解它的制动行为,如果它察觉到制动踏板的制动压力恐慌性增加,EBA 会在几毫秒内启动全部制动力,其速度要比大多数驾驶员移动脚的速度快得多,EBA 可显著缩短紧急制动距离。
AEB 的测试要求
UNR152.00 supplement 3 法规新增了针对 AEBS 系统假反应测试的要求,并要求在假反应情景中,AEBS 系统不会误触发,车企可以通过实测或者仿真来满足要求。
- R152 技术要求:
◎ 紧急制动前 0.8 秒发出声光触觉其中两种 警告 ;
◎ 检测到碰撞可能性时≥5m/s2 减速度制动 ;
◎ 10-60kmh 时速范围 处于激活状态;
- R152 测试三种场景:
◎ 车对车: 被试车向前靠近静止&移动的目标车,以 10~60km/h 相对速度,能触发应急制动并满足上述 3 条要求。
◎ 车对人: 人以 5km/h 横穿马路情况,车辆满足上述 3 条技术要求
◎ 车对自行车: 单车以 15km/h 横穿马路情况,车满足上述 3 条要求。
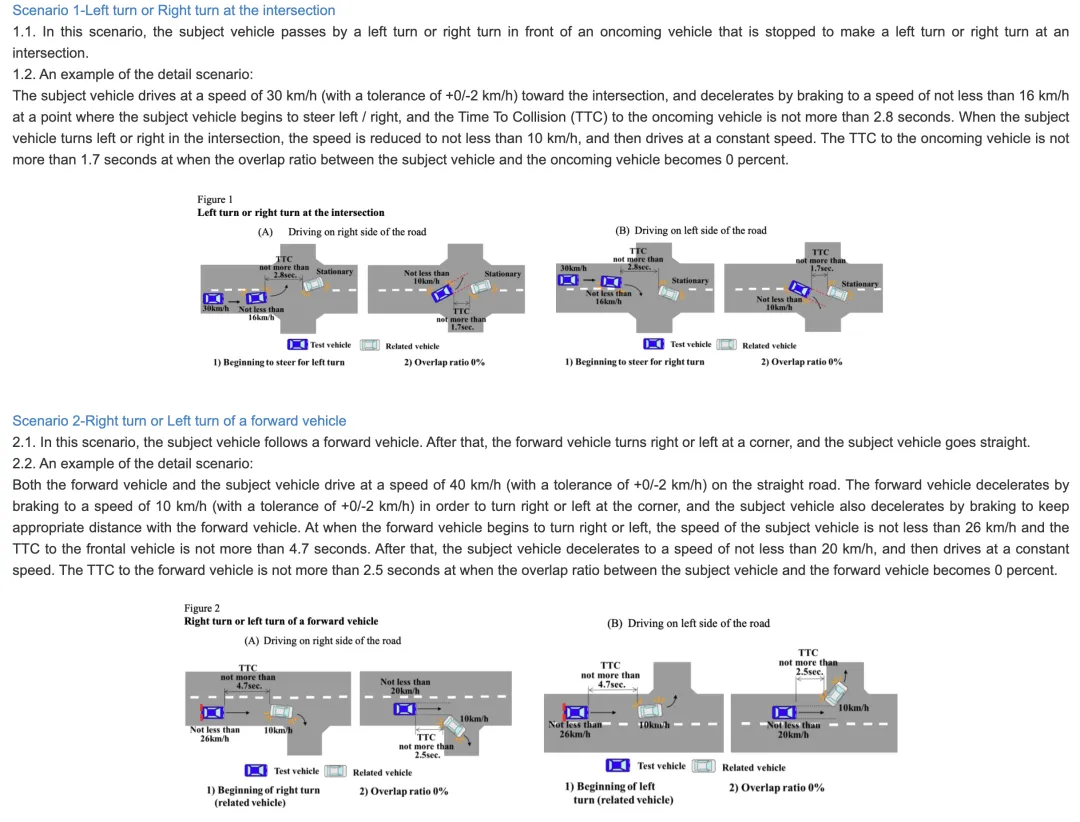
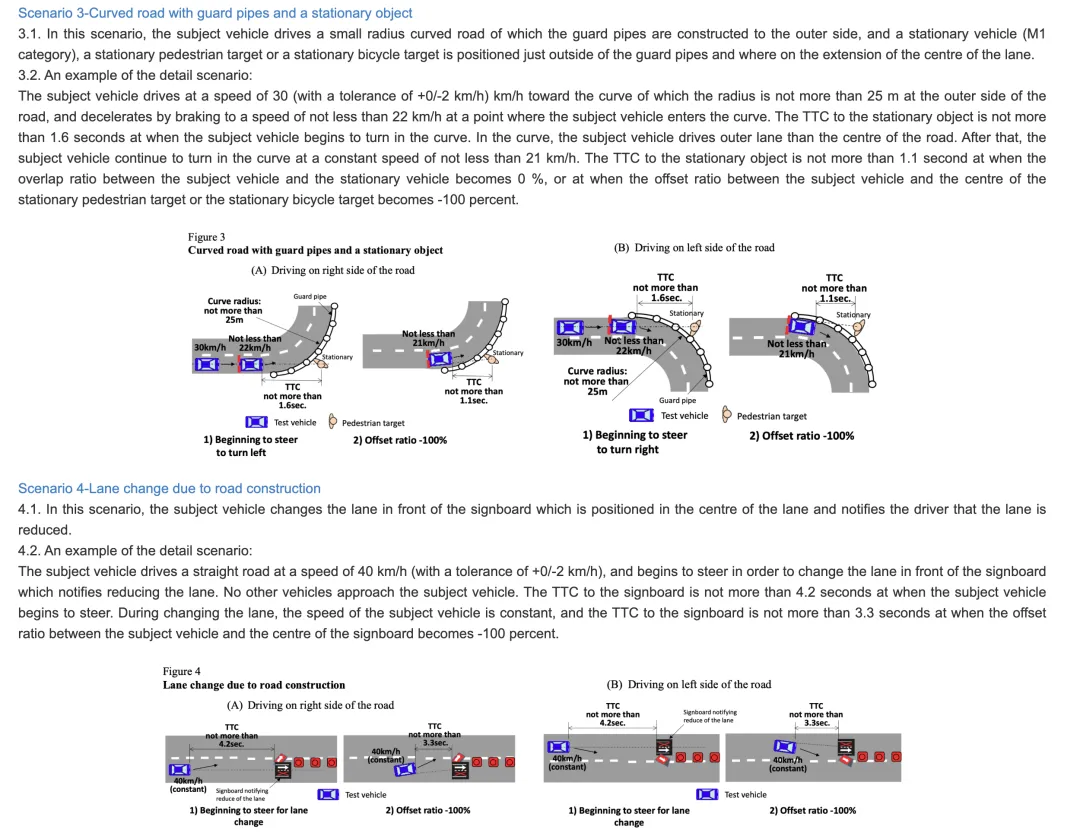
ENCAP 的测试场景 相对 R152 的复杂很多,有好几十来种:
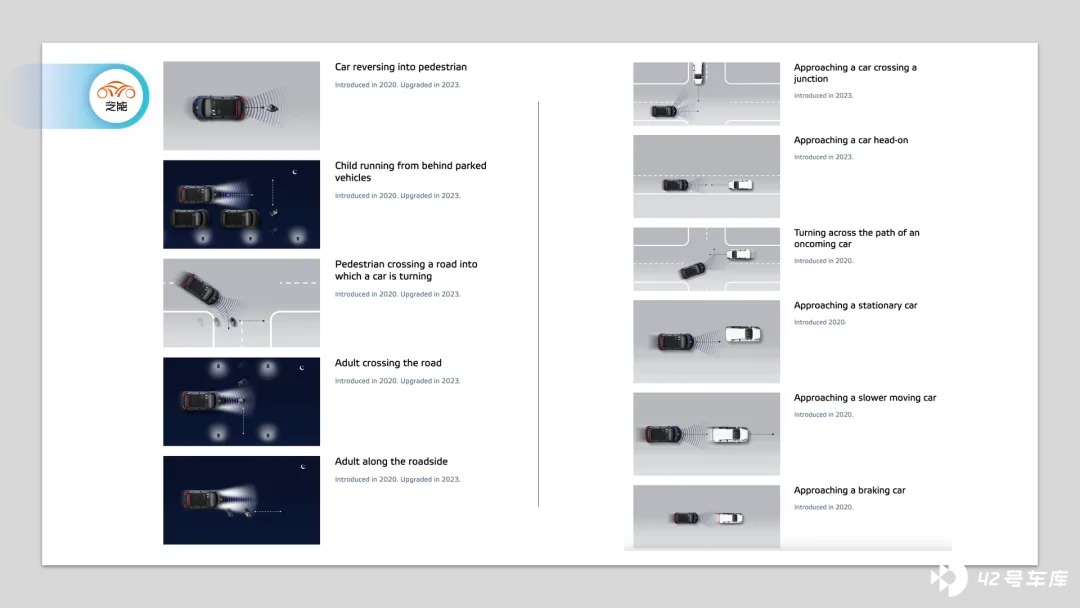
分车相对车碰撞、车相对走路的行人、车对骑车的行人、车对摩托车这几类场景,里面每一类又有几种到十几种工况。
相对碰撞速度范围 比 R152 法规更大, 并且不只是直接用试验车的脸怼目标车的车尾撞;还有车头对车头,车头对侧身,车头对车尾。 潜在的撞击点不只是在车头中点,还有在 25%和 75%的位置 。
另外有些工况要求在夜间近光或夜间远光照明条件下进行。
得分计算: 考察各类场景下的各种工况中 AEBS 是否触发避免碰撞,触发了 AEBS 就得分,然后统计每类场景的小计得分,最后把那几类的小分归总拿到 AEB 的总分。
小结
AEB 第一次站在舆论 C 位。






