昨天晚上,跟42号车库的308编辑讨论了一些关于城市导航辅助驾驶的主观感受,现在用Q&A的方式简单汇总一下。
Q1:现阶段跑通城市导航辅助驾驶功能的车辆,硬件配置的格局如何?针对不规则的动静态障碍物采用的技术路线又是怎样的?
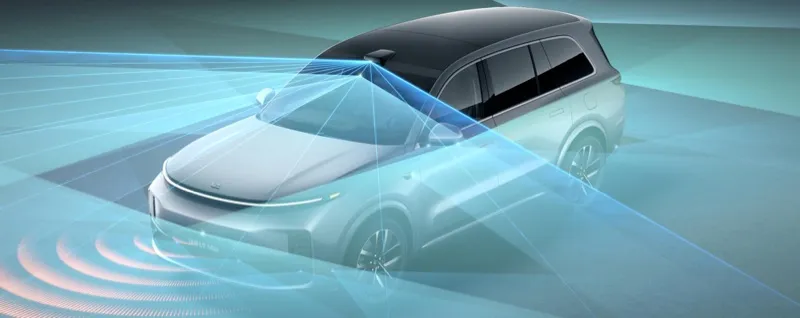
A1:目前我们可以看到,无论是理想、小鹏,蔚来,还是其他智驾部门,包括阿波罗的极度、特斯拉、华为等等。或者是像特斯拉采用hw3.0或者3.5的硬件,或者其他车企就用2颗或者4颗Orin-X的计算芯片。在感知端,要么选择激光雷达,像阿维塔会配上三颗激光雷达;要么选择纯视觉感知方向,主要用transformer和BEV的鸟瞰视角,部分车企可能已经上了OCC占用网络,或者说华为GOD通用障碍物检测——这里应该主要是融合了激光雷达做的通用障碍物检测,而不是纯视觉的通用障碍物检测——主要用来解决一些不规则的没有训练过的动静态的障碍物。
Q2:在感知层面,城市导航辅助驾驶功能的要求是什么?不同车企又是如何应对的?
A2:城市导航辅助驾驶这个使用场景,跟高速导航辅助驾驶非常相似。要先感知,再去做决策。感知层面,就是要在复杂的城市环境里,去计算出车子可以行进的空间,这就对其他不规则障碍物的测距,以及对他们运动轨迹的预测有比较高的要求。
所以一部分车企用激光雷达去做这个感知,另一部分用视觉感知方案OCC占用网络去识别这些东西。从而为下一步的规控,提供可行驶空间的汇总。
Q3:作为一个城市导航辅助驾驶消费者,试用【Li Ad Max V5.0.0 Beta123】,主观感受如何?
A3:从我的体验来看,现阶段大部分对于视野内较近距离的动态交通参与者,识别他们的相对距离和相对位置,还是比较准确的;但是一些静态的交通特征,比如静态的低矮障碍物这种,可能识别准确度还是有待提升。这也是城市导航辅助驾驶的一个难点,目前AD Max 是用了前向视觉感知融合了激光雷达,基本可以面对这种场景,但也是只基本解决,仍然存在比较大的提升空间。
目前除此之外的不足之处在于:交通路况拓扑结构。比如说哪条路是左转,哪条路是直行,哪条路是一次性掉头的,还有比如遇到跨路口的一个长路口,对面的每个车道是什么情况,在感知层面也需要增强。
Q4:现阶段城市导航辅助驾驶技术落地规控/决策层面的能力边界在哪里?
A4:至少以现在理想的AD Max v5.0.0 beta 3版本的决策端举例,我认为:目前来看,虽然有可能加入了一些端到端的识别,但是整体的大框架还是以规则为基础。这是我能感受到的,比如说在某种特定类型的路口,它会优先选择第二车道,或者优先选择第三车道。这个没有任何问题,因为我们人开车其实也有先验信息,我们也会去判断这个路口应该在哪个车道开比较合适,或者说人可能还会更灵活一点。在这样的问题上,我认为目前规则层面还是相对比较死板的,没有人这么灵活。
Q5:现在驾驶领域机器决策和人的决策底层差异在哪里?
A5:无论在感知层面还是在决策层面,两方面的表现看下来,人类相对机器灵活的点,我是这么认为的:因为驾驶只是人类社会运动的一种非常简单的子任务,可以通过不断的训练,提升我们的驾驶技能,但是我们在驾驶的时候并不只是用到驾驶的经验、驾驶的技能,我们还会有一个更大的知识库,或者说一个更大的社会认知去支撑我们驾驶技能。
举两个例子:第一个,比如说你自己在开车的时候,左边平行的一辆车是吉利的网约车,它开始打右转向灯,然后你右侧又有一个公交车的站台,那么根据我们人的先验知识或者我们的社会认识,有些老司机就能理解到这是一个网约车,它可能要在这边停下来下客或者上客。可能会一脚急加速,然后并道并进来,就有可能影响到我们本车道,我们也许会礼让一下,或者我们会一脚急加速超上去,避免这个case发生。
这种情况就需要我们跳出驾驶圈层,用更为宽广的社会层面的认识,去做底层的算法或者决策的优化。
第二个例子,比如说我在高架上跑,右侧有一个匝道,前方不远处有树把中间挡住了,然后我在很远的地方就看到了匝道里有辆车打了转向灯,以超过70公里的速度准备并入主线。在最后的50到30米,它刚好被树完全挡住,但是我仍会对这个物体进行一个预测——大概在三秒以后,这辆车会从我右前方并入主路,而且他那边也是视野盲区——所以我们必须要小心这件事情,必须要做减速操作。
那么目前看来,现阶段无论是华为、理想、小鹏或者各个车机也好,我认为他们在决策层面上,对于这种跳出驾驶圈的更大规模的社会型知识库,逻辑推理上还是缺失的。
Q6:现在技术层面是否能让机器决策更加拟人化?
A6:308编辑提到,目前看到有一些前端还没有量产的技术已经在考虑,能不能用更大的模型去推理,帮助智能驾驶系统,理解其他车辆行为轨迹背后的底层意识,从而获得更优质的决策结果。进而帮助更长时间比如5秒、10秒乃至15秒的路径规划。
我觉得目前在基础层面,车辆前端的动静态交通参与者的感知是没有什么问题的;道路拓扑网络各个车企也有不同的想法,比如说理想用NPN,小鹏可能用一些决策层面的学习,或者说纯实时感知的x net2.0这种动态视觉感知去解决这个问题,不同车企都有不同的逻辑去实现车辆周身,特别是车身前部的一些交通环境的识别。
不过,下一个阶段要怎样演化,我觉得还有挺远的路要走。虽然以我自己的体验, AD max v5.0.0beta3的版本,在一些只要不是特别紧急,没有那种骑脸开,流氓车这种急加塞的场景,或者其他交通参与者各种实线变道的场景下,它基本上在杭州这个城市场景可以做到无接管或者低接管的情况。
但是如果你真的想要让它掌握,像我这种开了10年20万公里的比较激进的老司机的驾驶经验,我觉得还是有比较长的路要走。这也是一个客观事实,包括我自己前段时间试驾华为ads1.0和2.0的无图版本,我觉得离真正的老司机还是有一定的距离。也包括我前段时间在小鹏1024科技日体验到的AI代驾,虽然已经达到了可接受的水平,我会愿意去用这套系统,但是真的跟我自己这种10年驾龄的老司机比,我觉得还是有一定差距的。
Q7:什么时候能真正意义上推送离手离眼的L3/L4 全场景的驾驶辅助?
A7:在这方面,我跟308的观点都是在未来的3~5年内,我们大概率还是会处于一个人机共驾的状态。
要让全场景的城市导航辅助驾驶功能越来越好用,不断降低接管率,提升可靠性。在保证驾驶员不要偷懒,不要摸鱼,不要分神的同时,又能适当降低通勤压力,减少驾驶疲劳感,我觉得这是一个很深入要去挖掘的点。
以上就是我的一些分享。