

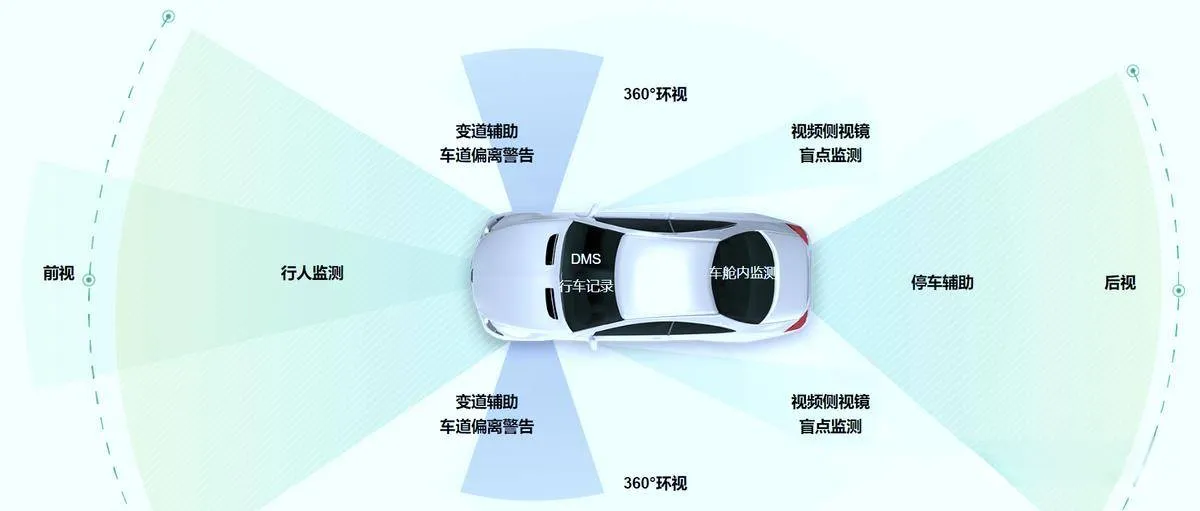
车载摄像头被誉为是车辆感知物理世界的「眼睛」,是实现自动驾驶的核心感知传感器。随着 360 环视、车道保持辅助(LKA)、行人 AEB、驾驶员监控系统(DMS)等功能渗透率的提升,单车摄像头平均搭载数量逐渐增加,车载摄像头的市场规模也越来越大。根据相关统计数据显示,2022 年中国乘用车市场单车摄像头平均搭载数量为 3.0 颗;2023 年第一季度,摄像头平均搭载数量为 3.3 颗,同比增加 0.5 颗。
据 CINNO Research 预测,2023 年,国内乘用车市场摄像头搭载量将进一步提升至 7200 万颗,到 2025 年,这一数字将超过 1 亿颗,2023~2025 年的年复合增长率为 17%。
高分辨率、去 ISP 化、高动态范围以及高感光灵敏度等将成为车载摄像头技术发展的主线。车载摄像头的技术迭代又进一步加强了其在感知传感器中的核心地位,产品价值和应用场景也将被进一步扩大。
在此背景下,焉知汽车推出《车载摄像头产业分析报告》,从车载摄像头基础解析、车载摄像头产业链分析、车载摄像头应用趋势、车载摄像头行业竞争格局、国内车载摄像头重点企业及产品布局等方面入手,综合分析车载摄像头的产业链发展现状及未来应用趋势,为行业研究和企业发展提供参考。
由于时间仓促,报告中难免会有疏漏和不足之处,敬请各位专家、同行、读者批评指正。
车载摄像头基础解析
1.1 车载摄像头基本定义与硬件构成
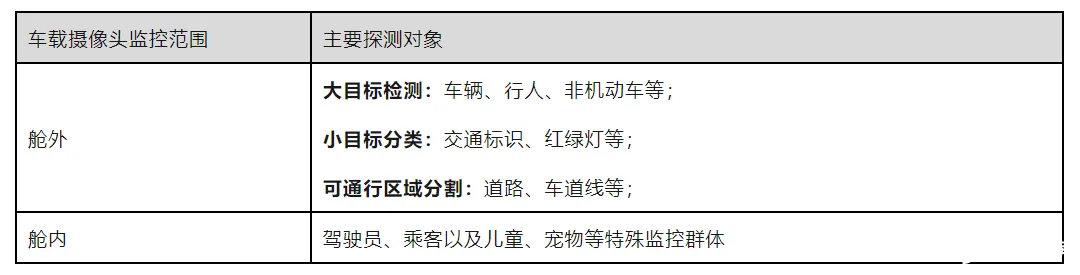
- 基本定义: 是指安装在汽车的内部或外部,作为核心感知传感器,通过镜头和图像传感器实现图像信息的实时采集,用于监控车辆内外环境以辅助驾驶员安全行驶。
图表 1。 车载摄像头核心监测目标
- 硬件构成: 车载摄像头模组主要包括光学镜头、图像传感器 CIS、图像信号处理器 ISP、串行器和连接器等元器件。
图表 2。 车载摄像头基本结构构成( 信息来源:安森美)
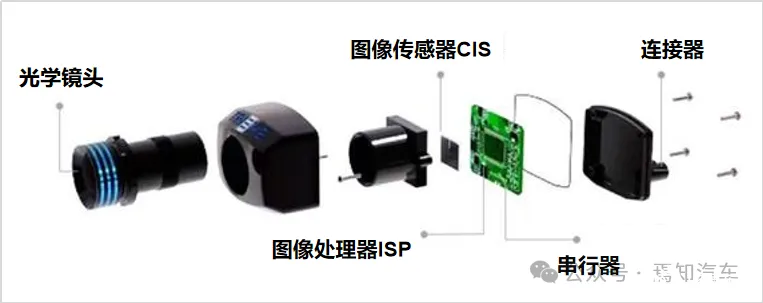
1)镜头: 由光学镜片、滤光片、保护膜等组成。镜头负责聚焦光线,将视野中的物体投射到成像介质表面,进而生成光学图像。通常情况下来讲,摄像头 70% 的光学参数由镜头决定。
镜头一般是由多片光学镜片组成,光学镜片的材质主要有塑胶(P)和玻璃(G)。车载镜头目前主要用玻塑混合镜头和玻璃镜头两大类型。其中环视、舱内摄像头多采用玻塑混合镜头,前视、侧视以及 CMS 摄像头多采用全玻璃镜头。
2)图像传感器 CIS: 即成像介质,利用光电转换元件将镜头投射到 CIS 表面上的光信号转换为电信号。 常见的图像传感器主要分为 CCD 和 CMOS 两种。
总体而言,CCD 传感器在灵敏度、图像质量等方面优于 CMOS 传感器。然而,CMOS 传感器在功耗、体积、成本等方面优于 CCD 传感器。目前车载摄像头的图像传感器普遍采用 CMOS 芯片。
3)图像信号处理器 ISP: 处理图像传感器 CIS 输出的 RAW 格式数据,主要处理功能包括图像缩放、自动曝光(AE)、自动白平衡(AWB)、自动对焦(AF)、图像去噪等,最终转换成 RGB、YUV 等格式数据。摄像头模组内部的 ISP 存在两种形式:A-内置在 CMOS 内部;B-独立的芯片构成。
4)串行器: 将并行信号转换为串行信号。通常经过图像传感器 CMOS 或图像处理器 ISP 处理后输出的信号是基于 MIPI /CSI 标准,传输距离较短,因此需要转换成适合长距离传输的串行信号,目前串行器常用的是美信的 GMSL 2 标准和 TI 的 FPD-Link 标准。
1.2 车载摄像头性能要求
1)重要参数指标
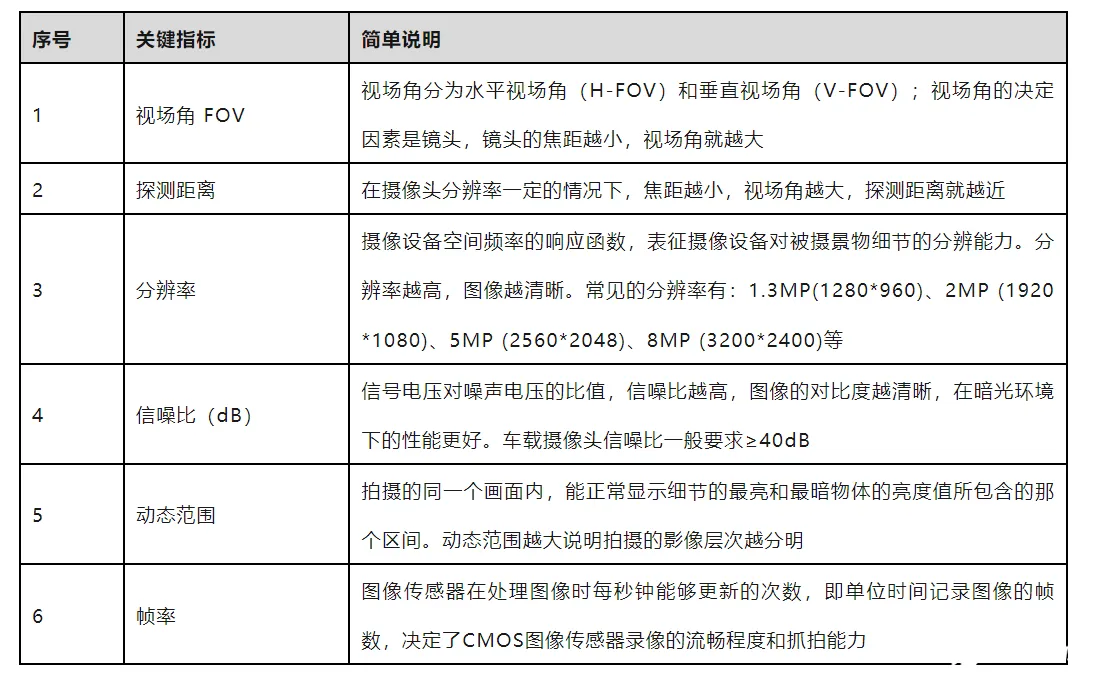
关于车载摄像头,比较重要的几个参数指标包括:视场角 FOV、探测距离、分辨率、信噪比、帧率和动态范围等。
图表 3。 车载摄像头关键参考指标( 信息来源:《QCT/T 1128 汽车用摄像头》、公开资料整理)
2) 车规级要求
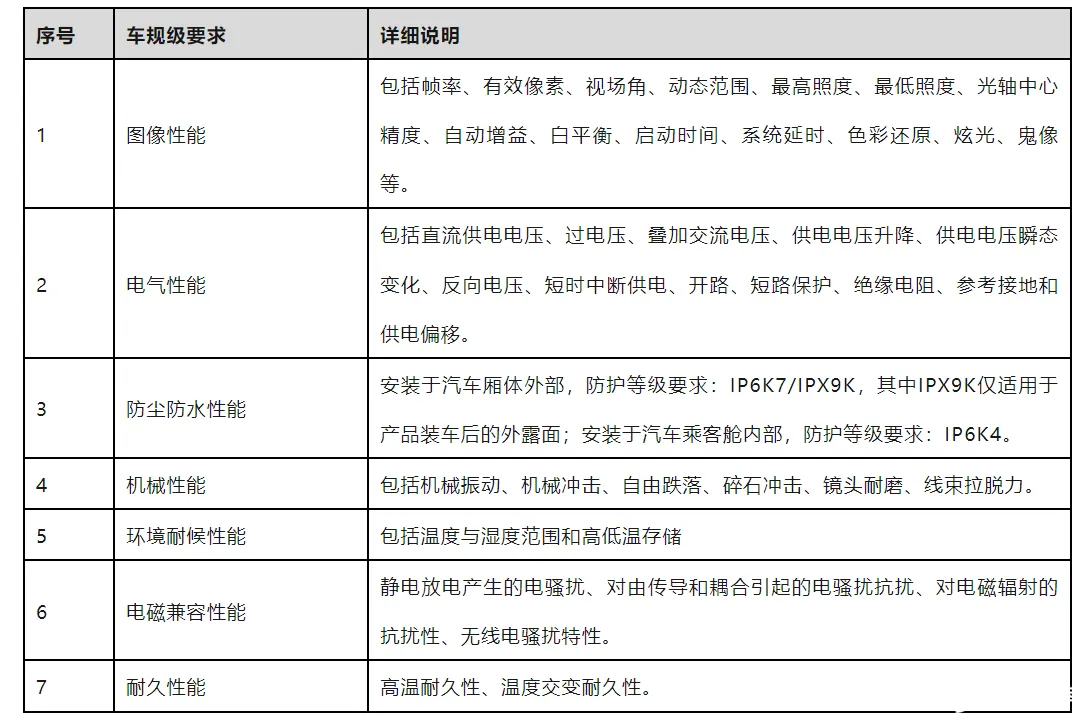
相较于消费类摄像头,车载摄像头的工作环境极度恶劣,会经历振动、高温、雨雾、低温、光线变化剧烈等极端条件工况,因此车载摄像头的车规级要求也比较严苛。目前,车载摄像头的车规级测试的范围包括图像性能、电气性能、防尘防水性能、机械性能、环境耐候性能、电磁兼容性能和耐久性等。
图表 4。 车载摄像头车规级要求( 信息来源:《QCT/T 1128 汽车用摄像头》、公开资料整理)
1.3 应用场景
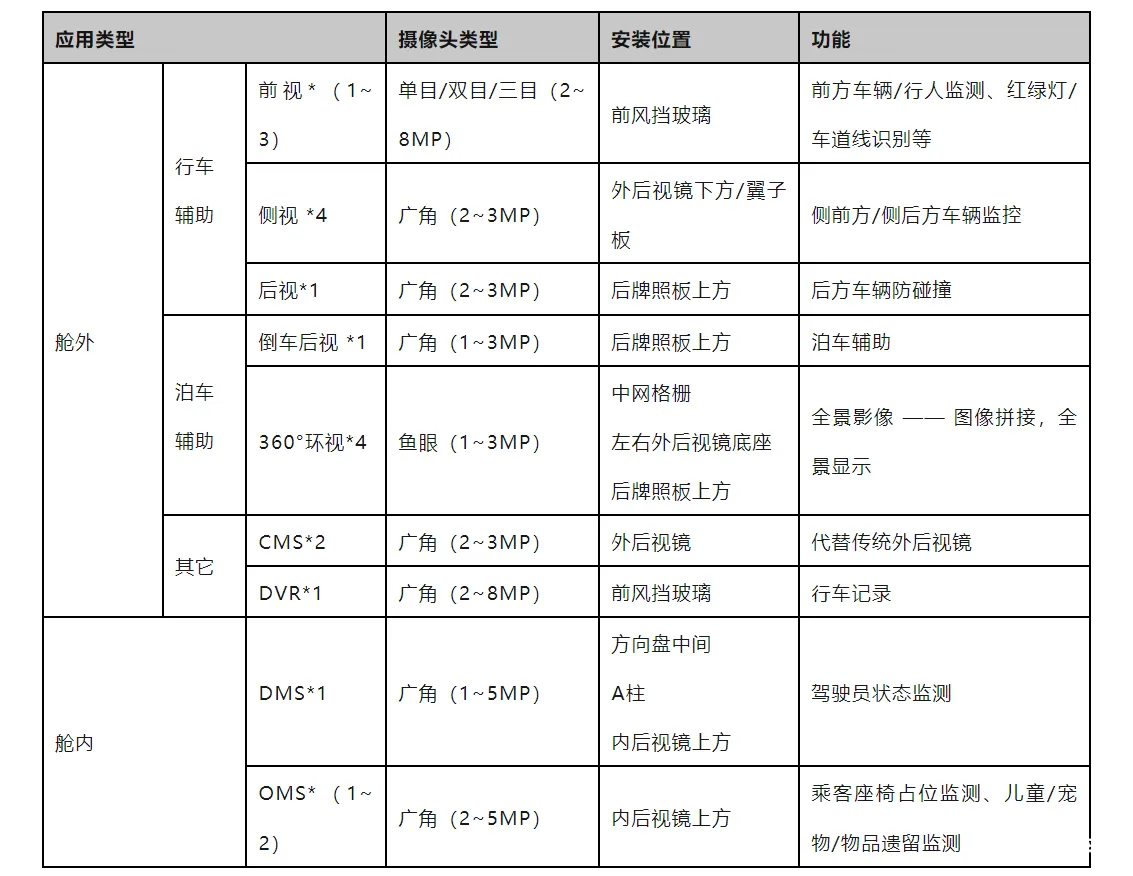
车载摄像头的应用场景可分两大类:舱外应用和舱内应用。舱外应用包括泊车辅助、行车辅助、CMS、DVR 等应用;舱内应用包括 DMS、OMS 等应用。
图表 5。 车载摄像头主要应用场景分析( 信息来源:公开资料整理)
1.3.1 舱外场景
1)行车 ADAS 场景
a.前视 ADAS 感知
前视解决方案大致可分为两类:前视一体机和单纯的摄像头模组接入到独立的控制器。用于实现的功能通常包括:前向碰撞预警 FCW、行人防碰撞预警 PCW、车道线偏离预警 LDW、车道线保持辅助 LKA、自动紧急制动 AEB、自适应巡航 ACC 等。
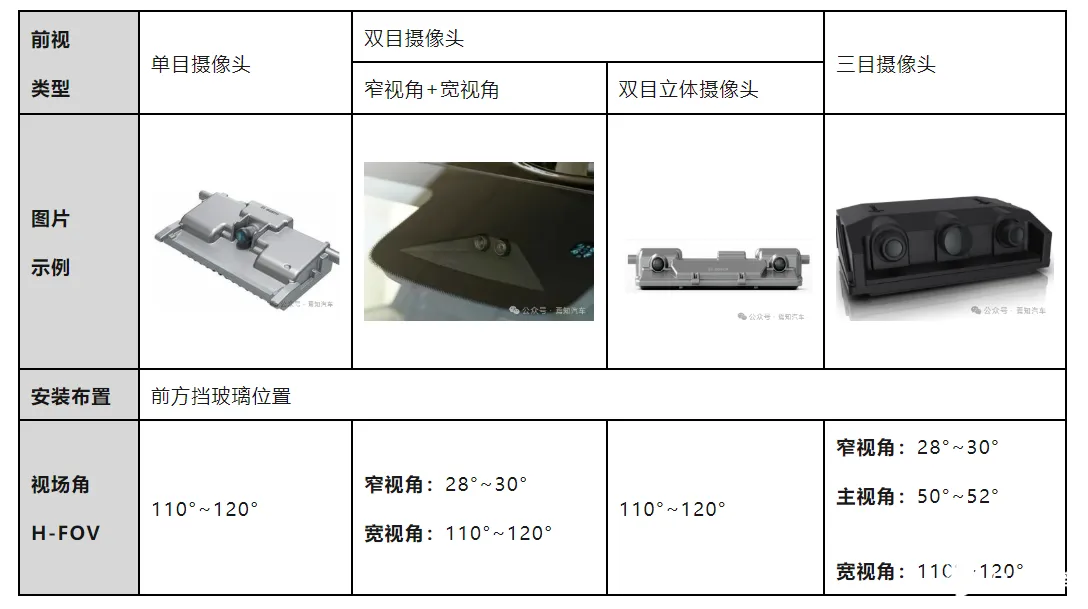
前视摄像头分辨率通常在 2~8MP ,一般布置在前风挡位置。根据镜头个数的不同,前视摄像头又可分为:单目摄像头、双目摄像以及三目摄像头。
其中,单目摄像头主要应用于中低端车型,多采用前视一体机形式。双目摄像头又可细分成两类:双目立体摄像头和两个单目摄像头(窄视角+宽视角)组合。三目摄像头基本没有一体机的形态,一般是由三个不同视场角摄像头模组组合而成,数据要输入到智驾域控制器进行处理。
图表 6。 前视摄像头主要类型
b.侧视 ADAS 感知
在高阶智能驾驶感知解决方案中,除了配置角毫米雷达外,一般还配置有侧视摄像头,作为异构冗余的感知传感器,主要用于在行车过程中侧前方和侧后方的目标物体监测。用于实现的功能包括盲点监测、横穿车辆碰撞预警等。
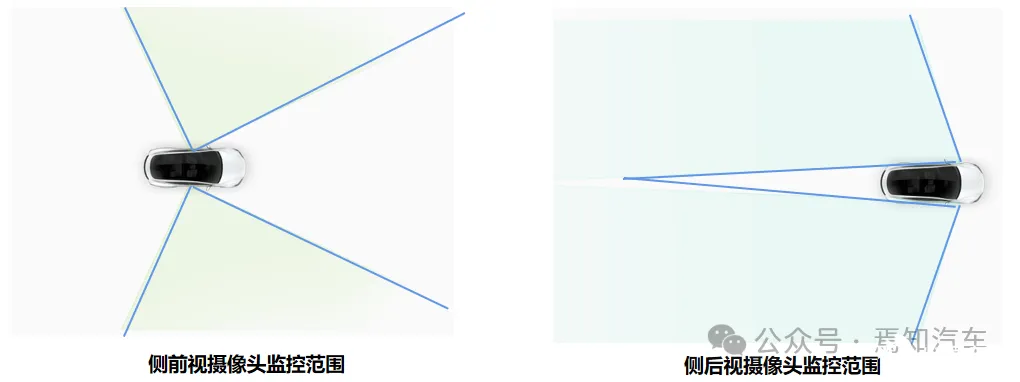
- 侧前视摄像头: 视场角为 90°~100°,最远探测距离大于 80m;通常安装在 B 柱或外后视镜,主要用于参与交通标志识别、监控侧前向邻近车道车辆、十字路口左右侧车辆/行人监测等。
- 侧后视摄像头: 视场角为 90°~100°,最远探测距离大于 100m;通常安装在车辆前翼子板,主要用于变道或汇入高速公路时侧后方相邻车道车辆的监控等。
图表 7。 侧视摄像头监控范围( 信息来源:特斯拉官网)
c.后视 ADAS 感知
区别于倒车后视摄像头或环视中的后部摄像头,该摄像头为行车辅助摄像头,它与侧视以及前视摄像头共同覆盖 360°的中长距离的行车视觉感知范围。
行车后视摄像头:视场角为 100°~120°,探测距离需求为 50m~80m,用于弥补侧后视摄像头在车辆正后方的视觉感知探测盲区。
2)泊车 ADAS 场景
a.倒车后视
在泊车场景下,车载摄像头最开始是用于实现倒车影像功能,通过安装在车辆尾部的摄像头把车辆后方的场景显示到座舱内的中控显示屏上,辅助驾驶员安全泊车。
倒车摄像头(RVC)通常为广角摄像头,水平视场角(H-FOV)一般在 120°~140°左右,垂直视场角(V-FOV)一般≥130°,分辨率一般在 1MP~3MP。当前,倒车后视摄像头主要应用在一些低端车型上,在未来将会被环视摄像头所取代。
b.360°全景环视
现阶段,汽车上的视觉泊车辅助配置逐渐由倒车后视升级到 360°全景环视,通过拼接算法对 4 颗环视摄像头输出的 4 个局部图像进行拼接,然后,拼接好的鸟瞰图会被传输到中控屏上进行显示。除了用于成像,环视摄像头也具备感知功能 —— 识别车身近距离范围车道线、探测近距离的目标物体,并将感知到的信息传输给控制器,实现车道线偏离预警、移动物体监测和预警等功能。
环视摄像头(SVC)通常采用鱼眼摄像头,水平视场角(V-FOV)≥170°,垂直视野(V-FOV)≥140°,分辨率一般在 1MP~3MP。
3)其它场景
a.行车记录仪
行车记录仪摄像头记录汽车在行驶过程中的视频和图像。它不仅可用于娱乐——在行驶过程中拍摄风景,一旦发生交通事故,记录的视频信息还可以作为执法的有效证据。
- 摄像头安装位置: 前风挡
- 视频显示: 内后视镜
- 对摄像头性能要求: 行车记录仪用的基本都是小焦距镜头,焦距一般在 2.8mm 左右。目的是为了远处和近处都可以调出比较清晰的图像。
b.CMS(电子外后视镜)
CMS(电子外后视镜)是一套基于摄像头和显示屏的组合装置来替代传统外后视镜。通过外部摄像头采集图像信息,经过数据处理后,将车辆侧后方的信息显示在座舱内的显示屏上。另外,摄像头还可兼顾侧后方的感知功能,比如盲区监测、障碍物提示等。
图表 8。 传统外后视镜与电子外后视镜对比
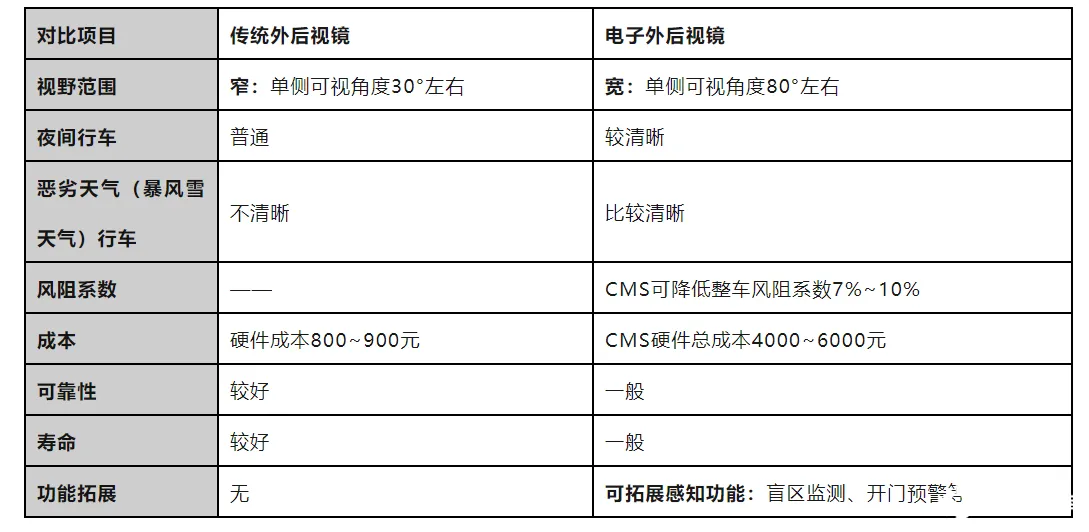
- 摄像头安装位置: 外后视镜位置
- 显示屏安装位置: 一般在 A 柱附近,部分集成在门板上。
- 对摄像头的性能要求: 功能安全要求高;摄像头分辨率一般≥2MP;动态范围需要≥120dB;考虑到极端天气情况,集成有加热除霜除雾功能;对视频传输的实时性有较高要求,帧率需要≥60fps。
1.3.2 舱内场景
目前,车载摄像头在座舱内的应用主要有两种:驾驶员状态监测(DMS)和舱内乘员监测(OMS)。
1)驾驶员状态监测(DMS)
基于视觉的 DMS 功能是通过使用布置在驾驶员前方的摄像头来监控驾驶员,通过识别并追踪眼部、眼球、面部以及头部等部位的特征信息,经过算法处理后判定驾驶员是否存在分心、疲劳或危险驾驶行为,并能够及时提醒驾驶员。
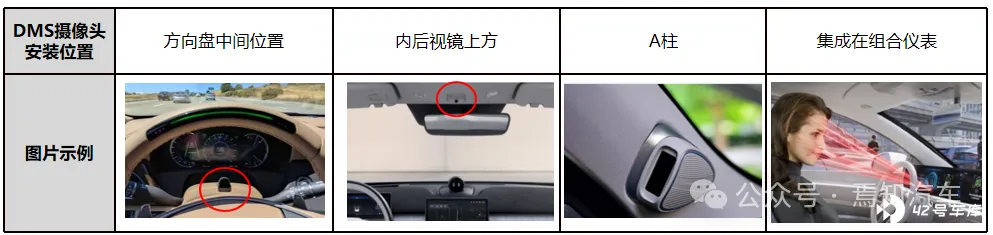
DMS 摄像头常见的安装布置位置:方向盘中间位置/内后视镜上方/A 柱/集成于组合仪表显示屏等。DMS 摄像头一般使用 IR 近红外摄像头(黑白摄像头),采用全局曝光模式,常用分辨率在 1MP~5MP,水平视场角一般为 40°~70°,帧率一般≥30fps。
图表 9。 DMS 摄像头安装位置示意图
2)舱内乘员监测(OMS)
基于视觉的 OMS 解决方案是通过摄像头来监控座舱内的所有乘员,主要支持实现的功能包括乘客佩戴安全带监测、车内活体检测(下车后,监控后排是否遗留有儿童、宠物等)等功能。
OMS 摄像头常见的安装布置位置:内后视镜上方、中控显示屏上方等。OMS 应用一般采用 RGB-IR 双模式摄像头,兼顾红外面部识别和彩色图像质量。另外,OMS 摄像头也是采用全局曝光模式,常用分辨率为 2MP~5MP,水平视场角一般≥120°。
内容节选自车载摄像头产业分析报告,剩余章节内容焉知后续将逐步推送,欢迎大家关注。

