


——一个普通消费者对智能汽车的理解
前些天拿到了小鹏最新天玑OS 5.1.0的内测,针对车机系统、小鹏XNGP、语音交互等多个维度进行了大幅度进化。我也刚好有一个长途的需求,就特地用这辆5.1.0的X9跑了一下,讲讲我对现阶段智能车中的高级驾驶辅助的理解。
说的不对的地方,请轻喷
1:我们首先要对现在智能汽车中高级辅助驾驶做一个定义。毫无疑问,国内的一线厂家【排名不分前后】,在2024年这个时间节点都在全力攻克【无图】城市辅助驾驶这个功能。
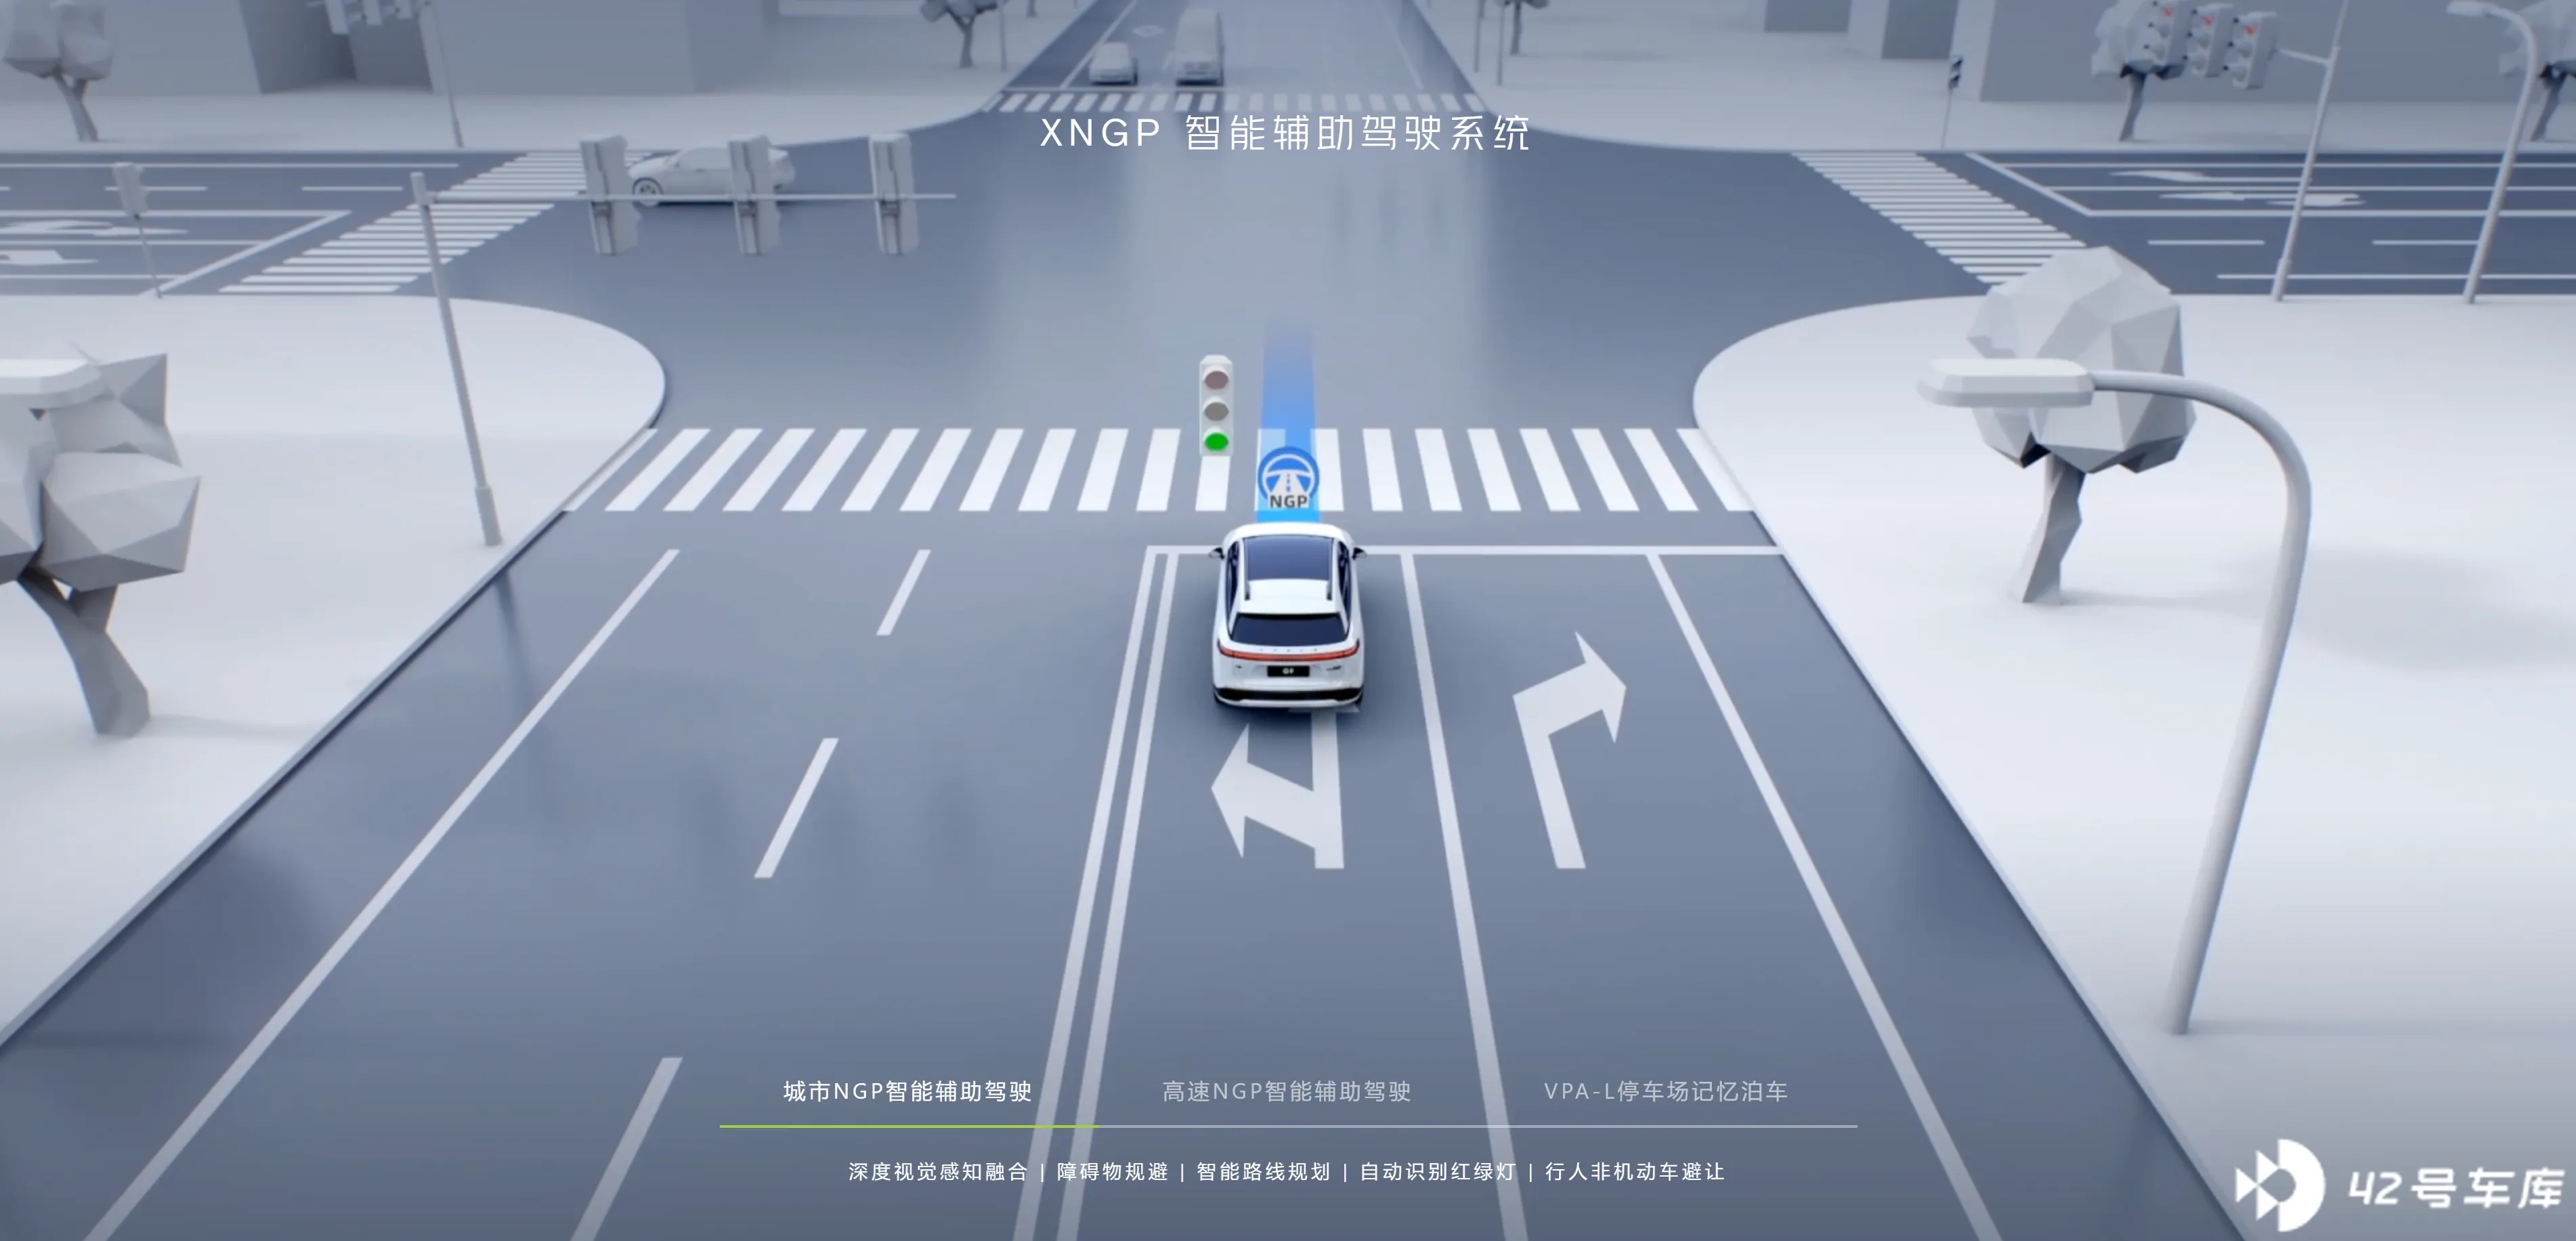
那什么是【无图】城市辅助驾驶呢——
我的理解,在不用【高精度地图】情况下,实现城市场景点对点L2的辅助驾驶。这里有几个前提:
1) 不用高精度地图,指的是不依赖高精地图,有图的区域用不用,看不同厂商的选择】;
2) 可能会有各家的先验信息、可能会有额外的非高精度地图的图层、车主驾驶数据、路口特征等等;
功能落地上,各家交出了不同的答卷:华为NCA直接全量推送,全国都能开【不在三界之中,遥遥领先】;小鹏XNGP,5.1.0给出了两个选择:1. 有图混合无图方案的使用范围、规控维度大幅度优化;针对目前小鹏XNGP没有覆盖到的地方——给出AI代驾模式;理想AD Max目前批量推动的是带NPN先验信息的城市NOA,我自己拿到的是纯无图的城市NOA;蔚来全域领航辅助NOP+给出的是基于群体智能验证后,路端开放的无图城市辅助驾驶。
今天重点先放在小鹏的5.1.0上,经过体验我认为目前最核心的理念在于——“人机共驾”。我个人也是持这个观点,现阶段让AD直接全领域跑通,几乎所有场景都不需要接管还是存在很大难度,人和车辆共同完成驾驶任务,以降低疲劳为主要目的,是目前客观、可行的方案。
技术方案其实大家都是大同小异:整体框架自注意机制+BEV鸟瞰视角+OCC占用+激光雷达实现感知;引入大模型+规则混合的方式实现规控+外加融合各家自有的额外增强信息【大力丸】实现城市辅助驾驶的功能落地;
这里小鹏的解决方案中有下面几个的维度:其中也不乏 @电动芝士大雨老师 说的【甜点区】之类的部分,简单讲一下:
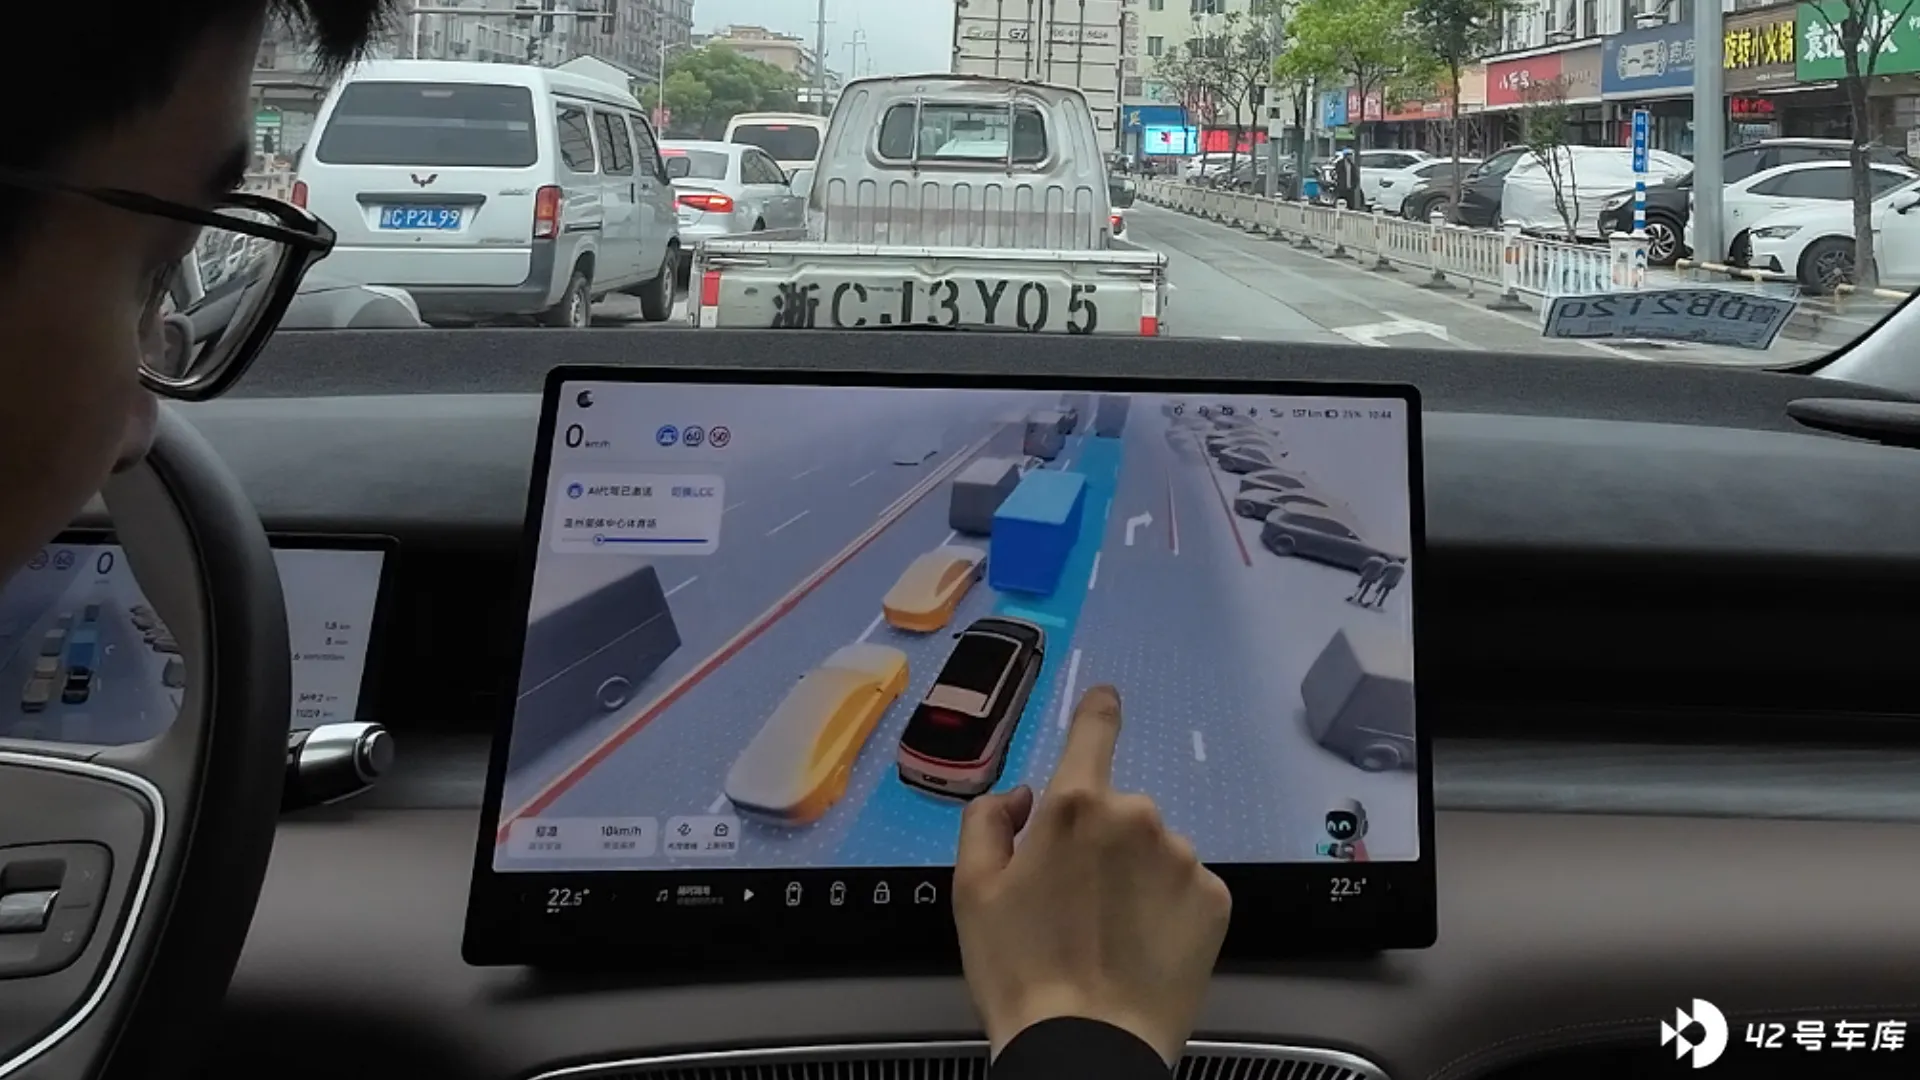
1. **小鹏XNGP能力下放到人驾状态,通过SR场景的优化,帮助车主进一步理解盲区中存在的交通参与者,提高人驾场景中的安全感:**1)车辆元素SR感知中,除了目标车辆标蓝,危险车辆红的情况下,还有半威胁标黄的信息感知,而且这个标黄仅限于其靠近车辆的一侧。**即便在人驾模式下,也可以提高驾驶者的信息接受正确度,降低事故发生概率;**2)针对弱势交通参与者,例如自行车、行人,利用感知预测,提供交通参与者的潜在运动方向和标红显示;3)将导航信息的变道需求融合到SR感知中去,并且针对变道时盲区有交通参与者的情况,直接提供盲区显示+SR标红/黄感知双重提醒;4)小鹏XNGP的感知能力下放到了泊车、开门、倒车等等障碍物感知和提醒中。
2. 进一步提高小鹏XNGP的能力表现和整体覆盖:
**能力表现上:**1)OCC上车,车辆SR现在可以直接显示基于OCC占用格栅体素感知后的信息【车机上凸起元素】,OCC上车意味着车辆不仅在前端可以用激光雷达识别不规则障碍物,两侧、后端也可以用摄像头进行体素切割后,识别不规则障碍物。包括行车过程中,对于城市场景不规则障碍物之间可达空间的理解;以及泊车过程中,如何在拥挤的停车场识别感知不规则障碍物,实现泊车路径的最优规划;2)规控层面引入大模型,简单的说就是开始学习/借鉴,老司机是如何开车的【插句题外话,我在用AI代驾功能跑的时候,大路口的左转轨迹非常稳定,完全没有任何跳变的情况,稳定的像有图,当然我知道这里就是无图的轨迹】。实际在体验过程中,针对于大部分场景,比如说常规路口左右转、静态绕行等等的规控轨迹已经非常像人类司机、但是遇到那种【贪吃蛇、扭来扭去、不规则障碍物叠起来的路口,以及人车混流】场景中很明显还没有足够的训练数据——还是偶发会鬼畜;
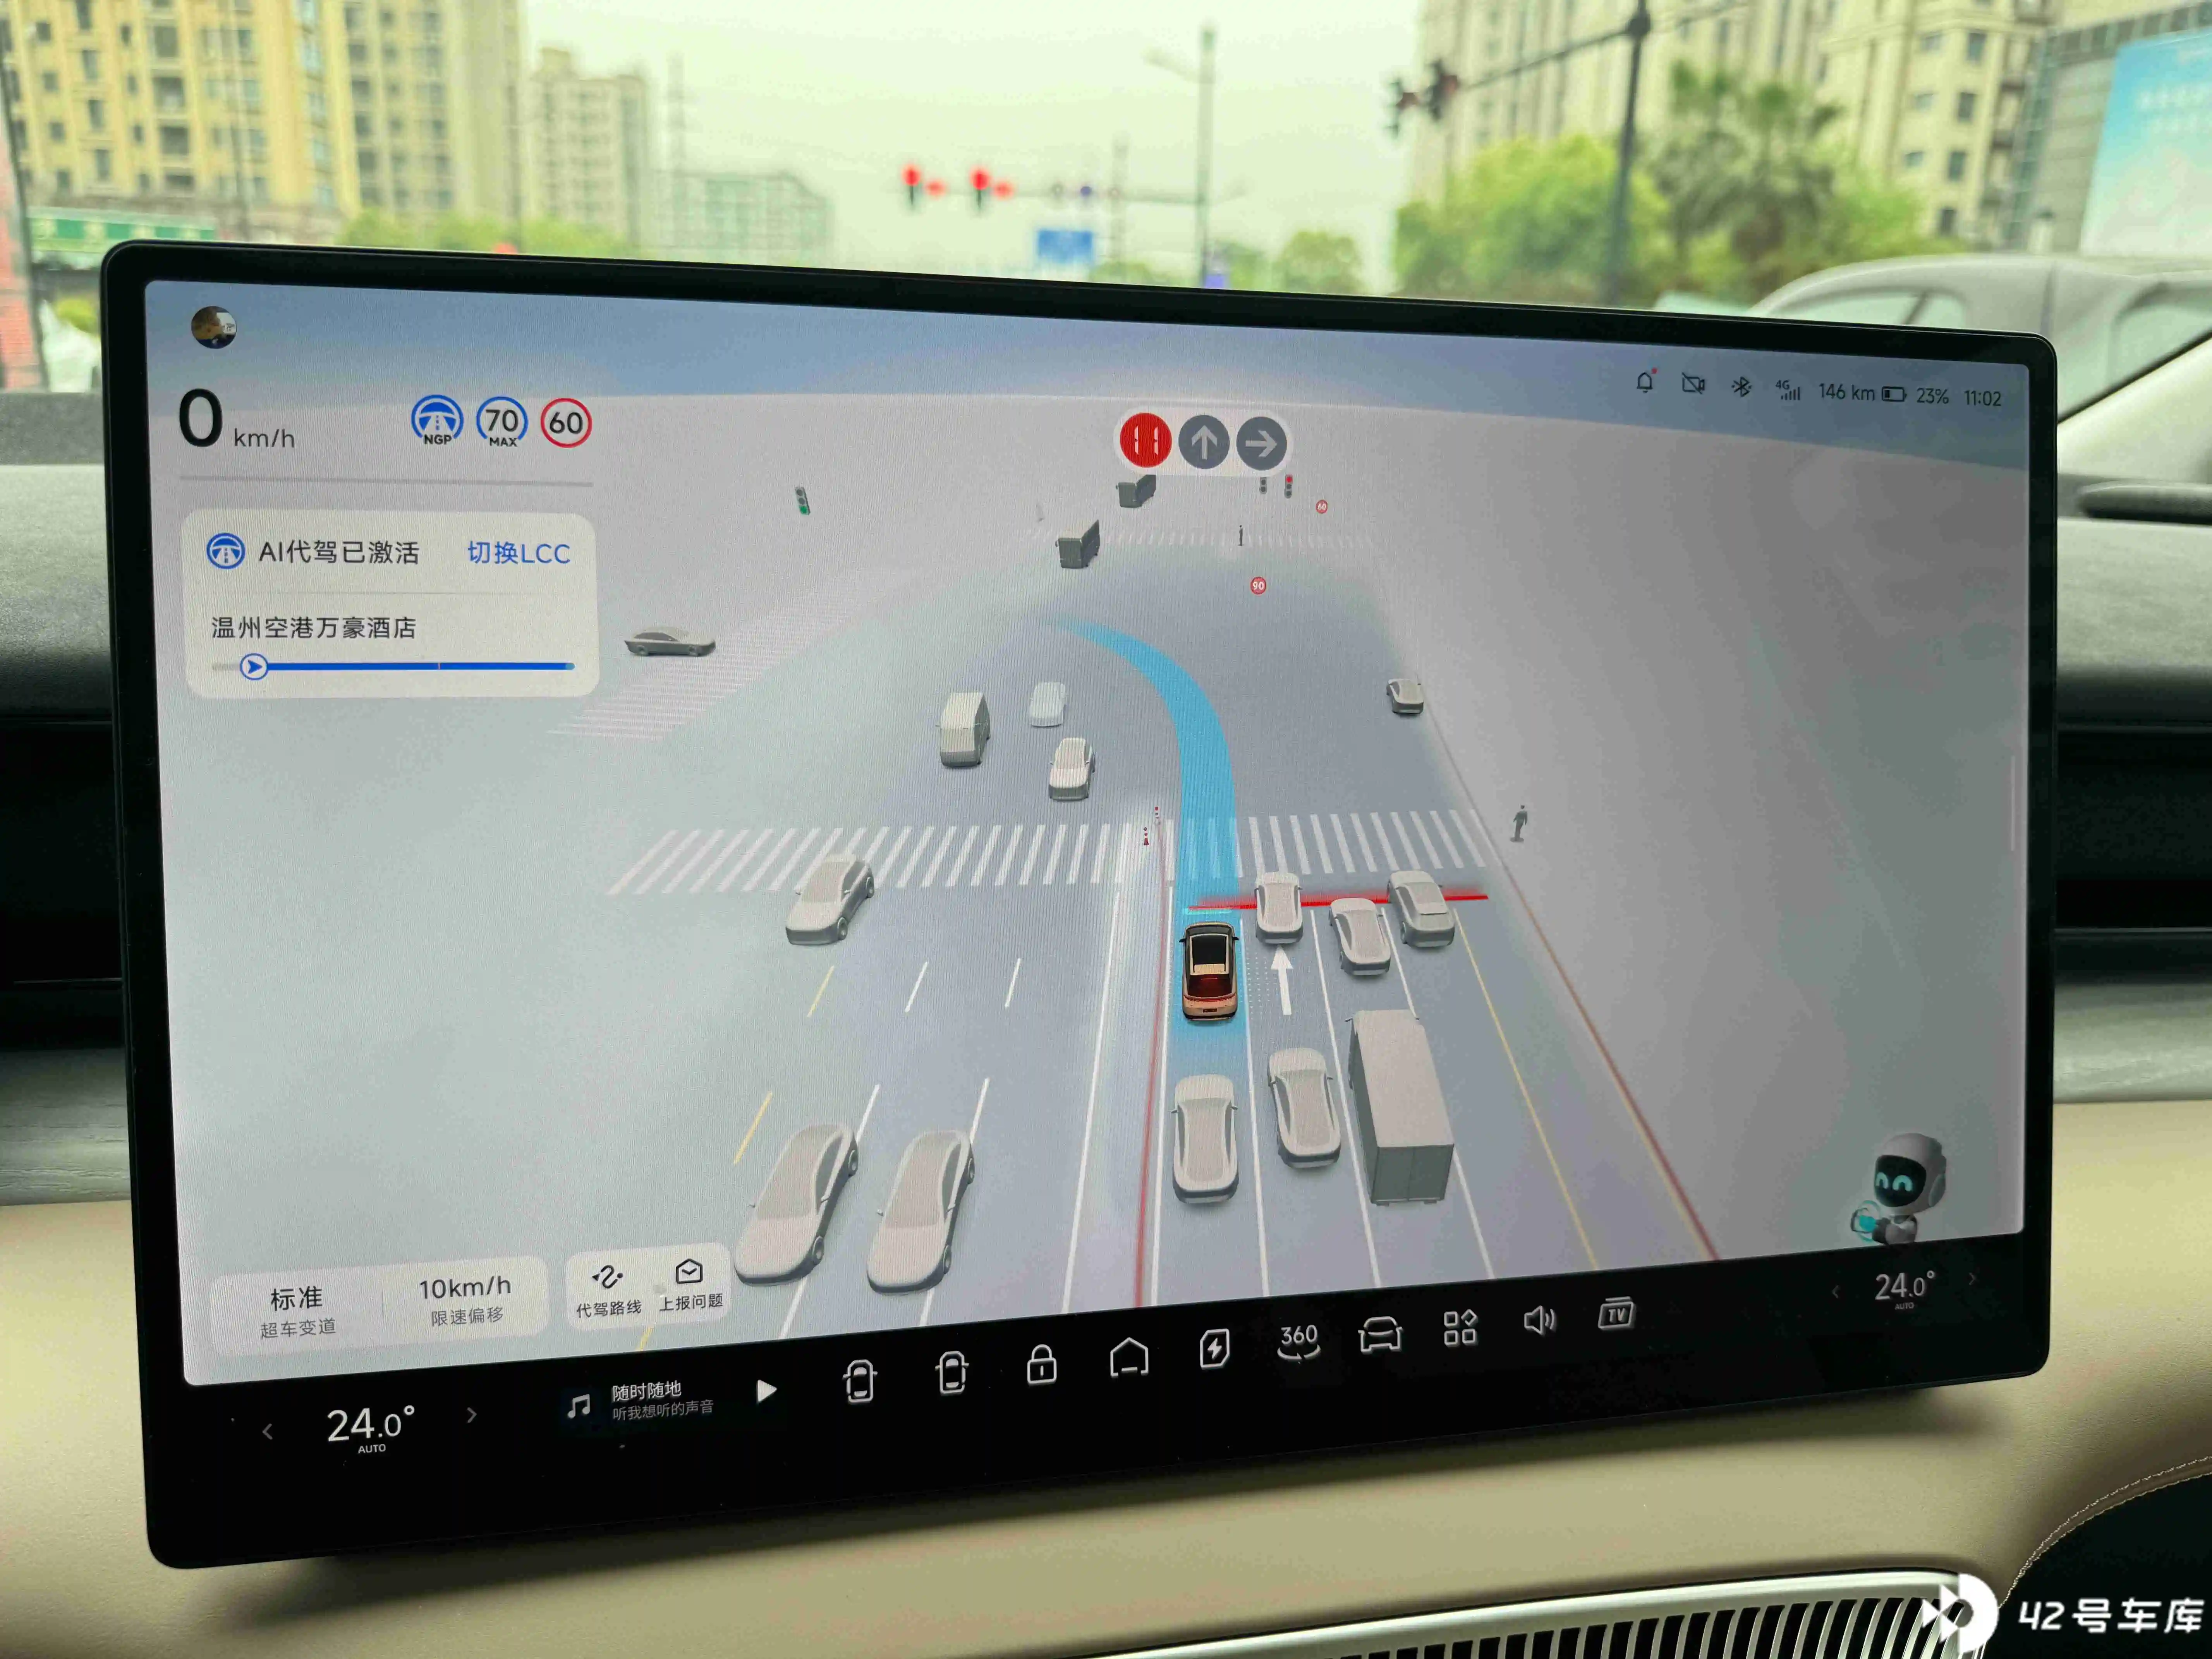
**整体覆盖上:**这个我不说了,不同城市的覆盖完全不一样,只能说小鹏给出今年5月版本推送后、一线城市覆盖直接翻倍。这里就是测试工程师爆肝的结果。
在消费者体验层面,会有几个直观感受:1)如果不是堵死,在现有覆盖路端,小鹏XNGP城市内的表现80%情况下像人开,20%情况还是像毛头小子。车子的规控效率很高,会各种加速超车变道等等;2)很少会遇到那种完全卡死的情况,如果有耐性等一下,基本绕行都能过去(得益于OCC上车);3)在覆盖路端,降级成LCC或者ACC的比例不高,具有高度可用性;4)如果你本身是一个比较激进的消费者,比如说硬神这种,基本可以实现覆盖路端90+%的实际使用比例
3. 为无覆盖城市/路段给出了基于城市通勤的解决方案——AI代驾
分为学习+使用;每个车最多保存10条,每条最长100km,学习1次即可,在学习过程中不可以使用LCC和城区内的小鹏XNGP功能,不过封闭道路的小鹏XNGP可以用,学习后最迟24小时内本地验证成果后激活路端;我在使用、体验过程中,有以下几个推测:
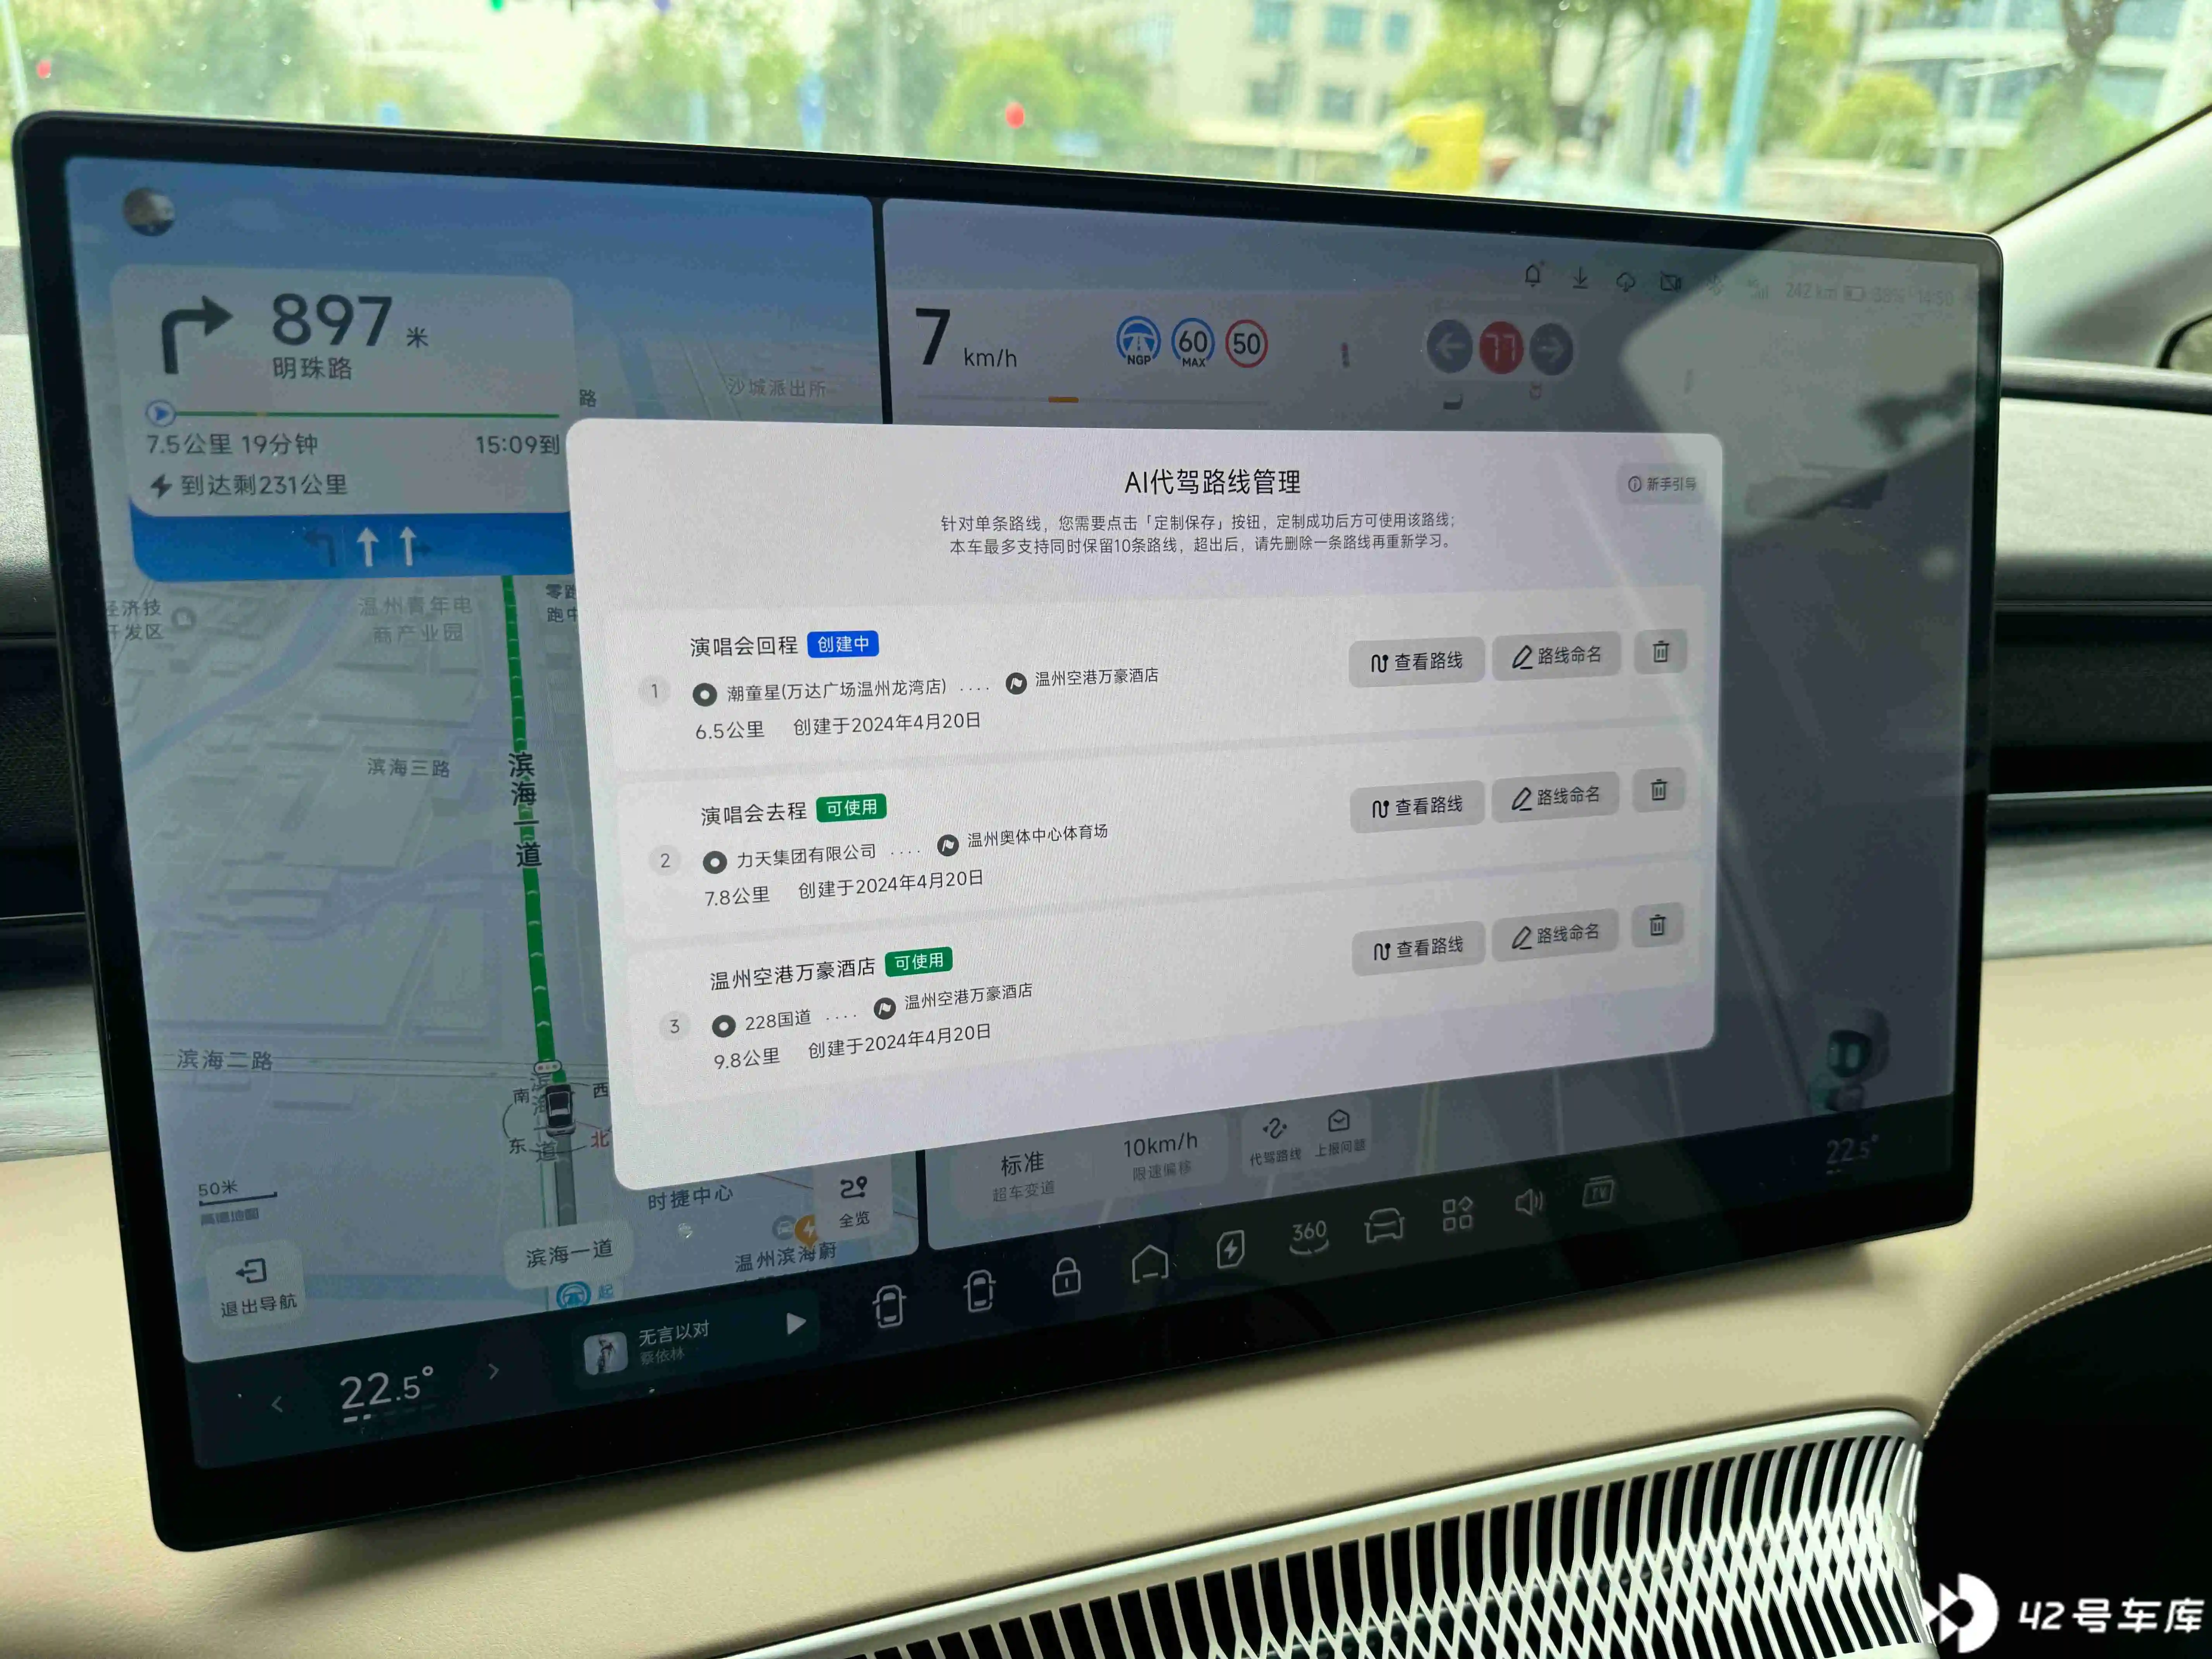
1) 首先AI代驾是以小鹏XNGP的无图能力为基础,而并非现在的有图能力;车辆仅记忆车主以前驾驶的大致轨迹,在执行过程中并非是完全的按照以前的轨迹驾驶,会灵活多变一些,但又能感觉到会在一定程度上参考车主的驾驶决策风格;
2) AI代驾在执行过程中,遇到路口信息过于奇葩【也是我选的路太噩梦了】,会出现降级成ACC的情况,也就是说AI代驾整体的执行冗余范围我认为会比现有小鹏XNGP的范围更小,消费者要有一定的接管预期;
3) 3),AI代驾并不是在路线起点才能使用,而是在你在路线上的任意重合点都可以启用AI代驾,比如说前面20%的部分封路了,绕道回来,后面80%的路仍然可以使用AI代驾。所以理论上可以通过训练较长的路段的AI代驾,然后每次只执行一部分的方式现在更广的覆盖、或者说通过几条100公里的AI代驾串起来实现几百公里的【全自动跨城通勤路线】;
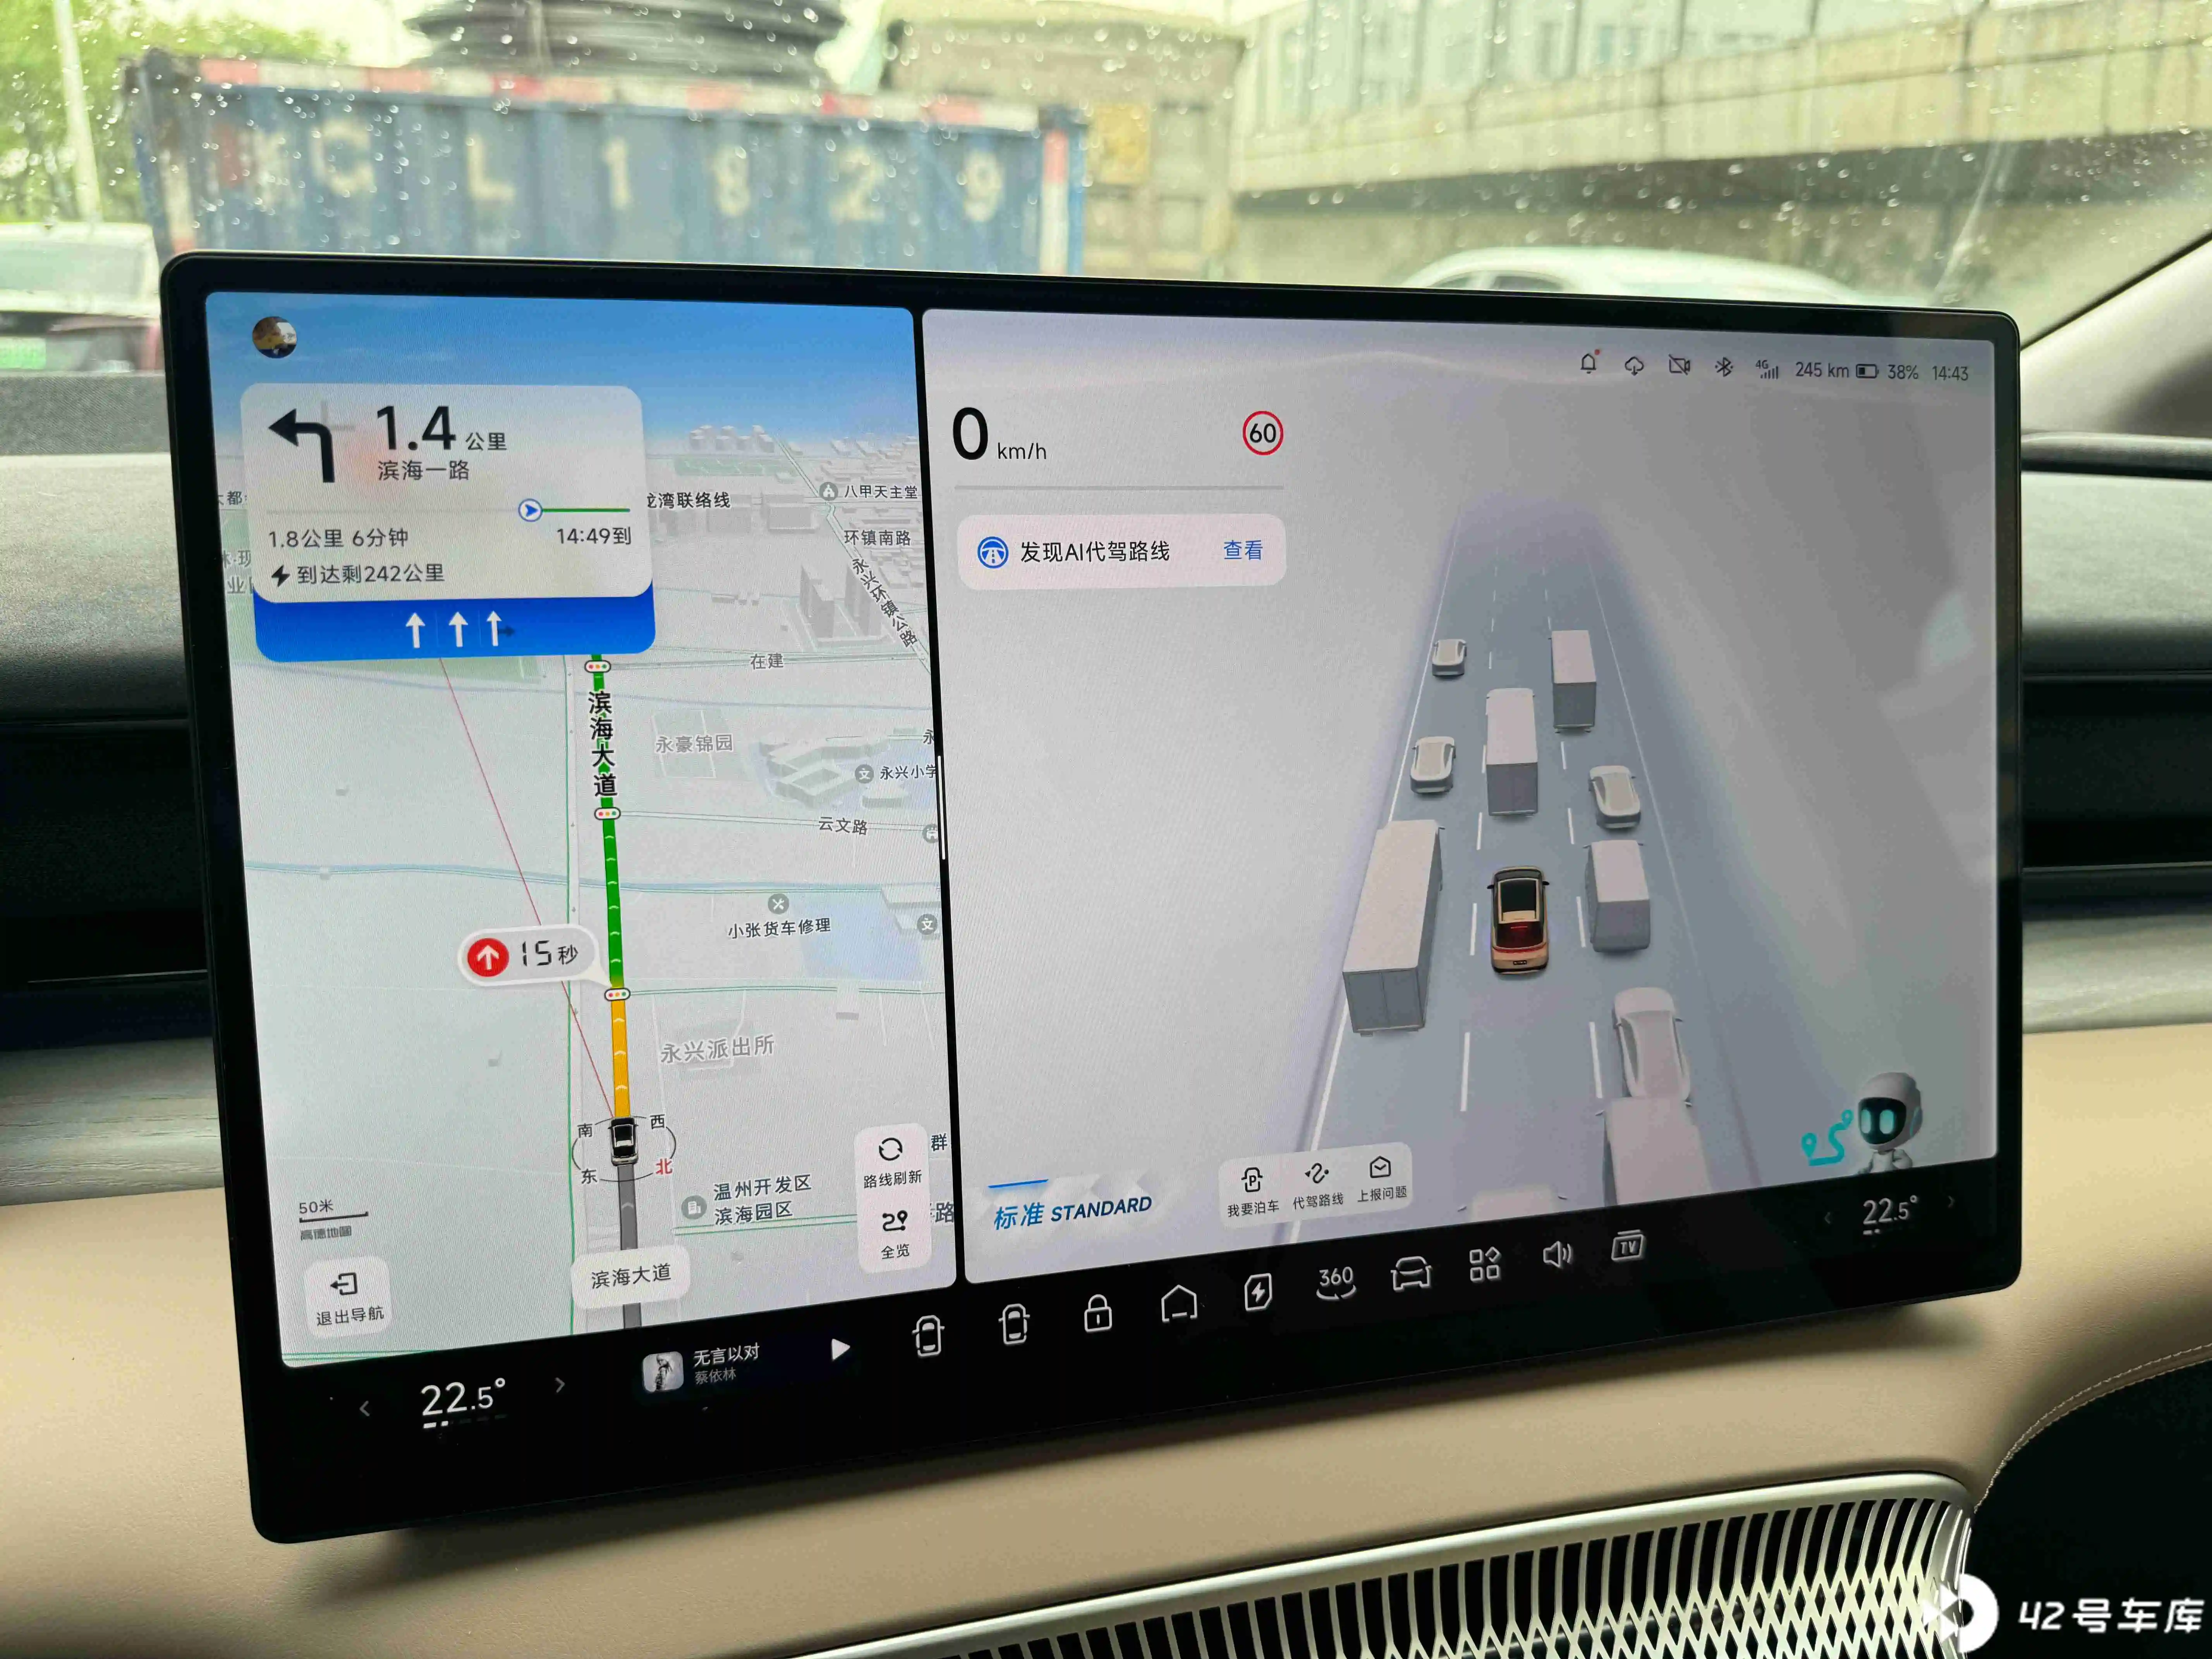
**直观体验:**学习几乎是无感的,只要你导航了,然后你自己手开,到导航结束点,AI代驾就会自动生成路线在系统里。你只要选择是否要进行验证,验证通过后可以自己命名路线【比如说,接娃、送娃、上班、下班、去图书馆之类的】;使用上,我在温州城郊、人车、小车大车混流的噩梦地域,学习了AI代驾,使用过程中,存在降级、接管,但是有各种惊艳操作,包括人车混流情况下的绕行、减速;过异端红绿灯路口的自动选道;超长红绿灯路口的精准选道;遇到极限贴脸交通参与者的远离且不降级【突破心里阈值那种】;
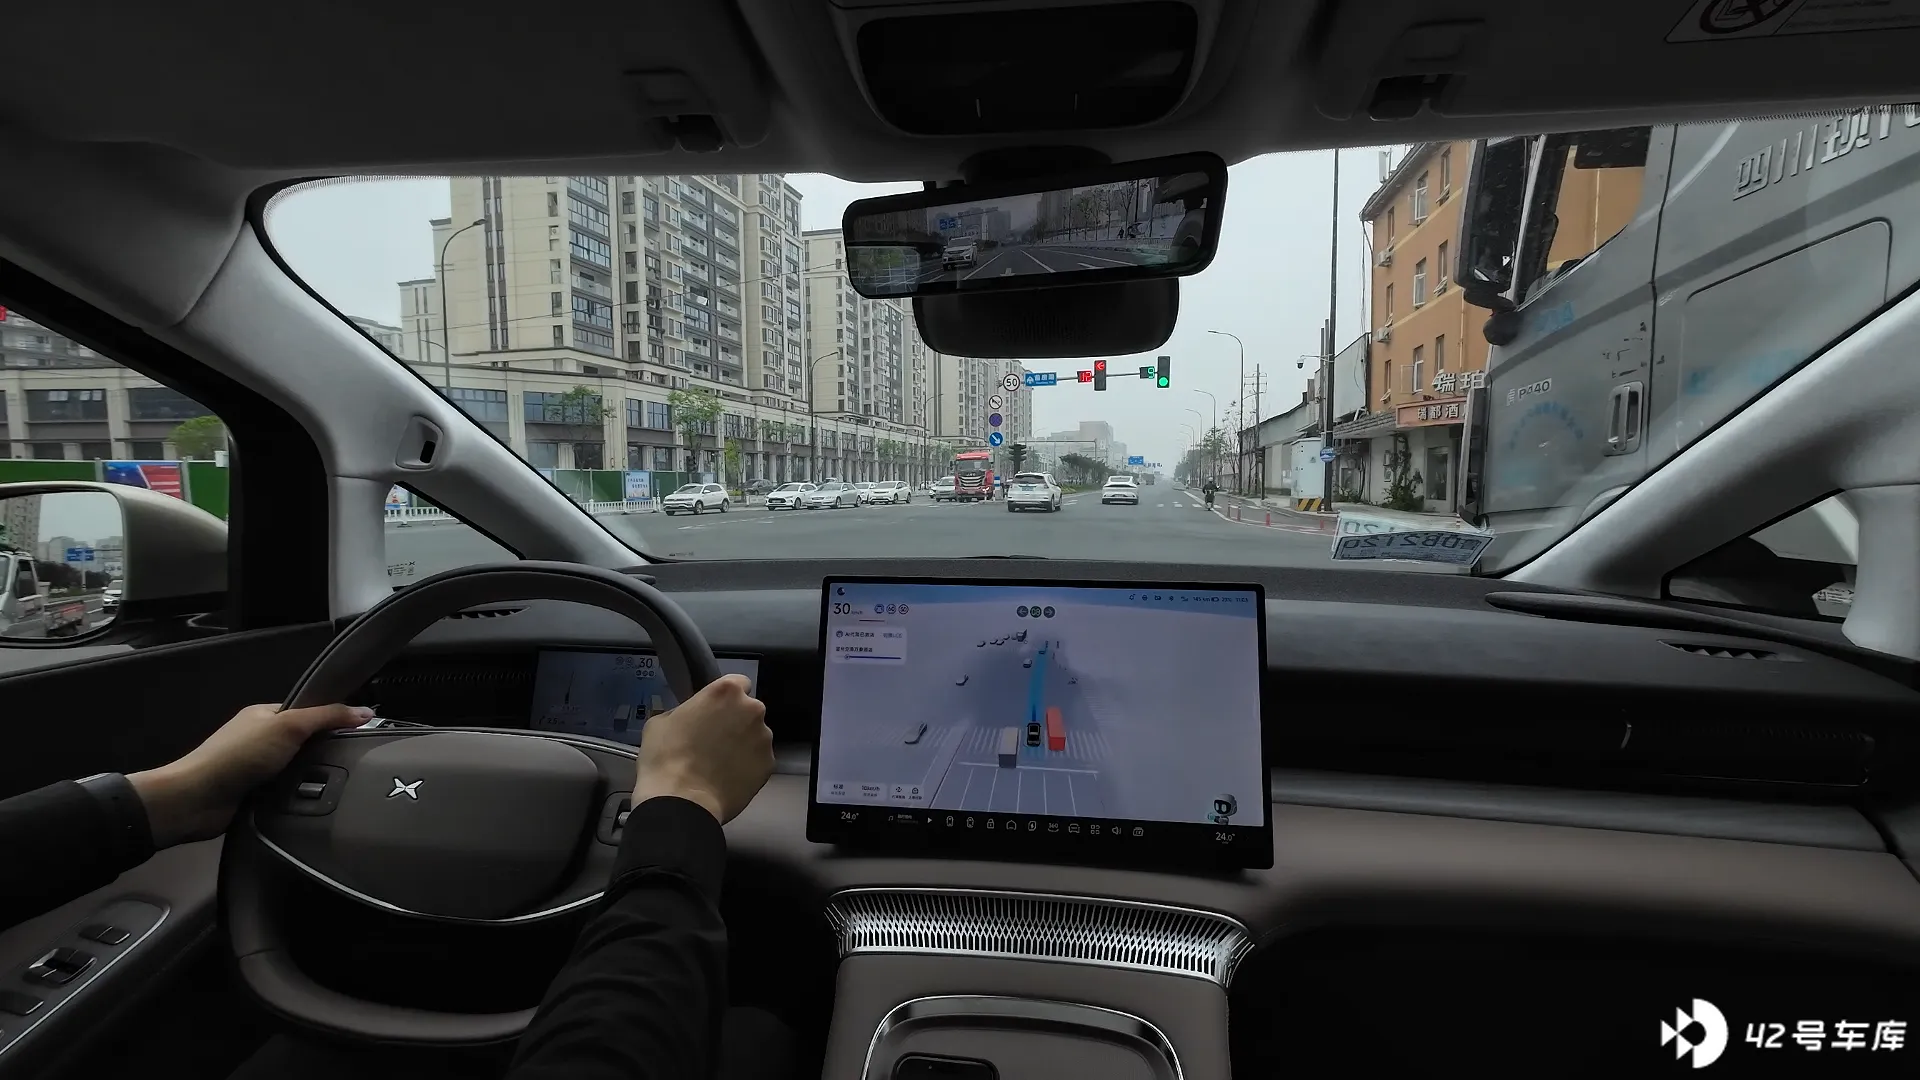
**这里还需要发散的讨论一个点:**首先AD的城市辅助驾驶功能,客观来说一线城市跑的比二线城市好,二线跑的比三线城市好。针对那些非一线城市购买了高阶驾驶辅助功能的消费者,他们理应获得相同或者相似的体验。小鹏拿出的——AI代驾,我觉得是有意义的,因为一个好的功能给消费者用有几个必要的客观前提:使用成本不能太高【学习不能次数太多,最好是无感学习】;体验获得感要足够好【不能比现有的小鹏XNGP覆盖路端体验差太多,目前看AI代驾的无图能力实际表现我认为有带覆盖道路的80%的水平,只要不是我测试的噩梦路端,就具备不错的可用性】;
说完2024年的城市辅助驾驶,回过头来说一下现在的高速辅助驾驶的情况:这里可能大家都说烂了,我就找几个我摸到的有趣点:
1) 小鹏XNGP在高速使用过程中,整体的锯齿感、非人驾感受相较于上一个版本明显是降低的,橙子后来睡着也没有急加速急减速变道给她晃醒;
2) 针对隧道减速,出隧道后恢复限速的策略非常好,首先限速还是120Max,进隧道前会识别隧道前的限速【比如说100】,会自动降到100的速度;出了隧道自动会恢复到原先的限速,这种策略下高速的效率和遵守法律法规是一个比较好的融合状态,此外如果你发现有限速识别错误的情况下,只要向上或者向下调节120的那个限速,NGP就会自动根据新的限速进行调整,当然如果超过识别到的限速会高亮标红;
3) 在多车道的高速变道超车中,车辆优选是左一、左二,但是不会拘泥于这两个,同样会激活到左三等车道的超车,感觉这个变道超车还是很激进的;
4) 整体系统稳定性极佳,单程330公里的高速,几乎可以做到0接管或者1接管【我有时候自己想开快点,手动开不算】;
5) 针对于锥桶等施工场景,极限避障非常稳定,2次都成功触发,第一次极限变道车成功、第二次因为左后有快速来车,无法变道自动选择大力制动并且同时报接管提示;
6) 在上了OCC后,整体显示、语音交互中的瑕疵很少,高度可用、易用、好用,单程跑了330公里后疲劳感不明显;
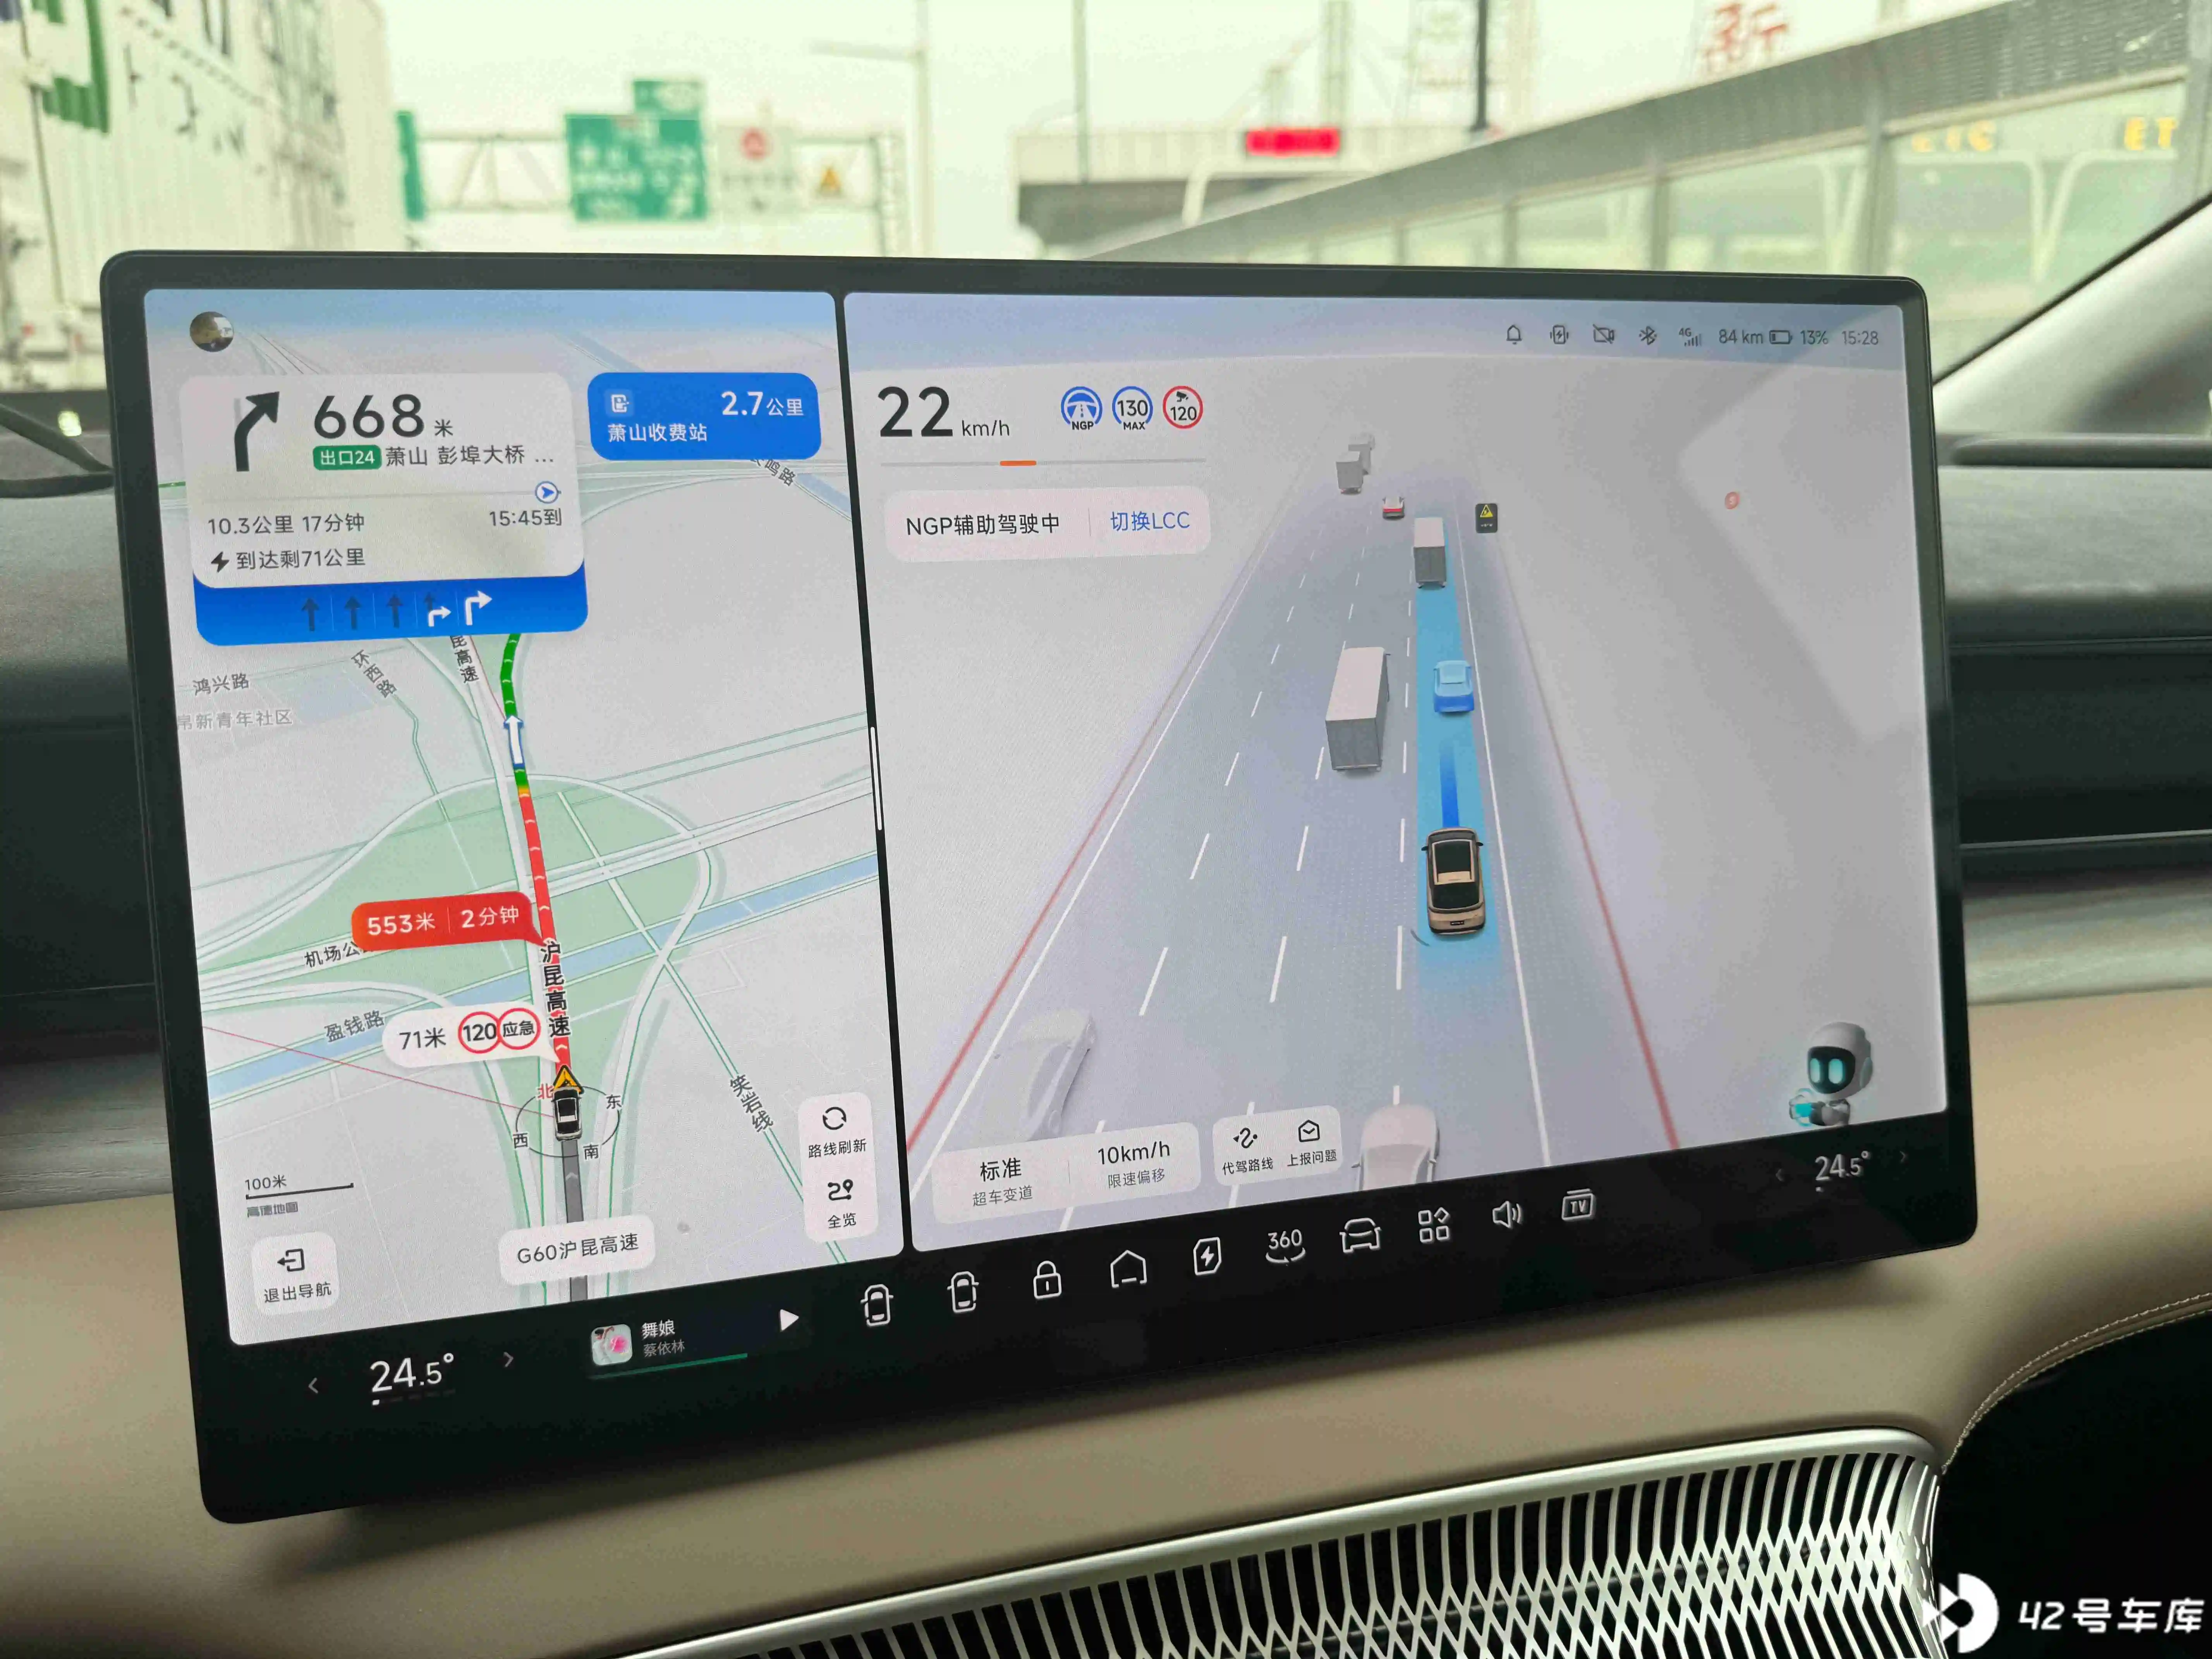
写个简单的总结吧:
从AD层面看5.1.0 小鹏给出了自己对城市辅助驾驶的解法,也许这个解法再跨几年以后维度上看不一定是最优解。但是可以看到,首先在小鹏自己的技术构架里面——针对弱势AD消费者【二三线城市】,实现了高阶导航辅助的局部最优解;其次无论是市区内的小鹏XNGP还是AI代驾功能、亦或是老场景的高速路段表现,都能看到很多优质的甜点表现【巧克力蛋糕满满的】,背后是他们AD研发团队的肝爆的汗与泪。
为国内每一位在自动驾驶、驾驶辅助领域耕耘的车企、研发、产品乃至市场的小伙伴给予最高的敬意,加油~







