作者 | 邱锴俊
编辑 | 章涟漪
自从特斯拉不举办 AI DAY 以后,中国智能驾驶行业对于未来的技术路线,似乎失去了方向。
大家争先恐后爱说的「时髦话」,也止步于「端到端」了。
出人意料地,「好久没出来的」李想,给出了一个自动驾驶技术路线的新思考。
在 2024 年 6 月 8 日举行的 2024 中国汽车重庆论坛上,理想汽车董事长兼 CEO 李想发表了关于自动驾驶技术路线的思考。
「端到端+VLM(视觉语言模型)+生成式的验证系统,会是未来整个物理世界机器人最重要技术架构和技术体系。」
李想认为这一技术路线「法力」足够强大,基于它, 「最早在今年年底,最晚在明年上半年,真正有监督的 L3 自动驾驶就可以批量向用户交付了,而不是做实验。」
而且,「L4 级别无监督的自动驾驶在三年内一定能够实现。」
很激动人心的展望。
先不说理想汽车这一技术路线是否「画大饼」,李想还说,「最近本月还有下月还有几个关键 AI 方面的技术论坛里,我们技术研究的同事也会向整个行业来分享我们对这方面的研究。」
尽管近期,业界风传「理想智驾团队裁员至 1000 人以内」。
但是,对于自动驾驶研究,人多未必力量大。
李想和理想汽车希望在自动驾驶领域更多的发声,来和特斯拉、华为、小鹏争夺自动驾驶、智能驾驶的话语权和标签,提升理想汽车在各个层面的吸引力。
从老婆开车思考自动驾驶
「我的爱人刚学会开车,连续好多年都不停地刮蹭。你和她分析下一次怎么不刮蹭,还是没有用,还是刮蹭。」
李想说,最后他给他爱人报了宝马驾驶培训的初级班,此后才不再剐蹭。
他的意思是,学习 cornercase 没有用,需要通过提升能力解决问题。
人类是这样学习驾驶的,AI 也应当如此。
所以,如果「自动驾驶团队每天干的活都是靠人工去调试各种各样的 cornercase,而且人越多,cornercase 越多,离真正的自动驾驶就越遥远。」
那正确的做法是什么?
他介绍了一本书《思考快与慢》的启发。
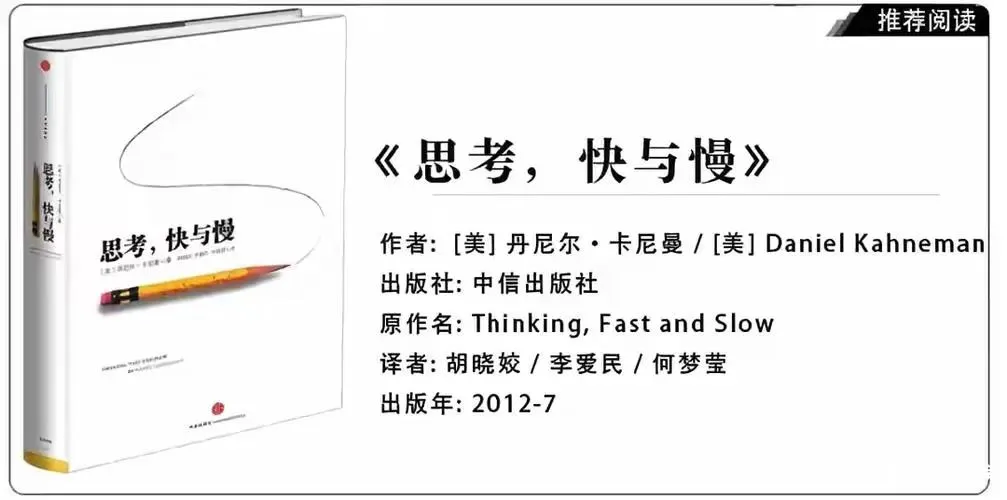
核心意思是,大脑分成系统 1 和系统 2 来工作。系统 1 来处理一些直觉、快速响应的事情。「很多时候我们在开车,脑子在想别的事情,但我们仍然在处理路上的各种事情,这就意味着我们用系统 1 在工作。」
「当去到一个复杂的路段,比如十字路口或者遇到一个水坑,这时候调用大脑系统 2 工作,处理复杂逻辑推演的能力。」
处理简单问题的自动驾驶系统 1,李想说,今天很多自动驾驶团队都用端到端技术来解决,效率更高。
但是包含三个挑战:一是要有真正做端到端及数据训练的人才,二是需要真正高质量的数据,三是需要足够多的算力。
李想说, 理想汽车「大概放入了 100 万 Clips(视频片段),用于端到端的训练,大概一个月十轮左右的训练,基本就可以完成一个无图 NOA 的上限水平。」
处理复杂路况的系统 2,李想认为不能依赖解决 cornercase,而是要提升能力。
他认为需要用 VLM,即视觉语言模型,来提升能力。
现在,由于 ChatGPT 等应用的示范,大语言模型 LLM 很火。但 他认为大语言模型在云端使用,响应速度慢,遇到问题还来不及反应就车毁人亡了。
「所以我们还是思考如何把一个视觉大语言模型进行足够压缩,最后放到车上去。」
李想还说,VLM 能够让自动驾驶告别高清地图。因为视觉的语言模型能够像人类一样去读懂导航地图。
找到技术方案分别解决系统 1 和系统 2 问题之后,还需要对能力进行验证。
理想的方案是,用类似 Sora 的技术,构建一个小型的视觉模型,来检测自动驾驶的能力。
Sora 和 ChatGPT 出于同门,也是美国人工智能研究公司 OpenAI 的作品。Sora 可以根据用户的文本提示,创建最长 60 秒的视频。OpenAI 将它视作世界模拟器。
Sora 在今年春节期间发布,视频逼真效果引起震撼。当时, 就有智能驾驶业界人士评论,Sora 或可以用于自动驾驶模拟训练。但也有人表示,Sora 会生成大量不符合物理规律的视觉内容,并不可靠。
李想总结,理想汽车过去一段时间自动驾驶最重要的技术突破就是——端到端承载人的系统 1,VLM 来承载人的系统 2,并应用生成式的小的视觉模型来进行考试。
他还说,这一方案「已经完全通过了正常的研究验证。」
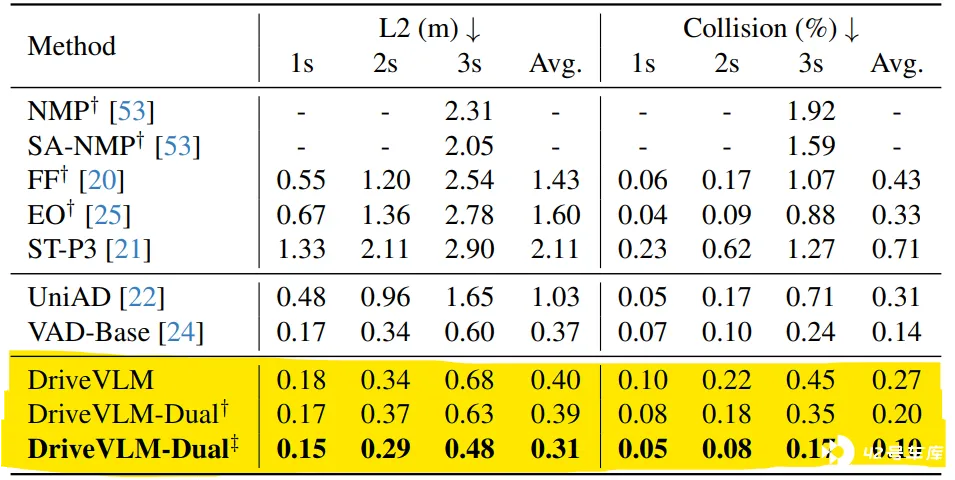
李想会提出 VLM 来解决自动驾驶问题,不是突然兴起。此前,理想汽车与清华大学交叉信息研究院一直在进行联合研究。今年 2 月,双方团队联合发布了论文《DriveVLM: The Convergence of Autonomous Driving and Large Vision-Language Models》。
根据该论文, 双方提出的 DriveVLM 模型,在 nuScenes(一个公开的可供测试的自动驾驶数据集)规划任务上取得了最先进的性能(下表)。
基于这一技术路线,李想对理想汽车和全行业的自动驾驶进展非常乐观。
他表示, 最早在今年年底,最晚在明年上半年,真正有监督的 L3 自动驾驶就可以批量向用户交付了,而不是做实验,「并且随着这套技术的演进、算力增强,我认为 L4 级别无监督的自动驾驶在三年内一定能够实现。」
理想智驾现在什么水平?
李想此时发布理想汽车对于自动驾驶的技术路线,很多人可能不服。
就当前的智能驾驶、自动驾驶实践来说,全球市场特斯拉独领风骚,国内华为和小鹏更被认可,理想汽车在前列,但绝非引领者。
从车辆当前的智能驾驶水平而言,消费者有感知的还是功能和功能可用性、体验性。
功能层面,当前对比的「科目」,一般而言就是可以根据导航和限速自动行驶的辅助系统——高速领航驾驶和城市领航驾驶。
如今, 第一梯队都至少具备了高速领航功能,并且实现了高速和快速全覆盖。
在城市领航驾驶方面,华为系(问界、阿维塔、极狐阿尔法 HI 版、智界)和小鹏覆盖范围最广,理想汽车大概在第三名或者第四名。
目前, 理想汽车正在进行近千人规模的 AD MAX 3.0 进阶版测试,核心功能是实现无图城市 NOA,要做到全国都能开、有路就能开。
这一版本就是李想所说的,即将在今年三季度正式推送的版本。
如果这一版本能够顺利推出,那就在功能和覆盖范围上,理想就可以追平华为了。
李想在提及此事时还说,届时,理想也会向测试用户提供通过 300 万 Clips 训练出来的端到端+VLM 的一套监督型自动驾驶体系(即 L3)。
并且,「最早会在今年的年底,最晚明年年初,我们会推出超过 1000 万 Clips 训练的端到端+VLM 的带有监督的自动驾驶体系。」
按照李想同一场合的说法,这一系统,就是可以交付的「真正有监督的 L3 自动驾驶」。
目前的理想汽车,还未完全从此前 MEGA 受挫等一系列的挫折中摆脱出来。
首先是 MEGA 受挫后,内部启动了矩阵组织 2.0 的升级,其次,理想汽车启动了大范围的裁员。据《21 世纪经济报道》等媒体报道,五一过后,理想汽车开启了一轮比例超过 18%的优化行动。
到目前为止,本轮优化已经基本结束,包括裁员重灾区智驾部门。
在产品层面, 李想在一季报电话会上宣布,原本计划今年发布的三款纯电推迟到明年发布。今年重点还是经营 L 系列。
在销量上, 理想汽车 5 月交付 3.5 万辆,同比增长 23.8%,环比增长 35.8%,在新势力新品牌中依旧可以排名第一,比华为系——鸿蒙智行(问界、智界)更多。
只是,理想汽车 2024 年的目标颇高。最早理想汽车曾定下 80 万辆目标,3 月 21 日,下调到 56 万 -64 万辆。
《晚点汽车》近期还报道说,在三款纯电 SUV 延期发布之后,理想再次下调全年销量目标。
在组织、产品、智驾等方面的大调整之后,理想汽车需要更多时间来修复外界预期和内部士气。
在一季报电话会上,有分析师问李想,如果销售不如预期,理想汽车会不会再次降价。
李想当时的回应是,理想 L 系列订单增长很快,没有任何降价计划。
最新的消息是,理想汽车 6 月 8 日宣布推出端午节限时购车礼包。
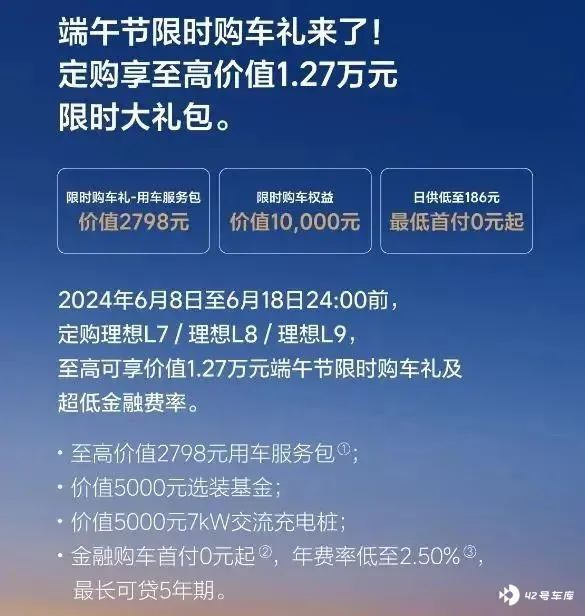
6 月 18 日 前定购理想 L7、理想 L8、理想 L9,可以享受最高价值 2798 元限时购车礼(用车服务包)及价值 10,000 元限时购车权益。
如此看来,理想汽车的销量也还不够好。
不过,如果理想汽车能在智能驾驶、自动驾驶上后发先至,现在的一切困难,都是浮云。
就看看今年底、明年上半年理想汽车能否交付有监督的 L3 级自动驾驶了。