


作者 | 刘佳艺
在今年 CES 这届全球科技春晚上,AI 成了重头戏。
单看智驾领域,又在上演新的算力、端到端、生成式 AI 等技术神话。
如果站在 L2+这个节点往回看,技术主义的确突破了瓶颈期,让智驾成为一件确定的事。
但如果看向未来,单靠技术主义还不能回答好「完全无人驾驶」这个时代命题。
今天智驾每上一个台阶,规模化、盈利化的商业阻力就加倍增长。所以陷入技术狂欢的市场,终归需要一种理性主义的声音来拆解问题。
Mobileye 担任了这个角色,其创始人 Amnon Shashua 教授在今年 CES 的演讲中,指出了评判自动驾驶模型的两大维度:
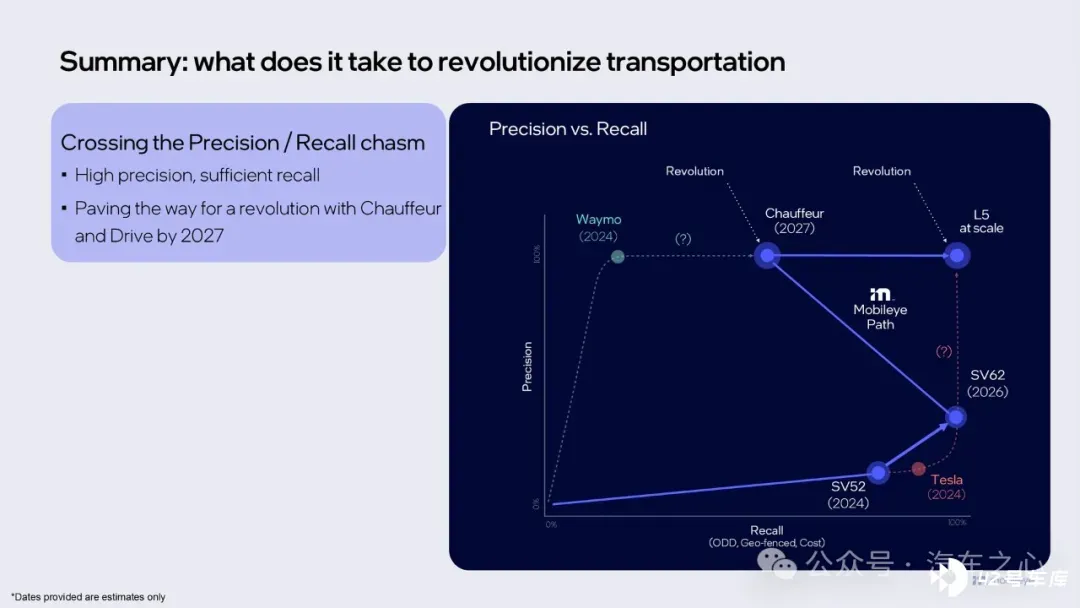
- 一是 精确率 ,也指代安全性,关乎 MTBF (平均故障间隔时间) ,相当于接管率。
- 二是 召 回率 ,也指可用性,关乎智驾设定运行条件、地域可扩展性、成本三大指标。
简单来说,要实现完全无人驾驶,这个智驾系统一边需要保证低接管率,一边需要支持低成本、大范围地快速落地。
在这个坐标轴内的两侧,一边是因激光雷达等昂贵传感硬件及高精地图导致成本高企,进而追求精确度但暂舍召回率;另一边则是追求高召回率但精确度尚未达到脱眼级别的技术路线。
按照 Mobileye 的发展轨迹,基于其复合人工智能系统,已经延展出了 SuperVision (可脱手) 、Chauffeur (可脱眼) 、Drive (无人驾驶) 的高阶智驾方案,在 Mobileye 的方法论下,这是一个能够持续递进,并成功打开最终章节的过程。
Mobileye 自然具备话语权,这家拥有 20 余年的经验,积累了大量的「know-how」的智驾供应商,从基础 ADAS 到 L2 直至 L5,从芯片、感知硬件到软硬一体,凭借涵盖各级智驾应用的解决方案始终活跃于市场。
截至 2024 年三季度末,全球范围内搭载 Mobileye 技术的车辆来到了 1.9 亿 。
如果把产品、技术、商业光环聚集一体,Mobileye 其实找不到相同维度对垒的对手,它在一个新图层内。
正如这几年 Shashua 教授延续的演讲主题:「Mobileye: Now. Next. Beyond.」。
Mobileye 一直在超越自我,目标是到达完全无人驾驶的最终形态,而这个过程中,它的解题思路有别于多数玩家,这可能是一种更为立体、辩证、理性的声音。
「唯端到端论」忽视了什么?
行业对于端到端技术路径的注解,大多都指向了自动驾驶最终章。
但这不意味着,只靠端到端,就能解决完全无人驾驶这个终极命题。
现在再回顾一遍端到端的定义:
通过 AI 大模型,打通感知、预测、规划、控制全流程,输入数据就可以得到最终结果。
这种数据驱动的方式,站在了规则驱动的对立面。系统如何应对极端情况,不再是通过工程师手动敲代码,而是 AI 系统通过观察、判断、总结,学会类人驾驶行为。
技术理论可行,但落地存在不少 Bug。
因为学习需要正确干预,如果完全靠自我领悟,那难免会犯一些原则性错误。
一个形象案例是,系统是否可以辨别「罕见但正确」与「常见但错误」。比如大量视频数据中,人类司机超速、压线、加塞插队甚至闯红灯的不文明驾驶行为。
答案是否定的。Mobileye 表示,系统会从概率角度评判,偏向于选择错误答案。
另外一点是,仅靠无监督数据训练,端到端方案的准确率可以从 0 快速推进到 95%,但无法达到 100%。
因为系统会犯很多匪夷所思的毛病,比如不会总结公式、不会应对罕见的长尾问题等。
但这不是在做题,而是在驾驶汽车,95% 的准确率不足以承担起安全风险。
于是 规则干预成为了一道必要的安全阀 。
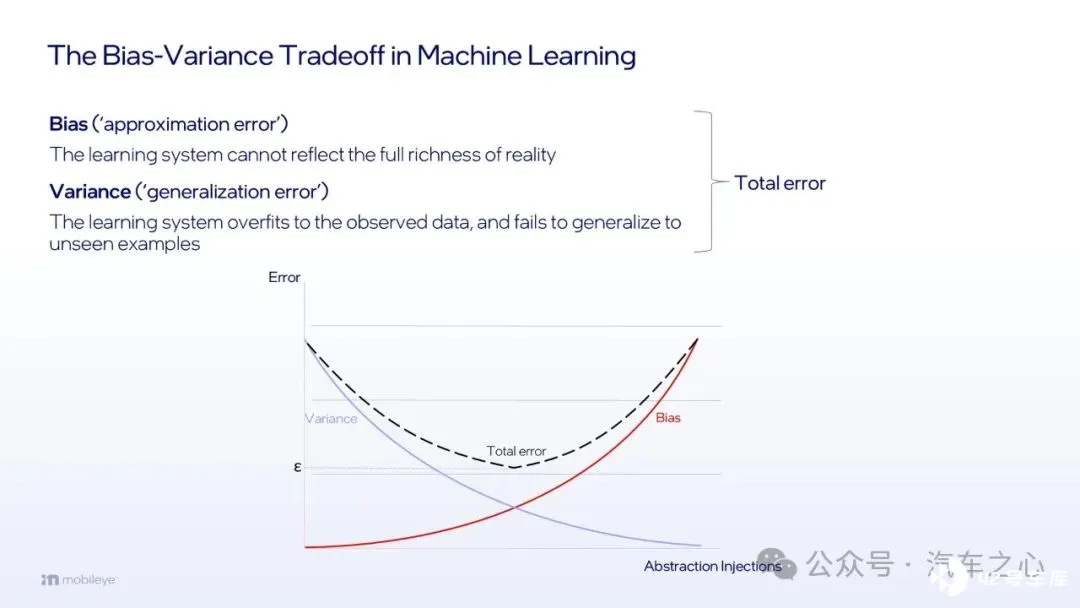
Mobileye 在复合人工智能系统中,给端到端系统注入了抽象概念,即提供行为规范守则。
比如 RSS (责任敏感安全) 模型,它的本质是一套数学模型,即将人类安全驾驶理念,比如规范变道、与前车保持安全距离、避免发生事故等,转化为数学公式与计算方法,然后对系统决策结果进行审查,结果安全才可以执行。
值得一提的是,Mobileye 在注入抽象概念时强调了「适量」,即如何让 AI 系统正确地理解丰富的物理世界,站在机器学习的角度,需要找到一个「偏差-方差」的权衡点,简单概括下:
- 偏差指过度干预,相当于规则输入太多了使得系统混乱容易出错;
- 方差则是干预得不够,一些极端情况没有被囊括进来,同样会产生安全风险。
Mobileye 这种严谨的思维模式在智驾系统上贯穿始终,它一直尝试从科学、全面的角度剖析自动驾驶背后盘根错节的复杂性。
这点在 Mobileye 独创的 PGF (Primary-Guardian-Fallback) 高阶融合模型上也能体现。
对于 Mobileye 而言,端到端留下的可解释性问题并非无解,它选择建立一个可分解系统,在错误出现时可以直达「病症」部位。
具体而言,利用所有传感器对系统进行可分解训练,构建出三个子系统:
- 「Primary」主系统:用于预测
- 「Fallback」备用系统:基于不同方法就同一情形做预测
- 「Guardian」监护系统:使用第三种方法来验证 Primary 主系统的预测是否正确,如正确则按此执行;否则采用 Fallback 备用系统的预测结果。
这种方式适用于非二元情况,即子系统之间并没有出现「少数服从多数」的情况时,需要有子系统跳出来,代表更高层级担任审查角色。
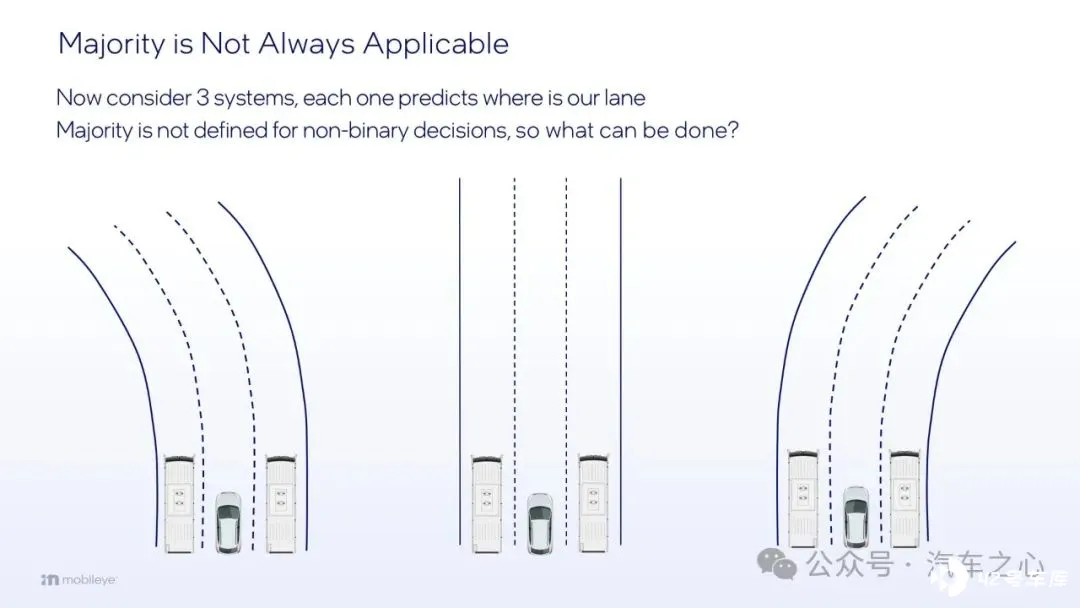
具体应用场景为,三个系统各司其职,比如系统判断前方应该左转、右转还是直行时,若主系统选择直行,监护系统判断其正确则直行,若不正确则采用备用系统的选择。
相当于在系统决策基础上增加了一个「把关人」,并且准备好了「Plan B」,即当 3 个系统中有 2 个同时出现故障时,才会导致整个系统失效。由此通过协同作业方式,总体误差可以降至最低。
高 TOPS 不是唯一的解法
智驾领域有一条定律名为 Scaling Law,指模型性能会随着数据集规模、模型参数量和计算能力的增加而不断提升。
由此,它指引了多数玩家都按照大算力、大参数、大数据的方向前行。
但 Scaling Law 的背面,是推理成本也在随着模型规模呈指数级增长,这并不利于商业落地。
尤其是算力,端到端大浪拍过来,对于算力的需求一下子来到了千卡、万卡数量级,这是一个巨大的成本投入。
并且这个成本,并不一定与价值对等。
百度集团副总裁侯震宇曾直言,当使用超过 1000 张、5000 张、10000 张卡时,单一任务跑集群会有大量故障。
许多供应商能搭建 2000、3000 张卡的集群,但能跑起来就很困难,跑不起来就是资源浪费。
行业对于算力的大力崇拜,让一些问题隐藏在深水区。
一是 用 TOPS 作为算力计算指标的局限性 。
TOPS 即每秒万亿次操作,当下被视为衡量算力的常见指标,尤其是对于智驾芯片而言,已经从上百卷到了上千 TOPS。
但由于 TOPS 仅关注运算次数,并不区分逻辑运算、浮点运算等计算类型,其实并不能体现芯片在特定计算类型上的能力。
并且运算次数的统计方式,忽视了运算的精度,将复杂运算与简单运算按次数划等号。
Mobileye 做了个形象比喻, TOPS 就像通过员工人数来衡量公司质量一样,并不能代表什么 。
这种单一的衡量维度,在反应芯片实际性能上存在偏差。
对此,Mobileye 提出了一个新指标—— FPS (Frames per second) , 即每秒能处理的画面帧数 。
这是一个更贴合自动驾驶领域的指标,因为自动驾驶在训练大模型时就是在投喂海量的视频图像数据,而 FPS 正体现了芯片处理图像、视频帧的速度,同时,画面处理速度流畅,也间接反映了芯片系统的整体协同能力。
二是 高效才是芯片性能的直观体现 。
高算力并不是高效运算的唯一解法,与其花费大成本拉高算力,不如直接从结果回溯,思考如何高效利用算力。
尤其在数据处理过程中,各类传感器输入的海量数据源源不断,从感知层到决策层的数据处理呈指数级增长,关键在于如何快速消化这些数据。
Mobileye 提出了「合理分工」的解题思路,其在芯片设计上采用了 完全异构的计算架构 。
这种架构的优势在于调度资源,对于卷积网络、Transformer 等不同计算场景,分配对应的运算任务,进而提升整体运算效率。
可以理解为,在芯片上建立了一座高效运转的数字工厂,调度系统会按照生产计划和订单要求安排分工与协作任务。
由于可以动态分配,这套异构计算架构也能带来 低功耗、可扩展性强、降低维护成本 的优势。
典型案例是 Mobileye EyeQ 系列芯片,EyeQ5H 的算力为 16TOPS,最大功耗仅为 27 瓦,目前已在极氪 001 和 009、极星 4、沃尔沃等车型上落地。
从实际表现上看,两颗 EyeQ5H 支持的 SuperVision 方案,算力 32TOPS ,已经能够支持 L2+级智驾,与其它搭载 500TOPS,甚至 1000TOPS 的智驾方案水平对齐。
并且,相较于高 TOPS 下产生的上百瓦功耗,两颗 EyeQ5H 芯片产生的功耗仅有 54 瓦。
而 Mobileye 在此基础上升级的 EyeQ6H 芯片能力再度进阶,单颗算力为 34TOPS ,相比 EyeQ5H 提升了约 2 倍,而 FPS 却 飙升了 10 倍 。
与此同时,功耗仅比 EyeQ5H 增加了 25%。
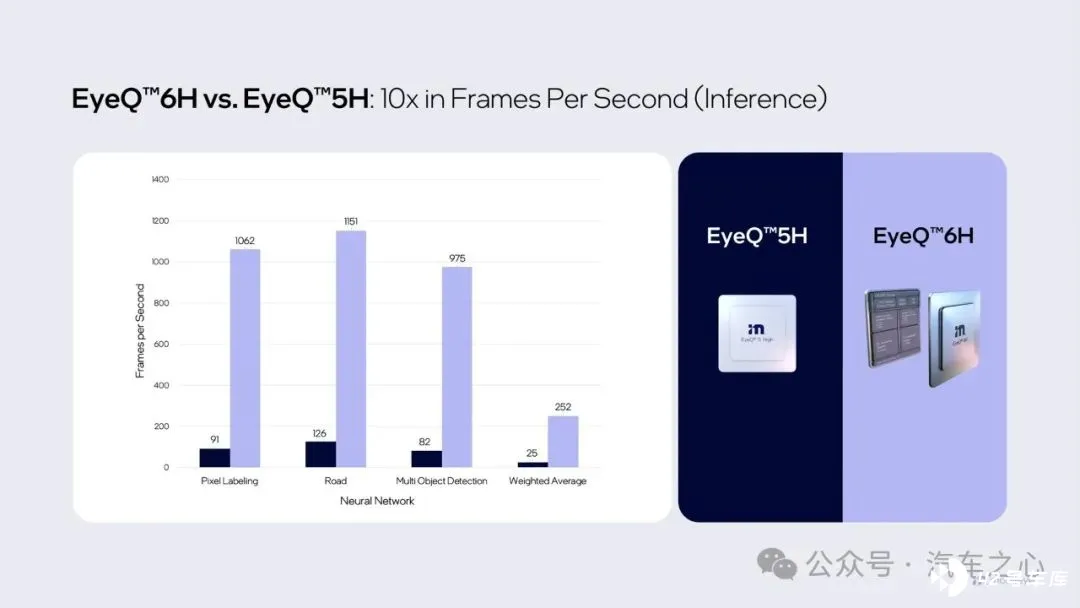
这意味着,它能够处理更复杂的视觉处理任务,支撑更高阶的智驾能力。
目前,EyeQ6H 已经应用于 SuperVision、Chauffeur 以及 Drive 高阶智驾方案,相当于支持 L2+、L3,甚至 L4 级智驾,预期今年即将开始量产。
值得一提的是,Mobileye 并未停下脚步,其更具竞争力的芯片——EyeQ7H 已经在开发中,其制程仅为 5nm,算力为 67TOPS,最大功耗仅为 60 瓦,预计在 2027 年开始量产。
自动驾驶是一个商业命题
回归到安全性与可用性的坐标系中,可以看到,围绕着复合智能人工系统这张核心底牌,Mobileye 通过严谨的数学计算将智驾系统误差降至最小,从而支持自动驾驶迈向「可脱手」、「可脱眼」甚至无人化阶段。
与此同时,Mobileye 也在积极思考另一个核心命题,即技术如何 从一个 Demo 版本走向大规模落地 。
它没有忽略任何一个关键因素,包括成本、地域可扩展性、系统运行条件等,这种周密式考量贯穿了 Mobileye 软硬一体式的产品组合。
一个重要案例是 EyeQ 系列芯片 ,兼具低成本与高性能的优势,能够快速上车高阶智驾方案。
另一个是 成像雷达 ,相比传统雷达它具备更精准的物理探测能力与高分辨率,可以在复杂场景中识别出各类障碍物,除了常规的人、自行车等,还能识别到桥下的静止车辆。
并且,它具备长距离探测能力,可以探测到 240 米内的可能性危险,即便是在车辆高速行驶状态下,也不会影响到探测精度。
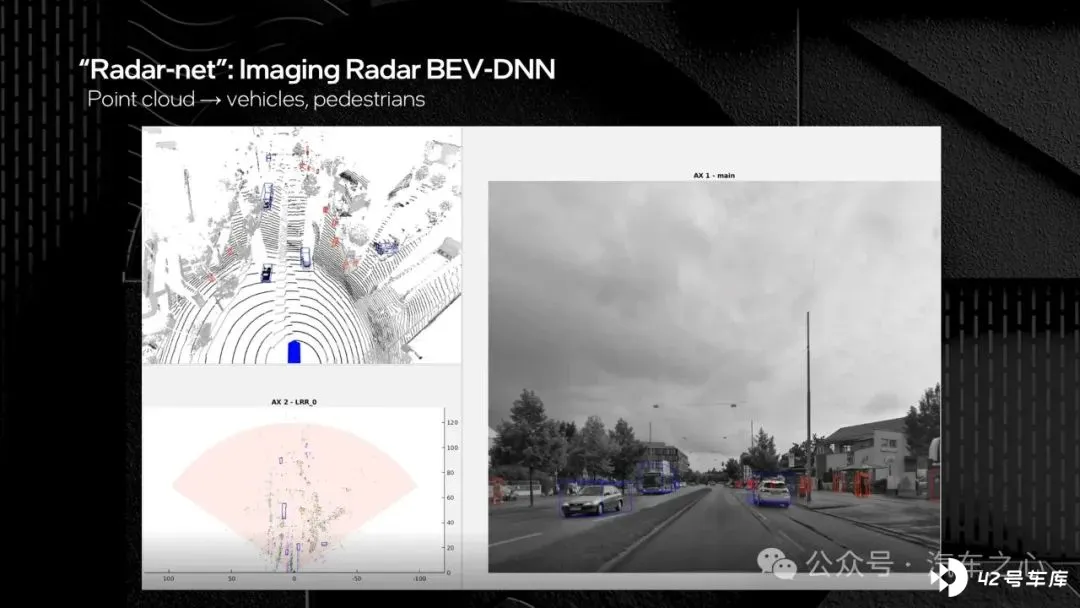
这种探测能力可以独立于摄像头、激光雷达,基于「真正冗余」的架构,成像雷达在其它传感器失效时,依然可以单独扛起感知任务,保证智驾系统的可靠性。
成像雷达的设计其实是为高阶智驾方案的过渡、落地搭建了一座梯子。
这里面包含了「 模块化 」的巧思。
所谓模块化,是指智驾系统像是「搭积木」一般,从系统中提取一些模块就可以构建一套低成本的智驾方案,若是想要走向更高阶智驾层级,只需要增加积木,比如加上额外的成像雷达。
显然,这种方式相比「把积木推倒重来」要更为快捷方便,并且不用耗费太大成本。
当然,Mobileye 对于无人化落地的另一层信心其实也来源于 工程化经验 。
除了 ADAS 方案合作了比亚迪、奇瑞、长城、大众、福特等国内外多款车型,高阶智驾方案也已经拿下多个定点。
比如搭载 EyeQ5H 的 SuperVision 方案已经在极氪、极星部分车型上落地,最新数据是,搭载了 SuperVision 方案的极氪 001、极氪 009 车型数量来到了 24 万台。
而更新到 EyeQ6H 的 SuperVision 方案也与保时捷、奥迪、宾利、兰博基尼旗下 17 款车型达成定点合作。
值得一提的是,这些豪华品牌的部分车型也选择了更高阶的 Chauffeur 方案,支持可脱手、脱眼的高阶智驾。
以及在 L4 领域,大众、Schaeffler、Benteler、Verne 等汽车集团也与 Mobileye 在 Drive 平台上共同开发无人驾驶出租车。
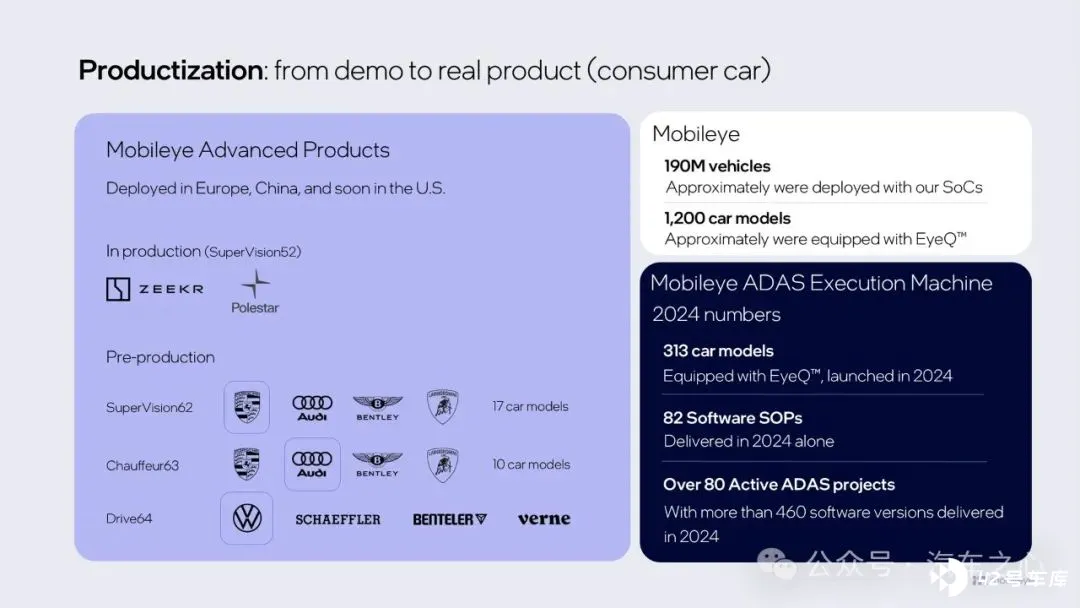
而说到 Mobileye 于全球范围内广泛的客户群体和部署经验,以及在安全合规方面的突出优势,对于中国车企 全球化出海 的进程,也能够发挥独特的助力优势。
在 CES 演讲结尾,Amnon Shashua 教授表示,按照规划,至 2027 年,Mobileye 将通过 Chauffeur、Drive 方案,为实现自动驾驶革命铺平道路。
对于 Mobileye 而言,这是一个充满确定性的任务。
作为自动驾驶供应商,Mobileye 一向具备很强的目标导向思维,它将从技术到商业上的每一个战略要点思考得非常清晰,并重视战略确定后的每一次精准执行。





