撰文 | 青竹
编辑|周长贤
DeepSeek 之后,全球掀起复现狂潮。UC 伯克利、港科大等都用极低训练成本成功复现。加上节后李飞飞团队基于通义千问开源底座,「50 美元」训练出的「蒸馏」模型……无不说明 AI 发展范式已改变。
其一,开源的魔力再次自证。据《华尔街日报》,OpenAI 首席执行官 Sam Altman 承认,OpenAI 在开源 AI 问题上,「站在历史的错误一边」。
其二,降本势不可挡。过去 OpenAI、英伟达、马斯克们联合打造出来的那种——疯狂堆卡、堆钱、堆数据的「力大砖飞」范式,被打破。
「他们证明「DOGE 」的模型训练方式是可行的。」Perplexity 联合创始人&CEO Arvind Srinivas 认为,DeepSeek 用一些巧妙、高效的方法来规避「大基建」,值得全球借鉴。
算力大降本骤然而至,AI 服务重新定价,22.99 美刀/月的订阅被取订,英伟达超 3 万亿美元的市值靠什么支撑?
如果说 DeepSeek 们不用很多英伟达 H100,是不是智能汽车也不需要那么多 Thor?
游戏规则向下迁移
2 月 9 日和 10 日,长安汽车和比亚迪,将先后举行智能化战略大会。而在上周,仅三个交易日,比亚迪股价暴涨了 1400 亿。股价当然不全是所谓「智驾平权」的威力。
但 2025 年,高阶智驾势下探 15 万级、甚至 10 万级已成定局。有人说,智驾标配时代来临。各家成色几何,犹未可知,出现激进的抢跑者,也不在意料之外。
民生证券研报指出,智能驾驶迎来技术、接受度和商业的三重拐点。地平线创始人余凯的说法是,「3 年大局可定」。更敢说的业内透露,「2 年内,结束战斗。」
过去一年,Boss 们在台上把牛都吹麻了。到了年底,「智驾第一梯队」之外,似乎再无其他梯队。
如果说,2024 年有一两个「秀」点,就可以拿到「话筒」,那么 2025 年将是「面」的考验。主战场来到 15 万级,商业模式自然大不同。
2025 讲新概念不易,且难懂,VLM 还是 VLA,车主真在意吗?反倒是交付的质地,会更多暴露。车主就问,能不能「靠谱、顺滑、少接管」。
交付的成本也更多被考量。所以,智驾故事剧情收敛,成本要收敛,方案也会被收敛。
「那些还没有交付的,量产数据不足的方案商,不太可能留在桌上。」「我们确实招人,你能每天加班到晚上 12 点吗?」「甲方太能阴阳怪气了」……
例如,一家主机大厂列出目前的方案,赫然在列的竟然有 5 套。除了自己砸钱主导的一套考虑了充分的拓展性,其他外采或者合作的方案,几乎都是试验性质,有无续集取决于效果。
效果要好用,更要便宜,「比自己做更便宜」。
如果向上的难题,让方案的 leader 偶尔「绝望,又抑郁」,那向下的课题,可能让人憋屈,又受气,方案商只能直面现实。比如轻舟智航的应对。
用技术范式求解安全
轻舟的第一张牌:安全。 启动「安全+」品牌战略,
在 C 端,「安全」不性感,只能被证伪。那么多年就出一沃尔沃,不是别的车不安全,打安全牌如隔山打牛。
好在轻舟智航在 B 端,只需说服客户。一台车出事故,对车主来说是几十万之一,对于车企来说,是「一」。
「在十几万的车型上标配 NOA,意味着 2025 年会有大量装配 NOA 功能的车面世」,「如果不安全,会看到大量的安全事故。」
轻舟智航联合创始人、总裁侯聪表示,在 L2 必须把安全做好,这是进入 L3 的门槛条件。
但对于十几万的车,成本腾挪空间局促,感知冗余少,大概率没有激光雷达。如果用保守来换,又可能不够老司机。
「安全不等于保守,安全是由创新所驱动的。」侯聪认为安全性从「99.99%」向「99.99999%」提升,不是量,而是质的区别。
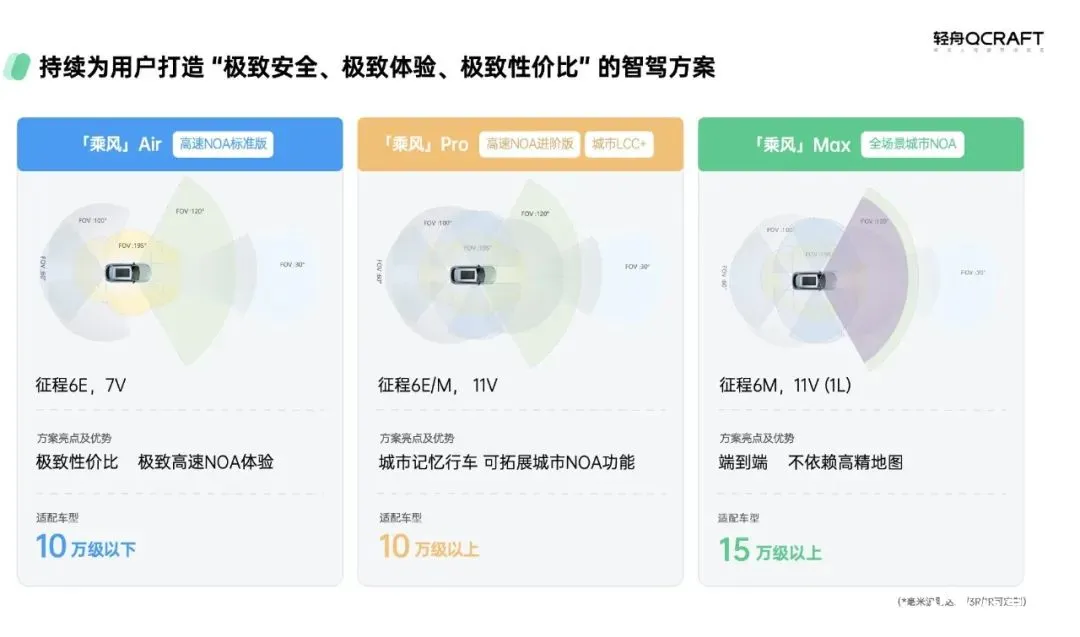
所以,轻舟主张用技术范式解决。辅以更完善的安全冗余、更主动的安全反馈,把三个方案——「轻舟乘风」Air、Pro 和 Max 的安全性标准拉齐。
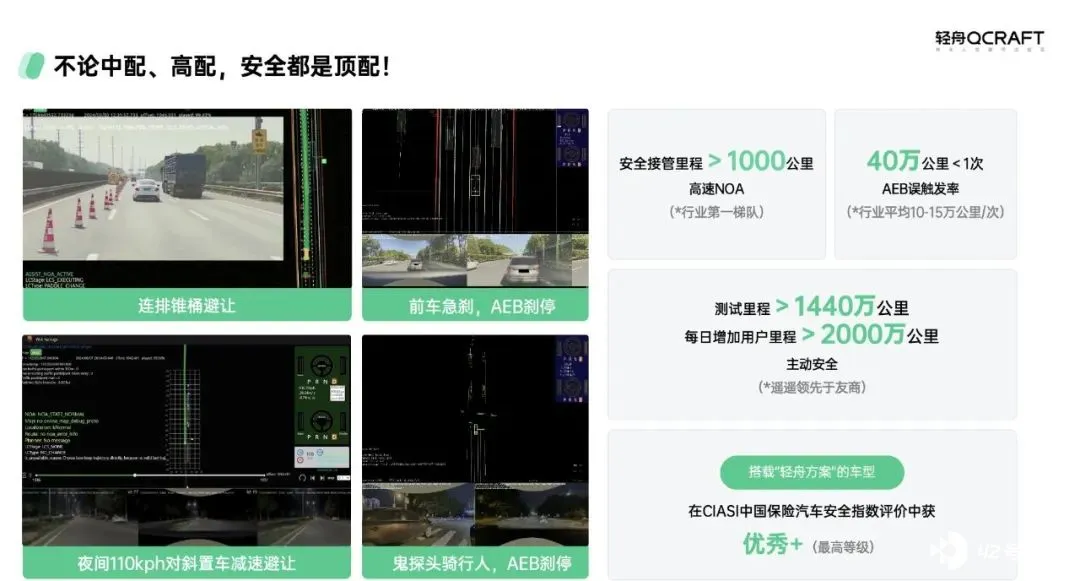
轻舟智航 CEO 于骞强调,无论是中配、高配方案,安全功能都是顶配。 提出敢赔模式,通过保险兜底降低用户心理门槛。
由于主创们大多来自 Waymo,所以轻舟延续了 L4 的技术基因,CTO 李栋表示,「Day One 开始就非常认真地搭基建。」把安全作为流程、工程和体系导向与标准。
下面我们根据已经公开信息,来简单看下其模型架构特点。
安全的「端到端」:
时空联合规划、多层碰撞损失约束、高阶控制量一致性、安全评价模型、基于运动模拟的世界模型、数据闭环和自动标注模型……
轻舟将量产验证的「时空联合规划」,融入 One Model 端到端。安全机制充分借鉴时空联合规划的规则和限制,融入到网络训练中。
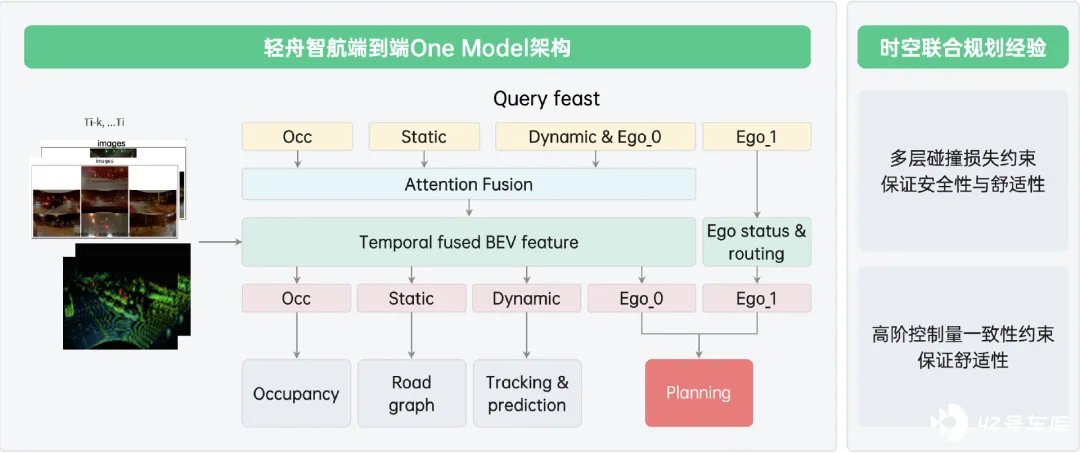
例如,在线模型训练层面,加入了多层碰撞的损失约束,来保证安全性;并添加了高阶控制量一致性约束,来保证舒适性。
「多重碰撞损失约束有很巧妙的 Cost 的指标设计,把障碍物加上多层不同要求的 Cost。」李栋认为,不同的 cost 值,会让模型天然收敛到保证合适距离,而且不发生碰撞的结果。
而高阶控制量一致则更多服务于舒适性。比如 Jerk 等加速度导数,可以从更高维度平滑加速度,进而平滑车速的连续性。包括帧间的连续性的一致性约束,都是为了表现更丝滑如老司机。
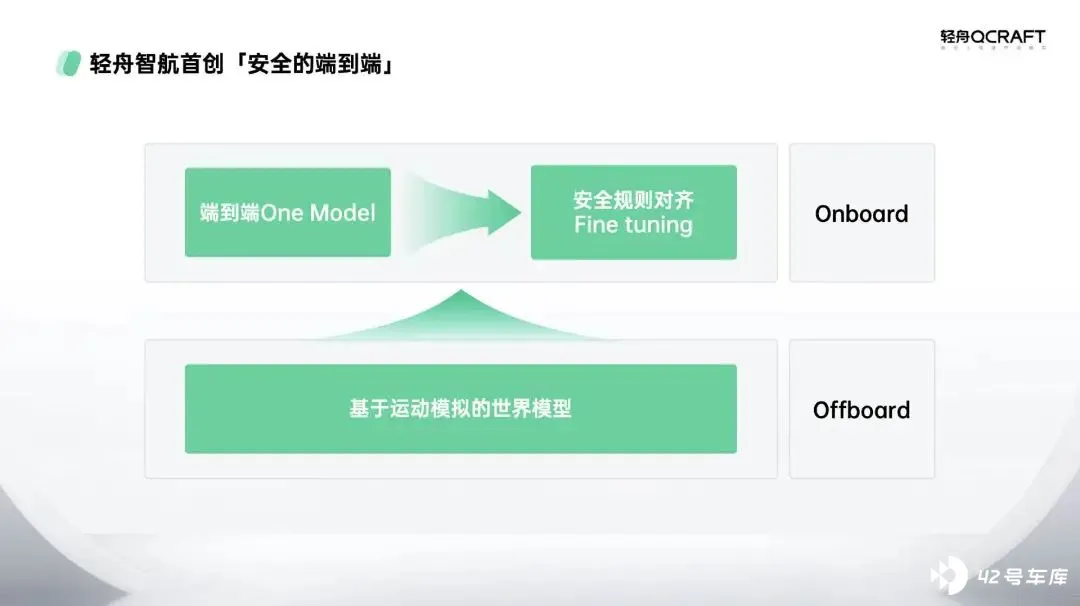
在安全对齐机制中,也充分借鉴了时空联合规划:
首先,在轨迹生成过程中,借鉴图文生成中条件生成的方法,将安全规则作为「教师」,引入额外的指导信号,自动化评价端到端产生的轨迹,不断 feedback,惩罚错误轨迹,增加对生成过程的控制,通过强化学习反复迭代。
其次,基于大语言模型的训练过程,将安全规则作为奖励函数,对模型进行微调,进一步增加模型的安全性。
这些都是离线进行。
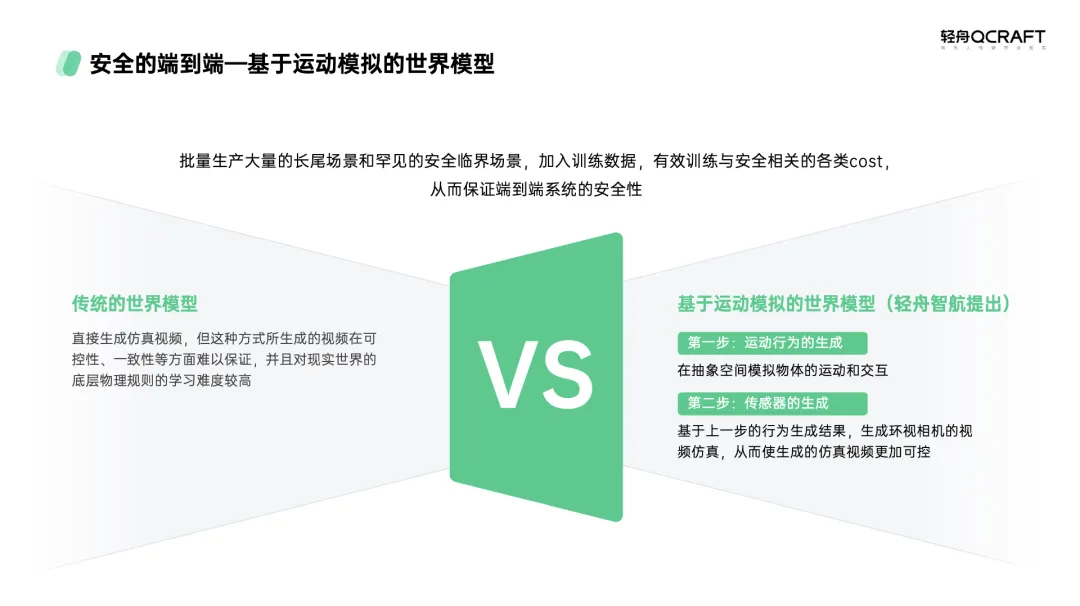
针对离线的端到端模型训练,轻舟智航创新性地构建了基于运动模拟的世界模型。
「第一步是运动行为的生成,有这个输入之后,我们再来反推传感器应该返回什么样的图像,由此就可以使生成的仿真视频更加可控,保证时序、空间位置、物体几何、物理规则的一致性和正确性。」
相较于传统世界模型,这种做法可以降低对物理采集的依赖,提升效率、可控性和时序一致性。但是也存在风险,比如准确性、真实性的把控等。当然,这可以靠多模态实车数据来验证。
李栋表示,现在还是以采集为主。世界模型主要针对采集成本很高的极端场景。
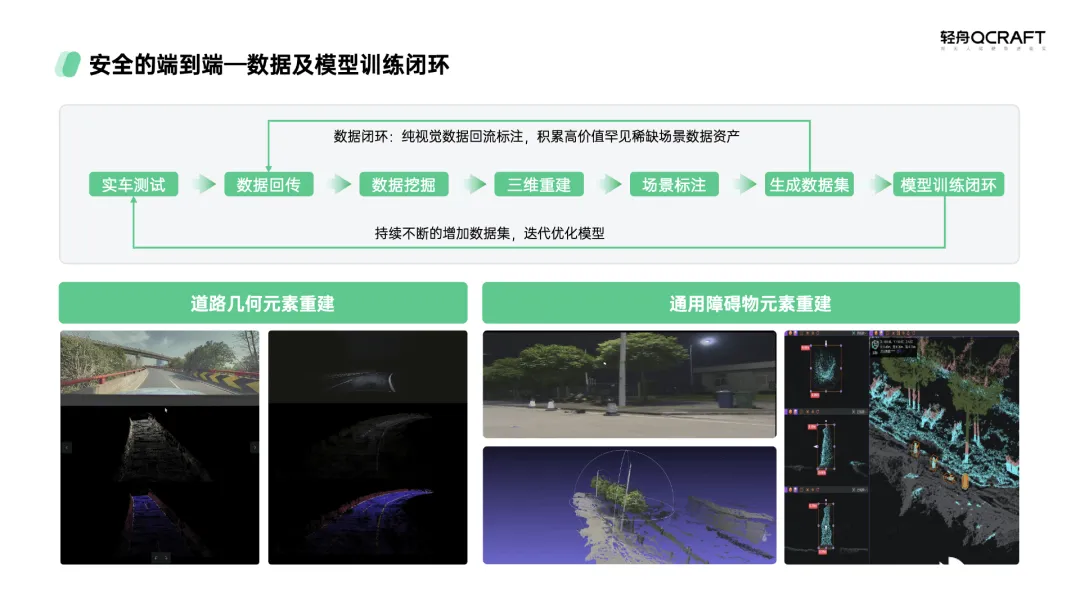
除了仿真验证,不断解决长尾问题,依然需要大量的真实数据闭环。
「我们专门为了端到端的一条业务链,数据回传做到 T+1。第二天研发就能看到素材数据质量上有什么问题,有什么新要求可以快速闭环。」
李栋介绍,可能需要从三维重建算法来重建当时的场景,进行场景标注,最后有需要还会要生成数据。用来做模型训练,做仿真或者测试,最后再闭环回到链条的起点。
端到端的数据标注也是一个挑战,轻舟认为,「要对一段连续的时间片段上的数据进行全量的标注,如果没有全自动化的标注系统,端到端的标注几乎是不可行的。」所以,轻舟的 4D 障碍物自动标注大模型,体现出实现数据闭环的工具链优势。
有趣的是,这个自动标注模型自身,也是端到端模型。可以通过离线的空序关系,在不同的时间点标注来系统排除掉遮挡带来的盲区,自动标注效果类似手工标注。
据悉,该标注模型已经在地平线征程 5 上量产了 OCC,有效降低泊车剐蹭率。标注分辨率是 5 厘米,低到和同平台激光雷达版一样的水准。
数据闭环的基础当然是数据。「如果用户很少,测试量很少的时候,讲安全都是很无力的。」据悉,轻舟去年年底达成了 50 万 NOA 量产,今年的目标是冲刺 100 万智驾方案交付。 主动安全的测试里程已经超过了 1440 万公里,每天都会增加 2000 万公里的新用户使用里程。
最后,轻舟还谈到模型的安全冗余。即,在算法层面弥补传感器等子系统功能失效,确保极端情况下的安全处理。
比如,要考虑单个相机无论逆光还是雨水、遮挡,模型训练的时候,会模拟这样的情况,在算法层面上对这种失效做了处理。再如,做无图方案的时候,不想让模型过分依赖地图的先验,在训练过程中刻意去喂错误的数据。
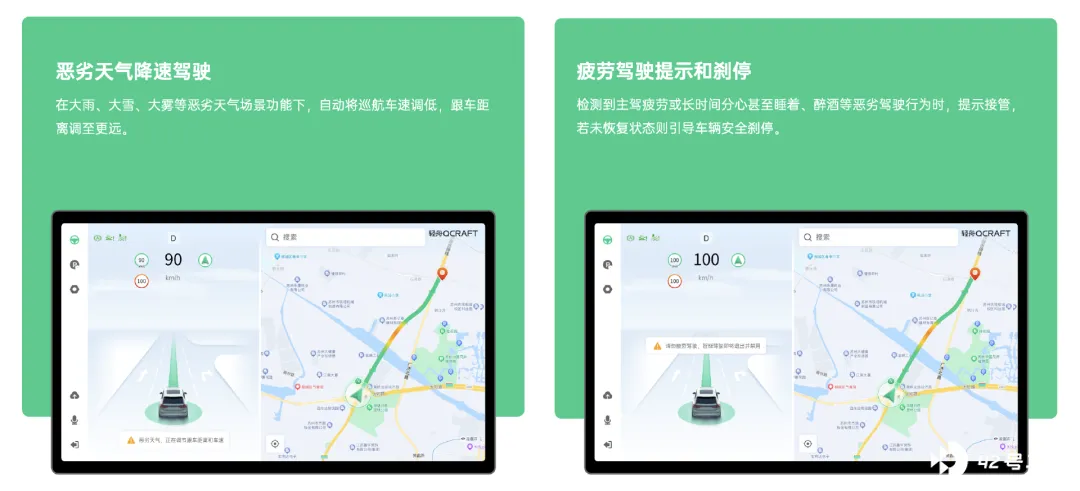
在模型冗余层面,已量产采用 BEV+Mono 两套视觉架构模型,可在其中一套失效时继续工作,确保感知结果不受影响。
在硬件层面,域控的诊断模块会监控域控内外的各类故障,监控到故障后功能状态机会采取降级措施,并通知用户接管。若用户长时间未接管,系统还会自动引导车辆安全停车,并上传整个过程数据至云平台分析。
结语
诚如侯聪所言,在方案和方案商收敛阶段,自我定位很重要。 「更加务实或更商业化的做法,是做一个高性价比的方案,而不是直接去冲击最佳性能、不计成本的方案,这不是现在轻舟的选择。」
2025 年,轻舟智航的重要工作,就是高性价比城市 NOA 方案交付。他们 认为,在征程 6M 上,仔细分析算力边界,功能可能达到 97%-98%城市 NOA 功能。落地成本远远低于 Thor 或者 J6P 的产品。也就意味着可以做到更低价位车型上,服务更多用户。