


作者 | 直观解
ROS 和 RTOS 都在自动驾驶存在
首先不要混淆 ROS 和 RTOS。RTOS,全称为 Real Time Operating System,即实时操作系统,它是一种专为实时应用程序设计的操作系统。实时操作系统的主要特点是其能对外部事件作出快速、可预测的响应,确保在规定的时间内完成特定任务。所以 RTOS 在车辆和无人机电控用的特别多,因为要即时响应,晚一点就车毁人亡了。
而 ROS 是一种专为机器人技术设计的框架和软件集合,也是本文的主角。
车辆行业和无人机行业又需要 ROS 来做高层的智能控制,又需要 RTOS 在底层执行实时操作。所以经常混在一起,大家一看这不行啊,所以专门给实时操作系统加个 T 字母。
ROS 代表机器人操作系统,但它实际上不是一个操作系统,而是构建在真正操作系统上的一个中间件,旨在加快机器人平台开发时间的框架。要了解 ROS 是什么,先了解 ROS 的动机----软硬件解耦,让软件与算法人员聚焦编程就行了。
大多数新手程序员认为,你必须对电子学甚至机械学有深入的了解才能编程机器人。他们认为硬件和软件是如此紧密地结合在一起,你必须深入地了解两者才能构建任何有用的东西。这吓退了很多程序员,包括老手,都是只敲键盘不拿焊枪的。
从笔者使用经验,ROS 就是一个伪装成操作系统的微服务框架,也很类似于消息队列 kafka。或者说可以直接把 ROS 理解为沟通各个硬件的消息队列。
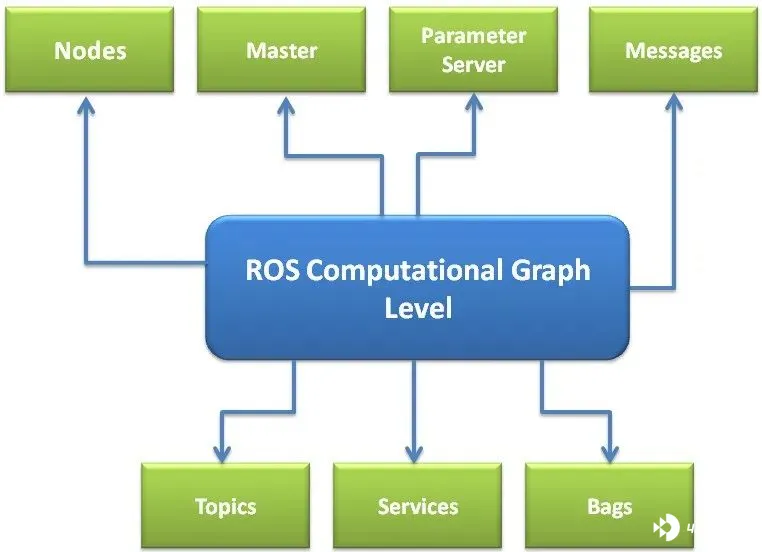
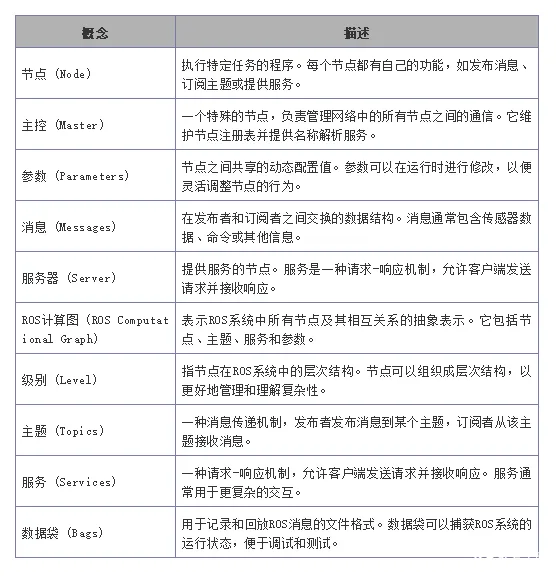
ROS 的一个实践举例
假设自动驾驶车辆或者无人机上有一个摄像头。还有两个过程需要这个摄像头的图像作为输入。比如,一个机器学习程序和一个位置估计程序。传没有 ROS 时,需要手动将图像序列化(压缩)并流式传输到其他两个程序可以读取的端口。但如果端口改变或者摄像头改变,很多东西都需要重新配置。这在程序员圈子称为「级联修改」,是最头疼的事情之一,是无数加班的来源。
然而,在 ROS 中,这种交互可以变得更加流畅。让我们考虑我们有的程序作为 ROS 节点,即负责单一模块化目的的程序,具有特定的输入或输出:
1. 摄像头图像流节点
a. 输出(OUT): 摄像头图像
2. 用于识别物体的机器视觉系统
a. 输入(IN): 摄像头图像
b. 输出(OUT): 识别对象的列表
3. 同时定位与地图(也就是 SLAM)构建系统
a. 输入(IN): 摄像头图像
b. 输出(OUT): 车辆位置
在 ROS 中,这些组件被视为节点——设计用于执行特定任务的独立程序,具有定义的输入和输出。
以下是 ROS 如何简化交互的过程:
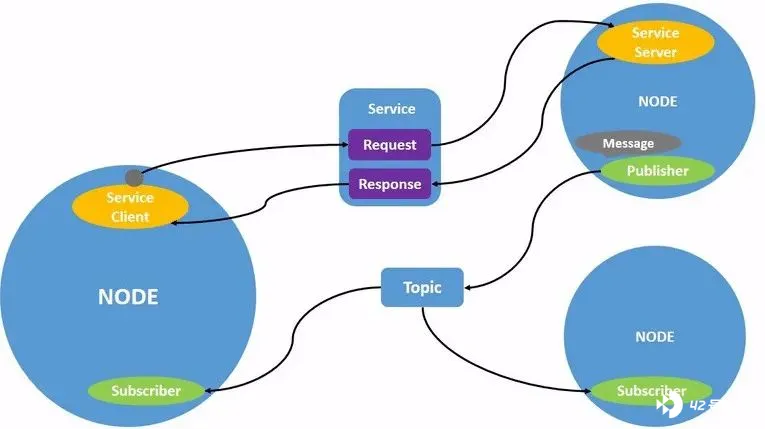
- 发布者和订阅者: 摄像头图像流节点发布摄像头图像。机器视觉系统和同时定位与地图构建系统订阅该主题以接收摄像头图像。
- 主题和消息: ROS 使用主题来发布消息。在这个例子中,摄像头图像在一个主题上发布,而机器视觉系统和 SLAM 系统订阅该主题以获取最新的摄像头图像。
- 服务和服务动作: 虽然在本例中不直接适用,但 ROS 也支持服务和服务动作,用于更复杂的交互。
通过利用 ROS,你不需要担心手动管理数据流或硬件变化时重新配置端口。相反,你可以专注于开发和集成执行特定任务的节点,而 ROS 则处理它们之间的通信和同步。
这些节点的输出定义了 ROS 主题,即单一类型数据的单一流。每个主题都有一个特定的名称,可以引用。在我们的示例中,一些主题可能是:
- /drone/camera 用于相机图像
- /drone/recognised_objects 用于机器视觉系统
- /drone/slam_position 用于 SLAM 系统
看到从这些节点的输入和输出创建了两条通信路径。
- A[相机] -->|out| node1[drone/camera]
- node1 --in--> C[机器视觉系统]
- node1 --in--> D[SLAM 系统]
现在,ROS 遵循发布/订阅模型进行通信。这意味着节点作为输出将数据发布到主题。但是,只有当其他节点也订阅相同的主题时,数据才会在网络上传输。
因此,在我们的示例中,我们最终有:
- 一个发布相机图像的节点: 发布到 /drone/camera
- 一个用于识别对象的机器视觉系统: 订阅 /drone/camera 发布到 /drone/recognised_objects
- 一个同时定位与地图构建系统: 订阅 /drone/camera 发布到 /drone/slam_position
很明显的,ROS 不像 can 总线是广播的(ROS 中只有参数是广播的),而是谁订阅发给谁。原因也很简单,can 总线发的都是一些小参数。ROS 的数据包很多都是大家伙,点云或者图像等等。
发送的数据可不是任意的内容。数据或消息是一个特定模板化的数据包,其中包含了为特定使用场景指定的内容,有明确定义的数据结构。在关于 /drone/slam_position 主题 topics 的例子中,消息的类型可能是来自其定义的 geometry_msg:
# 这个消息包含了一个自由空间内点的位置
float64 x
float64 y
float64 z
也就是说/drone/slam_position 主题发布的消息必须具有 msg.x、msg.y 和 msg.z 字段,而订阅者只会接收到具有这些字段的消息。标准的 ROS 库中有许多消息类型,但许多库也会定义自己的消息类型。
如果你将两个主题(请求主题和响应主题互相通信)结合起来,就可以实现双向通信的概念。服务在实现层就是双向主题,由请求主题和响应主题组成,但用户角度来看,它作为一个单一的通信类型来运作。类似于消息,服务有定义好的请求和响应类型(例如,参见 std_srvs/srv/SetBool.srv)。通常情况下,服务请求会等待响应到达后再继续执行。所有这些操作都是异步并且并行发生的。
每个节点都可以通过一组参数进行配置,这些参数会被广播给其他所有节点。参数通常是节点中某些方法的配置值,有时可以在启动时或通过服务动态更改,以允许节点提供可调整的功能。例如,超时时间或循环频率(比如图像多少 ms 发出一次)的值。
ROS 有两个版本: ROS1 和 ROS2 。ROS1 最初由 Willow Garage 在 2007 年创建,已在开源机器人社区中变得非常庞大。然而多年的实践和用户反馈让他们意识到缺少许多重要功能——而且没法增加这些功能而不破坏 ROS1,只好再起炉灶 ROS2。此外,最新的 ROS1 发行版(ROS Noetic)即将到达其支持生命周期的终点(EOL 2025),此后将不再有 ROS1。
RTOS 是 OS 一族的成员,ROS 是构建在 OS 上的中间件
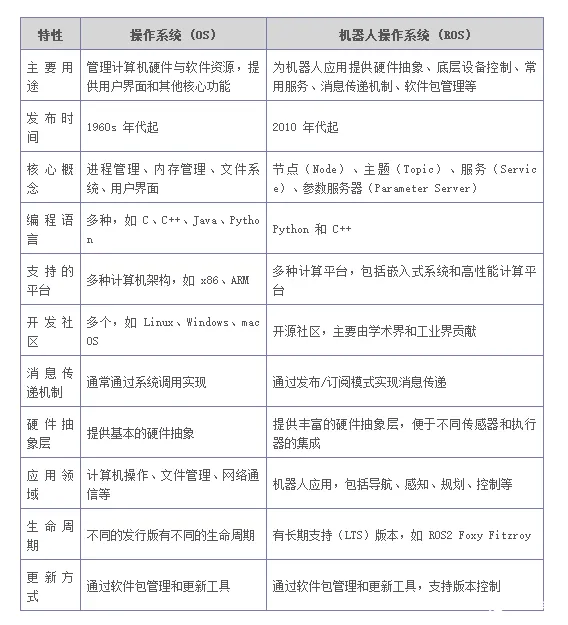
从表中可见,传统操作系统关心的内存管理,文件系统管理,进程管理,线程管理等等,ROS 一概不关心。之所以 ROS 能够不关心这些,在于它本来就是中间件,是构建在在操作系统上的,底下真正的操作系统替它把这些都干了。
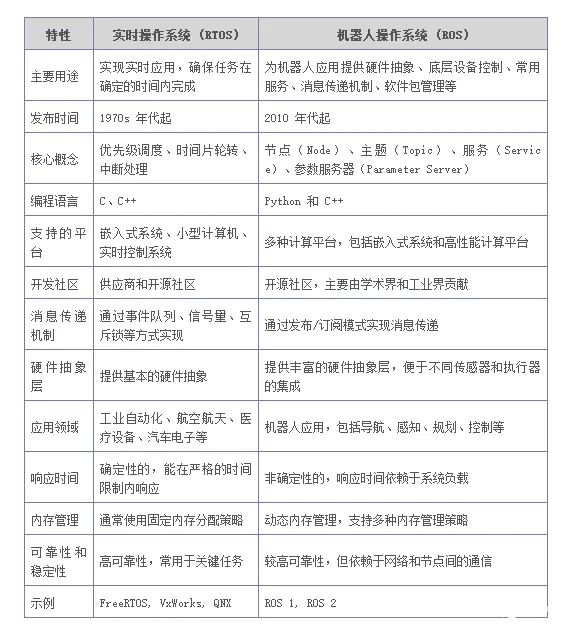
整个 ROS 系统在计算方面被设计为完全分布式的,因此不同的计算机(嵌入式 MCU,上位机,云端服务器等等)可以参与控制过程,并作为一个单一实体(即机器人)协同工作。
由于这些特点,ROS 是自动驾驶汽车和无人机以及无人机集群的理想工具。毕竟自动驾驶汽车可以被视为载人载货的机器人,可以使用相同类型的程序来控制它们。
比如从事下一代氢能源重卡开发的中国 hybot 公司,就是 hydrogen + robot,氢能驱动的机器人。
ROS 在机器人研究中已经创建了大量的关于各种传感器的代码和大量的感知决策控制的代码。这样的知识宝库当然要利用起来。自动驾驶汽车需要创建能够构建地图、利用激光雷达或 GPS 定位机器人、沿着地图规划路径、避开障碍物、处理点云或相机数据以融合和识别障碍物等算法……几乎所有为轮式机器人导航所需的算法几乎可以直接应用于自动驾驶汽车。如果说有例外就是汽车的运行路径必须比机器人的更加平滑,不能急拐弯。因此,既然这些算法已经在 ROS 中创建,自动驾驶汽车可以直接使用现成的解决方案。
另外 ROS 已经具备了可视化工具。ROS 开发了一套图形工具,可以轻松记录和可视化传感器捕获的数据,并以综合方式表示车辆的状态。
使用 ROS 启动自动驾驶汽车项目相对简单。可以从一个简单的轮式机器人开始,配备一对轮子、一个摄像头、一个激光扫描仪和 ROS 导航堆栈,几个小时内就可以设置好。这可以作为理解整个系统如何工作的基础。特别对于新组建的团队,现在很多 OEM 的自驾团队都是刚毕业的年轻人组成的。 整个团队都理清脉络后,可以转向更专业的设备 ,例如采购一辆已经准备好进行自动驾驶实验的汽车,并具有完整的 ROS 支持(如 Dataspeed Inc。 Lincoln MKZ DBW 套件)。
很多自动驾驶汽车公司已经意识到这些优势,并开始在他们的开发中使用 ROS。使用 ROS 的公司示例包括宝马(2015 年 ROSCon 上演示过)、博世或 nuTonomy(新加坡的自动驾驶公司,2017 年,nuTonomy 宣布与新加坡政府合作,在新加坡的公共道路上进行自动驾驶出租车试点项目,这是全球首个公开道路上的自动驾驶出租车服务之一。同年,nuTonomy 被自动驾驶汽车技术公司 Aptiv(当时称为德尔福汽车系统)收购)。
R OS1 和 ROS2 主要用在开发而非量产
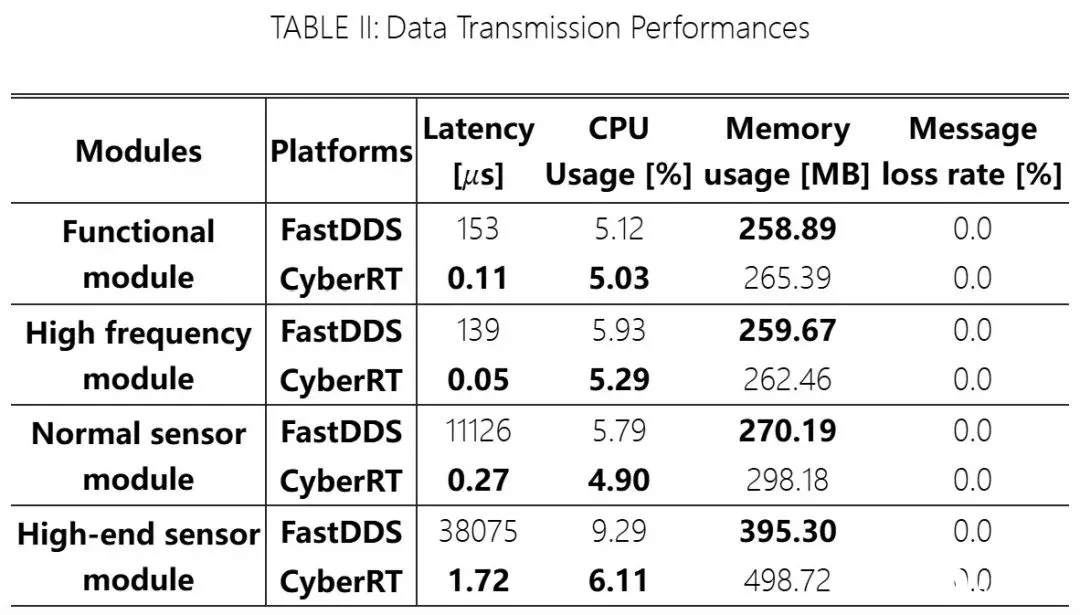
如前所述,「很多自动驾驶汽车公司已经意识到这些优势,并开始在他们的开发中使用 ROS「,但本文并没有说在量产中使用 ROS。量产中限制 ROS 的主要是 ROS 实时性和随着实时性而来的法律法规认证,简单说就是 ROS12 作为消息中间件在自动驾驶的巨大数据量下传递速度是否够。
ROS2 已经采用 DDS(ROS 的 DDS)来增强和保证传输速度。有 2025 年最新文献《Open-Source Autonomous Driving Software Platforms: Comparison of Autoware and Apollo》报道最新的 autoware 就是基于 ROS2 的,「Autoware is based on ROS2, which employs Data Distribution Service (DDS) as middleware 」。
在 ROS2(ROS1 中没有)中,DDS(数据分发服务,Data Distribution Service)扮演着至关重要的角色。DDS 是一种实时数据传输协议,它允许系统中的不同组件以高效且可靠的方式进行通信。通过 DDS,ROS 节点可以无缝地交换信息,确保数据的实时性和一致性。这种机制主要就是为了提升系统的整体性能。
而这篇文献本身就是用来比较 Apollo 和 Autoware(基于 ROS2 和 DDS)的传输速度的。
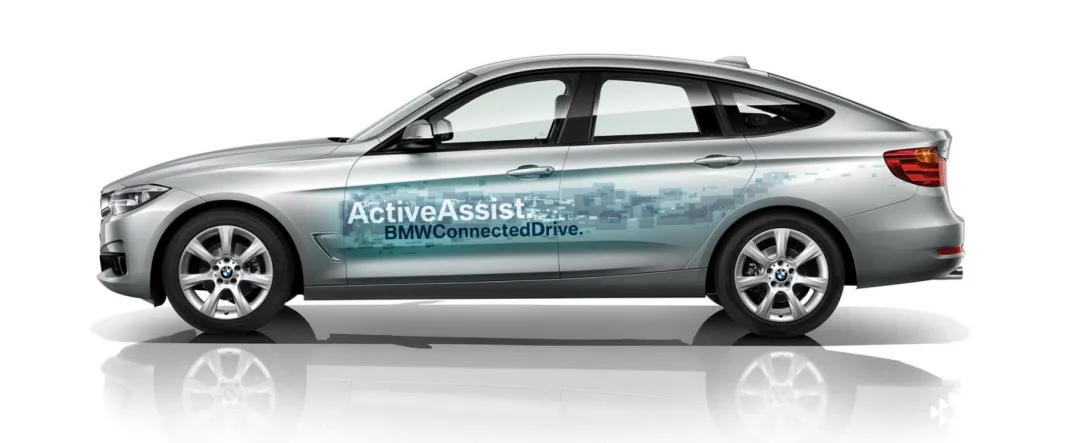
至于我们提到宝马(2015 年 ROSCon)上演示过开发中使用 ROS,可参考 https://roscon.ros.org/2015/presentations/ROSCon-Automated-Driving.pdf ,这个案例用于 BMW 335I GT 第二代原型的开发阶段。
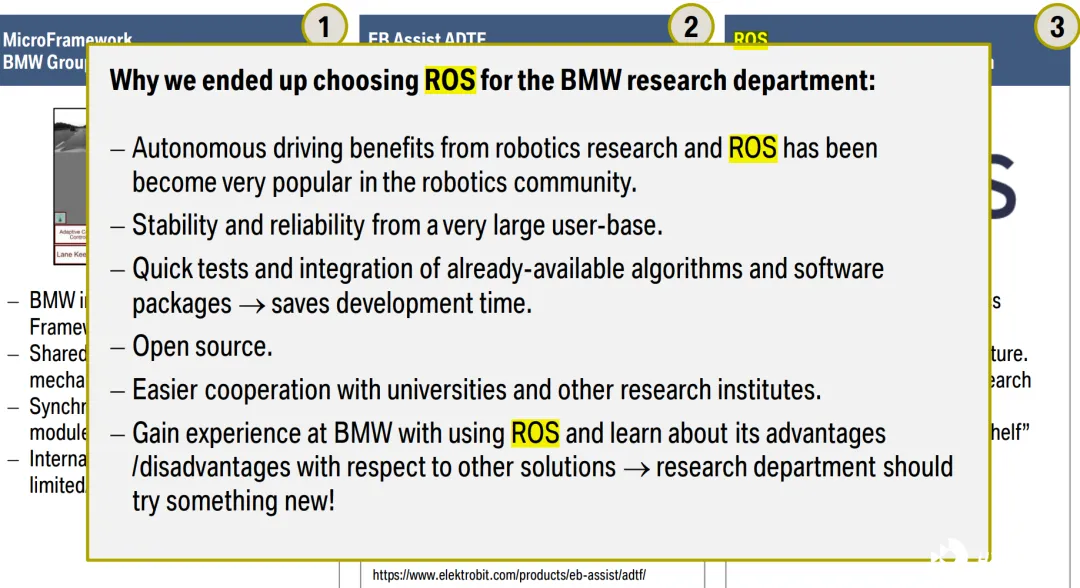
ROS 在宝马团队 2015 年研究中的角色主要还是回放录制的数据包来反复训练自动驾驶算法(深度学习模型)。毕竟在试车场上一遍遍跑车成本高昂,而且即使路线完全一样,每一次录制的传感器数据也会微小不同,导致模型不稳定。最好是一次录制(这里的一次是针对一个场景,不是不同场景共用一次),存储为数据包 bag,然后在服务器端反复训练自动驾驶算法,最后把训练好的自动驾驶算法进行嵌入式改写,并部署到量产车辆上。目前国内不少 OEM 的自动驾驶仿真平台就是这个建设思路,而且报价颇高,都是千万级起步。
总结:值不值得学 ROS?
既然 ROS 目前主要用在研发阶段的自动驾驶,而不是量产阶段,从功利角度看值不值得学?
值得,三个简要理由:
1、自动驾驶产业链分工详细,仅仅是算法预研阶段(ROS 的用武之地)就贡献大量高薪岗位,笔者经常遇到主要靠 matlab 和 python(pytorch,tensorflow)的高端研究者,而他们不关注下游算法在 MCU 或者 SOC 上的嵌入式落地。
2、自动驾驶仿真平台本身本身就是庞大市场。
3、ROS2 还在不断进化,而且已经是某些自动驾驶软件平台的骨干通信机制。
/ END /







