作者:陶烟烟
在小米汽车智能驾驶事故出来以后,我们认为驾驶员状态监控系统 (Driver Monitoring System, DMS)在保障 L2++辅助驾驶安全中的作用非常重要 (甚至是最重要的) 。
DMS 通过实时监测驾驶员的注意力、疲劳状态及行为,确保其在高阶智能驾驶系统中始终能够执行动态驾驶任务或安全接管车辆。
我们从技术设计、法规要求及功能安全角度出发,深入探讨 DMS 在高阶智能驾驶中的安全设计原则,DMS 的基本概念及其在法规层面的要求,分析 DMS 与 L2++及 L3 自动驾驶系统的关系,探讨其在不同自动化级别中的作用及设计差异。
DMS 需在灵活性与严谨性之间找到平衡,通过多模态监测、合理的报警策略及功能冗余设计,确保系统在各种场景下的安全性和可靠性。

DMS 驾驶员状态监控系统及其法规考量
DMS 的基本概念
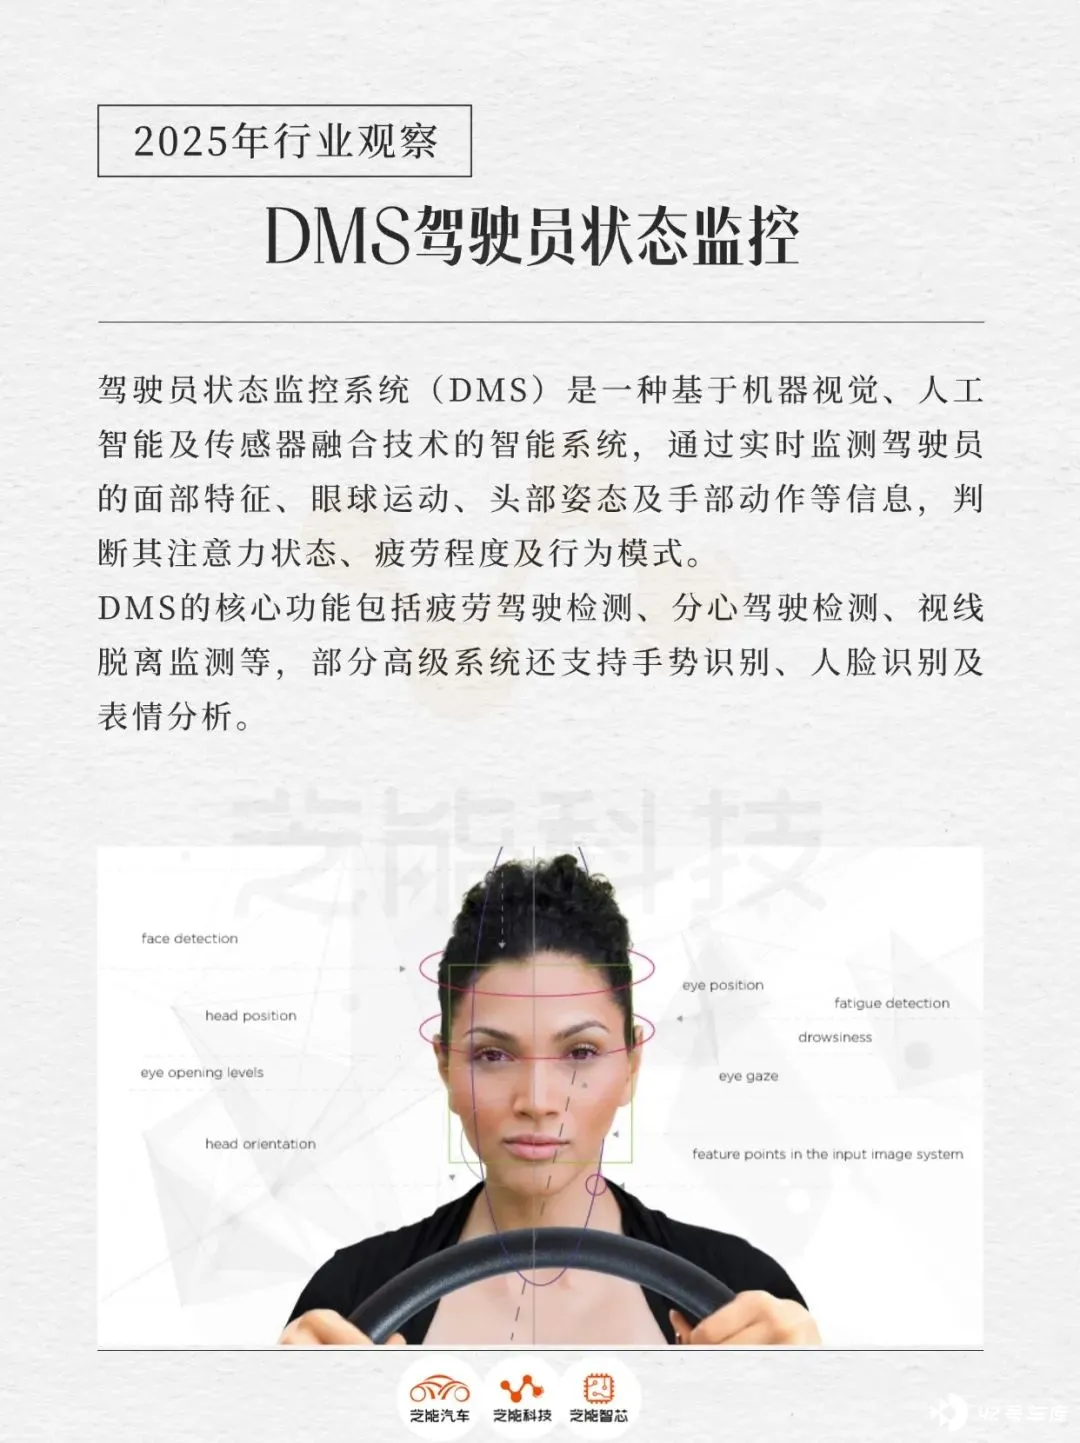
驾驶员状态监控系统 (DMS) 是一种基于机器视觉、人工智能及传感器融合技术的智能系统,旨在通过实时监测驾驶员的面部特征、眼球运动、头部姿态及手部动作等信息,判断其注意力状态、疲劳程度及行为模式。
DMS 的核心功能包括疲劳驾驶检测、分心驾驶检测、视线脱离监测等,部分高级系统还支持手势识别、人脸识别及表情分析。
随着边缘计算能力和传感器技术的进步,DMS 在提升驾驶安全性和用户体验方面发挥了重要作用。
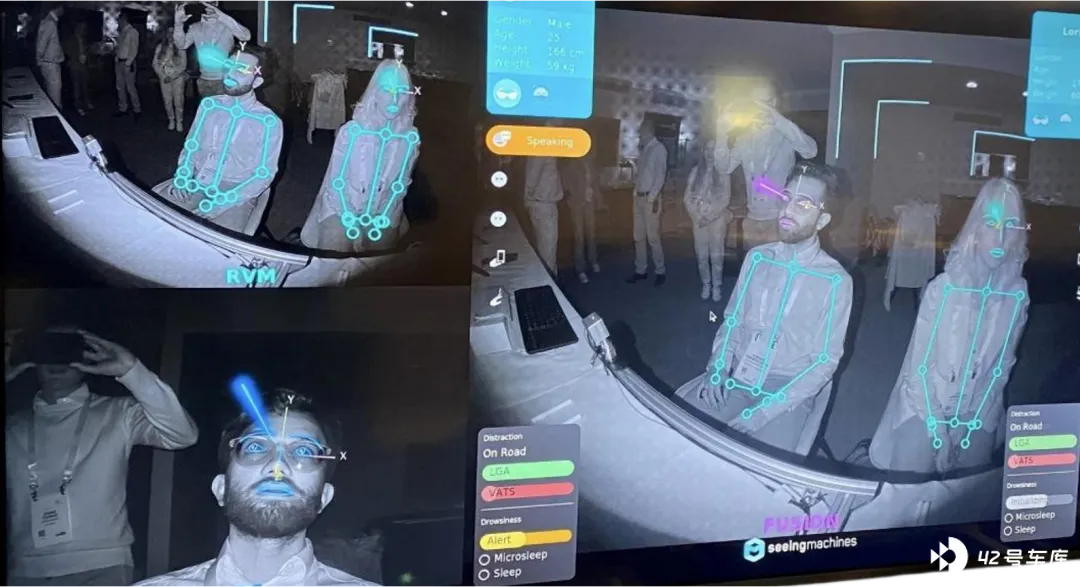
DMS 的典型工作原理是通过安装在车内的摄像头 (通常位于方向盘附近或仪表板上) 捕获驾驶员的图像数据,结合红外光源以适应夜间或低光环境,再通过算法分析驾驶员的眼睑闭合频率、视线方向及头部偏转角度等指标。
当检测到驾驶员分神、疲劳或视线脱离预定区域时,系统会通过声音、光线或座椅振动等方式发出警报,提醒驾驶员重新专注于驾驶任务。
法规层面对 DMS 的要求
随着智能驾驶技术的普及,各国和地区对 DMS 的法规要求逐步明确,旨在通过强制性标准降低因驾驶员状态异常导致的交通事故风险。
以下是几个主要法规对 DMS 的要求:
◎ 欧盟法规 (EU 2019/2144 及 EU 2021/1341)
欧盟通用安全法规要求,自 2022 年 7 月起,新申请型式认证的 M 类和 N 类车辆 (最高车速超 70km/h) 需配备驾驶员疲劳和注意力警报系统 (DDAW) ,并满足 EU 2021/1341 的技术标准。
到 2024 年 7 月,这一要求将扩展至所有新车。法规强调 DMS 需检测驾驶员的疲劳和注意力分散,并提供及时警报,但未具体规定实现方式,给予企业较大的设计灵活性。
◎ 欧盟法规 (EU 2023/2590)
该法规进一步要求,从 2024 年起新认证车辆需搭载高级驾驶员分心报警系统 (ADDW) ,到 2026 年覆盖所有新车。ADDW 需识别驾驶员视线脱离道路的持续时间,并通过多级警报机制提醒驾驶员。
◎ Euro-NCAP 评分标准
欧洲新车评估项目 (Euro-NCAP) 在 2023 年版中为 DMS 分配 2 分,到 2026 年版中提升至 30 分 (安全驾驶模块) ,显示其对 DMS 重要性的认可。
Euro-NCAP 要求 DMS 在 3 秒内检测到驾驶员视线脱离,并建议结合方向盘脱手检测 (Hands-off Detection, HOD) 以提升系统可靠性。
◎ 联合国法规 (UN ECE R171)
R171 针对驾驶员控制辅助系统 (DCAS,如高速 NOA) 规定,系统需支持脱手不脱眼操作,并在驾驶员视线脱离时发出脱眼警报 (Eye-off-road, EOR) 。警报时间根据车速调整,例如 130km/h 时为 3.5 秒,60km/h 以下为 5 秒。
上述法规普遍未对 DMS 的具体技术实现 (如传感器类型、算法逻辑) 做出硬性规定,灵活性允许企业在设计中根据自身技术能力和市场需求选择方案,例如单一摄像头、红外传感器或多模态融合。
这种开放性也带来了争议性: 不同企业对「安全」的定义和实现方式存在差异,导致系统性能参差不齐。
芝能点评: 现在部分车企可能仅依赖方向盘脱手检测,而另一些则结合视线监测和疲劳分析,安全保障程度不一。
如何在法规框架下设计一个既符合要求又切实安全的 DMS,特别是在中国这个智能驾驶平权的拐点,我们能看到千万级别的 L2++智能驾驶特别是高速 NOA 的产品将会大量被使用,这里是当务之急啊!

DMS 与 L2++及 L3 系统的关系
◎ DMS 与 L2++的关系: L2++ (增强型 L2 级自动驾驶) 我们理解为高速 NOA 和城市 NOA,驾驶员仍需全程监控驾驶环境并随时准备接管,DMS 在 L2++中的作用是确保驾驶员保持对系统的监督能力,避免因分神或疲劳导致的安全风险。
在 L2++系统中,DMS 需检测驾驶员的视线脱离 (Eye-off-road) 和方向盘脱手 (Hands-off) 状态,并通过警报提醒驾驶员。
例如,R171 法规允许 L2++在特定条件下脱手,但要求视线保持在道路上,DMS 需在 3-5 秒内发出警报。Euro-NCAP 建议分神报警时间不超过 3 秒,以应对潜在的 corner case (如突发障碍物) 。
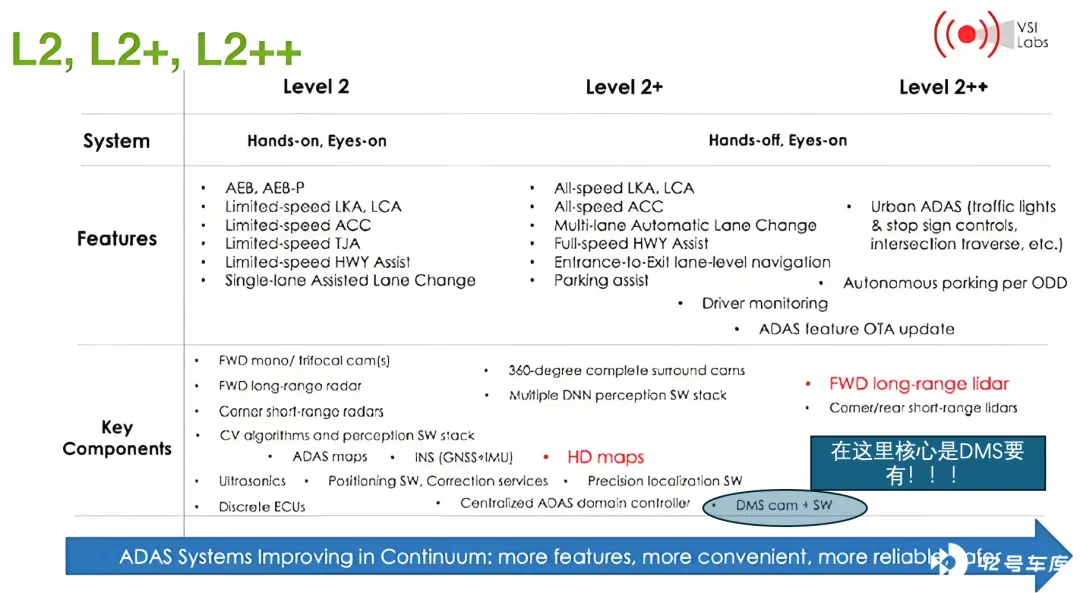
L2++依赖高级驾驶辅助系统 (ADAS) 执行部分驾驶任务,但系统能力有限,无法完全应对所有场景。
DMS 通过监测驾驶员状态,确保其能在 ADAS 达到边界时迅速接管,若驾驶员未脱手但视线脱离,DMS 仍需报警,因为手部动作无法替代视觉感知的风险判断。
当然这里的设计争议在于脱手检测的必要性。 随着 L2++智能化程度的提升,部分观点认为驾驶员手部持续放在方向盘上会增加疲劳感,建议取消脱手检测,仅依赖视线监测。从接管时间看,手部回位至方向盘并感知车辆状态需约 1-2 秒,若无脱手检测,接管延迟可能导致风险。
DMS 在 L2++中通常采用「脱手+脱眼」双重监测,以平衡安全与舒适性。
假设:在小米汽车的事故案例中,对驾驶者最大的帮助,你复盘甚至穿越回去,怎么挽救这个事故,最有效的办法就是 DMS 强化,提醒车主在行驶中注意,如果真的提醒也不管用,就不让车主使用,这个是在软件 OTA 层面能有效改变命运的一个办法。
DMS 与 L3 系统的关系
L3 (有条件自动驾驶) 允许系统在特定操作设计域 (ODD) 内完全执行动态驾驶任务 (DDT) ,驾驶员无需持续监督,但需在系统发出接管请求时重新控制车辆。
DMS 在 L3 中的作用从监督转为接管准备,确保驾驶员能在规定时间内响应。L3 系统中,DMS 需监测驾驶员是否处于可接管状态。
例如,若驾驶员睡着或分神,系统需提前发出警报,并在驾驶员无响应时触发最小风险操作 (MRM) ,如减速停车。R171 法规要求 L3 系统在视线脱离时提供 3.5-5 秒的警报,而 ISO 26262 建议 DMS 与 MRM 协同,确保接管失败时的功能安全。
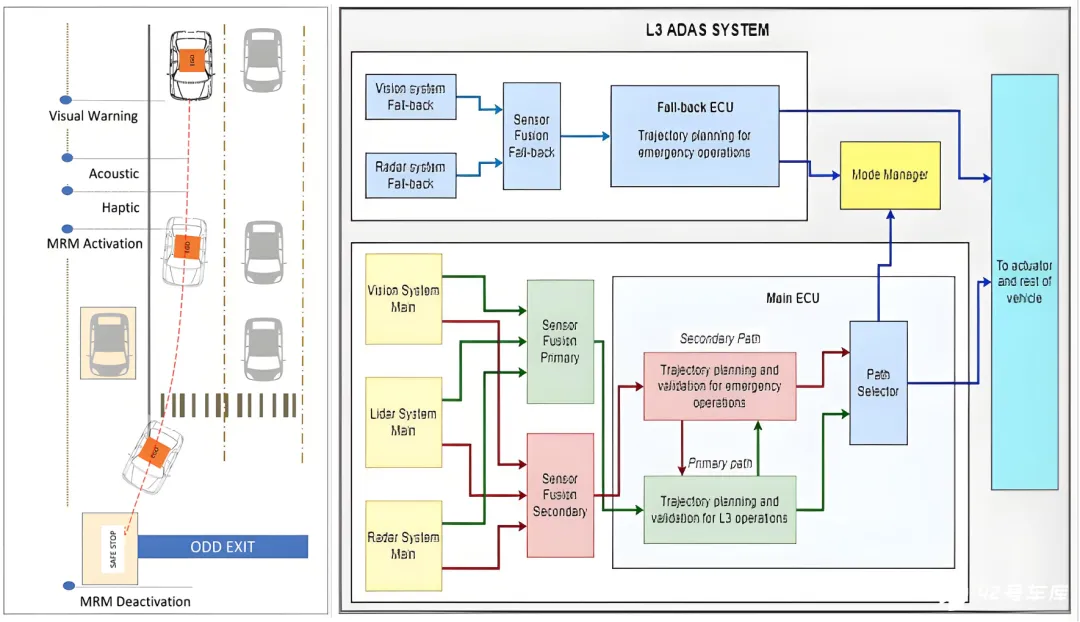
L3 系统引入了 MRM 概念,当驾驶员未响应接管请求或系统故障时,车辆需自动执行安全操作。
DMS 在此扮演「触发器」角色,通过检测驾驶员状态决定是否激活 MRM。 例如,若 DMS 检测到驾驶员持续分神超过 5 秒,系统可能启动正常 MRM (如变道至路肩停车) ;若检测到严重疲劳,则可能触发紧急 MRM (如同一车道减速停车)。
与 L2++相比,L3 对 DMS 的实时性和可靠性要求更高。
◎ L2++的 DMS 以提醒为主,警报时间可稍长 (如 5 秒) ;
◎ 而 L3 需在更短时间内 (如 3 秒) 判断驾驶员状态,以匹配 MRM 的快速响应,L3 系统需考虑功能安全 (ASIL B-D) 和 SOTIF 要求,确保 DMS 在传感器故障或环境干扰下的性能。
例如,若摄像头失效,DMS 需通过冗余设计 (如备用传感器) 维持监测能力。在 L3 中,脱手检测的重要性降低,因为系统可在 ODD 内独立驾驶。
然而,为确保接管时的可控性,部分设计仍保留 Hands-on 要求,尤其在横向控制 (如变道) 场景中,驾驶员手部就位可缩短反应时间,降低风险。
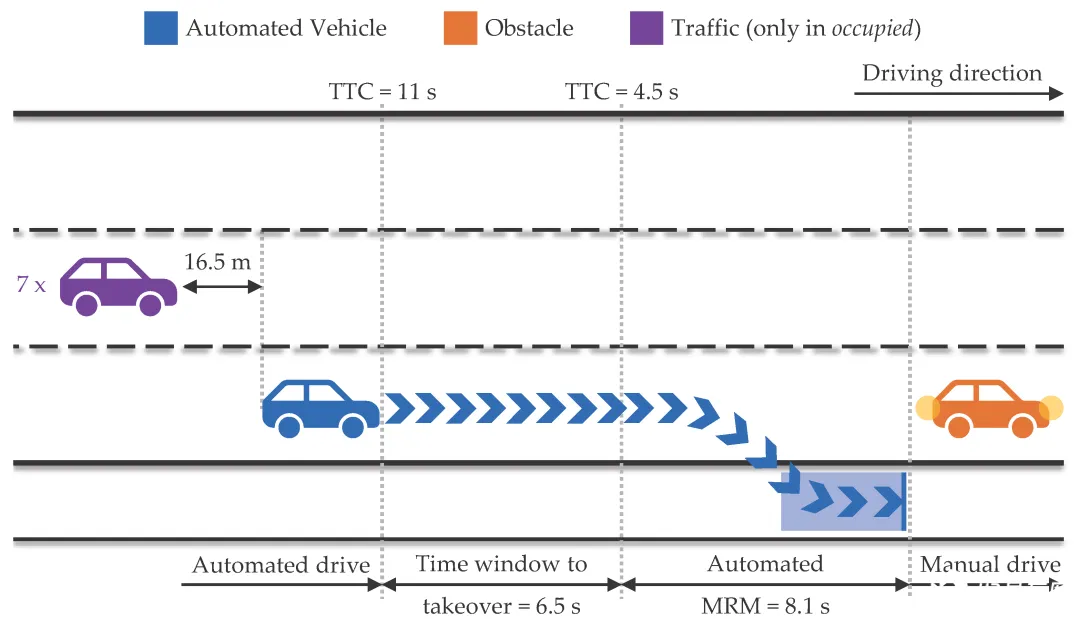
从 L2++到 L3,DMS 的设计需从「监督辅助」转向「接管保障」。
◎ L2++强调驾驶员的持续参与,DMS 以多级警报为主;
◎ L3 则需与系统深度集成,确保接管请求的及时性和 MRM 的可靠性,DMS 均需平衡驾驶员舒适性与安全性,但 L3 对功能安全和冗余设计的要求显著高于 L2++。
小结
驾驶员状态监控系统(DMS)作为高阶智能驾驶安全体系的关键一环,设计需在法规合规性、技术可行性与用户体验之间找到最佳平衡点。
从技术层面看,DMS 应采用多模态监测(如视线+手部+疲劳检测),并结合功能安全(ISO 26262)和 SOTIF(ISO/PAS 21448)要求,通过冗余设计和合理的警报策略提升可靠性。在 L2++系统中,DMS 以监督驾驶员为主,需兼顾脱手与脱眼检测;在 L3 系统中,DMS 则需与 MRM 协同,确保接管失败时的最小风险操作。