作者: 山丘
随着自动驾驶技术的发展,从 L2 向 L3 乃至更高级别演进的过程中,域控计算平台的复杂度呈指数级提升。L3 级别的自动驾驶不仅需要处理来自多源传感器(摄像头、雷达、激光雷达、GNSS 等)的海量数据,还必须在严格的实时性、安全性和可靠性约束下完成感知、决策与控制的闭环。这意味着,系统不再是单一 SoC 就能承担的任务,而是需要多颗高性能 SoC 与功能安全 MCU 协同工作,共同构建一个既能保证算力充足,又能实现冗余容错的计算平台。
比如针对当前行业内十分火热的舱驾一体方案实现 onebox 下的 L3 系统方案设计策略。由两片 SOC(如一片 Thor 作为主系统控制芯片,一片 OrinN 作为冗余控制芯片),再附加一片 MCU:U2A 所构建的 L3 智驾域控设计,在这种多芯片协同的架构下,中间件的作用尤为关键。
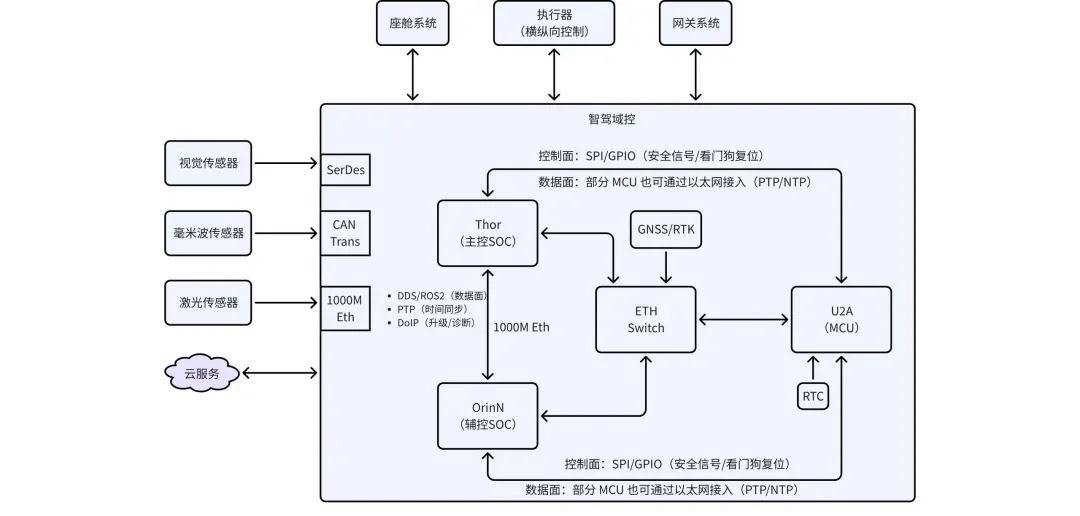
它不仅是上层应用与底层硬件之间的桥梁,更承担着以下几方面的核心价值:
跨芯片数据通信与一致性 : 多颗 SoC 间需要在毫秒级内共享大量的传感器数据、规划结果和控制指令,中间件必须提供高带宽、低时延且确定性的数据分发机制,并保证消息的时序一致性。
主备冗余与安全仲裁 : L3 系统通常采用主控 + 冗余 SoC + 功能安全 MCU 的架构,中间件需支持主备切换、状态复制和健康监测,避免「分裂脑」,保障系统在故障场景下依然能安全运行。
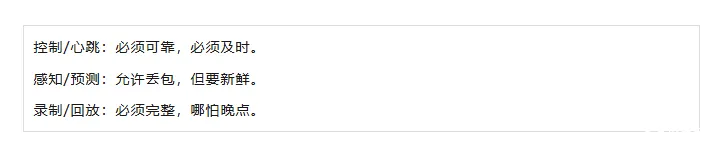
QoS 与实时调度 : 不同数据流具有不同的重要性和实时性要求(如控制指令 > 感知结果 > 记录数据),中间件需要通过 QoS 策略和网络调度能力(如 TSN)来区分和保证关键链路的服务质量。
软件升级与演进支持 : 自动驾驶软件迭代频繁,中间件需要提供稳定的接口抽象和向后兼容的通信机制,避免每次功能升级都导致全链路的重构。
安全与合规 : 面对 L3 的功能安全和网络安全要求,中间件必须支持认证、加密、访问控制,以及与 MCU 协作实现的安全降级机制。
因此, 设计一套面向 L3 自动驾驶系统的中间件,不仅是技术架构演进的必然选择,更是实现量产落地、安全可靠运行的关键前提。本文将基于如上所列举的三芯架构来构建相应的中间件设计 。其设计目标为控制闭环稳定,端到端时延可预算(感知→决策→执行)。在冗余容错方面:主备热备或温备切换无颠簸,无「分裂脑」。并达成安全合规这一目的控制 ASIL-B/D 场景差异化隔离,确保安全通信、故障可诊断。确保架构演进与可运维:可灰度升级、可观测、可回放/可重现。
1、栈选型与总体结构
1.1、应用层:感知/预测/规划/控制模块(容器化可选)
感知模块需要理解环境,输出结构化的场景信息。感知 pipeline 大带宽低延时传输(雷达点云/图像流量大),构建中间件需要结构化环境模型(Environment Model),包含障碍物列表、车道线、交通信号状态等。
比如 DDS Topic 示例:
/camera_front/image_raw , /lidar/pointcloud , /perception/obstacles .
预测模块需要接入感知模块输出的动态障碍物列表(目标 ID、位置、速度、轨迹),设计的中间件需要构建每个动态目标的未来轨迹分布(probabilistic trajectories),其中间件需求是中低带宽、对实时性敏感(需要与规划同步)即可。DDS Topic 示例: /prediction/trajectories 。
在设计规划模块的中间件时,则对确定性时延要求高(比如一般要求为毫秒级,不能卡顿)。DDS Topic 示例: /planning/trajectory 。而控制模块则运行相关的执行器指令(Throttle、Brake、Steering)其确定性最高(必须实时、可靠,类似 Safety-Critical 通道)。DDS Topic 示例:
/control/cmd_steering , /control/cmd_accel , /control/cmd_brake .
在 L3 域控中,越来越多厂商在尝试对各类不同的数据进行容器化管理。一方面,可以对模块进行隔离:即不同应用容器间互不干扰,方便版本管理。同时,感知、规划等模块可单独更新,避免整体编译;这样也可以方便在不同硬件平台间迁移。在仿真验证方面也是友好的,即可以在实验室环境用 Docker 快速部署同一镜像。当然,容器也会带来额外开销(对实时性敏感模块如控制需谨慎),容器内的调度和 QoS 控制要结合 RTOS / Linux PREEMPT_RT。必须与中间件深度耦合,确保通信效率(通常会启用共享内存 + DDS 快速路径)。
1.2、中间件(建议「双轨」)
「双轨中间件」按可落地的方式拆开讲:一条是跨 SoC 的分布式数据面(DDS/RTPS),一条是同 SoC 内的零拷贝 IPC(iceoryx/SHM),再给出两轨之间的桥接模式与参数基线,适配 Thor(主)+ Orin-N(冗余)+ U2A(安全 MCU) 的 OneBox/L3 架构。
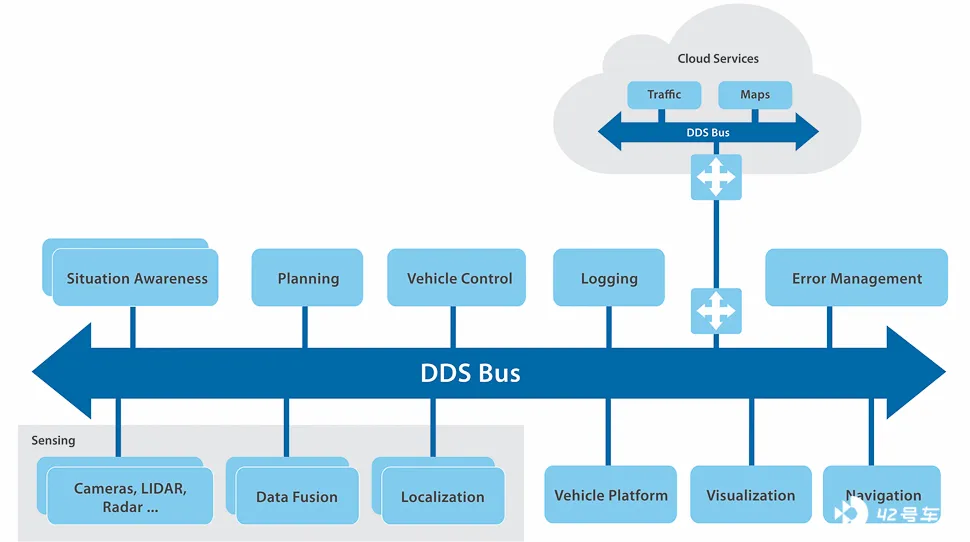
其中,分布式数据面可以支持跨 SoC/跨进程的结构化消息发布订阅,支持主备冗余、QoS(Quality of Service)与安全。
1.2.1、轨道 A:分布式数据面 —— DDS/RTPS
分布式数据面主要用于跨 SoC/跨进程的结构化消息发布订阅,支持主备冗余、QoS 与安全。其核心组件包括:
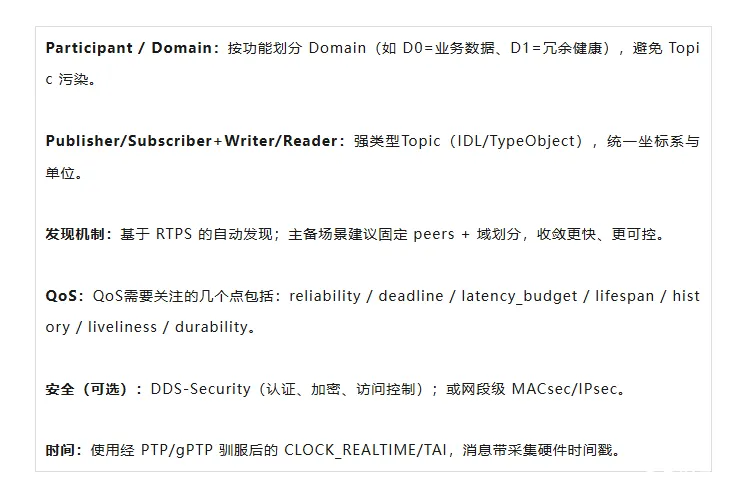
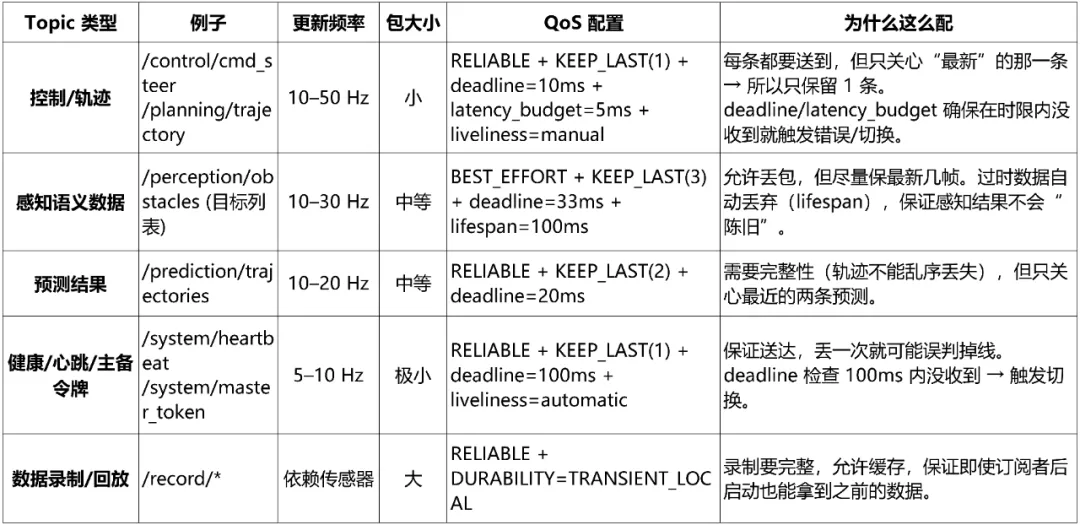
如上提到的 Topic 分类与 QoS 基线针对不同类型的数据要配置不同的 DDS QoS 策略。因为,在 L3 自动驾驶域控里,不同 Topic 的数据大小、更新频率、实时性/可靠性要求完全不同。比如针对以下失效场景来说就需要采用一些必要的手段进行问题修复。
- 控制指令丢一次就可能危险 → 必须可靠、低延迟。
- 摄像头检测结果更新快,不需要保证每一帧都送达 → 可以丢旧保新,降低带宽占用。
- 系统心跳/主备令牌频率低,但必须保证到达 → 稳定可靠即可。
所以要针对不同数据类型配置不同的 QoS,如下图表示了一种典型的 QoS 控制策略。
总体说来,整个 L3 智驾系统的 QoS 控制策略可以总结为如下几句话:
冗余与仲裁
在 「OneBox L3 智驾域控」 中:
- Thor = 主 SoC(算力更强,主控)
- Orin-N = 冗余 SoC(备份控制/计算,随时接管)
- U2A MCU = 负责仲裁、监控、容错的安全岛(Safty Island)
其中,两个 SoC 都能发布关键控制 Topic(比如 /control/cmd_steer ),Customer(执行器/车辆总线)不能盲目接收两个源,否则可能出现双主(分裂脑,split-brain):一会跟 Thor,一会跟 Orin-N,车辆动作会错乱。所以,需要一个仲裁机制来决定。
Thor 与 Orin-N 对关键 Topic 双发布。即,Thor( 发布 /control/cmd_steer.thor )和 Orin-N(Orin-N 发布 /control/cmd_steer.orin ) 都会生成控制命令,并各自发布到 DDS。但消费者(比如执行器 ECU)不直接订它们的物理 Topic。而是只订阅一个虚拟 Topic,例如 /control/cmd_steer.virtual 。这个虚拟 Topic 的内容不是 SoC 直接写的,而是通过仲裁器决定转发哪一个源。仲裁器可以运行在 U2A MCU(安全性最高,不依赖 SoC),或 SoC 内部的 voter 模块(延迟更低,但依赖软件)。
仲裁器同时接收 Thor 和 Orin-N 的消息,按照规则决定谁是当前「主」,通过以上中间件模块制定相应的策略。
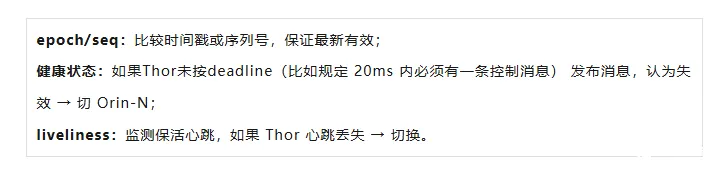
最终,仲裁器只把「主」的那份数据写入 /control/cmd_steer.virtual 。订阅者仅订虚拟 Topic,由仲裁器(U2A 或 SoC 内 voter) 以 epoch/seq 选主执行链路; liveliness/deadline 失约触发切换,防止分裂脑。即使 Thor「半死不活」还在发,仲裁器也只认一边,消费者始终只收到一个来源。
1.2.1、轨道 B:同 SoC 零拷贝 IPC —— iceoryx/SHM
DDS(ROS2)擅长跨节点通信(以太网/PCIe),但在单机内多进程/多容器场景下,DDS 如果走 TCP/UDP,会有内核拷贝、内核态切换、带宽浪费。
自动驾驶场景里有大量大数据流(摄像头帧、激光点云),这些走 TCP/UDP 消耗太大,比如对大消息(如 1080p 摄像头帧 ~ 6MB/帧)延迟和 CPU 开销大幅下降,延迟也高。
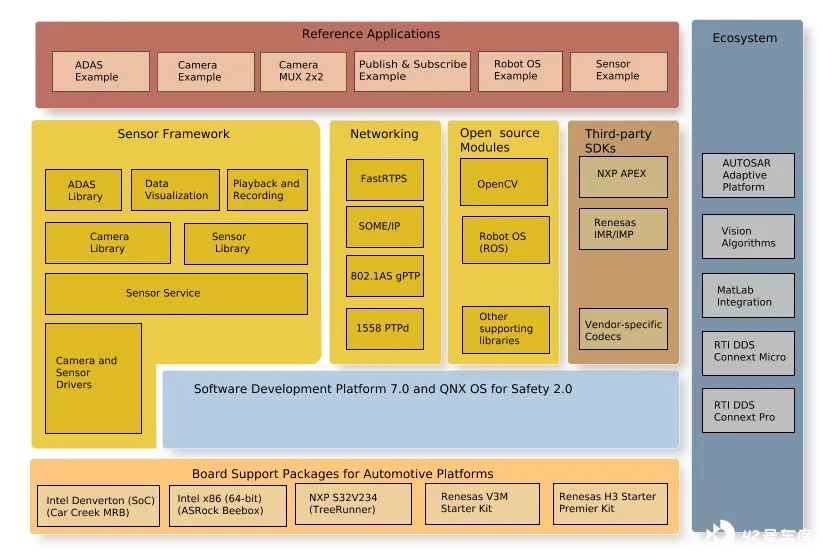
因此,需要「零拷贝」共享内存通信机制 → 这就是 SHM (Shared Memory) 的用途。iceoryx 本身就是基于 SHM 的一个「高级封装」,iceoryx 有 Publisher/Subscriber 模型。SHM 更加轻量,但需要自己做内存管理、同步。适合一些敏感的场景:比如 MCU <-> SoC 的小型 RTOS,或者不走 DDS 的极低延迟链路。一个零拷贝进程间通信(IPC)框架,最早由 Apex.AI 开发,现在被 ROS2 社区采用(CycloneDDS、FastDDS 都能用它)。它解决的问题:大数据在同一台 SoC 内多个进程/容器之间传递时,避免多次拷贝。
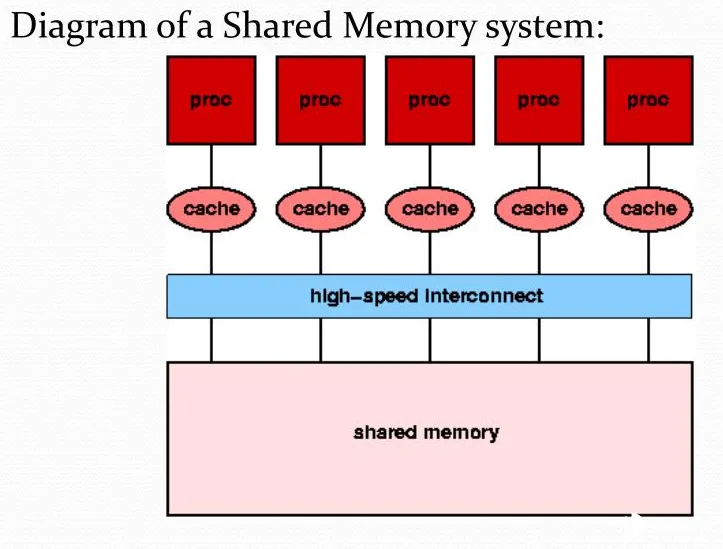
其核心组件包括:
RouDi : 共享内存守护进程,负责内存段与服务目录管理。
Publisher/Subscriber(loaned-sample) : 发布者在 SHM 中「借出」一块样本缓冲,写满后发布;订阅者直接读指针,0 拷贝。
内存池 : 按 payload 档位配置(例如 256KB、1MB、4MB),每档配固定 chunk 数量,避免碎片化。
回压/丢帧策略 : keep_last(N) 环形缓存 + 水位线告警。大帧一旦来不及消费宁可丢旧帧,保障实时性。
典型映射包括摄像头/GMSL 解码帧、LiDAR 点云 → 本机 SHM 分发给感知/融合/记录。在需要跨 SoC 时,只跨 「稀疏语义」(ROI/检测框/关键点),避免 SHM 大帧再上 DDS 造成拥塞。
1.2.3、「双轨」桥接
在智驾域控 OneBox 架构里,中间件往往是「双轨」的。桥接器就是双轨通信里的「翻译官 + 流量调度器」,让 SHM/iceoryx(高效本地轨) 和 DDS(跨 SoC/跨域轨) 互联互通,同时保证 QoS 对齐、带宽优化和功能安全。
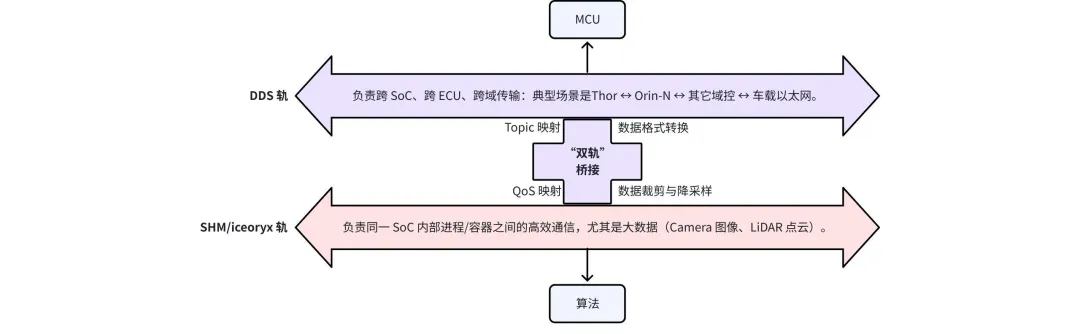
但是,通常自动驾驶的感知模块(跑在 SoC 上)输出结果,可能需要既给本机进程(SHM)用,又要发到另一颗 SoC(DDS)。MCU 只看 DDS 消息,但算法模块是通过 SHM 拿数据。因此,需要一个 Bridge/Gateway 模块,在这两个通信轨道之间做数据搬运和裁剪。
场景举例(自动驾驶 OneBox)
假设:
Thor : 接相机 → 感知 → 输出 /objects (iceoryx)。
Orin-N : 跑冗余感知,需要 Thor 的结果。
MCU (U2A) : 只看 DDS Topic /objects ,用于安全决策。
那么,桥接器做的工作就是:
- 从 Thor 本机 iceoryx 里取 /objects (零拷贝)
- 转成 DDS 消息 Topic: /objects ,该 topic 带 QoS(Reliability = Reliable,Deadline = 20ms)
- 协议转化后发送到 Orin-N 和 MCU。
如果 Thor 故障 → Orin-N 冗余路径的桥接器会顶上,保证 /objects DDS Topic 不中断。
2、关键要素与做法
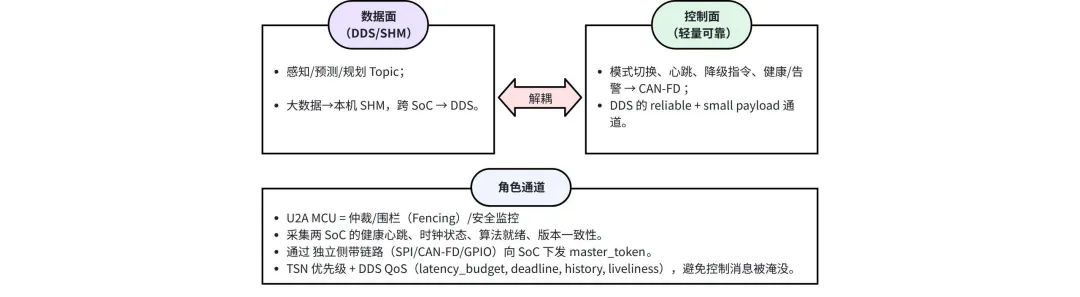
2.1、数据面与控制面分离
这里我们讲讲为什么要「数据面 / 控制面」分离吧。首先,业务大流量(图像/点云/语义)容易在高负载时抖动;把管理/仲裁/心跳/升级等控制流挪到独立通道,可以有效地避免关键指令被挤压。同时,当数据面出故障(丢帧、拥塞)为了不影响主备切换、降级指令、急停链路,则需要进行范围隔离。控制面通过 QoS 与安全容易做更强的可靠性、认证、加密、审计;数据面追求低时延、可丢旧帧。此外,算法频繁迭代不必动到控制面策略,控制面可稳定、可验证,便于满足功能安全。
2.2、冗余与主备治理(Thor 主,Orin-N 备)
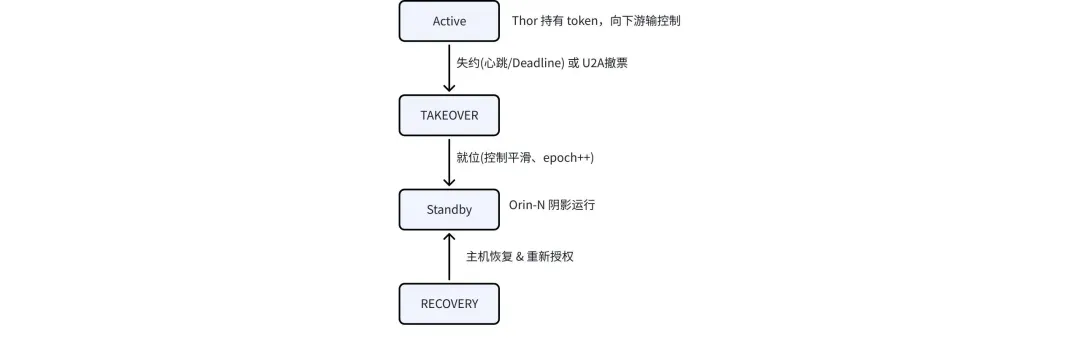
域划分过程中,DDS DomainID 包括数据域(D0)和冗余/健康域(D1)。其命名空间: /thor/** 、 /orin/** ,从根上避免 Topic 名冲突,这种「虚拟 Topic」与单一出口。即 Thor 与 Orin-N 都发布物理 Topic: /control/steer。{thor} 、 /control/steer.{orin} ,但下游只订阅虚拟 Topic: /control/steer.virtual 。执行端由仲裁器(U2A 或 SoC 侧 voter) 选择一份生效。这里可以用一个阴影运行(Shadow Run)过程中,其备机全程跑算法,仅不对外生效。切主时可 「无冲击接管」。相应的状态机进行简化描述:
活性/主备切换 :
- DDS liveliness( automatic / lease_duration=O(100ms)) , deadline( O(50–100ms)) .
- Split-brain 保护:主身份由 U2A 授权(safe-master token);若 Thor 心跳丢失 N 次,U2A 下发「主控迁移」给 Orin-N。
- 切换时,轨迹 Topic 携带 epoch/seq,消费者仅接受最新 epoch。SoC 持续刷新租约(续租);过期即自动降为 STANDBY。下游执行器只接受携带当前最大 epoch 的帧。
状态复制 : 决策/控制模块的关键内部状态(滤波器、代价地图快照)通过低频一致性 Topic 双向镜像,减少切换代价。
2.3、通过传输协议的合理利用支撑 L3 中间件的有效应用
注意到在我前面分解的设计里,更多讲的是 DDS / SHM / iceoryx 这些中间件层,而以太网 (Ethernet, Eth) 作为物理链路层 / 数据链路层,其实一直在底层支撑着整个 DDS。可以这样理解:DDS 只是语义和 QoS 层的「协议 + 框架」。真正的数据搬运,最终还是走 Ethernet (Eth)。
Ethernet 更多是链路层的通信介质,它负责提供基础的点对点或广播的数据通道,但并不关心数据的结构化和分发。而 DDS 是运行在应用层的分布式中间件,它基于以太网/IP,但提供了发布-订阅模型和 QoS 控制能力,使得不同模块之间可以按 Topic 高效解耦通信。在我们的架构里,感知数据、规划指令这类需要分发给多个消费者的消息更适合用 DDS,而像原始大数据流则通过裸 Ethernet 或 PCIe 传输更合适。
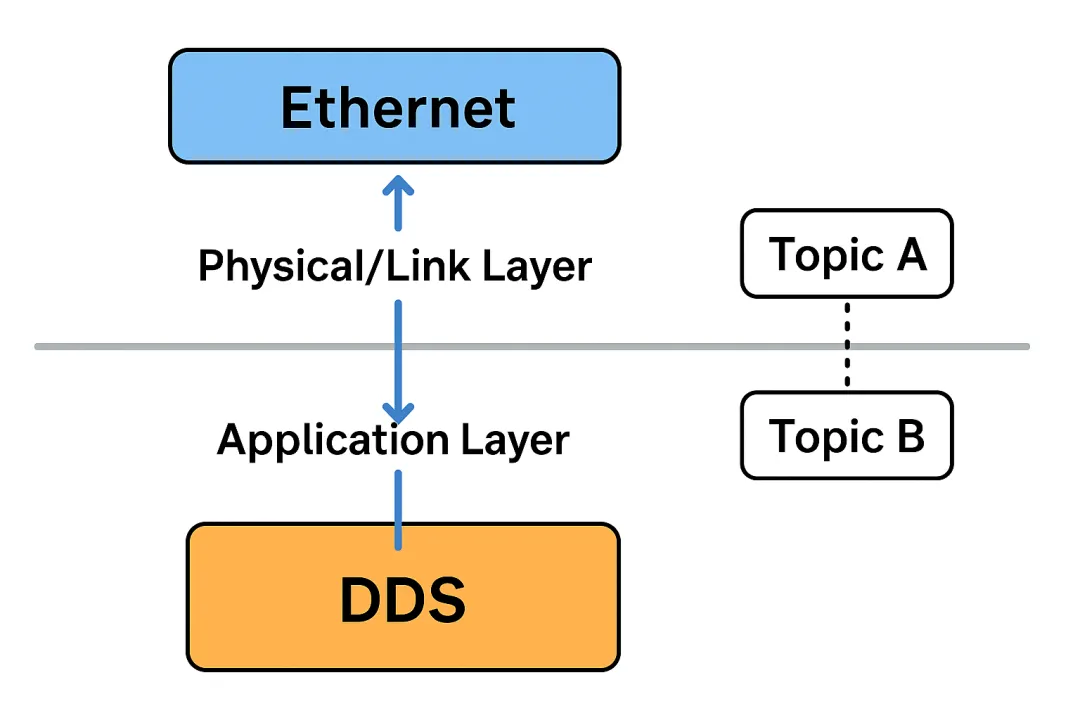
多源感知数据融合过程中,SOC 这类 AI 芯片感知出来的物体列表,需要同时被多个模块消费(决策、融合、记录),DDS 的多对多 Topic 分发则天然适配这种机制。QoS 保证决策链路要求「延迟优先」,日志链路要求「可靠性优先」,DDS 可以配置不同 QoS,而 Ethernet 层没有语义区分。解耦过程要求 DDS 发布者和订阅者无需知道对方 IP/端口,只要订阅同一个 Topic 即可,利于软件架构解耦。跨平台兼容:DDS 标准(OMG 制定)被 ROS2 等广泛使用,利于跨 SoC 协作。
下面,我们将详细阐述在 L3 自动驾驶域控 (OneBox) 中,Ethernet 的典型用法。即 SoC ↔ SoC / ECU ↔ ECU 之间的高速通信。其中,DDS 是上层语义,Eth 是底层传输。DDS 里设置 QoS → 转换为 Ethernet 帧的优先级(VLAN PCP/TSN Class)。
Thor ↔ Orin-N 走 DDS :
- DDS 消息(Topic)最终会通过 Eth Switch 在两颗 SoC 之间传输;
- 特别是冗余路径、感知结果共享、仲裁信号,都会走以太链路。
- 域控 ↔ 其他域(如网关、座舱、车身域控)走 Eth :
- 与车辆以太网主干互联,走标准以太帧 / AVB/TSN。例如:规划控制结果 /planning/trajectory 需要发给车辆执行域 (Chassis ECU),会通过 Eth 下发。
3、其他关键中间件设计
3.1、时间同步 (Time Sync)
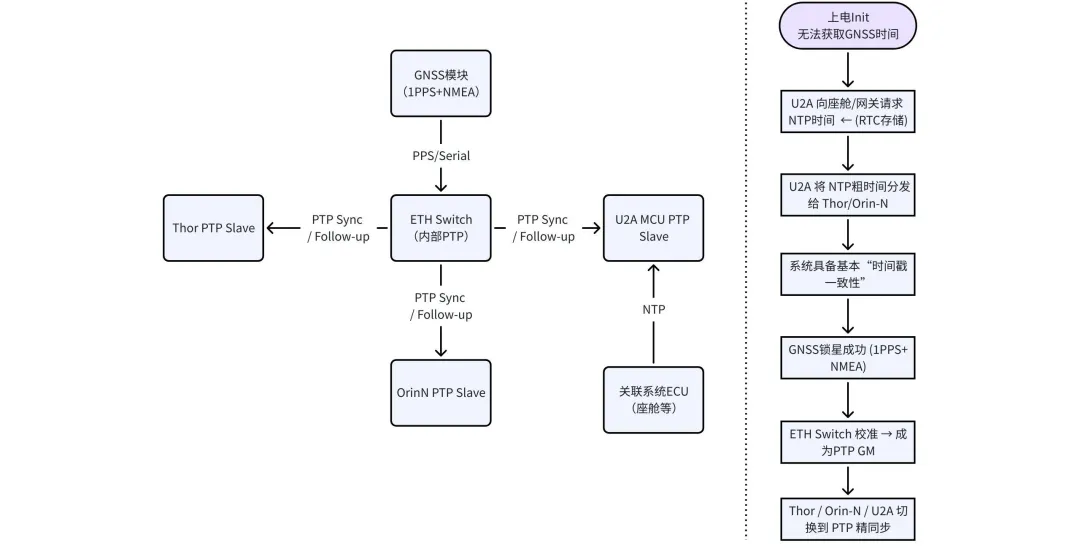
由于 PTP (IEEE 802.1AS / gPTP) 基于以太网,Thor / Orin-N / U2A MCU 都需要共享统一时钟,使用 NTP/PTP 协议通过 ETH 网络授时,确保两片 SoC 间的时间一致性支持系统日志和时序校准。常见实现:Eth Switch 内建 PTP 时钟,广播 Sync/Follow-up,SoC/MCU 校正本地时钟。这类同步不依赖 DDS,而是直接跑在以太网协议栈里。NTP 也可以用,但车载更常见 gPTP (TSN),保证 <1µs 精度。
3.2、软件升级 (OTA / Diagnostics / Flashing)
ECU 软件升级数据量大(几百 MB 甚至 GB)。DDS/iceoryx 并不适合做大文件传输,通常通过 DoIP (Diagnostics over IP) / SOME/IP / TCP over Ethernet 来完成。在 L3 域控里,软件升级/诊断走 Eth 协议栈,不走 DDS。升级链路包括:
- TCU (Telematics) ↔ 车载网关 ↔ 域控 (Thor/Orin-N/U2A)
- 走 Ethernet → TCP/UDP → UDS/DoIP 协议栈。
相应的以太网升级链路的典型架构如下:
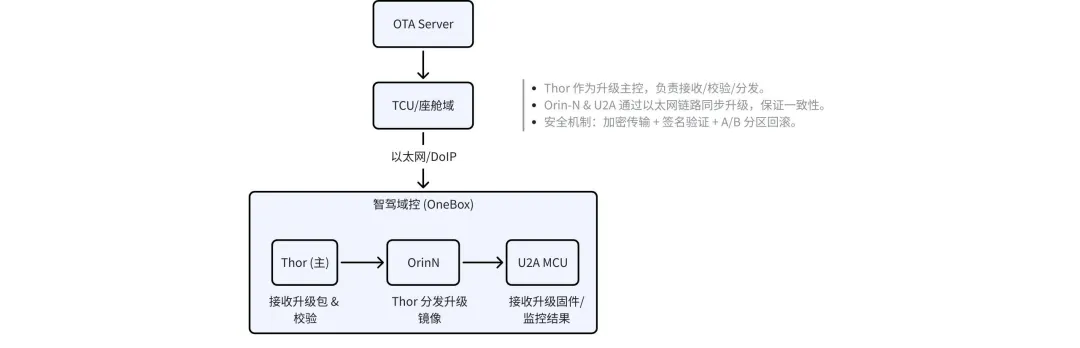
升级包来源为远程 OTA 平台(云端) → 通过 TCU(Telematics Control Unit)下发到车内。车机/座舱域 → 在工厂/维修场景下,也可以通过 OBD/USB/WiFi 接口,把升级包放入存储后,再通过以太网传输到智驾域控。以太网链路传输的物理链路:通常 1000BASE-T1(千兆车载以太网)。基本传输层协议为 IP + TCP/UDP,TLS/DTLS 可以保证升级包传输的安全性(加密 + 完整性)。常见的应用层协议有 DoIP(Diagnostics over IP) 或 SOME/IP。在实际量产车中,DoIP 是主流,因为它和 AUTOSAR 的诊断协议(UDS)兼容,便于软件升级和诊断复用。
3.3、数据闭环
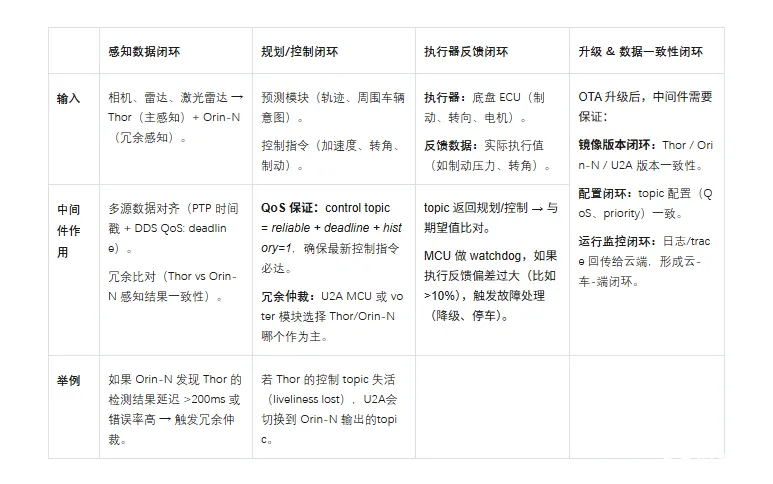
在 L3 自动驾驶域控里,中间件除了支撑「消息传输 + 时间同步 + 冗余仲裁」,另一个关键点就是数据闭环(data closed-loop)。L3 的数据闭环需要从感知输入 → 预测 → 规划 → 控制 → 执行反馈 → 再回到感知校正的完整链路,必须在可控延迟和一致性保证下运行。
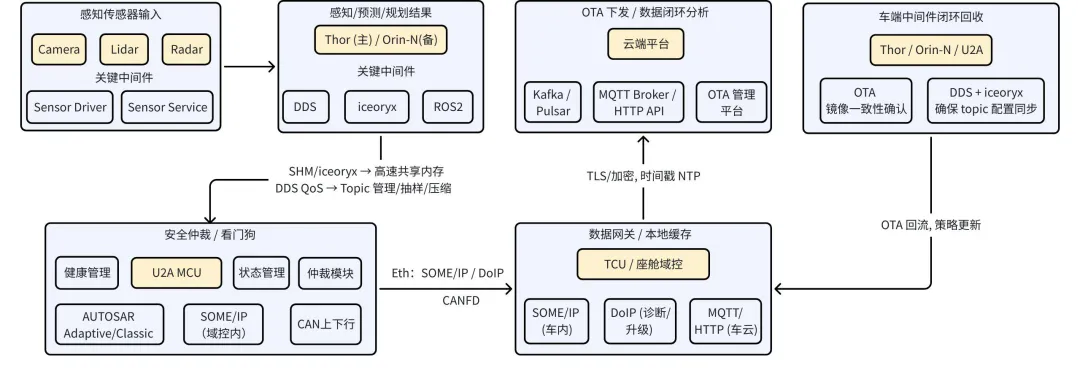
在中间件层面,数据闭环要解决两类问题:
链路闭环 : 所有关键 topic 必须能顺畅流转并保证时序。
反馈闭环 : 执行器反馈必须回流到决策链路中,避免 open-loop 失控。
整体来说,L3 场景下的数据闭环核心要素包括如下: