

*作者:奋斗的农民工
前言:首先,问大家几个问题,你清楚:
-
为什么要引入网络管理呢?上电同时启动,下电同时关闭,它不香吗?
-
你知道车上的 ECU 节点可以分为哪几种类型吗?
-
汽车启动时,ECU 之间怎么保持同步唤醒的呢?
-
下电时,ECU 又是怎样协同罢工的呢?
-
汽车熄火后,什么样的 ECU 会继续工作呢?
这篇,我们来一起探索并回答这些问题。为了便于大家理解,以下是本文的主题大纲:
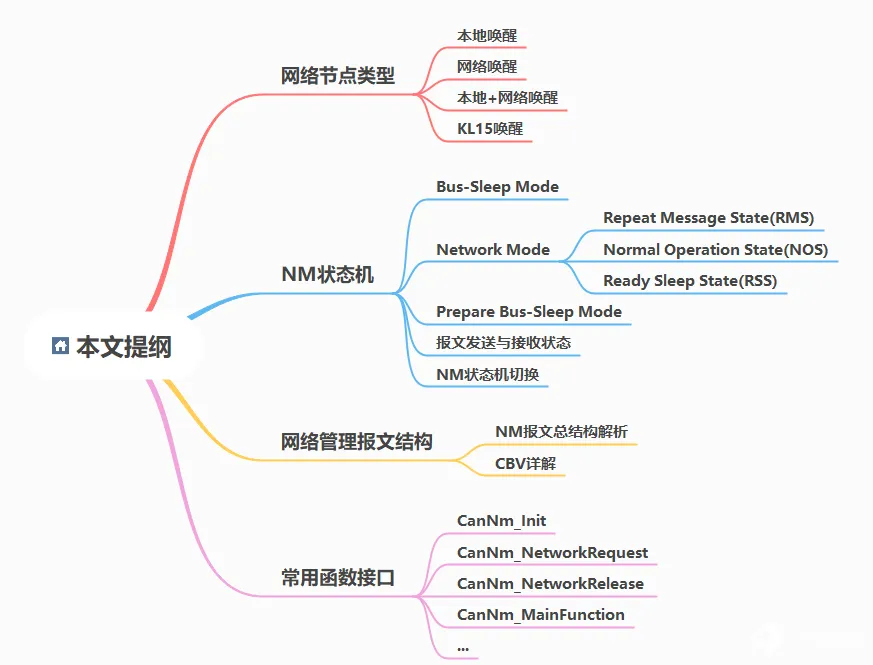
网络节点类型
汽车上 ECU 节点千千万万,不可能 ignition On 时所有 ECU 都正常工作,而是当用户需要请求相关功能时,参与该功能的相关 ECU 节点才需要启动起来,否则带来的只是过多对电池的无用消耗。
为了更好的去利用整车的能源,防止出现不必要的电池浪费,网络管理(Network Management,以下简称 NM)便可以很好的解决此类问题,最大可能的高效利用整车电池能源,节约用车成本,延长电池使用寿命。
虽然汽车上网络总线类型多种多样,有 CAN,FlexyRay、Lin、Ethernet 等,但基本原理相似,本文将以最为常见的 CAN 总线的 NM 来讲述,举一反三,对于其他总线的 NM,AUTOSAR 也有相关规范,大家可以自行去阅读学习。
一般而言,按照唤醒方式,我们可以将 ECU 网络节点类型划分为两大类:本地唤醒与远程唤醒。
本地唤醒:唤醒源来源于自身模块,比如常说的 KL15 硬线唤醒或者 hardware sensor 感知唤醒等;
远程唤醒:唤醒源来源于自身 ECU 节点所在的网络报文,该节点可以处于完全休眠状态,一般无静电消耗;
根据这两大类唤醒方式,可以组合出下列四种子唤醒方式,每种方式的供电方式如下图所示:
仅本地唤醒节点
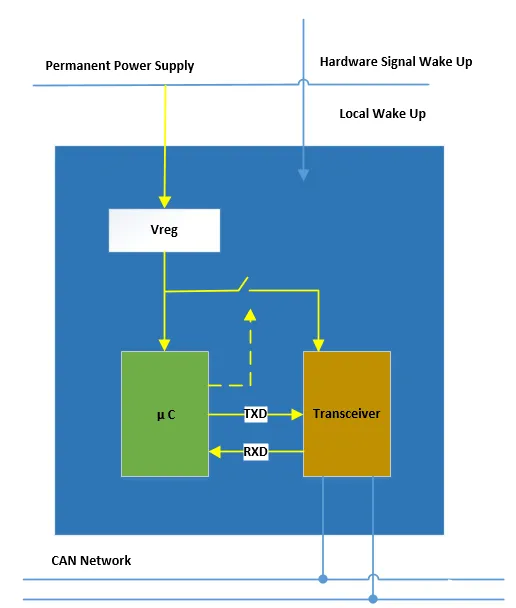
特点:ECU 始终保持 after-running 状态,当检测到本地唤醒源之后,就会开启网络通信;
仅网络唤醒节点
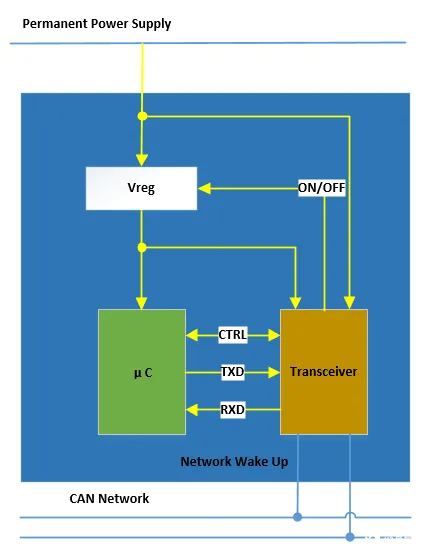
特点:只有当 Transceiver 监控到总线电平变化或者接收到特定报文时,就会接通 Vreg 给到芯片供电,从而唤醒 ECU;
本地 + 网络唤醒节点
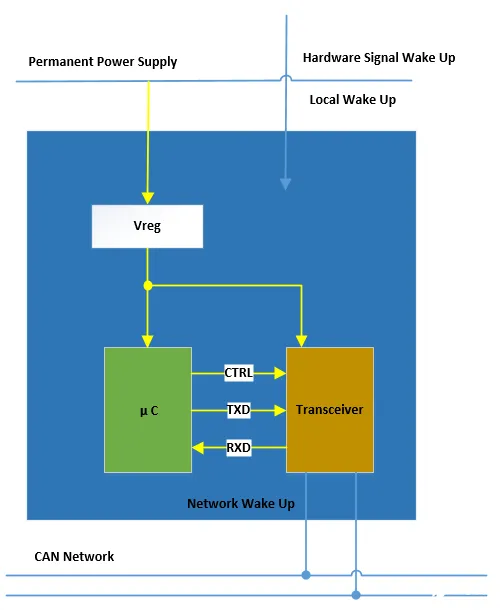
特点:ECU 始终保持 After-Running 模式,当接收到本地唤醒源或者网络唤醒源时,就会启动 ECU;
类 KL15 唤醒节点
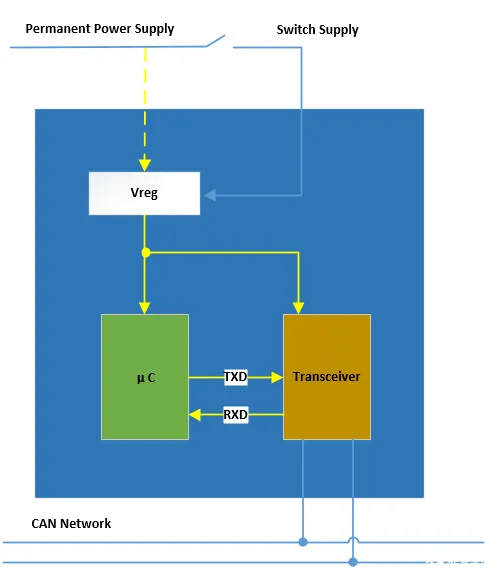
特点:仅当 Power supply 连接至 ECU 时,ECU 才会唤醒,比如常说的 KL15 启动唤醒。
NM 状态机
本文对于本地唤醒方式不作过多讨论,因为本地唤醒本身就是一种供应商自定义的一种唤醒方式,比较直接,不需要其他 ECU 节点参与,同时也不会对其他 ECU 节点造成影响。
但是网络唤醒是以网络管理报文为基础来协同整个网络 「同睡同醒」,采用分布式的直接网络管理方式来发送自身节点所需的网络管理请求及自身网络管理状态,并接受来自网络上其他 ECU 节点的网络管理请求与状态。
因此,对于这些 NM 状态的变化我们有必要进一步研究 NM 状态机的状态及它们之间状态转换关系。该状态机的状态类型可分为 「三大三小」。其中「三大」 指的是 Bus Sleep Mode、Network Mode、Prepare Bus-Sleep Mode;而 「三小」 则指得是 Network Mode 下的三个子状态:Repeat Message State、Normal Operation Mode、Ready Sleep Mode。
Bus Sleep Mode
当没有远程唤醒或者本地唤醒请求时,ECU 的 Controller 应当切换至 Sleep 模式,电流消耗将降低至最低水平,该 Mode 是 ECU 启动时的起始状态或者是 ECU 睡眠时的最终状态。
在该模式下,NM 报文以及应用报文都应该被禁止发送,但是可以被网络上的报文唤醒。
在此特意说明一点,当 Transceiver 支持并使能了特定帧唤醒时,该 ECU 只会接受到特定的 NM 报文才会正常唤醒,否则就会一直处于休眠状态,能够不受网络上其他报文的干扰。
如果 Transiver 不支持特定帧唤醒,那么网络的任意报文都可以唤醒该 ECU,如果唤醒条件不满足,又会走休眠流程继续睡下去,这样 「睡醒交替」 的方式就是不支持特定帧唤醒的 Transiver 的典型特征。当然,如果整车上的 NM 都可以正常运作,那么就不会频繁出现这种 “睡醒交替” 的方式,这种方式一般都是在做测试时才会较多的体现出来。
Network Mode
一旦进入 Network Mode,计时器 T_NM_Timeout 就会启动,只要成功接收到来自总线上的 NM 报文或者成功发送至总线 NM 报文,都会将该计时器T_NM_Timeout重置。
该模式又进一步细分为以下三种子状态,RMS、NOS、RSS。
-
Repeat Message State(RMS)
-
该状态能够确保当 ECU 的状态机从 Bus-Sleep Mode 或者 Prepare Bus-Sleep mode 切换至 Network Mode 时能够及时的被网络上其他 ECU 节点发现,也就是告诉其他 ECU,“大家注意了,我成功上线了,请多多指教!”
-
当成功进入到 RMS 状态时,该节点就会重新发送 NM 报文并开启计时器 T_REPEAT_MESSAGE,应用报文则需要等待第一帧网络管理报文发送之后再发送。
-
当然,第一帧 NM 报文可以通过配置参数 MSG_CYCLE_ OFFSET 来延迟发送,降低在同一时间内的总线负载,这个配置参数默认是 0 ,一般根据测试结果来做适当的调整。
-
在计时器 T_REPEAT_MESSAGE 超时之前,该节点就会一直保持在该状态,否则将会离开该状态。
-
在该状态下也存在着两个子状态:
-
NM Immediate Transmit State
在该模式下,ECU 的目的是快速唤醒整个网络,同时该节点将会以配置参数 T_NM_ImmediateCycleTime 的周期发送 NM 报文,而发送次数则是由配置参数 N_ImmediateNM_TIMES 来决定,每一次成功发送,该参数就会减 1,直至为 0,退出该子状态;
-
NM Normal Transmit State
在该模式下,ECU 节点将会以正常报文周期 T_NM_MessageCycle 的方式来发送 NM 报文。
-
-
Normal Operation State(NOS)
只要 ECU 节点自身存在网络通信的需要,那么 ECU 就会一直工作在 NOS 的状态下。该状态下 NM 报文的发送将会以 T_NM_MessageCycle 的周期来发送报文,每次报文的成功发送或接收或者计时器 NM-Timeout 超时都会重置该计时器 NM-Timeout;
在该状态下的 NM 报文以及应用报文都应该正常收发通信。
- Ready Sleep State(RSS)
在该模式下,ECU 节点应当停止发送 NM 报文。每次成功接受到来自网络上的 NM 报文,计时器 T_NM_TIMEROUT 就会重置,一旦 T_NM_TIMEROUT 超时,那么就会离开该状态转而进入 Prepare Bus-Sleep 状态。
Prepare Bus-Sleep Mode
一旦进入该模式,计时器 T_WAIT_BUS_SLEEP 就会启动。在该模式下禁止网络管理报文的发送,允许接受 NM 报文。应用报文已经在 buffer 中的一般允许继续发送,但最终应该是 silent bus,该 ECU 的 Controller 的状态应当处于 operational mode。一旦 T_WAIT_BUS_SLEEP 超时,就会进入到 Bus-Sleep 阶段。
Passive Mode
在该模式下只接受 NM 报文,但不发送任何的 NM 报文。该模式可以通过配置得到,同时该模式应只存在于开发或者调试过程中,在正式 SOP 的软件中禁止出现此种模式。
报文发送与接受状态
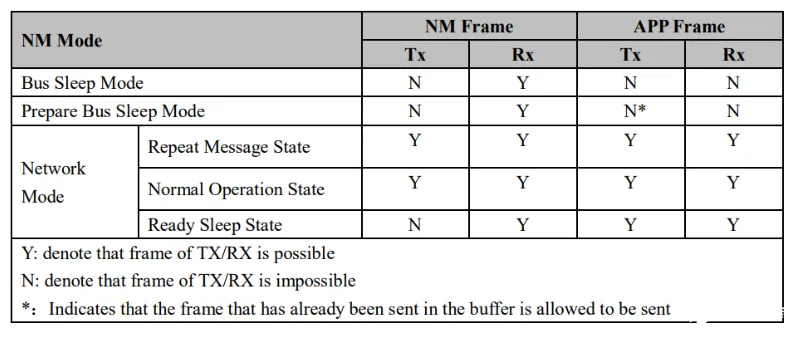
在测试的过程中,需要针对网络管理每一个状态下的 NM 报文与 APP 报文接收与发送进行测试。如下图所示,体现了在不同 NM 子状态下的报文发送与接受状态。
-
Bus-Sleep 阶段,只接收 NM 报文唤醒,不发送任何报文;
-
Pre-Bus-Sleep 阶段,同样仅允许接收 NM 报文,对于早已在发送 Buffer 中的 APP 报文应发送完毕后立刻停止 APP 报文;
-
在 Network Mode 模式下,除了在 Ready Sleep 阶段不允许发送 NM 报文之外,其余阶段 APP 报文与 NM 报文正常收发;
状态机时间参数总结
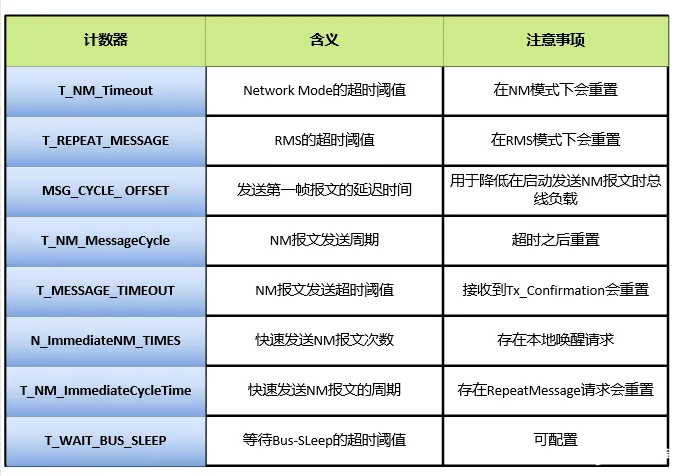
鉴于在网络管理各子状态的切换过程中都依赖于各种计时器,为了便于后续状态机切换的讲述以及后续查表方便,将相关参数总结如下,以供参考。
NM 状态机切换
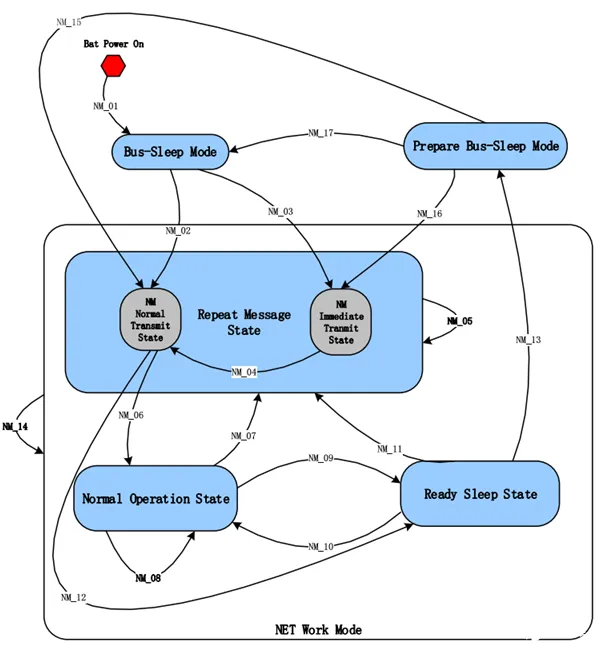
NM 状态机是整个网络管理的核心。从上述内容可知 NM 管理状态机总共分为 3 种模式:Bus-Sleep、Pre-Bus-Sleep 以及 Network Mode。
其中 Network Mode 又可分为 3 个子状态:Repeat Message State、Normal Operation State 以及 Ready Sleep State。
其中 Repeat Message State 又可分为 Immediate Transmit State 与 Normal Transmit State。
如图 7 所示,根据以下状态切换路径来一一讲解各个状态的切换。
唤醒源一般可分为本地唤醒源与远程唤醒源。
-
本地唤醒源:主要指的是基于内部计时器、传感器、按钮或者硬线连接或者基于内部状态的自身请求等。
-
远程唤醒源: 主要指的是来自网络上的 NM 报文或者其他相关信号,比如点火开关信号等。
在 ECU 被唤醒前,软件内部状态机应当充分实现唤醒源的可靠性检查,如果检查失败,应当禁止进入 Network Mode。
绝大部分情况下,需要支持 NM 的 ECU 都始终连接着 KL30。在这种情况下,ECU 是否被启动(存在静态电流消耗),则取决于网络上是否存在任意报文或者存在特定的 NM 报文。需要注意的是特定的 NM 报文唤醒方式则取决于是否采用支持特定帧唤醒的 Transiver。
- NM_01 (系统初始化):
当系统 KL30 启动或者接收到来自网络的唤醒源时,则会执行系统初始化,在初始化的过程中,则会执行 CanNM_Init 来实现 NM 的初始化。如果唤醒条件不满足,ECU 就会一直停留在 Bus-Sleep 阶段,直至满足条件休眠或者被正常唤醒。
- NM_02 (Bus-Sleep to RMS):
当 ECU 处于 Bus-Sleep 阶段时,如果接收到有效的 NM 报文,则会进入到 Normal Transmit State。当进入到该阶段后,在 T_REPEAT_MESSAGE 超时前,ECU 将按照 T_NM_MessageCycle 周期来传输报文,同时 T_MESSAGE_TIMEOUT 也会启动。
- NM_03 (Bus-Sleep to RMS):
当 ECU 在 Bus-Sleep 阶段,存在本地唤醒请求时,ECU 应当主动激活网络,并进入 Immediate Transmit State 阶段,同时将发送的 NM 报文中的 Active Wake up bit 置为 1。
在该状态下,应当按照 N_ImmediateNM_TIMES 的次数发送报文周期为 T_NM_ImmediateCycleTime 的网络管理报文。
- NM_04:
当 N_ImmediateNM_TIMES 等于 0 之后,NM 状态就会从 Immediate Transmit State 进入到 Normal Transmit State。
- NM_05 (RMS to RMS):
在 RMS 阶段,如果 T_NM_TIMEROUT 超时,当前 NM 状态不会被改变,但是 T_NM_TIMEROUT 会被重置。当 T_MESSAGE_TIMEOUT 超时后,则会调用相应的 exception 函数通知上层进行处理。
- NM_06(RMS to NOS):
当处于 RMS 阶段时,T_REPEAT_MESSAGE 超时后,ECU 需要继续保持网络通信的需要,即通过调用 CanNM_NetworkRequest 函数进入到 NOS 阶段,而 ECU 则会继续按照 T_NM_MessageCycle 来发送 NM 报文。
- NM_07 (NOS to RMS):
在 NOS 阶段,有两个 RMS 子状态可以到达:Immediate Transmit State 与 Normal Transmit State。如果自身节点有 repeat message 的需要,那么则会进入到 Immediate Transmit State。如果接收到的 NM 中 repeat message bit 置 1,则进入到 Normal Transmit State。
- NM_08 (NOS to NOS):
在 NOS 阶段,如果 T_NM_TIMEROUT 超时,当前 NM 状态不会被改变,但是 T_NM_TIMEROUT 会被重置。当 T_MESSAGE_TIMEOUT 超时后,则会调用相应的 exception 函数通知上层进行处理。
- NM_09 (NOS to RSS):
当休眠条件满足时,ECU 就会通过 CanNm_NetworkRelease 函数来实现从 NOS 至 RSS 状态。在 RSS 状态下应当停发 NM 报文。
- NM_10(RSS to NOS):
在 RSS 状态下,如果存在本地唤醒请求,则可以通过 CanNm_NetworkRequest 函数来切换至 NOS 状态。
- NM_11 (RSS to RMS):
在 RSS 状态下,RMS 存在两种子状态可供进入:Immediate Transmit State 与 Normal Transmit State。当自身节点存在 repeat message 请求时,则会进入前者;当接受到外部的 NM 报文中 repeat message bit 为 1 时,则进入后者。
- NM_12 (RMS to RSS):
当 ECU 处在 RMS 状态中的 Normal Transmit State 状态下,如果 T_REPEAT_MESSAGE 超时且满足休眠条件时,则会进入 RSS 状态。
- NM_13 (RSS to Pre-Bus-Sleep):
在 RSS 状态下,如果没有本地唤醒请求或者远程唤醒请求,在计时器 T_NM_TIMEROUT 超时之后就会进入 Pre-Bus-Sleep 阶段,同时 T_MESSAGE_TIMEOUT 置为 0,启动 T_WaitBusSleep 计时器。
- NM_14 (Network Mode to Network Mode):
在 Network Mode 下,当成功接受或者发送 NM 报文时 T_NM_TIMEROUT 就会被重置,重置该定时器的行为就发生在调用函数 CanNM_RxIndication 或者 CanNM_Txconfirmation 接口中。
- NM_15 (Pre-Bus-Sleep to RMS):
在 Pre-Bus-Sleep 模式下,如果存在远程唤醒请求,则会进入到 RMS 阶段中的 Normal Transimit State。同时启动 T_REPEAT_MESSAGE。
- NM_16 (Pre-Bus-Sleep to RMS):
在 Pre-Bus-Sleep 模式下,如果存在本地唤醒请求,即调用函数接口 CanNm_NetworkRequest 来进入到 RMS 中的 Immediate Transmit 阶段,应当按照 N_ImmediateNM_TIMES 的次数发送报文周期为 T_NM_ImmediateCycleTime 的网络管理报文。
- NM_17 (Pre-Bus-Sleep to Bus-Sleep):
在 Pre-Bus-Sleep 模式下,如果不存在本地唤醒或者远程唤醒请求,则进入到 Bus-Sleep 状态。至于何时关闭电源控制,则可以根据自身节点类型来 shutdown。
网络管理报文结构
NM 报文作为传递自身节点的 NM 状态的重要载体,有必要仔细研究报文中每一位 Bit 的含义。
接下来就以 CAN NM 报文为例,来一同解析其报文总体结构以及各个 Bit 的相应含义,以便了解各个 ECU 节点的协同唤醒与休眠方式。
NM 报文总体结构解析
如下图 8 所示,根据最新的 AutoSAR 官方文档的介绍:
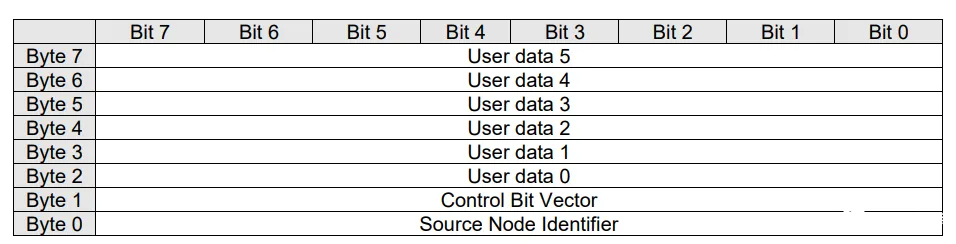
由图可知,Byte 0 表示当前节点的 Source ID,比如如何当前节点发送的 NM 报文 ID 为 0x514,那么该 Source ID 就为 0x14;Byte1 则为 CBV,该字节中传递着当前节点的网络状态,是非常重要的字节;其余字节作为 User Data 给到客户自行定义,如定义当前唤醒源有哪些?网络管理状态机切换过程等。
当然上述报文内容定义只是 AutoSAR 举例说明,Source ID 可以被分配至 Byte0,Byte1 或者没有,而 CBV 也是可被分配至 Byte0,Byte1 或者没有。这些字节内容的分配与定义一般均可以在 BSW 工具链中进行配置。
CBV 详解
鉴于 CBV 的重要性,如下图 9 所示,讲解每一个 Bit 在使用中的具体含义:
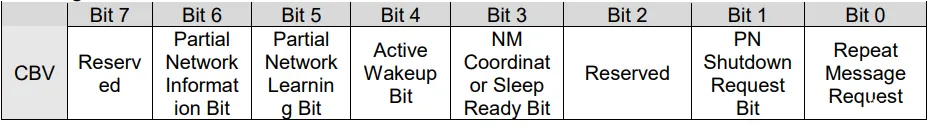
Bit 0: Repeat Message Request Bit
-
0: 代表存在 Repeat Message Request ;
-
1:代表不存在 Repeat Message Request ;
Bit 1:PN ShutDown Request Bit(PNSR)
-
0:NM 报文中不包含同步局部网络管理休眠请求;
-
1:NM 报文中包含同步局部网络管理休眠请求;
Bit 3:NM Coordinator Sleep Bit
-
0:未被主协调 NM 节点请求开始同步休眠;
-
1:已被主协调 NM 节点请求开始同步休眠;
Bit 4:Active Wakeup Bit
-
0:节点没有唤醒过网络,属于被动唤醒;
-
1:节点唤醒过网络,属于主动唤醒;
Bit 5: PN Learning Bit (PNL)
-
0: PNC learning 被请求
-
1: PNC learining 未被请求
Bit 6 PN Information Bit (PNI)
-
0: NM 报文中包含 PN 信息;
-
1:NM 报文中未包含 PN 信息;
上述几个 Bit 中,经常使用到的也就 Bit0,Bit3,Bit4, Bit6 这 4 位,需要重点掌握。
常用函数接口
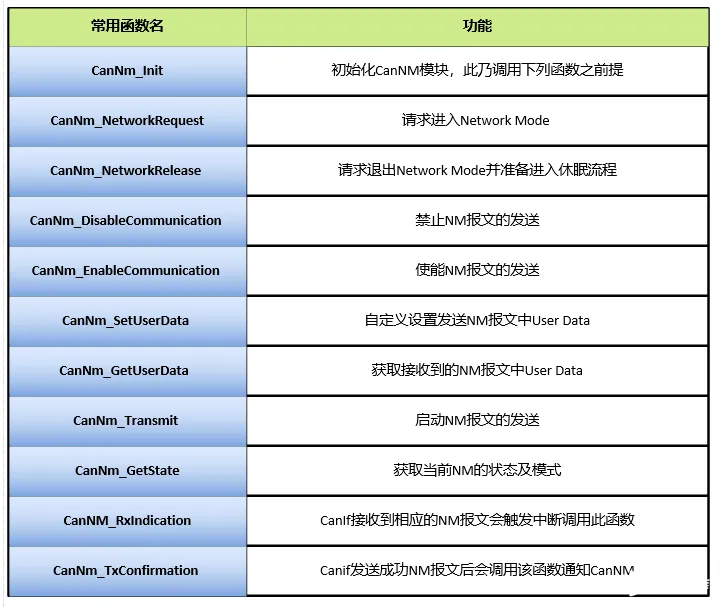
为了更好的使用该模块函数以及遇到问题时方便调试该模块,特将 CanNM 模块中较为重要的常用函数列举如下图 10 所示。
对于 NM 这个模块,还有相关知识比如 PNC,因为篇幅有限,不宜深入展开,后续会专题讲解,敬请期待。







