


本文约 7,500 字, 建议收藏阅读
作 者 | aFakeProgramer
摘要
在「软件定义汽车」时代,计算平台能力已经成为智能汽车竞争力的核心。
Smart Vehicle = Software + Computing + Networking
而在计算平台背后,有三项关键技术正在同时推动汽车行业革新:Hypervisor、Docker、QEMU。正从各自的传统技术领域(企业服务器虚拟化、互联网容器部署、嵌入式系统仿真)走向融合,共同构筑起现代车载计算的技术基座。
三者分别对应硬件虚拟化、操作系统级虚拟化与硬件模拟三个不同层级的技术方案,在汽车电子电气架构(EEA)从分布式向域集中 / 中央计算演进的过程中各司其职。它们并非竞争关系,而是协同互补,形成 「虚拟化 + 容器化 + 仿真化」 三位一体的软件工程体系,为汽车软件的开发、测试、部署全生命周期提供关键支撑。
软件定义汽车催生车载虚拟化技术革命
十年前,汽车电子架构以「多 ECU + 总线」 为核心:每个功能对应独立 ECU,以实时操作系统(RTOS)为主导,算力有限且可扩展性弱。如今,智能汽车正经历根本性变革:单车 ECU 数量从 100 + 向 「域集中 / 中央计算」 大幅精简,自动驾驶需要高算力、多操作系统协同与海量服务通信,软件 OTA 成为必备能力,功能安全(ISO 26262)与网络安全(ISO/SAE 21434)标准强制落地。
这要求车载计算平台必须满足四大核心需求:
- 多操作系统并存: Linux、QNX、Android、AUTOSAR 等异构系统协同运行;
- 多服务隔离运行: 感知、规划、控制、车机应用等不同安全等级服务独立部署;
- 高安全高稳定: 关键控制系统绝不因非安全域故障受影响;
- 灵活部署与无硬件开发: 支持软件持续交付、OTA 升级,以及仿真测试与 CI/CD 流程;
传统 ECU 设计已无法满足这些需求,虚拟化与云原生技术顺势成为汽车行业的技术革新引擎:
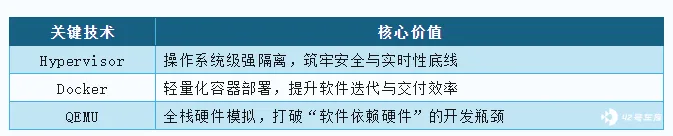
Hypervisor:智能汽车计算的安全隔离基础
Hypervisor(虚拟机监控程序,VMM)是运行于物理硬件与操作系统之间的中间软件层,通过虚拟化技术将 CPU、内存、存储、网络等硬件资源抽象后分配给多个虚拟机,使异构操作系统能在同一物理硬件上安全共存。其核心价值在于 「强隔离」 与 「资源虚拟化」,是车载多系统协同的安全基础。
1. 两大技术分类与特性
根据部署方式,Hypervisor 分为 Type 1(裸金属型)与 Type 2(宿主型),二者在车载场景中适用场景明确:
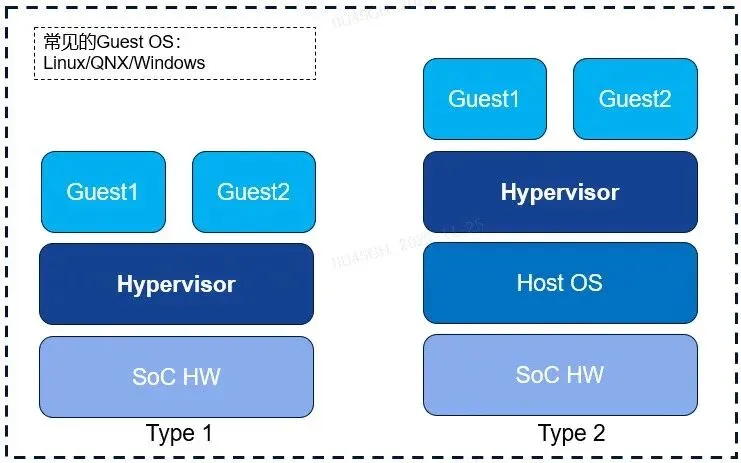
Type 1:裸金属 Hypervisor(Bare-metal Hypervisor)
直接部署于物理硬件之上,自身具备操作系统的核心功能(如硬件资源管理、进程调度),无需依赖其他宿主操作系统(Host OS)。客户机操作系统直接运行在 Hypervisor 之上,二者形成 「硬件 → Hypervisor→ 客户机 OS」 的三层架构,中间层极简。
技术特点:
- 硬件直接访问: Hypervisor 拥有硬件的最高控制权,可直接驱动 CPU、内存、I/O 设备(如网卡、存储控制器),无需经过第三方中转;
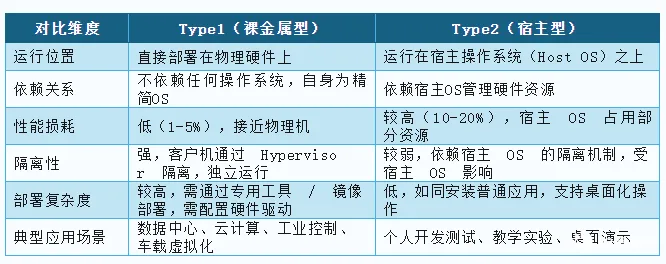
- 性能优势: 中间层少(无宿主 OS 占用资源),资源损耗低(通常仅 1-5%),延迟极低,接近物理机性能;
- 安全隔离: 客户机 OS 之间通过 Hypervisor 提供的虚拟隔离环境运行,相互独立,某一客户机故障不会影响其他客户机或 Hypervisor 本身;
- 精简设计: 仅包含虚拟化必需的核心模块(如资源调度、设备抽象、隔离机制),无冗余功能(如图形界面、桌面应用),稳定性和可靠性更高。
典型产品与适用场景
- 代表产品: VMware ESXi、Microsoft Hyper-V(纯模式)、Citrix Hypervisor(原 XenServer)、KVM(Linux 内核集成,本质是 Type1 架构);
- 车载适用场景: 工业控制、车载虚拟化等对安全、实时性要求极高的场景,是车载量产部署的主流选择。
Type 2:宿主型 Hypervisor(Hosted Hypervisor)
1. 核心定义与架构特征
运行于宿主操作系统之上的应用程序,依赖宿主 OS 管理硬件资源,架构为 「硬件 → 宿主 OS → Hypervisor → 客户机 OS」。
2. 关键技术特点
- 依赖宿主 OS: Hypervisor 本身不直接操作硬件,需通过宿主 OS 的驱动程序访问 CPU、内存、I/O 设备(如 Windows 上的 VMware Workstation 需依赖 Windows 网卡驱动);
- 性能表现: 中间层多(宿主 OS 会占用部分硬件资源,且 Hypervisor 需通过宿主 OS 转发资源请求),资源损耗较高(通常 10-20%),延迟高于 Type 1;
- 部署灵活性: 安装简单,如同普通应用程序(双击安装包即可部署),支持在桌面操作系统(Windows、macOS、Linux)上快速搭建虚拟化环境;
- 功能丰富: 通常集成图形化管理界面、快照、克隆、虚拟机迁移等便捷功能,更适合开发测试场景。
3. 典型产品与适用场景
- 代表产品: VMware Workstation、Oracle VM VirtualBox、Parallels Desktop(macOS 平台)、VMware Fusion(macOS 平台);
- 车载适用场景: 软件开发测试、教学实验等对部署便捷性要求高,对性能要求相对宽松的场景。
Type 1 与 Type 2 核心差异对比 表
2. 车载核心价值与典型场景
Hypervisor 的核心使命是解决车载场景的 「强隔离」 需求 —— 同一颗 SoC 上需严格隔离安全域(如自动驾驶、动力控制)与非安全域(如信息娱乐),避免娱乐应用崩溃影响核心控制系统。其核心能力包括 OS 隔离、安全沙箱、实时性调度、PCIe/GPU 虚拟化、可靠启动与安全启动。
典型车载应用场景:
- 智能座舱: Android(娱乐)+ Linux(车控服务)+ RTOS(仪表)协同,兼顾娱乐体验与驾驶安全;
- ADAS / 自动驾驶: Linux(算法运行)+ ROS(机器人框架)+ AUTOSAR(控制执行)异构部署,保障实时响应与功能安全;
- 中央计算: Linux + QNX + 容器集群整合,实现全车资源统一调度与高效利用。
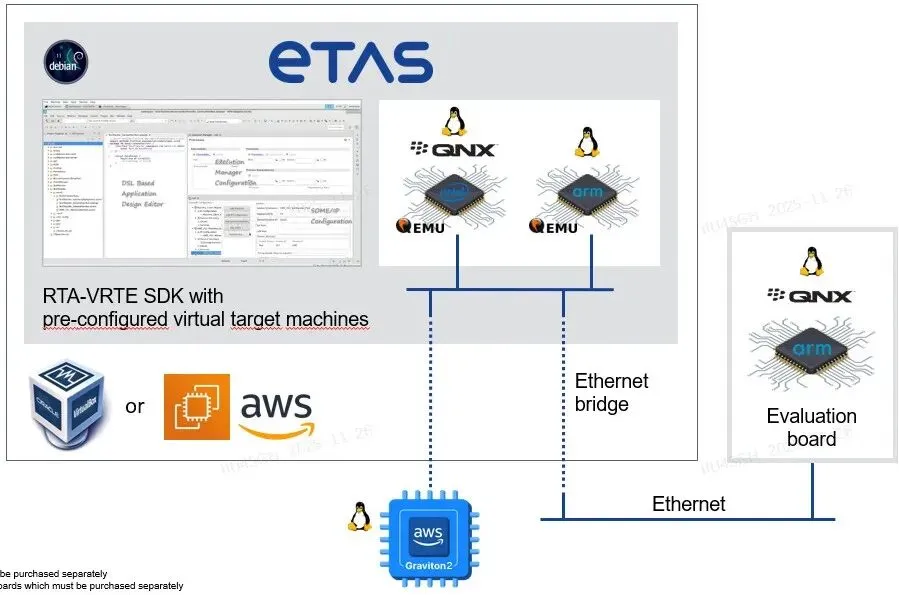
当前主流车载 Hypervisor 产品包括 Vector 的 LEAN 虚拟机、ETAS 的 RTA-VRTE(自适应 AUTOSAR 配套)、大陆 EB 的 L4Re 微内核虚拟机等,其中 QNX Hypervisor 是目前唯一量产且达到 ASIL D 级功能安全认证的产品。
Docker:汽车软件轻量化部署与快速迭代的利器
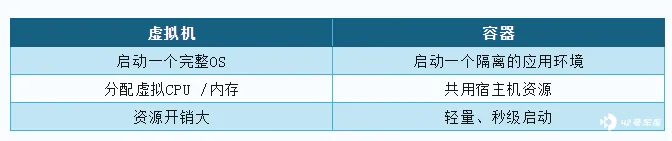
Docker 是基于容器的操作系统级虚拟化技术,利用 Linux 内核的 namespace(命名空间)和 cgroup(控制组)机制实现进程级隔离,使应用程序及其依赖项在独立环境中运行,同时共享宿主 OS 内核。与虚拟机不同,Docker 不模拟完整操作系统,仅打包应用所需的依赖库与配置,具备轻量化、秒级启动、高效资源利用的核心优势。
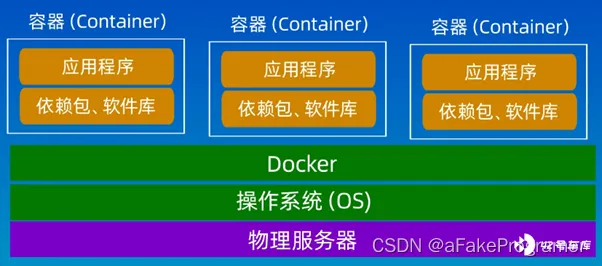
很多企业将 Docker 理解成「轻量虚拟机」,但它 本质上并不是虚拟机 。
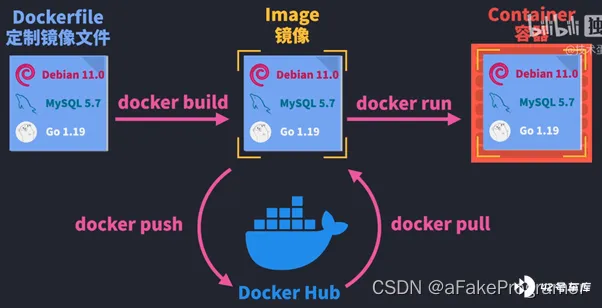
Docker 的理念: 环境与应用一起交付,跨平台一致运行。
在汽车产业向「软件定义汽车」 加速转型的当下,软件规模呈指数级增长,环境碎片化、集成复杂、升级风险高、算法部署难等痛点日益凸显,严重制约开发效率与产品落地速度。而 Docker 容器技术的出现,正成为破解这些难题的关键抓手,为汽车软件全生命周期管理提供了标准化解决方案。
Docker 解决的关键痛点:
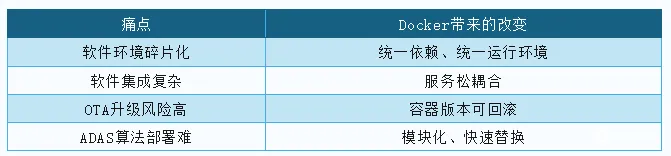
Docker 的核心价值在于打破 「环境壁垒」,通过容器化技术将软件依赖、运行配置打包为统一镜像,从根源上解决了开发、测试、部署环节的环境碎片化问题,真正实现 「 一次构建,到处运行 」 的开发理念,让 OEM 厂商摆脱了重复适配的困扰。
在软件集成层面,Docker 支持微服务架构部署,实现服务间的松耦合设计,大幅降低了复杂系统的集成难度与维护成本。针对汽车 OTA 升级的核心风险,Docker 的版本可回溯特性提供了安全兜底,一旦升级出现异常可快速回滚至稳定版本,保障行车安全。而对于 ADAS 算法的快速迭代需求,Docker 的模块化特性支持算法组件的即插即用,显著缩短了算法从开发到上车的周期。
目前,Docker 已在汽车软件的开发、测试、部署全流程广泛落地。
- 开发阶段,通过打包工具链、库文件与编码规范检查工具(如 Helix QAC),确保团队开发环境的一致性,助力软件符合 MISRA、AUTOSAR 等行业标准;
- 测试阶段,可快速创建包含传感器模拟、网络通信的虚拟测试环境,测试完成后即时销毁,大幅提升测试效率与资源利用率;
- 车联网场景中,Docker 为信息娱乐系统、车载服务提供灵活部署方案,通过容器化运行消息队列、数据库等中间件,实现服务的弹性扩展与高效管理,典型如 TeslaMate 项目通过 Docker 部署车辆数据监控平台,完成数据采集、存储与可视化的全链路支撑。Docker 正以其轻量化、标准化、可移植的特性,成为汽车软件规模化发展的核心技术支撑。
容器上车需应对三大核心挑战:
- 实时性不足: 通过混合调度+PREEMPT_RT 内核优化实现硬实时支持;
- 安全隔离不够: 结合 Hypervisor 构建 「容器 + 虚拟化」 混合架构,强化隔离性;
- 镜像体积过大: 采用分层镜像与轻量分发技术优化传输与存储;
- 资源不可控: 通过 CGroup 进行资源限额,保障核心服务资源供给。
其 核心价值 在于推动车机与云端技术生态融合,使软件迭代周期从「数月」 缩短至 「数周 / 数天」,支持 ADAS 算子、地图服务、场景服务的模块化替换与 AI 模型快速上线。
QEMU:汽车软件开发的硬件模拟工具
1. Qemu 是什么?
Qemu(Quick Emulator)是一款开源的 机器模拟器 和 虚拟化工具 ,支持多种硬件架构(如 x86、ARM、PowerPC 等)。它的核心功能包括:
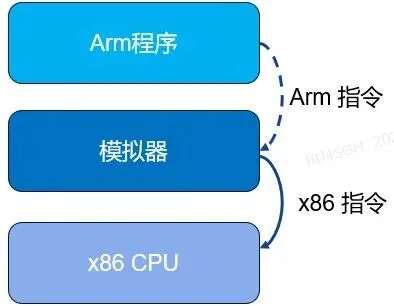
- 动态指令翻译: 将不同架构的指令实时翻译为本机指令(如将 ARM 指令翻译为 x86 指令)。
- 全系统模拟: 模拟完整的计算机硬件环境(CPU、内存、外设等),允许运行未经修改的操作系统。
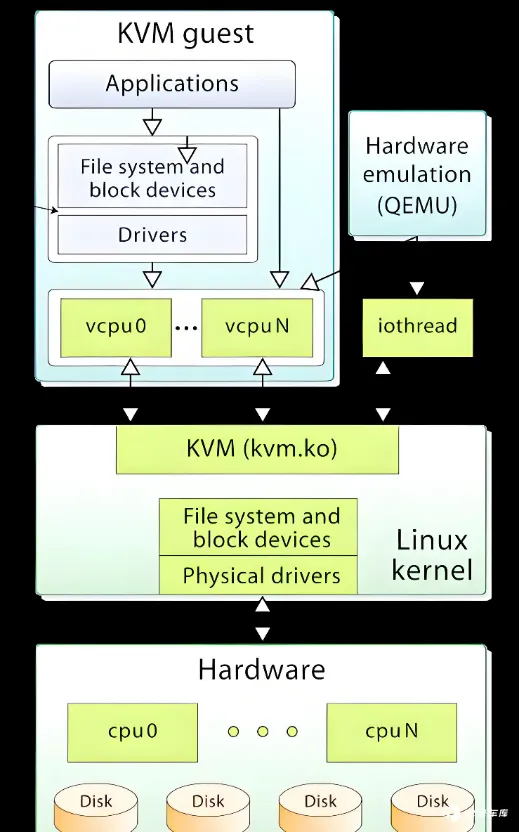
- 虚拟化加速: 与 KVM(Kernel-based Virtual Machine)结合时,能直接利用硬件虚拟化技术(如 Intel VT-x、AMD-V),提供接近物理机的性能。
2. Qemu 的两种模式
1. 用户模式(User Mode):
- 功能: 运行跨架构的单个程序(如 ARM 程序在 x86 主机上执行)。
- 原理: 动态翻译目标程序的指令集(利用动态代码翻译机制来执行不同主机架构的代码),无需模拟整个操作系统。
- 示例: 在 x86 主机上直接运行 ARM 架构的 hello_world 程序:qemu-arm 。/hello_world
2. 系统模式(System Mode):
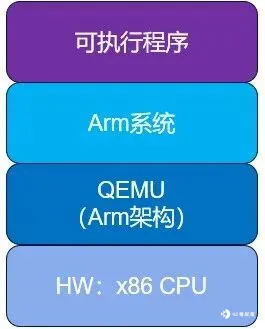
- 功能: 模拟完整的计算机系统(如 CPU、内存、网络、IO 设备等硬件组件)。
- 应用: 运行完整的操作系统(如 Ubuntu ARM 版),适合开发、测试和调试。
- 性能优化: 结合 KVM 时,为软件开发提供虚拟化的硬件环境。
3. 为什么需要 ARM 模拟系统?
- 跨平台开发: 在 x86 主机上开发和测试 ARM 软件(如嵌入式系统、IoT 设备程序)。
- 成本与便捷性: 无需购买物理 ARM 设备,即可调试和验证系统。
- 兼容性测试: 验证软件在不同架构下的行为。
4. Qemu 能做什么?适合哪些场景?
- 跨架构程序运行: 直接运行不同指令集的程序。
- 操作系统开发: 模拟完整的硬件环境,调试内核或驱动程序。
- 虚拟化: 创建轻量级虚拟机(需 KVM 支持)。
- 教育与研究: 学习计算机体系结构或操作系统原理。
2. 车载核心价值与应用场景
QEMU 的核心价值在于打破 「软件必须等硬件」 的传统开发模式,实现 「左移开发」—— 在硬件与 ECU 量产前即可启动软件验证,大幅降低开发成本与周期。其典型车载应用包括:
- 嵌入式系统开发: 模拟 ARM Cortex-A9 等车载处理器架构,提前开展 ECU 网关软件、BSP(板级支持包)开发与内核调试,避免硬件损坏风险
- 软件测试验证: 模拟极端温度、电源波动等硬件条件,替代部分实车道路测试,提升测试覆盖率与效率
- 兼容性测试: 模拟旧硬件平台,验证新硬件对 legacy 软件的兼容性,降低迁移风险
- 自动驾驶仿真: 构建全栈软件仿真环境,支持日志回放、场景复现与自动化回归测试
在汽车研发流程中,QEMU 已成为关键支撑:ECU 开发无需等待硬件板卡,自动驾驶仿真实现全栈软件在 「软车」 上运行,CI/CD 流程摆脱对人工台架测试的依赖,实现自动化仿真验证。
在汽车行业,QEMU 的作用越来越关键:
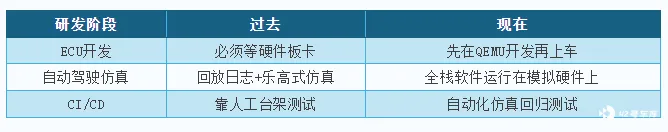
QEMU 的典型用途
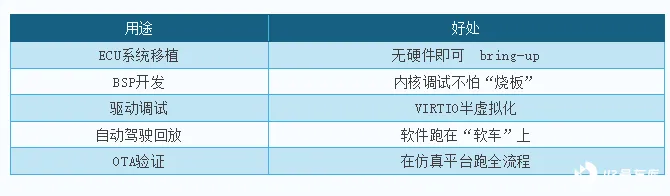
QEMU 是推动 SDV 的重要引擎之一,因为它打破了「软件必须等硬件」的开发模式。
三大技术核心特性对比
Hypervisor、Docker 与 QEMU 在虚拟化层级、隔离性、资源消耗等方面差异显著,决定了它们在车载场景的不同定位:
Hypervisor:域控制器融合的核心
这是当前汽车电子电气架构集中化最关键的技术。通过 Hypervisor,一块高性能芯片(SoC)可以同时运行仪表盘系统(要求高实时性、高安全等级,如 QNX)、信息娱乐系统(功能丰富,如 Android Automotive)和高级驾驶辅助系统(ADAS)。Hypervisor 确保了这些不同安全等级和实时性要求的系统能强隔离地运行在同一硬件上,互不干扰。根据需求,车用 SoC 会混合使用硬隔离(对安全关键功能)和全虚拟化(对一般功能)等方案。
Docker:加速汽车软件开发与测试
在汽车软件的开发、测试和 CI/CD 管道中,Docker 正发挥着重要作用。它通过创建电子数字孪生(eDT),允许开发者在虚拟的 ECU 上提前进行软件开发、集成和测试,无需等待物理硬件。这种方式可以大幅缩短开发周期,提高测试覆盖率,并降低后期集成风险。
QEMU:跨平台开发与虚拟化的基石
在汽车领域,QEMU 同样主要用于开发阶段。开发者可以利用 QEMU 模拟目标硬件架构(如 ARM),进行跨平台软件的编译和调试。同时,它也是构建上述「电子数字孪生」环境的关键组件,用于模拟整个车辆的计算平台。
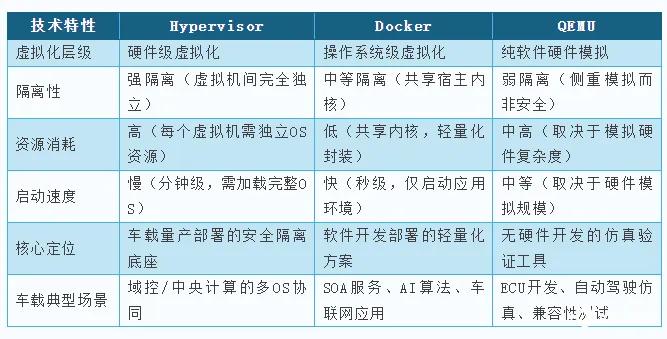
- 在虚拟化层级方面: Hypervisor 属于硬件级虚拟化,通过虚拟化层隔离整个操作系统;Docker 属于操作系统级虚拟化,通过命名空间和控制组隔离进程和资源;QEMU 则是一种纯软件模拟器,通过二进制翻译模拟硬件环境 6 。
- 在隔离性方面: Hypervisor 提供最强的安全隔离,虚拟机之间无法感知彼此的存在;Docker 提供较弱的隔离,容器之间共享宿主内核,存在一定的安全风险;QEMU 则提供最弱的隔离,主要关注硬件模拟而非安全隔离。
- 在资源消耗方面: Hypervisor 需要为每个虚拟机分配独立的操作系统资源,资源消耗较大;Docker 由于共享宿主内核,资源消耗较低,可以在同一主机上运行数千个容器;QEMU 作为纯软件模拟器,资源消耗取决于模拟的硬件复杂度,通常较高。
- 在启动速度方面: Hypervisor 启动虚拟机需要加载完整操作系统,启动时间较长;Docker 启动容器只需加载应用程序及其依赖项,启动时间通常在秒级;QEMU 启动模拟环境需要初始化完整的硬件模型,启动时间较长。
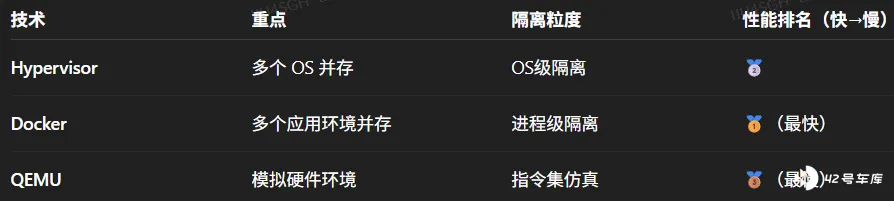
通俗理解三者差异:
三者的典型使用场景:
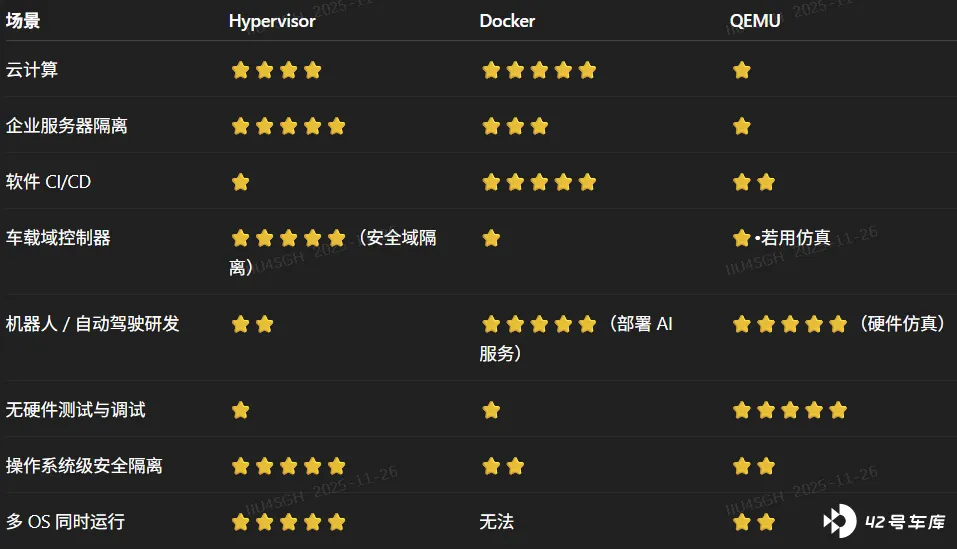
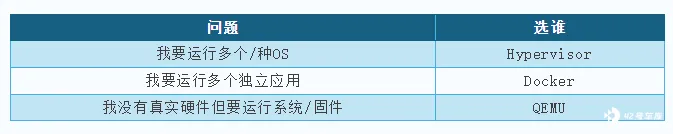
三者的选择:
三大技术的车载协同工作模式
Hypervisor、Docker 与 QEMU 并非孤立使用,而是形成多层次虚拟化生态,在不同阶段协同赋能汽车软件:
1. 开发阶段:QEMU+Docker
在 Docker 容器中运行 QEMU 模拟器,构建标准化的开发测试环境。例如,将传感器模拟、网络配置、硬件仿真打包为容器镜像,团队成员可快速获取一致环境,无需重复配置,大幅提升开发效率。瑞萨电子的集成开发环境即采用基于 QEMU 的高速仿真器,支持 ECU 级软件开发与调试,完全无需物理硬件。
2. 测试验证阶段:QEMU+Hypervisor
在 QEMU 模拟的硬件平台上运行 Hypervisor,构建完整的虚拟化测试环境。可模拟汽车电子架构中的多个虚拟机与 ECU 交互场景,复现极端工况与故障场景,实现全覆盖的系统级测试,降低实车测试成本与风险。
3. 生产部署阶段:Hypervisor+Docker
采用「虚拟化+容器」 混合架构:在 QNX Hypervisor 创建的虚拟机中运行 Linux 操作系统,再在 Linux 上部署 Docker 容器,运行车联网服务、娱乐应用等非安全关键应用。这种架构既通过 Hypervisor 保障核心控制模块的安全隔离,又通过 Docker 提高非关键应用的资源利用率与部署灵活性。
技术选型建议与未来发展趋势
1. 车载技术选型指南
- 安全关键与实时性需求高的模块(仪表、动力控制、ADAS / 自动驾驶): 优先选择 Type 1 Hypervisor,推荐 QNX Hypervisor(ASIL D 认证)、KVM(开源灵活);
- 非安全关键且需快速部署的应用(信息娱乐、车联网服务、OTA 升级): 选择 Docker 容器技术,搭配 Kubernetes 实现规模化管理;
- 硬件仿真与开发验证环节: 选择 QEMU 模拟器,结合 VIRTIO 半虚拟化技术优化性能,支撑无硬件开发与自动化测试。
2. 未来发展趋势
- 混合虚拟化架构成主流: Hypervisor 与容器技术深度融合,安全域采用虚拟化隔离,非安全域采用容器化部署,兼顾安全与效率
- 标准化接口普及: VIRTIO 等开放标准成为设备虚拟化接口规范,提升不同 OS 与 Hypervisor 的兼容性,降低集成成本
- 云原生汽车软件落地: Docker + Kubernetes 车载化适配,推动汽车软件向微服务架构转型,实现全生命周期的云原生管理
- 全车仿真体系成熟: QEMU 与数字孪生、自动驾驶仿真平台深度融合,构建 「软件在环 - 硬件在环 - 实车测试」 的全流程仿真验证体系
- 全周期 CI/CD 闭环: 虚拟化技术支撑 「软件工厂」 模式,实现需求、开发、测试、部署的自动化流转与持续迭代。
总 结
Hypervisor、Docker 与 QEMU 作为三大核心虚拟化技术,在汽车软件领域形成互补协同的技术生态:Hypervisor 构筑安全隔离的硬件虚拟化底座,Docker 提供灵活高效的容器化部署方案,QEMU 打造无硬件依赖的仿真开发环境。
随着软件定义汽车的深入发展,三者将进一步融合,推动车载计算平台向更安全、更高效、更灵活的方向演进。企业需根据具体应用场景的安全等级、实时性要求、资源约束,合理选择与组合这些技术,构建适配自身产品的虚拟化解决方案,在智能汽车竞争中建立核心技术优势。
参考来源:
1. 什么是 Docker?Training|MicrosoftLearn
2. 虚拟机器监视器_百度百科
3. Hypervisor,KVM,QEMU 总结-腾讯云开发者社区-腾讯云
4. 云平台、虚拟化与容器:Hypervisor、KVM、QEMU、Libvirt、Docker、OpenStack_kvm、qemu、libvirt、kubernetes-CSDN 博客
5. 什么是 Docker 容器?Docker 容器是如何工作的?华为
6. docker 和虚拟机的区别-乔的港口-博客园
7. Hypervisor 入门-基本概念及在汽车中的应用上篇文章:XXX,随着 EEA(汽车电子电气架构)地方发展,关于域融合的-掘金
8. A Multilayer Security Infrastructure for Connected Vehicles – First Lessons from the Field
9. Docker 的应用场景在哪里?
10. 汽车领域 hypervisor-知乎
11. TeslaMate 项目 Docker 部署指南:从零开始搭建特斯拉数据监控平台-CSDN 博客
12. Hypervisor,舱驾融合路上的「务虚公子」
13. 瑞萨电子推出完整集成开发环境,无硬件可实现 ECU 级车用软件…
14. 瑞萨电子推出完整的集成开发环境,无需硬件即可实现 ECU 级车用软件开发-艾邦半导体网
15. 瑞萨电子推出集成开发环境无需硬件即可实现 ECU 级汽车软件开发
16. QNX Hypervisor|Embedded Virtualization
17. 汽车领域 hypervisor-知乎
18. 工业控制系统嵌入式软件|QNX
19. 智能座舱域控制器-Hypervisor-知乎
20. QNX Hypervisor|嵌入式虚拟化
21. 特斯拉 HW4.0 架构深度解析:软硬件解耦的创新实践
22. 汽车领域 hypervisor-知乎
23. 跨平台兼容性测试与调试:QNX Hypervisor 解决方案-CSDN 文库
24. 虚拟电厂来了,特斯拉走在行业前面,新能源汽车春天来了!车家号
_发现车生活_汽车之家
25. Hypervisor 技术在智能座舱中的角色扮演-知乎
26. Tesla 自动驾驶硬件进化史:从 HW1.0 到 HW4.0-今日头条
27. 特斯拉 HW4.0-快懂百科
28. 特斯拉 HW4.0 架构深度解析:软硬件解耦的创新实践






