


作者 | 糊涂振
现代汽车已演变为一部拥有数百个电子控制单元(ECU)的复杂「轮上计算机」,这些 ECU 如同汽车的大脑,而遍布车身的传感器则是其感知世界的感觉神经元。神经信号如何准确、可靠、实时地传递,直接决定了汽车的智能化水平和安全性能。
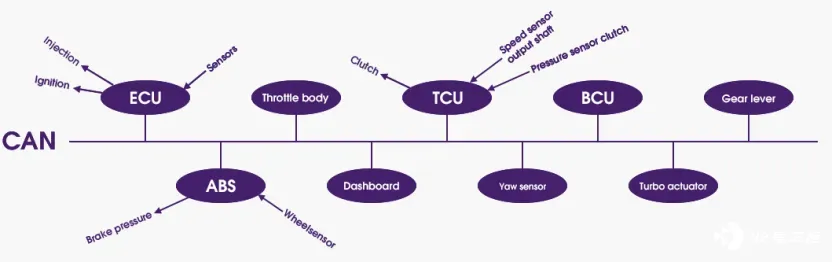
Source: https://www.actronics.co.uk/news/how-does-a-ecu-work-in-a-car
这背后是一系列精心设计、各司其职的通信协议在协同工作,本文将深入剖析这些通讯协议的原理、特点及其典型应用。
通讯协议选择的核心逻辑
从技术工程角度出发,为汽车传感器选择通信协议是一个多维度的综合决策过程,其核心在于在性能、成本、可靠性和系统复杂度之间取得最优平衡,这四大权衡维度具体可分解为以下详细的技术考量点:
1)数据量与传输速率 。评估传感器产生的原始数据率,这通常由采样精度、采样频率以及数据维数共同决定,可以分为三种场景:
- 低速/小数据量:仅有几比特的状态量或采样频率低于 100Hz、精度 10-12 位的标量物理量(如温度、压力),典型数据率在 < 10 kbps 量级。比如 LIN/模拟信号就适用这样的场景。
- 中速/中等数据量:高速变化的动态信号,如发动机曲轴转角、多轴加速度信号,数据率通常在 10kbps 至 1Mbps 之间。此时选择 CAN/CAN FD 和 SENT 就比较适合。
- 高速/大数据量:连续的高速串行数据流,如图像传感器的原始像素流、高分辨率雷达/激光雷达的点云原始数据,数据率轻松达到几十 Mbps 至数 Gbps。这时需要考虑车载以太网及其配套技术。
2)实时性与确定性 。这点关乎系统控制的时效保障和可预测性,是动力总成和安全关键系统的生命线,比如发动机点火、燃油喷射和安全气囊触发等场景。抖动必须被严格控制在微秒级,错过时限即意味着功能失效甚至危险,这需要协议具备时间触发或极高优先级的仲裁机制,此时 SENT 和 PSI5 就经常被应用。
3)可靠性与成本 。这点很好理解,即是否需要极高的抗干扰能力?成本预算如何?
4)拓扑结构与布线复杂度 。是选择点对点(一个传感器对一个 ECU)?是总线型(多个节点共享一条物理总线)?还是星型/树型(以交换机/域控制器为中心的拓扑)和菊花链(节点首尾串联)?
最后协议的选择必须与整车 EEA 的演进阶段匹配。比如分布式架构依赖 CAN/LIN 网络;域集中架构需要以太网作为域间骨干,同时融合传统的传感器网络;中央计算架构则可能推动更多传感器通过高速串行链路或以太网直接接入中央计算机。
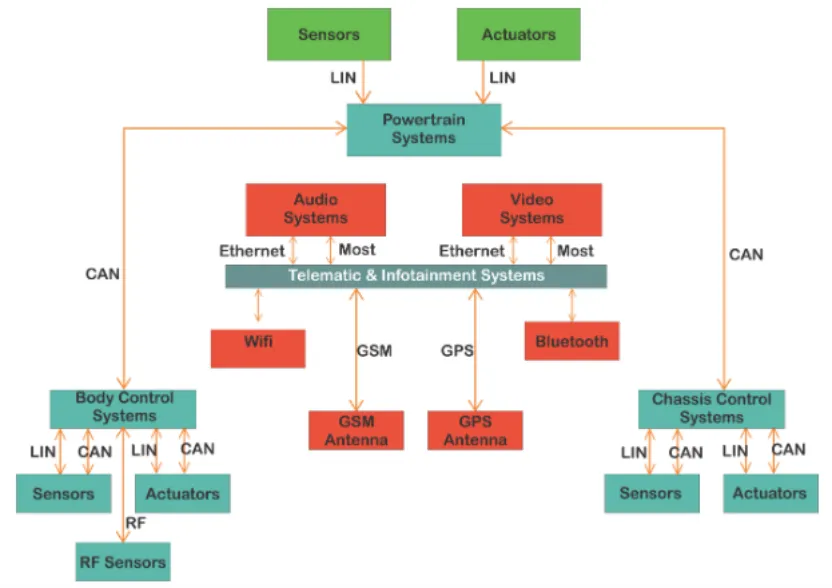
Source: https://www.altengt.com/communication_protocol.html
因此在实际工程中,决策流程通常是这样的:首先根据传感器的功能、安全等级和定义性能边界(数据率、延迟上限);在整车 EEA 的框架下,确定传感器所属的域及其逻辑连接目标(哪个 ECU 或域控制器);根据数据率、实时性要求和目标 ECU 的接口资源,排除明显不合适的选项,在剩下的候选协议间进行精细化比较;最终为每一个「神经末梢」选择最合适的「信号传导方式」,构建出既高效又可靠的整车神经系统。
经典与基础协议:模拟与数字的基石
1)模拟电压/脉冲信号
传感器将被测量(如压力、位置)转换为一个线性的电压(如 0-5V)或一个频率/占空比可变的脉冲信号,这是最直接的通信方式。接收端 ECU 的模数转换器(ADC)读取电压,或通过计数器测量频率,从而还原物理量。
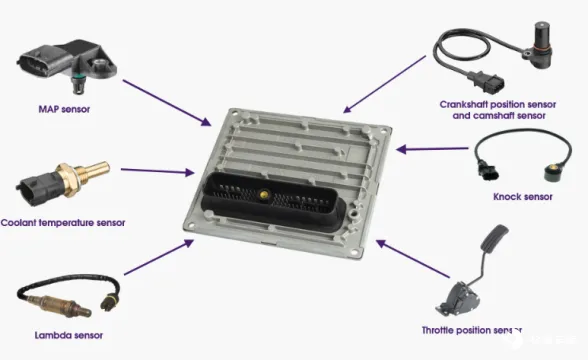
Source:https://www.actronics.co.uk/news/how-does-a-ecu-work-in-a-car
这种方式电路简单、成本极低,但信号易受电磁干扰、长距离传输有衰减、且一根线只能传输一个信号,导致线束庞杂。典型传感器有:老式节气门位置传感器(模拟电压)、磁电式曲轴位置传感器(正弦波)和霍尔式轮速传感器(方波脉冲)等。
2)LIN 协议
LIN 是一种低速、单线、基于通用异步收发器的串行通信协议。LIN 总线采用主从架构,即一个主节点控制总线,轮询多个从节点(传感器/执行器),数据以报文帧形式传输,包含同步间隔、标识符、数据(最多 8 字节)和校验和。
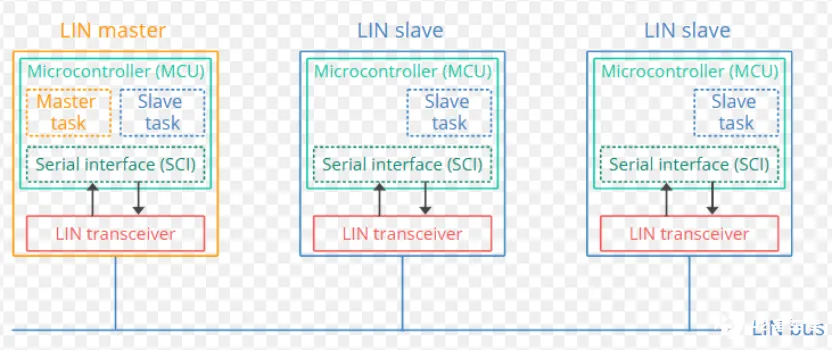
LIN 总线的成本极低(无需屏蔽线),速率最高 20kbps,适用于对实时性要求不高的场景。LIN 总线可看成是 CAN 总线的补充,常用于「子网络」。使用 LIN 协议传输的典型传感器有雨量/光照传感器、车门开关/车窗位置传感器和空调面板上的温控旋钮等。
骨干网络协议:CAN/CAN FD 协议
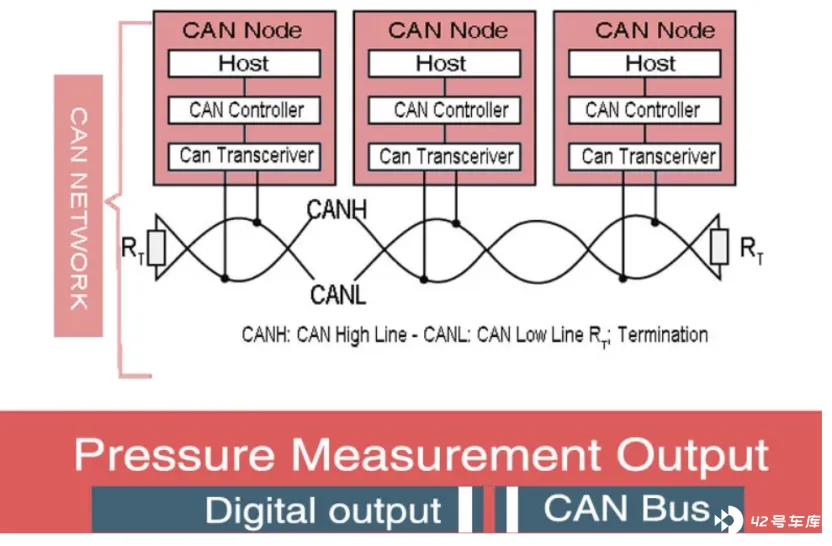
CAN 协议是现代汽车的神经网络主干,它采用差分信号(CAN_H, CAN_L)传输,具有极强的共模干扰抑制能力。CAN 协议的核心是非破坏性基于优先级的仲裁机制,即当多个节点同时发送时,标识符(ID)优先级高的报文会赢得总线,其他节点自动退出发送转为接收,确保高优先级信息实时传递。
CAN FD 在经典 CAN 基础上演进,通过提升位速率和扩展数据场(从 8 字节到 64 字节),实现了灵活数据速率,满足了日益增长的数据交换需求。
Source:https://www.eastsensor.com/blog/can-bus-pressure-sensor/
总的来说,CAN/ CAN FD 协议的特点是多主、广播式通信、高可靠性、中等带宽(CAN FD 可达 5Mbps+)。大多数传感器并非直接挂载在 CAN 上,而是由一个智能传感器模块或本地 ECU(如发动机 ECU)采集后,通过 CAN 总线与其他 ECU(如变速箱 ECU、仪表盘)共享数据。采用 CAN 协议的典型传感器:发动机转速、冷却液温度、燃油压力(经 ECU 汇总后)、整车加速度(ESP 系统)和电池包电压/电流/温度(BMS 上报)。
专用传感器协议:为高精度与安全而生
1) SENT (Single Edge Nibble Transmission)
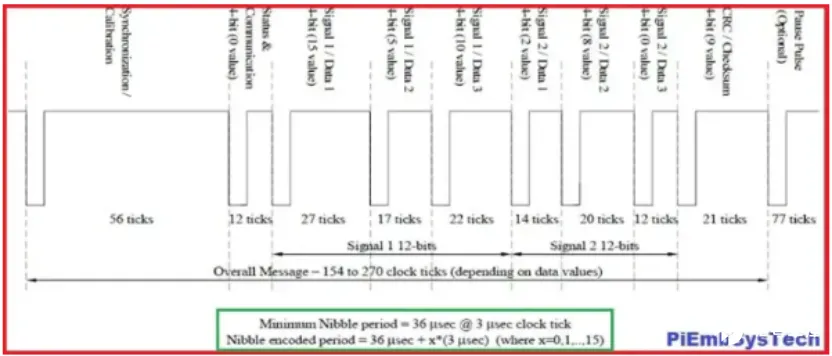
SENT 协议是一种点对点的单向数字串行协议,它将数据编码为一个连续的脉冲链,每个「半字节」(4 位数据)由两个下降沿之间的时间长度表示。一个完整的 SENT 帧通常包含状态/通信半字节、多个数据半字节和校验和,帧与帧之间有固定的同步/校准脉冲。
Source: https://piembsystech.com/sent-protocol/
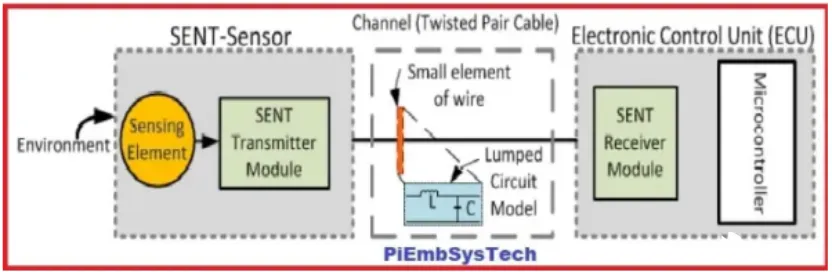
SENT 协议具备高分辨率(可达 12 位以上)、极低延迟、传输时间固定、抗干扰能力强(数字信号),仅需一根信号线。SENT 协议完美替代模拟信号,实现传感器的「数字化」。我们可以通过下图来了解 SENT 协议在汽车传感器与电子控制单元(ECU)之间通信的典型硬件连接和信号传输原理,如下所示:
Source: https://piembsystech.com/sent-protocol/
从上图可以看到,左侧是 SENT 传感器端,有传感元件和 SENT 传输模块。其中传感元件是传感器的核心部分,直接感知物理量(如压力、温度、位置),并将其转换为原始电信号;然后 SENT 传输模块接收来自传感元件的信号,并充当「协议编码器」,它将测量数据按照 SENT 协议 的规范(将数据编码为特定时间宽度的脉冲)进行编码和格式化,准备通过信道发送。
中间的是传输信道,通常采用双绞线电缆进行连接,以保证数字信号的传输质量。
右侧是电子控制单元的 SENT 接收模块,通常位于 ECU 内部,作为「协议解码器」。它负责从双绞线上接收 SENT 信号,精确测量每个脉冲下降沿之间的时间间隔,并根据 SENT 协议规则将这些时间值解码还原成原始的传感器数据;然后微控制器接收来自 SENT 接收模块解码后的数字数据,并进行处理、计算,最终用于发动机控制、车身控制等具体的车辆功能。
采用 SENT 协议的典型传感器通常有:涡轮增压压力传感器、进气歧管绝对压力/温度传感器、高精度节气门位置传感器和电子助力转向扭矩传感器等。
2) PSI5 & DSI3
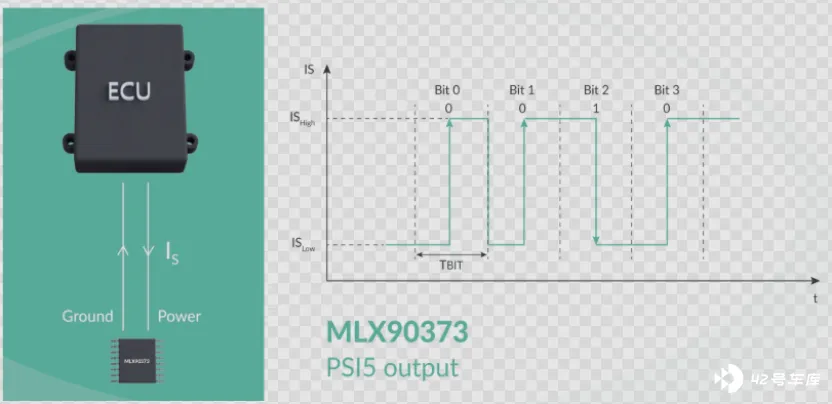
PSI5 & DSI3 都是为安全关键传感器(特别是安全气囊系统)设计的双线制接口,实现了供电与通信在同一条线对上复用,它们都支持传感器数据的同步、周期性传输。
Source: https://www.melexis.com/en/product/mlx90373/triaxis-performance-rotary-linear-position-sensor-ic-psi-5
PSI5 采用曼彻斯特编码,传输速率通常为 125kbps;而 DSI3 则采用更复杂的命令--响应机制,支持总线型和菊花链拓扑,可连接多个传感器。
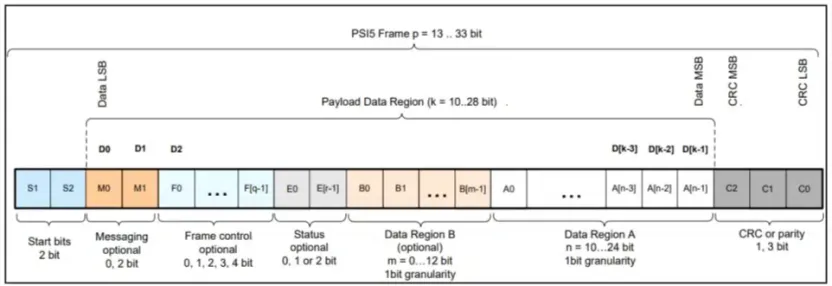
以 PSI5 为例,PSI5 的核心特点是 高度灵活与可配置 ,以适应不同传感器和安全应用的需求。一个完整的 PSI5 帧长度可在 13 至 33 比特 之间变化, 下图是 PSI5 协议帧结构 的详细组成:
Source: https://www.picotech.com/library/knowledge-bases/oscilloscopes/psi5-serial-protocol-decoding
由图可知,PSI 的组成包括:
- 起始位:固定的 2 比特,用于帧同步。
- 消息位:可选(0 或 2 比特),用于主控单元向传感器发送简单指令或触发同步采样。
- 帧控制位:可选(0 至 4 比特),用于配置当前帧的格式(例如,指示是否存在状态位、数据 B 区等)。
- 状态位:可选(0、1 或 2 比特),用于传感器报告自身状态(如故障、饱和、就绪等)。
- 数据区 A:必需,核心数据区,长度为 10 至 24 比特,承载传感器的主要测量值(如加速度、压力值)。
- 数据区 B:可选,扩展数据区,长度为 0 至 12 比特,可用来传输辅助数据(如温度、第二轴数据或更高精度位)。
- 校验位:1 比特(奇偶校验)或 3 比特(CRC),用于检测传输错误,保障数据完整性。具体形式取决于配置。
总结而言,PSI5 帧通过这种模块化、可裁剪的比特字段设计,在有限的带宽内实现了命令、状态、主数据、辅数据与可靠性的高效整合,完美契合了安全气囊系统等关键应用对确定性、可靠性和灵活性的综合要求。比如典型传感器有:碰撞加速度传感器、侧翻角速度传感器、安全带预紧器传感器、行人保护碰撞压力传感器。
面对未来的高速协议:智能驾驶的「高速公路」
随着 ADAS 和自动驾驶的发展,摄像头、雷达、激光雷达产生了海量数据,传统协议已无法满足带宽需求。
车载以太网借鉴 IT 以太网技术,但针对汽车环境进行优化(如单对双绞线、更严苛的 EMC 要求),它采用基于 IP 的包交换,打破了传统总线「广播-过滤」的模式,实现了高速、灵活的点对点或交换机网络。
AVB/TSN(音频视频桥接/时间敏感网络)通过精准时钟同步和流量调度,为音频、视频和控制数据提供有序、低延迟的确定性传输,这是自动驾驶的基石,其典型传感器:
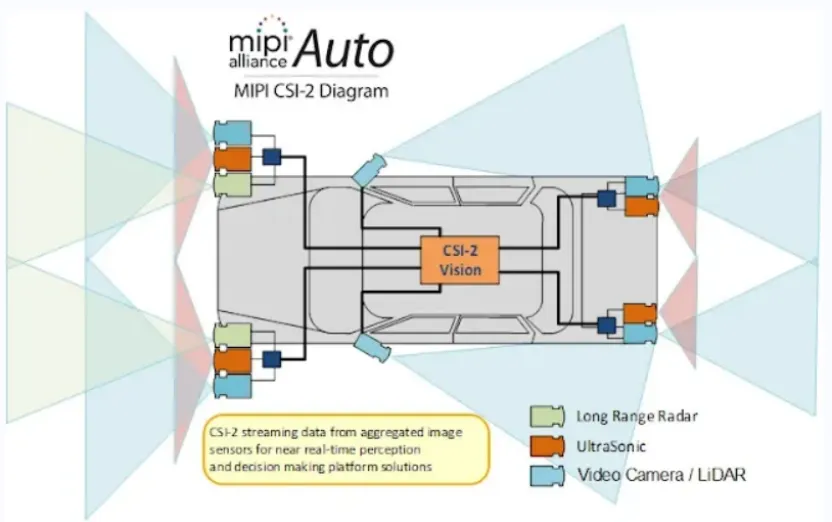
- 摄像头:原始视频流巨大。通常摄像头传感器通过 MIPI CSI-2 接口将数据传给本地 ISP 处理器,处理后再通过串行器/解串器(如 TI 的 FPD-Link, Maxim 的 GMSL)转换为车载以太网(如基于 1000BASE-T1),传输给 ADAS 域控制器。
- 雷达/激光雷达:越来越多的高分辨率 4D 成像雷达和激光雷达直接集成处理芯片,输出目标对象列表或点云簇,通过千兆以太网传输。
MIPI CSI-2 是移动产业处理器接口联盟的摄像头串行接口标准,它是一种高速、差分串行接口,包含时钟通道和 1-4 条数据通道。数据以包的形式传输,包含图像数据、帧同步、行同步等信息。凭借其超高速(每通道可达数 Gbps)、低功耗、低电磁干扰。MIPI CSI-2 是摄像头传感器与图像处理器(ISP)之间芯片级互联的事实标准。
Source: https://blog.digitalelectronics.co.in/2025/06/lidar-and-radar-integration-with-csi-2.html?m=1
小 结
以上就是关于汽车 ECU 传感器所涉及传输方式或协议的简单介绍,汇总如下:
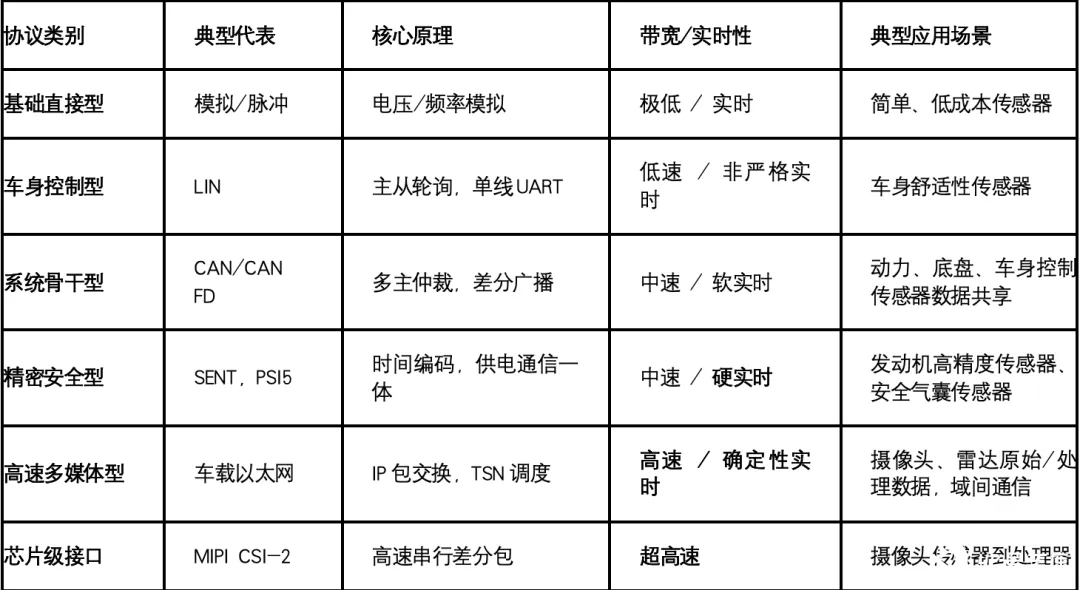
总之,汽车电子电气架构正从「分布式 ECU+多总线」向「域集中/中央计算+高速主干网(以太网)」演进。未来,原始传感器数据将更多地通过高速、确定的通道(以太网 TSN)直接汇入强大的域控制器,在那里进行融合与决策。然而,由于成本、可靠性和继承性,多种协议将在未来很长一段时间内共存,形成一个高效、分层、融合的混合网络,持续驱动着汽车智能化的进程。







