

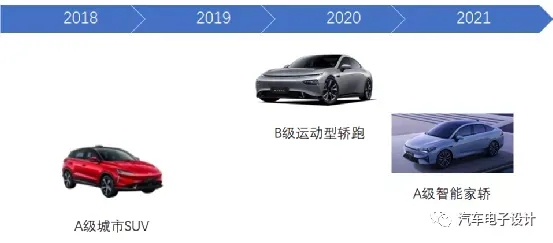
看了小鹏的第三款车型 P5 的发布,我觉得这里有几个非常有意思的问题。
1) P5 的定位,目前还没有发布确定参数和价格,但是目前产品定位应该是低于 P7 和高于 G3 的,正常来看同平台定位轿车和 SUV,SUV 由于提供的空间和动力需求的原因,在燃油车和电车方面的售价会明显高于轿车,而这次小鹏玩起了差异化的定位方式
2) 在智能化方面,小鹏从 XP3 迭代到 XP3.5,从激光雷达的部署我们可以看出来,不管是车型定位的角度如何,小鹏是彻底把智能化硬件 + 软件,独立分出来作为附加功能打造自身的标签。以后车辆不管定位如何,这套智能座舱和智能驾驶的功能是都存在,作为独立的卖点呈现的。所以在 P5 的配置上,激光雷达也是作为智能套件的一部分给用户进行选择的
事实上,从 2020 年开始,A 级的 15 - 20 万这个区间是最难卖的,被特斯拉和新势力的 B 级车差异化竞争,小鹏的 P5 这款车是否能起到不一样的效果呢,其实还是非常令人期待的。
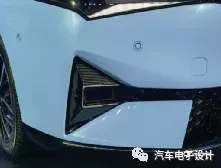
这里最让人关注就是小鹏新推出的自动驾驶 XPILOT 3.5 系统,P5 在感知硬件上和 P7 相比,都搭载同样的 13 颗摄像头、12 颗超声波雷达以及 5 颗毫米波雷达,和来自 NVIDIA 的 DRIVE Xavier 辅助驾驶芯片。在这个基础上,P5 比老大哥 P7 增加了两颗激光雷达,这两颗位于前保险杠两侧的激光雷达,为大疆 Livox 定制款,目标是在原有的软件基础上,加上这两枚激光雷达的辅助,可以实现市区道路的 NGP 导航辅助驾驶。
Livox 基于 Horiz 传感器打造的定制版激光雷达,属于棱镜式扫描方案,探测距离则提升至 150 米,横向视野 150°,具备 144 线的点云密度,角度分辨率高达 0.16°,中心区域刷新率 20 Hz。从传感器的配置来看,通过这两枚激光雷达辅助,车辆可以增加两侧感知的冗余,可以对城市道路中的行人、自行车、电动自行车进行有效的识别和确认。基于这两颗激光雷达,还可以实现更高精度的距离确认,对于城市堵车环境下,从边上插过来的的车辆(两侧加塞)的识别能力会更精准。
而且在中国道路上奇奇怪怪的各种静止的障碍物和体积较小不明物体识别检测,通过点云的生产能力提升明显。在应用范围方面,也可以增加环境的鲁棒性,拓宽对光敏环境,比如在黑夜、弱光、逆光、隧道明暗交替等场景的识别能力会有提升。
在 XP3.5 方面,小鹏的玩法也开始导入记忆泊车的功能,这是通过记忆线路的方式,是实现停车的 A=>B 点复杂的路径,这里是通过多雷达、多摄像头的传感融合方案以及智能决策算法,记忆泊车可以应对出入库车辆、对向来车、行人穿梭、连续直角弯等复杂场景,完成车辆自动泊车辅助。有了两个激光雷达的感知冗余,在低速场景下会车、绕行、避让行人等条件下,比之前 XP3.0 下的功能会有进一步的提升。
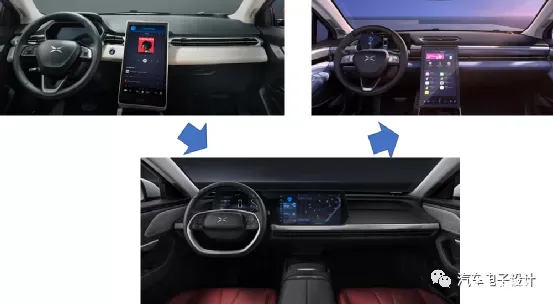
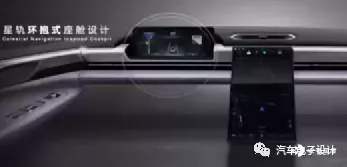
还有比较有趣的地方就是 P5 的座舱系统,这个屏幕又回到了我们熟悉的倾斜布置的(其实双联屏的可视角度可能更好点,这也是和 P7 进行区隔的地方),座舱核心的还是硬件计算平台,这里导入了高通骁龙 SA8155P 第三代旗舰级数字座舱(P7 的智能座舱系统搭载了 820A 芯片,可以看到随着车辆的更新,芯片的算力是越来越牛的),这款座舱芯片也是目前座舱芯片里面的战斗机,为以后座舱的运行提供支撑。
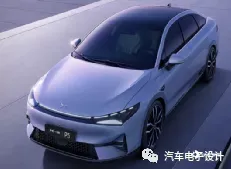
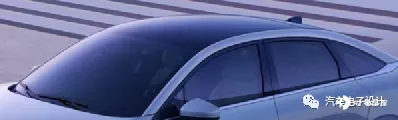
目前智能化车辆的 12 V 补电是通过高压电池进行的,这次 P5 上还采用了一个太阳能智能车顶,通过高性能太阳能膜覆盖在车顶深色区域,既可实现露天停车情况下车内智能通风换气以及在行车中给蓄电池充电,一方面有效的利用太阳能发电的电力对车辆进行有效的降温,整体的车顶不影响车顶可视区域的通透性。
小结
由于间隔了 1 年的时间,P5 的某些智能化特性方面还要超过之前的 P7,现在小鹏的打法更像是围绕智能汽车迭代的做法,并不是按照我们之前熟悉的单纯的产品分级方法,这是智能电动汽车有趣的尝试


