近日我们有机会找了一台搭载 Super Cruise 超级巡航系统的凯迪拉克CT6,并在上海的环路上对 Super Cruise 进行了一次全面的体验。因为这次体验为非官方车辆,没有来自官方的数据,所以这次我会尽量多的去谈一些体验。
鲜为人知的 Super Cruise
步入 2019 年,辅助驾驶领域的竞争变得越发激烈,几乎所有新势力造车的发布会上都会留几页 PPT 介绍自己在辅助驾驶领域的建树,铺天盖地都是 L2 辅助驾驶。通用旗下的 Super Cruise 虽然早在 2018 年 6 月的 CES Aisa 就已经正式亮相,但知道的人似乎并不多,就算有所听说,对 Super Cruise 的认知也仅限于一张手放开的宣传图片。
之所以 Super Cruise 的认知低,一个原因是 Super Cruise 受限于较高的成本,只出现在凯迪拉克 CT6 的顶配车型上,也就是 CT6 40T 铂金版,售价 69.99 万元,顶配版的 CT6 本来就不是凯迪拉克车系中走量的车型,除非冲着 Super Cruise 去,所以体验过 Super Cruise 的人非常少。另一个更主要的原因就不说了,大家猜一下。
路线独特的 Super Cruise
Super Cruise 实现辅助驾驶方式的方式与目前市面上主流的,依赖车身周围感知传感器的ADAS 系统完全不同,举两个例子:
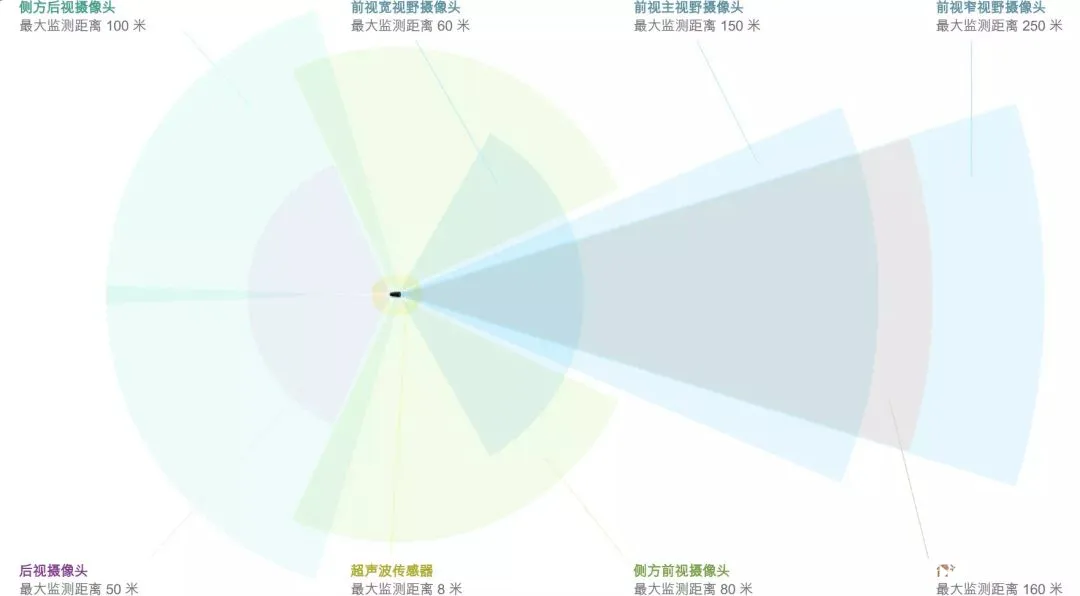
特斯拉的 Autopilot: Autopilot 依靠前置摄像头识别车道线,将车辆保持在车道中间行驶, 利用车身周围的 8 颗摄像头对车身周围的车辆、障碍物进行识别探测。
博世的系统: 目前大量主机厂的 ADAS 系统采用的都是博世的解决方案,博世这套系统同样是使用前置摄像头对车道线进行识别,将车辆保持在道路中央。 不同的是,博世探测周围车辆的传感器采用的是毫米波雷达。
这两种解决方案对车道线的依赖非常高,一旦出现车道线不清晰或者车道线缺失,辅助驾驶功能就会退出,至于多不清晰、缺失多长系统会自动退出,这取决于各家的算法,这里不展开说了,这是依赖摄像头识别的缺点。
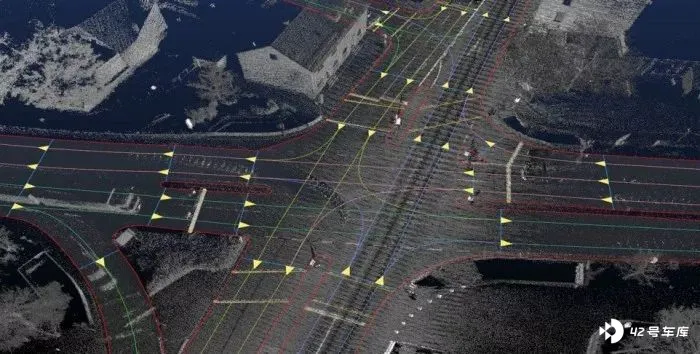
凯迪拉克的 Super Cruise 则完全依赖高精地图和高精度定位,也就是说有高精地图的地方,这套 Super Cruise 都可以自动保持在车道内行驶。没有高精地图的地方,这套 ADAS 系统无法实现辅助驾驶。车身周围的障碍物及车辆的探测依旧采用毫米波雷达。
能给你安全感的辅助驾驶 但使用范围有限
了解大致逻辑之后我再来谈体验,Super Cruise 的定位是高速公路自动驾驶系统,这里的高速可以理解为相对封闭的环路及高速公路。
因为国外的厂家没有权限在中国采集高精地图,所以通用采用的是高德提供的高精地图,目前高精地图能覆盖大多高架、环路及高速路段,但是覆盖区域还是非常局限,部分敏感区域无法采集道路的曲率,所以无法实现辅助驾驶,例如上海南浦大桥。
激活 Super Cruise 续航系统同样有两个条件,第一当处于高精地图覆盖区域,第二行驶在车道线中心,不能骑在两条车道中央。
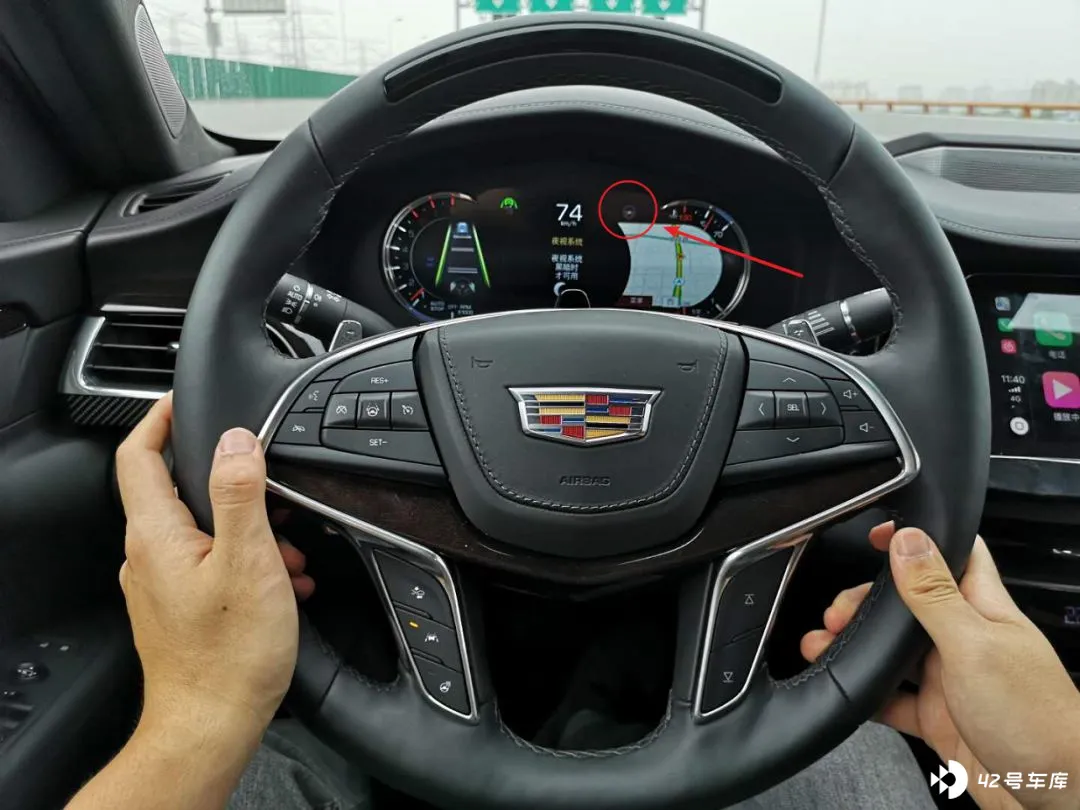
符合上面两条限定条件后,仪表盘顶部右侧会出现一个灰色方向盘的 Logo。
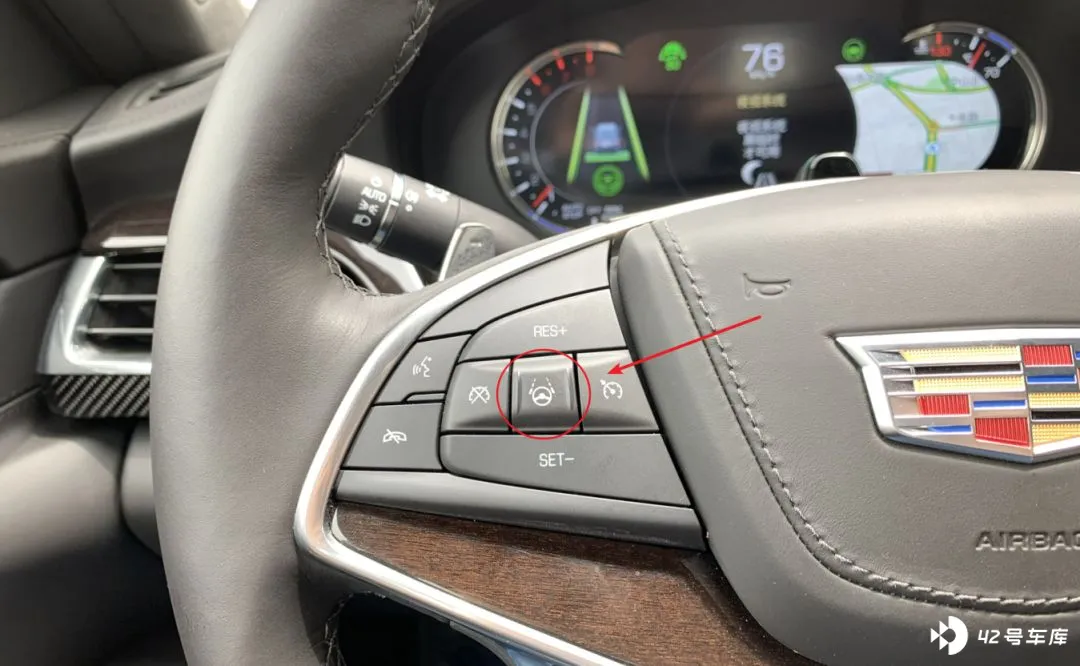
按下方向盘左侧中间的按钮后即可进入 Super Cruise 状态
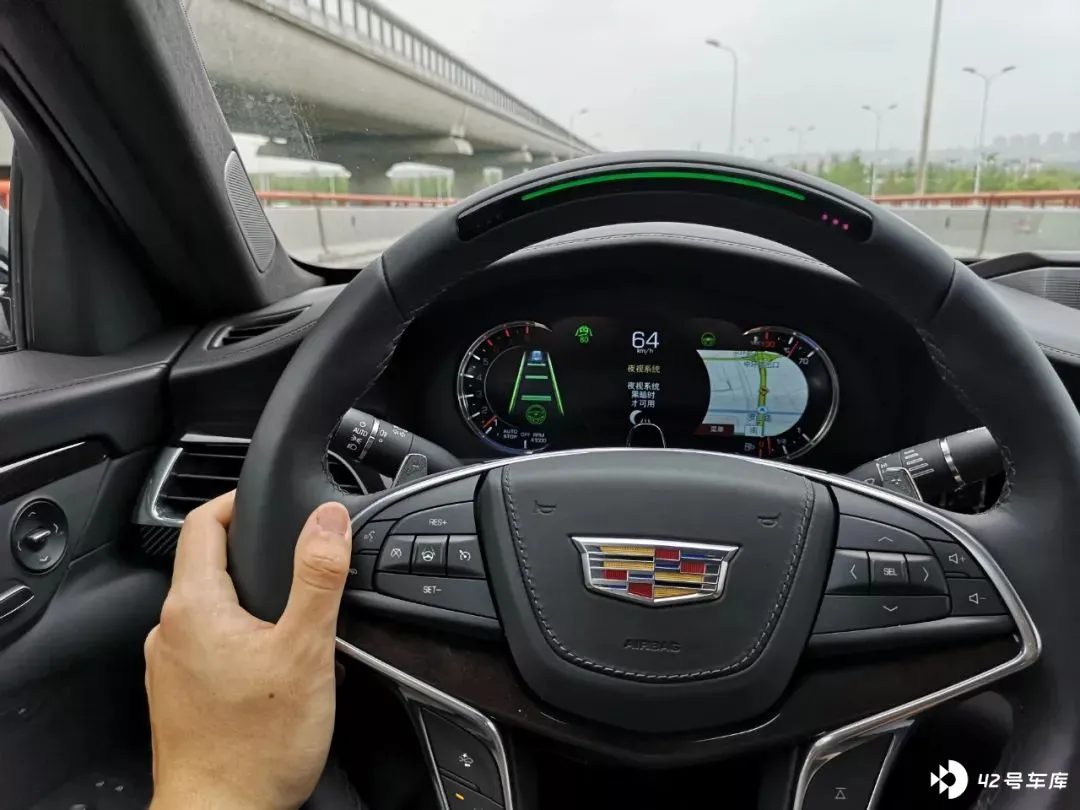
进入 Super Cruise 后仪表盘上灰色的 Logo 会变为绿色,方向盘正上方的一条指示灯也会变为绿色,此时车辆接管加速刹车及转向。
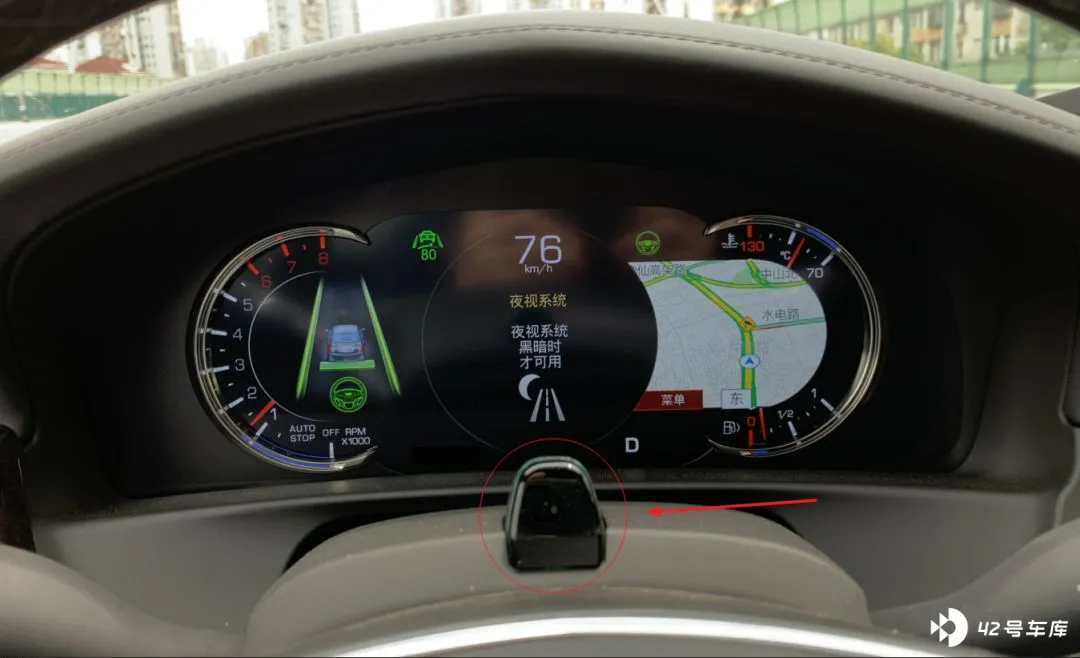
与其他辅助驾驶不同的是,Super Cruise 是通过方向盘上方的红外摄像头检测你视觉方向、双眼的状态,判断你是否有分心,而不是通过在方向盘上设置扭矩传感器检测你手是否在方向盘上,判断你是否有分心。
当我的视线离开前方 5 秒,系统就会通过闪烁方向盘上方的指示灯来提醒我接管方向,如果我继续看向前方,系统会自动回到 Super Cruise 状态。
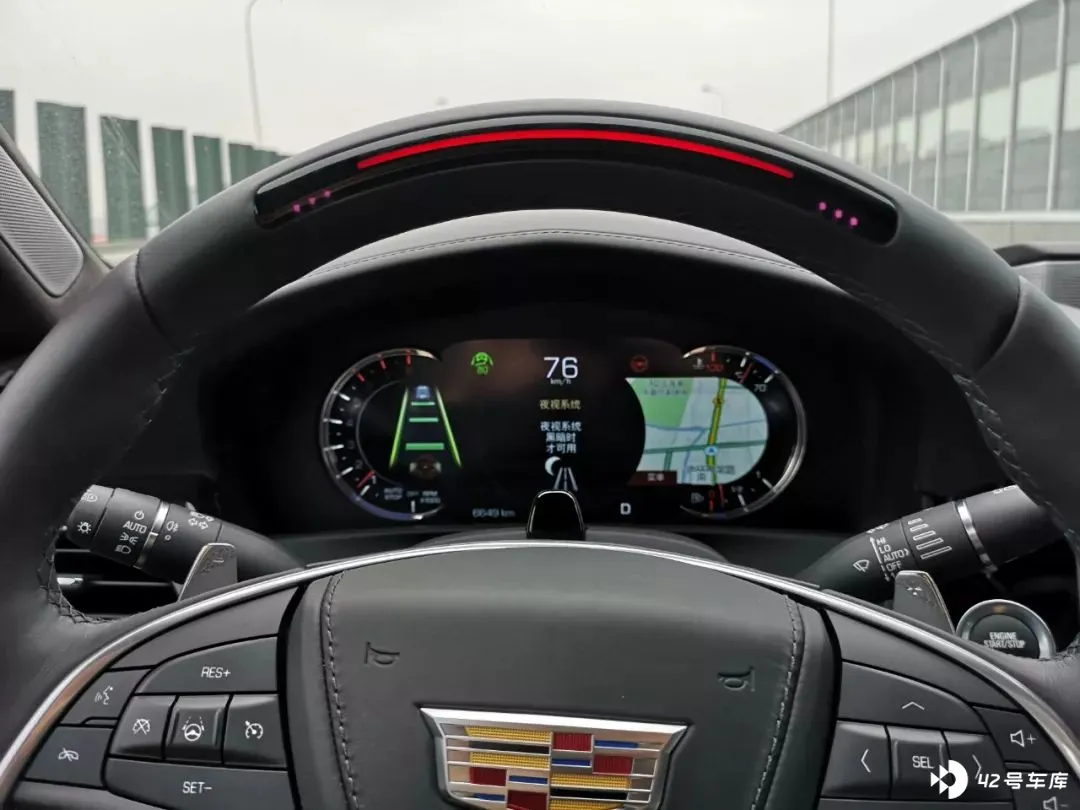
如果我持续不看前方,方向盘上的指示灯则会变为红色闪烁状态,同时震动座椅,这时候则需要我直接接管车辆,接管后 Super Cruise 自动退出,需要重新开启 Super Cruise(ACC 仍然工作)。
如果我仍然不介入接管,系统会判定驾驶员可能出现昏迷,车辆则会自动靠边减速,并通过安吉星自动报警。
如果我在行驶过程中想要变道怎么办?
Super Cruise 是不支持自动变道的,想要变换车道时不需要退出巡航功能,驾驶员直接介入扭动方向盘变道即可,变道的过程中方向盘上的指示灯会变为蓝色,完成变道,在车道中央保持一会儿后,Super Cruise 重新介入,指示灯变绿。
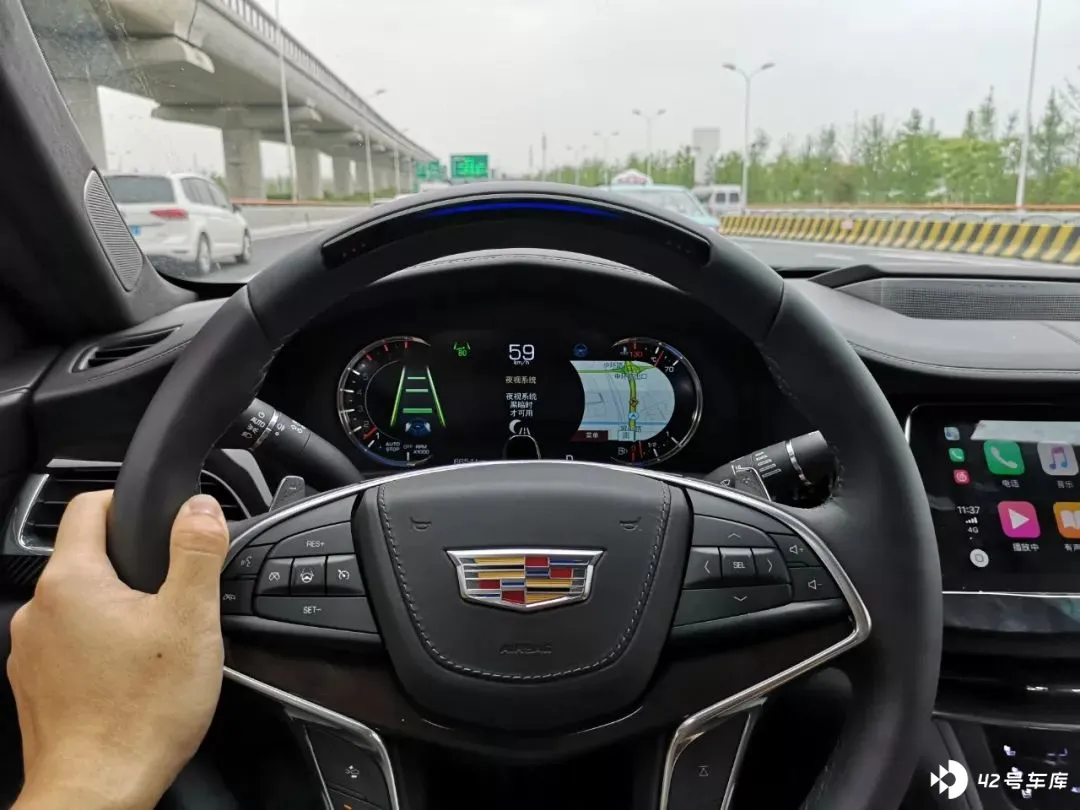
这里也是与特斯拉 Autopilot 不同的一点,特斯拉 AP 介入状态时,你想要扭动方向盘需要突破了一定的扭力,有一种你和 AP 抢方向的感觉,你抢赢了,AP 退出。Super Cruise 则完全没有这种感觉,转动时只需要突破一个非常小的阻力,基本可以忽略不计。
堵车有影响吗?
只要你处在高精度地图覆盖的区域,Super Cruise 都可以介入,和车速没有关系。
那我能否依靠 Super Cruise 跑完整个有高精度地图覆盖的高速路况?
答案是不能。
虽然高精度地图覆盖了整个高速路况,但是每到匝道口附近系统都会提醒,需要驾驶员接管车辆,因为匝道口的路况会复杂不少,而且匝道中是没有高精地图覆盖的。所以 Super Cruise 的使用范围还是非常局限的。
自动转向的感觉怎么样?线性!
线性,比 Autopilot 还要线性一些,比博世的那套系统线性不少,尤其是比较大的弯道。能做到这种线性来自于他的辅助转向逻辑,因为 Super Cruise 完全依赖高精度地图,所以接下来有没有弯道,弯道的角度是多少,系统都知道,完全可以依靠已知信息和高精度定位计算出所需的转向角度,所以他能做到非常线性。
依靠视觉识别永远是被动调节,识别出弯道,计算出所需转向角度,执行。所以转弯的过程中会给驾驶者一种一直修方向的感觉,想要做到非常线性的感觉需要优秀算法的支持。
加减速控制怎么样?
核心的转向讲完了,剩下的功能其实就是全速段 ACC 的功能,依靠车身周围的传感器(5 个毫米波雷达)对周围车辆进行检测。
跟车状态下系统加减速控制足够舒服,但偶尔有人加塞,系统可能会有大力刹车的操作。跟车距离有三档可调,这没什么意外,车距的保持还是比较大的。
Super Cruise 值得期待
做个总结吧,Super Cruise 在工作的状态下能给我非常强的安全感,这种安全感来自于他局限的使用场景,没有太多需要系统决策的东西,没有太多的不确定性,所有的弯道信息他都已经烂熟于心。一旦快到匝道,或是快到没有高精度地图覆盖的区域系统都会提前让我接管。
缺点也非常明显,使用范围太过局限,这也是中美有差异的地方,美国的公路往往是大几十公里甚至更长的大直道,所以使用 Super Cruise 的场景还是比较多的,国内的路况则复杂不少。
我希望将来 Super Cruise 能做出更多针对中国市场的优化,同时利用车身上布局的硬件感知设备,与高精度地图配合,在没有高精度地图覆盖的区域也能实现 Super Cruise,扩大 Super Cruise 的使用场景。
其次,希望通用能够尽快降低 Super Cruise 的成本价格,把这个功能下放到更多凯迪拉克的中低端车型上,让更多凯迪拉克用户能体验到 Super Cruise 带来的便利。
最后,这台车上的 Super Cruise 还有一个致命的问题,无法 OTA,这意味他无法自我迭代更新,在这快速发展的年代中,你不能持续的进化更新,很短的时间就会被后来者居上。