4 月 18 日,集度再次向外界展示了集度首款汽车机器人的进展。
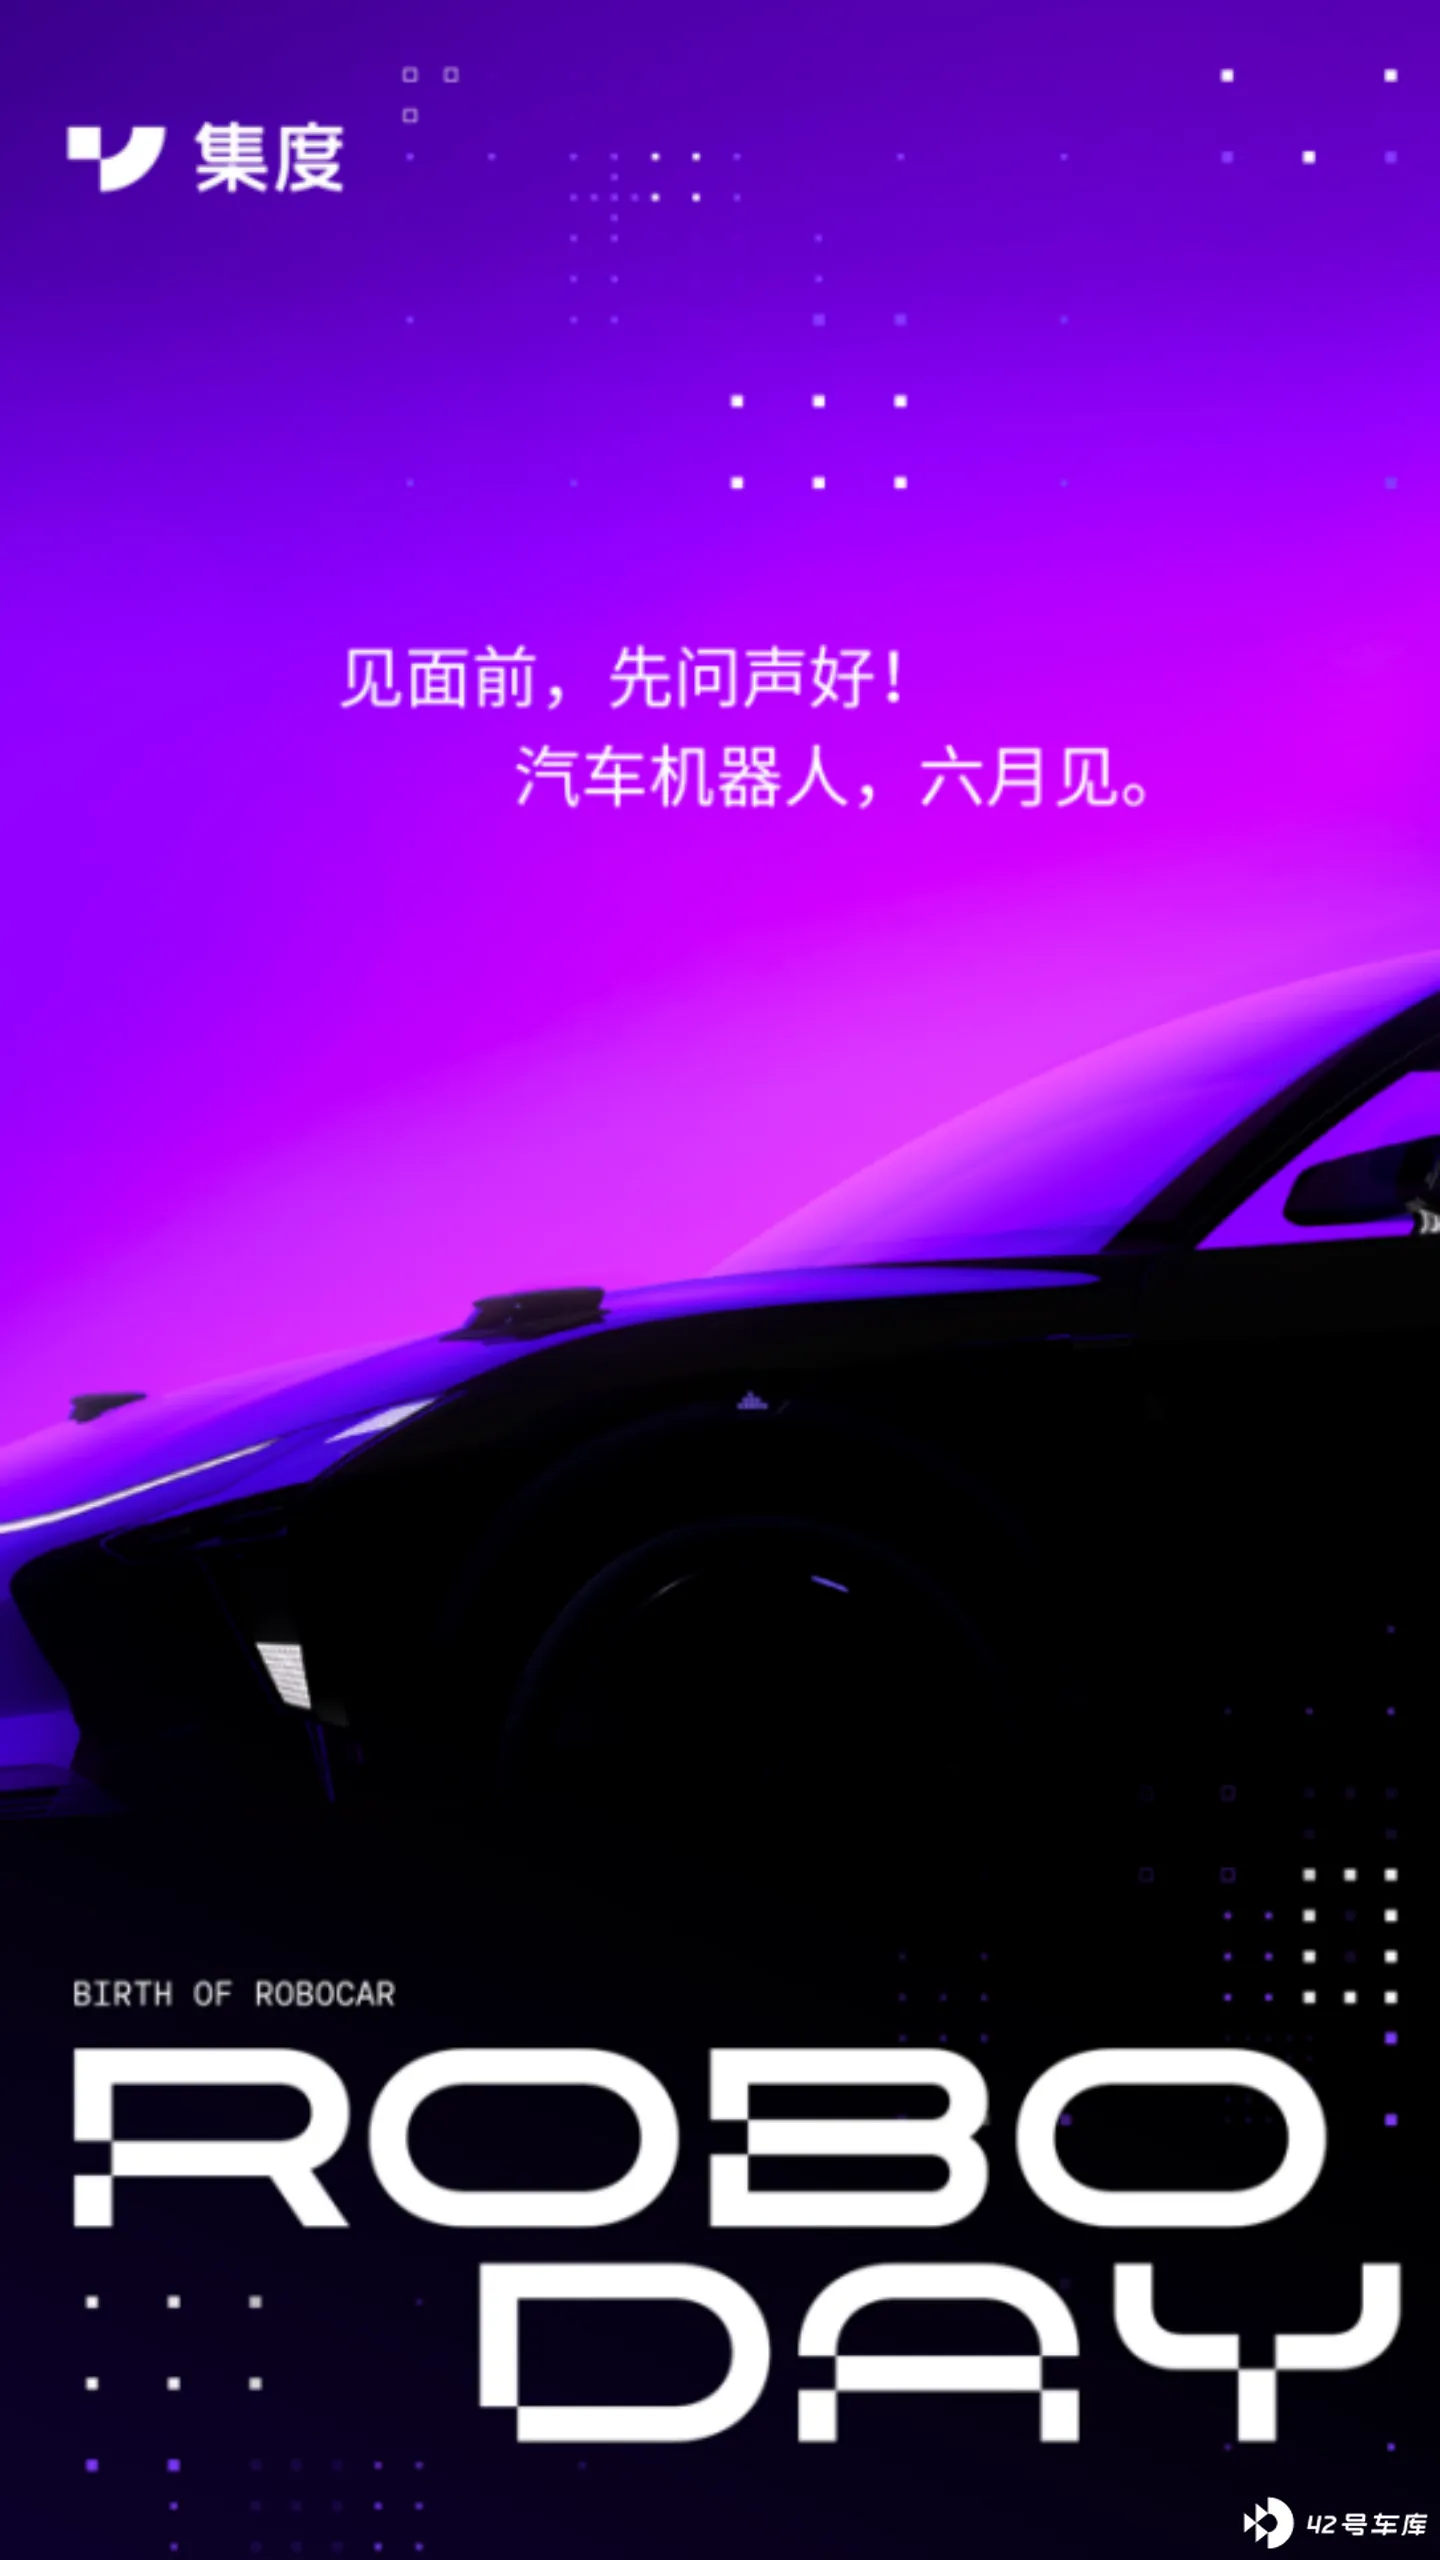
首先比较可惜的是,集度汽车在今天的沟通会上仍然没有公布首款汽车机器人的「终极形态」。而是再次打了个「擦边球」,从透露的细节中我们能够看到,集度汽车机器人的两颗禾赛 AT128 激光雷达采用的是升降式设计,且位置处于前备厢盖上,这种设计目前来说较为少见。另外,首款车型还将采用剪刀门的设计。
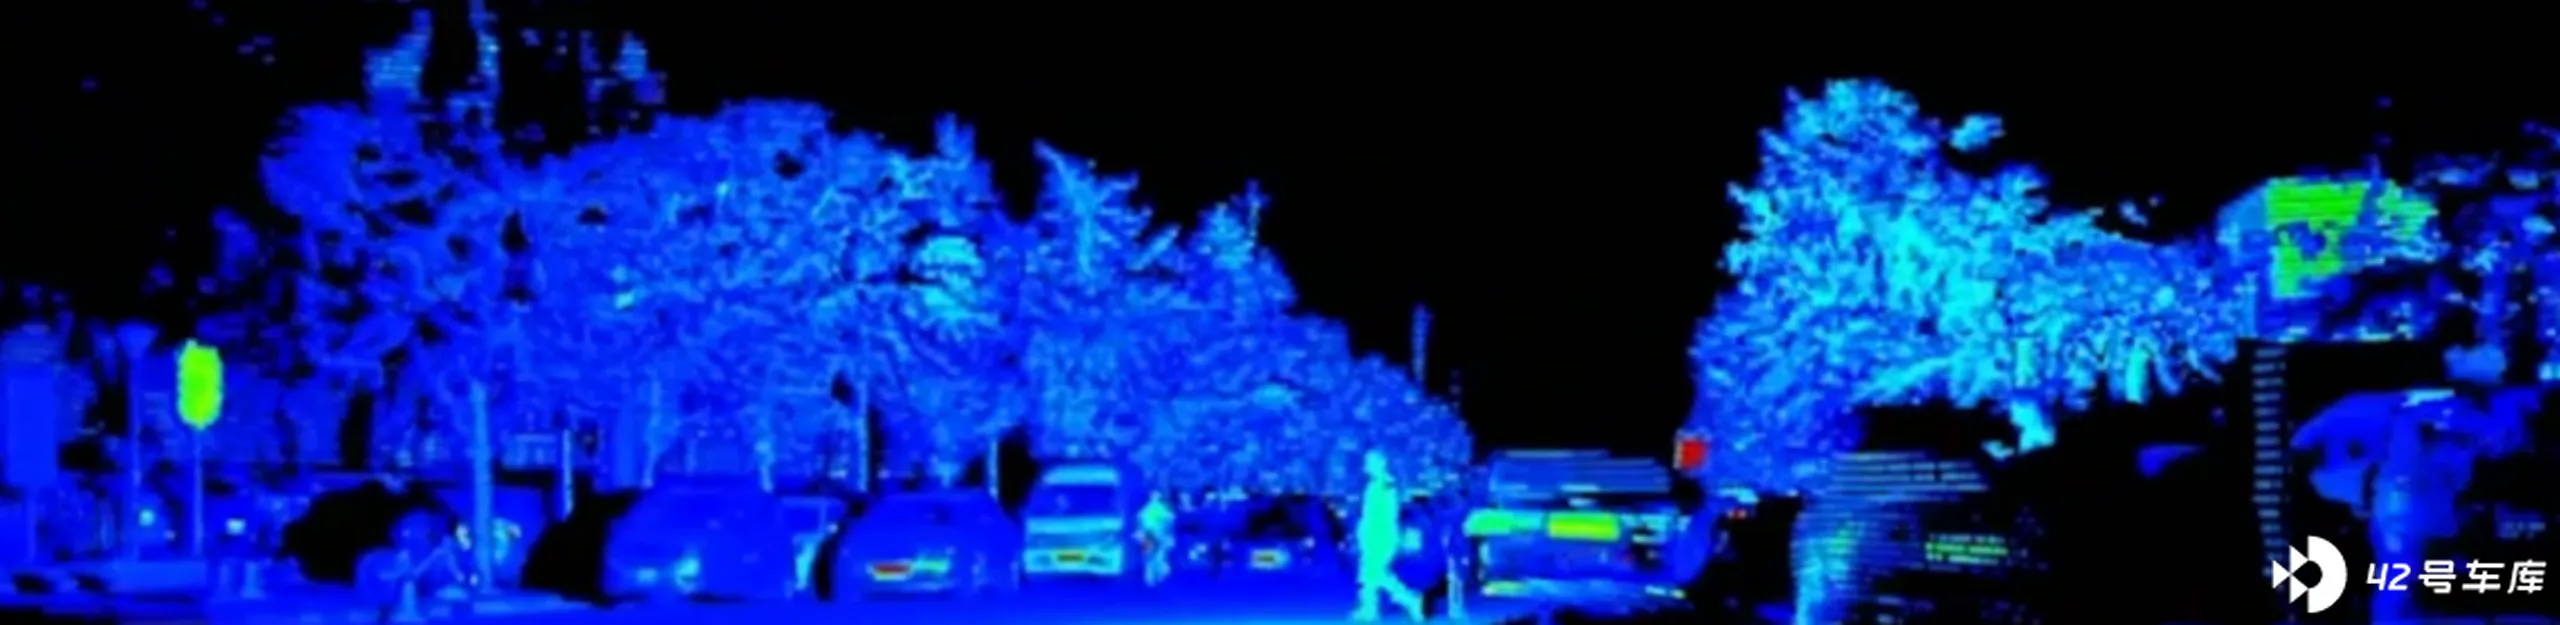
同时,集度汽车智驾负责人王伟宝也分享了一些汽车机器人在智能驾驶方面的最近进展。目前,集度 SIMUCar,也就是集度汽车软件模拟样车已迭代 2.0 版本,激光雷达传感器已加入自动驾驶系统,并实现了与集度自研的高阶自动驾驶智能架构 JET 1.0 实现融合。
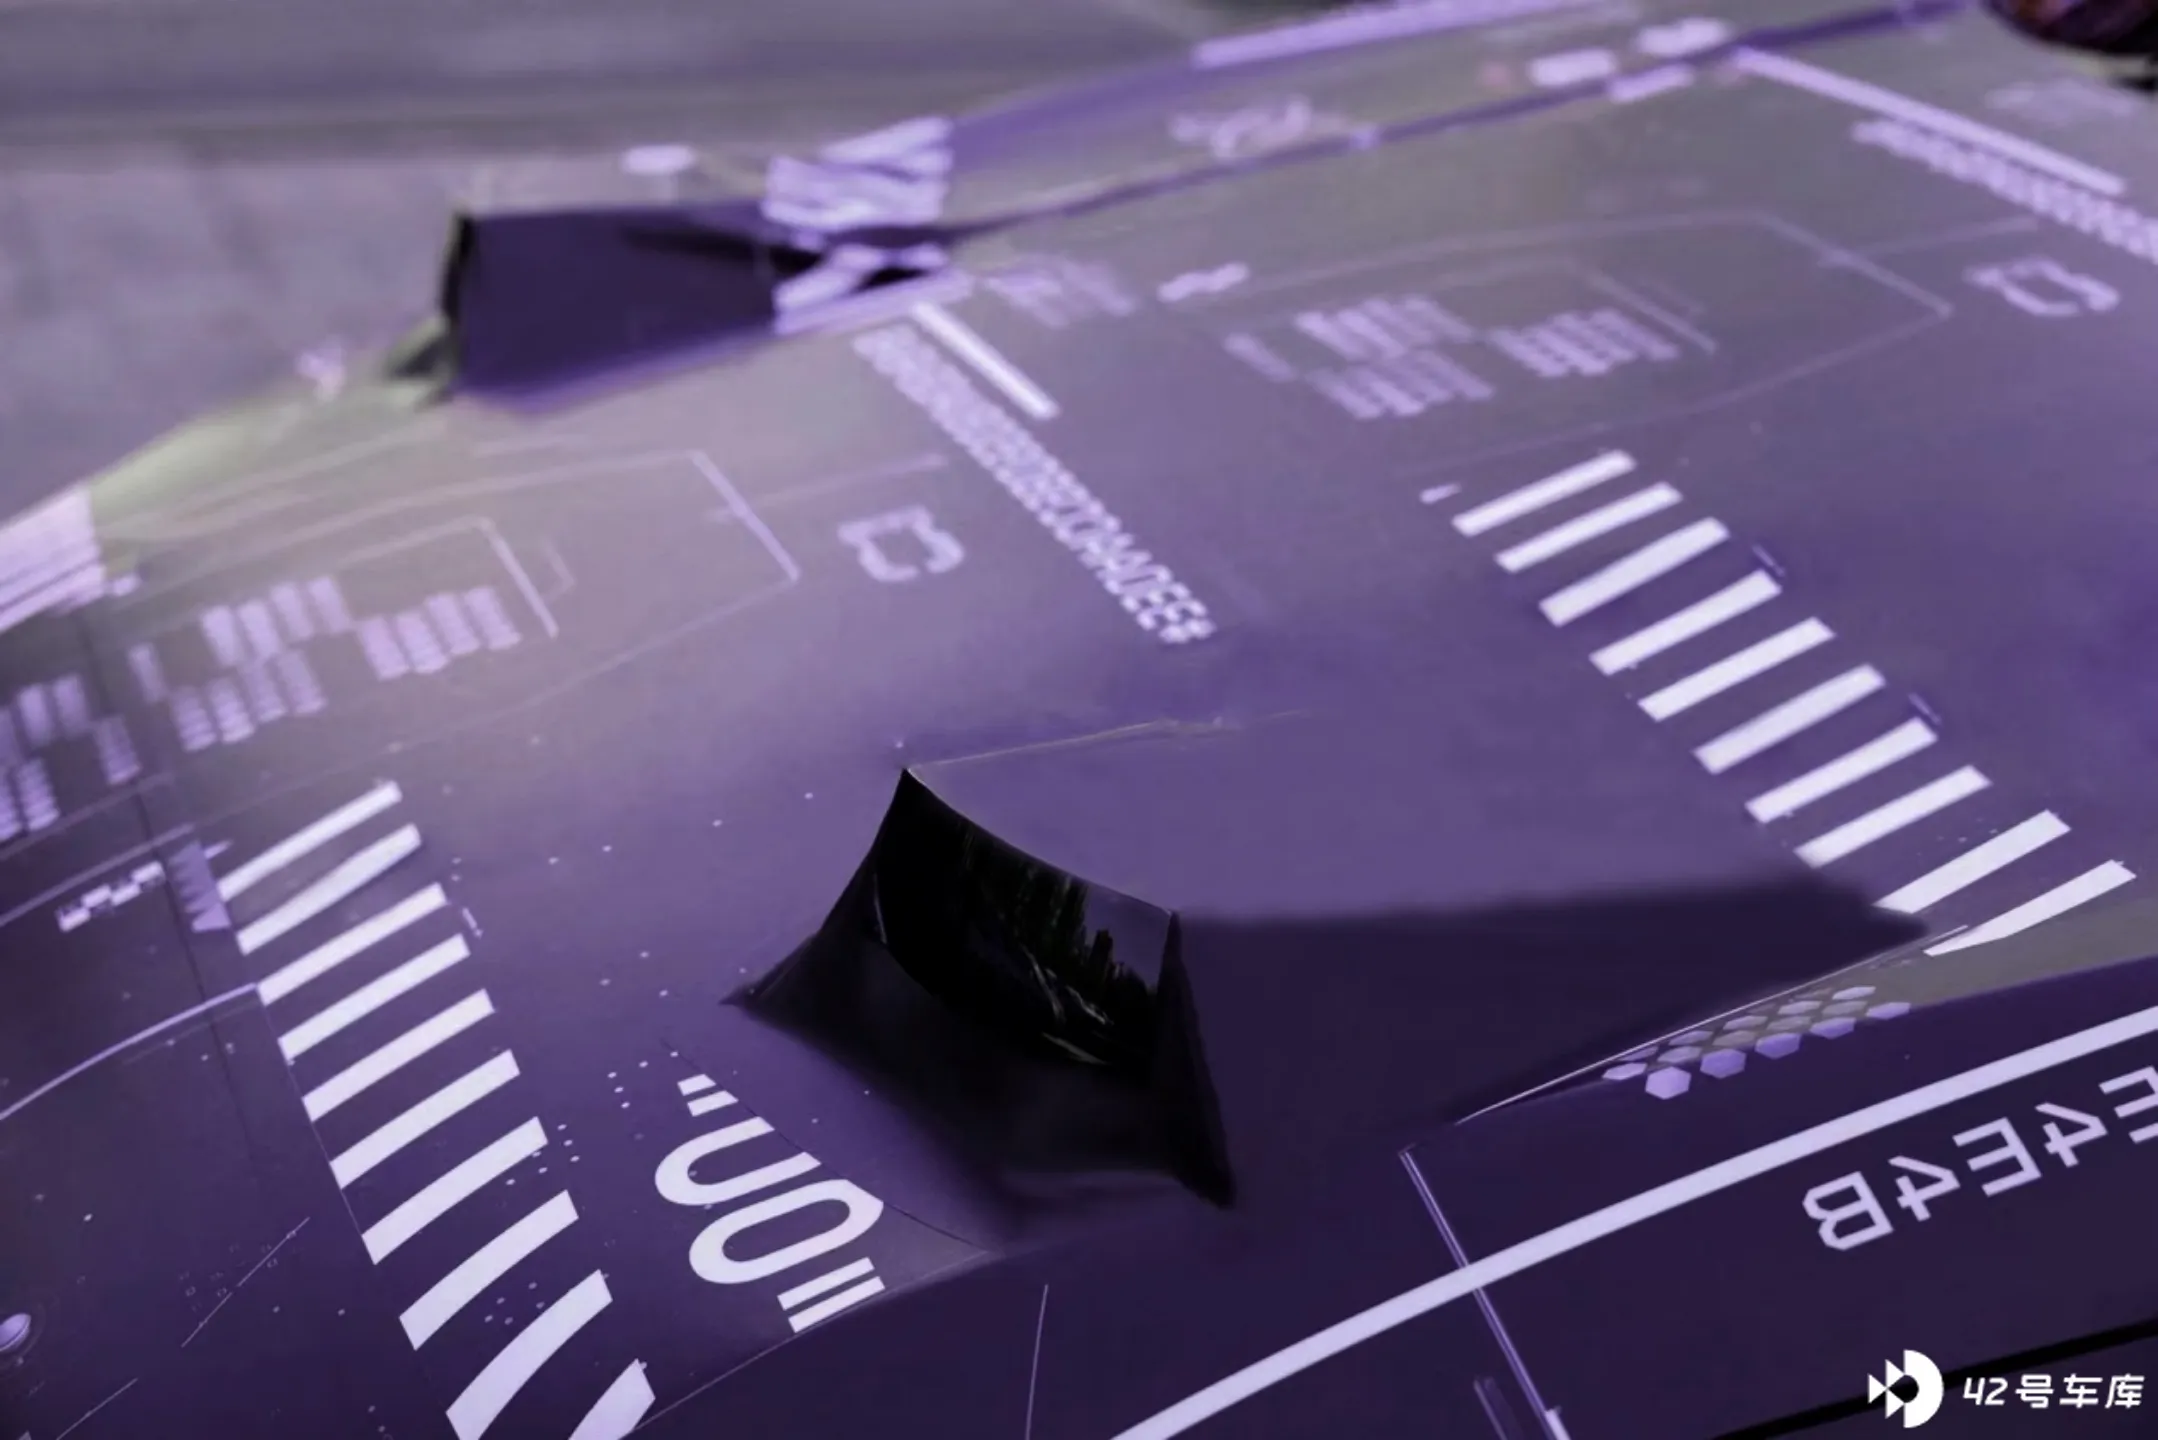
王伟宝还解释了将激光雷达放置在前备厢盖上的好处,一来前向安装的双激光雷达能够带来更好的 FOV 角度,由单雷达的 120 增至 180 度。二来,车辆前方重点区域的识别精度更高,在车辆正前方60度FOV的区域内,双激光雷达可做到加倍重叠,目标物上的点云数据更多,识别准确率更高。另外,双激光雷达也能实现互为冗余。
但是理想汽车 CEO 李想对此方案却不是很认同,理想转发微博称:在车顶放一个与在机盖或保险杠放两个,在性能上完全没有区别,甚至车顶的单颗性能更强。但是,在行人碰撞、维修成本、和震动控制(连接主车体)上,都是车顶最优的。而且,在车顶的方案在感官效果上也最佳。所以,激光雷达目前的竞争不仅在技术性能层面,在安全位置上,各家都各执一词。
如今随着传感器越来越多,芯片算力越来越大,大家都在努力地做传感器融合。但是集度却宣布,目前 SIMUCar 已经实现了「双域融通」,互为冗余。也就是说,集度上搭载的两套传感器并不会融合起来,协同工作,二者是完全独立的两套系统,这种方案在理念上与 Mobileye 真正冗余系统极为相似。
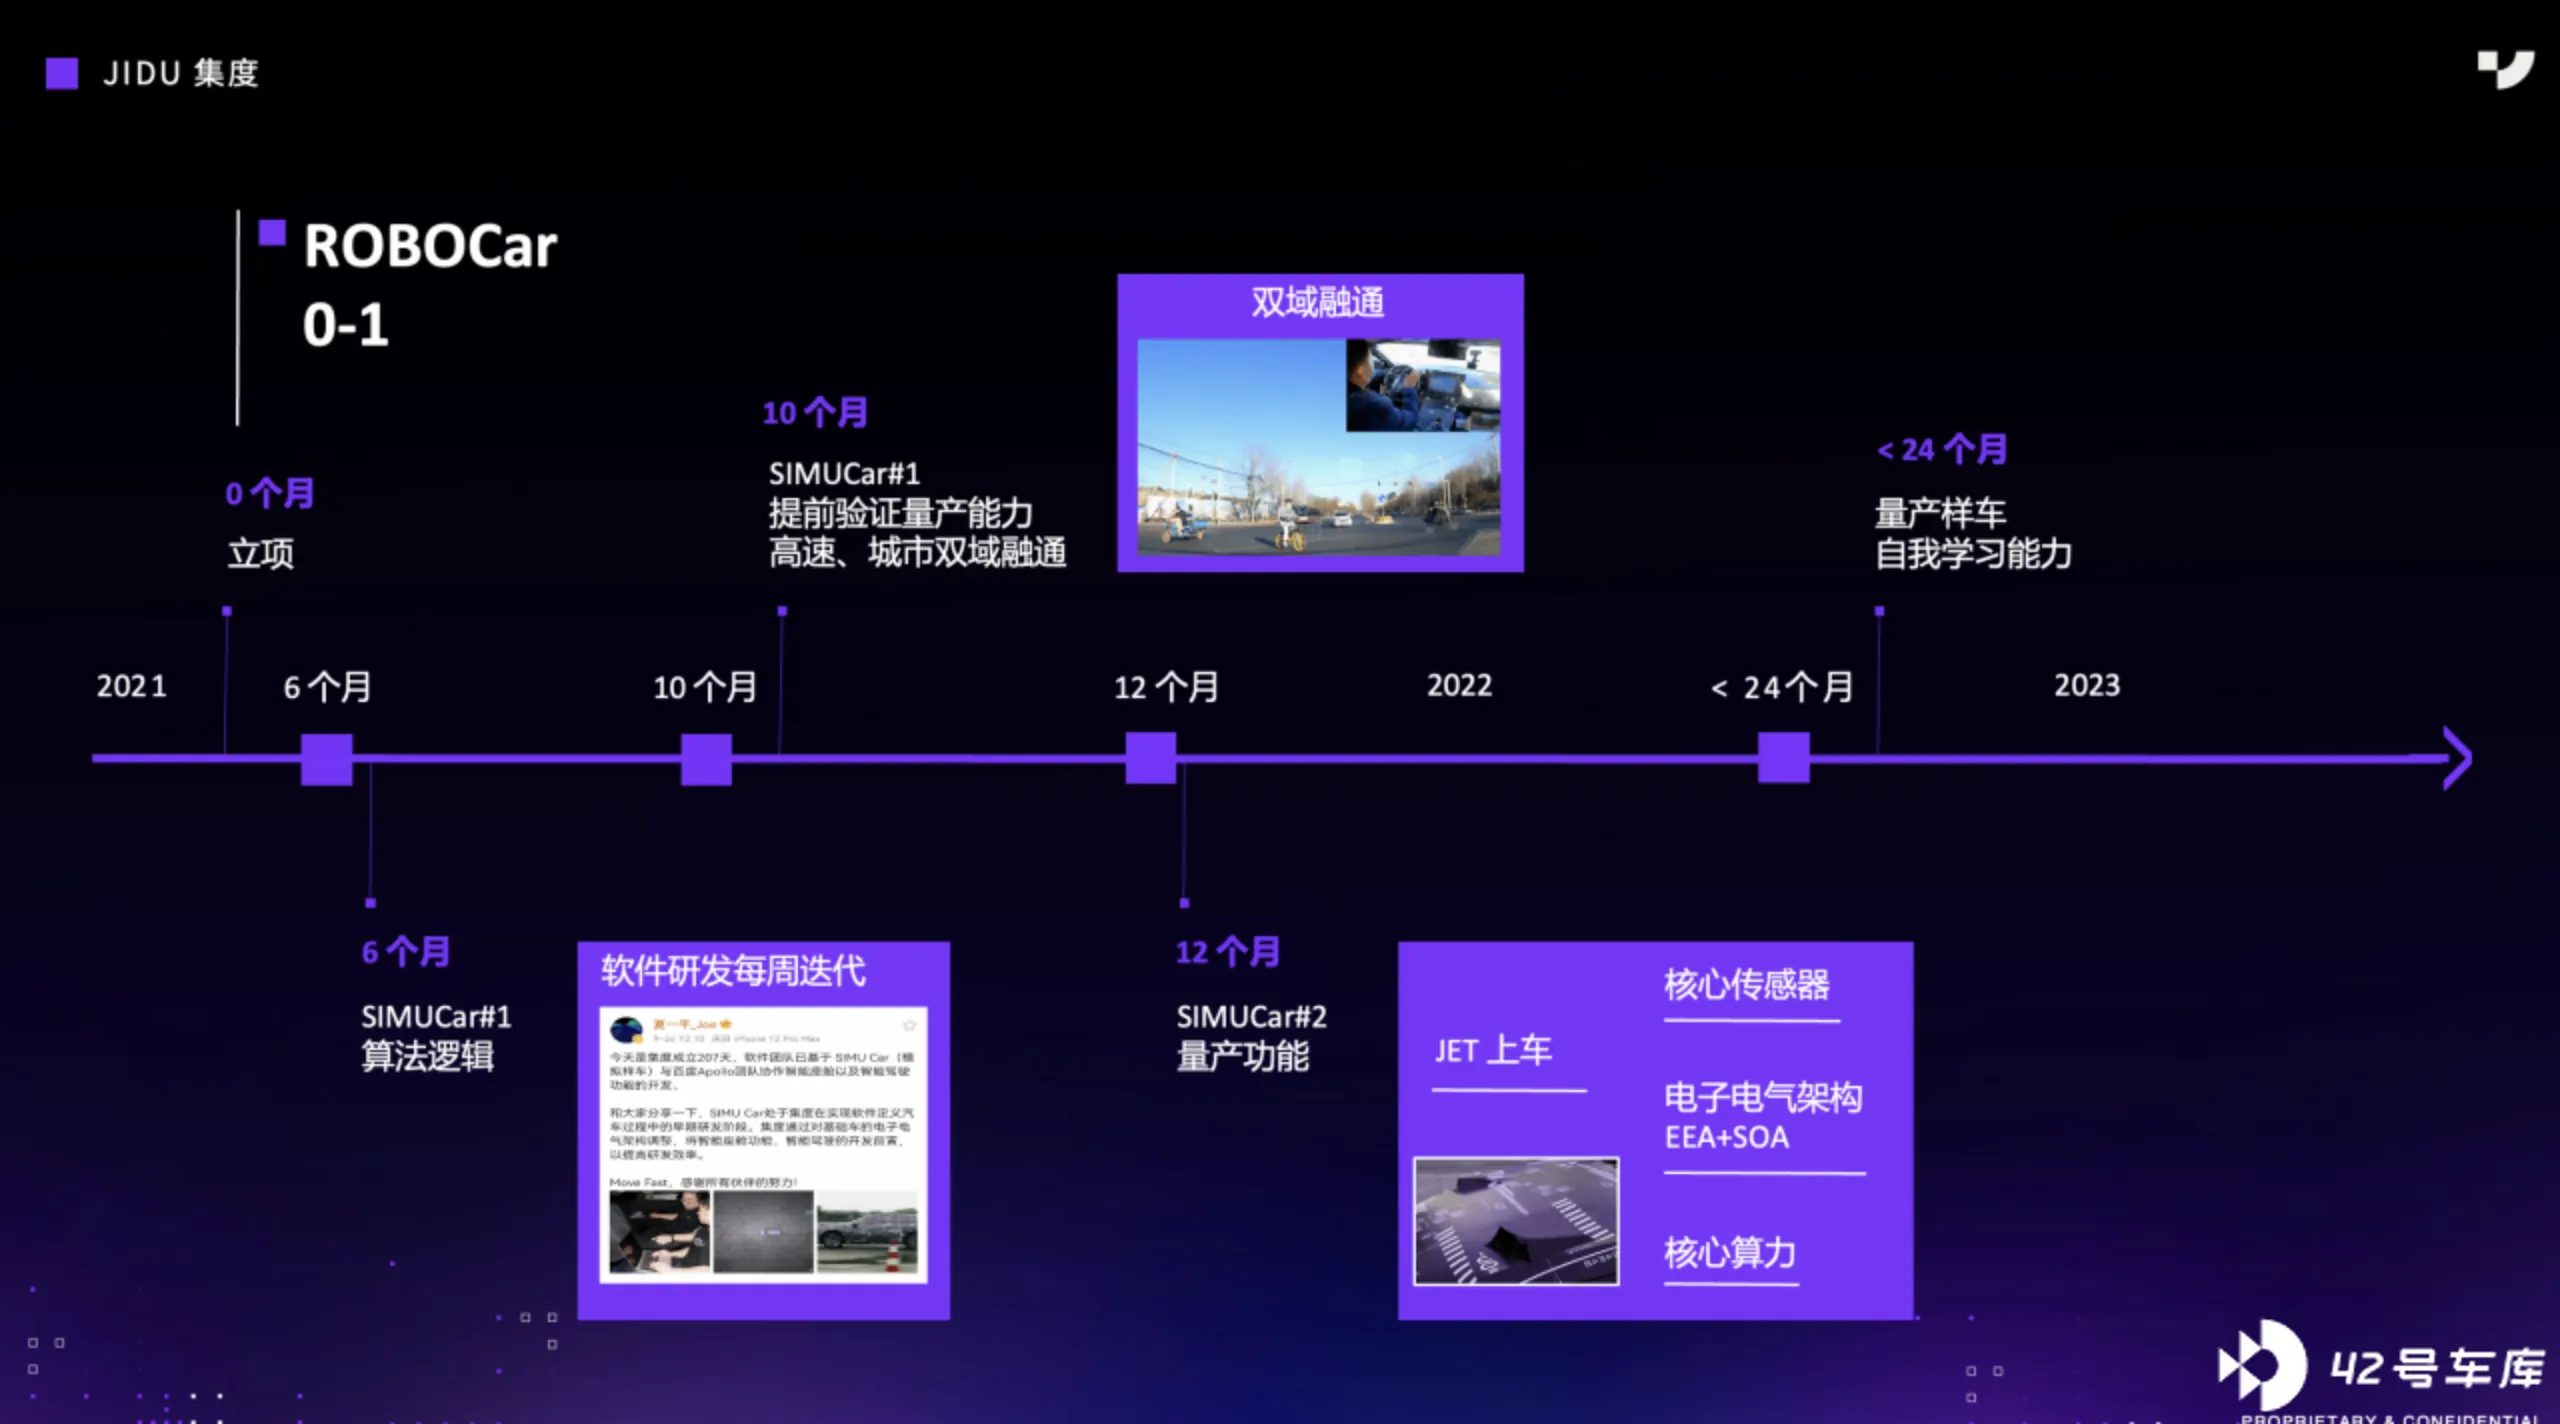
最后,我们也梳理了一些集度汽车成立以来的进展:
- 2021 年 3 月 2 日,百度和吉利合资组建的集度汽车有限公司正式成立,公司法人为夏一平;
- 2021 年 6 月 1 日,集度宣布将与吉利共同开发一个面向 L4 的智能化架构——JET,基于 JET 架构,集度会开发一个基于这套 SOA 的软件架构,同步与 Apollo、吉利共同去开发;
- 2021 年 11 月 2 日,集度汽车对外公布 SIMUCar,即软件模拟样车,前置了自动驾驶功能和数字智能座舱的开发;
- 2021 年 11 月 16 日,集度汽车确认前蔚来副总裁朱江正式入职集度汽车,担任集度汽车用户发展和运营副总裁、副总裁;
- 2021 年 12 月 1 日,集度汽车联合百度、高通宣布,集度汽车的首款量产车型将中国首发高通第 4 代骁龙汽车数字座舱平台 8295 芯片。
集度首款汽车机器人概念车原计划于今年 4 月在北京车展上正式亮相,但由于疫情,目前车展已确认延期举办。另外,集度首款汽车机器人将于 2023 年量产交付。