

上一次的分享里,我介绍了 GPS 的原理(三角定位)及特性(精度、频率),同时也从无人车控制的角度,讨论了为什么仅有 GPS 无法满足无人车的定位要求。
为了能让无人驾驶系统更高频率地获取定位信息,就必须引入频率更高的传感器。这就是这一次内容的主角 ——IMU(Inertial Measurement Unit)惯性测量单元。
下图就是百度 Apollo 计划推荐使用的 IMU——NovAtel SPAN-IGM-A1。
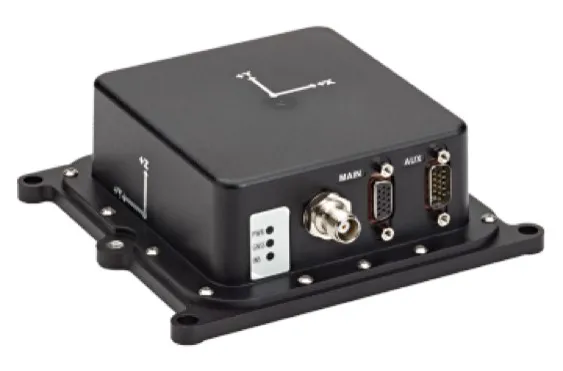
GPS 得到的经纬度信息作为输入信号传入 IMU,IMU 再通过串口线与控制器相连接,以此获取更高频率的定位结果。
IMU 的原理
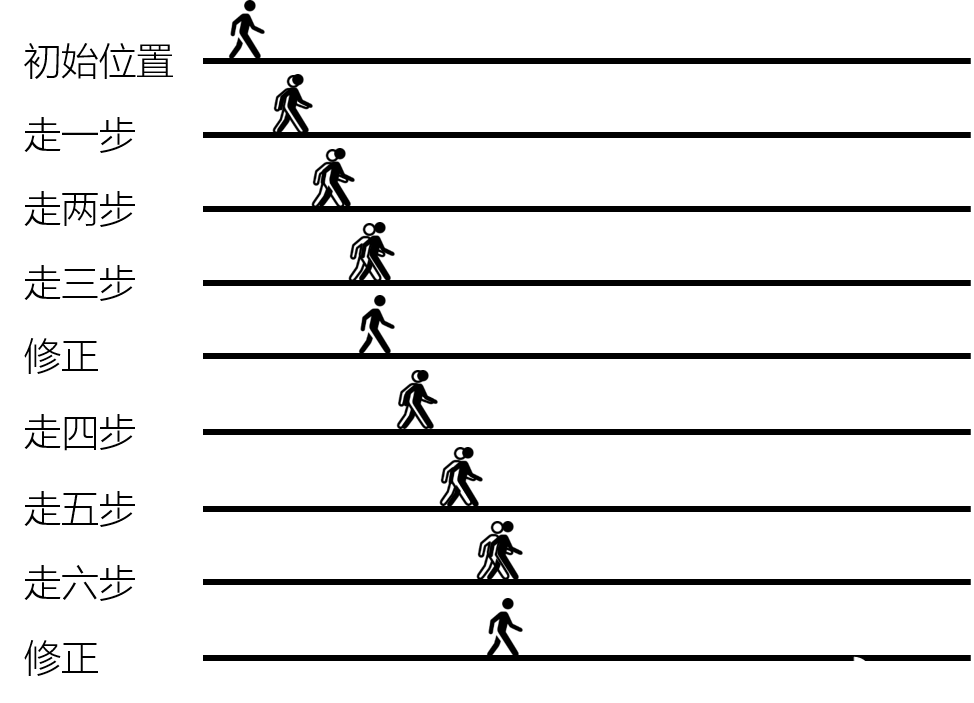
当我们晚上回到家,发现家里停电时,眼睛在黑暗中什么都看不见的情况下,只能根据自己的经验,极为谨慎地走小碎步,并不断用手摸周围的东西(比如冰箱),用以确定自己所在的位置。
IMU 的原理和黑暗中走小碎步很相似。
在黑暗中,由于自己对步长的估计和实际走的距离存在误差,走的步数越来越多时,自己估计的位置与实际的位置相差会越来越远。
就像下图所示。
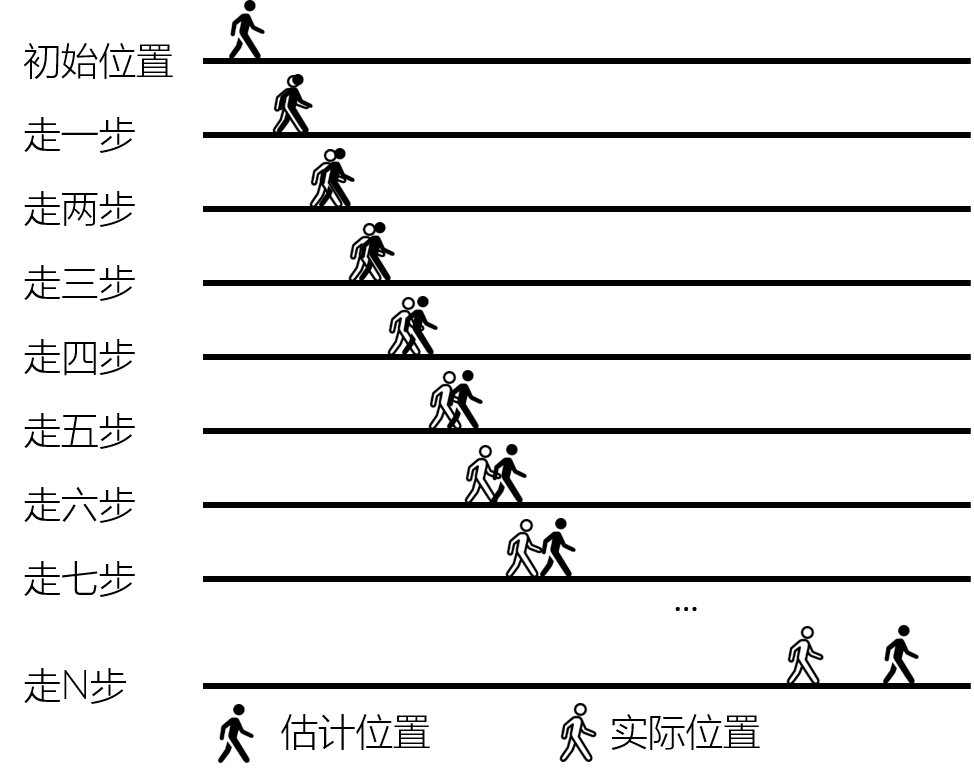
走第一步时,估计位置(黑人所在位置)与实际位置(白人所在位置)还比较接近;但随着步数增多,估计位置与实际位置的差别越来越大。
图中的小人只朝一个方向移动,是一维的。根据此方法推广到三维,就是惯性测量单元的原理。
学术上的语言是:以牛顿力学定律为基础,通过测量载体在惯性参考系的加速度,将它对时间进行积分,且把它变换到导航坐标系中,就能够得到在导航坐标系中的速度、偏航角和位置等信息。
IMU 的特性
小到每天使用的手机,大到导弹、宇宙飞船都会使用到 IMU,区别在于成本和精度。
根据不同的使用场景,对 IMU 的精度有不同的要求。精度高,也意味着成本高。
IMU 的精度、价格和使用场景,如下图所示。
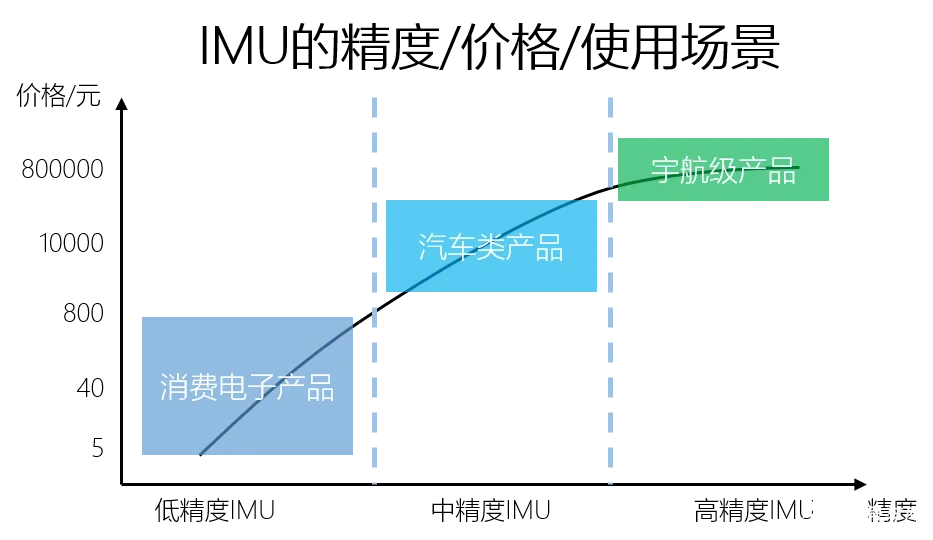
从图中可以看出,普通的消费级电子产品所使用到的 IMU 都是低精度且十分廉价的 IMU,这种 IMU 普遍应用于手机、运动手表中。常用于记录行走的步数。
而无人驾驶所使用到的 IMU,价格从几百块到几万块不等,取决于此无人驾驶汽车对定位精度的要求。
精度更高的 IMU 会用于导弹或航天飞机。就以导弹为例,从导弹发射到击中目标,宇航级的 IMU 可以达到极高精度的推算,误差甚至可以小于一米。
除了精度和成本的特性外,IMU 还有两个十分关键的特性。其一是更新频率高,工作频率可以达到 100 Hz 以上。其二是短时间内的推算精度高,不会有太大的误差。
在上次有关 GPS 的分享中,我们提到 GPS 的定位频率只有 10 Hz,而 IMU 的两个特性刚好可以弥补 GPS 的劣势,和 GPS 组成定位的黄金搭档。
黄金搭档:GPS + IMU
回到最开始的故事。晚上回到家,发现家里停电时,眼睛在黑暗中什么都看不见的情况下,只能根据自己的经验,极为谨慎地走小碎步,并不断用手摸周围的东西(比如冰箱),用以确定自己所在的位置。
在这个过程中,GPS 的作用就类似于摸到的东西之后对自己的位置进行的修正,IMU 的作用就类似于小碎步,不对地对自己的位置进行推算。
不断的修正和不断的推算,就能保证自己的定位相对稳定。如下图所示。
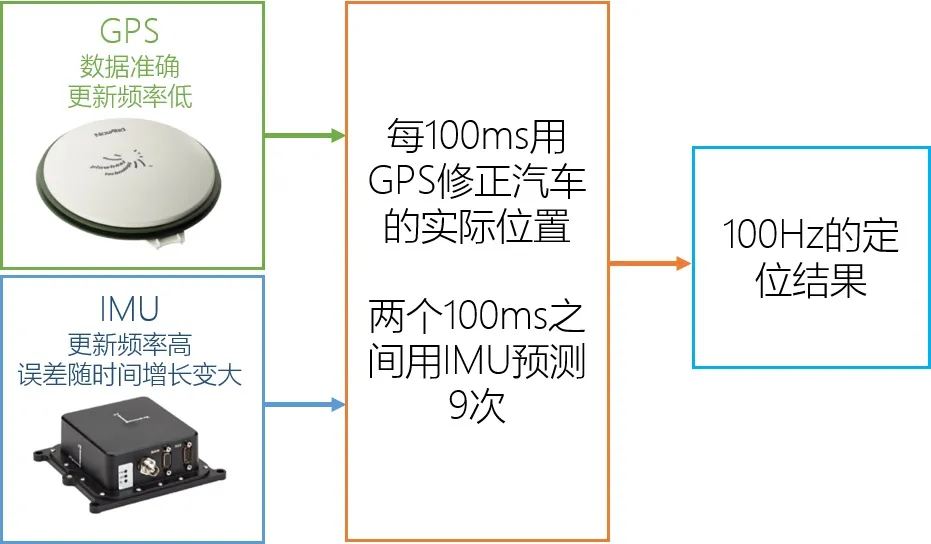
在无人驾驶系统中,GPS 的更新频率一般为 10 Hz,IMU 的更新频率一般为 100 Hz。
两个传感器共同工作时,可以给出频率 100 Hz 的定位输出。下图是两传感器数据融合的原理图。
GPS+IMU 融合原理图
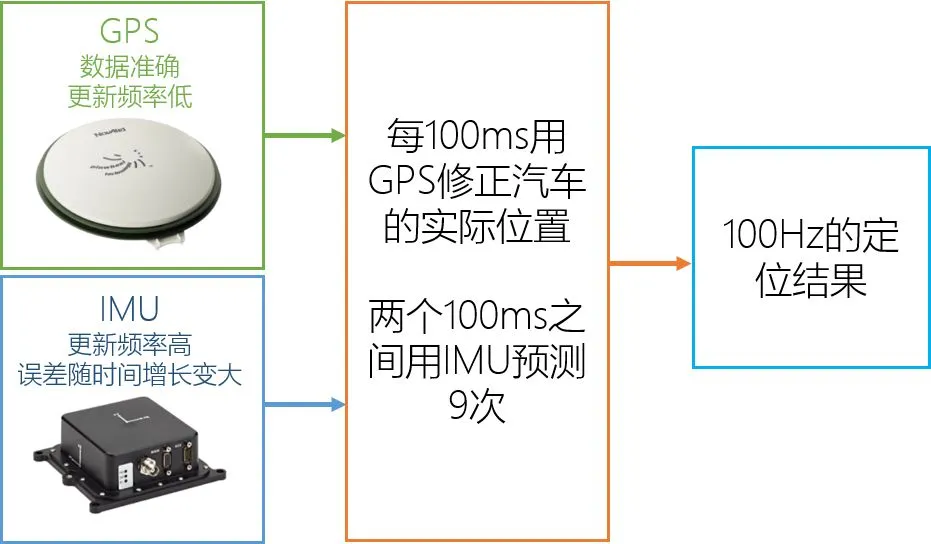
运行在控制器上的软件对信息的处理流程在时间维度上类似下图。在 0~100 ms 的周期中,使用 IMU 进行 9 次位置的估计,待新的 GPS 定位数据进来时,则进行修正,以此实现高频率的定位结果输出。
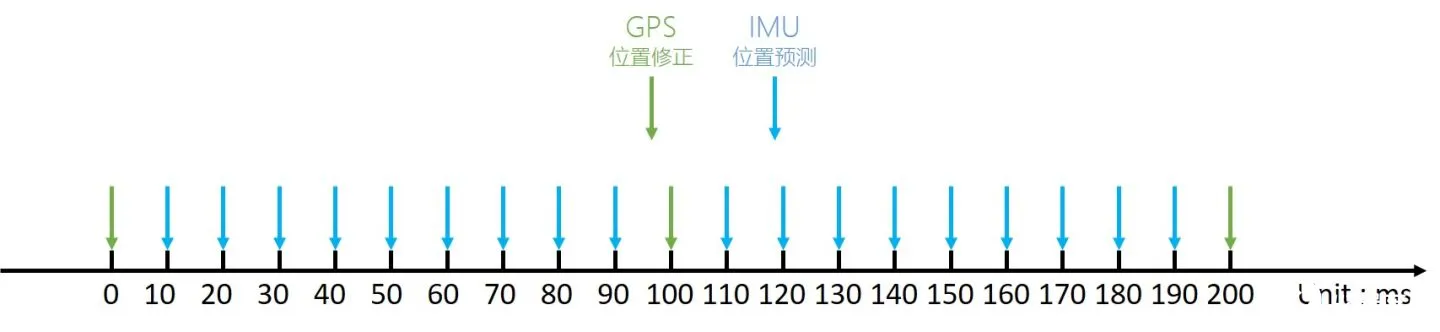
就这样,GPS 与 IMU 便相辅相成地实现了无人车的稳定定位。
有了 100 Hz 的稳定定位,无人车在处理路径跟随问题时,就能像下图一样,保持极高频率的定位和控制。每走一小步,便重新进行方向盘转角的计算,进而控制无人车沿着既定的轨道行驶。
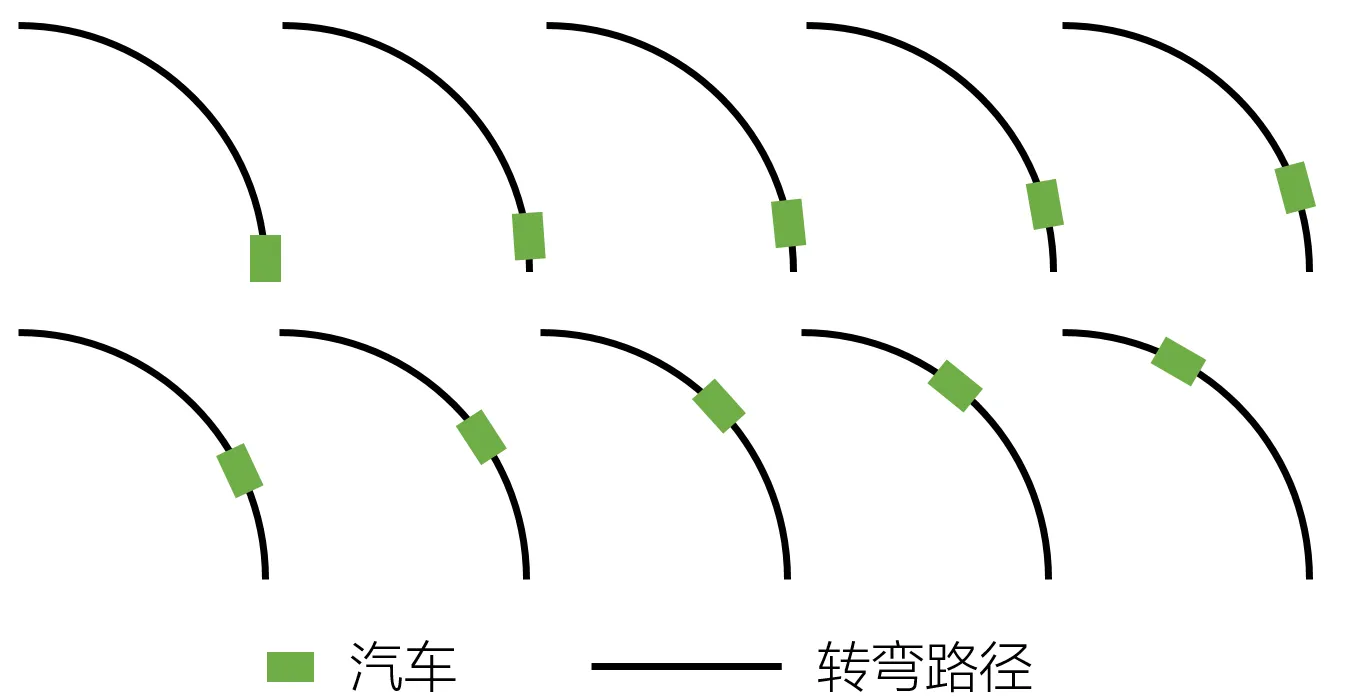
小结
上面的分享用生活中简单的例子介绍了 IMU 的基本原理,并对 IMU 的特性(精度、成本、频率)进行了讨论,最后探讨了 GPS 如何与 IMU 配合完成无人车的定位功能。
解决了无人车的第一大问题「我在哪」,之后就要开始讨论「我要去哪」和「我怎么去」的问题。
因此,在接下来的分享中,我会着重介绍感知相关的传感器(相机、激光雷达等)。
好了,这篇分享基本上让大家了解了无人车定位相关的技术。






