撰文 | 郑文
编辑|马青竹
去年,李想建议标配没能带火 AEB,今年小鹏和余承东不断升级的「交火」,终于还是把 AEB 炒成顶流。
小鹏与华为这场隔空对战,明明说好要「终结无图之战」,怎么就跑偏到科普 AEB?
小鹏觉得自己受了「冤枉气」,开始疯狂发笔记,拿出自己的中欧双五星认证,强调「正规测试」,藐视自媒体「小视频」;看客说「再炒有蹭流量的嫌疑」;支持者说面对流量派对手,「不吃流量,就吃席」……好不热闹。
事到如今,不知何小鹏是否后悔自己那一段畅所欲言的非公关话术:
「大部分人可能从来没有碰过 AEB;友商讲了 AEB,我认为 99%是假的,它就是造假,那些宣传都不是公司官方发布的,全是来自小视频。我们也去问了,他们的 AEB 根本不能开,路上误刹车的情况太多了。」
俗语说「话赶话」,联系上下文,小鹏想说啥,大家大抵可以懂,但是「假」和「造假」俩字,确是巨大的措辞 BUG。
「遥遥领先」的余承东岂会不接招?立马隔空回复:「居然有车企的一把手还根本没有搞懂 AEB 是什么,忙着做智能驾驶,AEB 主动安全测试结果非常差。」
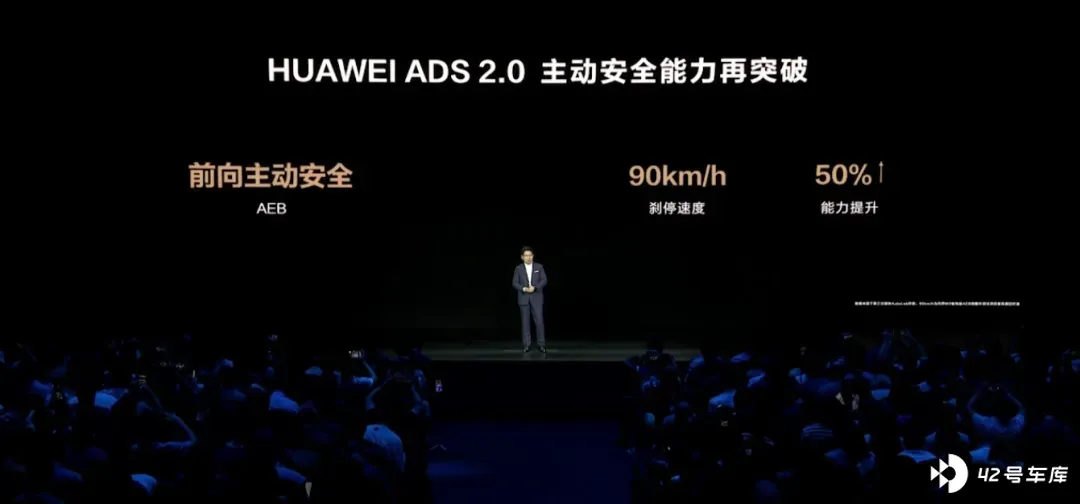
余承东此话非说不可,毕竟在过去不久的问界 M7 发布会上,AEB 功能是一个重要的宣传点,M7 的 AEB 最高刹停时速提升至 90km/h。
既然双方的核心都是围绕 AEB,那么我们就有必要认真来学习一下,这个很早就存在于 ADAS 一揽子功能里的 AEB,为什么到现在还有如此多争议点?消费者体验感与技术实现的差距在哪里?现在的热议到底是营销炒作,还是在新的智驾框架中有了深耕的余地?
「AEB 有,但不想用」
对普通消费者来说,AEB 这东西似乎既熟悉又陌生。
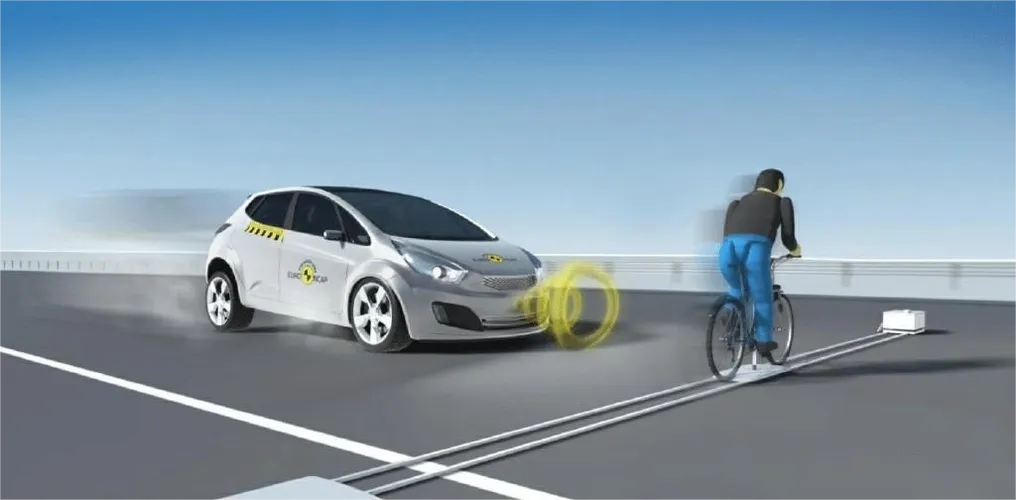
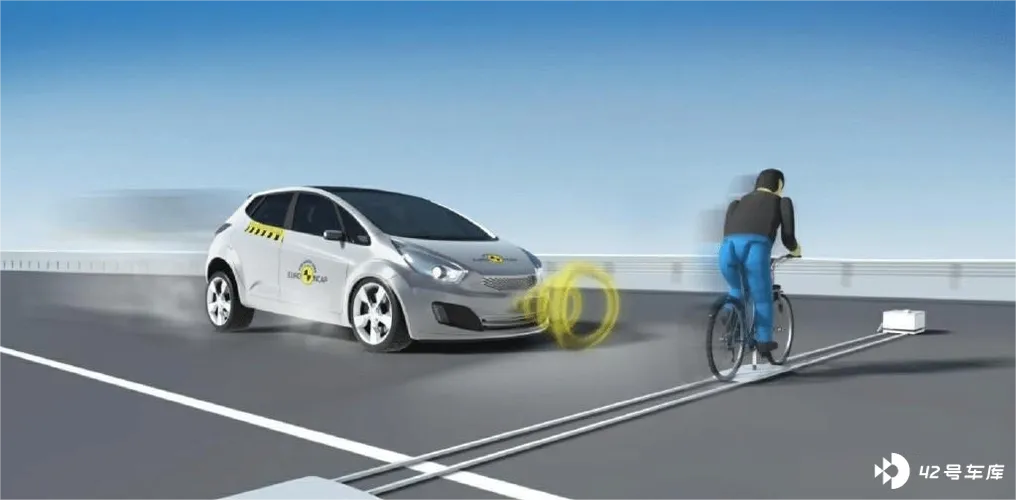
熟悉的是,自动紧急刹车系统(Autonomous Emergency Braking,简称 AEB)这项汽车主动安全技术,早就包含在 ADAS 中。
陌生的是,我们似乎从未真正了解过这项技术,只觉得在危急时刻帮忙刹车,应该没那么难。
而且在实际用车场景里,体验感并不好,很令人头疼。别看有的车型搭载的 AEB 方案非常先进,但综合判断能力仍然还有很大的可提升空间,消费者在使用时不是「消极怠工」就是「用力过猛」,该刹时不刹,不该刹时又突然急刹。
这导致有的消费者,干脆直接关掉 AEB,弃用此功能。
AEB 功能有一个很重要的前提是,在高速行驶时会失灵。 一般在低速情况下,系统会表现得比较正常,但在高速状态下则不启动。
ADAS 遵循「first do no harm(不伤害为先)」的开发原则,车辆在低速下突然刹车问题不大,但在高速状态下,因制动距离发生极大变化,系统在车辆距离目标物的远处就要开始刹车,这会导致系统产生对周边状况的一系列误判。
比如,会把邻车道的物体识别在本车道上;车辆与行人无法进行很好的区别与识别等。另外,还要考虑到在高速急刹车时对驾驶员本身可能产生的伤害。所以在实力不够的前提下,高速行驶状态不启动才是最优策略。
车企们在营销时,常以突破速度极限为 AEB 的重要指标。特斯拉、蔚来、理想等车企在限定范围内都称 AEB 有效速度超过 100km/h 以上。
不过,雷达汽车 CEO 凌世权在朋友圈表示:「行业里 AEB 避免碰撞的最高刹停速度范围是 50km/h~60km/h,特斯拉 model Y 目前实测数据是 50km/h。」
另一个对 AEB 比较重要的观感是,基本上仅仅局限在较少场景的低速前向制动。 这点从安全测试的标准来看,就能体现得很直观。
关于 AEB 的测试基本都偏向于低速场景,比如,美国 IIHS 只在 12mph(20km/h)和 25mph(40km/h)速度下对 AEB 系统进行评价;中国 C-NCAP 则是 30km/h 和 50km/h 两个速度。
E-NCAP 的测试范围相对更广泛,测试速度范围覆盖 10km/h~80km/h,还会模拟前车的不同状态。在 E-NCAP 的评价项目里,与主动安全系统相关的有 6 项,其中 AEB 占了 3 项:低速防撞系统、高速防撞系统、行人防撞系统。早年刚配备紧急制动功能的系统时,不少 AEB 都不具备行人探测功能。
现在,安全评价标准也在不断提高,比如,测试 AEB 时行驶速度提高、增加弱势道路使用者的碰撞(比如儿童、骑车的人),以及增加交叉路口场景(比如夜间),但依旧不能覆盖很多测试场景。现实是,测试条件根本不能代表真实交通状况,覆盖面远小于现实场景。
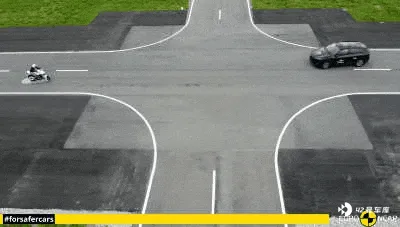
下面以 E-NCAP 对蔚来 ET5、EL7 的测试作范例,车型在 2023 年改版后依旧达成了五星安全评级。但是两车都在一项 AEB 测试中扣了一分。车辆左转弯时,接近迎面而来的摩托车,车辆识别到并主动刹车了,但还有剐蹭。
蔚来测试成绩 还是 比较好的,如果说车型在 AEB 测试中成绩已经不太令人满意了,那么在现实生活中表现只会更差。以上的测试场景,在日常生活中很常见,外卖小哥的电瓶车时常会制造此类场景。
此外,AEB-P 在具体的事故和死亡人数减少方面的数据并不太令人满意,统计数据是减少 10%~15%。
何小鹏提到的另一个概念「静态 AEB」,是另一个痛点。 大多数车型的 ADAS 系统,对静态物体的处理都有些问题 ,由于雷达本身视场角的局限,一般它更擅长探测移动中的物体,对雷达来说静态物体多数就是那些道路两侧的树木之类。
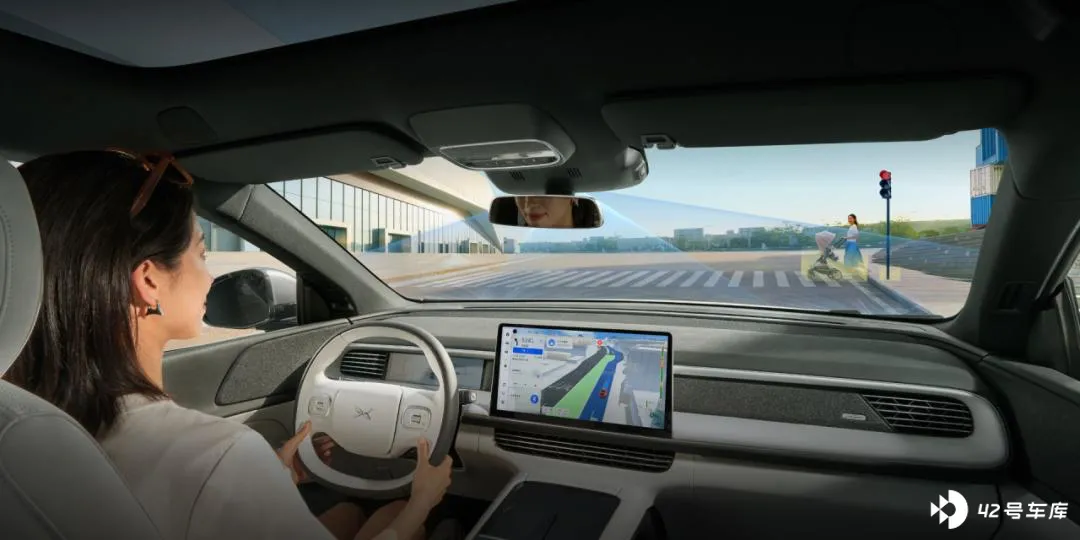
此外, 误报本身可能会导致致命危险 。雷达是 AEB 系统的关键部件,它可以测量碰撞时间,但雷达也容易出现误报,比如将静止的车辆误认为危险物,因此为了限制误报,企业不得不过滤掉大量数据。雷达也有很多躁点,这也可能导致误报。这就是异常碰撞的来源。
在低速场景误触发 AEB,导致碰撞可能还只是麻烦,在高速行驶中,凌世权分享的一个数据则更为直观。AEB 最高刹车减速度可达 1G(1G 是跳楼机下落的体感),且高速启用 AEB 全力刹停容易导致车辆失稳,此情况误触发就会很危险。
一顿分析下来,高速不起作用,低速适应场景又很少,对静态物不敏感,还可能误触发,也难怪消费者对其感知差。
何小鹏的某些话也许偏激,但他后来补充的「不能把客户当小白鼠」的话,一定深深说出了消费者的心声。
重新做一遍 AEB
自动紧急刹车虽然可以提升行车安全性,但在复杂的交通环境中就很难说,并不是车辆配备了 AEB 就可以完全避免车祸发生。
美国汽车协会(AAA)针对车型进行 AEB 测试之后,给出的建议是:「不要依赖行人检测系统来避免碰撞。这些系统是备用的,不是避免碰撞的主要手段。」
汽车电子工程师朱玉龙此前更是直言,让 AEB 真正发挥正向作用还需要一些时间,尤其是新车测试标准的要求提高以及覆盖场景的增加。
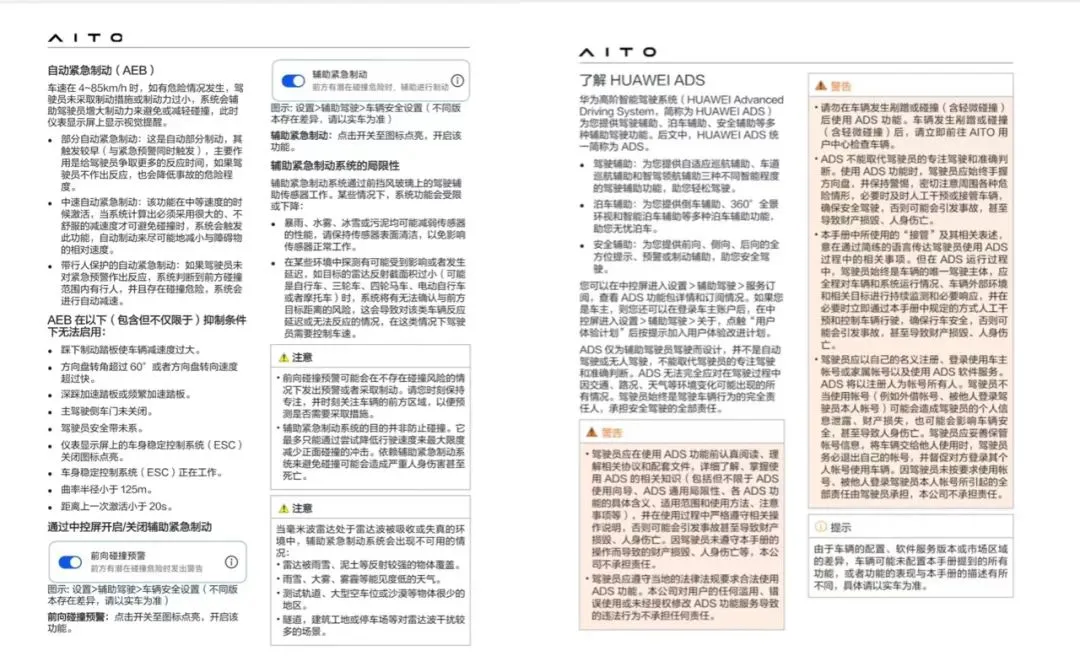
不同的机构都在表述同一种观点:AEB 是安全配置,是底限,需要覆盖更多场景。
由此可见,AEB 功能还需要车企深耕,以持续改善用户体验。
在以往分布式 EE 架构下,关于 AEB 的功能车企可努力的余地并不多。 但在智能驾驶时代,越来越集中的域控架构为此功能提供了肥沃的发展土壤,融合在智驾系统内的 AEB 有新的深耕方向,传统驾驶辅助的功能都可以再做一遍。
大多数 AEB 功能的实现形式以毫米波雷达、单目视觉摄像头、双目视觉摄像头以及多传感器数据融合来实现。许多专注在汽车智驾领域的企业越来越多地采用摄像头与雷达的融合方式。
至此,是不是仅仅从硬件层面,画风就已经逐渐向智驾功能的方向靠拢?事实上,除了前向防止追尾的常规场景,触发 AEB 功能的很多场景,本身就涉及很多 corner case(长尾场景、边缘案例)。
不管是之前特斯拉追尾静止卡车,还是蔚来汽车追尾一辆工程车,其实都是 AEB 使用场景。另外,让自动驾驶公司头疼的「鬼探头」问题,也常常出现在可能触发 AEB 的场景。不同企业 AEB 的能力,在这些场景的攻克上形成差距。
预测行人行为更困难,算法非常复杂,需要更有效的响应。比如,突然有行人从车前穿行而过,需要响应紧急制动,但突然出现的人穿行时转变方向平行于右侧车身跑过,AEB 就不必响应,最核心的困难是预判突然而至的人或动物的路线。识别灵敏度太高也不行,极易导致触发频繁急停。
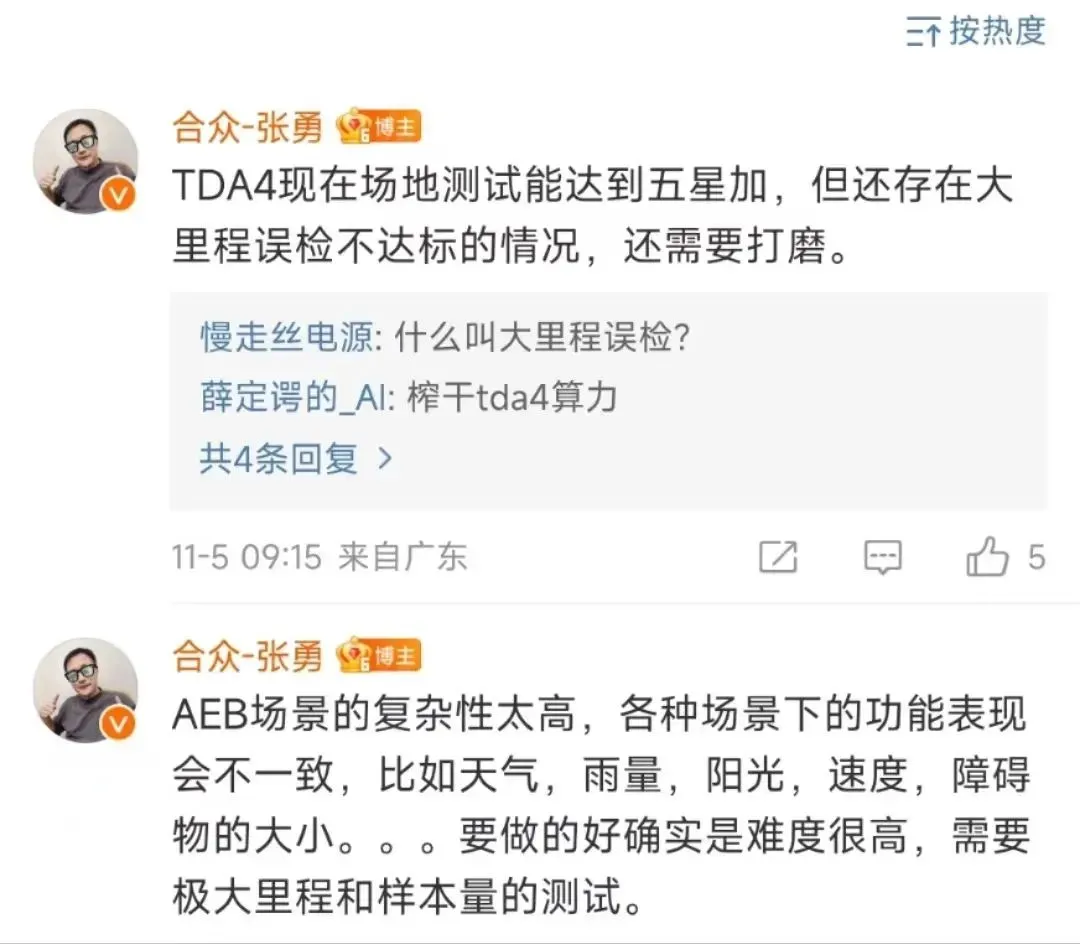
另外,比如光线、路况、天气等外界因素对功能也会产生明显影响。哪吒汽车 CEO 张勇直呼,AEB 场景的复杂性太高,各种场景下的功能表现会不一致,比如天气、雨量、阳光、速度、障碍物的大小……要做得好确实是难度很高,需要极大里程和样本量的测试。
这些问题笼统地说,是智驾范畴的课题,更确切地说,也是 AEB 功能需要优化。 提升 AEB 在更多五花八门的场景中的适应性迫在眉睫。
从正面角度看,这次的隔空对战至少有一大功劳——将 AEB 带回重新深挖的位置。