撰文:小电
像它,但却优于它!
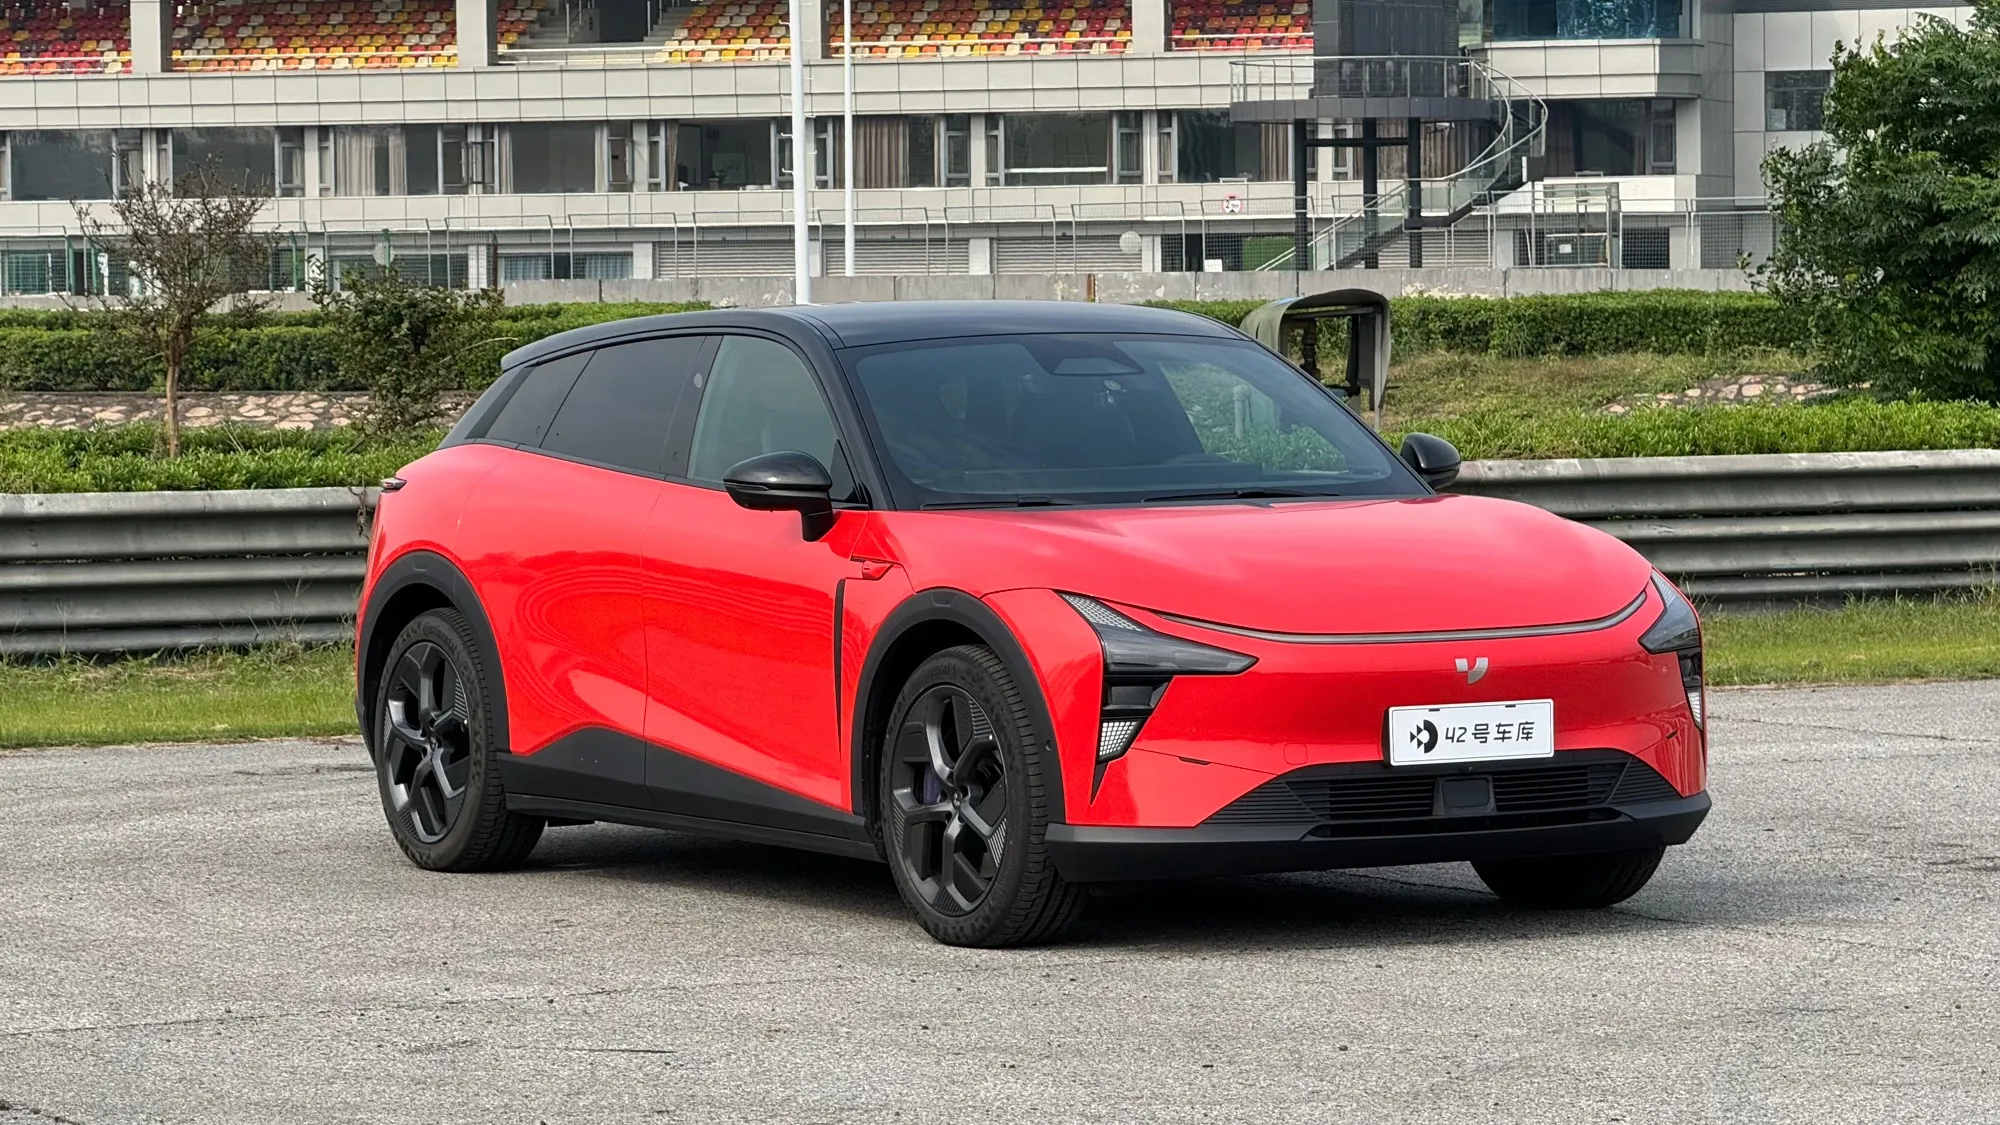
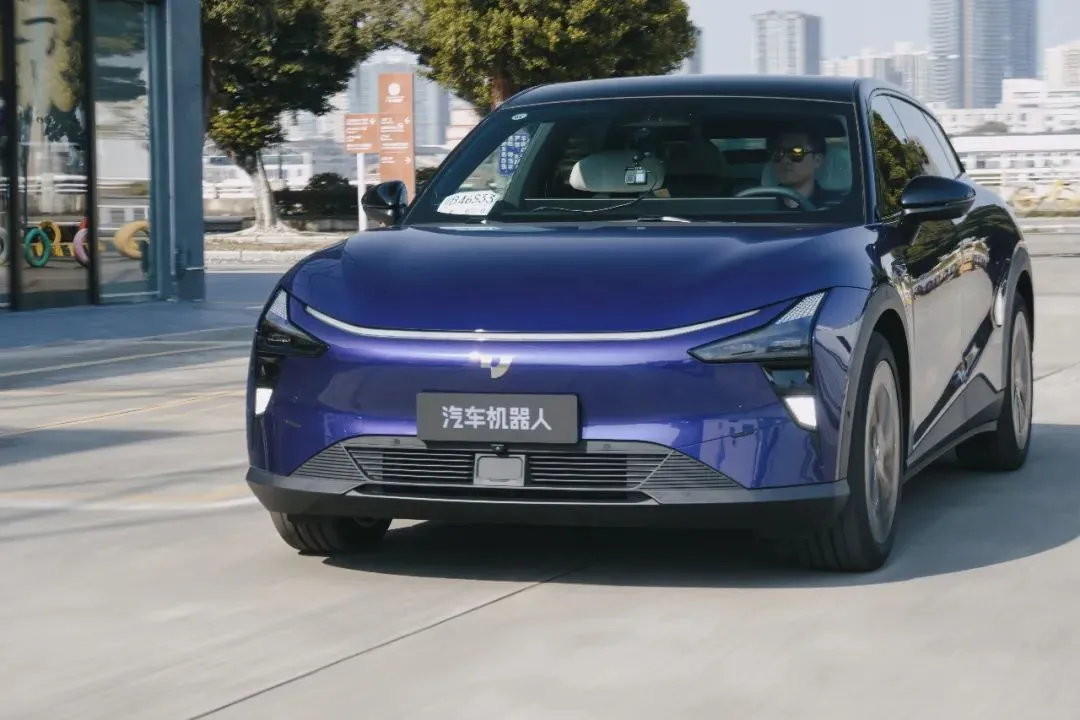
在一个月前,我们受邀静态体验了,吉利与百度联合打造的第一款量产车——极越 01。
在搭载了全新一代 「高通骁龙 8295」芯片、35.6 英寸 6K 超清一体屏 等一系列时下的尖端配置,以及获得百度的智能化赋能之后。这台官方称作「汽车机器人」的全新车型,在静态的智能化体验环节,给我们留下了相当不错的印象。
但在这个强调「驾舱智能化」的时代,一台称职的「智能汽车」光有静态智能肯定不够。
为此,极越再一次邀请我们参加极越 01 的动态试驾,来体验这台「汽车机器人」在动态驾驶方面的智能化水平。
拔掉「激光雷达」
关于极越 01 在动态部份的智能化体验,首先要提及的必然是「智能驾驶」, 而极越 01 在智能驾驶领域有三大突出亮点:
1、所搭载的「ROBO Drive Max」高阶智驾系统,拥有百度 Apollo 自动驾驶的全套能力和安全体系。
2、采用无激光雷达的「纯视觉」感知架构。
3、车机搭载「高通骁龙 8295」芯片,使智驾的人机交互体验得到跃升。
极越推出的这套「ROBO Drive Max」 高阶智驾系统, 基于百度 Apollo 自动驾驶能力开发。 (百度 Apollo 的 L4 级运营测试里程,在全国累计已超过 7,000 万公里)
在系统研发的 1.0 阶段,这套系统是以「纯视觉为主+激光雷达」融合的高阶智驾方案,两套双独立系统互为备份、相互补充。
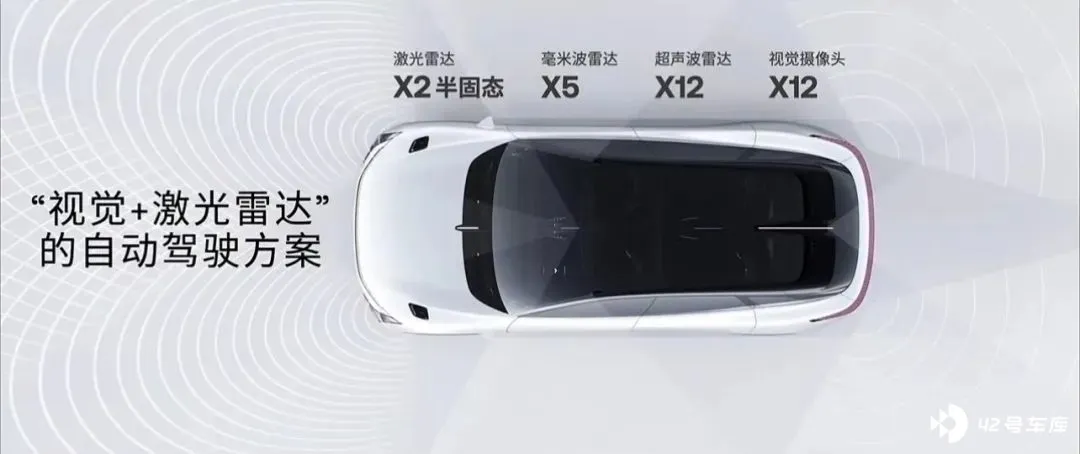
而到了搭载在量产车型的 2.0 阶段, 极越选择直接取消「激光雷达」,采用「纯视觉」的感知方案。 (这是首家采用「纯视觉」感知方案的中国汽车品牌。)
目前可实现「高速领航」辅助驾驶,而随着能力的提高,未来还可实现「城区复杂道路领航」。
感知硬件方面,采用 11 个高清摄像头(7 个 800 万像素)、5 个毫米波雷达、12 个超声波雷达,并搭载 2 颗英伟达 Orin X 智驾芯片,总算力达到 508 TOPS。
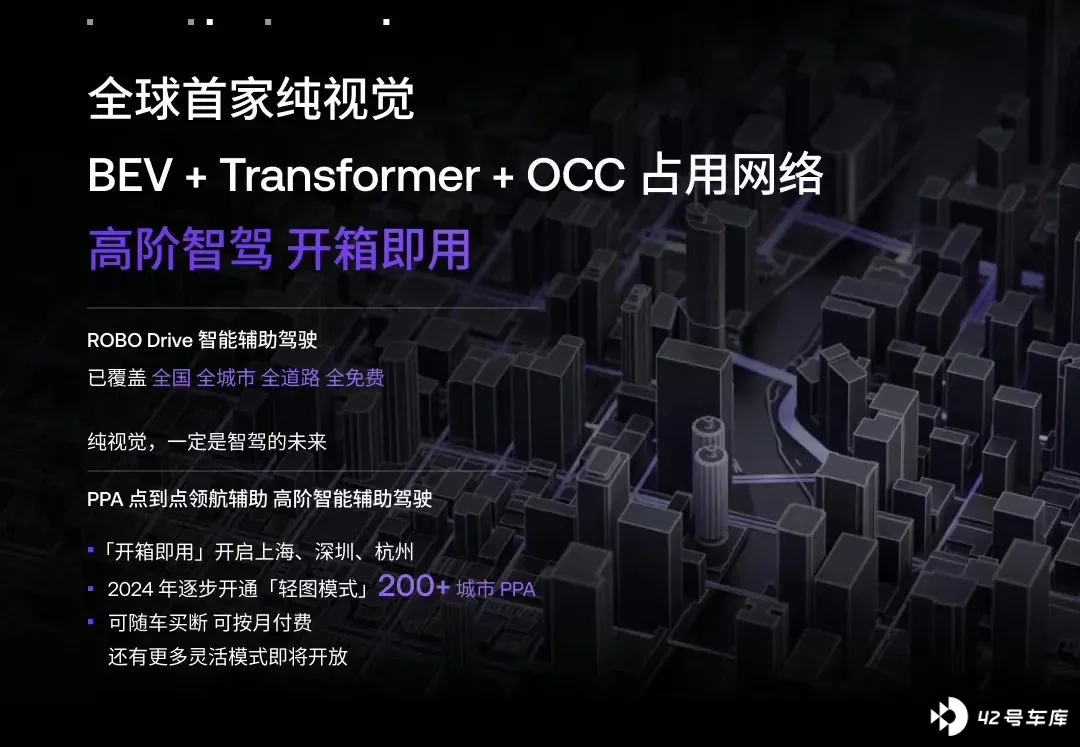
采用时下主流的 BEV+ Transformer 算法方案,明年年初还将引入 Occupancy Network 占用网络。
与目前主流车企选择「保留激光雷达,不依赖高精地图」的技术路线不同, 极越当下的路线是「拔掉激光雷达,继续采用高精地图数据。」
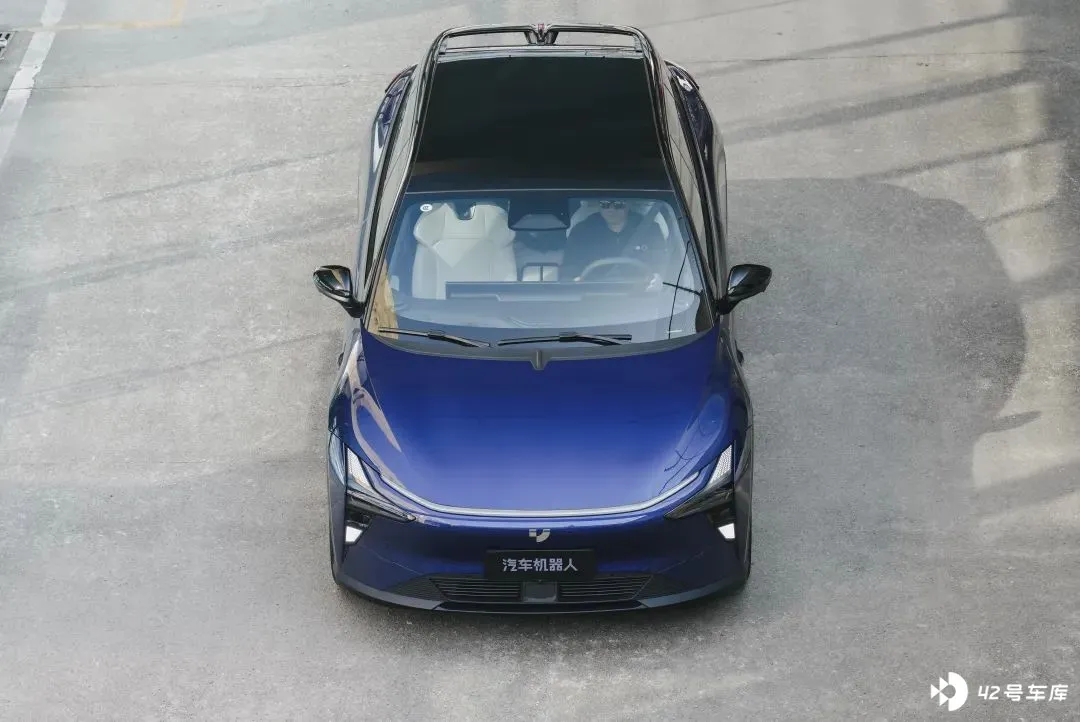
不过,依赖「高精地图」的技术路线,并不利于「城区领航」辅助驾驶功能的落地推进。为此,极越也计划 在 2024 年推出 200+座城市,不依赖「高精地图」的城区领航功能。
在看似与智能驾驶无关的车内,极越 01 全球首发搭载了「高通骁龙 8295」芯片。
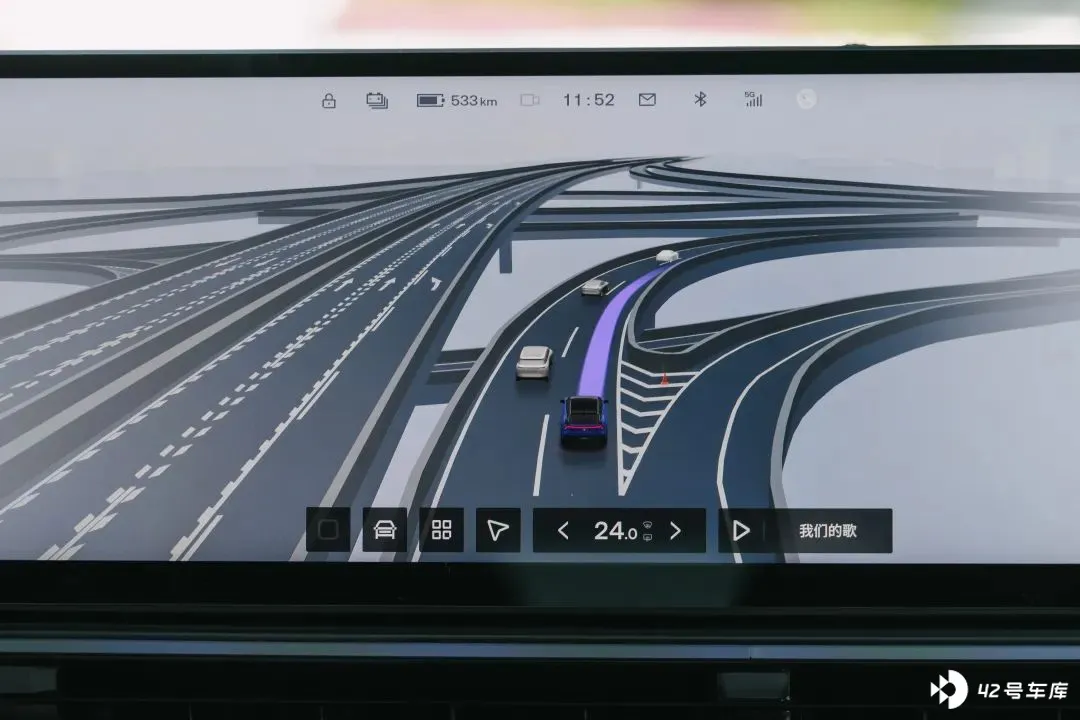
得益于新一代芯片在 GPU 渲染性能上的大幅提升, 相较于以往车型,极越 01 在智能驾驶的人机交互显示效果上进步显著。
搭载了 3D 智能驾驶地图,可将高精地图数据和感知到动静态的人、车、物与地图导航结合。在使用「领航辅助」功能时,能大幅度提高导航的真实性感受。
高速「领航辅助」体验
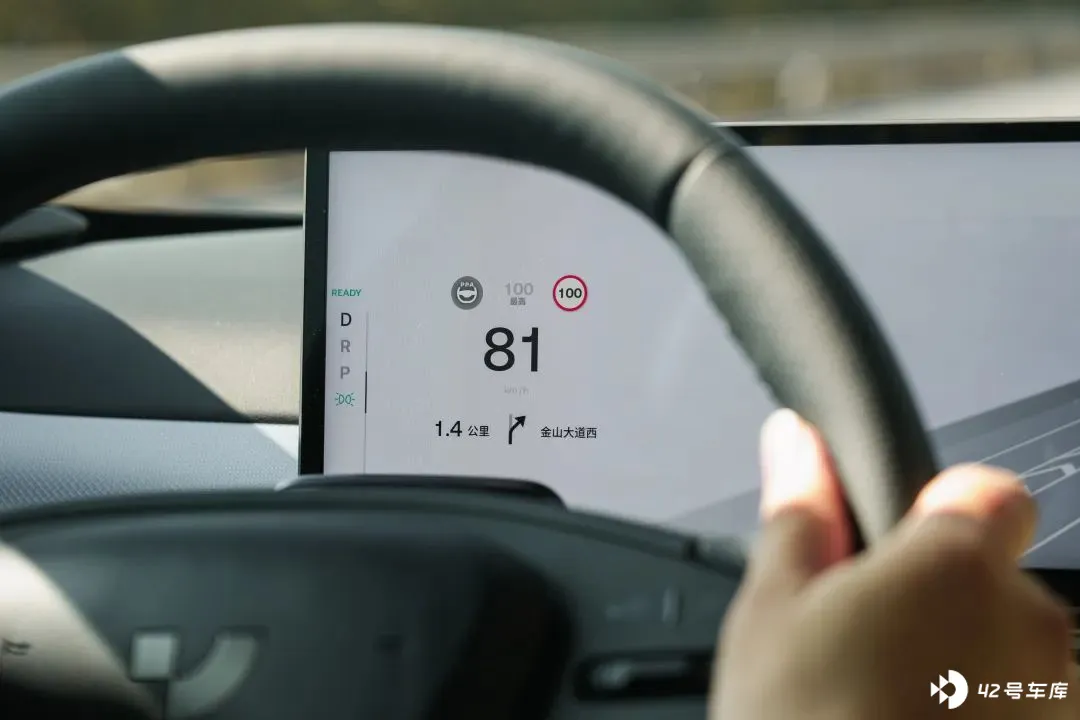
极越的「领航辅助驾驶」功能官方名称为「PPA」, 目前在广州,支持在覆盖高精地图的高速、城市快速路段进行使用。
当车辆驶入允许使用「PPA」功能的路段后,仪表就会出现灰色的「PPA」图标作为提示。此时,通过方向盘左侧的辅助驾驶开关按钮,即可进入「领航辅助驾驶功能」(PPA)。
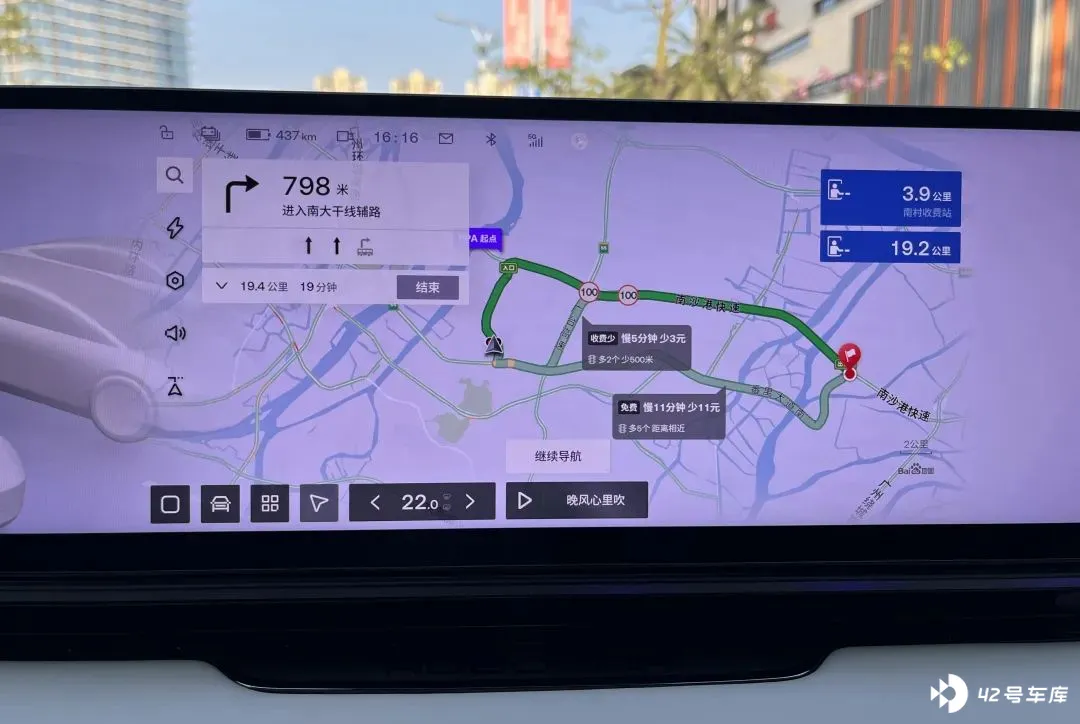
我们当天体验的路线为 南沙港快速和新光快速, 交通流量较小,涵盖三车道和四车道的路况,限速为 80—100km/h。
一、单车道行驶能力
在基础项「单车道行驶能力」方面,这台极越 01 的表现可以用「不功不过」来形容。 纵向的加减速控制和横向的车道居中保持,表现均较为稳定。
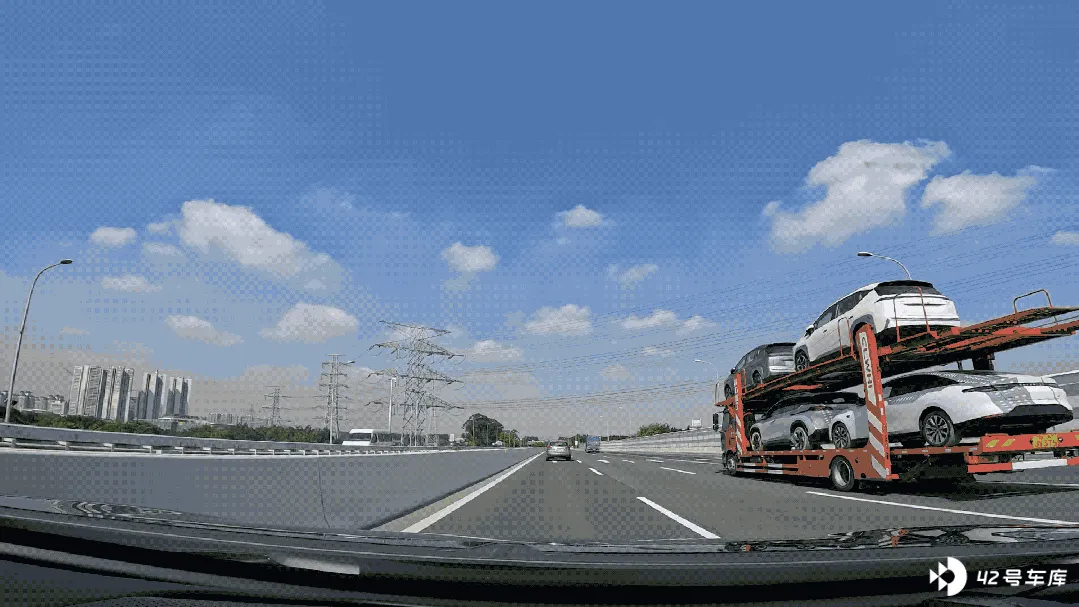
不过在应对相邻车道车辆近距离插入的场景时,系统刹车的动作幅度会略为偏大。在同车道前方没有车辆插入或减速的情况下,系统也会偶发轻微点刹的迹象。
但就整体使用体验而言,作为一套刚推出的系统,极越 01 的「PPA」功能 在单车道行驶这个基础项目上,体验和可用程度都没有太大的问题。
与此同时,极越 01 的「PPA」功能,还能够根据相邻车道行驶车辆的类型、行驶状况,作出适当的应对操作。
不仅能够对相邻车道的大型车辆,进行一定幅度的偏移避让。像下面这种相邻车道大巴小幅度侵入的场景,「PPA」也能及时减速作出避让,待侵入的大巴完全驶离以后,再加速进行超越。
二、多车道行驶能力
多车道行驶能力方面,在车流量较少的路况行驶时,「PPA」会倾向于在中间或左侧车道行驶。 系统允许从「左右两侧」超越同车道前方的慢车。
这次体验下来,现阶段「PPA」在高速主路 整体的通行效率属于中等偏上水平, 既不会像那些「激进派」系统那样见缝插针、变道策略十分积极。但也不至于被慢车长时间压速行驶。属于是「不激进,也不过分保守」的「折中派」。
在系统变道操作的「主观体感」方面,发起变道的瞬间纵向动作会略为「偏大」,而后续整个变道过程体感就会较为柔和。
下午行驶在南沙港快速的过程中,「PPA」出现了从匝道进入主路后, 较长时间行驶在最右侧车道的情况。
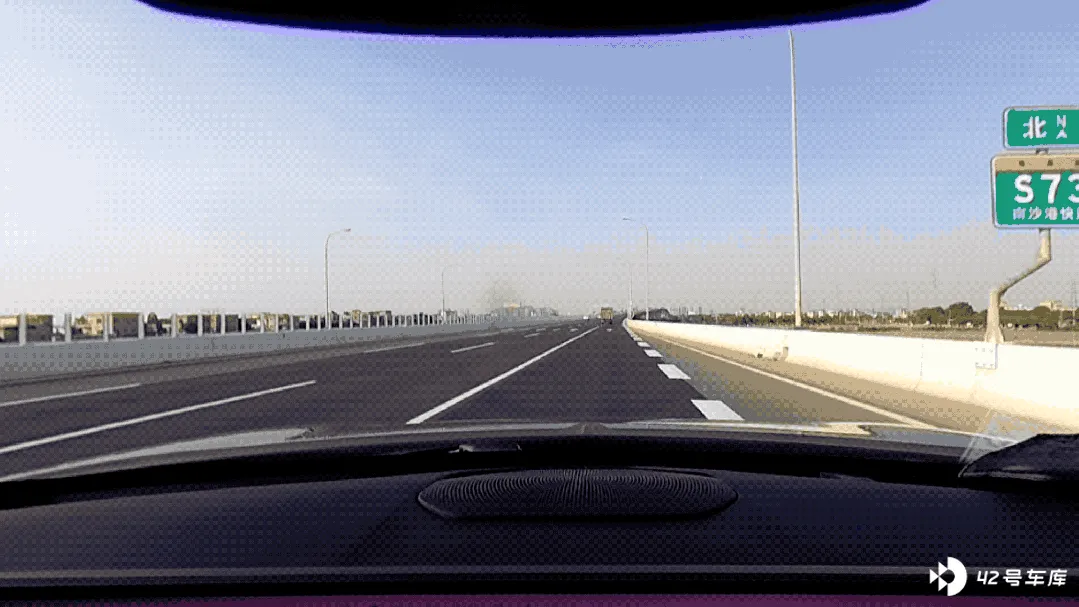
单纯从理论层面评价,过长时间在最右侧车道通行,并不符合提高通行效率的「理论准则」。
然而,根据我常年在该路段的通勤经历观察,在南沙港快速四车道的路段,最右侧车道通常是车流量最少、通行效率最高的一条车道。单论这一次体验,车辆保持在最右侧车道通行的这段时间,通行效率也同样是相对最高的。
因此,最「右侧车道通行」是否会降低通行效率,个人认为还得要结合具体路段的通行情况而定。
三、匝道通行
在上午和下午两次的体验过程中,「PPA」都会在 距离匝道口 2km 处, 开始发动变道汇入匝道,并在距离匝道口 1km 处进入最右侧车道行驶。
这两个距离设定相当固定,且高速与城市快速路段均采用相同的匝道发起、汇入策略。
针对匝道发起距离这一点,我与极越的产品相关负责人进行了简单的交流。
关于为什么会在 2 公里处就开始发起汇入匝道,以及这样的设定是否会对通行效率产生影响?
对方表示:这样的设定是为了确保车辆有足够的距离余量,可以成功汇入匝道。他们 不希望由于汇入距离过短,导致车辆无法汇入,甚至是出现违法行驶的情况。
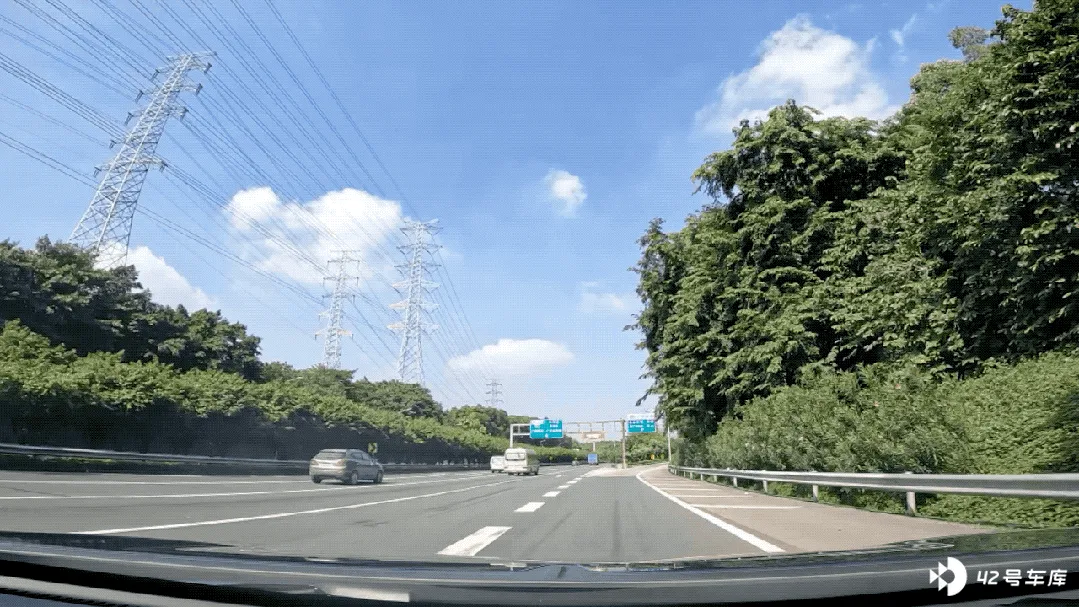
可见,这套「PPA」系统目前对于汇入匝道的设定,主要还是以求稳为主,这也符合这套系统所呈现出的整体风格。由于当天测试路线的交通流量相对较少,因此使用起来并没有任何没有拖沓、低效的主观感觉。
在匝道通行情况方面,虽然这是一套「纯视觉」方案的系统,但系统 在匝道内的车道居中表现较为稳定, 全程没有出现一次,因车道居中表现不佳而需要人工接管的情况。
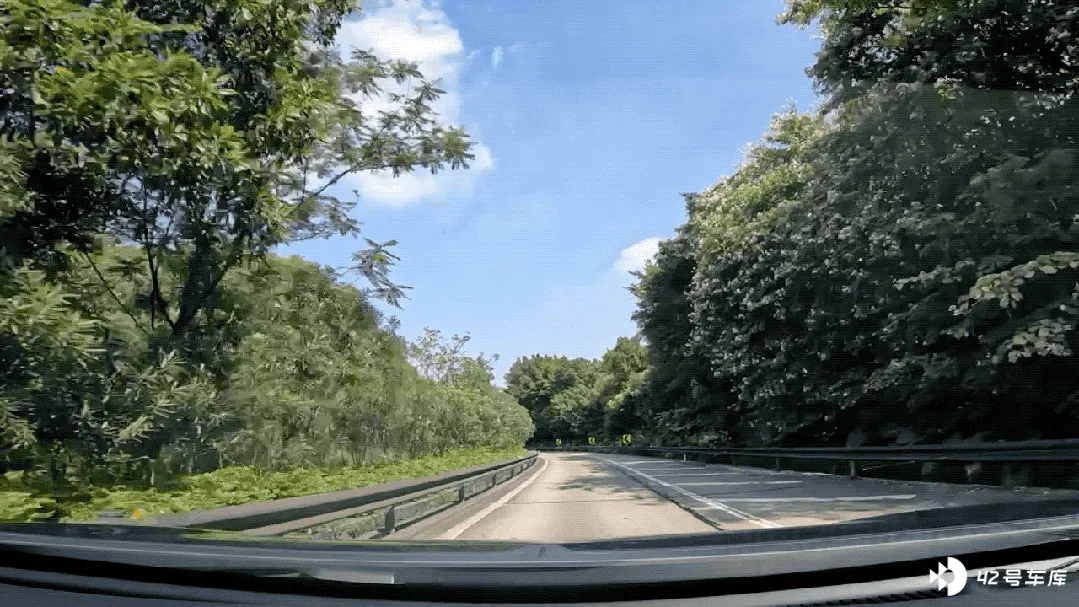
得益于有「高精地图」和「大数据车速」的数据支持, 系统在匝道内会以略高于限速的速度行驶。 而在个别大曲率窄弯,系统则会提前减速,车速会出现明显的下降。
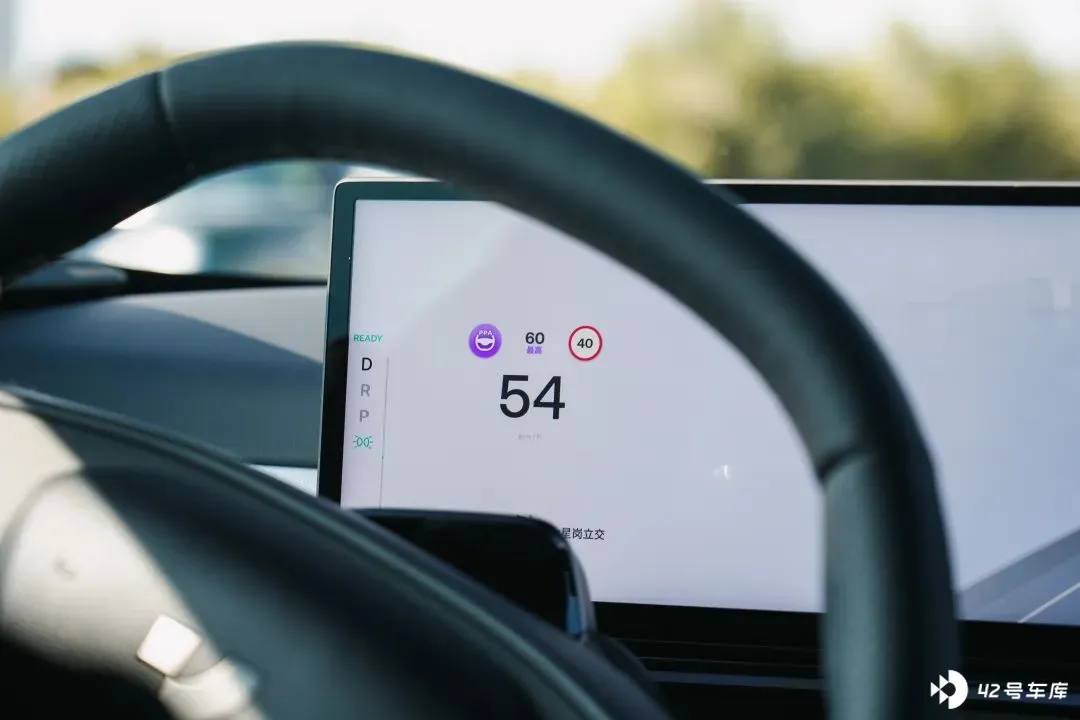
同时,由于目前系统需要「高精地图」数据来支持,难免会出现一些「数据断点」。
体验过程中,系统就出现了在「高速转高速」的匝道行驶场景中,由「PPA」降级为「LCC」的情况。这对于系统使用的连贯性体验,会造成一定的影响。
四、人机交互
虽说极越的「PPA」是一套刚刚推出不久的领航辅助系统,但系统在 人机交互方面的设计,已经做得相当到位。
除了上面提及的,标配了「高通骁龙 8295」新一代座舱芯片,使得车机大屏的人机交互显示效果十分出色以外,极越 01 还配备电容感应方向盘,并且「脱手检测」的提示也不会过于频繁,这都为系统良好的使用体验打下了基础。
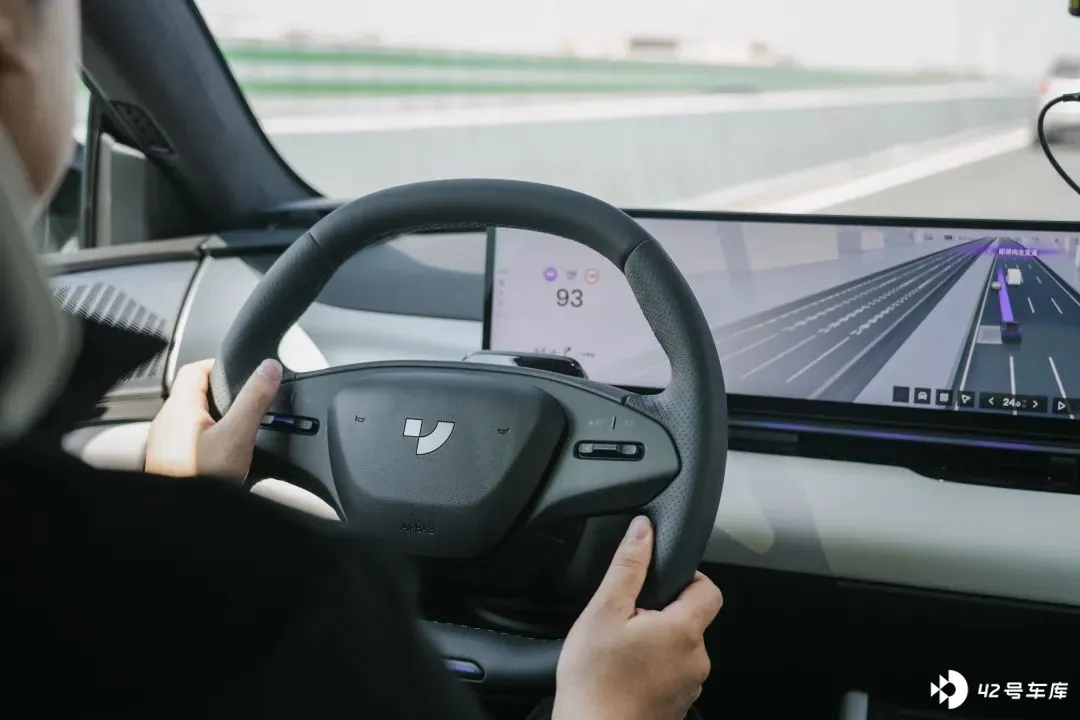
而在这套系统的「人机交互」设定当中, 最令我有好感的地方,其实在于它的语音提示。
不仅常规的「开启、变道、即将退出、退出......」有清晰的语音提示,并且在 「PPA」即将降级至「LCC」的语音提示中,还会明确提示驾驶员,要注意辅助驾驶系统的工作状态变化。
在我看来这一点尤为值得肯定,能有效避免驾驶员,由于未能及时掌握辅助驾驶系统的工作状态,而产生交通违法,甚至是危及行车安全的情况出现。
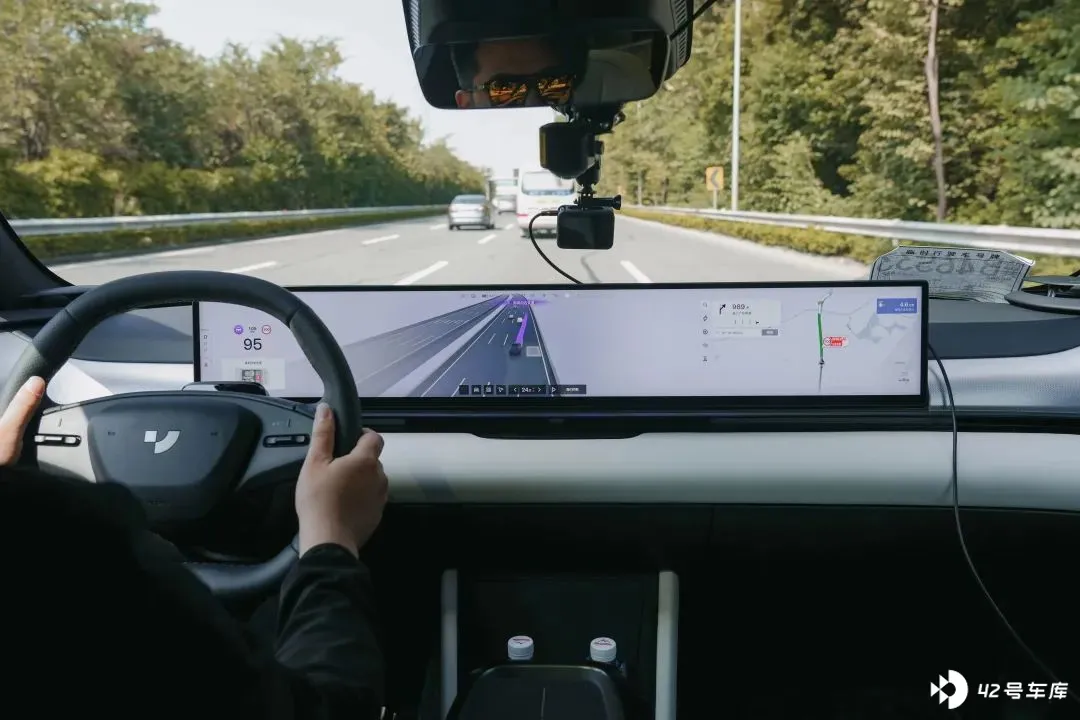
整体而言,这一次在车流量相对较小的高速路段体验下来,从可用程度、通行效率、主观可靠性这三个维度进行评价, 极越这套刚推出不久的「PPA」领航辅助驾驶系统,其「完善程度」已经足够令人满意。
常规驾控
在这个强调「人车共驾」的阶段,即便是「汽车机器人」常规时间也需要由驾驶员来操控。因此,除了「智能驾驶」体验以外,这台极越 01 基础的操控表现如何,相信也是大家关注的重点。
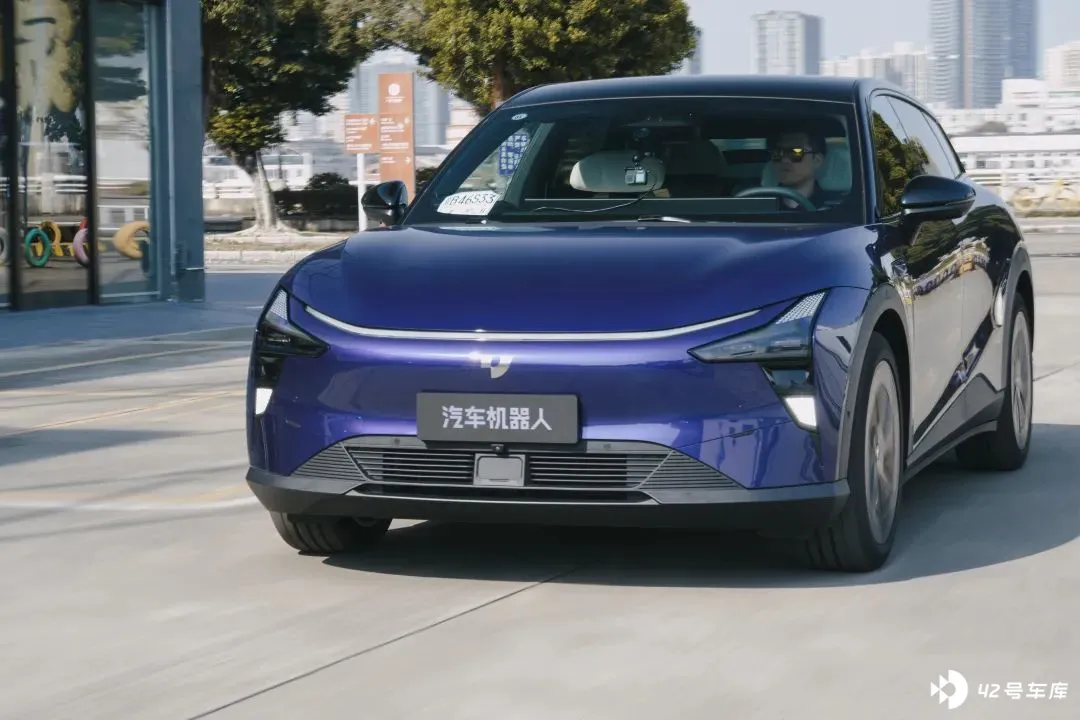
在常规的驾控表现上,这台极越 01 的表现会比较「硬核」,甚至可以说 是 目前吉利 SEA 架构下设定「最硬核」的一款车型。
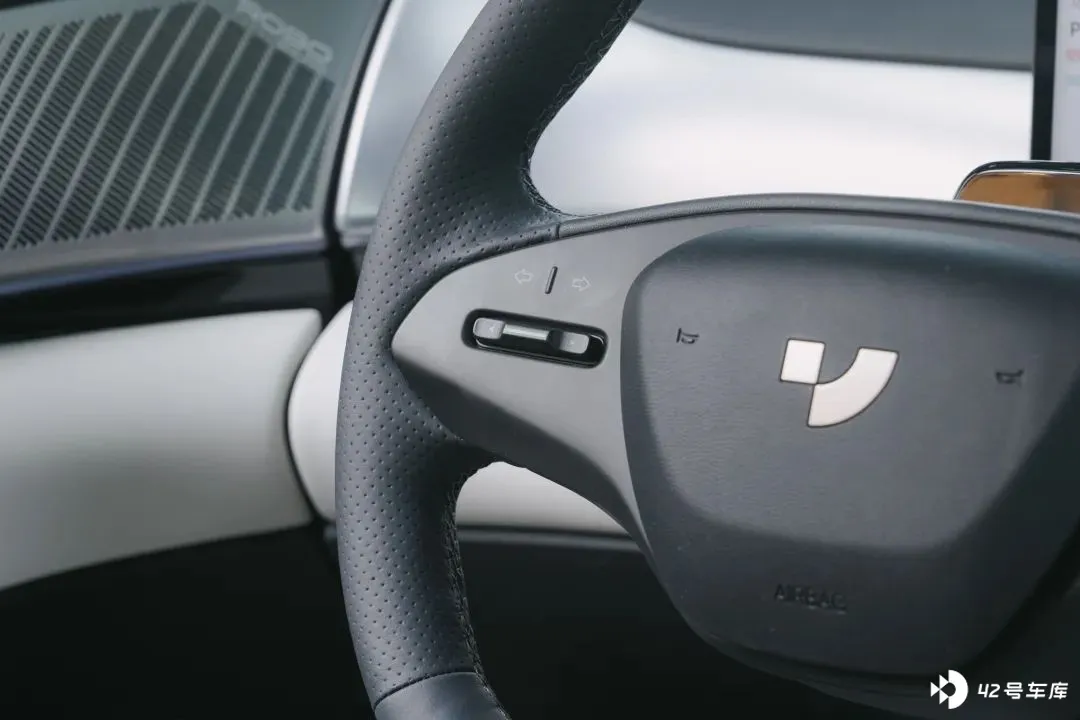
首先在操作的设计层面,这台极越 01 采用了 「按键转向灯」和「屏幕换挡」 的「新潮设计」,取消了方向盘后部左右两侧的控制拨杆,这一点与特斯拉新一代车型的设计非常相似。
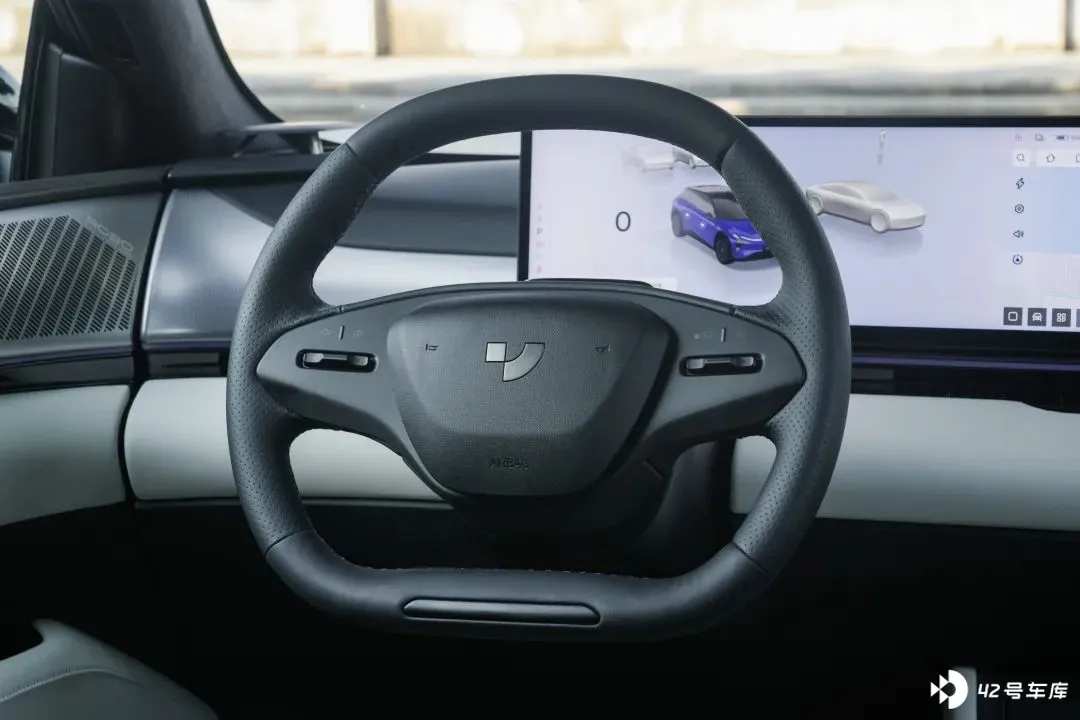
关于这两个高频操作功能的「创新」,此前在特斯拉车型上就引发了不小的争议。 一部份人表示难以习惯,另一部份人则认为习惯以后用着相当顺手。
或许是由于操作习惯的问题,加上极越 01 的 左右转向灯采用了平行排布, 在这次试驾过程中,我始终不能自如地使用这个「按键转向灯」。
并且这种目前尚属独特的设计,拉大了与其它车型的操作差异,对于经常会在不同车型之间切换的用户并「不友好」,因此我个人对这一设计持保留态度。
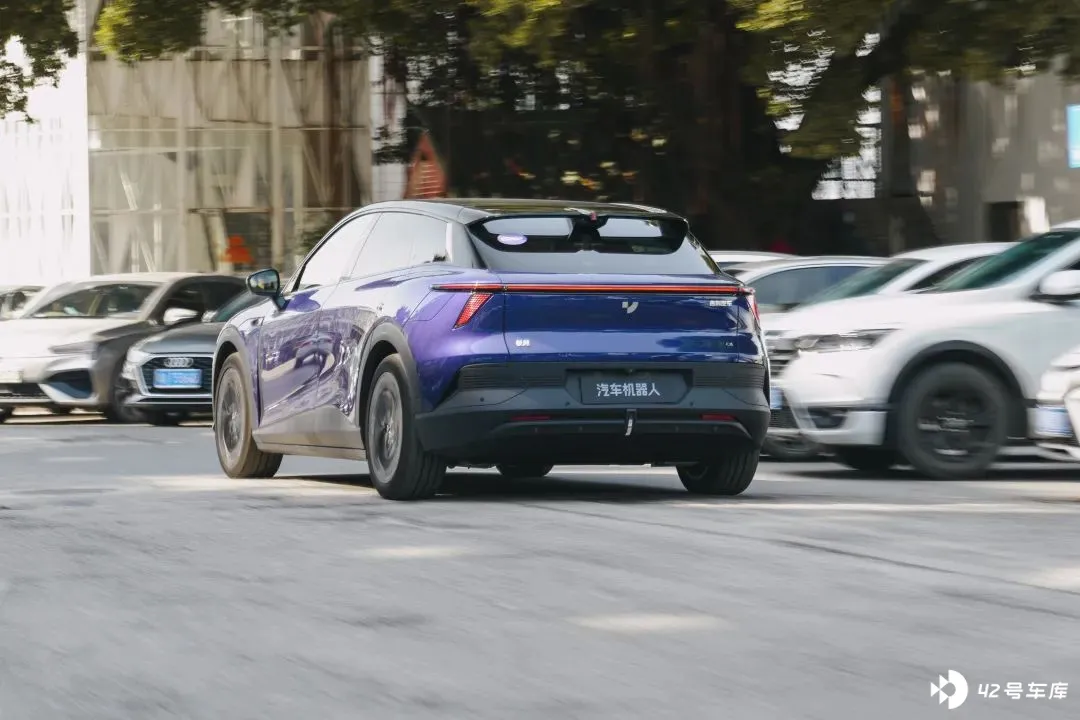
「双踏板」的表现方面,我们试驾的车型是采用双电机四驱布局的「Max Performance」版本, 最大功率 400Kw(544Ps),官方 0—100km/h 加速 3.8 秒, 在绝对动力性能上相信无需过多介绍。
在刹车踏板方面,极越 01 的刹车脚感明显「偏硬」,且 刹车踏板的制动力输出不够「线性」。 在需要频繁刹停的拥堵路况,总是需要更深地踩下刹车踏板,才能输出符合心理预期的制动力度,这一点需要时间适应。
在动能回收的调节上,这台极越 01 与此前特斯拉车型的设定逻辑十分类似。
不提供分挡位的动能回收力度调节,仅在「踏板模式」调节中提供 「滑行」与「减速」 两个选项。这也就意味着,用户只能在 「有动能回收」和「无动能回收」 之间作出抉择,这一点值得商榷。
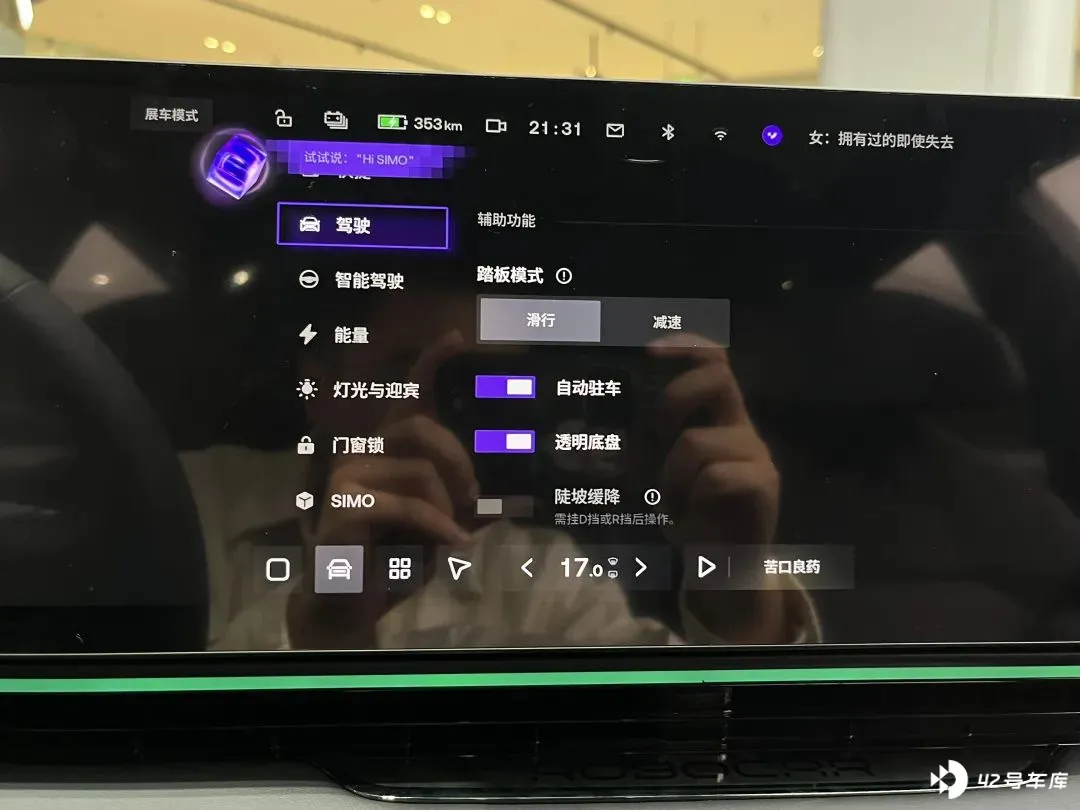
虽说不能选择回收力度,但在开启动能回收之后,松开电门踏板车辆会 有一定的滑行时间,并且回收的力度也相对「克制」, 对车内乘员的体感不会造成太大的影响。
而在 底盘和转向 方面,这台极越 01 的调校风格 明显偏向「硬朗、运动」的风格。
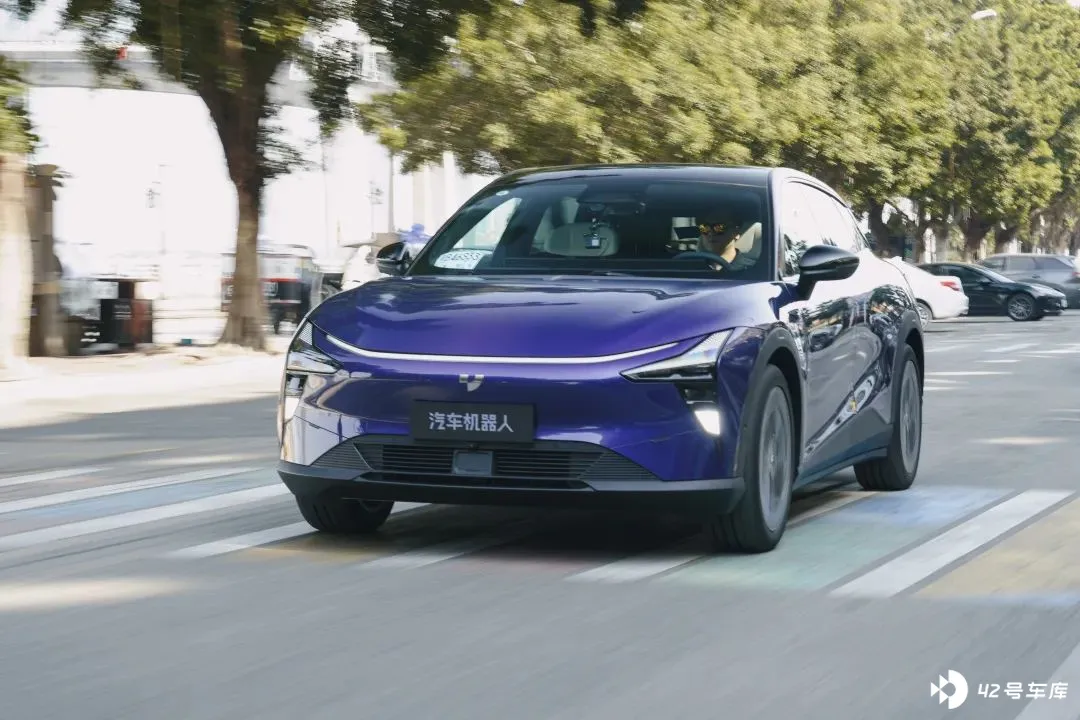
有别于其它 SEA 架构车型「高级、富有韧性」的底盘调校风格, 极越 01 的底盘调校较为硬朗。 支撑性相当给力,而舒适性就会有所妥协,尤其是在辗过路上较深的井盖时,不禁会让我想起特斯拉 Model Y 的底盘感受。
当然, 极越 01 的底盘「高级感」是明显要比 Model Y 更强, 但整体硬朗、偏向操控的调校调性,会与其有几分相似之处。
在转向标定上,即便将转向调节放在「舒适」,这台极越 01 的 转向手感也是明显偏沉。 不仅是转向输入的阻尼较大,方向盘回中的力矩也会偏大,驾驶起来能给人营造相当强的「运动气息」。但若是习惯较轻转向手感的女性用户,或许就需要一定的适应时间。
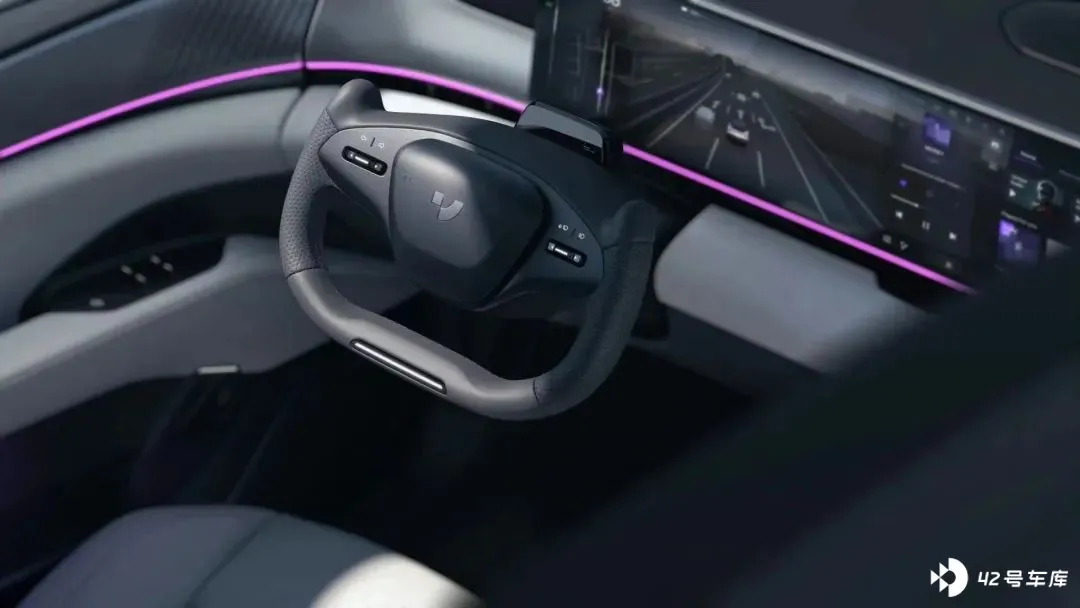
并且,我们此次试驾的车型,搭载了传统的「全辐方向盘」,虽说没有任何「上手成本」,但会稍微遮挡前方的 35.6 英寸 6K 超清一体屏。若要追求更好的大屏体验,「半辐 U 型方向盘」相信会是更好的选择。
写在最后
总结此次动态试驾体验,这台极越 01 不论是「技术路线」还是「试驾感受」,总会让我的大脑, 不自觉地将它与「特斯拉」产生联系。
相同的「智能驾驶」感知方案、相似的驾驶操作设计,还有风格接近的车辆动态调校……
作为一台强调智能化水平、自称为「汽车机器人」的新车,这台极越 01 给我一种「既新鲜,但又有几分熟悉」的初印象。
话虽如此,但在试驾结束之后我却没有丝毫担心,这台极越 01 会因为与同价位的特斯拉车型过分趋同。
毕竟,单纯论车型本身的产品力表现。不论是绝对的性能数据、座舱的智能化水平、「高阶智能驾驶」的落地情况、驾乘品质等等 这一众方面,极越 01 都有着相当明显的优势。
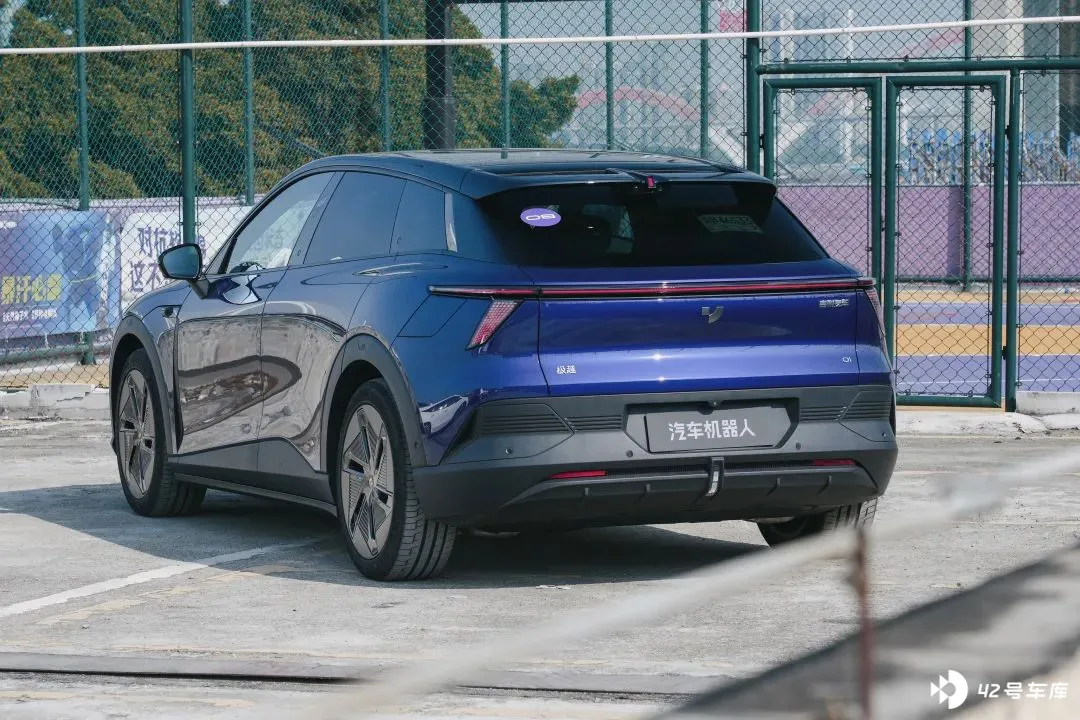
然而当我们翻开「销量成绩单」,就会发现当前国内新能源市场,一个相当有趣的现状:
一众主流的「新势力」品牌推出的全新一代车型,有着不输一线国际品牌车型的 「理性产品力」。 然而,当理性的「产品力」遇到感性的「品牌认知」,在消费心理中「感性」总是会更占上风。
这或许会是当前不少新势力品牌,在努力打磨产品之外,同样需要发力的一个方向。