撰文:伍景涛
收获一众好评的,Banyan 2.4.0 版本。
话说在 3 个月前,我们在蔚来 ET7 上,体验了 Banyan 2.1.0 版本 NOP+ 的「高速领航功能」。
可相当不凑巧的是,就在我们完成测试的当天晚上,蔚来官方就正式推送了 Banyan 2.2.0 版本。导致我们的那一期测试还没推送,就已经落后了。
但抛开版本迭代这个因素,回归到那次测试本身。蔚来 Banyan 2.1.0 版本的高速领航功能表现,放在当下的时间节点,确实也很难让我们给出高分好评。
使用过程中频繁出现「断点」,变道执行能力不足,导致通行效率偏低。这些不大不小的问题,较为明显地影响了那一版 NOP+ 高速领航功能的主观使用体验。
而后续在网上冲浪和跟蔚来用户的交流之中,我们得知从 Banyan 2.2.0 版本开始,上述的这些问题,已经被逐步修正了过来。
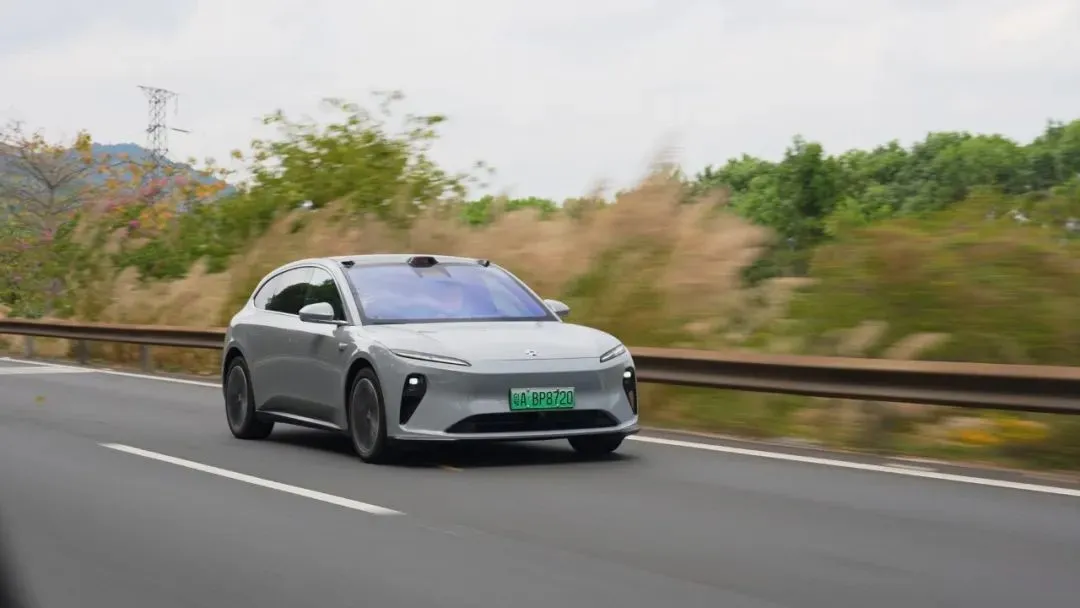
因此,在时隔 3 个月之后,我们借来了一台, 搭载 Banyan 2.4.0 版本的蔚来 ET5T。
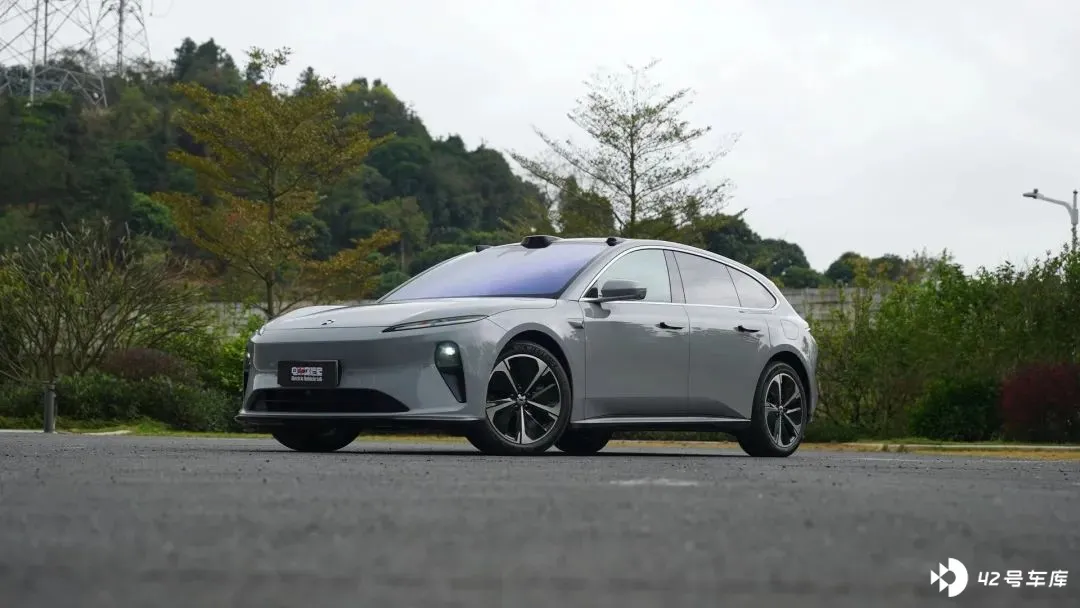
来看看,在修补了那几个影响体验的「窟窿」之后,蔚来 NOP+的高速领航功能,在体验层面有没有长进。
由于一些原因,这次的「智能驾驶测试」只能通过图文的形式来给大家呈现。虽说观看体验可能会有落差,但在内容方面和视频是基本相同的,那下面就直接进入主题。
前置信息
按惯例,首先要介绍一下车辆、系统和测试路线。
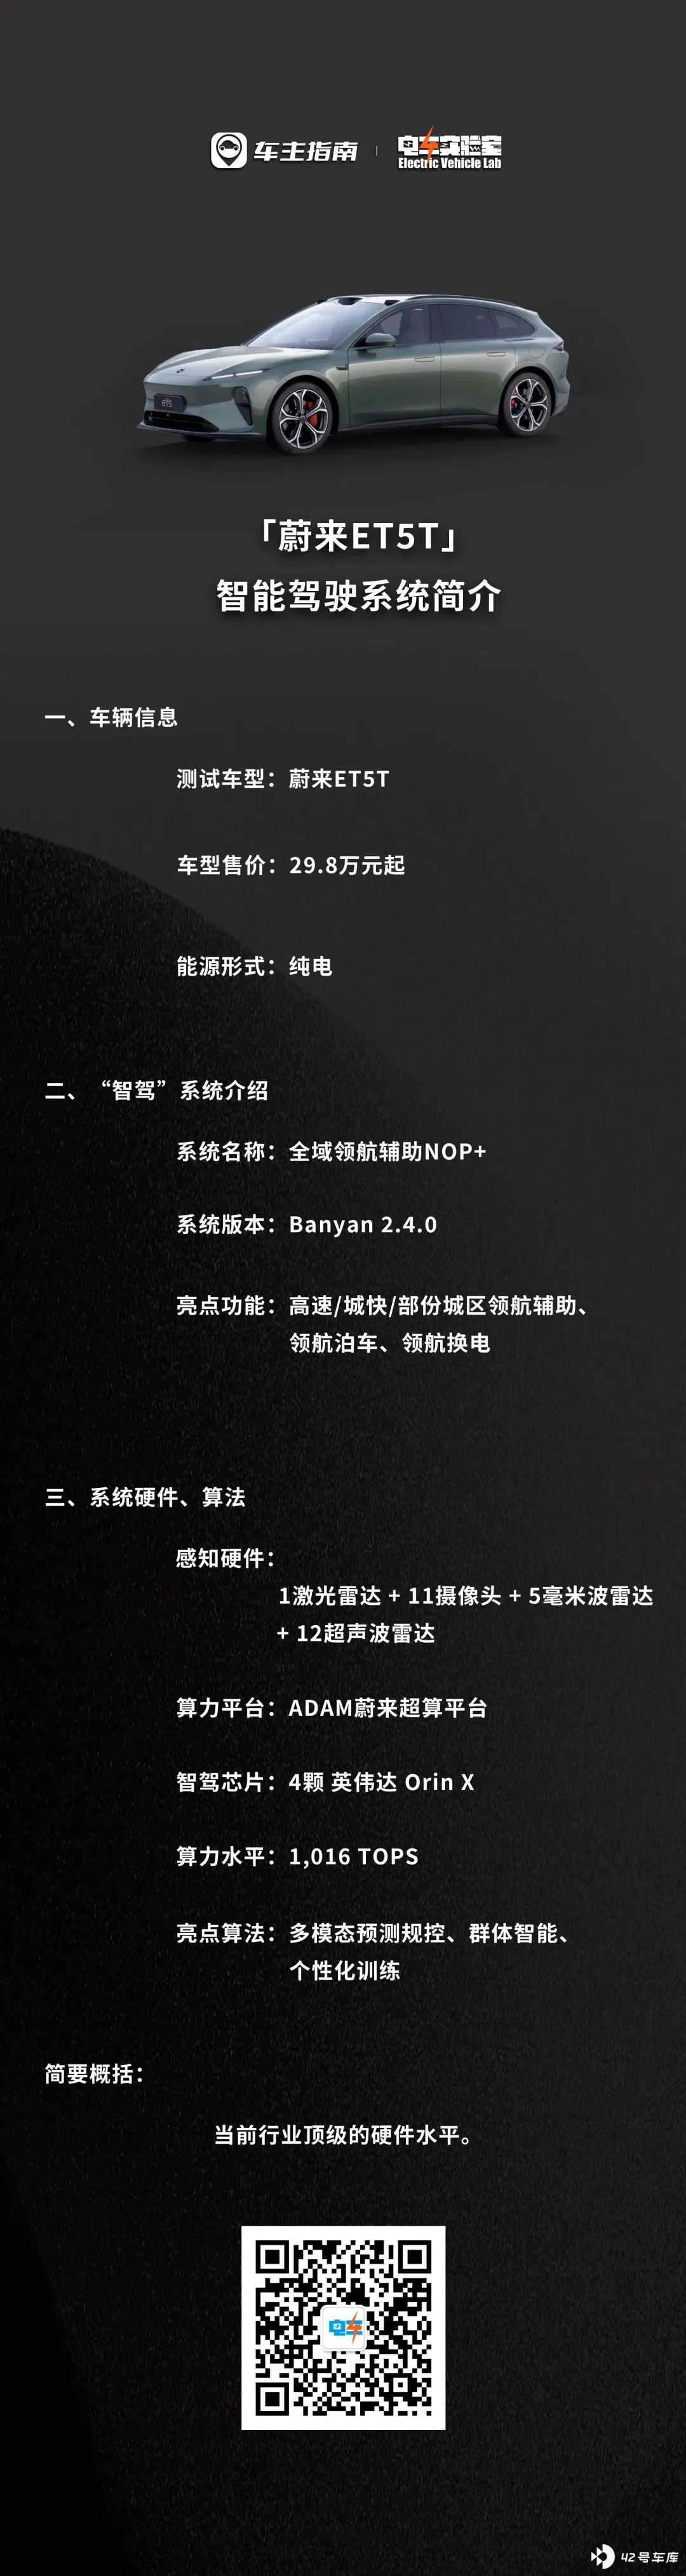
我们这次测试的车辆,是一台 2023 款的蔚来 ET5T。智驾系统方面,基于 NT2 平台打造的所有蔚来车型,均搭载了蔚来 「Aquila 超感系统」。
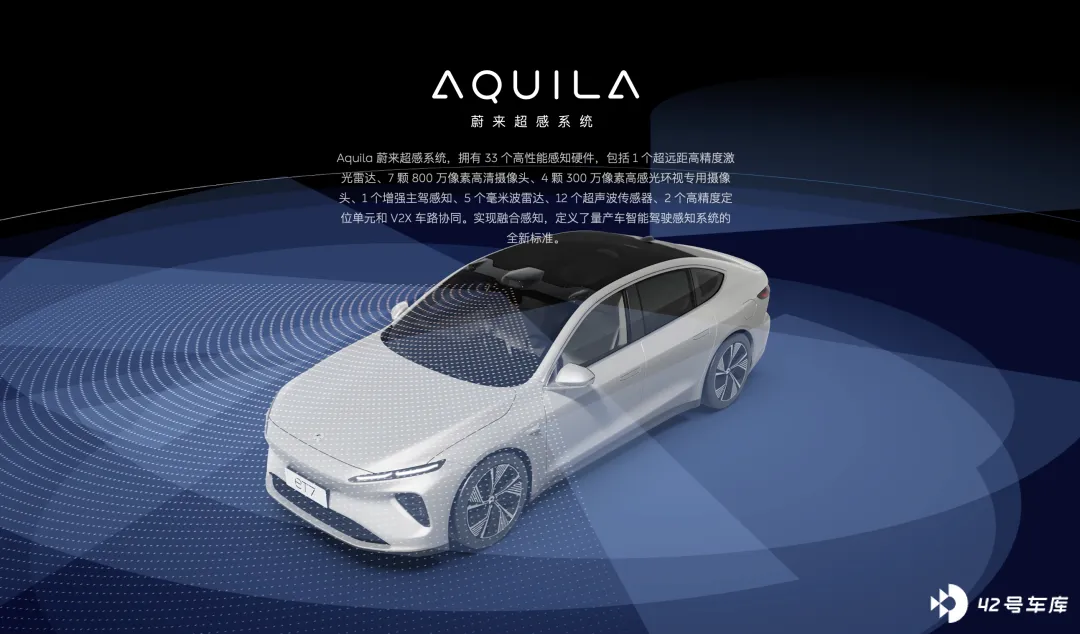
虽说这些车型的级别、价格不尽相同,但在智驾硬件上却是统一的「超高」规格,这一点相当值得好评。
配备了包括 1 颗激光雷达、 7 颗 800 万像素摄像头、4 颗 300 万像素环视摄像头、5 个毫米波雷达、12 个超声波雷达,在内的 33 个高性能感知硬件。
算力层面,采用蔚来超算平台,使用 4 颗英伟达 Orin X 芯片,算力高达 1,016Tops。
可以说,不论是感知硬件,还是算力水平上,这套系统都称得上是目前行业的超一流水准。
由于我们拿到的车辆,只支持高速和部份城快路段的领航功能,因此,我们这一次会继续进行,高速路段的领航功能测试。
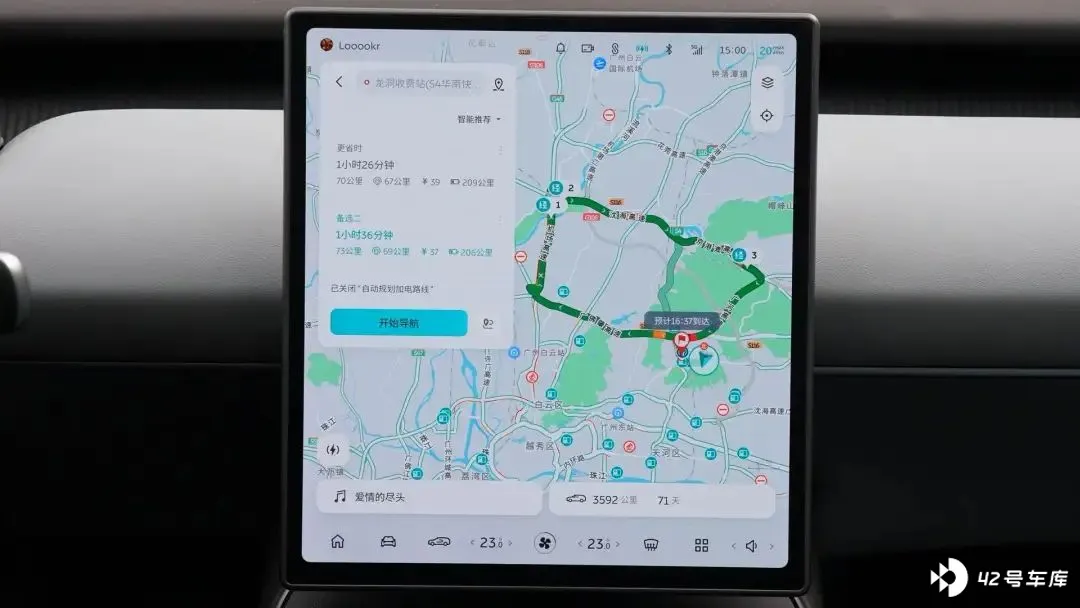
路线方面,我们从广州的龙洞收费站上高速,途径广佛肇高速、机场高速、沈海高速、广河高速,最后回到出发点,单次测试 高 速 路段长度大约 70km。
交待完与测试相关的前置信息,下面就正式进入测试环节。
对于高速领航,我们还是按照惯例,将那些大家普遍做得足够完善的点,简要带过。着重介绍这套系统做得特别出彩,或是还不够完善的细节。
单车道行驶能力
首先是单车道行驶能力,早在 2.1.0 版本 NOP+的测试中,蔚来的高速领航功能,在单车道行驶这个基础项目上,表现就已经做得相对完善。
而作为更新的 Banyan 2.4.0 系统的实际表现,则要更上一层楼。不仅常规的 纵向跟车加减速足够平顺,横向的车道居中保持 也做得相当稳定。
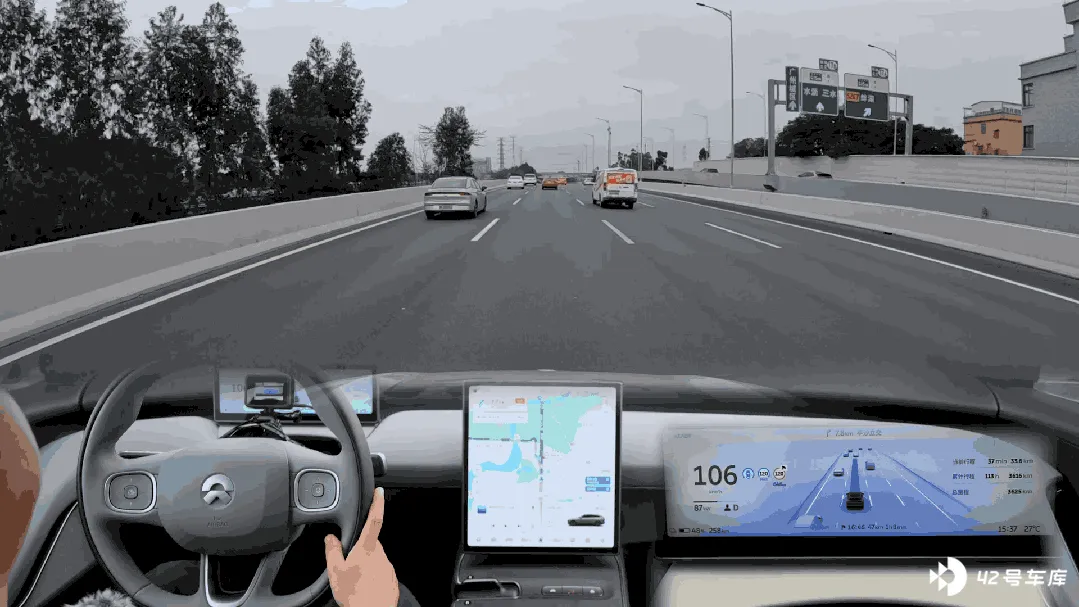
并且 2.4.0 版本, 在车辆加减速的时机和节奏上,也会更加符合驾驶员的预期。
像弯前减速、通过弯心后提速、进入通行效率更高的车道后,会迅速提速至设定车速,来超越相邻车道的慢车等等。这种更符合驾驶人预期的速度控制,能明显增强使用领航系统时,主观的「爽快感」。
而应对相邻车道车辆插入的场景,2.4.0 版本的表现也相当出色。 不论是常规的近距离加塞,还是大速度差的车辆插入,又或者是车辆四分之一车身的侵入,系统都能轻柔应对。
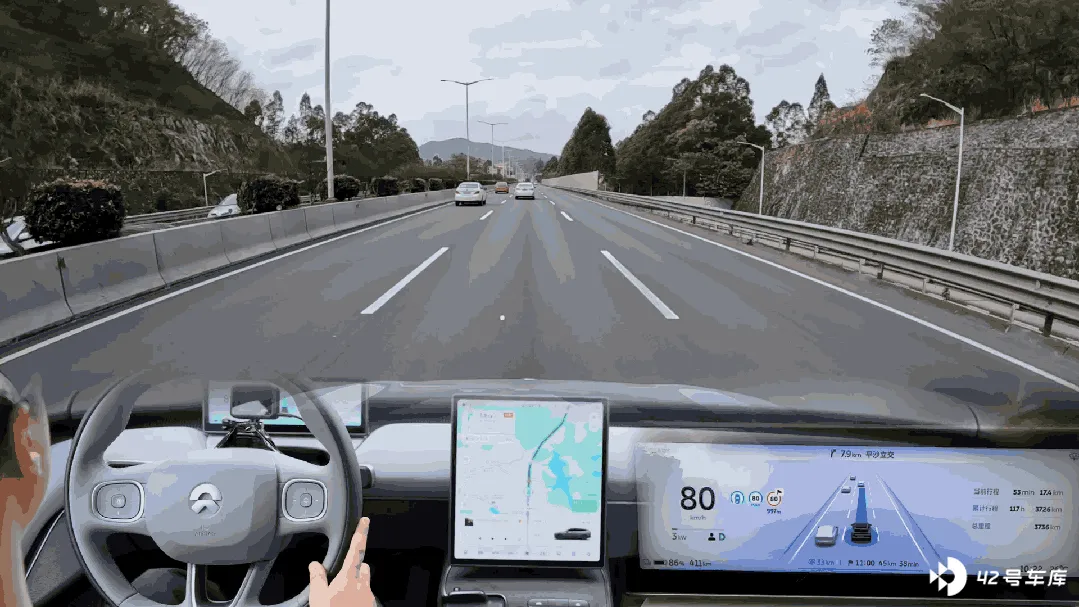
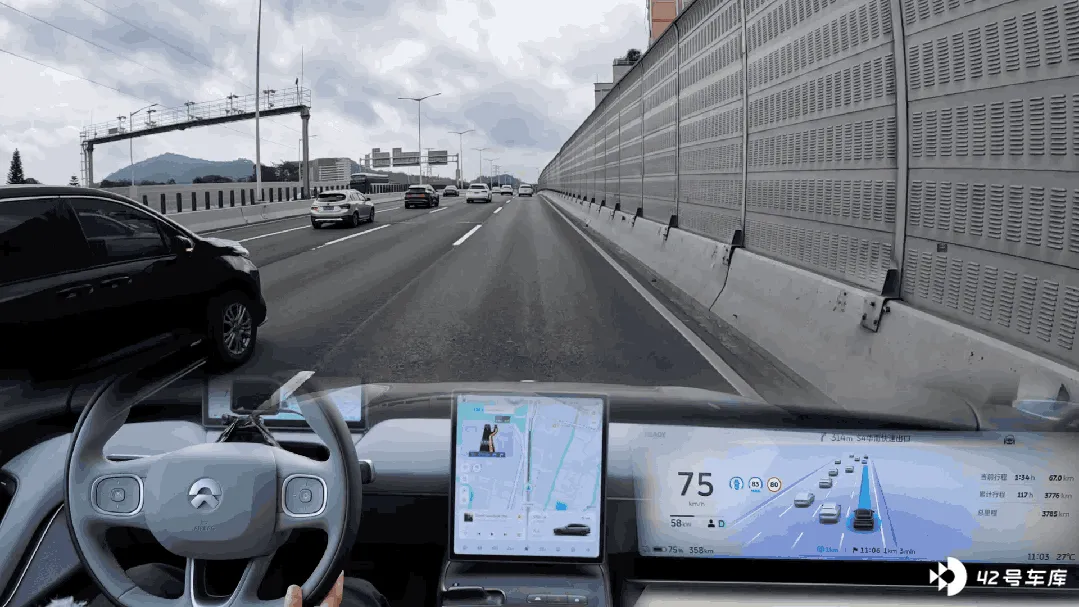
以上就是 Banyan 2.4.0 NOP+,在单车道行驶体验,做得足够细腻的地方。
但在这一次的测试中,我们也发现了一些值得优化的小问题,其中最为突出的,是拥堵路段行驶时的跟车设定。
在我们两次测试过程中,这台 ET5T 在拥堵路段通行时,系统的跟车距离都明显偏大。 也正因为与前车之间存在过大的空间,导致在低速跟车时,相当容易被相邻车道的车辆插入加塞。
拥堵路况被连续加塞:
甚至在测试中,遭遇连续被左侧车道社会车辆加塞的窘境。在大交通流量下,针对低速跟车时的防加塞能力,蔚来的 NOP+还有一定的提升的空间。
多车道行驶能力
介绍完基础的单车道行驶表现,下面就进入到大家最关注的「多车道行驶能力」。
在 3 个月前,Banyan 2.1.0 NOP+ 高速领航功能的测试中,我们就指出,当时系统在多车道行驶能力上的表现亟待加强。
特别是在变道执行能力上,由于当时系统在执行变道时,需要过大的变道空间才能完成变道。 导致那一版系统的多车道行驶策略相当保守, 被慢车「压速」时,无法及时变道超越,严重地影响了当时系统的通行效率。
时隔 3 个月,再次测试已经进化到 2.4.0 版本的 NOP+,这一个痛点就得到大幅的改善。
最直观的感受就是, 系统的「变道意愿」明显增强了。 行驶在交通流量较大的路段,被前方慢车压速时,系统会积极寻找机会变道超越。
多车道行驶片段:
而不是像 2.1.0 版本那样,会长时间跟在慢车身后,导致通行效率受到严重影响。
事实上,变道积极性提升的背后,本质是变道执行能力的提升。
2.4.0 版本的 NOP+ 变道执行能力的进步十分显著,不仅执行变道需要的空间明显变小,并且 系统的变道博弈能力也有一定增强。
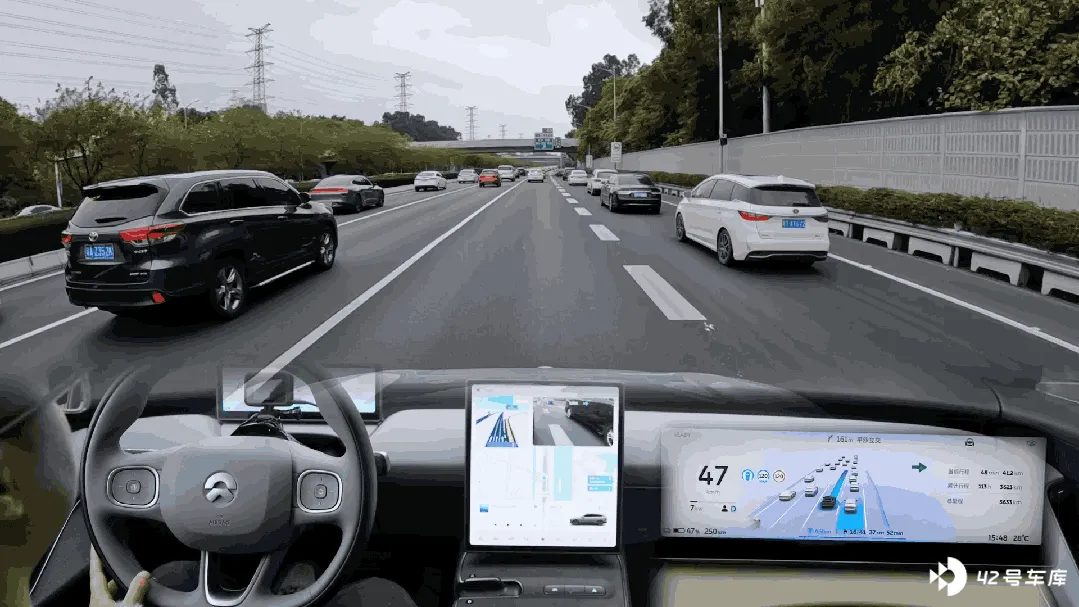
而在发起变道时,如果遇到目标车道后方车辆,加速往前顶的「特殊情况」。
系统也能用轻柔的转向动作,取消变道。并通过 NOMI 的语音提示,实时给驾驶员同步当前系统的操作,从而给到车内乘员足够的主观「安稳感」。
取消变道片段:
在具体的多车道行驶表现上,系统不仅能左右开弓,从左侧和右侧进行变道超车,并且在交通状况允许的情况下, 还会进入最右侧车道超越慢车。
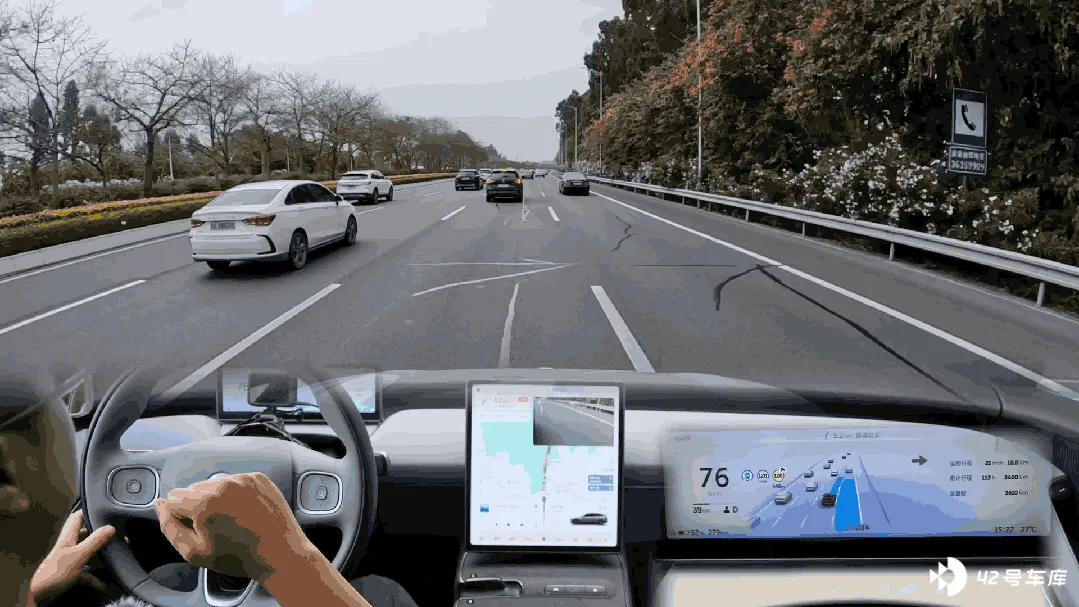
进入最右侧车道,这个操作或许具有一定的争议。但从我个人的使用经验,以及 NOP+ 在这一次测试的表现来看。
在车道数量较多的高速路段行驶时,在部份时间和路段,最右侧车道确实会有较高的通行效率。 只要看准时机,在恰当的交通情况下,合理使用最右侧车道,既能提高通行效率,也能尽量避免无效变道的发生。
说到无效变道,在最近我们测试「高速领航功能」中,各家系统的「多车道行驶策略」,呈显出了较为明显的两极分化现象。
一部分系统的变道策略相对保守,虽说能避免出现过多无效变道的情况,但主观的通行效率却相对一般。
另一类系统则是,具有较为激进的变道策略模式,主观变道意愿更高,但又容易频繁出现无效变道的情况。
此前多轮测试体验下来,给我们的主观感受就是,在现阶段, 提高变道效率和避免无效变道似乎是一种「鱼和熊掌不可兼得」的取舍。
而这一次在蔚来 Banyan 2.4.0 NOP+的测试中,我们发现这个矛盾就得到了比较好的调和、兼顾。
既能高效通行,也不会出现无效变道:
相较于 2.1.0 版本,系统不仅呈现出更为积极的变道意愿。在后续的数据统计中,我们发现两趟测试下来,系统只做出了一次无效变道。 属于是 既能兼顾通行效率,又能较好地避免烦人的无效变道,这样的使用体验值得肯定。
多车道行驶项目的结尾,得讲讲我们测试线路上,其中一处 极具考验的分流路口复杂地面标线。
这一处 「减速标线+虚实线」混合的复杂交通标线, 相信看过我们,此前测试视频的朋友并不会陌生。
通过观察 SR 界面,我们发现两次测试,系统均未能正确识别这一段的地面标线。两次都将允许变道的虚实线, 误识别成实线。
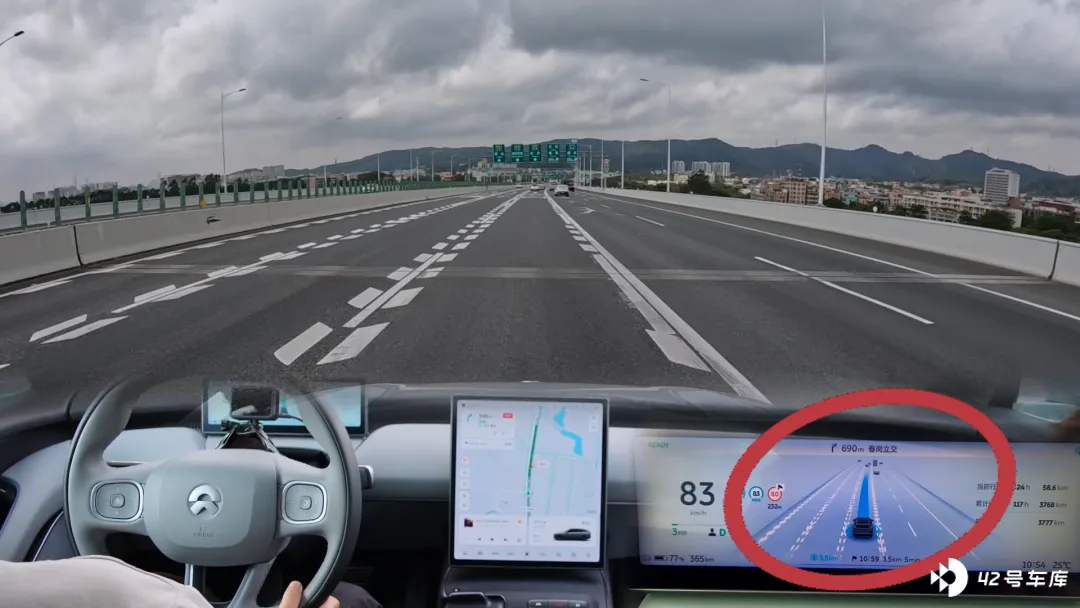
第一次测试,系统是向前行驶至纯虚线处才发起变道,成功进入目标分流路口。
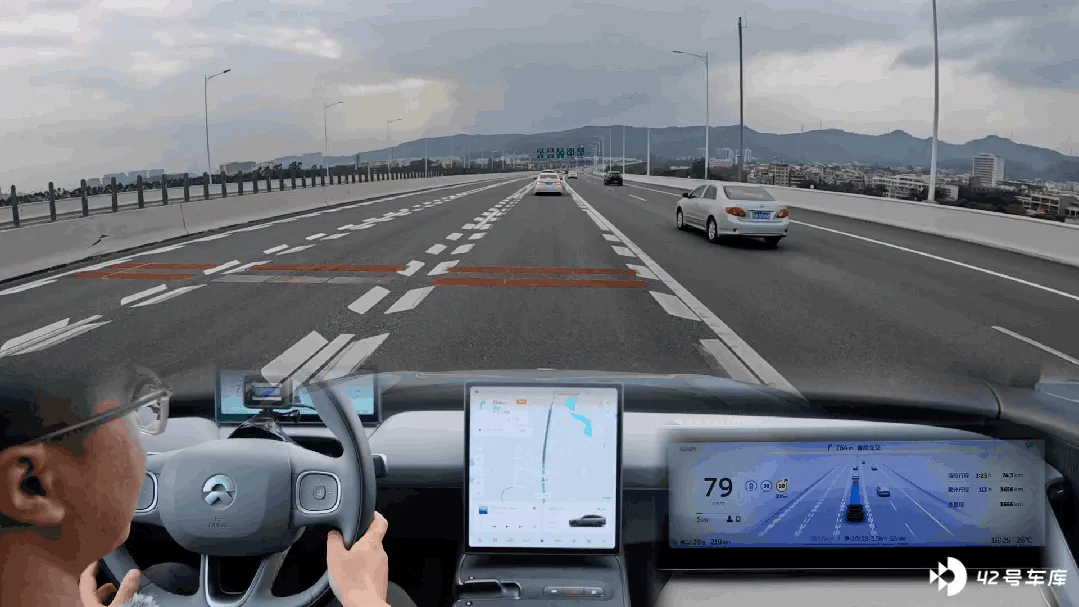
而第二测试,系统则直接错过了所有允许汇入的路段。不论是虚实线,还是纯虚线路段系统都没有发起变道。
最终是行驶到不允许变道的路段才提示接管,并且出现了在导流线前大幅减速的现象。我们只能接管车辆,将错就错继续向前行驶。
错过分流路口:
由此可见,在复杂地面标线的识别能力上,NOP+ 还有需要提升的细节。
匝道通行
行驶能力评价的最后一个项目,是匝道通行能力。根据两次测试记录的数据,在正常交通流量下,系统会在距离匝道口 2km—1.5km 的距离,发起变道汇入匝道。
如果遇到交通流量较大的路况,系统还会将汇入匝道的时机进行提前,在距离匝道口大约 2.2km 就发起变道,汇入匝道。
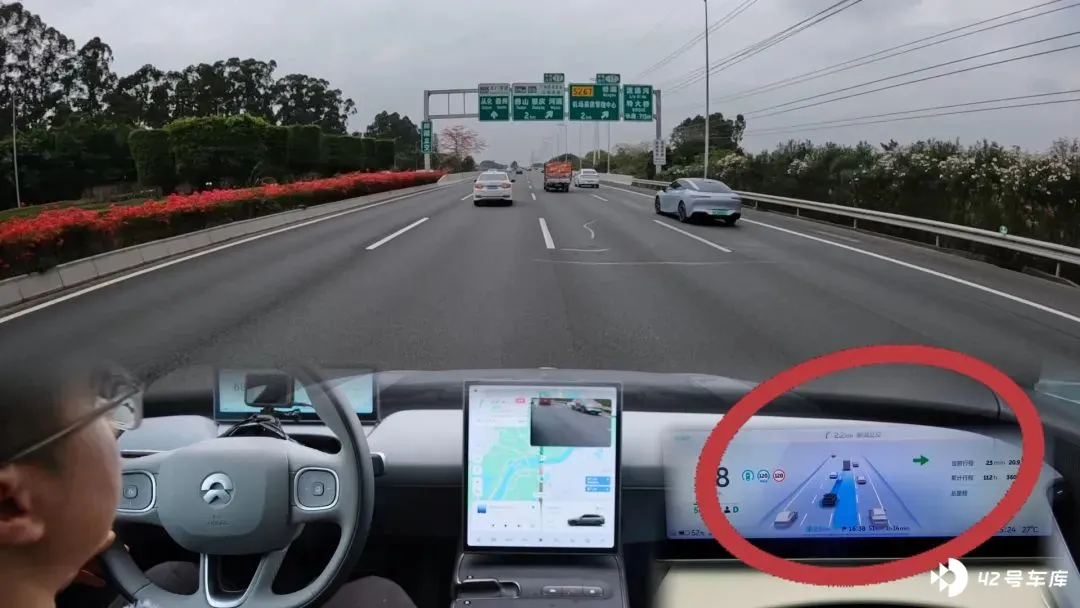
并且,提前发起汇入时,NOMI 也会有清晰的语音告知。这几点细节,2.4.0 版本的 NOP+都做得足够完善。
但与我们此前测试的「智驾领航」系统,普遍会在,距离匝道口 1km 处,进入最右侧车道行驶的策略不同。
在多个匝道汇入场景中,这一版的系统都在 距离匝道口 1.5km,甚至是更远的距离,就汇入主路的最右侧车道。
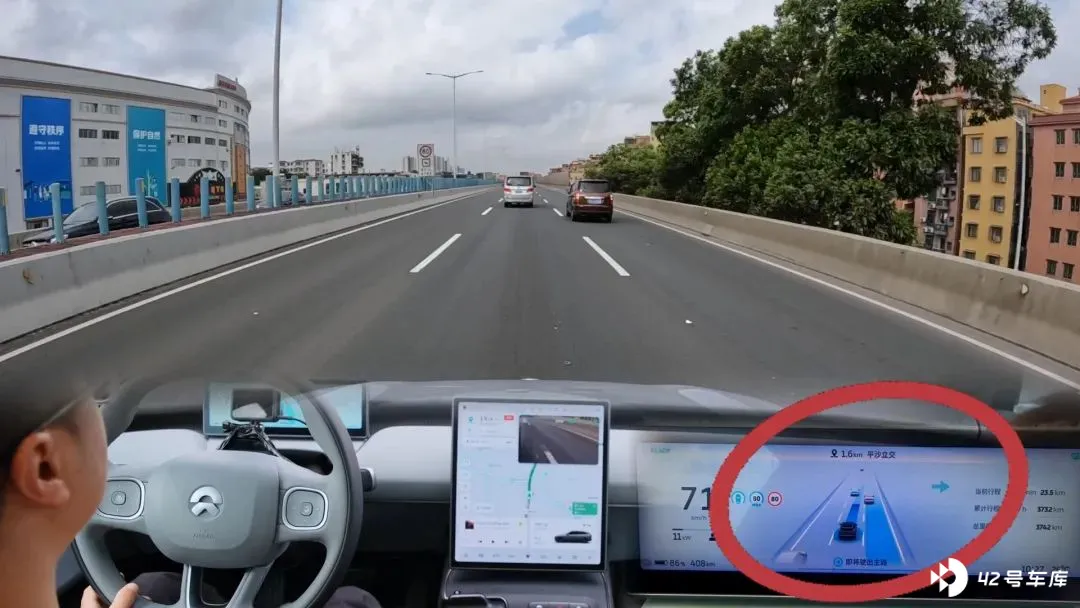
更早进入最右侧车道,能一定程度上提高车辆汇入匝道的成功率。但也容易出现,被右侧大型车辆压速,导致通行效率下降的情况。熟悉高速领航测试的朋友,对这一个矛盾点,应该并不陌生。
或许是为了弥补这个痛点,2.4.0 版本的 NOP+ 在进入最右侧车道后,如果遇到前方有慢车压速,会非常积极地向左侧发起变道,超越前方的慢车。 就例如下面这个场景:
当时,系统在距离匝道口 1.6km,就进入最右侧车道行驶,然而右侧车道的前方,有一台行驶速度,明显低于限速的集装箱货车。
面对这个场景,系统并没有选择一路低速跟随,而是十分果断地向左发起变道超车,在超越了这台慢行的大货车后,再次回到最右侧车道,成功汇入匝道。
进入最右侧车道后,超越同车道慢车:
进入匝道后,系统的行驶稳定性相当出色,像弯道中的横向车道居中、匝道内分岔口的行驶线路规划,表现都挑不出什么毛病。
在路面较宽、曲率较小的匝道,系统基本会以 大约 50km/h 的速度,略高于限速行驶。并且加减速的节奏和时机,也一如主路行驶那样的符合驾驶员预期。
不过在面对曲率相对较大的匝道,系统的行驶速度,就会出现明显下降。常常会将 车速降至 30km/h 上下, 给人的主观感觉会略为偏慢,这一方面的表现有待加强。
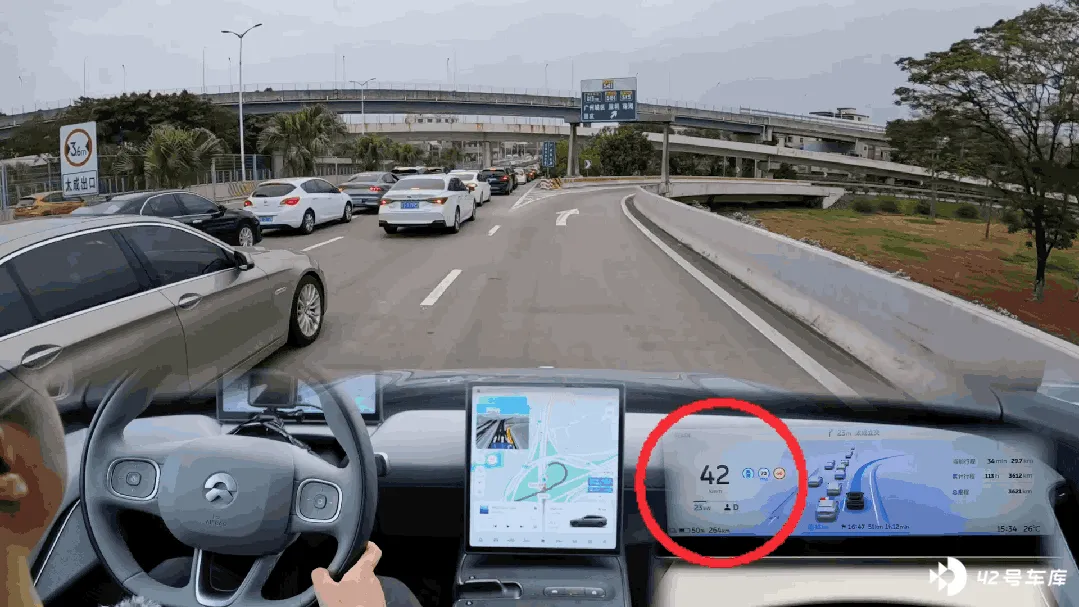
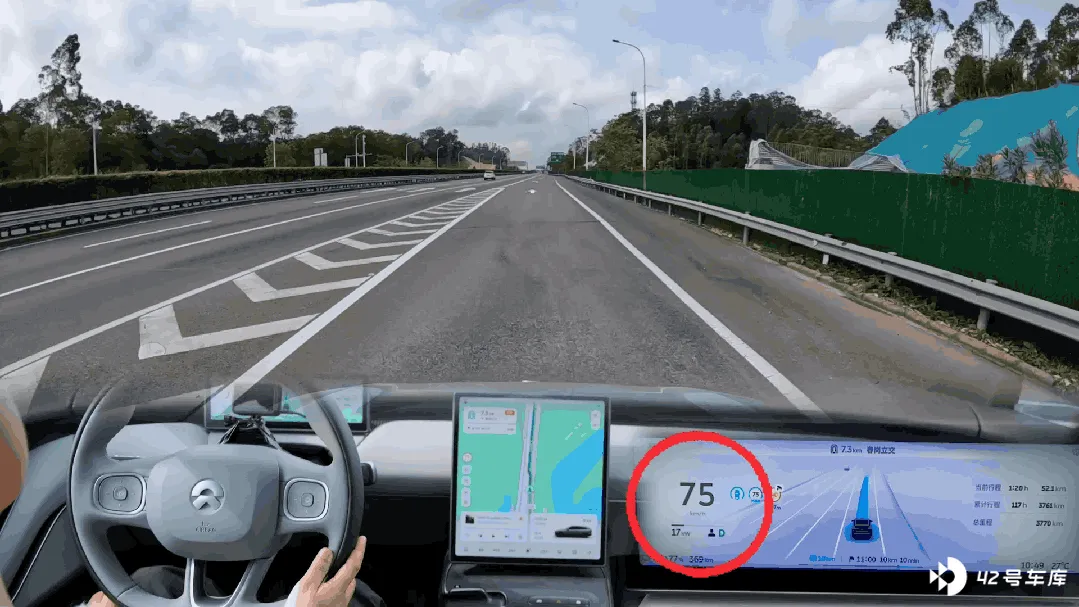
正所谓「进匝易,出匝道难」,2.4.0 版本的 NOP+, 在匝道汇入主路的任务场景,整体表现令人满意。
不仅能轻松应付测试路线上,难度较高的汇入场景。在主路右侧车道交通流量较小时,系统也不会急于直接汇入主路。
而是会 尽可能多利用拓展车道的长度,柔和地进行加速, 让车辆达到更高的速度后,再进入主路,以此提高汇入的安全性。
人机交互
聊完了与行驶表现相关的项目,下面就进入到「人机交互」的评价。
早在 Banyan 2.1.0 版本的 NOP+测试中,我们就对蔚来的人机交互表现,给予了高度的肯定。
SR 界面建模丰富,显示效果流畅、细腻,语音提醒也做得相当丰富、清晰。
而这一次测试,在对比了近期体验的,其它几套领航智驾系统之后,我们发现这一版的 NOP+,还有两点交互设定值得一说。
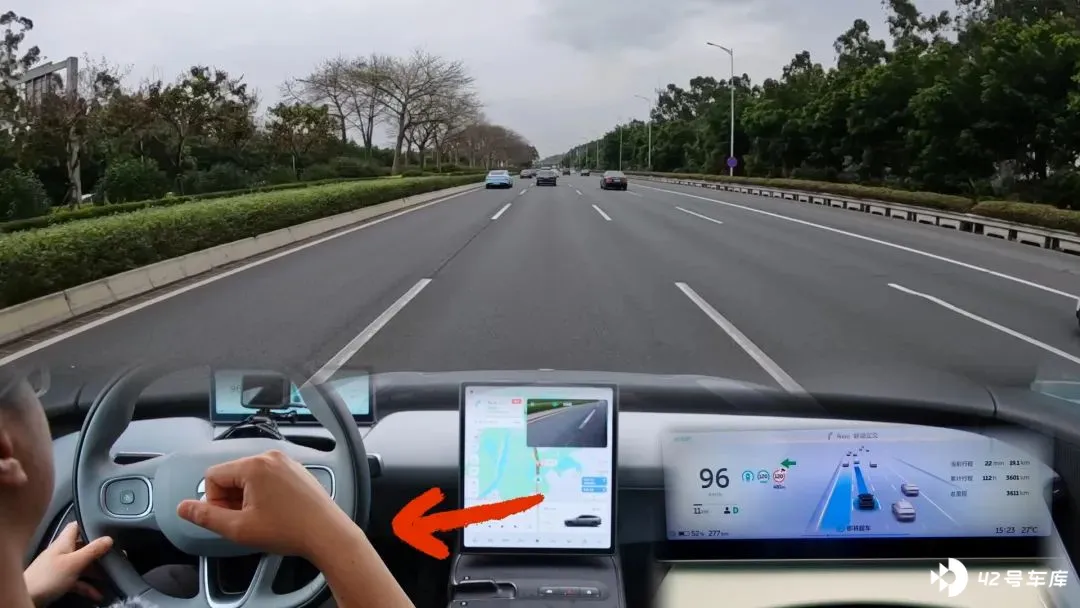
一是方向盘的「脱手监测」,虽说目前市面上,带领航智驾功能的车型,基本都配备了「电容感应」方向盘。
但不少车型,方向盘下半辐环身的感应灵敏度,会相对偏低。导致手搭在方向盘下部,会经常弹出检测提示。
这一点细节,在这台 蔚来 ET5T 上体验就要做得更加完善。 方向盘下半辐的感应会更为灵敏, 在使用领航功能时,以跟放松的姿势轻扶方向盘,系统也不会因为无法有效感应,而频繁进行提醒。
其次是语音交互,目前市面上不少领航系统,在使用时只会对部分关键事件,和操作进行语音告知。
而蔚来的 NOP+,通过 NOMI 对于路面事件、路线规划、系统操作的告知提示会更为丰富清晰。 能让驾驶员用极低的理解成本,掌握系统的工作状态。
在「人机交互」这个需要「细节见真章」的项目上,蔚来一直以来,都是做得相当的细致考究。
测试总结/结尾
视频的最后,按照惯例我们要对这次测试,进行简要的总结。
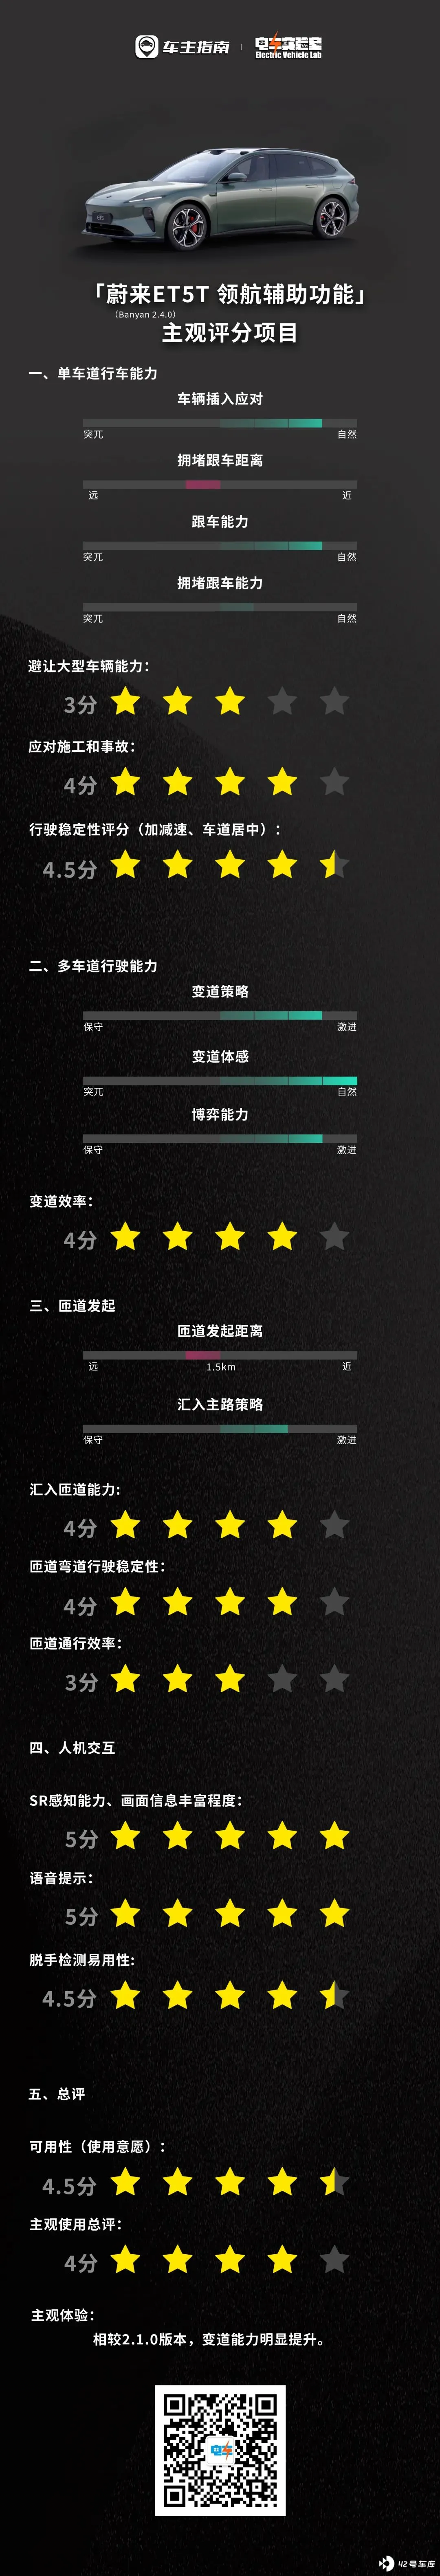
在这短短两天时间的接触中, 我们发现蔚来 Banyan 2.4.0 NOP+高速领航功能,相较于三个月前测试的 2.1.0 版本,使用体验是有了能被轻易感知的全面进步。
像不再频繁出现断点、变道执行能力大幅提升、通行效率显著优化……
如果用一个拟人化的表述,可以说暂别了三个月的时间再次相见, 2.4.0 版本蔚来 NOP+给到了我们,完全不同的「精神面貌」。
但要论这次测试给到我们最大的收获,我觉得其实并非是蔚来 NOP+,这个单一产品本身的进步。
而是我们越发感觉到, 在智能汽车时代,各家车企对于自家产品使用体验的迭代速度,正在不断加快。
反过来推导,不论对于消费者,还是我们这些自诩为媒体人的从业者,涉及智能化配置的体验和知识,更新周期正在不断加快。
以往我们可以放心大胆地将 3 个月前的产品体验,套用到当下的时间节点。然而在现如今,3 个月的时间,很有可能产品就已经发生了改头换面般的变化。