
你买它之前都考虑过什么车?
领克08
分享三个你希望它可以改进的地方:
车机,后排靠背,蓝牙钥匙
分享三个你对它最满意的地方:
车机语音,后排座椅太直,车机用户身份每隔一段时间就要重新登录
分享你的用车心得:
20年驾龄的老司机对岚图智驾的体验感受
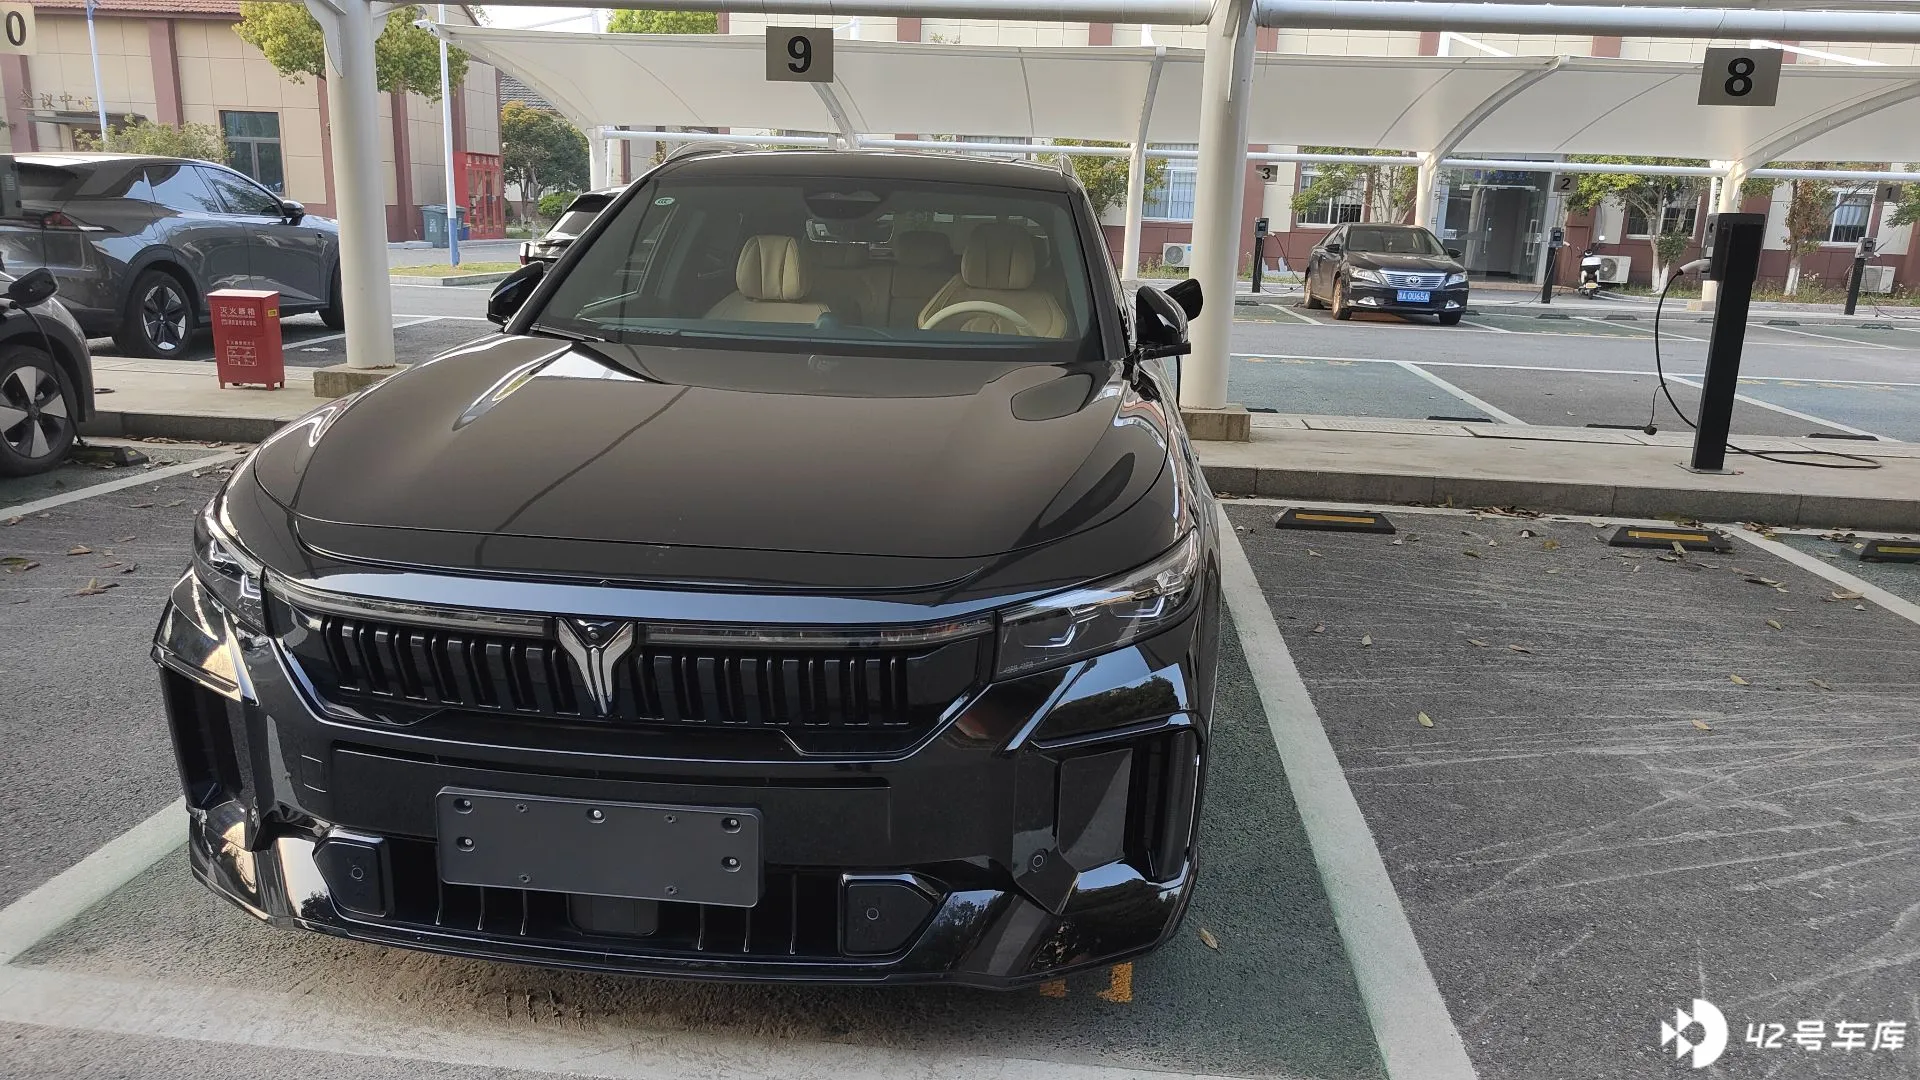
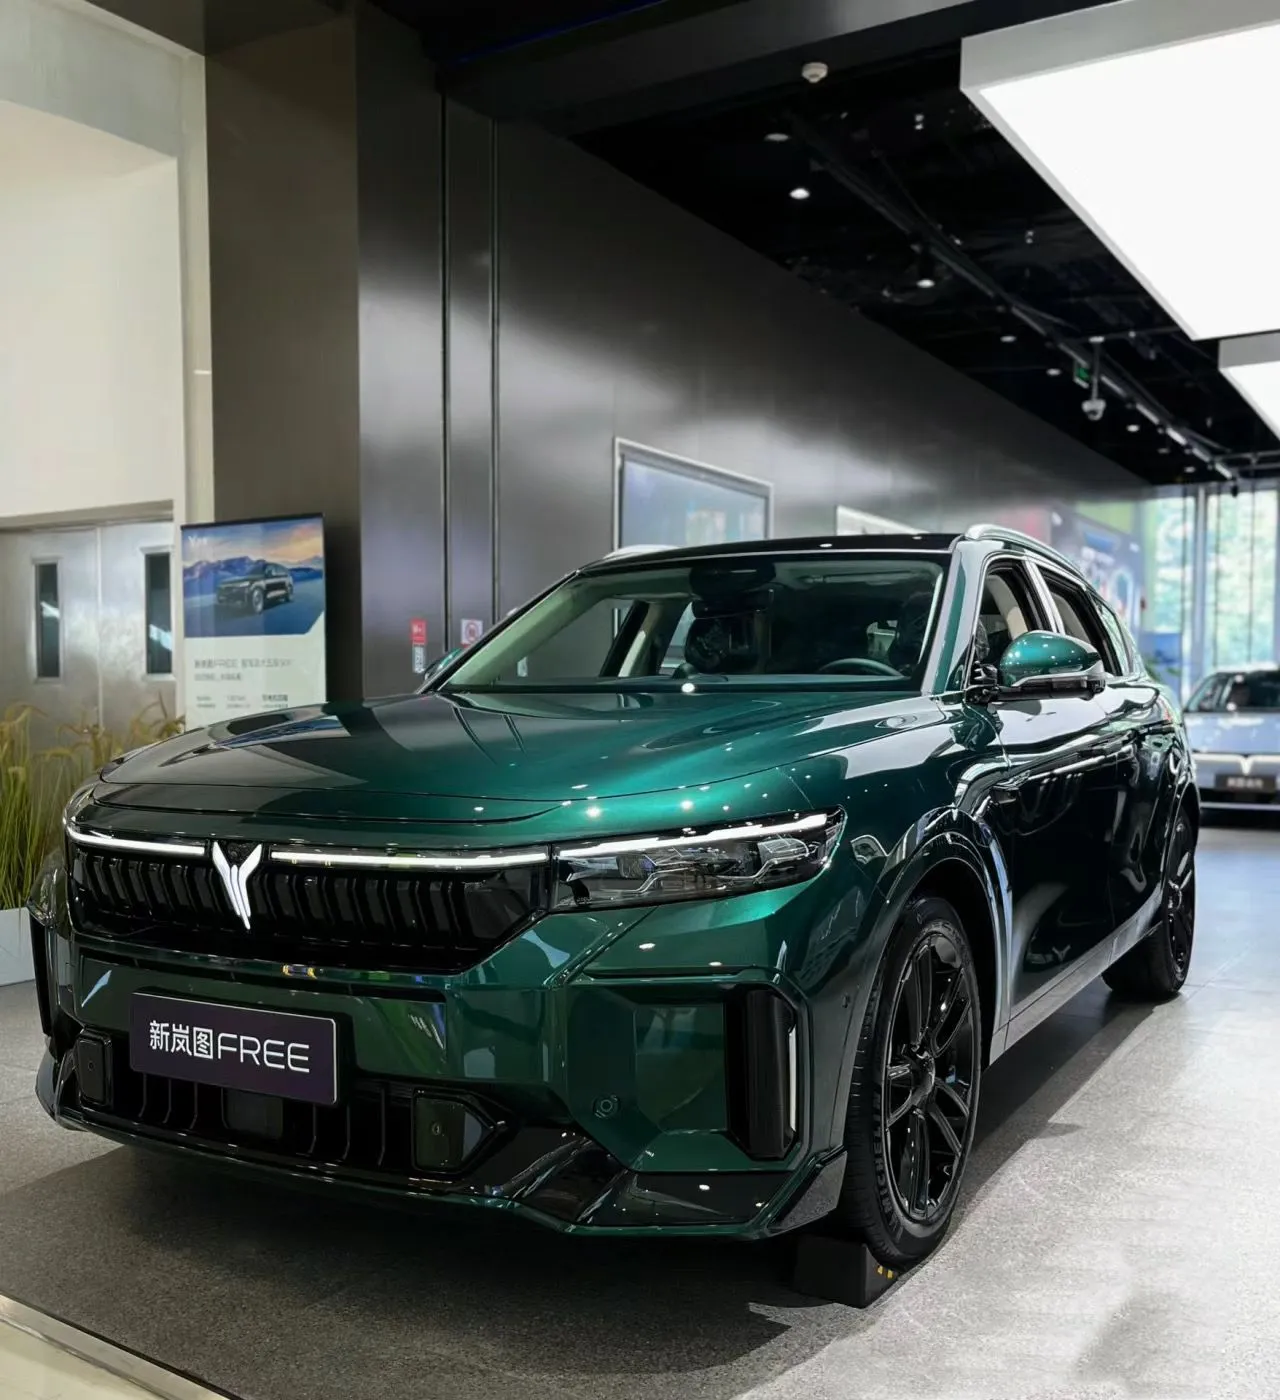
购入2024款岚图FREE汽车已有三个多月,在这段时间里岚图汽车连续开展了几次车辆自动驾驶、自动泊车等的智行功能开放试用,本人也正好趁着这几次开放智驾试用机会对岚图FREE智行进行深度体验。作为一名真实的车主,一名有着20多年驾龄同时也是一名高级机械工程师来谈谈自己对岚图智驾的感受。
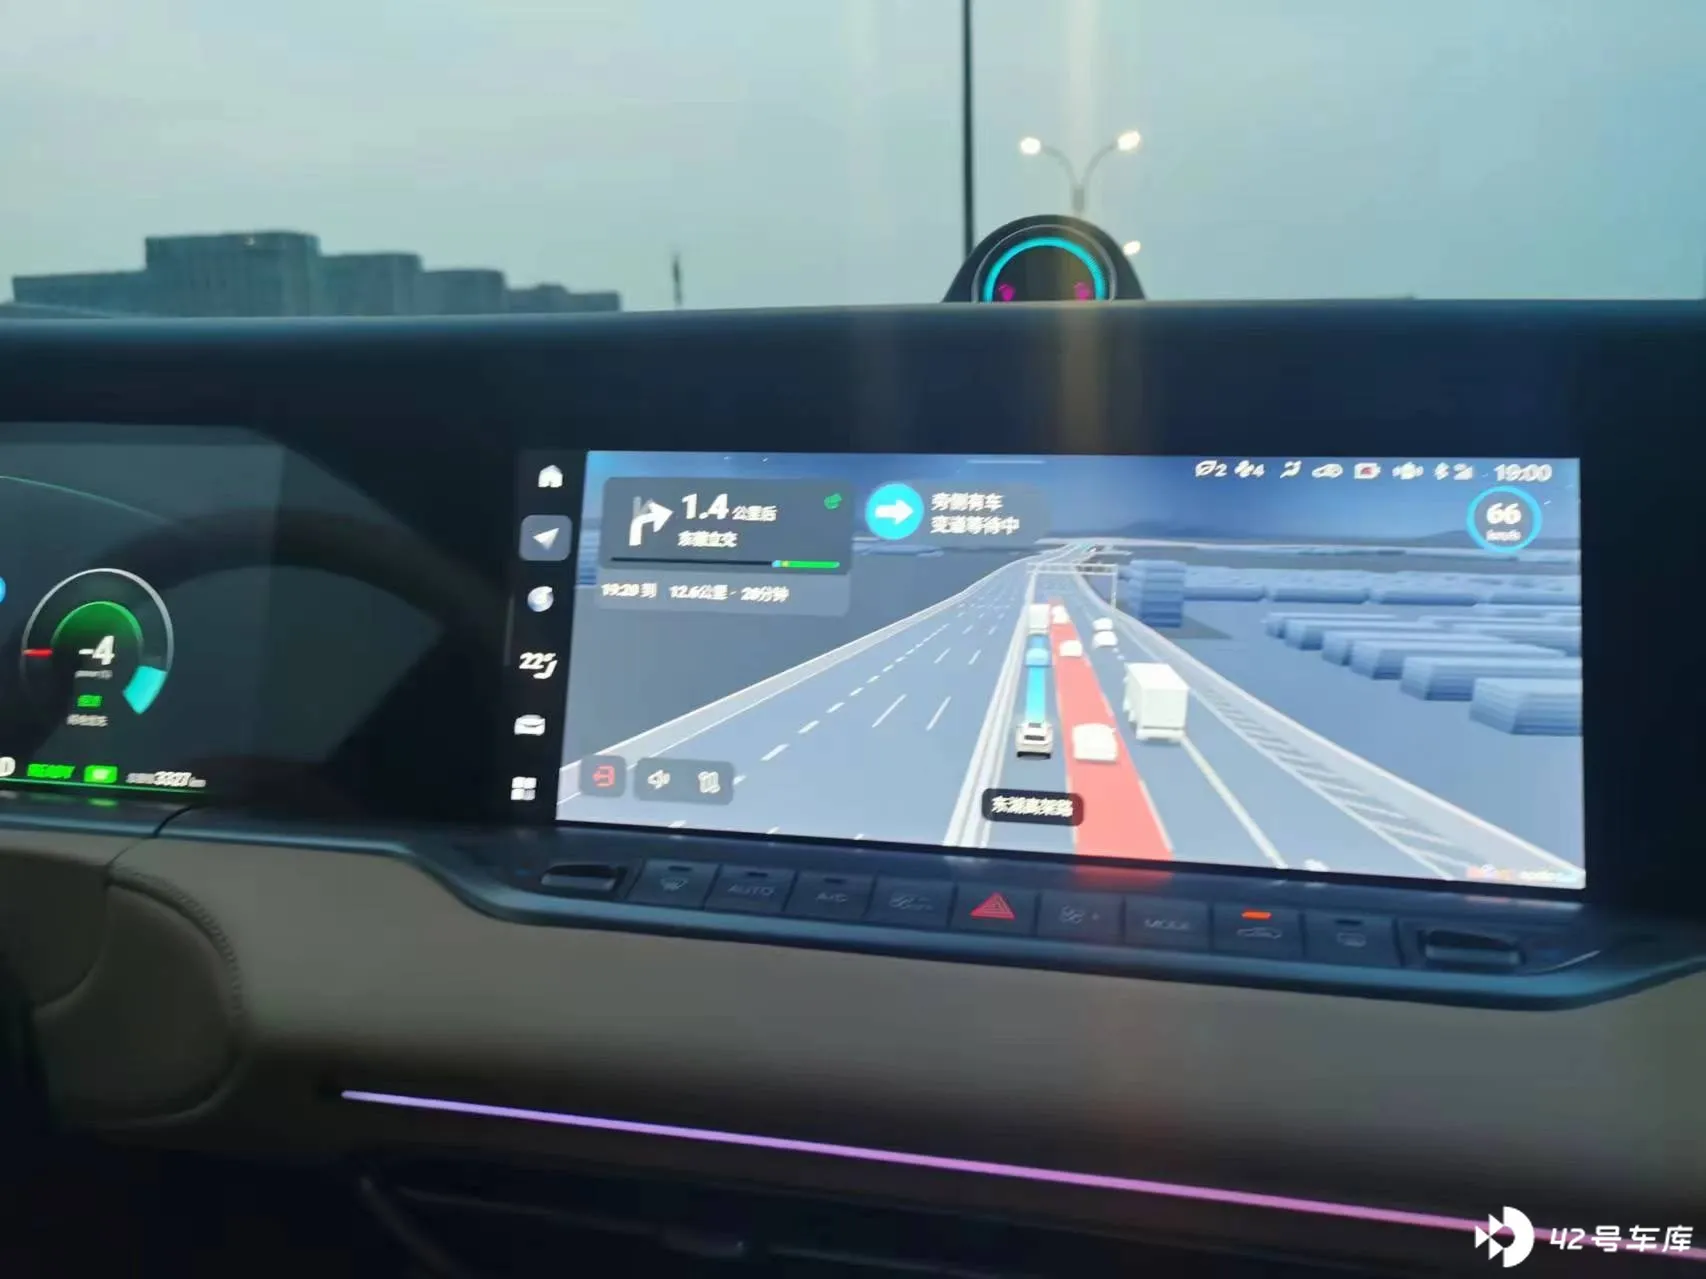
在智行试驾期间本人驾车回老家一趟,全程往返约600公里,外出游玩了二三次,开展城市道路和高架快速路辅助驾驶和自动泊车、遥控泊车等多次,基本将日常驾驶中可能出现的一些情况进行了试验。总体认为岚图汽车的阿波罗智驾系统基本可以满足日常使用,但也存在些有待改进的地方。首先需要声明的是本人所购的新岚图FREE汽车的这套智驾是一套百度阿波罗系统,它采用的是百度高精地图+纯视觉的模式,全车总共配备了13个高清摄像头和5个毫米波雷达及12个超声波雷达。因此它只能在一些高精地图覆盖到的城市快速路和高速公路等地段进行NOA智能驾驶,能设别路面锥筒,能在高速路上根据导航自动进出匝道;而在高精地图未覆盖到的区域只能实现ACC自适应巡航即车道保持和自动跟车等基本功能。能执行横、竖和斜向车位的自动泊车和遥控泊车等功能。在执行NOA功能前须在车机导航中设置好导航路径,如仅执行ACC功能可不设置导航路径。
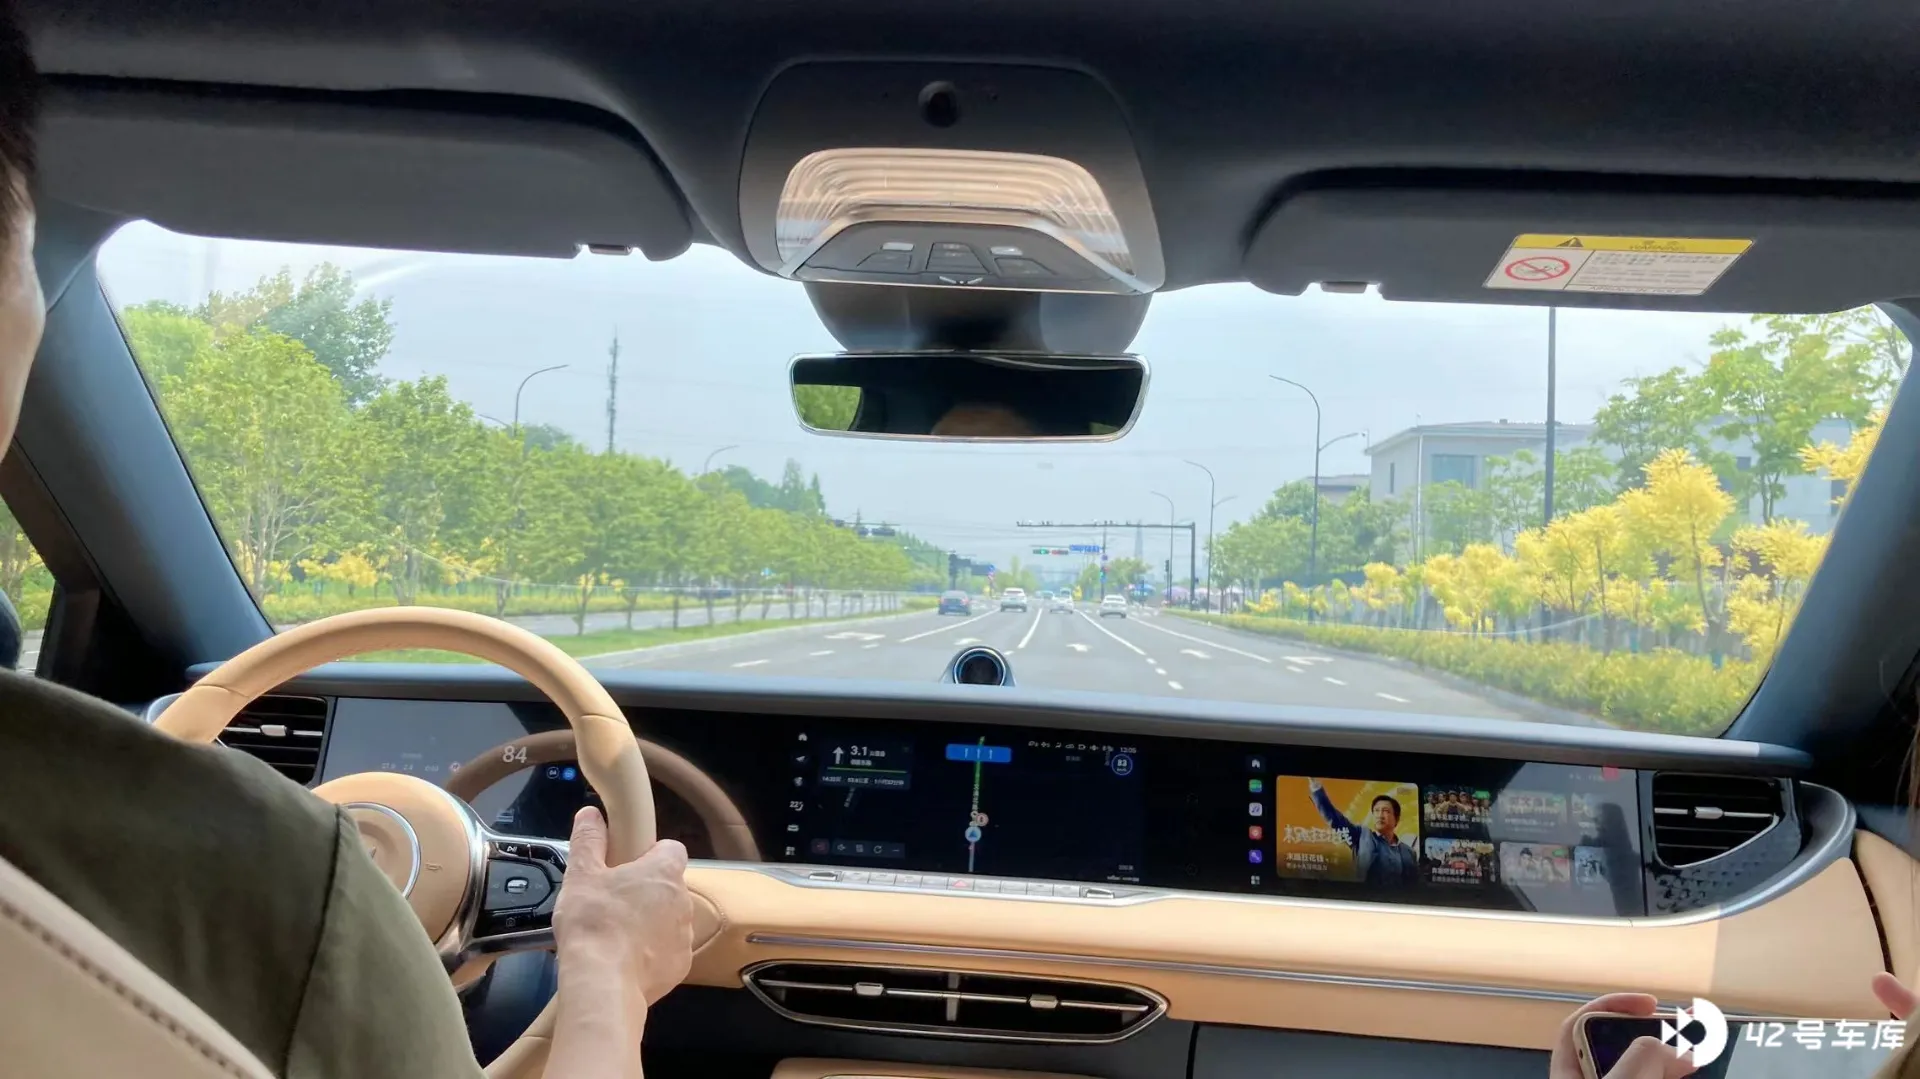
在回老家的行程中分别测试了车辆NOA功能在白天和夜晚行驶时的表现。上午9时左右从杭州出发,上车设置好导航路径,小区出来到高架路有7公里左右双向6车道的城乡普通道路,在这段路上打开车辆智驾功能只能实现基础的即ACC的相关功能,而无法实现智能领航即NOA功能,当车辆驶入城市高架快速路后车辆即感知到已进入百度高精地图的覆盖范围内,已激活的ACC自适应巡航功能立即变为NOA自动领航,自动控制车辆车速、车辆行驶和转向等,在遇路面拥堵时车辆会自动侦测相邻车道情况,如侦测到相邻车道畅通并符合变道条件时会自动打变道转向灯,并执行变道,变道过程比人工要猛要快,且在变道后会迅速将车速提高到道路限定的最高速度。整个过程因为拥堵减速,然后突然变道,又快速提速,特别是提速太猛让我这个有着20多年驾龄的老司机都感觉有点太担心,可能是因为城市高架路上车流量过多,前后车距过近的缘故,在后面进入高速公路行驶中这种变道和加速相对来说要感觉安全些。新岚图FREE汽车NOA功能可实现两条高架快速路匝道自动对接,当车辆行驶到距两条高架路互通还有2公里处,车辆将根据行驶道路情况自动变道到最右边车道,并能根据导航线路准确进出互通匝道。在车辆进经较长地下通道过程中会因为车机信号接收问题自动退出NOA转为ACC,并要求人工接管车辆,在驶出地下通道信号接收恢复后也会立即自动转为NOA。在白天高速行驶时对相邻道路上车辆和大货车的侦测都非常精准,几乎不用人工进行接管。夜晚10点从老家返回杭州,在高速上下起了大雨,一路上出现过几次车辆将相邻车道前方一辆大货车设别为两辆的情况,导致车辆在行驶中主动减速,但总体还行,接管次数不多。后来的几次出行游玩自动驾驶过程感觉差不多。
岚图FREE自动泊车功能对一般的标准横向、竖向和斜向的车位自动泊车都没有问题,但在较小车位或一些老旧小区较小的特殊车位自动泊车还存在些许不足,比如象本人小区两个车位间有树木的斜向车位自动泊车时成功率不到,究其原因是因车辆对泊车移动次数进行了限制,当达到最高移动次数时自动泊车就会自动退出,要求人工接管。
总的来说岚图汽车的阿波罗智能驾驶系统可基本满足常规的高架快速路和高速公路行驶能力,可在一定程度上减轻驾驶者的疲劳,但是在变道、加速和转向等行驶感觉还是略带生涩和突兀,没有人工驾驶那般丝滑。另外也存在此许不足。例如车辆在高速路最右边道行驶时在途经匝道汇入口时对匝道上汇流车辆预判功能尚有不足,当右边道比较空,匝道上突然有车辆高速侵入汇流时,易触发紧急制动。另外自动驾驶时车辆的平顺性还须提高,以减少转向和加减速的突兀感,提升车辆自动驾驶舒适度。