


作者 | 郑森鸿 刘佳艺
编辑 | 白雪
马斯克和激光雷达又杠上了。
12 月 2 日,面对网友质疑马斯克对激光雷达的错误认知,马斯克又重申了自己的观点:「在复杂的道路驾驶环境中,模拟生物神经网络和眼睛的视觉系统,才是最为有效的方式。」
对于激光雷达的偏见,马斯克从没有动摇过,特斯拉也被视为坚定不移的纯视觉派,探索出了一条不依赖激光雷达的智能驾驶路线。
但马斯克或许不知道的是,特斯拉坚定的纯视觉方案,国内已经有玩家做到了傲视群雄。
特小极乐,谁走在最前面?
特斯拉一直都是纯视觉路线的拥趸,认为自动驾驶唯一通用的解决方案,是 AI 神经网络和摄像头。
正因如此,每当纯视觉阵营多一员大将,就有人不由惊呼—— 马斯克又对了 。
在国内新势力阵营中,极越是首个基于「纯视觉+端到端」解决方案实现高阶智驾的汽车品牌。
一个细节是,大多消费者不再认为堆砌硬件就能保证最终体验,而是谁能提供兼顾通行效率、安全和拟人化的智驾体验,就认可谁的技术路线。
某种意义上,这代表着纯视觉路线已经在尝试抬高上限,与激光雷达融合感知派站在同一 水平线上。
在国内汽车品牌中,以极越、小鹏和乐道为代表,先后推出了基于纯视觉的高阶智驾方案。
高阶智驾是一个确定性的答案,但如何在有限成本下实现更好功能体验,玩家们有不同的落地姿态。
2023 年,极越首款车上市,彼时市面上的高阶智驾无一例外都搭载了激光雷达,而极越仍顶着质疑、用户教育的压力,通过产品力逐渐演变成为一条主流的路线,小鹏、乐道等陆续加入。
在极越 CEO 夏一平看来,极越 ASD 坚持不分 Pro、Max,不仅是面向激烈行业竞争的主动进击,更是为了智驾平权。
在国内竞争激烈的当下,车企和消费者都会有很强烈的「人无我有」差异化需求,冰箱、沙发和大彩电是最基础的加法,关键的是 如何最大化的实现科技平权 。
这正是极越选择纯视觉方案的底层逻辑——通过用户规模扩大到数据积累,再到技术的进化,最终提升用户体验的正循环。
说白了,极越想做高阶智驾的「价格杀手」,将高阶智驾下探到 20 万级。
高阶智驾平权之 战,极越不是「孤勇者」。
小鹏自动驾驶负责人李力耘表示,在 L4 级自动驾驶的车型上,是需要一个激光雷达,但「它并不是一个城市领航的必须的东西」,去掉激光雷达可以进入到更低价格区间,获得更多用户。
乐道 L60 也不例外。蔚来智能驾驶副总裁任少卿曾表示,用不用激光雷达是成本问题,乐道选择纯视觉,并非技术原因,就是需要降本。
至少在这一点上,已经有不少玩家证明, 纯视觉并非是一 条「非主流」路线。
量产节奏方面,极越 ASD 全国都能开的无图智驾已经发起了千人智驾评测,计划在年底面向全国用户推送,这也意味着极越纯视觉先一步来到全民大考时刻。
实际表现上,夏一平曾连续直播 12 个小时,2000km 的路程从成都到厦门,途径「九曲回肠」山路和施工路段,以及大雨、浓雾等极端情况,实测智驾使用率 99.5%。
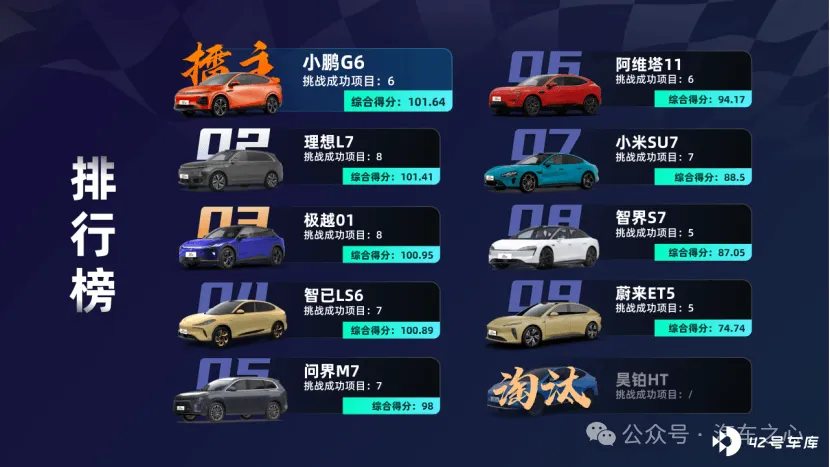
值得一提的是,在今年的第二届中国智驾大赛中,极越 ASD 在不同城市连夺四冠,即便是在中山站落后小鹏、理想,但三者最大分差只有 0.7,并且极越还是唯一挑战项目最多的纯视觉玩家。
纯视觉高阶智驾,难而正确
纯视觉路线的原理很纯粹,主要依靠摄像头来承担感知任务,但简单也意味着任务更艰巨,缺少激光雷达当辅助后,难点也暴露出来:
- 一是精准捕捉异形障碍物,理解复杂场景,并把二维图像转化为三维信息;
- 二是快速处理与分析海量图像数据,从中提取高质量信息,保证规划、决策的实时性;
- 三是打破光线、天气、距离精度的影响桎梏,保证硬件可靠性与稳定性。
而要克服这些难点,强化感知能力,要么从传感器着手,要么从感知算法干预。
有玩家选择兼顾两者能力,双管齐下,有玩家直接选择押注后者。
特小极乐正在上演自己的冰与火之歌。
- 极越、小鹏、乐道向左走,从权衡利弊的安全冗余方案出发,走摄像头+毫米波雷达+超声波雷达的多传感器融合路线;
- 特斯拉向右走,从激进的技术变革视角考量,仅靠摄像头担任传感器完成所有感知任务。
极越曾把自己这套路径定义为 「全视觉」方案 。
作为这条道路上的首位玩家,极越在冷启动时,做好了周密谋划。
在传感器数量上,极越业内领先。
传感器类型包括 11 颗摄像头、12 颗超声波雷达、9 颗毫米波雷达 (包含 4 个车侧毫米波雷达) 、2 个高精度定位单元,加起来一共是 34 个传感器硬件。其中,11 个摄像头里,有 7 个摄像头 (前、侧、后向) 像素高达 800 万。
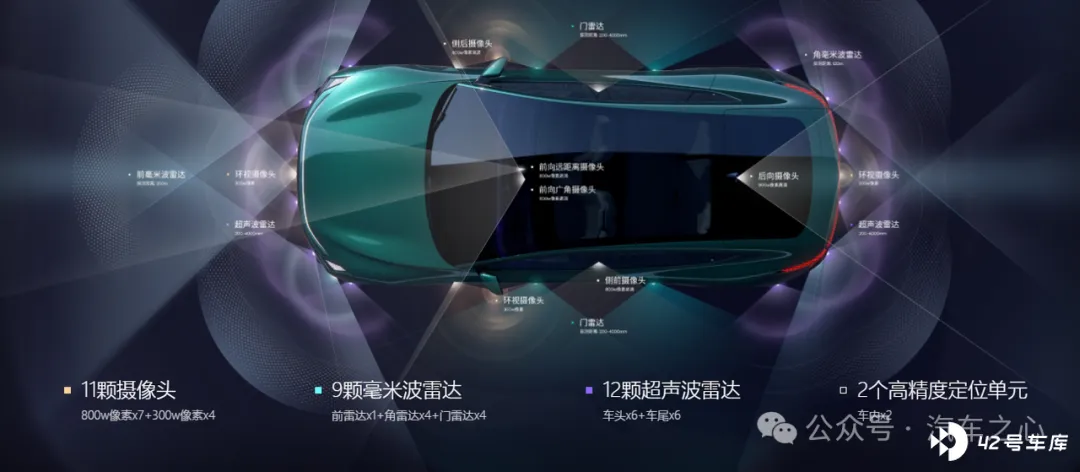
把像素、数量垒高,意味着传感器拥有更出色的视觉感知能力,在障碍物识别、精准距离测量等方面保证图像信息高质量传输。
极越还为智驾产品修筑了第二层壁垒—— BEV+OCC+Transformer ,这三者默契配合,编织了一张感知大网。
其中,BEV 充当「上帝之眼」,将 2D 信息转化为鸟瞰图视角下的 3D 环境,而一些难以识别的障碍物交给 OCC 兜底。
实际应用时,OCC 技术可以清晰识别临时障碍物、施工区域、路边伸出的树枝、前方货车上掉落的货物等特殊障碍物,并且,对于运动障碍物的速度识别精度能达到 0.1 米/秒误差范围。
信息感知完毕后,就是如何处理、分析的问题。
这时,Transformer 相当于一个强大的「信息理解机器」,能将传感器收集到的图像数据进行高效处理与分析,挖掘其中关键信息,从而帮助系统做出正确、合理的驾驶决策。
基于高密度传感器与 BEV+OCC+Transformer 方案组合,极越率先推出并落地了 「端到端+纯视觉」的高阶智驾方案 ASD ,并在技术基础侧也做了扎实建设。
端到端时代,车企竞争的战场从车端扩展到云端。
背靠 百度 Apollo 这棵大树 (百度承诺支持算力上不封顶) , (今年 8 月) 极越 (就) 拥有超 5.5EFLOPS 的高算力训练集群,是这一庞大算力资源的优享者。
从传感器硬件、算法架构再到数据基建,极越的高阶智驾方案 ASD 充当了一个强劲动力引擎,助力极越成为 国内首个翻越纯视觉高阶智驾 高 山 的车企。
当然,后续加入纯视觉阵营的小鹏、乐道,也和极越一样,遵循了 强化传感器配置+算法架构 的路径。
小鹏推出全新一代 AI 鹰眼视觉方案,传感器由 11 个摄像头、12 个超声波雷达、3 个毫米波雷达组成,其中毫米波雷达数量相比极越更少。
这当中的核心在于,小鹏首创的 单像素 LOFIC 架构 ,这种利用视差计算障碍物距离的方式,不受光线、环境、天气影响。
乐道选择在 11 个摄像头、12 个超声波雷达之外,增加了一颗来自赛恩领动的 4D 毫米波雷达 。
这一传感器优势为:可以输出包含速度、方位角、俯仰角、距离 4 个维度的点云信息,可以全天候在线。
另外,小鹏依靠自研建设,乐道背靠蔚来,两者都基于充沛的算力底座,让算法大模型完成一次次迭代进阶。
由此,对三位玩家的解题思路,我们发现:纯视觉路线对于水面之下的数据处理、算法迭代能力要求更高,大算力构成了一个充分条件。
这也是特斯拉敢于只用 8 个摄像头,抛去雷达的首要原因。
目前,「算力狂魔」特斯拉的超算中心算力达到了 100EFLOPS ,约等于 30 万张 A100 的水平。
庞大的算力让特斯拉 AI 系统的数据处理、分析足够灵敏、智能。
摄像头采集完信息后,经过特斯拉的深度学习算法和神经网络的处理,就能准确识别出各种交通场景、物体和路况信息。
但特斯拉 FSD 尚未入华,国内落地水准有待商榷。
而极越,用纯视觉方案率先交出了一份优秀的智驾答卷。
端到端+纯视觉,刷新高阶智驾的上限
端到端智驾的目标是类人驾驶,它需要让 AI 像人类司机一样观察、思考、决策。
而摄像头作为车辆的「眼睛」,正是通过视觉捕捉丰富的特征信息,进而传输给「大脑」决策与分析。
这种更符合人类驾驶习惯及认知模型的技术路径,与端到端不谋而合。
两者共振下,纯视觉方案的优势也浮出水面。
一是 信息量大,准确识别障碍物 。
极越、小鹏、乐道在摄像头配置数量上都为 11 个,这似乎成为了纯视觉路线传感器方案的固定配置。
通过这 11 个摄像头,系统可以采集各方位信息,组成的信息密度覆盖了障碍物的边界信息、纹理、颜色。
极越整车产品负责人贾秀江表示,一个 800 万高清摄像头相比常规的 128 线激光雷达,信息量相差 160 倍。
这种信息密度投射到现实应用中表现为,极越的智驾系统可以清晰分别障碍物样貌并做出正确决策,比如行车时碰到树叶,系统并不会误判为障碍物让车辆立刻停下或者避让。
二是 信息源简单,模型迭代快 。
纯视觉感知侧的信息源仅有图像、视频,这便于感知算法理解与处理。在算力应用上,也可以集中力量办大事,进而从感知输入端到规划、决策端输出的闭环迭代速度加快。
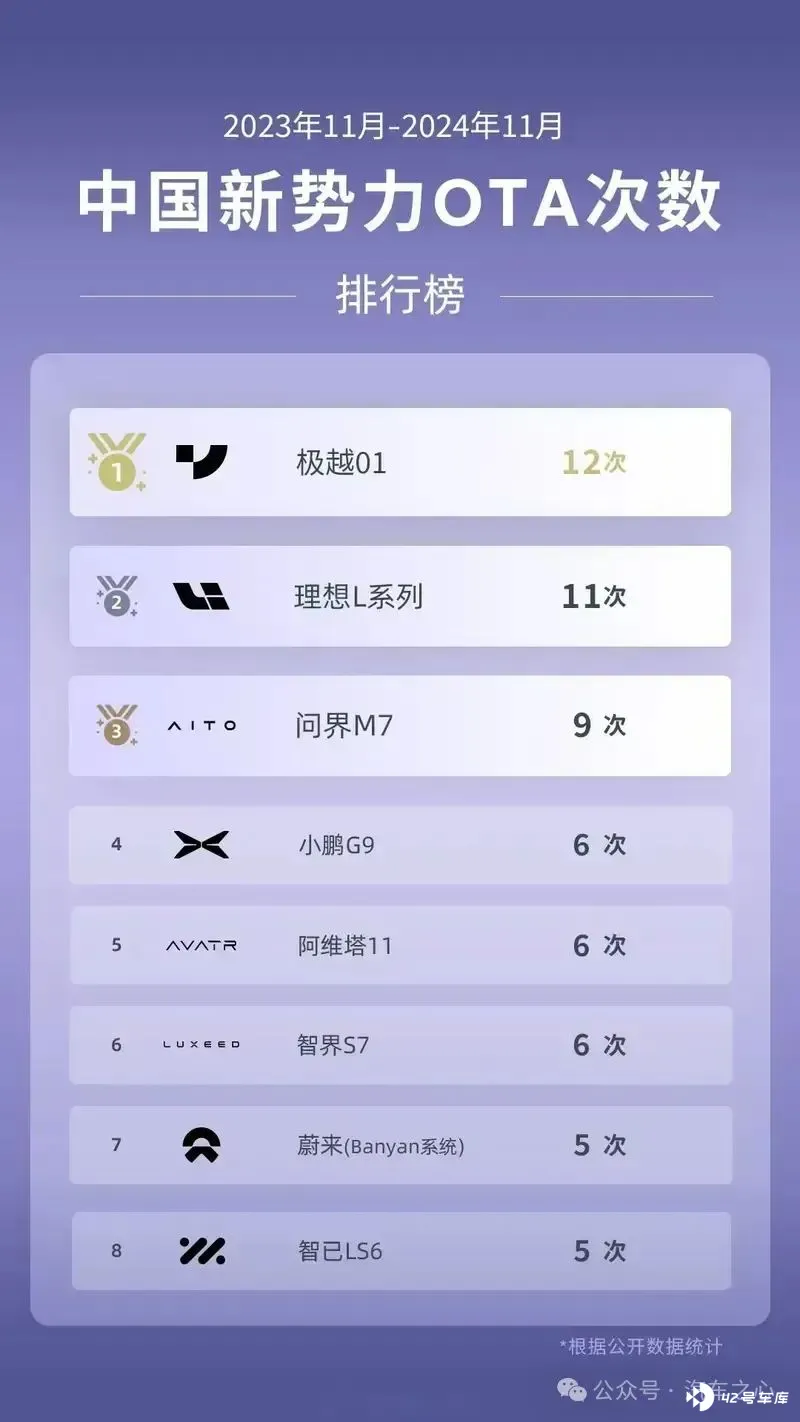
据统计,从 2023 年 11 月 -2024 年 11 月,极越 01 的 OTA 更新次数在国内新势力中排名第一,共更新 12 次,做到了「月月有更新」,高频率背后反映的是其数据飞轮的高速运转。
三是从产品侧考量, 智驾可以做到「全系标配」 。
过去,Max 版和 Pro 版被视为是否搭载激光雷达的界限,而高阶智驾+激光雷达几乎是智能汽车 Max 版的主流搭配。
如今,无论是极越 01、07,还是乐道 L60、小鹏 P7+全系智驾硬件标配,用户不需要纠结是否加钱上 Max 版,还是在高速 NOA 和城市 NOA 之间做选择。
实际上, 特小极乐都在以一种长期主义视角投资纯视觉路线 ,即把资源集中在一个未来确定性增长的技术上。
夏一平曾一语道破智驾长跑的本质,「与其在意这个方案的演进速度,不如关注它的算法上限是不是更高。」
目前看来,极越已经做到跻身智驾第一梯队的水平,而这个能力还在持续进化。
特斯拉已经将纯视觉押注为通往自动驾驶的最终解。
夏一平同样表示, 纯视觉是最接近 L4 的智驾方案 ,并且,由于纯视觉方案下软件的迭代不再受限于硬件,极越车辆能够做到「五年不过时」。
而新加入的小鹏,也投了赞成票,把 AI 鹰眼视觉方案摆在 L3 的台面上。
可以确定,在特小极乐四位玩家的强力加持下,纯视觉路线将成为搅动高阶智驾风云的又一核心招式。


