


作者:陶烟烟
最近参加了蔚来汽车举办的智能安全深度交流会,明确了其智能安全未来发展的愿景与挑战。
本次智能安全技术分享中,蔚来展示了其在智能安全底层设计、功能升级以及行业引领的成果,特别是在通用障碍物预警 (GOA) 、自动紧急制动 (AEB) 和自动紧急避让 (AES) 领域的突破。
我们是从蔚来智能安全的底层思考与功能升级、问答互动中的亮点问题及其未来智能安全的能力展开探讨,并对未来趋势进行总结。
从传统主动安全到智能安全的跨越
传统主动安全历经 20 年发展,已逐渐向智能安全演进。传统主动安全存在以下三个核心限制:
场景限制: 传统技术主要针对机动车、行人等有限场景,对复杂道路场景中的非标准障碍物应对能力不足。
迭代能力不足: 传统技术受限于车型开发周期,无法快速响应用户需求。
误触控制导致边界收缩: 为减少误触风险,系统往往设置保守阈值,降低了实际的事故规避能力。
迈向智能安全需突破这些局限,实现从有限到无限、以 AI 驱动应对真实场景、从主动刹车迈向主动转向等变革,以此作为传统与智能安全的分水岭,采用 AI 大模型、Transformer、Occupancy BEV 以及蔚来世界模型 (NWM) 等前沿技术,实现了从规则计算到场景智能响应的转变,核心理念是将安全从「应试」转变为「真实场景适应」,让车辆具备刹车、转向和加速的综合避险能力。
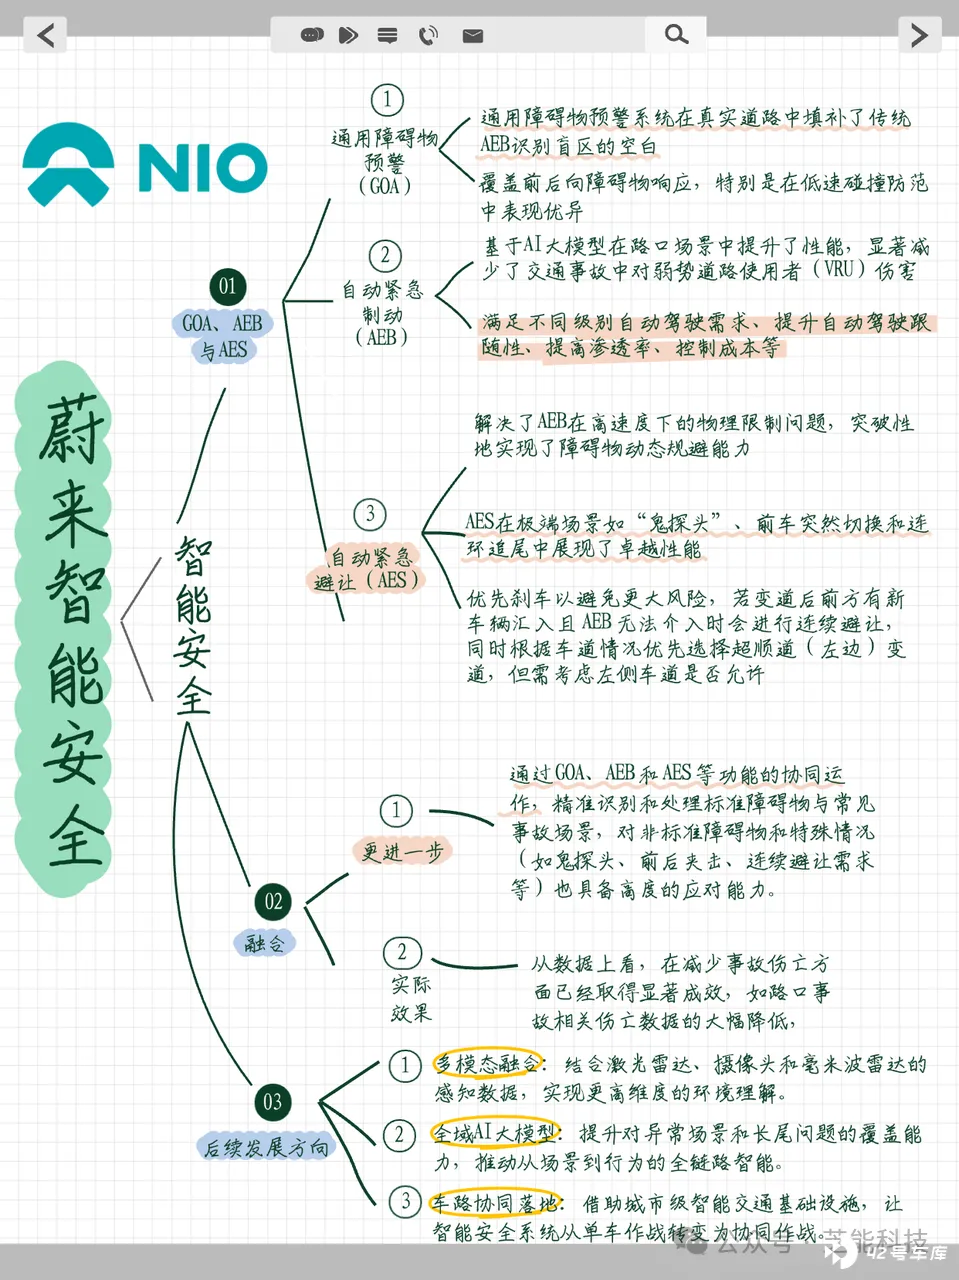
通用障碍物预警(GOA)
◎ 蔚来于 2024 年 1 月率先推出了通用障碍物预警 (GOA) ,成为行业内首家提供此功能的车企。
◎ 随后,蔚来不断优化该功能:4 月时将最低启动速度降至 10 公里/小时,减少了 46%的低速碰撞;
◎ 7 月发布的 265 版本实现了全方位覆盖,使蔚来成为首个前后均具备 GOA 能力的车企,前向性能更是提升了 150%,与自动紧急制动 (AEB) 并行工作。
展望未来,基于 AI 大模型的 GOA 正在测试阶段。新系统将不再依赖规则计算,而是支持更多转向场景,进一步增强在复杂路况下的反应能力。
自动紧急制动(AEB)
2024 年 7 月,蔚来交付了基于 AI 大模型训练的 AEB 系统,这是行业内的首次应用。这项技术扩展了前向防卫角度至 240 度,显著提高了对不规则移动物体如两轮车的识别精度。特别是在路口这样复杂的环境中,AEB 的表现提升了 5.2 倍,大大降低了行人和骑行者受伤的风险,并减少了整体事故率高达 26%。
自动紧急避让(AES)
蔚来的 AES 技术处于智能安全辅助领域的前沿。尽管目前仅有少数几家车企量产 AES,且操作设计域 (ODD) 相对有限,但蔚来致力于从设计之初就以减少事故为核心目标进行开发。
蔚来的 AES 具有以下六大特点:
◎ 高速保护:即使在 80 公里/小时或更高的速度下,也能有效应对「鬼探头」等突发情况,而业界通常只能做到 60 公里/小时。
◎ 防止夹击:能够避免连环追尾事故的发生,确保在前车突然变道且后车来不及刹车的情况下,车辆可以及时采取避让措施。
◎ 连续避让:在高速行驶中,如果一次避让不足以消除风险,AES 可以在短时间内执行二次避让,保证行车安全。
◎ 与 AEB 整合:AEB 和 AES 紧密协作,在紧急时刻由系统自动选择最合适的避险策略,而不是让用户手动选择,从而提升整体安全性。
◎ 极低误触发率:按照每 100 万公里仅一次误触发的标准设计,确保系统既不会漏报也不会误报,给用户带来安全感。
◎ 群体智能验证:通过云端累积的 20 亿公里数据和超过 3 亿公里的真实场景测试,AES 能够在各种复杂条件下安全有效地运作,防止二次碰撞。
蔚来智能安全最终达成程度
蔚来智能安全致力于在全场景下为用户提供全方位的安全保障。在各种复杂的驾驶场景中,无论是城市道路的低速行驶,还是高速路段的快速通行,都能有效应对各类潜在危险。
通过 GOA、AEB 和 AES 等功能的协同运作,不仅能够精准识别和处理标准障碍物与常见事故场景,对非标准障碍物和特殊情况 (如鬼探头、前后夹击、连续避让需求等) 也具备高度的应对能力。
从数据上看,在减少事故伤亡方面已经取得显著成效,如路口事故相关伤亡数据的大幅降低,并且随着技术的不断迭代与完善,误触发率持续降低,可靠性不断提升。
在人机交互方面,充分考虑驾驶员的操作权限与感受,确保在紧急情况下既能自动避险又能合理响应驾驶员的干涉。
从技术演进角度来看,以下几点值得期待:
多模态融合: 进一步结合激光雷达、摄像头和毫米波雷达的感知数据,实现更高维度的环境理解。
全域 AI 大模型: 通过大模型训练,提升对异常场景和长尾问题的覆盖能力,推动从场景到行为的全链路智能。
车路协同落地: 借助城市级智能交通基础设施,让智能安全系统从单车作战转变为协同作战。
AES 介入时速及相关场景应对策略
AES 介入时速
◎ AES 主要工作在 80 至 130 公里/小时的速度范围内,能够支持最高达 150 公里/小时的转向功能,与 AEB 相同。然而,在某些特定子场景下,如城市道路或复杂交通环境中,AES 也可以在 60 公里/小时的速度下介入。
电车难题类似场景应对
◎ 在 AES 主动转向过程中,若检测到变道后可能与其他车道车辆发生冲突,系统会优先选择刹车以避免更大的风险。如果前方出现新汇入的车辆且 AEB 无法及时介入,则 AES 将执行连续避让动作。蔚来还设计了优先选择左侧超车道进行避让的逻辑,但前提是确认左侧车道允许变道,并确保安全。
线控转向兼容性
◎ 线控转向技术与 AES 完全兼容,尤其是像 NT3 和 ET9 这样的车型上采用的更高级执行器,可以有效减少横向侧倾,增强了车辆动态控制性能。
城市领航辅助与 AES 的关系
◎ 随着 Banyan3.1.0 版本的推出,城市领航辅助功能在低速日常驾驶中的体验将得到显著改善,后续先锋领航分支将进一步优化此功能。AES 将与城市领航辅助等其他智能辅助功能无缝协作,为用户提供更加流畅的城市驾驶体验。
转向力度设计
◎ AES 根据不同的紧急避让场景请求不同的横向加速度:跨车道避让时请求最高负 4g 减速度,而小角度车道内避让则只需负 2g 减速度。这种设计使得驾驶员能够在不同情况下直观地感受到 AES 的工作状态。
驾驶员干涉情况
◎ 如果驾驶员在 AES 工作过程中尝试干涉,系统会根据不同情况进行处理:
若干涉方向与 AES 相反,AES 将中断操作并立即启动刹车;
若干涉力度不足以改变 AES 决策,系统将继续按原计划执行;
若驾驶员施加更强的操控力,AES 将遵循驾驶员的操作意图,确保人机交互的安全性和合理性。
AES 对传感器状态的要求
◎ 激光雷达作为关键感知组件,其清洁度直接影响 AES 的表现。当激光雷达轻微污染但不影响功能时,AES 仍可正常运行;但如果激光雷达被完全遮挡,AES 的功能将受到抑制。蔚来建立了完善的机制来监测传感器状态,并在必要时提醒用户清理或维护设备。
跨实线操作逻辑
◎ AES 严格遵守「让速不让道」的原则,不会违反交通规则进行实线变道。遇到特殊场景 (例如后方有车辆接近) 时,AES 会优先选择减速或刹车以避免碰撞。只有在虚线条件下,AES 才会考虑进行避让操作,从而确保合法合规的同时最大化安全性。
NWM 在主动安全产品上的应用
◎ NWM (Neural World Model) 作为蔚来主动安全产品的核心底座,利用自回归生成方法解决了训练数据不足的问题,特别是在处理紧急规避等长尾事件方面表现突出。这种方法加速了模型训练过程,提高了主动安全功能的有效性和适应性。
激光雷达对 AES 的作用
◎ 激光雷达不仅增强了 AES 对非标准物体 (如掉落物、事故车辆) 的识别能力,还能提供更远距离的测距信息,尤其是在侧方环境感知中发挥了重要作用,减少了变道后的感知延迟,提升了整体系统的响应速度和准确性。
提高乘客安全感措施
蔚来还通过 ADMS (Advanced Driver Monitoring System) 提前向用户预警潜在风险,如溜车提醒、变道风险提示并与 BSD 盲区监测相结合,实现了被动安全与主动安全的深度融合,进一步提升了乘客的安心感。
小结:整体的内容还是很全面的。


