


撰文 | 张祥威
编辑|马青竹
2021 年至今,智驾投入积极的公司,如特斯拉、蔚小理、华为、小米汽车等,几乎均曾遭遇过智驾事故。
如果以往只是少数案例, 2025 年随着高速 NOA 趋向标配,随着小米 SU7 事故的巨大影响,智驾安全将向聚光灯下靠拢。
目前的高速 NOA ,方案构成大致如下:
芯片,算力自 30 TOPS 到 1000TOPS 不等,主流选择比如英伟达 Orin X 、地平线 J6 系列、高通 8650 等;传感器,覆盖毫米波雷达、激光雷达、摄像头,供应商比如禾赛 AT128 等。
算法,早期基于规则,如今逐渐转向基于 AI ,主打端到端和大模型。
明面上,大家都叫高速 NOA ,但各家体验大有不同。那么,芯片、传感器、导航定位、算法,谁在真正决定智驾安全的底线?假如事故场景复现,人们真的不能从死神镰刀下逃走吗?
智驾越是普及,一些事情越要厘清。
毫米波雷达、激光雷达,一个不能少?
一场智驾事故发生后,人们总是会拿着放大镜,当起福尔摩斯,希望找到事故发生背后的蛛丝马迹。
传感器,通常最先被检视。
以最近的一起高速 NOA 事故为例,毫米波雷达就被人拎出来,认为事故车 「 只搭载一颗 」 ,属于减配,而 「 其它家可是都搭载了 3-5 个毫米波雷达 」 。
毫米波雷达主要用于目标物的测距、测速,感知距离最远能达到两三百米,且很少受天气、光照等影响。
虽然激进的车企如特斯拉,曾去掉过毫米波雷达,但之后又 装回了 4D 毫米波雷达 。抵制毫米波雷达的马斯克在社交平台上说, 「 选择高清毫米波雷达是可行的。 」
一位本土智驾供应商人士告诉《出行百人会 /AutocarMax 》, 「 现在的高速 NOA 方案,主要有 7V 、 11V 等方案,前向毫米波雷达用来做目标融合,摄像头和毫米波雷达融合后,目标的距离、速度会更准确。 」
早在 2021 年,一家头部造车新势力曾发生过高速 NOA 事故。一位知情人士告诉我们,那场事故中, 「 毫米波雷达没发现前方施工车辆,视觉也没有识别成功,最终导致事故发生。 」
毫米波雷达可以提升感知,不过,单纯比较搭载数量,意义不大。
比如,上述质疑者提到的毫米波雷达规模,搭载 1 颗时,通常为前向毫米波雷达,而搭载 3 个、 5 个,则是在前向毫米波雷达的基础上,增加了后保险杠两侧内部位置的角雷达等。增加的毫米波雷达,更多用于环视检测,用于倒车泊车等场景,无助于增强前向感知。
具体到最近这一起事故,调查结论公布前,其实难以评价毫米波雷达规模和事故的直接关系。
因为,毫米波雷达在 AEB 和 NOA 中的作用有着较大差异。
AEB 中的毫米波雷达主要承担兜底作用,但往往只对动态障碍物敏感,还有速度范围的限制。 NOA 中的毫米波雷达,则是视觉的重要补充感知手段,但其表现与主机厂的雷达信号处理能力直接相关。因此,很难判定毫米波雷达在这起事件中的作用。
激光雷达,又一个仍有争议的传感器部件。
相比毫米波雷达,激光雷达对目标物的检测,探测精度更高,只是成本相对更高。主流的车载激光雷达,最远探测距离能达到 250 米,目前成本更低的激光雷达,也能探测至 200 米。
翻看一些车辆的百公里制动数据,通常低于 42 米。百公里制动,是指车辆以 100 公里 / 小时的速度行驶时,从开始刹车到完全停止所需的距离。从 100 公里 / 小时到完全停止,这短短三四十米,一般需要 3 秒时间。
42 米 , 3 秒,看上去,只要能在这一范围内采取制动,事故就能避免。激光雷达已经被业内当作 「 安全带 」 ,理想、华为都在积极支持。
一位智驾公司高管打比方,简单来说,搭载激光雷达,相当于直接给车辆安装了手枪,快,直接。而没有搭载激光雷达的车,相当于拿着大刀长矛打仗。
摄像头的权重也在不断提升,单目、双目、三目摄像头,不断涌现。摄像头的像素,也来到前视 800 万像素,环视、侧视 300 万像素水平。
摄像头可以最远看到 300 米的车辆,但是看三角牌警告牌,大概只能看到 100 米。本质上,摄像头是一种数据采集器。看到不代表能识别,采集到数据后,需要再针对道路场景数据进行训练。
大家可能会觉得,毫米波雷达、激光雷达、摄像头,既然这么有用,负责任的车企,就应该把它们全部装上。
且不说盲目增配,市场未必买单,也不谈产能过剩带来的价格战下,车企需要硬抠每一分钱。单从技术角度,上面提到传感器方案,不一定是引发事故的关键。
多位智驾行业人士告诉我们,今天市场上的高速 NOA 方案,无论是搭载单颗前向毫米波雷达,还是搭载毫米波雷达 + 激光雷达这样的方案,或者单目、双目、三目摄像头,其实都没有根本缺陷。
因为,决定智驾方案的核心,在于算法,以及是否对大量场景进行了充足训练。
做好场景训练,多维度兜底安全
对于基于视觉系的高速 NOA 而言,场景训练是重中之重。
上述智驾公司高管告诉我们, 「 对于视觉方案来讲,目标物是否贴了反光条,检测效果差别很大。尤其是夜间条件下,如果不加反光条,摄像头在距离 30 米时也未必能识别出来。 」
即便同样的水泥墩,白天能识别,晚上也不一定可以。需要把夜间的各种场景都训练到,比如夜间的水泥墩正向摆放和侧向摆放,甚至逆光场景的摆放等,都要挨个训练,才能在遇到时成功识别。
同理,面对道路上的水马,也需要对不同形状、光照、天气等进行训练,否则就会出现漏识别。
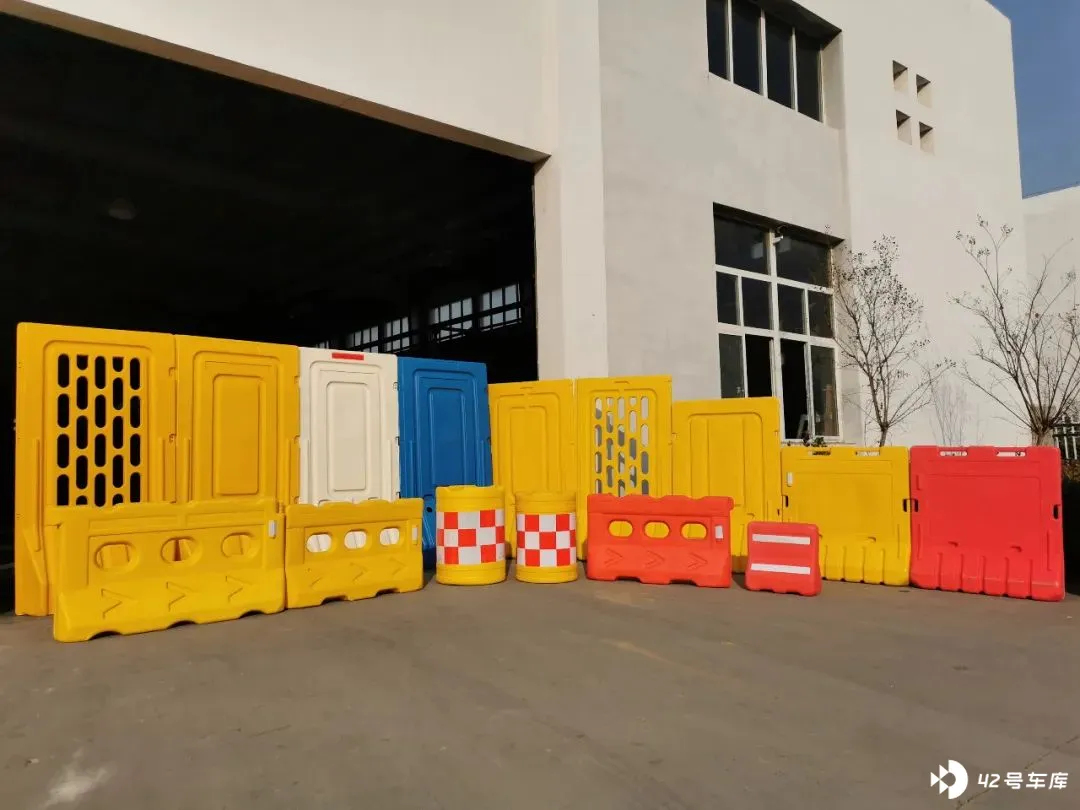
上述人士表示,单从障碍物识别来讲,有激光雷达一定是好的,在识别水泥墩上,它对反射没那么敏感。有反光条和没反光条,差距不大。而非激光雷达传感器的特点是,识别不稳定,需要进行足够多的训练。
传感器的能力是固定的,算法则是灵活的。
「 双目摄像头是通过视觉差,对物体进行识别。普遍好于单目。但是,基于单目摄像头可以实现占用空间技术,通过训练依然可以做到视觉差。数据量足够大的话,效果也不会差。而双目摄像头,靠视觉差,依然也有识别不到的场景。举个例子,有些地方的灯光、水迹,仍然会被双目摄像头方案误识别。 」 上述智驾公司高管表示。
最终,还是要看算法的能力。只有算法足够好,才能减少事故。但,算法再好,也无法完全避免事故。数据的长尾效应,仍然会不时制造点麻烦。
下一个路口,说不定就会出现未被训练过的场景,倾斜的水马、逆光下的锥桶 …… 这些场景也许一年半载无法遇到一次,谁也无法保证,智驾永远不出意外。
智驾的特性,决定了其天然存在缺陷,只能多做安全兜底。
功能上, AEB 可以成为一道保障。
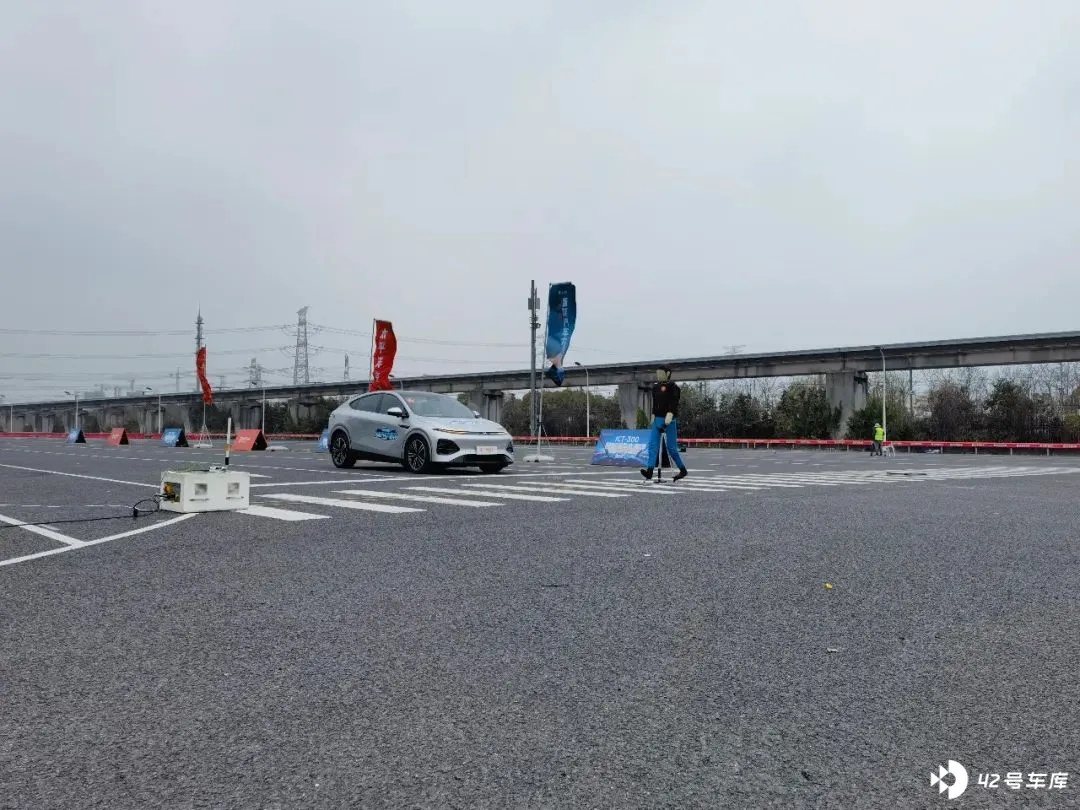
AEB 有两种,一种是主流的 AEB ,基于白名单机制。不过,现状是,即便是白名单里面的场景,也并非都能完全应对。
「 报价的时候,主机厂会问 AEB 触发率是多少, A 说是 50 万公里, B 说是 180 万公里, C 说是 5000 万公里。但其实,即便一些国际厂商的 AEB ,正常场景,在场地上都有可能无法成功激活。 」 上述智驾业内人士告诉我们。
还有一种方案,通过智驾来提升 AEB 的能力,也就是基于通用障碍物检测。
去年的一场高速 NOA 事故中, AEB 没有生效。事后,车企方将 AEB 生效范围,提高到了最高 150 公里 / 小时,并表示,可以识别侧翻车和水马。
不过,用余承东的话说, 「 再强大的主动安全,都不能百分之百地保证所有事故安全都不发生。你开得速度很快,突然钻进来一个摩托、电瓶车,突然近距离穿进来,是神仙都刹不住。 」
总之, AEB 正向触发做得比较好,误触发率一定高。对待 AEB 的态度,应该是能帮则帮,车主千万不能盲目依赖。
另一道屏障,车企对待高速 NOA ,要慎之又慎。
对待公众,将智驾功能宣传清楚是一方面。另一方面,坚守安全的底线,不应成为儿戏。
上述智驾业内人士披露, 「 我们的方案是,要求系统运行的前提之一,车道线必须平行,如果车道线不平行,系统一定会提示车辆接管。原来我们做通用、福特的项目时,他们的要求是很保守的,单线必须退,同时必须把 ‘ 请求接管 ’ 的提示发出来。但现在,客户为了盲目减少接管率,要求单线也得能通行。 」
这意味着, 「 可能是两条道合成一条道,事故风险就来了。 」
结语
今天的智驾,仍然缺少自动驾驶法律的足够监管。有主机厂智驾负责人士透露,智驾系统,更多接受的是 C-NCAP 等标准的约束。
「C-NCAP 主要提供基本的 AEB 场景,而且不是强制认证,更多起到行业背书的作用。 」
上述智驾从业者认为,最近的高速 NOA 事故,会给智驾泼一盆冷水,同时一定会加快自动驾驶 L3 法规的出台。
立法,或许可以成为一道最强的屏障。
「 实际上,车辆接管的场景应该被明确定义,在 ODD 范围内,除非系统故障,需要接管,否则,出现各种场景车辆都应该应对,不应该让人接管。 」
在死神举起镰刀前,车企要做好兜底。锅,不能总让车主背。当然,那些智驾在开、人在睡的宣传,也应该早些结束了。


