


本文约 7,000 字,建议收藏阅读
作者 | 北湾南巷
车道偏离保持系统( LKA)是一种先进驾驶辅助系统(ADAS),主要通过实时监测车辆在车道中的位置,当检测到车辆即将无意识地偏离车道边界时,系统通过控制电子助力转向(EPS)系统自动施加轻微的转向力,以帮助驾驶员将车辆引导回车道中央,从而有效降低因注意力分散、疲劳驾驶等因素导致的侧向偏移和碰撞风险。
系统构成 及工作原理
1.1 系统构成
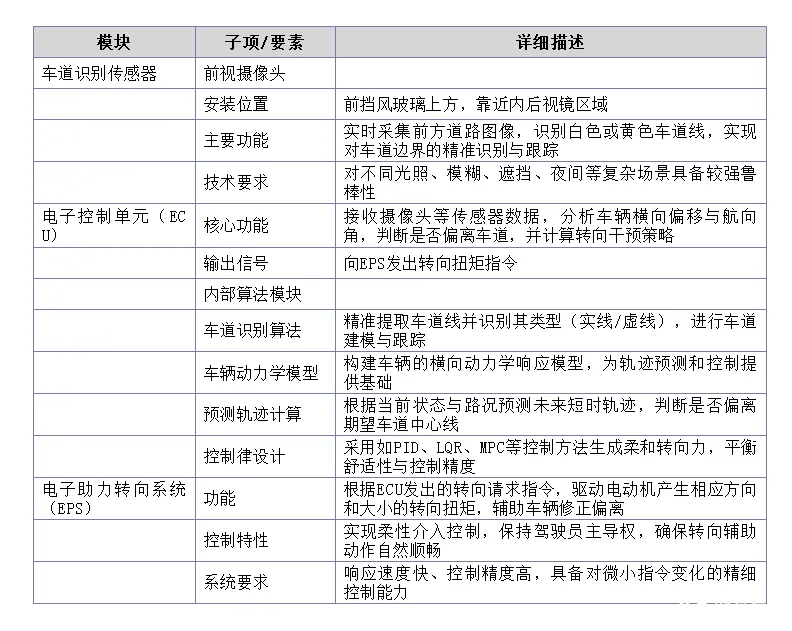
车道保持辅助系统( LKA)是一项基于环境感知与车辆动态控制的智能驾驶辅助功能,主要用于在高速或城市道路中,防止车辆无意识偏离本车道,从而提升行车安全性。LKA 系统的整体架构由三个核心组成部分构成:车道识别传感器、电子控制单元(ECU)以及电子助力转向系统(EPS) 。
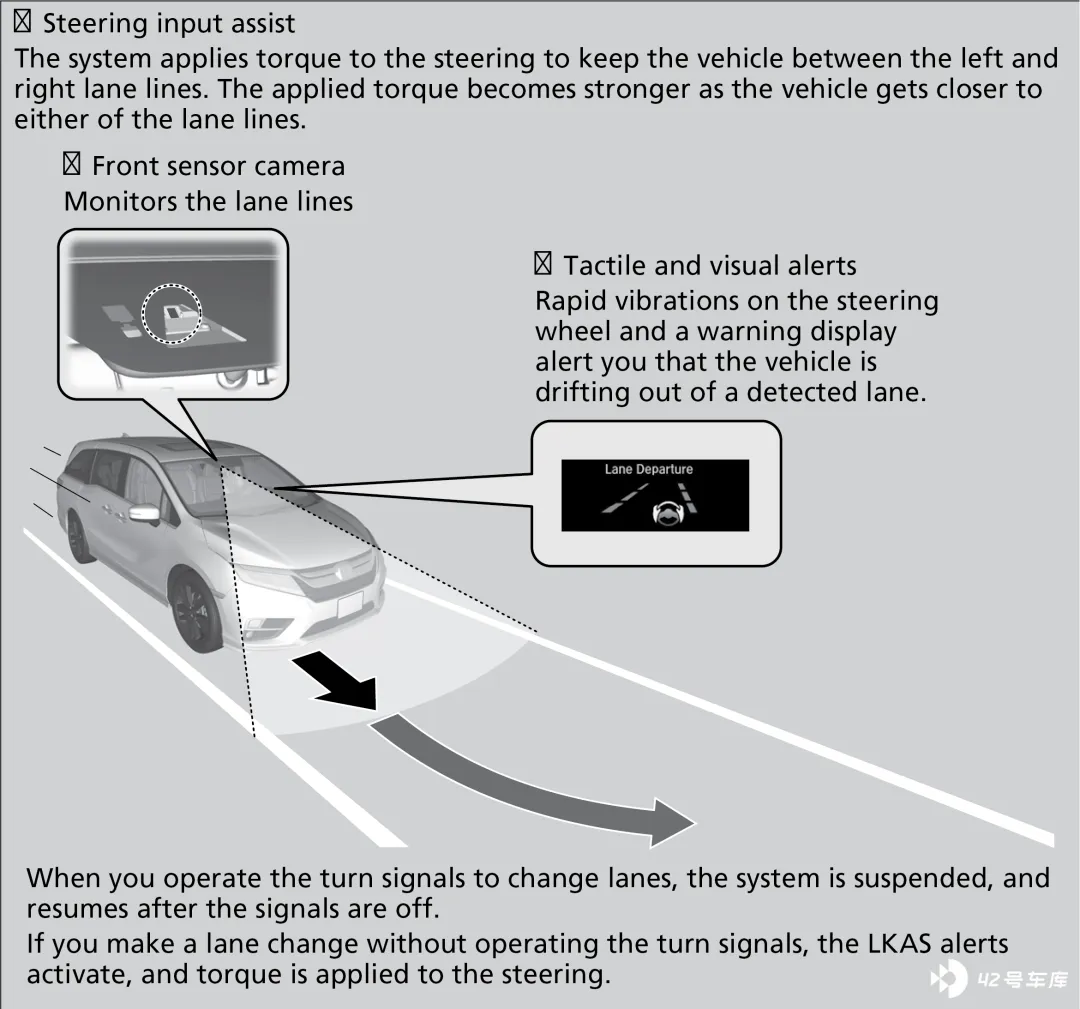
L KA 系统通过前视摄像头实现对车道的感知,借助 ECU 进行高精度轨迹计算与控制决策,并由 EPS 系统完成实际转向执行,三者紧密协同,共同构建起一套可靠的车道保持辅助机制,有效提升了行车安全性和驾驶舒适性。
1.2 工作原理
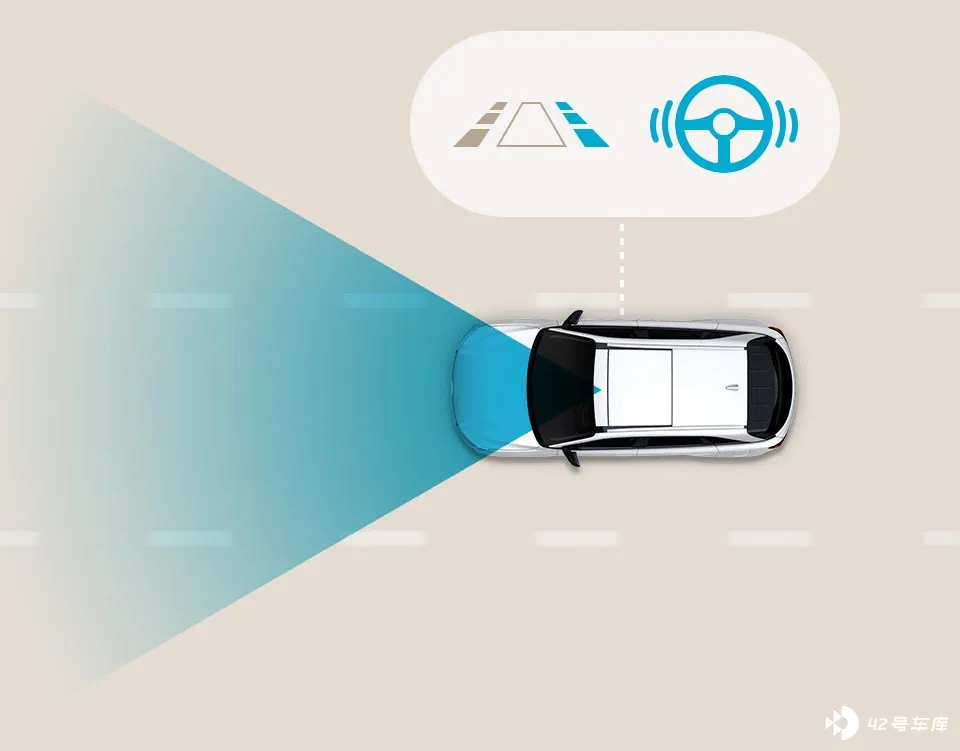
LKA 系统的感知核心为安装在前挡风玻璃上方的前视摄像头,该摄像头可持续采集前方路况图像,识别车道线并实时监测车辆与车道的相对位置关系。系统支持识别多种类型的车道线(包括实线、虚线)和多种颜色(如白色、黄色、橙色和蓝色),适应性强,能够覆盖大多数道路场景。此外,即使道路没有明确的交通边线,只要存在可识别的分界线,LKA 依然可以正常工作。典型识别参数包括车道宽度、车辆中心与车道中心的偏移量、航向角以及当前偏离趋势等。
1.2.1 适用条件
LKA 系统的有效工作范围通常设定在车速 60 km/h 至 150 km/h 之间,适合中高速行驶场景;支持的车道宽度为 2.5 米至 5.5 米,道路最小转弯半径应大于 250 米,以确保系统识别与计算的精度和稳定性。
1.2.2 偏离趋势判断逻辑
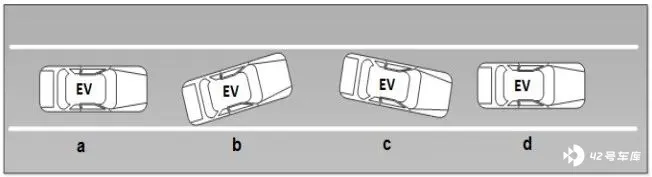
当系统检测到车辆在未打转向灯的情况下,出现明显的向左或向右偏移,并且该偏移趋势可能导致车辆接触或跨越车道边界时,系统将判断为 “无意识偏离”。此时 LKA 会立即进入控制准备阶段,为干预提供决策依据。
1.2.3 辅助控制执行机制
在识别出偏离风险后,系统控制器将综合分析车辆当前的行驶速度、横向偏移角、侧偏速度等参数,计算出合适的转向干预扭矩。该扭矩值随后通过控制指令传递至 EPS 电机,驱动转向系统实现缓慢、渐进、柔和的修正操作,使车辆回到车道中心。整个过程控制平稳,避免突兀或生硬的转向动作,确保驾驶舒适性。
1.2.4 驾驶员优先原则
为了保障驾驶体验与控制主导权, LKA 系统始终遵循“驾驶员优先”原则。若在偏移发生过程中,驾驶员主动施加方向盘转向或开启转向灯,系统会立即中止干预操作,将车辆控制完全交由驾驶员处理,从而避免对正常驾驶行为造成干扰。
功能开启与解除
2.1 Function Activation (功能开启)机制详解 —— LKA 系统激活条件
车道偏离保持系统( LKA )在整车生命周期中并非始终处于激活状态,而是需要在系统硬件与软件准备就绪后,依据多个关键激活条件综合判断是否允许进入工作状态。该激活机制不仅确保系统运行的安全性与稳定性,也为主机厂提供了灵活的功能控制策略。
2.1.1 功能激活的逻辑入口与意义
LKA 的功能激活( Function Activation )并不等同于功能运行,而是表示系统已满足所有激活前提,具备进入运行状态的基础条件。若条件不满足,系统将保持待机或不可用( Not Available )状态,即便驾驶员尝试手动开启,也无法进入工作模式。
2.1.2 激活所需满足的典型前置条件
系统激活逻辑通常基于如下四大必要条件(可根据客户项目自定义调整):
硬件初始化完成
-
EPS 控制器、摄像头、雷达(若有)、 LKA ECU 等关键子系统需成功完成上电自检。
-
要求通信总线(如 CAN/LIN/FlexRay )正常建立并稳定。
-
电源电压在工作区间(如 9~16V ),系统无过压 / 欠压报警。
-
传感器供电稳定,无硬件故障码( DTC )挂起。
标准信号:
HW_Init_Completed == TRUE
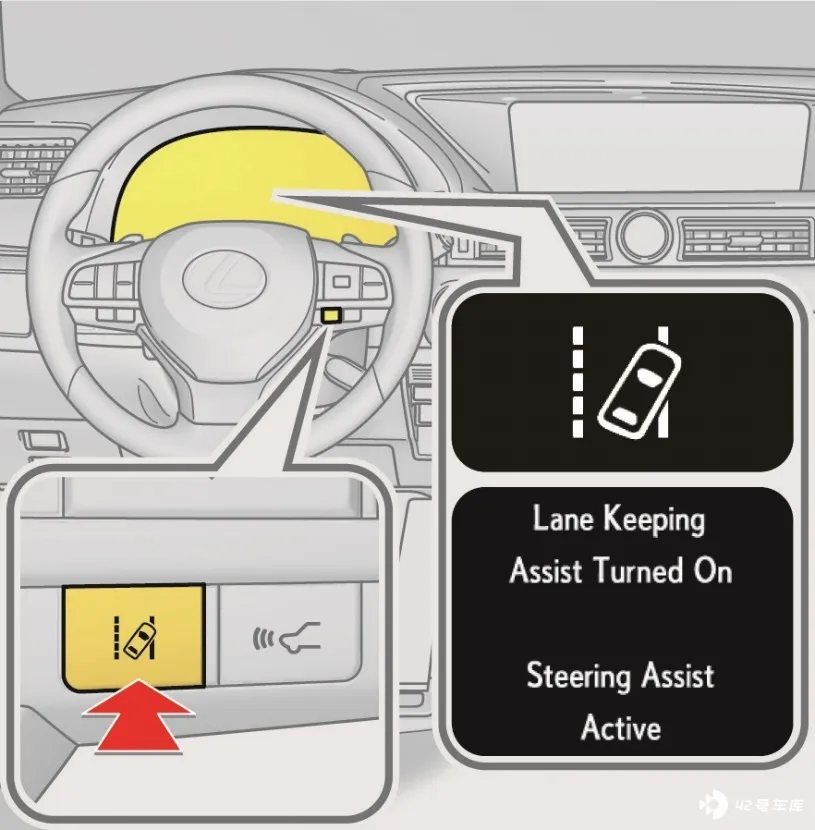
HMI 开启 LKA 功能,或点火周期中已开启
-
驾驶员可通过中控菜单、组合仪表或方向盘按键选择开启 / 关闭 LKA 功能。
-
若上一个点火周期中 LKA 为 “ 开启状态 ” ,则当前点火周期可默认自动恢复激活。
-
具备 “ 记忆上次状态 ” 功能的车型,还可支持用户偏好自动保存。
可能信号示例:
-
LKA_HMI_Request == ON
-
LKA_Status_LastCycle == ON
LKA 功能正常(无系统级故障)
-
LKA 系统本身状态为 “ 可用 ” ,无软硬件故障。
-
ECU 与 EPS 、摄像头之间通信正常,执行器状态正常。
-
无挂起的功能故障码(如摄像头遮挡、标定失败等)。
状态信号:
-
LKA_Fault_Flag == FALSE
-
LKA_Status == OK
车辆配置码( VC Code )中已授权启用 LKA 功能
-
OEM 在车辆配置阶段需通过诊断配置参数( VC Code/Variant Coding )授权 LKA 。
-
常见应用场景包括:高配车型具备该功能,低配车型未配置。
-
开关状态受工厂软件配置影响,通常由后台写入,无法由驾驶员控制。
信号标志:
- LKA_Coding_Enabled == TRUE
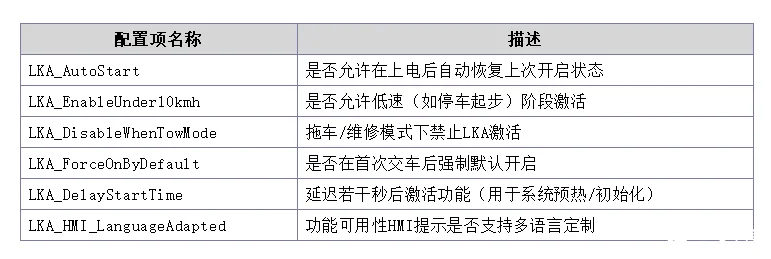
2.1. 3 客户定制化配置项说明(可选配置 )
主机厂可根据整车策略灵活配置功能激活策略,常见配置项包括 :
2.1. 4 功能激活后状态监控与维持
即便 LKA 已激活,系统仍会在运行过程中持续监控以下参数,确保功能持续可用:
-
车速处于允许区间(如 30km/h~150km/h )
-
车道线检测成功
-
转向灯未开启
-
驾驶员无主动转向操作(或符合设定的最小转向力门槛)
若运行中检测到不满足运行条件,系统将主动退出干预模式,但激活状态保持不变。
2.1.5 激活失败的典型原因与应对策略
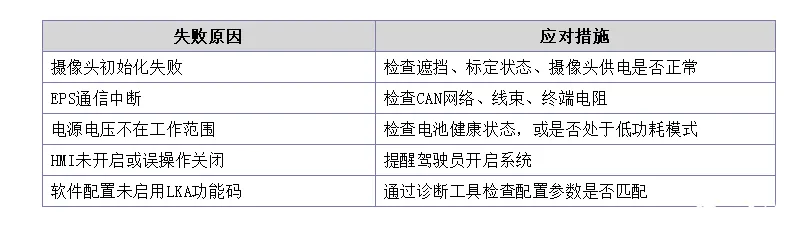
LKA 系统的“功能激活”机制是其进入正常工作状态的前提门槛,通过多层次硬件状态、软件逻辑、用户设置、OEM 配置的联合判断,确保在安全、稳定、受控的条件下进入功能运行模式。它不仅体现了系统安全设计的严谨性,也为整车厂提供了高度可配置与定制化的能力。
2.2 Function Deactivation (功能解除)机制详解 —— LKA 系统退出激活条件
LKA ( Lane Keeping Assist )系统功能解除( Deactivation )指的是系统退出 “ 功能激活状态 ” ,不再具备进入控制 / 干预运行的前提能力,通常由驾驶员意图、系统状态变化或车辆配置策略触发。
2.2.1 能解除的目的与系统角色
LKA 作为一项主动干预类安全功能,在解除时必须保证:
-
驾驶员明确知情或系统给予清晰提示;
-
系统退出时不会产生错误干预;
-
对车辆控制系统(如 EPS )不再发出指令;
-
HMI (人机交互界面)实时同步当前状态。
2.2.2 功能解除的三大典型触发条件(标准化可配置)
LKA 功能可通过下列任一条件满足时被解除,不同 OEM 项目可根据需求进行定制配置:
HMI 关闭 LKA 功能 / 本点火周期中未开启
-
主动触发场景:驾驶员通过仪表菜单、物理按键或中控界面关闭 LKA 功能。
-
自动恢复机制:若系统支持 “ 记忆上次状态 ” ,当前未开启状态将保持至下一个点火周期。
-
仪表显示: LKA 状态指示符熄灭,可能显示 “ LKA 已关闭 ” 或无图标。
-
典型信号变更:
-
LKA_HMI_Request = OFF
-
LKA_Enabled_Flag = FALSE
应用情境:
-
驾驶员偏好关闭干预;
-
在特殊路况(如连续弯道、施工区域)下希望完全手动驾驶。
LKA 功能故障(系统级不可用)
LKA 核心软硬件模块出现故障时将立即触发功能解除,常见触发源包括:
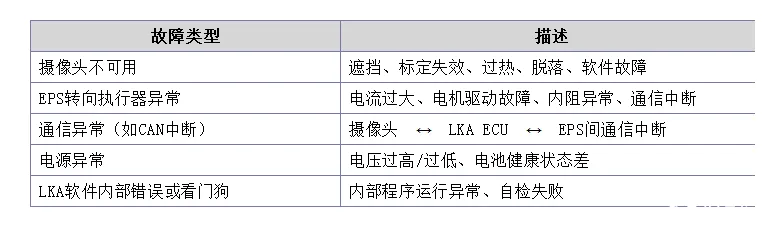
系统行为:
-
清除所有控制指令;
-
触发故障码( DTC )挂起;
-
LKA 状态设为 “ Not Available ” ;
-
HMI 显示 “ LKA 系统故障,请检查 ” 提示。
标准信号:
-
LKA_Fault_Active = TRUE
-
LKA_Status = FAILED
车辆配置码被关闭 / 功能未授权
-
OEM 配置阶段未激活 LKA 功能,或由于后续配置变更(如 ECU 更换、售后编码)将功能禁用。
-
通常通过诊断工具写入的 Variant Coding 参数控制,用户不可直接更改。
-
功能配置码状态决定是否允许 LKA 激活,在配置为 “ 禁用 ” 状态下,无论硬件状态如何, LKA 始终保持未激活状态。
信号体现:
-
LKA_Coding_Enabled = FALSE
-
系统可能直接屏蔽 HMI 界面的 LKA 功能项(即 UI 不可见)。
2.2.3 功能解除后系统的状态响应与处理逻辑
一旦解除触发,系统需完成以下响应流程:
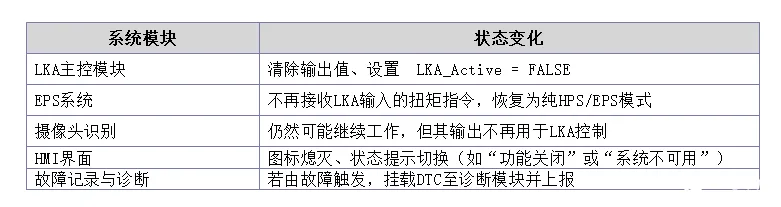
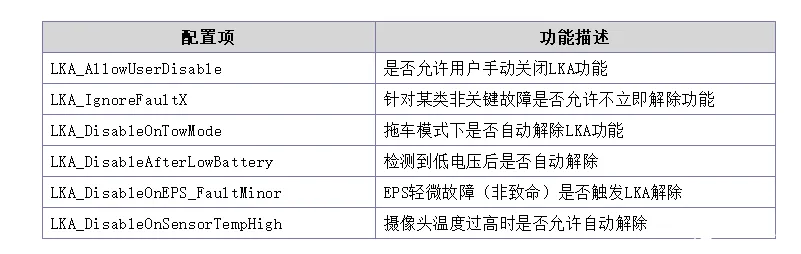
2.2.4 可配置的解除策略逻辑( OEM 可定制参数项)
主机厂可根据安全策略、客户需求、整车控制策略定义以下功能解除相关配置项:
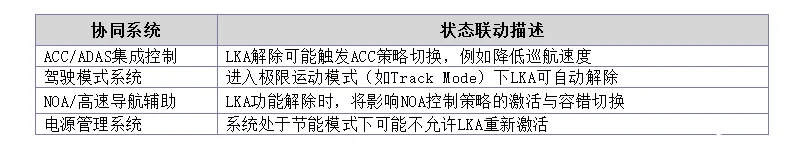
2.2.5 与其它系统的协同解除策略
LKA 解除常与以下系统状态发生交互,主控逻辑中需包含联动判断:
2.2.6 HMI 反馈 策略与用户 提示设计建议
功能解除后,需在用户界面上给予清晰、易懂、实时的提示,以增强用户理解与信任:
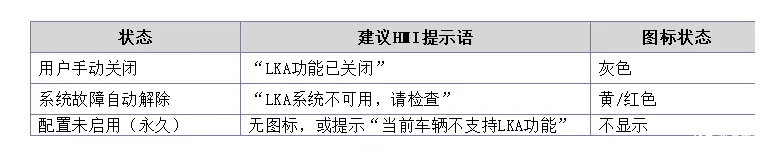
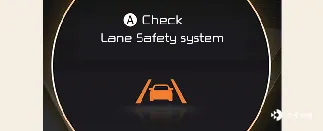
LKA 的 “ 功能解除 ” 逻辑是确保系统在不安全或不合规条件下主动退出干预的重要策略,其设计必须兼顾:
-
系统安全性保障;
-
用户可感知与反馈;
-
与整车策略的联动一致性;
-
对功能状态切换逻辑的清晰可控。
此外,主机厂可通过 Variant Coding 、策略参数灵活地调整功能激活与解除条件,以适应不同市场法规与用户需求。
状态机及典型工况
3.1 State Machine / Operating Sequence 状态机 / 工作序列
State machine diagram 状态迁移图
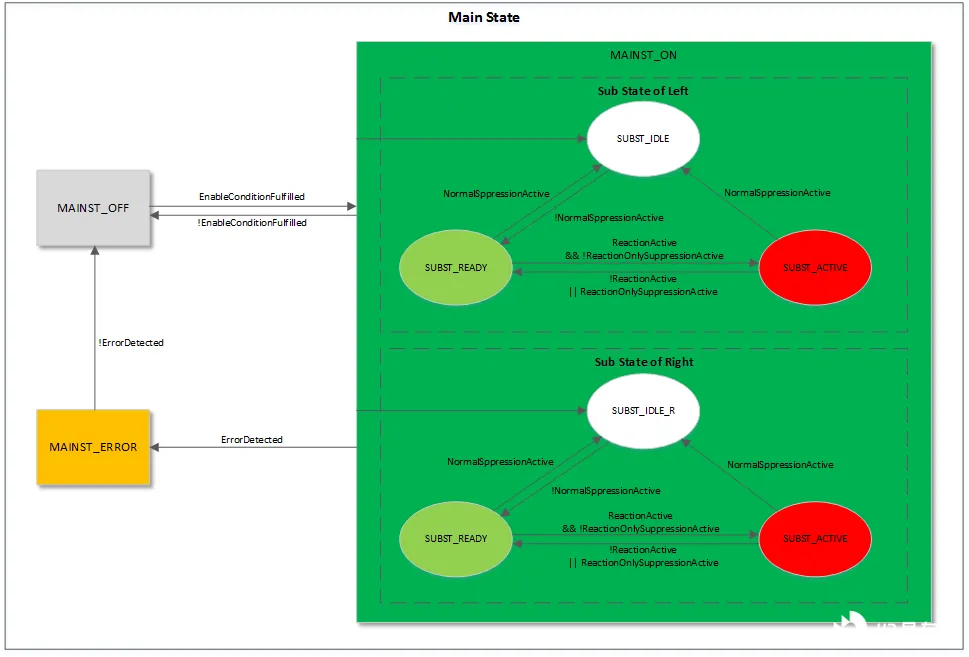
LKA 状态机
状态转换条件解释(通用)
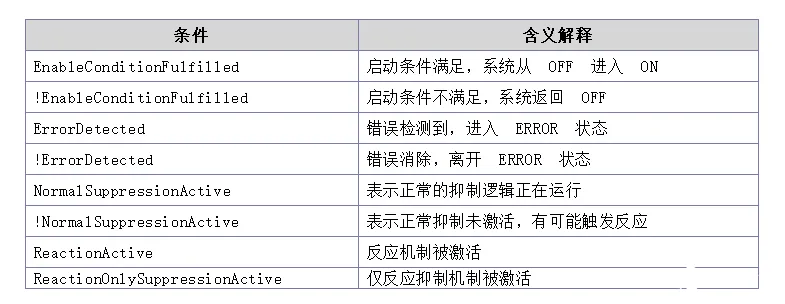
LKA 包括两种状态:
主状态层( Main State )
子状态层( Sub State ) :在 MAINST_ON 状态下分为两个区域:
-
Sub State of Left (左子状态)
-
Sub State of Right (右子状态)
主状态共有三个:
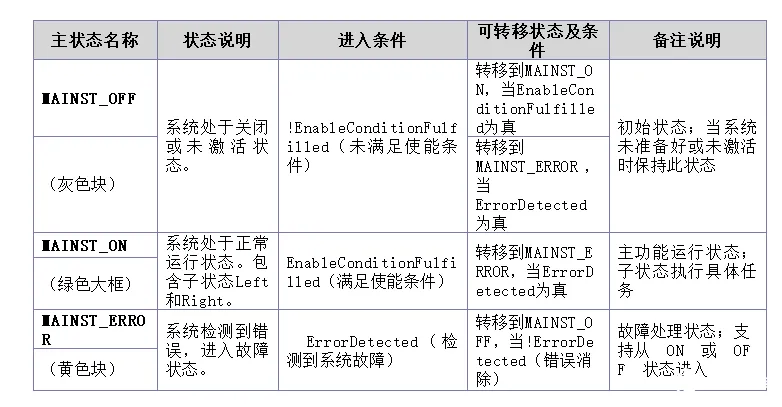
每一侧(左侧和右侧)有三种子状态:
SUBST_READY (绿色椭圆):初始准备状态
-
当 NormalSuppressionActive 为真,跳转至 SUBST_IDLE 。
-
当 !NormalSuppressionActive && (ReactionActive && !ReactionOnlySuppressionActive) 或 ReactionActive || ReactionOnlySuppressionActive ,跳转至 SUBST_ACTIVE 。
SUBST_IDLE (白色椭圆):空闲状态,表示处于等待或无动作阶段。
条件:
-
从 SUBST_READY 来: NormalSuppressionActive
-
可跳转到 SUBST_ACTIVE : !NormalSuppressionActive && (ReactionActive && !ReactionOnlySuppressionActive) 或 ReactionActive || ReactionOnlySuppressionActive
SUBST_ACTIVE (红色椭圆):活动状态,表示系统正在运行某些反应任务。
- 可回到 SUBST_IDLE ,条件是 NormalSuppressionActive
LKA 状态与输出信号的映射机制:
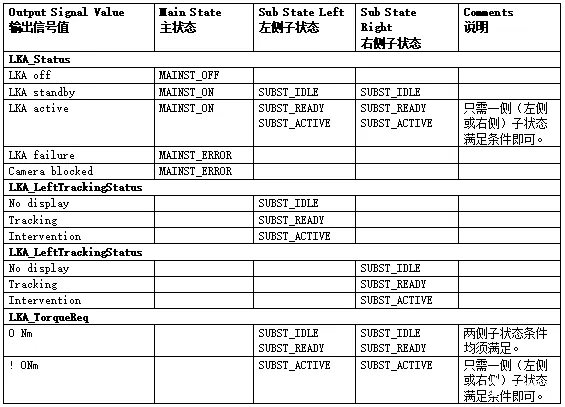
该状态图定义了一个主控系统从 “ 关闭 → 开启 → 错误恢复 ” 及其在开启状态下的左右两个子模块的三态流转逻辑,通过复杂的条件控制其响应行为,保障系统的灵活响应和安全切换。
3.2 Typical Use Cases 典型用例
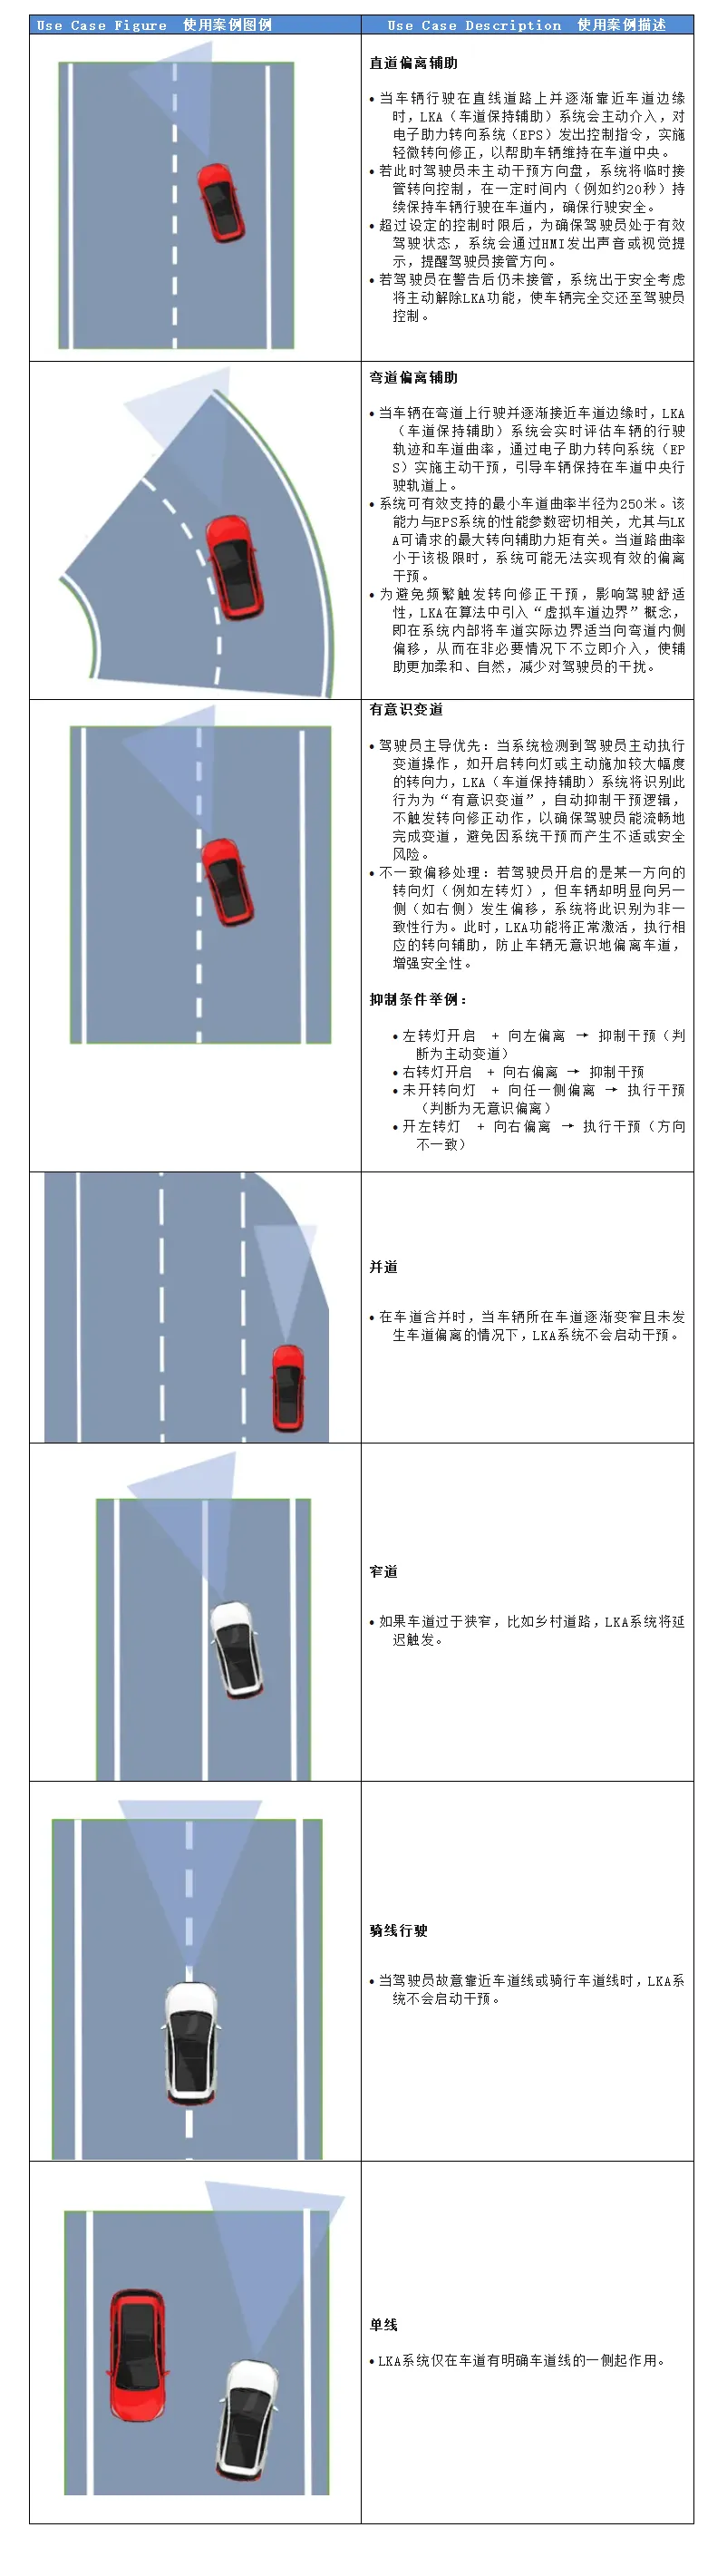
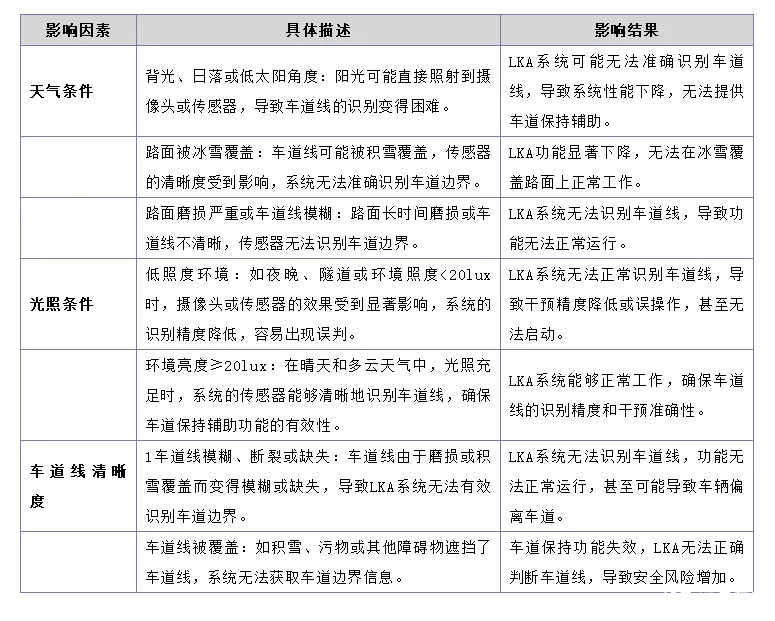
LKA 性能限制条件
LKA(车道保持辅助)系统的性能受到多个外部环境因素的显著影响,尤其是天气、照明条件以及车道线的清晰度。以下是具体影响因素:
总 结:
车道保持辅助系统( LKA)是现代车辆中不可或缺的安全技术之一。它不仅能够提高驾驶员的驾驶安全性和舒适性,还为未来的自动驾驶技术打下基础。随着技术的不断进步和完善,LKA 系统将在各种复杂的驾驶环境中发挥更大的作用,推动汽车行业向着更加智能化、自动化的方向发展。然而,系统的环境适应性、传感器精度和法规监管等问题仍需进一步解决,以确保 LKA 技术的普及和安全应用。
参考:
1. Lane Keeping Assist System (LKAS) | HR-V 2024 | Honda Owner's Manual
2. Honda | Lane-Keep-Assist-System
3. What is lane keep assist? - carsales.com.au
4. kia.com/content/dam/kia2/in/en/content/ev6-manual/topics/chapter6_16_3.html
5. Lexus Safey System+ Settings | North Park Lexus at Dominion
6. Lane Keeping Assist System (LKAS): My Car Does What







