


本文约 7,800 字,建议收藏阅读
作者 | 北湾南巷
在当今节奏快速、交通复杂的驾驶环境中,来自各个方向的安全保障变得尤为关键。尽管大多数驾驶员在日常行驶中更关注如何避免前方碰撞,但事实上,后方追尾事故的发生率同样高企,且多发生在减速、排队、停车等低警觉场景下,极易造成车辆损坏甚至人员伤害,特别是在城市拥堵路段和高速公路出入口区域。
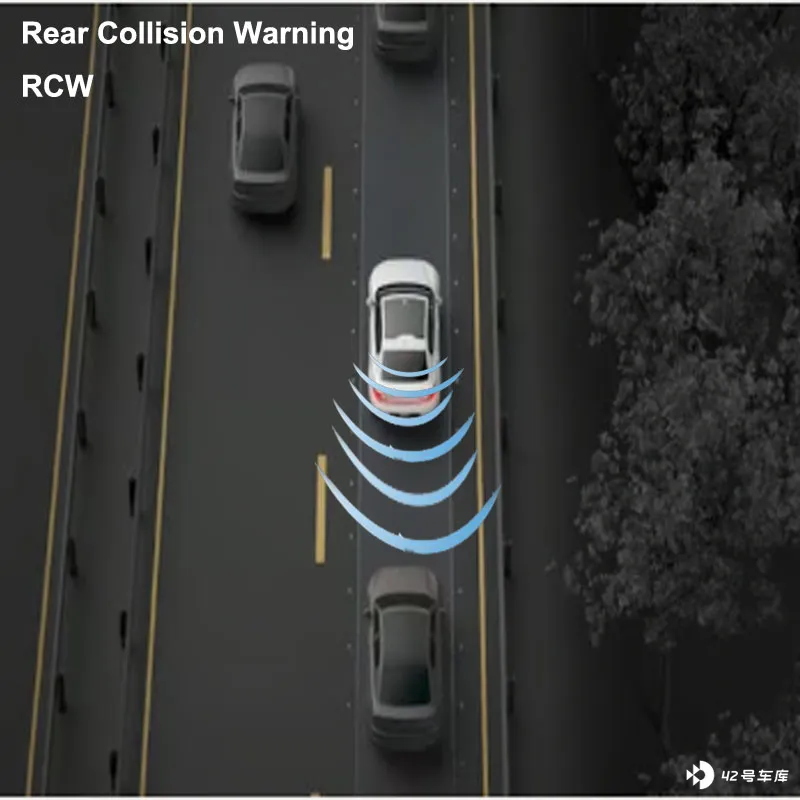
为应对这一潜在安全隐患,现代汽车技术不断演进,引入后方碰撞预警系统( RCW,Rear Collision Warning)。该系统通过融合高精度传感器(如后角毫米波雷达或高清摄像头)与智能识别算法,能够实时监测车辆后方动态区域,一旦识别到有其他车辆或移动物体以较快速度逼近本车,便会发出多模态警报提醒驾驶员,提前做出规避准备。
功能定义
后方碰撞预警( RCW)是一种主动安全辅助功能,旨在在车辆处于前进挡(非倒挡)状态下,及时识别从车尾方向靠近的潜在碰撞威胁物体,并向驾驶员发出警告,协助其提前采取规避措施,从而降低追尾事故风险。
1.1 硬件组成与安装位置
后角毫米波雷达传感器:
- 通常为 24GHz 或 77GHz 波段的短程/中程毫米波雷达。
- 安装于车辆后保险杠内侧的左右角位置,分别监控车辆后方左后与右后区域。
- 安装位置需精确校准,以避免盲区和误判。
中央控制单元( ECU):
- 负责雷达数据的接收、解析、目标跟踪、风险评估与警报触发。
- 通常与车辆的 ADAS 域控制器或车身控制器进行集成。
HMI 人机交互装置:
- 包括仪表盘警示灯、中央显示屏弹窗、声音蜂鸣器或方向盘震动模块等。
- 可配置多种报警级别与反馈形式,增强用户感知。
1.2 工作原理与识别逻辑
启动条件:
- 车辆处于非倒挡状态(即前进挡 P/N/D/S 等)。
- 点火电源( IG)接通,即 IG ON。
- 系统默认出厂启用,但部分车型允许通过车辆设置界面进行手动启停设置。
探测逻辑:
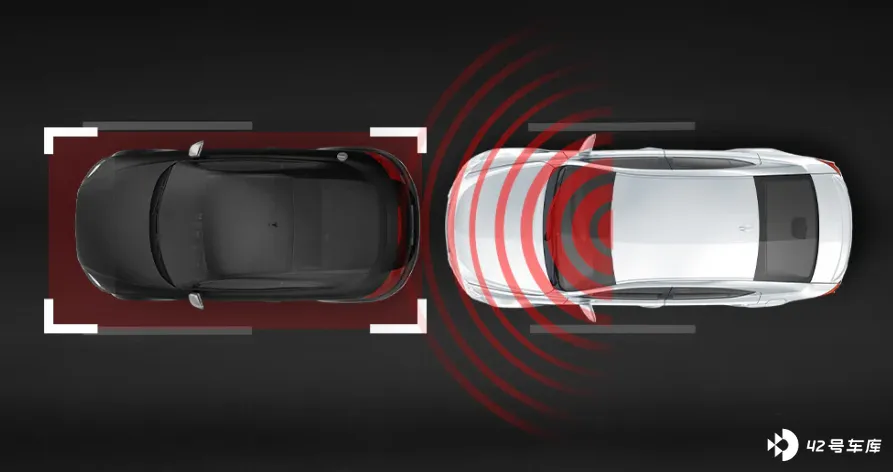
- 雷达以固定周期发出电磁波脉冲,接收后方反射信号,获取目标物体的距离、相对速度、角度等信息。
- 结合多帧信息,对目标物体进行识别、跟踪与路径预测。
目标识别:
- 能够识别包括汽车、自行车、摩托车、电动三轮车等不同类型的移动物体。
- 系统不对静止物体(如路边柱子、墙面、路牌)触发警报,以减少误报。
危险等级评估:
综合考虑以下参数进行碰撞风险分级:
- 相对速度(来车越快风险越高)
- 目标距离(越近越危险)
- 交汇时间( TTC):Time to Collision
- 目标角度(靠近主车轨迹时风险升高)
- 通常将风险等级划分为低、中、高三个级别,对应不同的警示方式。
1.3 后方碰撞预警的优势
后方碰撞预警功能提供了多项显著好处,是提升行车安全的重要助手:
- 增强后方感知能力:系统能有效提醒后方来车,显著降低追尾事故的风险。
- 提升驾驶员反应效率:视觉与听觉的双重警告,有助于驾驶员集中注意力并采取预防措施,如拉开车距或变道避让。
- 缓解驾驶压力:尤其在高速或拥堵路段,知道有系统在持续监测后方交通情况,能有效缓解驾驶焦虑感。
值得一提的是,随着智能硬件的普及, RCW 系统正被越来越多地集成至先进行车记录仪中,实现前后监控一体化。通过 AI 芯片对视频数据或雷达数据的实时分析,该系统不仅可以识别后方汽车,还能区分电动车、自行车、摩托车等不同类型的目标,有效减少误报或漏报现象,为驾驶员在倒车、排队等待或临时停车时提供更精准的安全感知能力。
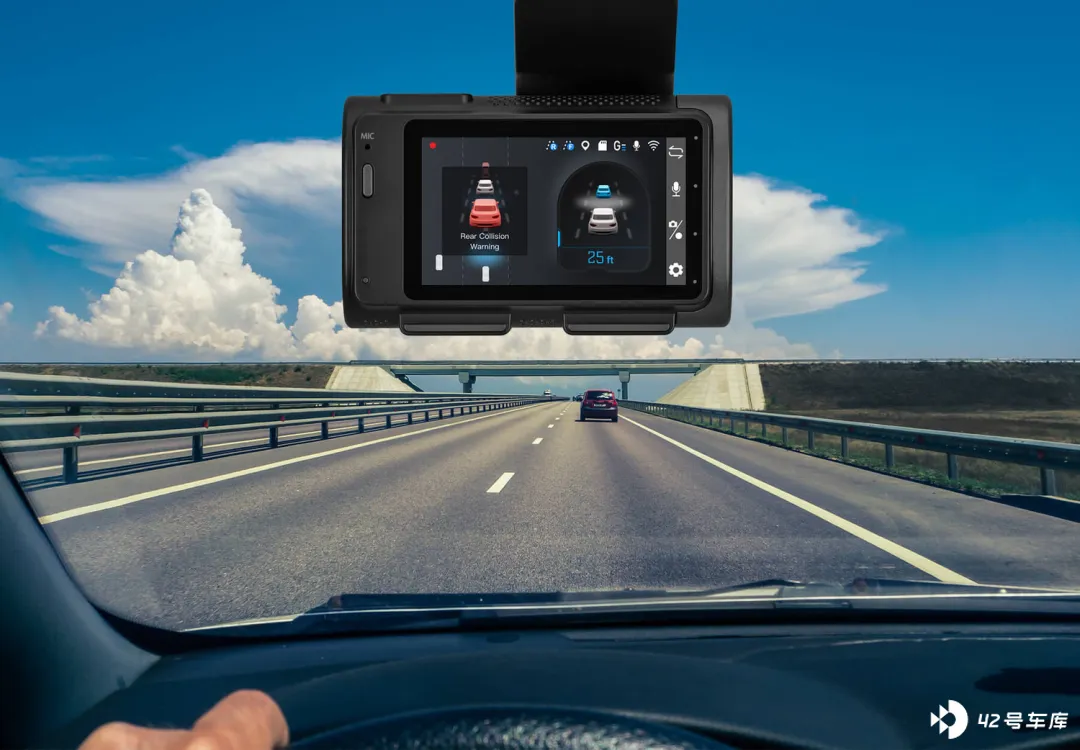
想象你正在高速公路上行驶,前方车流突然减速。你及时减速,但后方一辆车未注意到状况,仍高速驶来。此时,后方碰撞预警系统迅速识别接近的车辆,并在行车记录仪上显示视觉警告,同时发出声音提醒。你立刻检查周围情况并采取应对措施,成功避免一次可能的事故。这个现实例子说明了 RCW 系统在日常驾驶中的实际价值和关键作用。
RCW 相关参数介绍
2.1 RCW 监测区域
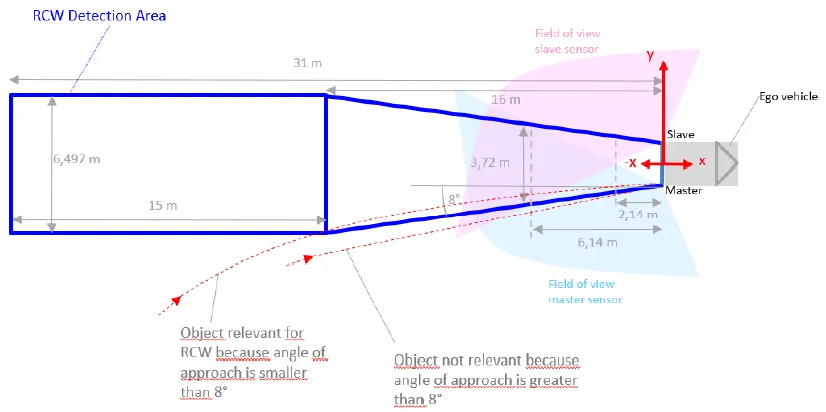
监测区域是一个底边为 2 米,角度为 8° ,高为 16 米的梯形,并在末端延伸一个长度为 15 米,宽度为 6.497 米的矩形区域。 RCW 系统通过车尾两侧的角雷达(Rear Side Radar)对后方进行区域扫描和目标检测。根据其探测逻辑与硬件参数,RCW 的监测区域形状由两个部分组成:
梯形主检测区
- 底边宽度(贴近车辆侧面): 2 米;
- 视角范围: 8° , 角度 8°含义:代表系统对相对主车行驶方向夹角小于 8°的来车目标具备探测能力,涵盖大多数同向或轻微角度偏差的后方车辆;
- 纵深距离: 16 米;
- 形状描述:以车辆尾部为基准向后展开的等腰梯形区域,用于监测靠近本车行驶方向的追尾风险目标;
尾端扩展矩形检测区
- 纵深:从梯形末端向后延伸 15 米;
- 宽度: 6.497 米;
- 形状:矩形;
- 作用:主要用于补充后方更远距离的探测能力,提前识别高速接近目标并提升系统预警时间,尤其在高速工况下更为关键。
雷达安装角对监测区域的影 响
RCW 系统依赖安装在车辆左右后角(左后和右后侧)的两个角雷达传感器。每个雷达以约 45° 安装角 (相对于车身中心线)进行安装,使其同时具备侧向与后向探测能力。该安装方式对监测区域形成如下特点:
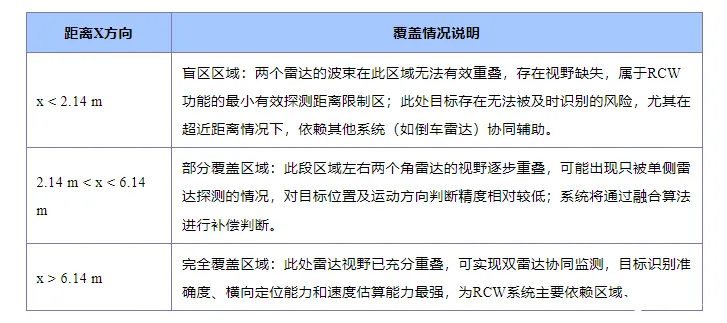
注:上述 x 方向定义为以车尾中心线为原点,向两侧横向延展的距离,结合雷达朝向定义的雷达坐标系换算而来。
RCW 的监测区域设计充分考虑了实际应用中对后方追尾威胁目标的探测需求。其采用梯形+矩形的组合区域实现近距离与远距离的兼顾,同时借助两个后角雷达的协同工作,提升探测准确率与预警及时性。然而系统也存在一定盲区与环境限制,需结合其他感知系统(如摄像头、超声波雷达等)形成更为完整的后向安全防护能力。
2.2 碰撞时间 TTC
TTC 是指目标物体(如后方车辆)在当前运动状态下,与本车之间在 Y 轴方向(车尾垂直方向)发生碰撞所需的时间。它反映了潜在追尾碰撞的紧迫程度,为 RCW(后方碰撞预警)核心判据之一。
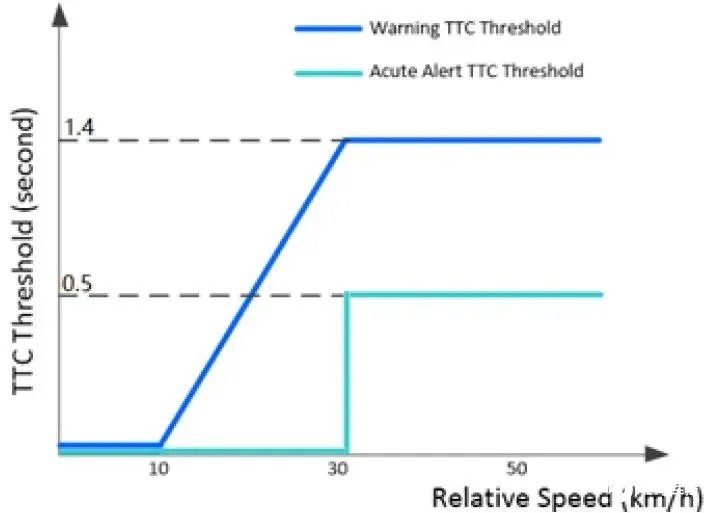
RCW 报警判据逻辑(基于 TTC 与相对速度 )
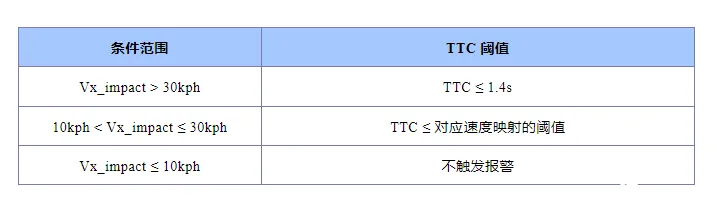
RCW 系统将根据 TTC 与目标相对速度( Vx_impact )联合判断报警等级,分为 一级报警(预警) 与 二级报警(紧急预警) 。
- 一级报警逻 辑
一级报警主要用于提示驾驶员注意后方目标快速接近,具备一定预留时间。判定条件:
- 二级报警逻 辑
二级报警用于提示存在 迫在眉睫的碰撞风险 ,通常用于激活更强等级的安全预警措施(如仪表红色闪烁、蜂鸣提示或 V2X 上报)。 判定条件 :
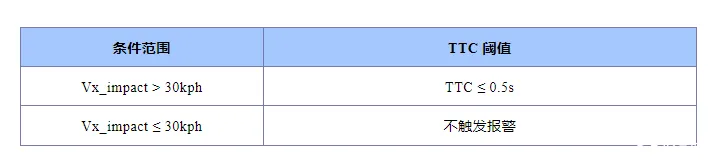
补充说明:二级报警严格限制为高速强碰撞风险场景,避免在拥堵或低速尾随中引发误警;
0.5s 为系统容许的最小响应时间窗口,考虑到 ECU 计算、报警生成、驾驶员反应等链路延时。
典型工况示例分析
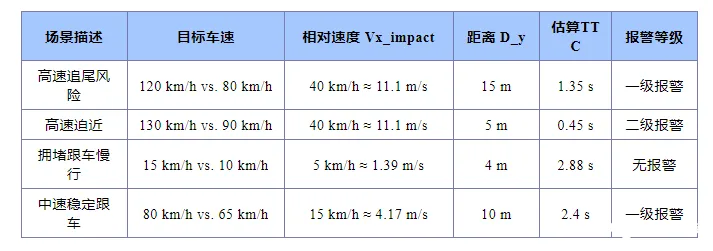
2.3 碰撞距离
DTC 定义及引入背景
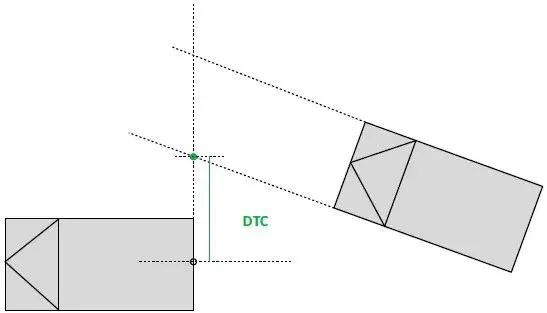
- 在 RCW 系统中,仅依赖碰撞时间(TTC)作为触发报警的唯一依据,在某些特殊工况(如相对速度极小但距离过近)下,可能导致误报/漏报问题。因此引入碰撞距离 DTC(Distance To Collision),作为对 TTC 的有效补充。
- DTC 用于表示:在当前运动状态下,目标车相对主车的预测碰撞点与主车尾部的最小间距。
DTC 的物理意义
- DTC 并非简单的当前两车纵向间距,而是指在目标车沿其预测轨迹行驶过程中,其假定与主车相撞的未来位置点与主车尾部的空间位置之间的最短距离。
- DTC 趋近于 0,意味着:若两车不改变当前行驶状态(加速度/转向不变),将在主车后部附近发生物理接触;当 DTC ≤ 某一安全阈值(如 0.9m),系统应判定为强碰撞风险。
DTC 与 TTC 的关系与互补机制
因此, RCW 系统需将 TTC 与 DTC 联合判断,可采用如下触发逻辑:
- 当 TTC ≤ 阈值 且 DTC ≤ 阈值 → 强碰撞风险(触发预警或联动主动安全功能)
- 当 TTC 较长但 DTC 极小(例如目标车在倒车) → 触发低速静态危险提示
- 当 TTC 较短但 DTC 较大(可能为横向穿插车辆) → 加权风险等级判定
DTC 触发阈值设定及解释
- 默认阈值设定 :
1. 主车宽度假设为 1.8m;
2. 默认 DTC 阈值设定为 0.9m(即主车左右边缘至中心线距离);
3. 若目标车的预测轨迹进入或接触主车尾部的轮廓边界( DTC ≤ 0.9m),视为存在实际碰撞风险。
- 自适应 /动态调整建议
在不同工况下可动态调整 DTC 阈值,例如:
DTC 在系统中的使用策略建议
- 作为主触发条件之一
1. 与 TTC 共同作为报警系统的主要触发条件;
2. 在低速场景下,优先采用 DTC 判断。
- 用于误报过滤
当 TTC 触发一级预警,但 DTC 大于阈值较多(如 >1.5m),可认为风险较低,过滤报警。
- 支持多目标最危险目标筛选
系统可根据 DTC 最小值筛选最有可能碰撞的目标,优先上报或预警。
- 用于风险等级细分
DTC 越小 → 危险等级越高 → 可作为安全系统风险量化评分输入(如 RCW 评分、碰撞可能性评估等)。
典型工况分析示例
系统状态机 及典型用例介绍
3.1 状态机迁移图
如 图展示了后碰撞预警( RCW)系统在不同状态下的运行逻辑和状态转换关系。
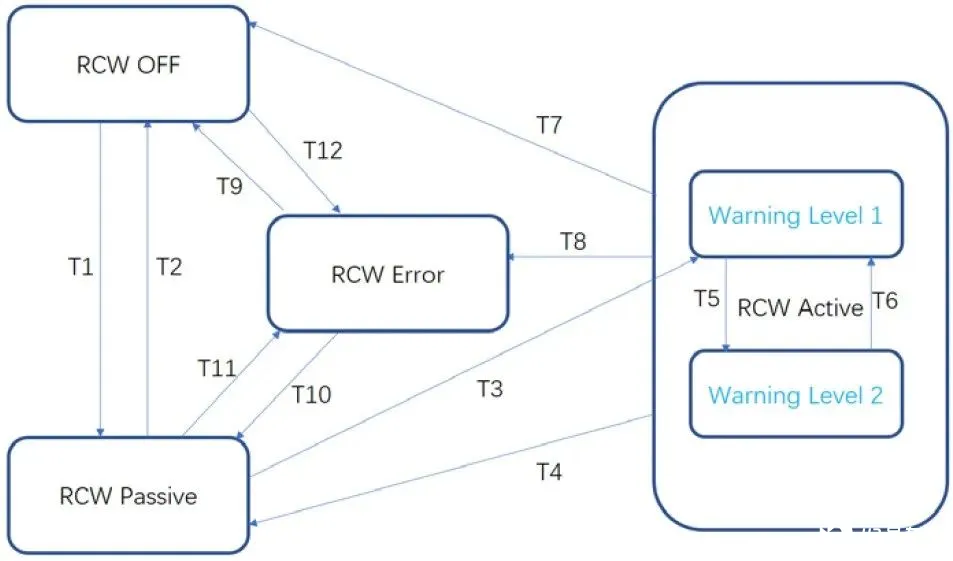
图中有以下几个主要状态和它们之间的转换:
主要状态 :
- RCW OFF : 系统关闭状态,此时 RCW 系统不工作或不监控车辆后方情况。
- RCW Passive : 系统被动监控状态,此时系统监控车辆后方情况但不发出警告,通常是在车辆静止时进入此状态。
- RCW Error : 系统错误状态,表示系统检测到故障或其他异常情况。
- RCW Active : 系统活跃状态,当检测到后方车辆有潜在碰撞风险时,系统会进入此状态并发出警告。
在活跃状态内部,还分为两个警告级别:
- Warning Level 1(警告级别 1)
- Warning Level 2(警告级别 2)
RCW(Rear Collision Warning)系统具备多种运行状态,其功能控制受车身供电状态(IG 状态)、RCW 开关启用状态、传感器运行情况、系统故障检测结果及环境条件等多重因素共同影响。系统通过状态机机制管理运行流程,以确保安全性、可靠性和用户体验。
3.2 R CW 状态机工作状态详解
OFF(关闭状态)
- 定义: 当整车处于 IG OFF(点火关闭)状态,或 RCW 功能在 HMI 或设置菜单中被用户手动关闭时,RCW 系统完全停止运行,所有雷达监测、预警算法与报警输出均不工作。
- 触发条件:
1. 车辆未通电( IG OFF);
2. 用户通过设置将 RCW 功能关闭(例如设置菜单关闭后方碰撞预警);
- 系统行为:
1. 所有子模块停止运行;
2. 不进行任何雷达侦测与计算;
3. 不输出报警或状态显示;
4. 功耗处于最低水平;
5. 可通过再次上电或手动开启 RCW 开关恢复功能。
Passive(待机状态)
- 定义: 系统硬件无故障, RCW 开关已开启,且车辆处于 IG ON 状态,但尚未满足功能激活的外部环境与车辆状态要求时,系统进入待机状态。
- 典型未满足激活条件的情况可能包括:
1. 车速过低或车辆静止;
2. 后角雷达未准备好(初始化未完成);
3. 雷达视野内无有效目标或目标不满足激活门槛(如相对速度过低);
4. 环境干扰或误检风险较高(如大雨、雷达被遮挡);
- 系统行为:
1. 后角雷达维持运行,持续采集周围数据;
2. 系统持续评估是否满足激活条件;
3. 无报警输出,保持待机监控;
4. 功耗维持在中等水平,确保快速激活响应。
Active(激活状态)
- 定义: 当车辆满足 RCW 功能激活条件时,系统从待机状态切换至激活状态,开始执行目标识别、碰撞预测及报警提示等功能。
- 激活典型条件:
1. IG 为 ON,RCW 开关已打开;
2. 后角雷达正常工作;
3. 检测到后方存在以较高相对速度接近的移动物体(如车辆、摩托车等);
4. 系统无故障,无环境干扰影响检测能力。
- 系统行为:
1. 开启后方目标持续识别与碰撞预测计算;
2. 对符合威胁等级的目标触发报警;
3. 报警分为两个等级,依据威胁程度区分:
一级报警(预警): 检测到有目标快速接近,可能形成碰撞趋势,但尚未达到高度危险阈值。系统通过屏幕提示、轻微蜂鸣等方式提示驾驶员注意后方;
二级报警(强报警): 系统判定目标即将与本车发生碰撞,触发强报警,如高强度音效、多媒体屏闪烁等,以确保驾驶员能迅速采取应对措施(如规避、加速变道等)。
Error(故障状态)
- 定义: 在 RCW 系统处于开启状态时,若检测到功能关键模块(如后角雷达、数据通信、控制单元)存在故障,或诊断过程中触发相关 DTC(诊断故障码),系统将进入错误状态,RCW 功能不可用。
- 典型错误原因:
1. 后角雷达故障或数据中断;
2. CAN 通信中断或异常;
3. 系统软件故障;
4. 雷达遮挡、线路断开;
5. 其他根据 DTC 定义的故障情形。
- 系统行为:
1. RCW 功能停用,不再执行碰撞预测与报警逻辑;
2. 驾驶员可在仪表或中控屏看到相关故障提示(如 “RCW 系统故障,请检查”);
3. 故障信息被记录到车辆诊断系统,供后续维保分析;
4. 恢复功能需故障被清除且重新满足激活条件。
3.3 状态优先级说明
系统采用优先级机制,以确保在多种状态冲突下,功能逻辑统一明确, 状态优先级如下:
OFF > Error > Passive = Active 即:
- 一旦车辆 IG OFF 或 RCW 开关关闭,则无条件进入 OFF 状态;
- 若功能开启但出现故障,优先转入 Error 状态;
- 在无故障且 RCW 开启的前提下,根据是否满足激活条件,在 Passive 或 Active 之间切换。
3.4 状态初始化与默认行为
- IG 上电后,RCW 状态机默认初始化为 OFF 状态;
- 只有在 RCW 开关处于开启,系统硬件和环境条件均正常后,才可能进入 Passive 或 Active;
- 在 RCW 关闭状态下(OFF),即便满足所有其他条件,系统也不会运行。
3.5 状态转换说明
图中箭头表示状态转换的方向,每个箭头旁边标注了触发该转换的事件( T1-T12)。以下是这些事件的可能解释:
从 RCW OFF 状态出发
- T1:触发事件,可能是驾驶员启动车辆或手动开启 RCW 系统,使系统从关闭状态进入被动监控状态。
- T9:触发事件,可能是系统检测到某种错误或故障,使系统从关闭状态直接进入错误状态。
- T7:触发事件,可能是驾驶员手动关闭 RCW 系统,但可能需要进一步确认逻辑。
从 RCW Passive 状态出发
- T2:触发事件,可能是系统检测到潜在碰撞风险,需要提升警告级别,因此进入活跃状态(Warning Level 1)。
- T11:触发事件,可能是系统检测到错误或故障,进入错误状态。
- T10:触发事件,可能是驾驶员手动关闭 RCW 系统,返回到关闭状态。
- T3:触发事件,可能是驾驶员手动将系统切换到活跃状态,虽然这在实际中不太常见。
从 RCW Error 状态出发
- T8:触发事件,可能是错误被修复或系统重置后恢复正常,进入被动监控状态。
- T12:触发事件,可能是驾驶员手动关闭系统,从错误状态进入关闭状态。
在 RCW Active 状态下
- T5:触发事件,可能是警告级别提升的条件,如后方车辆距离进一步缩小,导致警告级别从 1 提升到 2。
- T6:触发事件,可能是警告级别降低的条件,如后方车辆距离增加,警告级别从 2 降低到 1。
- T4:触发事件,可能是驾驶员手动将系统切换到被动监控状态,或者系统自动判断风险已解除。
这张图通过状态机的形式描述了后碰撞预警系统在不同情况下的行为。系统在正常情况下会在被动监控和活跃状态之间切换,根据后方车辆的接近程度调整警告级别。如果检测到错误,会进入错误状态,需要驾驶员或技术人员进行干预。
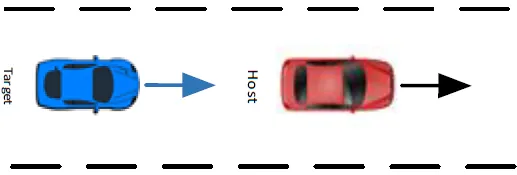
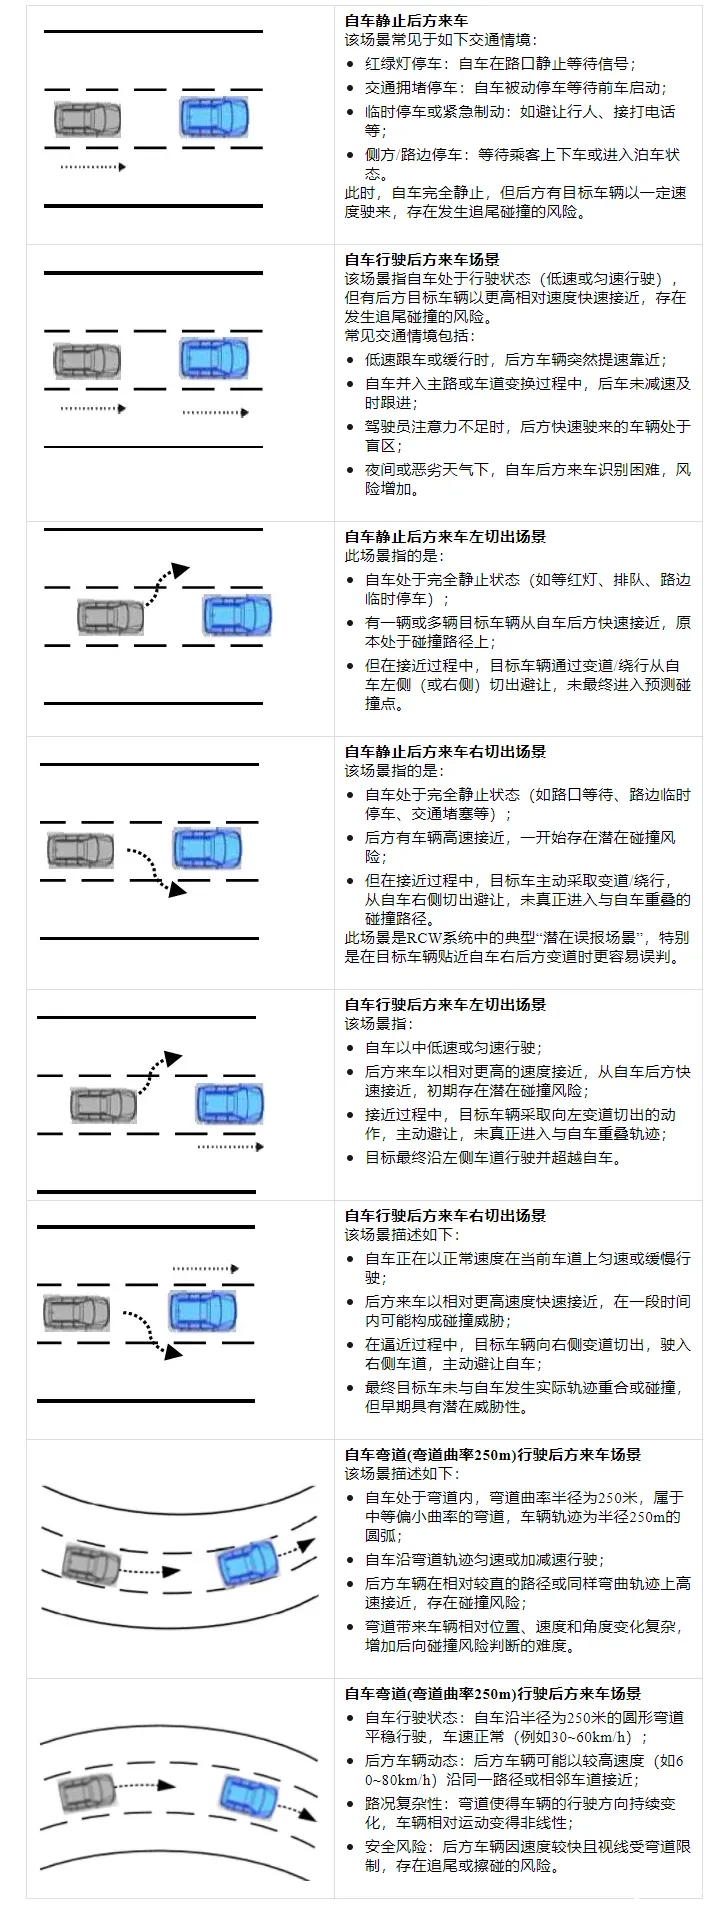
3.6 典型用例
RCW 典型使用场景示例 如下:
- 高速公路减速时 :当前车减速或准备并线时,后方车辆高速逼近, RCW 及时提醒。
- 城市拥堵路况 :主车缓慢行驶,后车电动车 / 摩托车快速穿插接近。
- 临时停车等待 :在红绿灯或临时停车状态下,后方车辆未及时减速。
总 结
后方碰撞预警系统( RCW)是一项重要的主动安全辅助功能,主要通过后角雷达对后方动态目标进行探测,并在识别出潜在威胁时向驾驶员发出直观、有效的警报。其工作依赖于精确的传感器、合理的算法判断以及良好的人机交互设计,在当前城市交通拥堵、电动车密集的场景中具有显著的安全价值。随着 AI 和传感器融合技术的发展,RCW 有望向更高智能化、更强预警能力方向演进。
参 考:
1. Drive Confidently with AI: Understanding Rear Collision Warning System
2. Volvo Rear Collision Warning | AutoNation Volvo Cars San Jose
3. Chery International | The TIGGO 4's RCW system monitors rear traffic in real-time. If a vehicle approaches rapidly, it instantly activates hazard warning lights... | Instagram
4. How Rear Collision Warning Systems Keep Houston Drivers Safe - ADAS Calibration near Porter TX






