


作者 | 陶可为
目 录
引言
一、以太网协议
二、车载以太网的数据传输过程
三、车载以太网接口
四、PHY 的功能
五、结语
引 言
随着汽车产业电动化、智能化、网联化的加速推进,汽车电子电气架构正经历前所未有的深刻变革。汽车电子发展的趋势似乎已经表明: 以太网将取代 CAN 网络成为骨干网 ,而子网将是由若干域控制器( Domian Controller )组成的车载网络结构,并且以太网和 CAN 网络等传统车载网络将在较长一段时间内共存。 第二篇仍然以 TI DP83TG720S-Q1 为例,继续 探讨 车载以太网的相关内容, 为行业从业者提供参考与启示。
一、 以太网协议
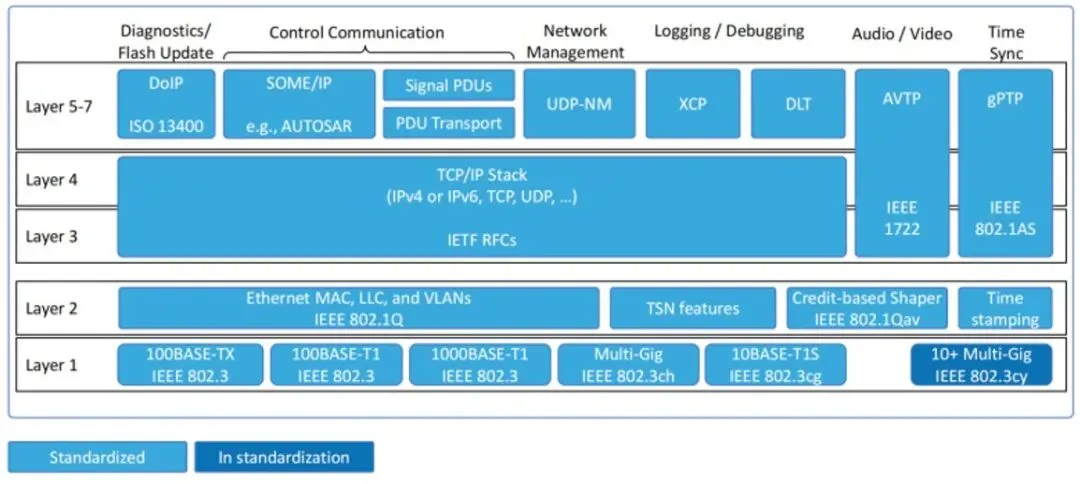
车载以太网协议通常被认为是包含四个主要层次的协议系统:应用层、传输层、网络层、数据链路层,每个层次都有其特定的功能和职责 。
二、 车载以太网的数据传输过程
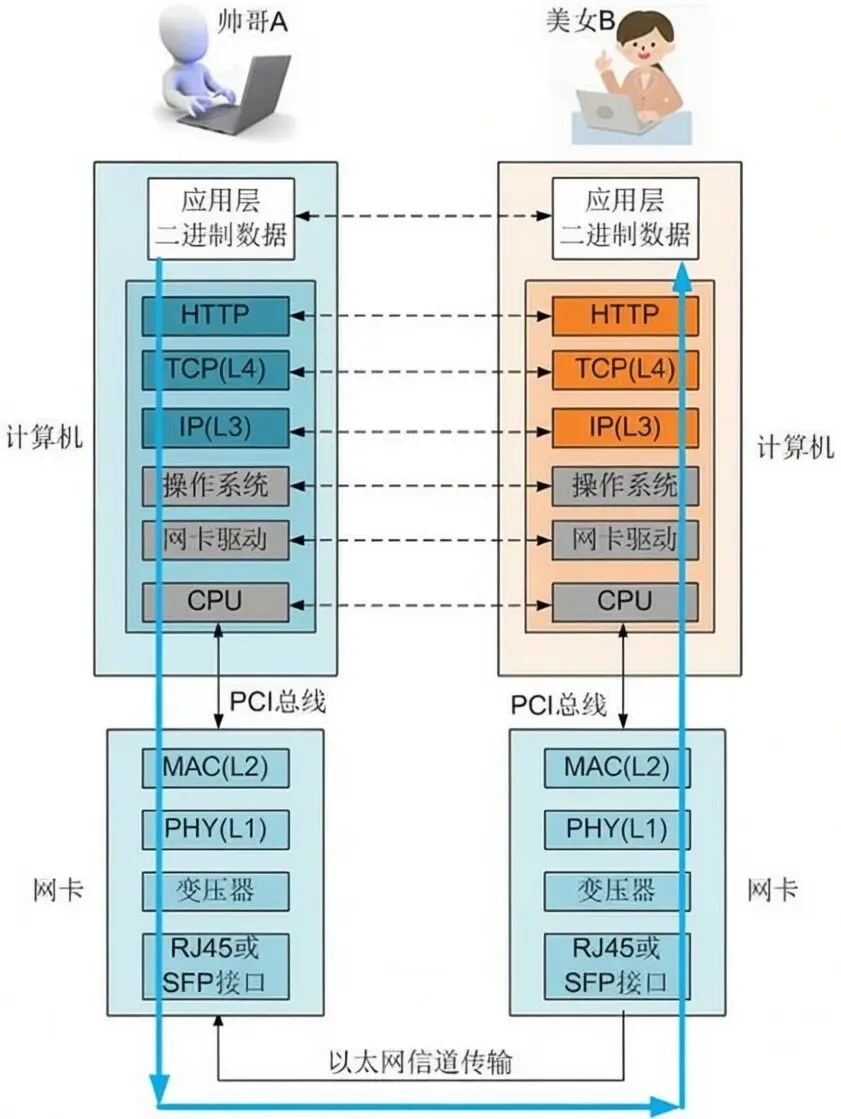
2.1 数据的传输
发送设备 -> TCP/IP 协议 -> 数据链路层(MAC)-> 物理层(PHY)-> 接收设备
2.2 硬件设计
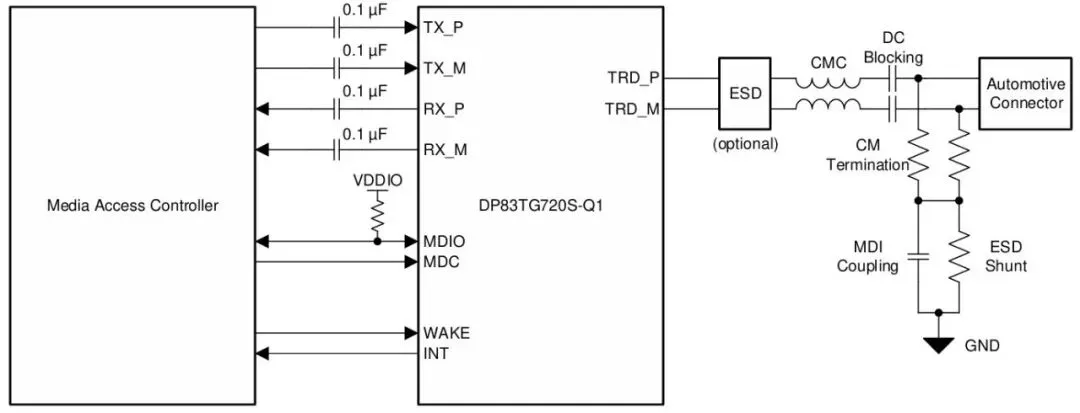
硬件层面主涉及 MAC 和 PHY,其中,DP83TG720S-Q1 典型电路如下所示:
2.3 数据链路层( Data Link ) 和 物理层( Physical Layer )
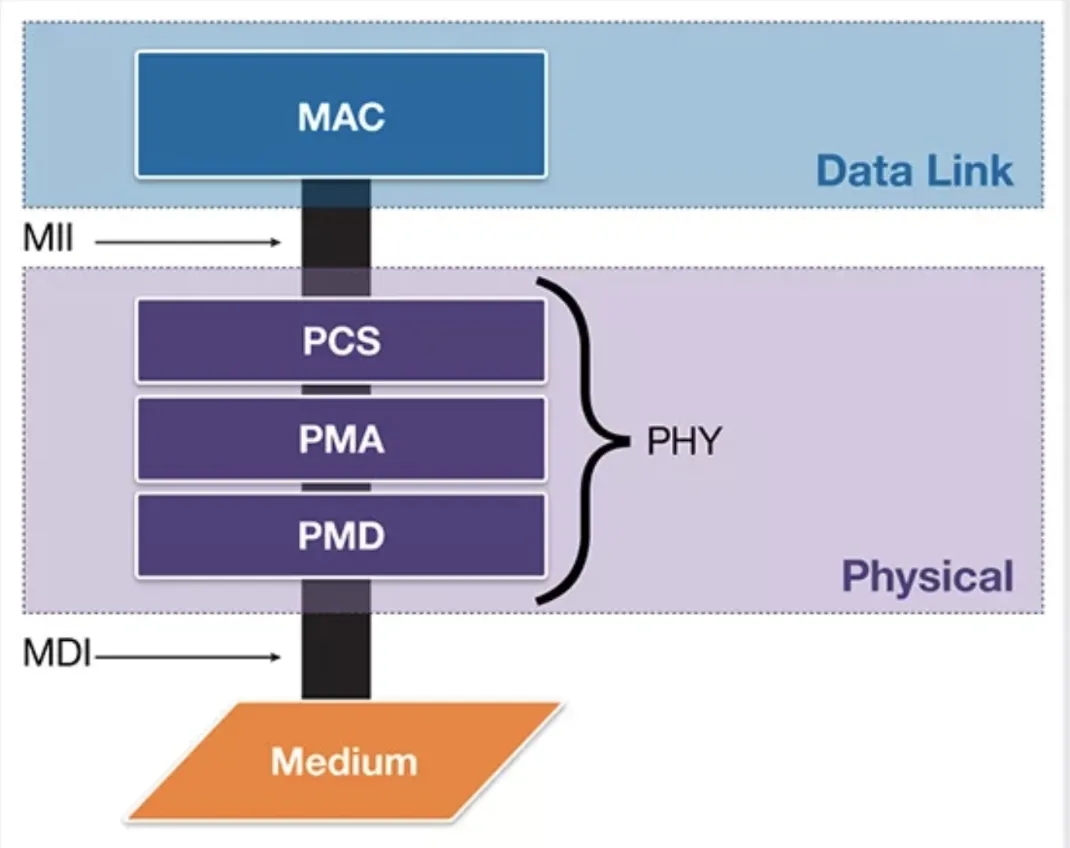
主要分为三层结构:
- 数据链路层( Data Link Layer)
- 包含 MAC (媒体访问控制)子层
- MAC 负责处理数据帧的封装、地址识别、错误检测等
- 与上层协议(如 IP )交互,并通过 MII 接口与物理层连接
- 物理层( Physical Layer)
- 分为三个子层:
- PCS (物理编码子层) :负责编码 / 解码数据,处理同步和错误检测
- PMA (物理介质附着层) :负责信号的调制和恢复
- PMD (物理介质相关层) :直接与传输介质(如电缆)交互,负责信号发送和接收
- 这三层合起来就是我们常说的 PHY 芯片
- 传输介质( Medium)
- 通常是双绞线、光纤等
- 与 PMD 层通过 MDI ( Medium Dependent Interface ) 连接
- 关键接口:
- MII ( Media Independent Interface ) :连接 MAC 和 PCS ,用于数据和控制信号传输
- MDI ( Medium Dependent Interface ) :连接 PMD 和物理介质,用于实际信号传输
2.4 网络数据是如何流动的
1️⃣ MAC 层处理数据帧
- MAC ( Media Access Control )负责将上层协议(如 IP )传来的数据封装成以太网帧
- 包括添加源地址、目的地址、类型字段、 CRC 校验等
- MAC 决定何时发送数据,避免冲突(尤其在共享介质中)
2️⃣ 通过 MII 接口传输
- MAC 将封装好的数据帧通过 MII ( Media Independent Interface ) 或其变种(如 RGMII 、 SGMII )发送给 PHY
- 接口传输的是数字信号,包括数据、时钟和控制信号
3️⃣ PHY 层进行物理转换
- PHY ( Physical Layer )将数字信号转换为适合在物理介质上传输的电信号或光信号
- 包括编码(如 PAM3 )、调制、时钟恢复、信号放大等
- 然后通过 MDI ( Medium Dependent Interface ) 发送到电缆或光纤中
4️⃣ 接收端 PHY 还原信号
- 接收端的 PHY 将接收到的物理信号还原为数字信号
- 再通过 MII 接口传给 MAC , MAC 解封装后交给上层协议处理
三、 车载以太网接口
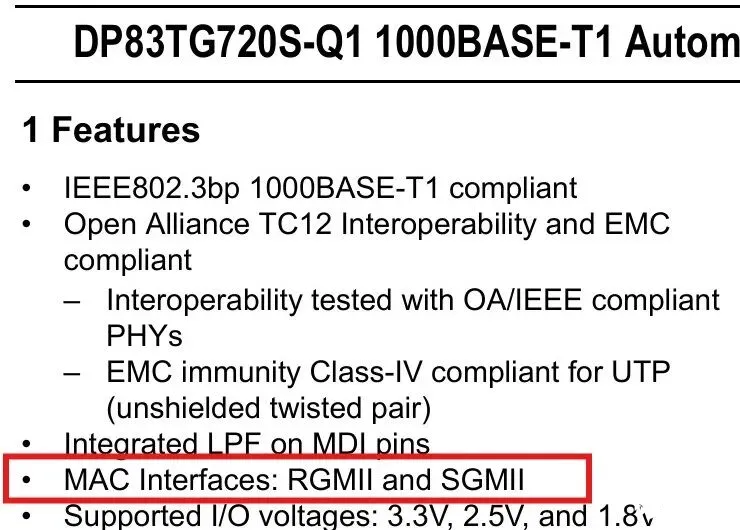
车载以太网设计中,通常会选择 SGMI 作为主要接口,但 TI DP83TG720S-Q1 同时支持这两种接口。
下面,我们来看看这两种接口的差异:
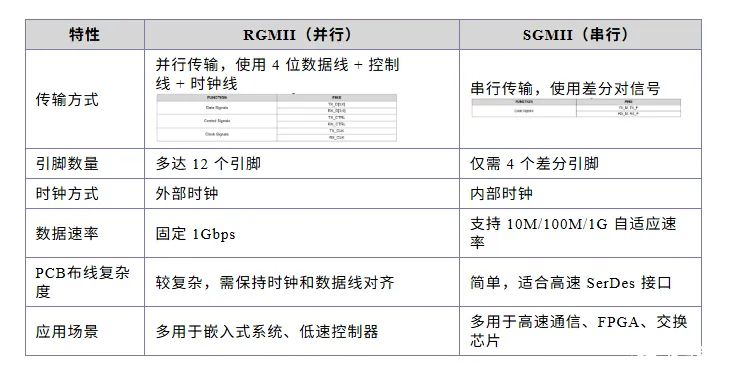
- 如果你在设计中对布线空间敏感、需要高速串行传输, SGMII 更合适 ;
- 如果你使用的是传统 MCU 或 SoC ,且对接口兼容性要求高, RGMII 更常见 。
四、PHY 的功能
4. 1 功能状态
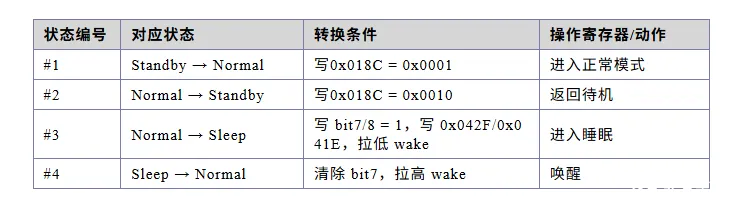
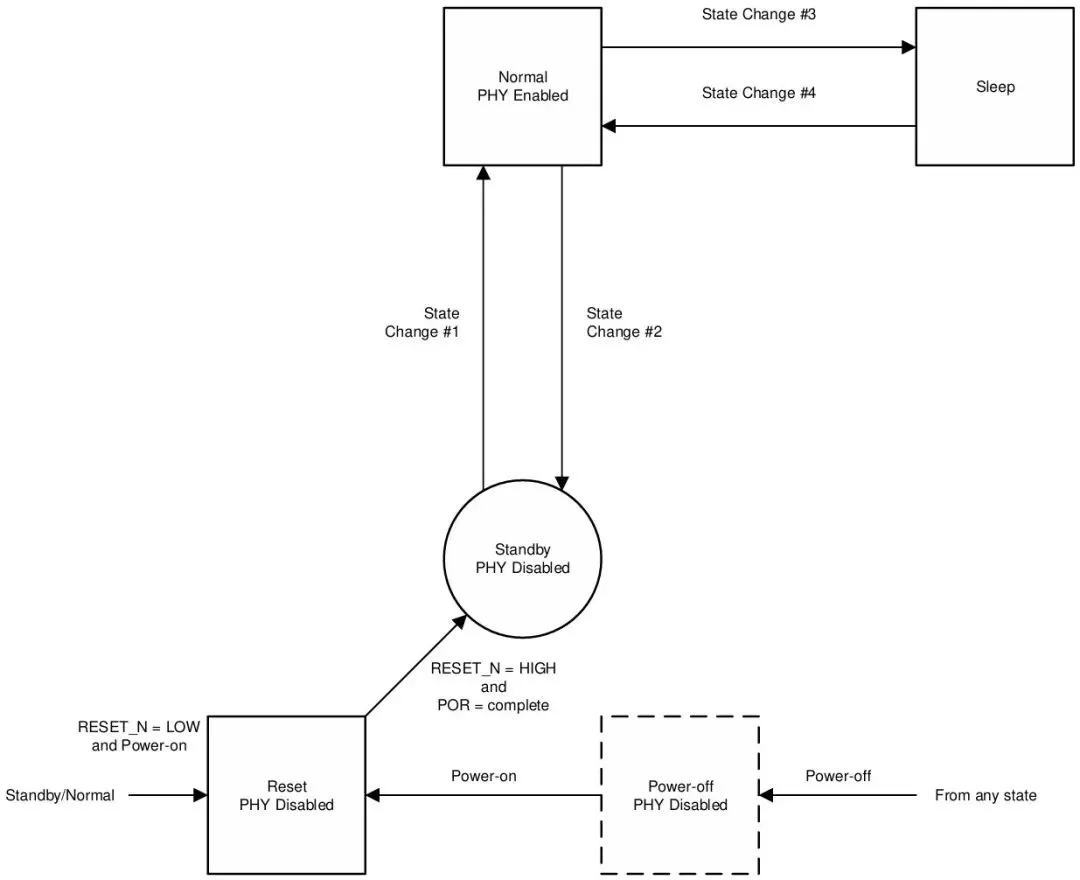
上篇介绍了 DP83TG720S-Q1 的功能状态,相应的状态转换如下:
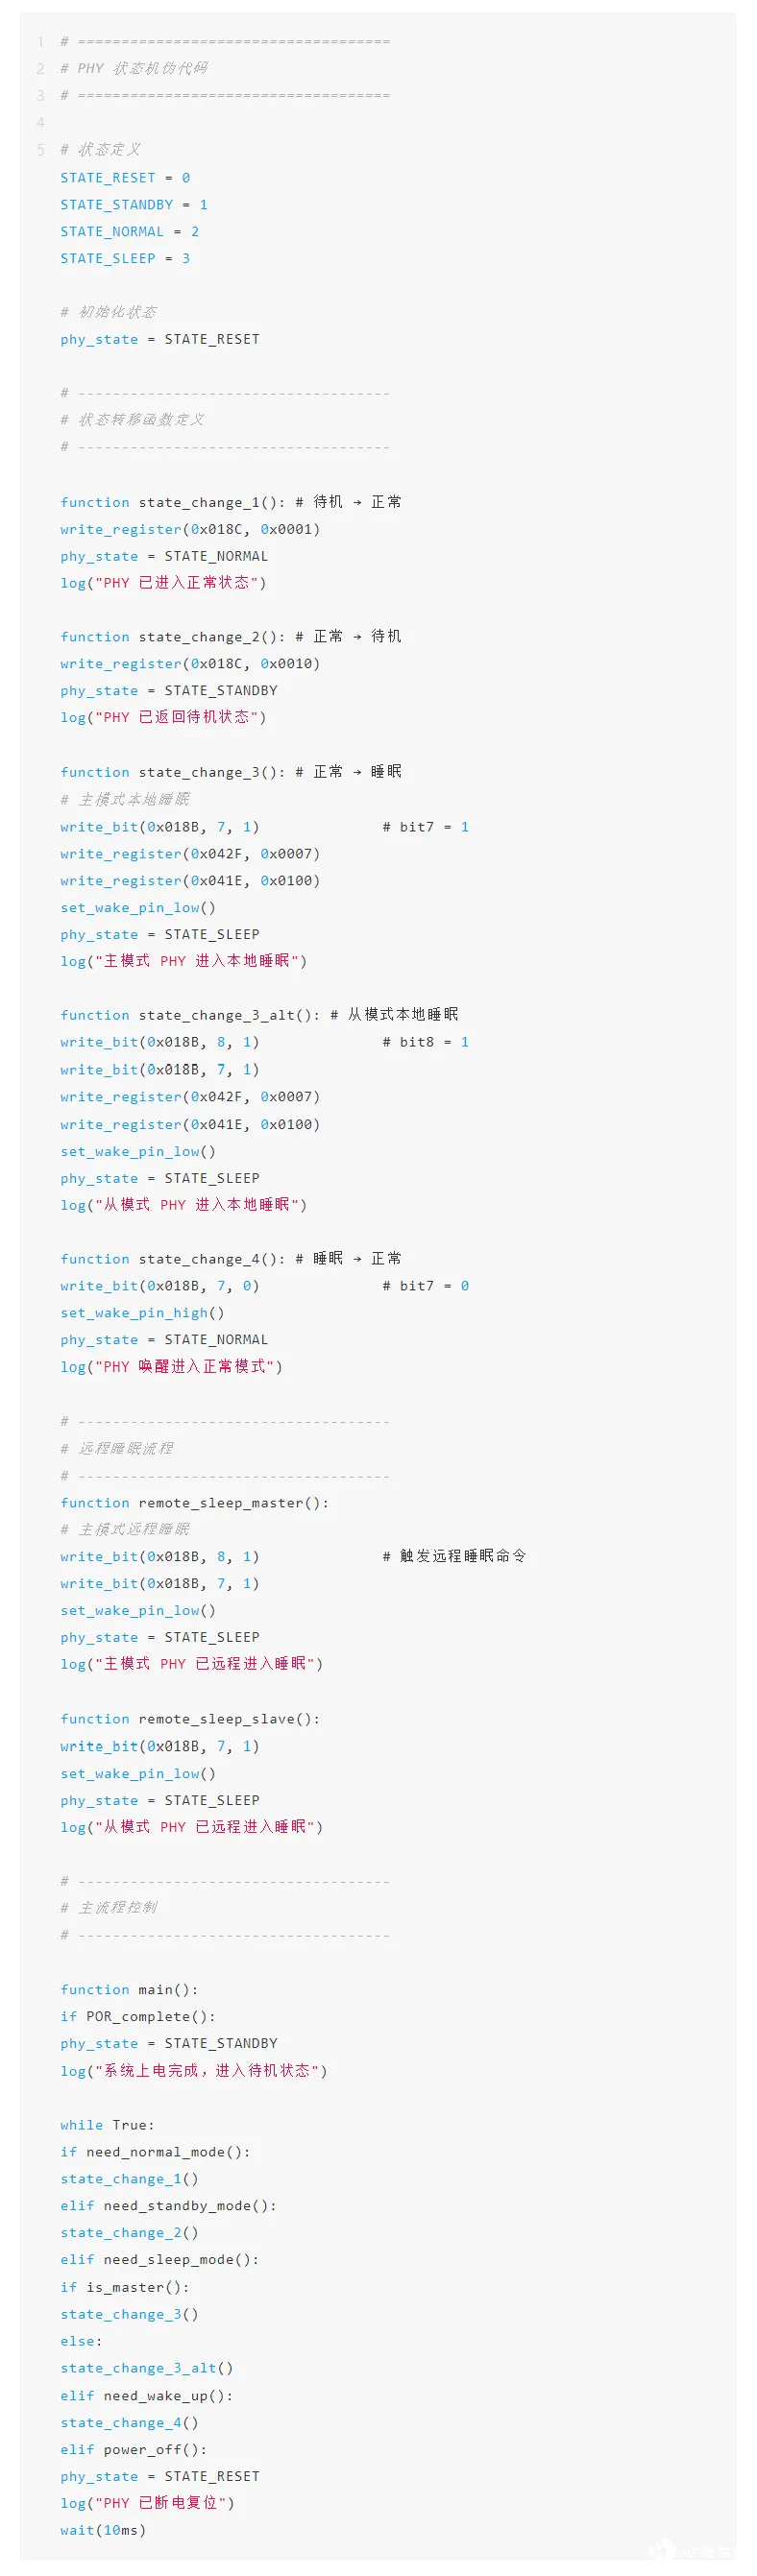
状态机伪代码示例如下:
4 . 2 功能流程
TI DP83TG720S-Q1 的功能图如下:
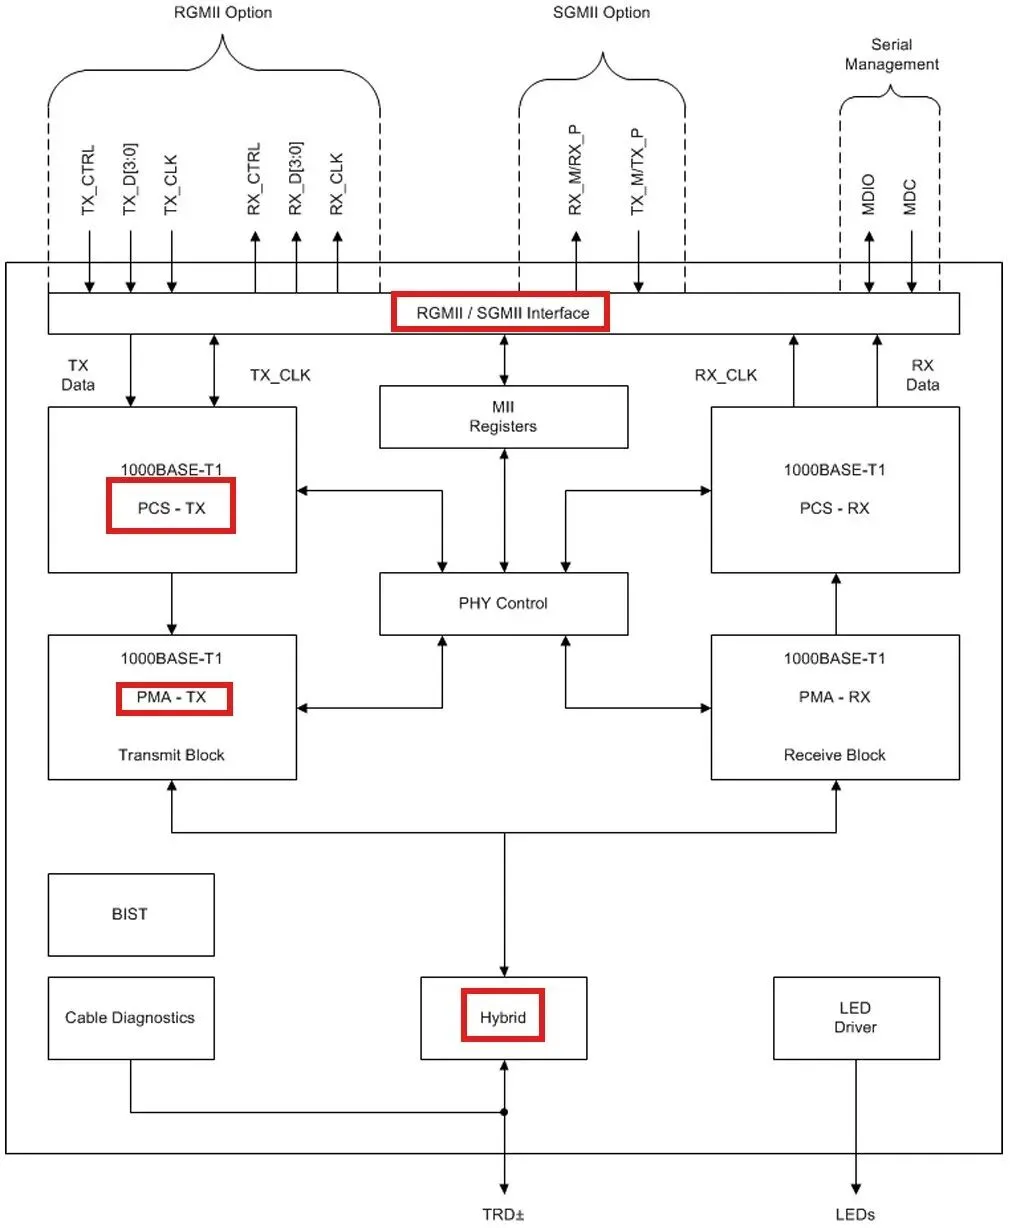
1. RGMII / SGMII Interface
接收来自 MAC 的发送数据: TX_DATA, TX_CTRL, TX_CLK,RGMII 为并行信号( 4 位 /8 位), SGMII 为高速串行信号。 PHY 在此完成数据格式和速率适配。
2. PCS-TX ( Physical Coding Sublayer )
执行编码功能(例如 8b/10b 或 PAM3/PAM4 编码,具体取决于标准) , 增加帧同步、空闲符号插入等。
3. PMA-TX ( Physical Medium Attachment )
负责将数字编码信号转换为模拟电信号波形。包含发射均衡、驱动控制等。
4. Hybrid 电路
处理发送与接收信号共用同一对双绞线( TRD ±)的隔离与混合。用于消除回波( echo cancellation )。
5. 输出至 TRD ±
最终输出到单对线缆( 1000BASE-T1 )。
4 . 3 PCS 的 功能 与子模块
- 在 MAC(或 MII/RGMII/SGMII)与 PMA 之间提供数据格式/协议的转换与封装。
- 实现各种编码 /解码、帧边界/空闲符号处理、速率适配、差错检测(简单校验/帧完整性辅助)以及链路管理接口(通过寄存器反映链路状态)。
典型子模块
帧 / 符号分界( Framing / Delimiting ) :识别空闲、起始 / 结束、对齐符号。
编码器( Encoder ) / 解码器( Decoder ) :在光纤或某些串行场景用 8b/10b ( 1000BASE-X );或在某些铜缆方案使用其他映射(见下文差异)。
数据打包 / 线路负载填充 :处理小帧与空闲填充( idle )、控制字符插入。
Scrambler / Descrambler :抑制直流分量、改善谱特性,便于均衡与定时恢复。对齐、帧同步:接收侧把连续比特流重新断帧。
链路训练 / 协商辅助 :处理链路训练序列(某些标准有),向上层报告状态。
PCS↔PMA 接口逻辑 :例如并行 / 串行接口映射(把 PCS 的并行符号映射到 PMA 的串行通道 /SerDes )。
管理 / 统计计数 :误码计数、帧计数等(暴露给 MII 寄存器)。
4 . 4 PMA 的 功能 与子模块
- 将 PCS 的数字符号转换成物理介质上的电/光信号(TX),并把接收到的模拟信号恢复为数字比特(RX)。
- 负责时钟数据恢复( CDR)、模拟均衡、自动增益控制(AGC)、驱动与接收器的模拟前端(AFE)等
典型子模块
串行器 / 反串行器( SerDes ) :把 PCS 的并行字转换为高速串行流(或相反)。
PLL / 时钟管理 :为 SerDes/AFE 提供稳定高速时钟;做时钟合成和锁相( CDR )。
CDR ( Clock and Data Recovery ) :从接收的模拟波形中恢复比特码时钟。
均衡器( EQ ) :
- TX 均衡(预失真 / 预加重):补偿线缆衰减与频率响应。
- RX 均衡( FIR/DFE ):对抗 ISI (符号间干扰)。
模拟前端( AFE ) :包括放大器、滤波器、比较器、 ADC (如果用数字处理)等。
回波消除 / 线对隔离( Hybrid ) :在半双工或单对双向系统中把发送漏回的信号从接收中剔除。
调制 / 映射器 :把数字符号映射为具体模拟电平( PAM 、 QAM 等)。
驱动器( TX Driver ) :将模拟波形推到线缆上,满足电平、阻抗以及辐射限制。
链路诊断 / 测试点 :内置自测( BIST )、环回模式、线缆诊断采样点。
4 . 5 Hybrid 的 功能
用桥式电路(电阻、电感、差分放大器等) + 数字回波抵消算法,将自己的 TX 成分从 RX 输入中抵消掉,仅保留对方发送来的信号。模拟混合桥( Hybrid Coupler )负责一次抵消;后端 DSP (在 PMA/PMD 内)进一步进行数字自适应回波消除( Adaptive Echo Canceller )。
五、结 语
以上介绍了车载网络在硬件层面的相关接口,并以 TI DP83TG720S-Q1 为例,讲解了数据的流程。该芯片作为车载以太网物理层设备,支持 100 0 BASE-T1 标准,能够实现高速数据传输。在车载通信系统中,它扮演着至关重要的角色,确保了车辆内部不同电子控制单元(ECU)之间的高效、可靠通信。通过理解这类硬件接口的工作原理,工程师能够更好地设计和优化车载网络系统,从而提升整个车辆的性能和安全性。


