


本文约 7,400 字, 建议收藏阅读
作者 | 直观解
目 录
一、动力域核心功能细分
二、VCU 主要功能与对应计算类型
三、计算类型对应的算力需求估算
四、算力需求对应的芯片选型
五、总结
在新能源汽车 「大三电」系统中,整车控制器(VCU)作为动力域的核心控制单元,被誉为车辆的「大脑」。随着电子电气(EE)架构向中央控制器+域控制器演进,VCU 的功能从传统的单一协调控制,逐渐向多合一集成化方向发展,其算力需求与芯片选型直接决定了动力域的控制精度、响应速度和安全等级。本文基于新能源汽车 VCU 的功能特性,系统拆解动力域核心功能、匹配计算类型、估算算力需求,并结合主流芯片参数给出针对性选型方案,为 VCU 设计提供全流程参考。
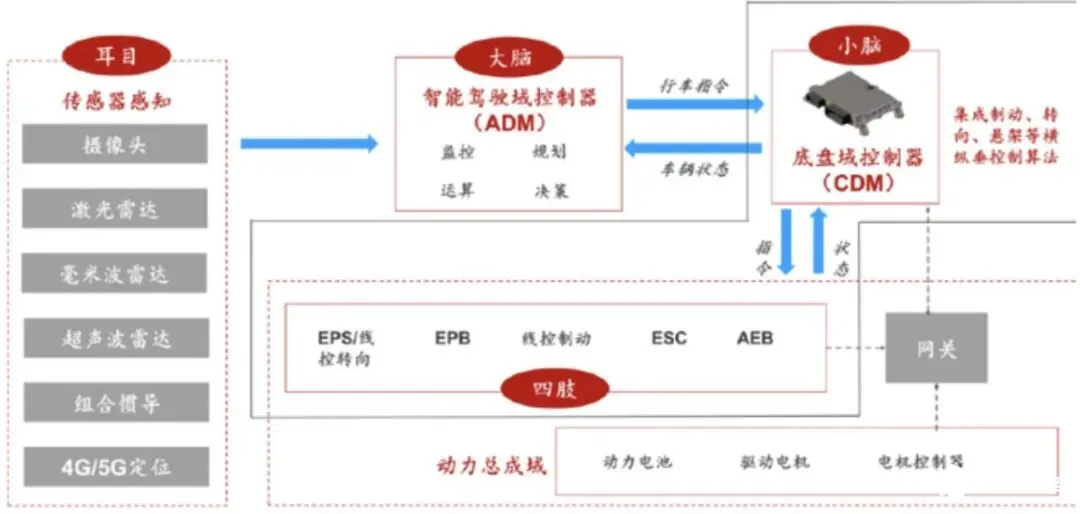
顺便解释一个命名上的误解 , 虽然叫整车控制器但实际上 VCU 并不控制整车 , 它只管动力相关的一些事情 ,最多再加上空调。 光看名字的话 ,它 特别是容易和车身控制器的功能相混淆 。
一、 动力域核心功能细分
整车域控架构下的 VCU 不直接主导整车所有控制,核心功能集中于动力域,承担着动力输出、能量管理、安全监控等关键任务。
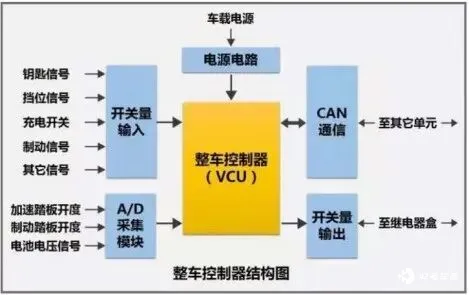
图 VCU 主要管和动力相关的控制量 , 而且主要是和电动相关的 , 所以俗称大三 电 之一
结合 VCU 功能分类标准及动力域控制需求,其核心功能可细分为以下六大模块,各模块均需通过精准计算与实时响应保障车辆动力性能与安全性:
(一)动力输出控制模块
作为 VCU 最核心的功能模块,主要实现动力传递的精准调控,包括:
1. 驱动扭矩计算: 根据加速踏板开度、电池剩余电量(SOC)、电机运行状态等信号,实时计算目标驱动扭矩,兼顾动力性与经济性,控制周期需达到 10ms 级,确保加速响应无延迟;
2. 制动扭矩协调: 融合机械制动与再生制动扭矩,根据制动踏板开度、路面附着系数、电池状态等参数,动态分配二者比例,最大化能量回收效率的同时保证制动稳定性;
3. 蠕行扭矩控制: 模拟燃油车怠速蠕行特性,基于挡位信号、制动状态计算最小驱动扭矩,实现低速平稳行驶,控制精度需达到±5N·m;
4. 转速协调控制: 针对混动车型(xHEV)或增程车型,协调发动机与电机的目标转速,实现动力平顺切换,转速控制误差需小于 50rpm。
(二)传动系统控制模块
聚焦动力传递效率优化,核心功能包括:
1. 扭矩动态分配: 对于四驱车型,根据行驶工况(加速、爬坡、湿滑路面)实时分配前后桥电机扭矩,提升操控稳定性,分配响应时间需小于 20ms;
2. 换挡策略执行: 结合车速、油门开度、电池状态制定最优换挡逻辑,控制变速箱换挡时机与离合器结合力度,减少换挡冲击;
3. 传动链损失补偿: 计算传动系统机械损耗,通过扭矩补偿算法抵消摩擦损失,提升动力传递效率;
4. 液力变矩器控制: 针对搭载液力变矩器的车型,实现锁止离合器的精准控制,兼顾动力传递效率与舒适性。
(三)电力系统管理模块
负责高压系统与低压系统的协同工作,保障电能安全高效分配:
1. 高压上下电协调: 控制高压继电器吸合/断开时序,实现预充电、主回路上电、下电等流程的安全管控,避免高压冲击损坏部件;
2. 电池功率闭环控制: 根据电池管理单元(BMS)反馈的电压、温度、SOC 等数据,动态限制电机输出功率与回收功率,防止电池过充、过放或过热;
3. 高低压转换协调: 与 DC/DC 转换器联动,监控低压系统(12V)供电状态,确保空调、车灯等低压用电器正常工作;
4. 充电控制: 涵盖交流充电(AC)与直流充电(DC)的全流程控制,包括充电枪状态识别、充电模式选择、预加热控制、充电参数诊断等,支持 J1939、CCS 等主流充电协议。
(四)热管理控制模块
保障动力域核心部件工作在最优温度区间,核心功能包括:
1. 电池热管理: 根据电池温度传感器数据,控制电池加热器(HVH)、冷却泵等设备,实现低温加热、高温冷却,维持电池温度在 15-35℃区间;
2. 电机热管理: 监控电机温度,协调冷却回路流量,避免电机过热导致功率限幅;
3. 热管理设备诊断: 对水温传感器、PTC 加热器、冷却泵等部件进行状态监测,及时识别故障并触发保护机制。
(五)功能安全与故障响应模块
遵循 ISO 26262 功能安全标准,构建多层级安全防护体系:
1. 高压部件保护: 实时监控高压配电盒(PDU)、电池高压配电盒(BDU)等部件状态,发生过压、过流、绝缘下降等异常时,立即切断高压回路;
2. 故障诊断与分级: 对传感器、执行器、通信链路等进行实时诊断,将故障分为轻微、中等、严重三个等级,执行对应的降级策略或停机保护;
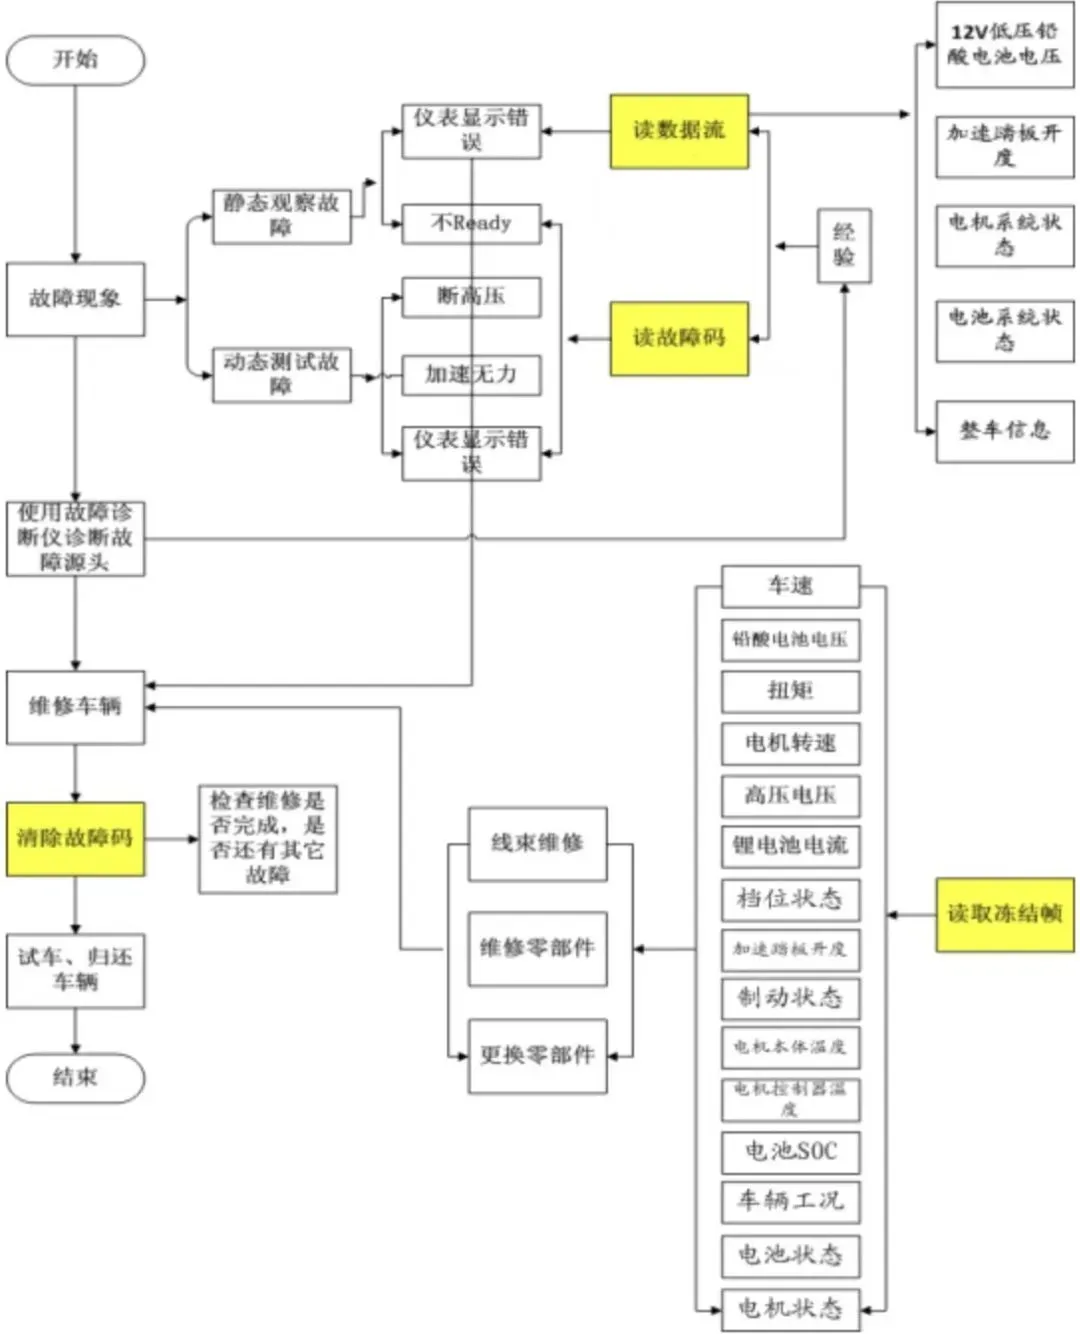
图 VCU 故障诊断流程图 ,来自网络
3. 冗余控制: 关键计算任务采用双核心交叉验证,确保单一硬件故障时仍能维持基本控制功能,满足 ASIL-B 及以上安全等级要求。
(六)通信与协同模块
作为动力域的通信枢纽,实现多单元数据交互:
1. CAN/LIN 总线通信: 与 BMS、电机控制器(IPU)、车载充电机(OBC)等单元通过 CAN 总线交互数据,波特率支持 500kbps-1Mbps,部分高端车型采用 CAN FD 提升传输速率;
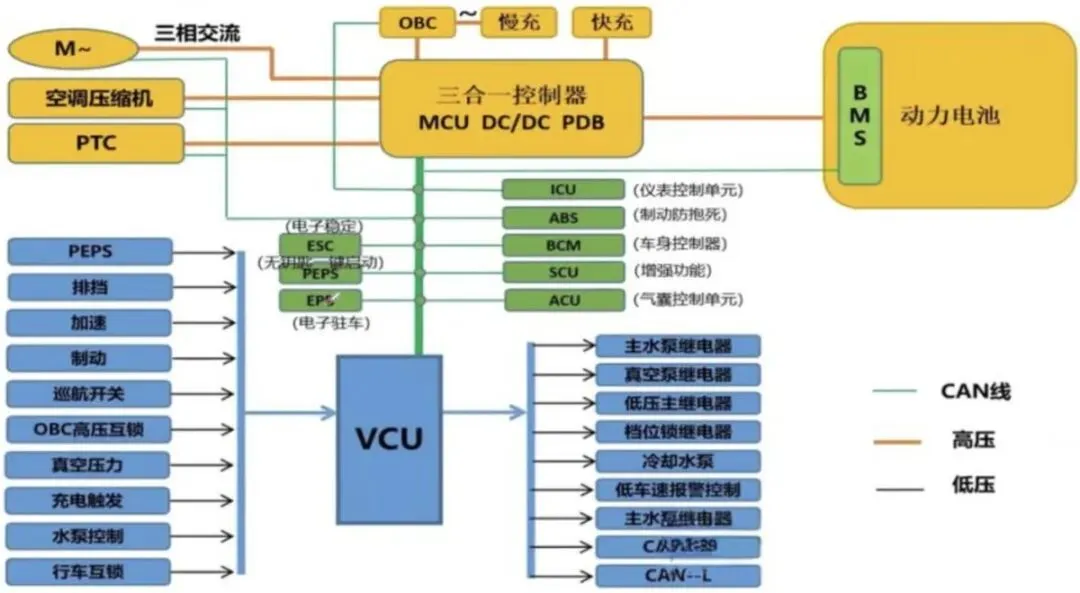
2. 远程通信交互: 通过 T-BOX 实现与云端的通信,支持充电状态监控、故障上报、远程升级(OTA)等功能;
3. 网关路由功能: 转发动力域与车身域、智能驾驶域的交互数据,确保跨域控制指令的精准传递。
二、VCU 主要功能与对应计算类型
VCU 的各类功能本质上是不同计算任务的集合。
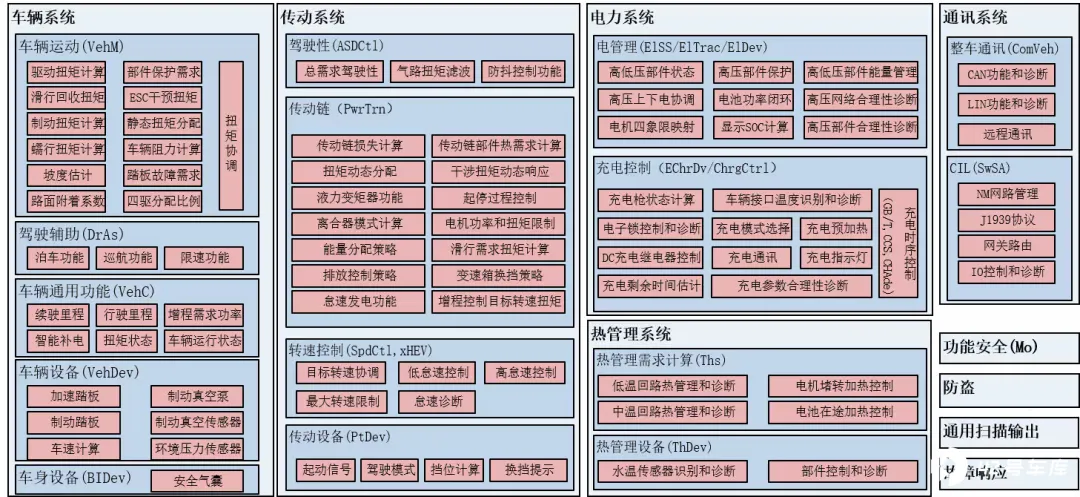
根据运算特性、响应要求和数据处理方式,可将计算类型划分为五大类,各类计算任务的特性直接决定了算力需求的核心指标:
(一)实时控制类计算
对应功能: 驱动扭矩计算、制动扭矩协调、蠕行控制、高压上下电时序控制等。
计算特性: 以确定性实时响应为核心,要求低延迟( μs-ms 级)、高可靠性,运算过程以定点/浮点运算、逻辑判断为主,无复杂算法但需高频次执行。例如,驱动扭矩计算需每 10ms 完成一次数据采集、运算与指令输出,单次运算包含加速踏板信号滤波、电池状态校验、扭矩限值计算等一系列逻辑操作。
核心要求: 运算延迟 ≤5ms,控制周期稳定性≤1ms 偏差,支持硬实时调度。
(二)数据处理类计算
对应功能: 电池 SOC/SOH 计算、路面附着系数估算、温度数据融合、传动链损失计算等。
计算特性: 需处理多源传感器数据,涉及复杂算法模型,运算量较大但控制周期相对宽松( 50-100ms 级)。例如,SOC 计算采用扩展卡尔曼滤波(EKF)算法,需融合电压、电流、温度等多维度数据,进行矩阵运算与迭代求解;路面附着系数估算需通过车轮转速、车身加速度等信号进行动态建模,运算过程包含大量浮点运算。
核心要求: 支持复杂算法加速(如 FPU 浮点运算单元),数据处理精度 要求高, 需要考虑多位小数点之后的数位,算法收敛时间 ≤30ms。
(三)通信交互类计算
对应功能: CAN/LIN 总线数据解析、以太网通信、充电协议处理、网关路由等。
计算特性: 以数据帧接收、解析、转发为核心,需处理多通道并发数据,运算过程以协议解码、数据校验、缓冲区管理为主。例如, VCU 需同时处理来自 BMS 的电池数据、IPU 的电机数据、OBC 的充电数据等,单条 CAN 总线的数据包处理需包含 ID 识别、校验和验证、数据提取等操作,以太网通信需支持 TCP/IP 协议栈解析。
核心要求: 支持多协议并发处理, CAN 总线数据处理延迟≤1ms,以太网数据包转发延迟≤5ms,支持至少 8 路 CAN 接口扩展。
(四)安全监控类计算
对应功能: 故障诊断、高压部件保护、冗余校验、功能安全监控等。
计算特性: 以逻辑判断与冗余运算为核心,需对关键计算结果进行交叉验证,确保故障状态下的安全可控。例如,故障诊断需对每路传感器信号进行合理性校验(范围校验、变化率校验),关键控制指令需通过双核心独立运算并比对结果,偏差超过阈值时触发保护机制。
核心要求: 支持冗余计算架构,故障识别延迟 ≤10ms,安全机制触发响应≤2ms。
(五)集成协同类计算
对应功能: 多合一动力总成控制、四驱扭矩分配、充电 -热管理协同控制等。
计算特性: 是上述四类计算的综合叠加,需同时处理实时控制、数据处理、通信交互等多任务,运算量大且任务调度复杂。例如,比亚迪 e 平台 3.0 的 8 合 1 动力总成中,VCU 需集成驱动控制、充电控制、热管理控制等功能,各类计算任务并发执行,需具备强大的任务调度与算力分配能力。
核心要求: 支持多核异构调度,任务切换延迟 ≤1ms,算力预留≥30%以应对功能扩展。
三、计算类型对应的算力需求估算
VCU 的算力需求除了满足功能需求外 , 还要考虑算力叠加 和 冗余预留, 本文 采用行业通用的 DMIPS(Dhrystone 百万条指令每秒)作为算力计量单位 (目前 VCU 中涉及 GPU 和 NPU 的计算不多 , 主要是 CPU 计算 ) ,结合控制周期、运算复杂度、任务并发数等参数,分模块完成算力核算 。
DMIPS 全称为 Dhrystone Million Instructions executed Per Second,中文译为「每秒执行百万次 Dhrystone 指令」,是一种基于 Dhrystone 测试程序的 CPU 性能量化指标。
(一)单功能算力估算基准
1. 实时控制类: 单个实时控制任务(如驱动扭矩计算)的控制周期为 10ms,单次运算包含约 2000 条指令(逻辑判断+简单浮点运算),则该任务的算力需求为:(2000 条指令/次 × 100 次/秒)÷ 10^6 = 0.2 DMIPS。动力域典型配置包含 8 个核心实时控制任务(驱动扭矩、制动扭矩、蠕行控制、换挡控制、高压上下电、转速协调、扭矩分配、预充电控制),合计算力需求为 8×0.2=1.6 DMIPS 。 此处需修正:实际汽车控制器的实时任务运算量更大,结合行业经验,单个高频实时控制任务( 10ms 周期)的算力需求约为 5-8 DMIPS,8 个任务合计 40-64 DMIPS。
2. 数据处理类: SOC 计算采用 EKF 算法,控制周期 100ms,单次运算包含约 50000 条指令(矩阵运算+迭代求解),算力需求为(50000 条指令/次 × 10 次/秒)÷ 10^6 = 0.5 DMIPS。数据处理类包含 SOC 计算、附着系数估算、温度融合、传动链损失计算 4 个任务,合计算力需求为 4×0.5=2 DMIPS 。
修正后: 复杂数据处理任务(如 EKF-SOC)单次运算量约 50 万条指令,100ms 周期对应的算力需求约 5 DMIPS,4 个任务合计 20 DMIPS。
3. 通信交互类: 单路 CAN 总线(500kbps)的数据处理需求约为 2 DMIPS(含数据接收、解析、校验、转发),支持 8 路 CAN 总线的算力需求为 8×2=16 DMIPS;以太网通信(100Mbps)需处理 TCP/IP 协议栈,算力需求约 10 DMIPS;充电协议处理(CCS/CHAdeMO)需额外 5 DMIPS,合计通信类总算力需求为 16+10+5=31 DMIPS。
4. 安全监控类: 故障诊断任务需对 20 路核心传感器、10 路执行器进行实时监测,控制周期 50ms,单次运算包含约 30000 条指令,算力需求为(30000 条指令/次 × 20 次/秒)÷ 10^6 = 0.6 DMIPS;冗余校验任务需对核心控制指令进行双核心交叉验证,算力需求为实时控制类算力的 50%(约 20-32 DMIPS),合计安全监控类总算力需求为 0.6+30≈30.6 DMIPS(取整 31 DMIPS)。
5. 集成协同类: 多任务并发调度需额外消耗 10-15%的基础算力,用于任务切换、资源分配、优先级管理;若集成充电-热管理协同、四驱控制等扩展功能,需新增 30-50 DMIPS,合计集成协同类算力需求约为(40+20+31+31)×15% + 40≈60 DMIPS(按中高端配置估算)。
(二)不同配置 VCU 总算力需求汇总
根据车型定位、功能集成度的差异, VCU 的总算力需求可分为三个等级,同时需预留 至少 30%的算力冗余,以应对 OTA 升级、功能扩展等需求:
1. 入门级 VCU(经济型纯电车型,功能精简): 仅保留核心动力控制与安全监控功能,无四驱、高级能量回收等功能,基础算力需求约 80 DMIPS,预留冗余后总算力需求≥104 DMIPS,安全等级要求 ASIL-B。
2. 中端 VCU(主流家用车,部分集成功能): 支持再生制动、充电控制、基础热管理功能,部分车型搭载两驱-四驱切换功能,基础算力需求约 150 DMIPS,预留冗余后总算力需求≥195 DMIPS,安全等级要求 ASIL-B 至 ASIL-D。
3. 高端 VCU(豪华车型/多合一动力总成): 集成 8 合 1/7 合 1 动力总成控制、高级四驱分配、充电-热管理协同、智能能量管理等功能,基础算力需求约 300 DMIPS,预留冗余后总算力需求≥390 DMIPS,安全等级要求 ASIL-D。
(三)算力估算关键影响因素
1. 功能集成度: 多合一动力总成中,VCU 需集成 OBC、DC/DC、BMS 等部分功能,算力需求较传统独立 VCU 提升 50-80%;
2. 控制周期: 高频控制任务(如扭矩计算)的周期从 10ms 缩短至 5ms,算力需求翻倍;
3. 算法复杂度: 采用深度学习算法优化能量管理策略时,算力需求较传统 PID 控制提升 3-5 倍;
4. 安全等级: ASIL-D 等级要求的冗余计算会使算力需求增加 30-50%,高于 ASIL-B 等级。
四、算力需求对应的芯片选型
芯片选型需严格匹配算力需求、安全等级、接口兼容性、集成度等核心指标,结合主流车规级 MCU 的参数特性,按入门级、中端、高端三个层级给出选型方案,并参考实际车型应用案例验证选型合理性:
(一)入门级 VCU 芯片选型(≥104 DMIPS,ASIL-B)
核心需求: 性价比优先,满足基础动力控制与安全监控功能,接口丰富度适中。
1. 兆易创新 GD32A490 系列
- 核心参数: 32 位 Cortex-M4 内核,主频最高 200MHz,算力约 250 DMIPS(1.25 DMIPS/MHz),支持 AEC-Q100 Grade 1 车规认证,符合 IATF 16949 质量体系,内置 1MB-8MB Flash、192KB-512KB SRAM;
- 关键优势: 具备出色的静电防护与抗干扰能力,可在 -40℃~125℃极端环境下稳定运行,接口包含 CAN、LIN、SPI 等,满足入门级 VCU 的通信需求,国产化率高,供应链稳定;
- 适用场景: 经济型纯电车型,如入门级 A00 级电动车、低速电动车。
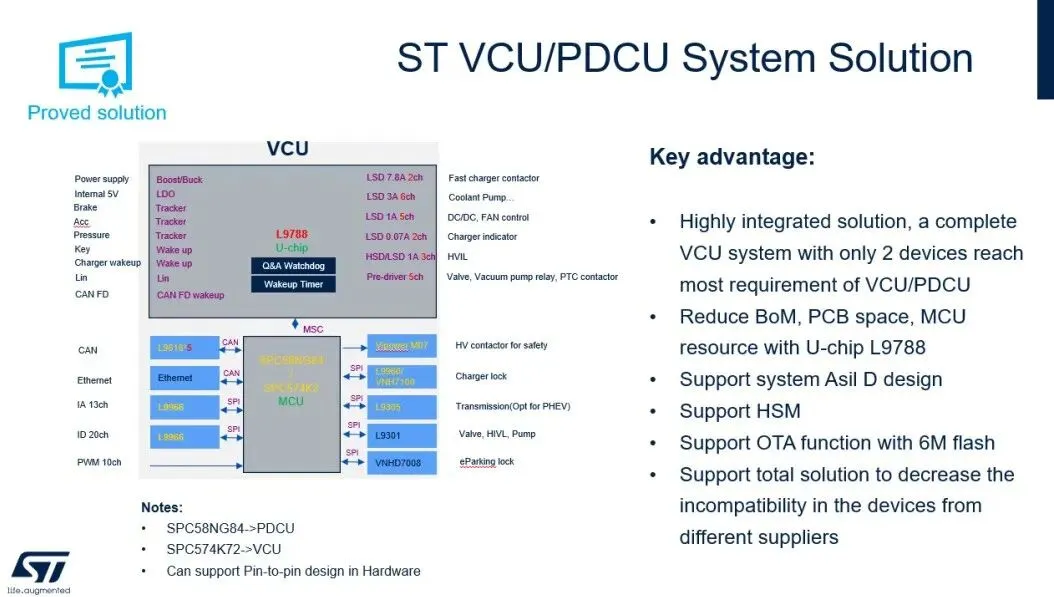
2. 意法半导体 SPC574K72
- 核心参数: 双核 Cortex-R5 内核,主频 160MHz,算力约 480 DMIPS(1.5 DMIPS/MHz),符合 ASIL-B 安全等级,内置 6MB Flash、512KB SRAM;
- 关键优势: 性价比高,专为中低端 VCU 设计,集成 LDO 稳压器、CAN 收发器等外设,可减少外围元器件数量,降低 BOM 成本;
- 适用场景: 合资品牌入门级车型,如部分合资品牌纯电紧凑型车。
(二)中端 VCU 芯片选型(≥195 DMIPS,ASIL-B 至 ASIL-D)
核心需求: 平衡算力与成本,支持部分集成功能,满足中高端家用车的动力控制需求,安全等级达到 ASIL-D。
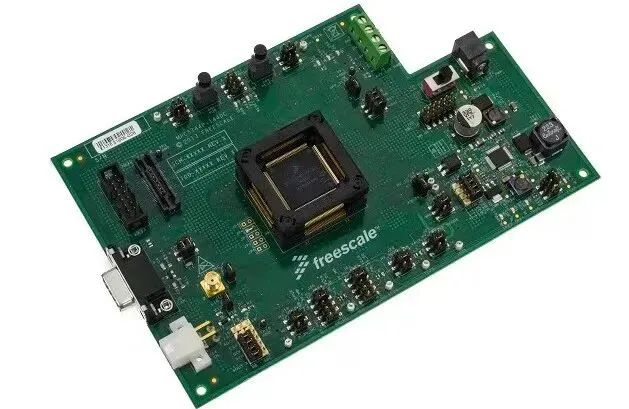
1. 恩智浦 MPC5744P
- 核心参数: 32 位 Power Architecture 架构,主频 200MHz,算力约 400 DMIPS(2 DMIPS/MHz),符合 ISO 26262 ASIL-D 安全等级,支持端到端纠错码(e2eECC)和可编程故障采集与控制单元(FCCU);
- 关键优势: 集成丰富的外设接口(CAN、LIN、以太网),支持多协议通信,开发工具成熟,市场应用广泛,稳定性高;
- 适用场景: 主流家用 SUV、轿车,如部分自主品牌紧凑型纯电车型。
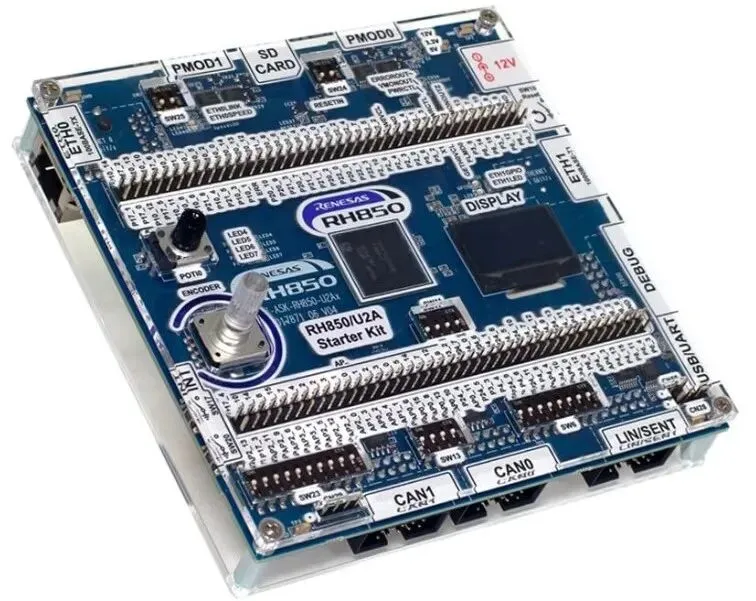
2. 瑞萨 RH850/U2A
- 核心参数: 多核 Cortex-R52 内核,主频最高 240MHz,算力约 720 DMIPS(1.5 DMIPS/MHz),符合 ASIL-B 和 ASIL-D 安全等级,内置 eMMC 大容量存储,支持 4G/GPS/Wi-Fi/Bluetooth LE 联网功能;
- 关键优势: 性能扩展空间充足,支持外载无线通信板,适合需要联网功能的中端车型,热管理控制相关外设集成度高;
- 适用场景: 搭载智能网联功能的家用车,如具备远程控制、OTA 升级的新能源车型。
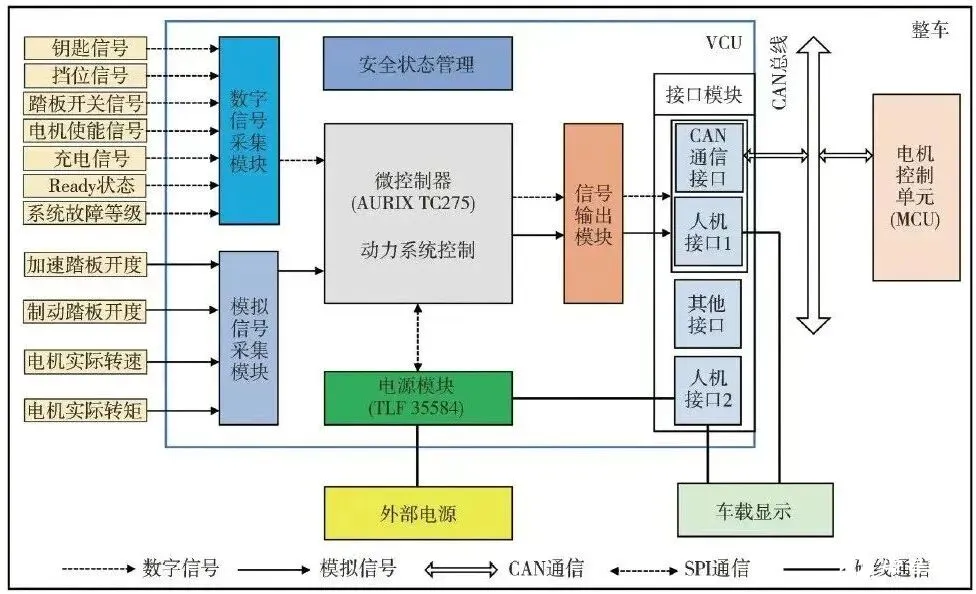
3. 英飞凌 AURIX TC275
- 核心参数: 3 核 TriCore 处理器架构,主频 200MHz,算力约 900 DMIPS(1.5 DMIPS/MHz),安全管理单元(SMU)为核心安全组件,支持 ASIL-D 安全等级,集成 CAN、LIN、以太网等丰富接口;
- 关键优势: 实时控制性能出色,适合高频次扭矩计算、制动协调等任务,在动力域控制器中应用广泛,兼容性强;
- 适用场景: 中高端家用车、混动车型,如部分插电式混合动力 SUV。
(三)高端 VCU 芯片选型(≥390 DMIPS,ASIL-D)
核心需求: 高算力、高集成度、高安全等级,支持多合一动力总成控制、高级四驱分配等复杂功能。
1. 英飞凌 SAK-TC397XX
- 核心参数: 6 核 TriCore 内核,主频 300MHz,算力约 3600 DMIPS(2 DMIPS/MHz),嵌入式 RAM 高达 6.9MB,16MB Flash,集成 DSP 和 FPU 单元,符合 ASIL-D 安全等级;
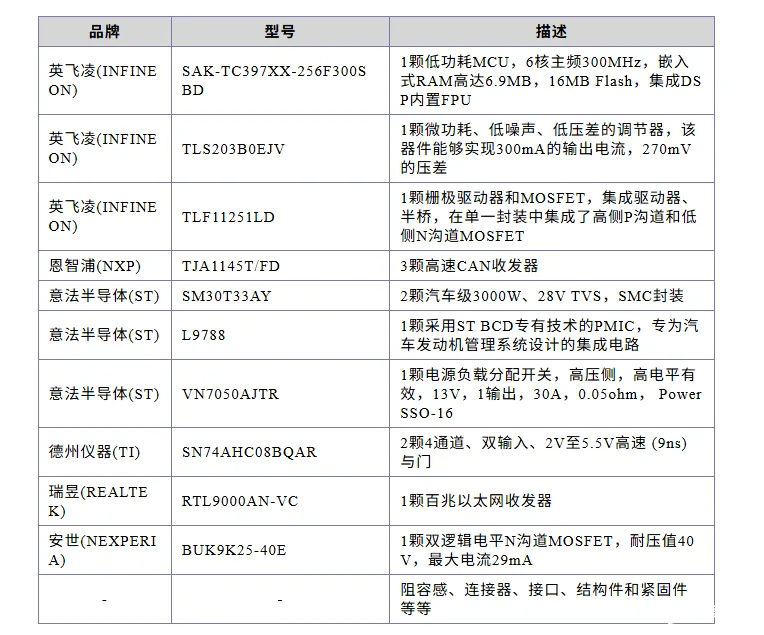
- 关键优势: 算力充沛,支持多任务并发处理,适合 8 合 1 动力总成等高度集成化场景,阿维塔 11 的 VCU(型号 VDC 1100C)即采用该芯片,表现出卓越的控制精度与稳定性;
- 适用场景: 豪华纯电车型、高性能混动车型,如高端智能电动车、豪华 SUV。
2. 芯驰科技 E3600 系列
- 核心参数: (4+4)核 Cortex-R52 内核,主频 600MHz,算力约 4320 DMIPS(1.8 DMIPS/MHz),采用台积电 22nm 车规工艺,符合 ASIL-D 安全等级,内置国密商密硬件加速器,支持 BGA 和 LQFP 封装;
- 关键优势: 集成丰富的通信外设模块,支持最多 326 个 GPIO,大容量 SRAM 和先进嵌入式存储,适合超级动力域控场景,国产化自主可控,支持定制化开发;
- 适用场景: 高端国产智能电动车、多合一动力总成车型,如搭载 8 合 1 动力总成的自主品牌旗舰车型。
3. 德州仪器 AM263P4
- 核心参数: 四核 Arm Cortex-R5F 内核,主频 400MHz,算力约 2400 DMIPS(1.5 DMIPS/MHz),符合 ASIL-D 安全等级,支持实时控制和可扩展存储器,集成高级外设以提升传感和驱动 IP 质量;
- 关键优势: 联网功能强大,支持以太网、CAN FD 等高速通信,适合融合智能驾驶辅助功能的动力域控制,开发工具链完善,技术支持及时;
- 适用场景: 豪华智能电动车、具备高级驾驶辅助功能的新能源车型。
(四)实际车型芯片选型案例验证
1. 长安逸动 EV460(中端车型): VCU 型号 XVCU03,采用恩智浦 MPC5642AF0MVZ 芯片(Power 架构 e200z4,主频 150MHz,算力约 300 DMIPS),匹配其中端家用车定位,满足动力控制、能量回收等核心功能需求,与本文中端 VCU 算力估算及选型建议一致;
2. 阿维塔 11(高端车型): VCU 型号 VDC 1100C,采用英飞凌 SAK-TC397XX 芯片(6 核 300MHz,算力 3600 DMIPS),支撑其多合一动力总成、高级四驱控制等复杂功能,符合高端 VCU 的算力需求与安全等级要求。
五、总 结
VCU 作为新能源汽车动力域的核心控制单元,其算力估算与芯片选型是决定车辆动力性能、安全等级与功能扩展性的关键环节。本文 有 以下核心结论:
1. 算力估算需建立在功能精准拆解的基础上,按实时控制、数据处理、通信交互、安全监控、集成协同五类计算类型分别量化,同时预留 30%以上冗余,以应对功能扩展与 OTA 升级需求;
2. 芯片选型需形成「算力-安全等级-接口-集成度」的四维匹配逻辑:入门级车型优先选择高性价比、国产化率高的芯片(如兆易创新 GD32A490);中端车型平衡算力与成本,选择 ASIL-D 等级、接口丰富的芯片(如恩智浦 MPC5744P);高端车型聚焦高算力、高集成度芯片(如英飞凌 TC397、芯驰 E3600);
3. 行业趋势方面,随着 EE 架构向中央域控演进,VCU 功能将进一步集成,对芯片的多核异构计算能力、安全冗余设计、高速通信接口的需求持续提升,同时国产化芯片在车规级市场的份额将逐步扩大,为 VCU 设计提供更多高性价比选择。







