


本文约 7,085 字, 建议收藏阅读
作 者 | aFakeProgramer
摘要
各位技术佬、汽车控们,今天咱们聚焦智能汽车里最「耐造」的传感器——雷达" style="border-bottom: 2px dashed #78BBC4; cursor: pointer;" class="dictionaries_wrap">毫米波雷达。它不像激光雷达娇贵,也不似摄像头「看天吃饭」,却是 L2 到 L4 级自动驾驶的「定海神针」。
别觉得 「雷达不过如此」!从早期 24GHz 到主流 77GHz,再到如今 4D 雷达成高端车标配 —— 问界 M9、尊界 S800、比亚迪天神之眼均已搭载。今天咱用唠嗑式拆解,把毫米波雷达的定义、原理、特点、应用讲透,专业不枯燥,看完就能在同事圈当 「雷达小达人」。
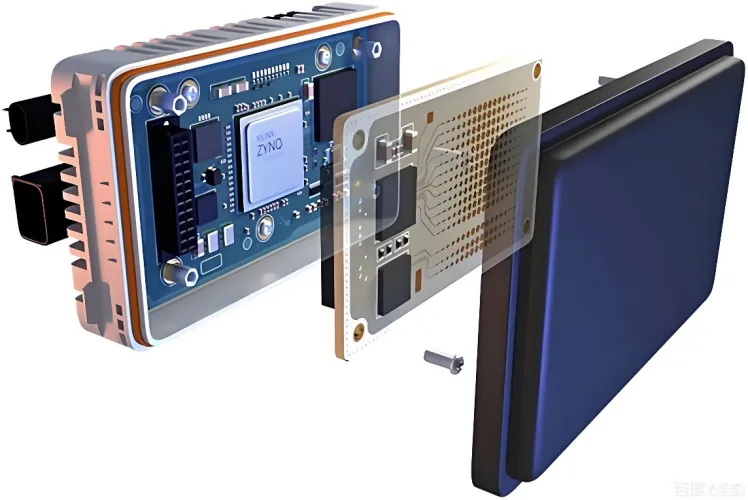
先搞懂基础:毫米波雷达到底是个啥?
定义 :毫米波雷达是工作在 30~300GHz 频段的电磁波探测器,对应波长 1~10mm,介于微波和远红外波之间,可理解为智能汽车的「微型移动雷达站」,体积小到能塞进保险杠。
车载领域主流分为两派:
24GHz 的「老江湖」成本低但性能有限,已逐步淘汰;
77~79GHz 的「主力军」探测远、精度高,是 L2 及以上 ADAS 系统的核心配置。
核心原理很简单:发射高频毫米波,通过分析回波的时间差、频率差、相位差,计算目标的距离、速度、角度。核心优势是不靠光、全靠电磁波,能在恶劣天气下稳定工作。
与激光雷达、摄像头对比的核心结论: 毫米波雷达胜在「稳」,激光雷达胜在「清」,摄像头胜在「细」,三者各有优劣 ,因此主流车企均采用多传感器融合方案。
优缺点大起底:为啥汽车离不开它,又不能单靠它?
任何技术都有两面性,咱们客观分析毫米波雷达的优势与短板。
1) 核心优势:5 个「杀手锏」奠定不可替代地位
1. 全天候「战神」体质:大雨、大雾、大雪、黑夜、逆光等场景均能正常工作,仅极端暴雨会出现 20%以上衰减;而激光雷达大雾天性能暴跌,摄像头夜间近乎「半瞎」,高速自动驾驶需靠它支撑。
2. 测速精度「天花板」:依托多普勒效应,实现厘米级距离测量、毫秒级速度测量,优于激光雷达。77GHz 雷达波长约 4mm,对速度变化极敏感,能快速捕捉前车减速,是 AEB 自动紧急制动的「保命技能」。
3. 抗干扰+反隐身的硬核属性:毫米波频带宽,抗电子干扰能力强;且隐身飞行器的隐身范围不覆盖毫米波频段,隐身材料失效。这项军转民技术让车载雷达抗干扰能力拉满。
4. 低空跟踪能力突出:受地面杂波和多径效应影响小,能稳定跟踪低空无人机、近距离路沿、锥桶等目标,适配低速泊车、交叉路口预警等场景。
5. 体积小、成本可控:核心硬件为 MMIC 芯片和天线 PCB 板,集成度高。主流 77GHz 雷达体积小于拳头、重量不足 5kg,成本仅为激光雷达的 1/3,适合批量量产。以华为 ASN850 雷达为例,体积小于 4.5L、重量小于 4.5kg,探测距离超 1000 米,性价比优异。
2) 局限性:3 个「小短板」决定需协同工作
1. 分辨率和点云密度不足:传统 3D 雷达垂直分辨率低、点云稀疏,易漏检锥桶、静止车辆等静态目标,需与摄像头、激光雷达融合补盲。
2. 极端天气仍存衰减:特大暴雨下信号衰减超 20%,性能明显下降,但仍是同类传感器中表现最优的。
3. 核心器件有技术门槛:高功率发射机、低损耗波导器件等核心部件研发难度大、成本高,仅停留在技术研究阶段,未实现产品化。
总结:毫米波雷达是「稳」担当而非「全才」,靠谱的自动驾驶必须依赖多传感器协同。
工作过程拆解:从发射信号到识别目标的「思考」逻辑
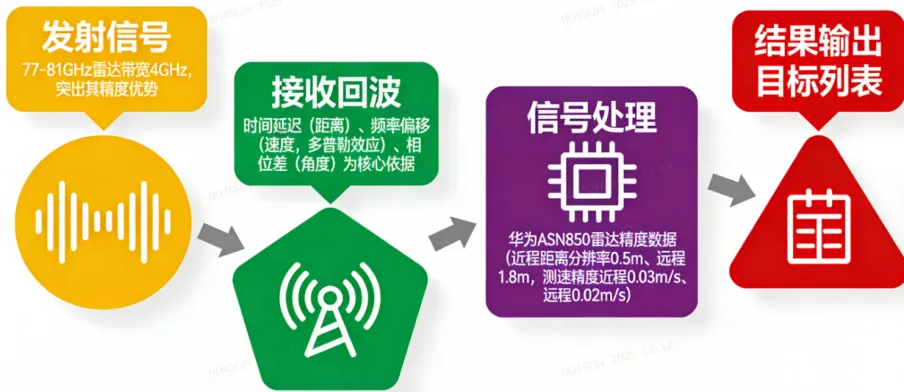
主流车载毫米波雷达采用 FMCW(调频连续波)技术,工作过程可拆解为「发射-接收-处理-输出」四步,全程毫秒级完成,保障实时感知。
第一步:发射信号——相当于「喊一声」
发射机通过高频振荡器产生频率线性上升的 chirp 信号(扫频波),经收发转换开关传输至天线定向发射。车载雷达多采用三角波或锯齿波调频信号,以提升距离分辨率;77~81GHz 雷达带宽可达 4GHz,远高于 24GHz 雷达的 200MHz,这也是前者精度更高的关键。
第二步:接收回波——相当于「听到回声」
毫米波碰到目标后反射形成回波,由天线捕捉并传输至接收机。回波与发射信号的时间延迟(对应距离)、频率偏移(对应速度,多普勒效应)、相位差(对应角度),是计算目标信息的核心依据。
第三步:信号处理——相当于「分析回声」
接收机将回波与发射信号混频,得到反映距离和速度信息的拍频信号;随后信号处理机通过三级 FFT 算法分析:距离维 FFT 获取距离,速度维 FFT 获取速度,角度维 FFT 获取角度。多天线阵列(如 MIMO)可通过相位差分析进一步提升角度分辨率。
第四步:结果输出——相当于「给出结论」
信号处理机融合距离、速度、角度信息,构建目标动态模型,通过卡尔曼滤波等跟踪算法记录运动轨迹,最终输出含目标 ID、距离、速度、角度、置信度的「目标列表」,为 ADAS 系统决策提供数据支撑。
类型大盘点:不同场景适配不同「雷达选手」
毫米波雷达按频段和探测距离分类,适配不同应用场景,以下分维度详解。
1) 按频段分:不同频段各有专攻
频段直接决定雷达性能与应用场景,具体对比如下:
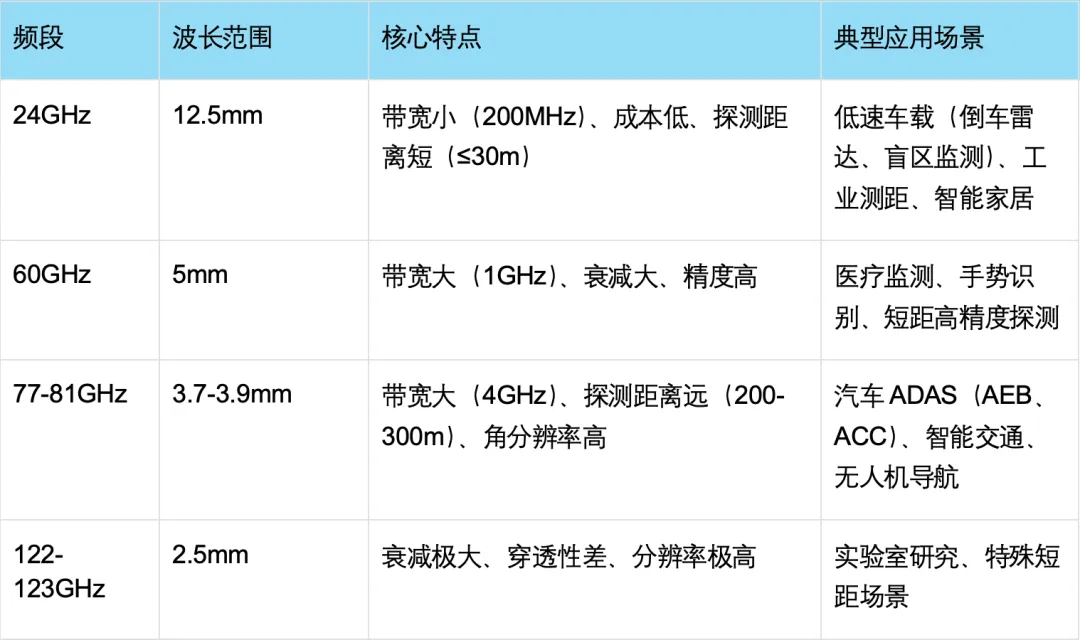
重点说明 77-81GHz 频段:作为车载雷达主流选择,它比 24GHz 带宽更大、精度更高、探测更远,比 60GHz 衰减更小、适配户外远距离探测,中高端车型的前向雷达、角雷达均采用该频段。
2) 按探测距离分:短、中、远各司其职
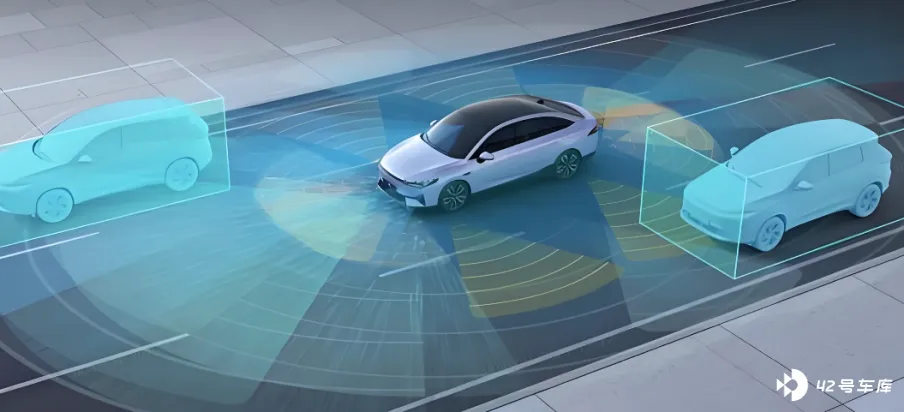
按探测距离可分为短程(SRR)、中程(MRR)、远程(LRR)三类,对应不同 ADAS 功能:
1. 短程毫米波雷达(SRR):探测距离≤60m,多采用 24GHz 频段,装于车辆四角或后保险杠,负责盲点监测(BSD)、倒车辅助(RCTA)、低速泊车(APA)等近距离场景。
2. 中程毫米波雷达(MRR):探测距离约 100m,采用 77GHz 频段,装于侧方或前保险杠,负责侧方碰撞预警、交叉路口辅助等场景。
3. 远程毫米波雷达(LRR):探测距离≥200m(高端型号达 350m),采用 77-79GHz 频段,装于前保险杠,是前向感知核心,负责自适应巡航(ACC)、自动紧急制动(AEB)、前向碰撞预警(FCW)等高速场景。
主流方案为「1 个前向 LRR + 4 个角雷达(SRR/MRR)」,实现 360°无死角感知;未来 4D 雷达普及后,将升级为「少雷达、高性能」的感知方案。
核心测试原理:距离、速度、角度怎么算出来
距离、速度、角度是毫米波雷达的核心测量参数,其原理是理解雷达技术的关键,以下用公式解读。
1) 距离测量:靠「时间差」与「光速」推导
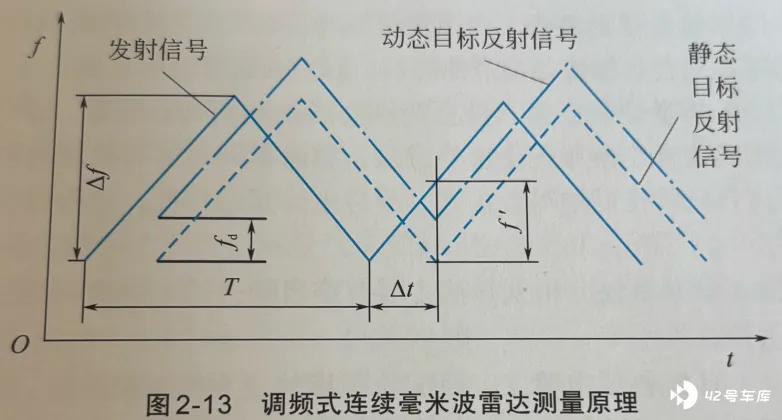
核心原理为飞行时间法(ToF):
o 毫米波以(c ≈ 3×10^8 m/s)光速传播
o 发射信号与接收回波信号的时间间隔为(Δt)
o T 为信号发射周期
o Δf 为调频宽度
o 为发射信号与反射信号的频率差
o 为发射信号的中心频率
o f_d 为多普勒频率
相对距离 s:
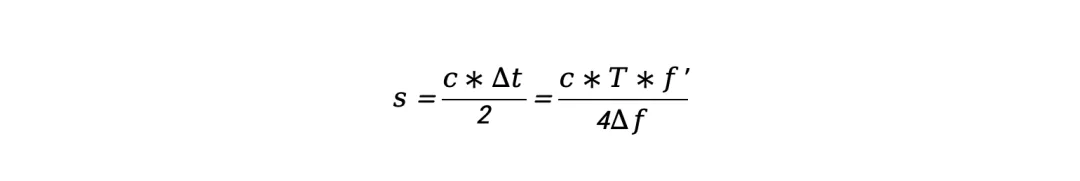
关键结论:带宽 B 越大,距离分辨率越高——24GHz 雷达(200MHz 带宽)分辨率约 0.75m,77GHz 雷达(4GHz 带宽)分辨率达 0.0375m,精度提升 20 倍。
2) 速度测量:依托「多普勒效应」
多普勒效应指相对运动导致信号频率变化,毫米波雷达通过回波与发射信号的多普勒频移测速,相对速度 u:
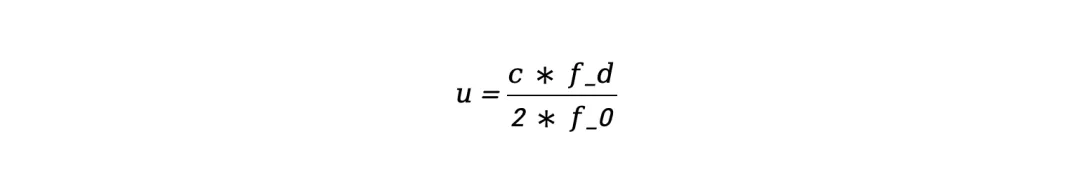
毫米波波长极短(77GHz 约 4mm),对速度变化敏感,测速精度高。实际应用中,通过多帧 chirp 信号相位变化的多普勒 FFT 分析进一步提升精度,如华为 ASN850 雷达测速精度达 0.02m/s,可捕捉每秒 2 厘米的目标运动。
3) 角度测量:基于「天线阵列相位差」
核心是天线阵列与相位干涉原理:多发射/接收天线组成虚拟阵列,回波到达不同天线的路径差产生相位差(Δφ),结合天线间距(d)和波长(λ),通过公式θ = arcsin(Δφ×λ/(2πd))计算目标角度(θ)。
天线阵列规模越大,角度分辨率越高:传统 3D 雷达 4 发 8 收,角度分辨率 3-5°;4D 雷达 16 发 32 收,分辨率达 0.5-1°,可区分并排车辆。MIMO 技术通过时分复用,用较少物理天线实现多虚拟通道(如 4 发 8 收实现 32 通道),兼顾分辨率与体积,是 4D 雷达的核心技术之一。
目标识别流程:从「杂乱信号」到「精准识别」的筛选逻辑
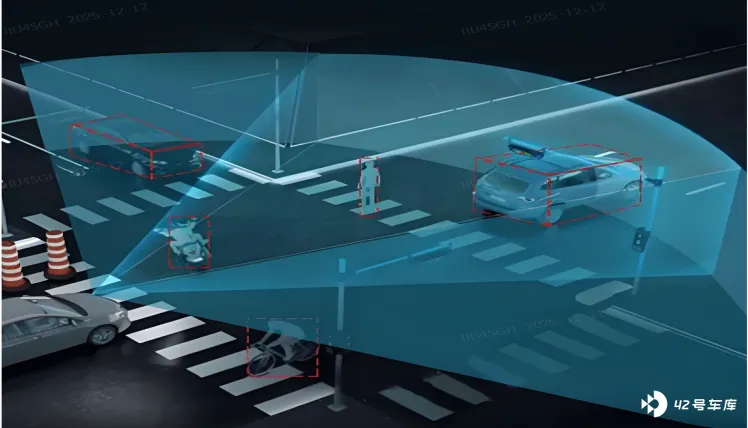
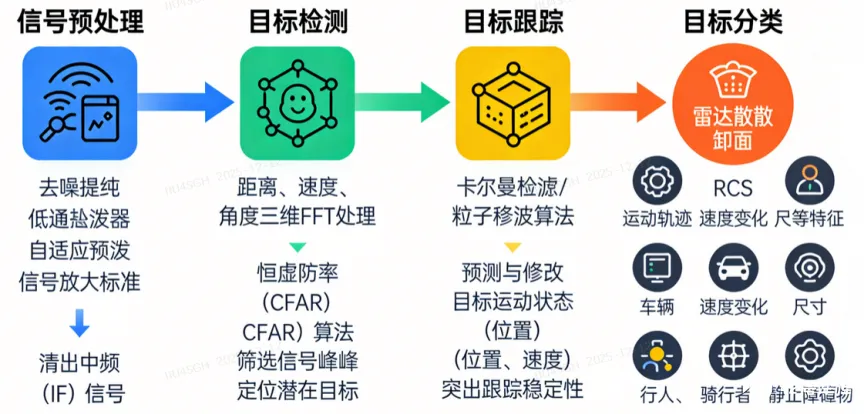
雷达回波含目标信号、环境杂波(地面反射、雨雪干扰)和电路噪声,需通过「信号预处理-目标检测-目标跟踪-目标分类」四步筛选,确保识别精准度,且全程需在毫秒级完成。
1) 第一步:信号预处理——去噪提纯
通过低通滤波器滤除高频噪声,自适应滤波消除地面杂波和雨雪干扰,再对信号放大校准,将其转换为更清晰的中频(IF)信号,为后续处理奠定基础。
2) 第二步:目标检测——找出可疑目标
先通过距离、速度、角度三维 FFT 获取目标信息,再用恒虚警率(CFAR)算法筛选信号峰值,定位潜在目标。CFAR 算法可根据环境杂波强度自动调整检测阈值,避免假阳性(杂波误判为目标)和假阴性(漏检真目标),适配雨雪、空旷等不同场景。
3) 第三步:目标跟踪——持续锁定目标
采用卡尔曼滤波、粒子滤波等算法,预测目标下一步运动状态(位置、速度),结合新检测数据修正,确保跟踪稳定。如前车突发加减速时,可快速调整预测模型,华为 ASN850 雷达目标轨迹捕获及连续准确率均超 95%。
4) 第四步:目标分类——分清目标类型
结合雷达散射截面(RCS)、运动轨迹、速度变化、尺寸等特征,区分车辆、行人、骑行者、静止障碍物等。传统雷达依赖 RCS 大小判断,智能雷达融合机器学习算法,通过样本训练学习目标特征模式,提升分类准确性(如区分行人「走走停停」与车辆「匀速运动」的轨迹差异)。
重头戏:4D 毫米波雷达 vs 普通 3D 雷达,强在哪?
4D 毫米波雷达被认为是「激光雷达平替」「自动驾驶感知下一代核心」,其与 3D 雷达的差异的核心在于「高度维度」的突破,以下全面对比解读。
1) 定义区分:3D 与 4D 的核心差异
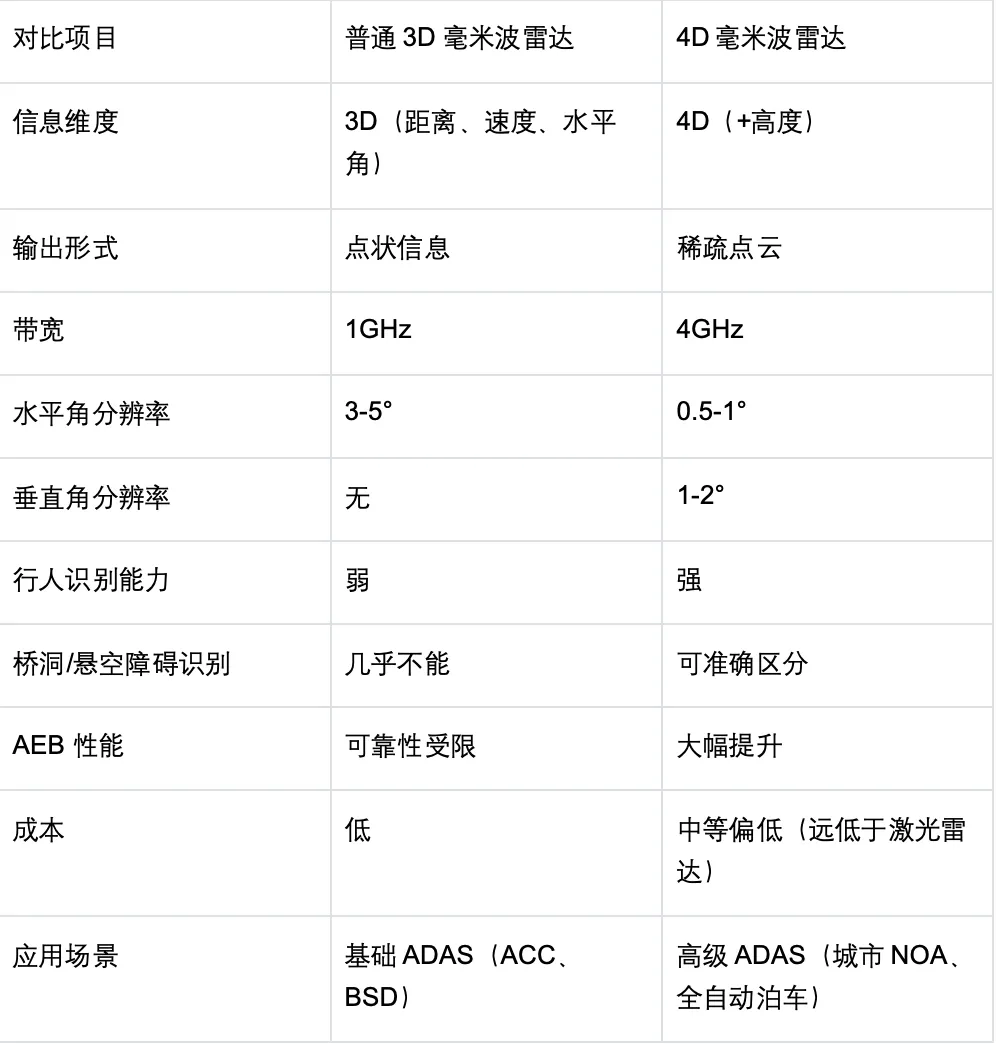
普通 3D 雷达仅输出距离、速度、水平角三维信息,无法识别目标高度,难以区分桥洞(悬空)与卡车尾部(地面)等场景;
- 4D 特性 :在传统三维坐标(x,y,z)基础上增加 多普勒速度维度 ,实现动态目标精准追踪
- 点云输出能力 :从「点输出」升级为「 密集点云输出 」,可实现目标三维几何图形实时建模
- 内置 AI 算力 :集成 AI 算法,在雷达内部完成 目标分类 与 跟踪 ,减少后级处理压力
2) 核心优势:4D 雷达的 4 个关键突破
1. 解决「悬空障碍误判」痛点:通过高度检测区分桥洞、隧道口(悬空)与地面目标,避免 3D 雷达因误判导致的 AEB 误刹,大幅提升自动驾驶安全性。
2. 具备点云成像能力:采用 48/96/192 通道超大 MIMO 虚拟阵列,输出类似激光雷达的稀疏点云,可构建道路环境 3D 模型(护栏轮廓、路缘高度、车辆形状等),首次实现雷达的「场景理解」能力,是替代低线束激光雷达的关键。
3. 提升小目标识别能力:更大带宽、更高角度分辨率及更密集点云,能精准捕捉行人、骑行者、锥桶等小目标的高度、轮廓和运动特征,适配城市道路复杂场景。
4. 分辨率大幅提升:4D 雷达带宽 4GHz(76-81GHz 频段),远高于 3D 雷达的 1GHz(76-77GHz 频段);水平角分辨率 0.5-1°(3D 雷达 3-5°),新增 1-2°垂直角分辨率,可区分近距离相邻目标(如并排小车)。
3) 3D 雷达无法升级 4D 的核心限制
1. 天线数量不足:3D 雷达仅 3-4 发、4-8 收,虚拟阵列小、角度分辨率低,无法测高度;4D 雷达达 16 发 32 收,虚拟通道数是 3D 雷达的 10 倍以上。
2. 带宽受限:3D 雷达 1GHz 带宽导致点云稀疏,4D 雷达 4GHz 带宽使距离分辨率提升 4 倍,点云密度显著增加。
3. 算力不足:高密度点云处理需强大 DSP/AI 算力,3D 雷达芯片无法支撑;4D 雷达配备专用高性能芯片。
4. 算法落后:4D 雷达需 3D FFT、MIMO 阵列处理、AI 点云分割等先进算法,3D 雷达无法实现。
4) 4D 雷达 vs 3D 雷达详细对比表
5) 4D 雷达的典型应用场景
1. 城市 NOA(导航辅助驾驶):应对行人、骑行者、横穿车辆、锥桶等复杂目标,提供精准环境感知。
2. 全自动泊车(APA):构建车位 3D 模型,识别车位线、路缘及周边障碍物,实现无驾驶员操作的全自动泊车。
3. 非视距感知:「看穿」前车,探测被遮挡的前前车状态,提前预判风险,增加反应时间。
4. 复杂路口通行:跟踪多方向车辆、行人、骑行者,为转弯、掉头提供全面环境信息,避免碰撞。
车载应用大盘点:毫米波雷达的「十八般艺」
毫米波雷达是智能汽车 ADAS 系统的核心传感器,覆盖基础安全预警、高级巡航控制、全场景感知等多个领域,以下按类别盘点核心应用。
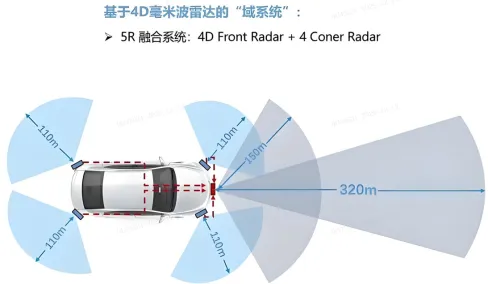
图片来自网络
1) 安全预警类:保命的第一道防线
1. AEB 自动紧急制动:核心应用,前向远程雷达实时监测前方目标距离与相对速度,风险时先预警、未响应则自动制动,可避免时速 50km/h 以内碰撞。
2. BSD 盲点监测:车辆四角短程雷达监测侧后方盲区,有车辆进入时点亮指示灯预警,避免高速变道碰撞。
3. RCTA 倒车横向来车预警:后保险杠短程雷达监测倒车时后方及横向来车/行人,及时警报防止碰撞。
4. FCW 前向碰撞预警:与 AEB 共用前向雷达,距离过近或前车急减速时预警,提醒驾驶员制动。
5. DOW 开门预警:监测侧后方靠近的行人/骑行者,驾驶员开门时预警,避免开门碰撞。
2) 巡航控制类:提升驾驶舒适性
1. ACC 自适应巡航:前向远程雷达监测前车距离与速度,自动调节本车加减速及制动,保持安全距离,缓解长途驾驶疲劳。
2. HWA 高速领航辅助:融合前向雷达、角雷达与导航数据,实现高速车道保持、跟车、自动变道等功能,提升高速驾驶舒适性。
3) 全场景感知类:4D 雷达的专属舞台
1. 立体障碍识别:检测限高杆、天桥、隧道口、路缘等垂直障碍,避免剐蹭碰撞。
2. 低速泊车辅助:高精度点云辅助 SLAM 建图,感知车位周边障碍,支撑全自动泊车。
3. V2X 通信辅助:共享目标数据(车辆轨迹、行人位置),提升交通系统协同感知能力,支撑高级别自动驾驶。
4) 舱内感知类:关注乘员安全
1. 驾驶员生命体征监测:60GHz/77GHz 雷达非接触式检测呼吸频率、心率,判断疲劳或健康问题并预警。
2. 乘员存在检测:监测车内(尤其后排)儿童或宠物,车辆熄火后有乘员遗留时警报,避免危险。
3. 手势控制:识别挥手调节空调、切换音乐等动作,减少驾驶员低头操作,提升安全性与体验。
技术路线之争:纯视觉 vs 多传感器融合,毫米波雷达地位如何?
智能汽车感知领域的核心争论的是「纯视觉路线」与「多传感器融合路线」,分歧在于是否采用毫米波雷达和激光雷达。
1) 纯视觉路线:特斯拉的「孤勇」
特斯拉坚持纯视觉路线,仅用摄像头感知环境,放弃 FSD 系统中的毫米波雷达。其优势是摄像头提供高分辨率图像与色彩信息,结合 AI 算法可降低成本、积累大量数据;但短板明显,受光照和天气影响大,恶劣天气下易漏检、误检,AEB 系统表现存争议。
特斯拉 HW4.0 平台 :重新启用并升级为 4D 毫米波雷达,强化纯视觉方案的环境感知能力。
2) 多传感器融合路线:主流车企的共识
华为、小鹏、理想、大众、宝马等主流车企均采用「摄像头+毫米波雷达+激光雷达」融合方案,核心逻辑是「1+1>2」:摄像头擅长图像识别与语义信息提取,毫米波雷达擅长全天候测速测距,激光雷达擅长高精度 3D 建模。
比亚迪仰望 U8 :未配备激光雷达,依赖 4D 毫米波雷达提供三维环境数据。
理想 L9/问界 M9 :采用「激光雷达 +4D 毫米波雷达」双方案,构建多重感知冗余。
3) 毫米波雷达不可替代
当前技术阶段,毫米波雷达在智能汽车感知系统中的地位不可替代。4D 雷达的出现进一步提升性能、缩小与激光雷达的差距,且成本更低、适配量产,未来可能替代部分低线束激光雷达功能,但无法完全取代;纯视觉路线因先天局限性,难以成为高级别自动驾驶主流方案,多传感器融合仍是发展方向。
未来发展趋势:毫米波雷达会变成什么样?
1) 毫米波雷达技术正快速迭代,未来将呈现六大明显趋势:
1. 高频化与宽带化:向 80GHz 以上频段发展,带宽超 4GHz,进一步提升分辨率与探测精度,适配更小目标识别及近距离相邻目标区分。
2. 小型化与集成化:技术推动天线与射频组件一体化封装,体积重量进一步减小,未来可集成于后视镜、大灯等车身角落。
3. 智能化与 AI 融合:深度融合深度学习算法,从原始信号中提取更多特征,实现复杂场景理解与精准目标分类(如区分轿车/SUV/卡车、行走/奔跑/骑行行人)。
4. 多传感器融合深化:从「决策级融合」向「数据级融合」「特征级融合」升级,更早阶段融合原始数据,提升感知鲁棒性。
5. 4D 雷达普及化:成为高级别自动驾驶标准配置,从高端车型向中低端渗透,成本持续下降,惠及更多消费者。
6. 跨领域应用拓展:除智能汽车外,向医疗监测、安防监控、智能家居、无人机、智慧交通等领域延伸,成为万物互联的「感知基础设施」。
2) 现存技术难点
- 静态目标检测 :即使采用四 D 技术, 静止车辆分离检测 仍是待解决问题
- 相似目标区分 :自行车与电摩因 速度特征接近 和 反射强度相似 ,分类难度大
- 点云特征差异 :毫米波点云由 电波多重反射 形成,与激光雷达的光学反射特性不同,需开发专用算法
3) 技术局限性
- 无法替代激光雷达 :城区复杂场景(菜市场、施工路段、不规则物体)仍需激光雷达的高密度点云支持。
- 精度天花板 :点云密度与角分辨率虽大幅提升,但与激光雷达的百万级点云仍有代际差距。
总结:毫米波雷达,智能汽车的「全天候眼」
总结来看,毫米波雷达是工作在 30~300GHz 频段的电磁波探测设备,凭借全天候、高精度、抗干扰、体积小、成本可控等优势,成为智能汽车 ADAS 系统与自动驾驶系统的核心传感器。
从 24GHz 到 77GHz 再到 4D 雷达,毫米波雷达技术持续突破,应用场景不断拓展,能精准测量目标距离、速度、角度,识别各类障碍物,在恶劣环境下稳定工作,是智能汽车的「全天候眼」。未来,随着 4D 雷达普及、AI 融合深化及多传感器融合升级,毫米波雷达将在智能汽车领域发挥更关键作用,并拓展至多个跨领域场景。
参考资料:
1. 毫米波雷达_百度百科
2. 什么是毫米波雷达?一文读懂物理本质与行业趋势-CSDN 博客
3. 毫米波雷达传感器_百度百科
4. 【干货】一文带你读懂什么是毫米波雷达,了解毫米波雷达如何成为融合感知的关键一环-电子发烧友网
5. 毫米波雷达从入门到精通:原理、系统与相控阵天线全解析(上)毫米波雷达分时收发-CSDN 博客
6. ASN850-毫米波雷达-企业微波-华为企业业务
7. 特斯拉或放弃「纯视觉」方案,一文说明白 哎哟喂,特斯拉老车主们又要被有驾
8. 特斯拉彻底转向纯视觉自动驾驶系统 – 电动志趣享
9. 特斯拉死磕纯视觉智驾:不是固执,是算透了这盘大棋-有驾
10. 特斯拉或放弃「纯视觉」方案,一文说明白 哎哟喂,特斯拉老车主们又要被有驾
11. 特斯拉彻底转向纯视觉自动驾驶系统 – 电动志趣享
12. 特斯拉死磕纯视觉智驾:不是固执,是算透了这盘大棋-有驾
13. 特斯拉更新大揭秘:Model Y 竟藏透视眼!车主安全与体验全面升级_懂车帝







