


本文约 7,123 字,建议收藏阅读
作者 | 北湾南巷
引 言
在现代汽车电子系统中, 汽车协议栈(Automotive Protocol Stack)是一种用于实现车内各电子控制单元(ECU)、传感器、执行器以及外部系统之间通信的软件架构 。随着车辆电子电气架构从早期的分散式控制逐步演进为域集中式和中央计算式架构,车内通信规模和复杂度持续上升,协议栈已经成为支撑整车功能协同运行的基础软件之一。
什么是汽车协议栈
从本质上看,汽车协议栈并不是某一个单独的通信协议,而是一组 按照分层思想组织的软件模块集合 。它通过将复杂的通信过程拆分为多个功能明确、相互解耦的协议层,使通信系统具备良好的可维护性、可扩展性和可移植性。每一层协议都专注于完成特定类型的通信任务,并通过标准化接口与相邻层交互,从而形成一个完整、可复用的软件通信体系。
通常情况下,汽车协议栈的设计思想与计算机网络中的分层模型(如 OSI 模型或 TCP/IP 模型)具有相似之处,但会针对汽车实时性、安全性和资源受限等特点进行专门优化。典型的汽车通信协议栈一般包括以下几个层次:
- 物理层(Physical Layer) :负责定义信号的电气特性、引脚连接方式和物理介质,例如 CAN、LIN、FlexRay 或以太网的电气规范;
- 数据链路层(Data Link Layer) :负责帧格式、介质访问控制、错误检测与重发机制,确保数据在节点之间可靠传输;
- 网络层与传输层 (部分协议中合并实现):负责报文路由、分段与重组、通信连接管理等功能;
- 应用层(Application Layer) :面向具体车辆功能,定义诊断、标定、控制指令或数据服务的通信格式和语义。
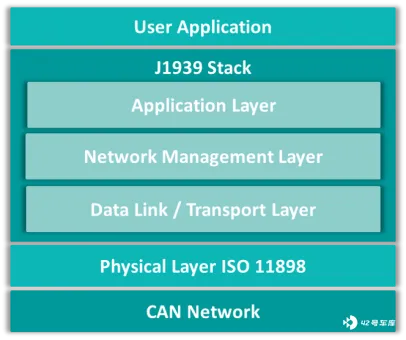
通过这种分层结构,协议栈能够将 底层通信细节与上层功能逻辑有效隔离 。上层应用只需关注「发送什么数据」和「接收什么数据」,而无需关心数据是通过哪种物理介质传输、如何进行仲裁或如何处理错误。这种抽象方式显著降低了整车软件的开发复杂度,提高了系统的可移植性和模块复用能力。
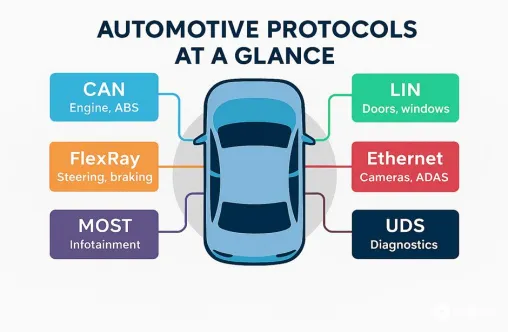
在实际应用中,汽车协议栈通常需要支持 多种通信协议并行工作 ,以适应不同类型网络的性能和成本需求。例如:
- CAN / CAN FD: 广泛应用于动力、底盘和车身控制系统,具有高可靠性和成熟生态;
- LIN: 常用于车身舒适性功能中的低速、低成本节点通信;
- FlexRay: 适用于对实时性和确定性要求较高的系统,如线控转向或线控制动;
- 汽车以太网(Automotive Ethernet): 支持更高带宽,逐渐成为智能座舱、ADAS 和中央计算平台的主干网络。
汽车协议栈通常与 AUTOSAR、操作系统、中间件等基础软件紧密结合,是整车软件架构中承上启下的关键组成部分。一方面,它向下屏蔽不同通信硬件和总线的差异;另一方面,它向上为功能软件和应用软件提供统一、标准化的通信接口,使复杂的整车功能能够在分布式或集中式电子架构中高效协同运行。
总体而言,汽车协议栈是现代智能汽车实现功 能协同、数据共享和系统集成 的基础软件支撑。随着车辆智能化和网联化水平的不断提升,协议栈也正在向更高带宽、更强安全性以及面向服务的通信模式持续演进,在整车电子系统中的地位将愈发重要。
汽车传感器常用种通信协议
在汽车电子系统中, 汽车传感器通常通过多种通信协议与微控制器(MCU)、域控制器或专用处理芯片进行数据交互 。根据传感器的数据速率、实时性要求、通信距离以及系统成本等因素,常见的传感器通信协议包括 SPI、I²C、LIN、CAN 以及专用串行接口等。
2.1 SPI( Serial Peripheral Interface)
SPI 是一种 同步串行通信协议 ,最初由半导体厂商提出,用于在主控制器与外设之间实现高速、可靠的数据传输。在汽车电子系统中,SPI 通常用于 将各类传感器直接连接到 MCU、SoC 或专用信号处理芯片 ,尤其适用于数据量较大或对实时性要求较高的场景。
1. 基本通信机制
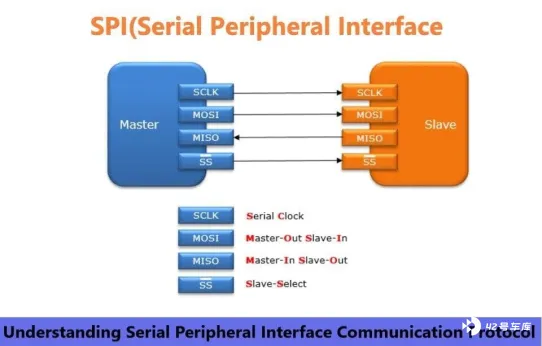
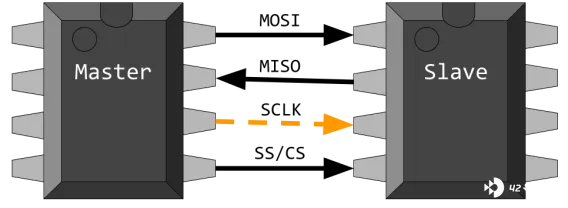
SPI 通信采用 主从架构(Master-Slave) ,由主设备(通常是 MCU 或域控制器)发起通信并提供时钟信号,从设备(传感器)在时钟驱动下完成数据收发。典型的 SPI 接口包含以下几条信号线:
- SCLK(Serial Clock): 串行时钟信号,由主设备输出;
- MOSI(Master Out Slave In): 主设备发送、从设备接收的数据线;
- MISO(Master In Slave Out): 从设备发送、主设备接收的数据线;
- CS/SS(Chip Select / Slave Select) : 片选信号,用于选择当前参与通信的从设备。
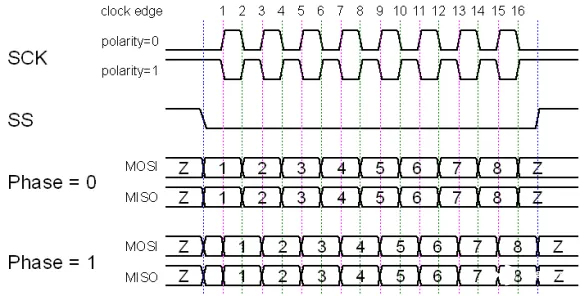
在通信过程中,主设备通过片选信号选中目标传感器,然后在时钟驱动下完成双向数据传输。这种机制使 SPI 在时序控制和通信效率方面具有较高确定性。
2. SPI 在汽车传感器中的优势
SPI 之所以在汽车传感器领域被广泛采用,主要得益于以下几个方面的优势:
- 高速率: SPI 支持较高的通信速率,通常可达数 MHz 甚至更高,适合陀螺仪、加速度计、磁传感器等高采样率传感器;
- 低协议开销: SPI 协议本身结构简单,不需要复杂的地址仲裁或总线管理机制,通信延迟小;
- 全双工通信: 在一个时钟周期内可以同时完成发送和接收,有利于实时数据交互;
- 实现简单、成熟可靠: 硬件接口和软件驱动相对简单,生态成熟,调试和验证成本较低。
3. 典型应用场景
在汽车电子系统中,SPI 常用于以下传感器或模块的连接:
- 惯性传感器(IMU): 如加速度计、陀螺仪,用于姿态估计和车辆动态控制;
- 角度与位置传感器: 如方向盘转角传感器、电机位置传感器;
- 压力与力矩传感器: 用于制动系统、转向系统中的关键状态监测;
- 专用模拟前端(AFE)或传感器接口芯片: 用于高精度信号采集。
在这些应用中,SPI 通常部署在 同一 ECU 内部或同一控制板上 ,通信距离较短,但对实时性和数据完整性要求较高。
4. 局限性与工程考虑
尽管 SPI 具有诸多优点,但在汽车系统中也存在一定局限性,需要在工程设计时加以考虑:
- 线缆数量较多: 每增加一个从设备通常需要独立的片选信号,不利于大规模节点扩展;
- 通信距离有限: SPI 本身并不适合长距离传输,通常用于板级或模块内部通信;
- 缺乏标准化高层协议 : SPI 主要定义物理和数据传输机制,上层通信语义需要由应用自行定义;
- 功能安全依赖系统设计: SPI 协议本身不包含复杂的错误处理机制,功能安全通常依赖冗余设计和上层软件校验。
因此,在实际汽车电子系统中,SPI 通常作为 传感器与控制器之间的底层通信接口 ,并与更高层的诊断、校验和功能安全机制配合使用。
总体而言,SPI 在汽车传感器协议栈中扮演着 高速、低延迟、短距离 通信接口 的角色,是连接关键传感器与控制芯片的重要技术手段。通过合理的系统架构设计和安全机制配合,SPI 能够在满足实时性要求的同时,为整车电子系统提供稳定可靠的数据支撑。
2.2 I²C( Inter-Integrated Circuit)
I²C 是一种常用的 双向、同步串行总线通信协议 ,最初由飞利浦提出,主要用于在同一电路板或同一模块内部,实现微控制器与各类低速外设之间的通信。在汽车电子系统中,I²C 通常用于连接 传感器、存储器(如 EEPROM)、监控芯片、电源管理器件以及其他辅助外设 ,在成本和布线复杂度受限的场景下具有明显优势。
1. 基本通信结构与工作原理
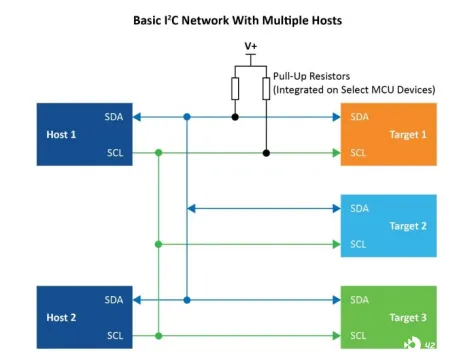
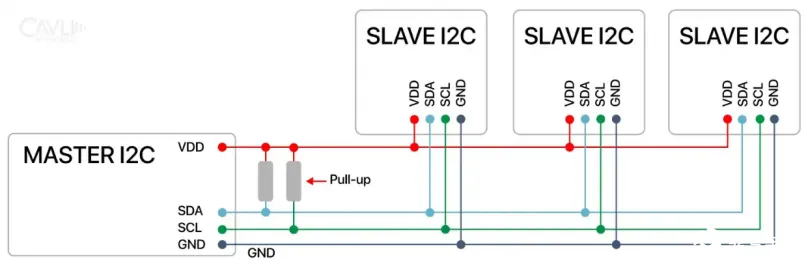
I²C 采用 共享总线结构 ,所有设备通过两根信号线连接在同一条总线上:
- SCL(Serial Clock Line): 串行时钟线,由主设备产生;
- SDA(Serial Data Line): 串行数据线,用于双向数据传输。
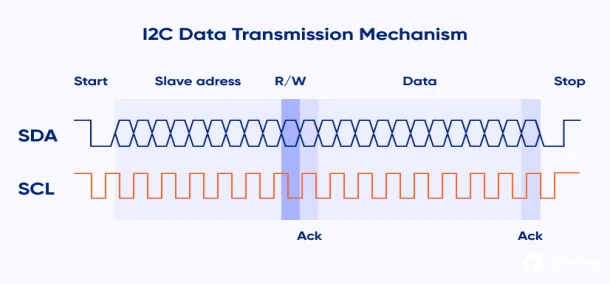
与 SPI 不同,I²C 不需要为每个从设备单独分配片选信号,而是通过 地址机制 来区分不同设备。总线上每个从设备都具有唯一的设备地址,主设备在通信开始时先发送目标地址,只有地址匹配的从设备才会响应并参与通信。
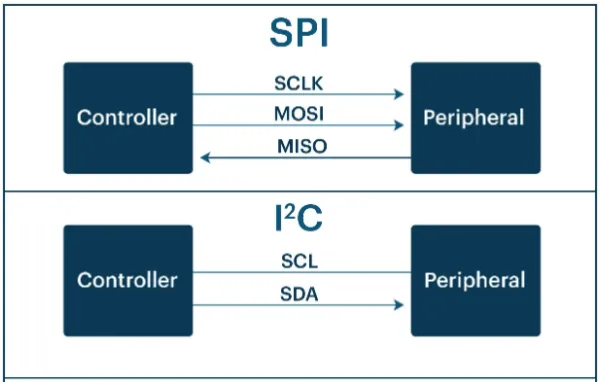
I²C 支持 主从通信模式 ,并且在协议层面支持 多主机(Multi-Master)能力 ,即多个主设备可以共用同一条总线,并通过仲裁机制避免冲突。这在某些复杂系统中可以提升架构灵活性。
2. I²C 在汽车传感器中的典型应用
在汽车电子系统中,I²C 常用于以下应用场景:
- 低速或中低速传感器: 如温度传感器、压力传感器、环境光传感器等;
- 配置与标定器件: 如 EEPROM、Flash,用于存储传感器校准参数;
- 监控与管理芯片: 如电源监控、温度监控、电池管理辅助器件;
- 传感器集成模块内部通信: 在智能传感器或传感器集成模块内部,用于连接多个子器件。
这些应用通常对数据带宽要求不高,但对 总线资源利用率、器件数量扩展能力和硬件成本 较为敏感,因此 I²C 是一种非常合适的选择。
3. 协议特点与优势
I²C 在汽车传感器协议栈中被广泛采用,主要得益于以下特点:
- 引脚资源占用少: 仅需两根信号线即可连接多个设备,布线简单;
- 支持多设备连接: 通过地址机制,可在同一总线上挂接多个从设备;
- 硬件实现成本低: 接口电路简单,适合集成在各类低成本传感器和外设中;
- 软件配置灵活: 设备可通过寄存器方式进行参数配置和状态读取。
在对空间和成本高度敏感的车身电子、座舱电子等系统中,这些优势尤为明显。
4. 性能与工程限制
尽管 I²C 具备良好的扩展性和低成本优势,但在汽车应用中也存在一些限制,需要在系统设计时加以权衡:
- 通信速率有限: 常见速率包括标准模式(100 kbit/s)、快速模式(400 kbit/s),难以满足高带宽传感器需求;
- 实时性和确定性较弱: 共享总线和仲裁机制会引入不确定延迟;
- 抗干扰能力有限: 开漏结构和上拉电阻使其对线缆长度和电磁环境较为敏感;
- 功能安全能力有限: 协议本身错误检测能力较弱,通常需要通过软件校验、冗余设计或上层安全机制来补强。
因此,在功能安全等级要求较高(如 ASIL-C 或 ASIL-D)的系统中,I²C 往往仅用于 非关键功能或辅助配置路径 ,而不会承担核心控制或实时闭环任务。
5. 与其他协议的协同使用
在实际汽车电子系统中,I²C 很少单独承担全部通信任务,而是作为 底层或辅助通信接口 ,与 SPI、CAN、LIN 等协议协同使用。例如:
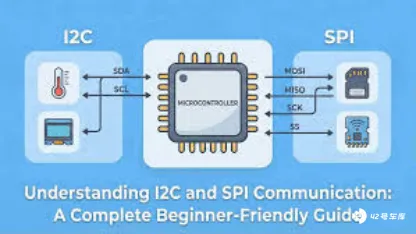
- 使用 SPI 连接高实时性、高数据率传感器;
- 使用 I²C 连接配置类或低速监测类器件;
- 使用 CAN 或 LIN 实现 ECU 之间的系统级通信。
这种分层、分工明确的协议组合方式,有助于在性能、成本和安全性之间取得平衡。
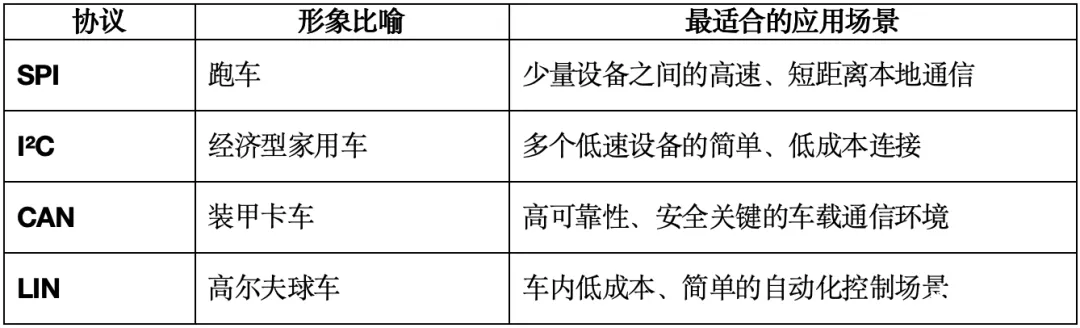
总体来看,I²C 是汽车传感器协议栈中一种 面向低速、多设备、低成本场景的基础通信协议 。通过合理的系统架构设计和安全机制配合,I²C 能够在不增加复杂度的前提下,有效支撑汽车电子系统中大量辅助传感器和外设的稳定运行。
2 .3 CAN( Controller Area Network)
CAN(控制器局域网) 是汽车电子系统中最为核心和成熟的通信协议之一,最早由博世提出,专门用于解决车辆内部各电子控制单元(ECU)之间可靠通信的问题。随着汽车电子系统复杂度的不断提升,CAN 不仅用于 ECU 之间的控制信息交换,也被广泛应用于 分布式传感器与执行器的通信 。
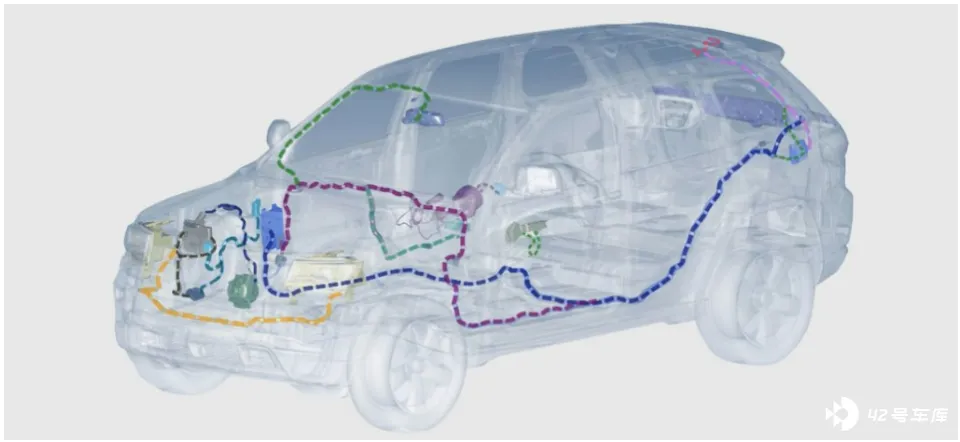
1. CAN 的基本通信特点
CAN 采用 多主广播式总线结构 ,所有节点共享同一条通信总线,每个节点都可以在总线空闲时主动发起通信。其核心特点包括:
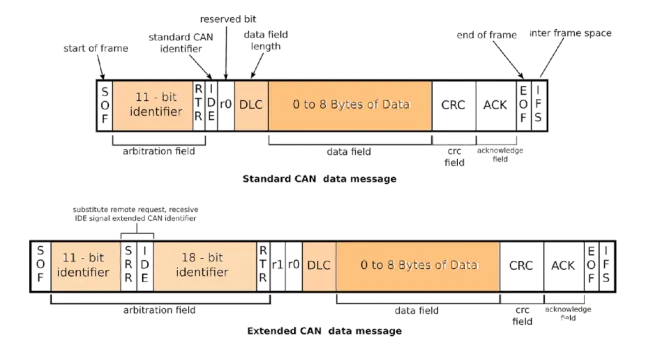
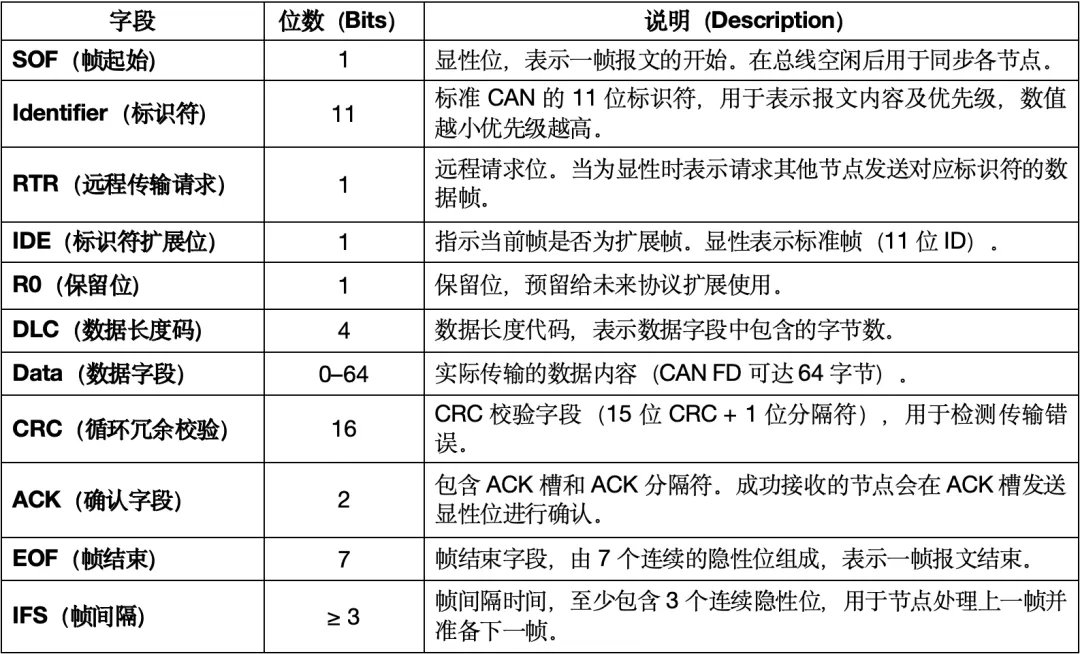
- 基于报文 ID 的通信机制:
CAN 不使用设备地址,而是通过报文标识符(ID)来定义消息内容和优先级。
- 优先级仲裁机制:
当多个节点同时发送数据时,报文 ID 数值越小,优先级越高,能够优先占用总线,确保关键数据(如制动、转向相关信号)实时传输。
- 确定性的实时通信能力:
通过硬件仲裁机制,CAN 能在高负载条件下仍保证关键消息的实时性。
2. CAN 在汽车传感器中的应用场景
在汽车电子系统中,CAN 常用于以下类型的传感器通信:
- 分布式传感器节点: 如车身姿态传感器、转向角传感器、轮速传感器(经 ECU 汇聚后);
- 底盘与动力系统相关传感器: 如发动机、变速箱、制动系统中的关键状态传感信息;
- 安全与控制相关数据: 需要跨 ECU 实时共享的传感器数据。
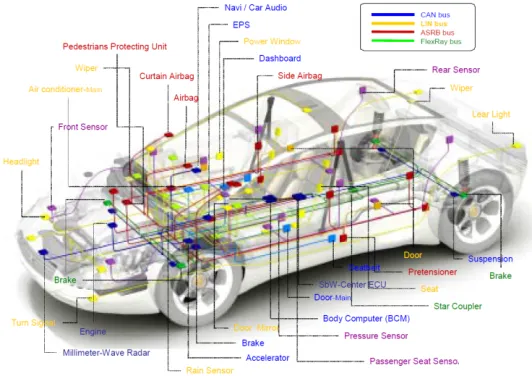
在这些场景中,传感器通常并非直接以「裸器件」形式接入 CAN,而是通过 集成 MCU 的智能传感器模块或子 ECU ,将采集到的传感数据打包成 CAN 报文发送到整车网络。
3. 高可靠性与抗干扰能力
CAN 在汽车环境中被广泛采用,核心原因在于其 出色的可靠性与抗干扰能力 ,这使其非常适合高电磁干扰、高温、高振动的车载环境:
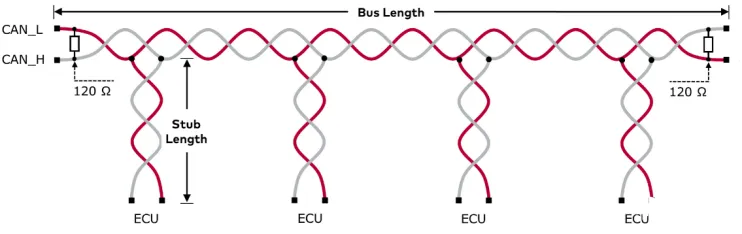
- 差分信号传输(CAN_ H/C AN_L) ,有效抑制共模干扰;
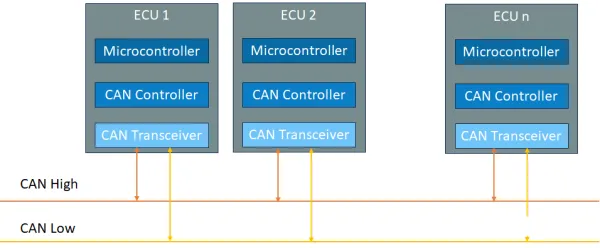
- 完善的错误检测机制 ,包括 CRC 校验、帧检查、位填充检查等;
- 自动错误隔离机制 ,当某一节点持续发送错误时,可自动进入总线关闭状态,防止影响整个系统;
- 成熟的车规级芯片和生态 ,经过大量量产车型验证。
这些特性使 CAN 成为连接关键传感器和控制系统的「安全通信骨干」。
4. 通信速率与适用范围
经典 CAN 的通信速率通常为 125 kbit/s ~ 1 Mbit/s ,适合中等数据量、强调实时性和可靠性的应用。
在传感器应用中,CAN 更关注 稳定性和确定性 ,而非极高的数据带宽,因此非常适合传输状态量、控制量和周期性测量数据。
5. SAE J1939 协议(基于 CAN 的高层协议)
SAE J1939 是建立在 CAN 总线之上的 高层通信协议标准 ,主要应用于 重型车辆和工程机械 领域,如卡车、客车、农业机械和工程车辆等。
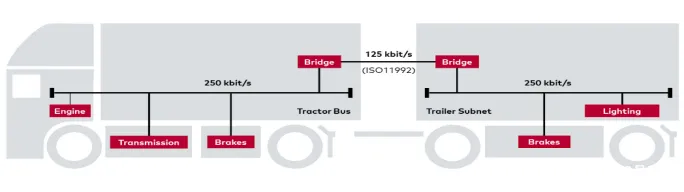
J1939 与 CAN 的关系
从技术层级上看:
- CAN 提供的是物理层和数据链路层;
- SAE J1939 定义了应用层和网络管理层,包括报文格式、参数定义、通信规则等。
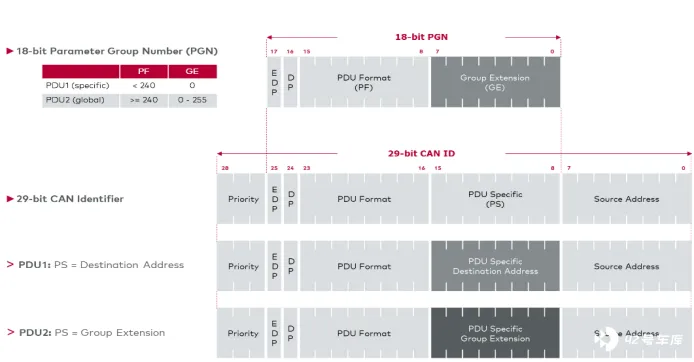
J1939 使用 29 位扩展 CAN ID ,在 ID 中编码了优先级、参数组号(PGN)和源地址,从而实现更清晰、标准化的数据表达。
面向动力总成与重型车辆的设计
SAE J1939 特别适合重型车辆的动力系统和整车管理,其典型应用包括:
- 发动机、变速箱、制动系统之间的数据交换;
- 动力总成传感器数据的标准化传输;
- 整车状态监控、故障诊断和维护支持。
协议中对大量常见物理量(如转速、温度、压力、扭矩等)进行了统一定义,使得不同供应商的 ECU 和传感器可以实现互操作。
3. 对传感器系统的意义
在 J1939 网络中,传感器数据通常以标准参数组(PGN)的形式广播到整车网络:
- 传感器或其所属 ECU 定期发布测量值;
- 其他 ECU 可按需监听,不需要点对点通信;
- 有利于系统扩展和整车级信息共享。
这使 J1939 非常适合 传感器数量多、节点分布广、系统生命周期长 的车辆类型。
总体而言:
- CAN 是汽车传感器与 ECU 之间可靠通信的基础总线,强调实时性、抗干扰性和安全性;
- SAE J1939 在 CAN 的基础上,通过标准化的应用层协议,进一步提升了传感器数据在重型车辆中的互操作性和系统级一致性。
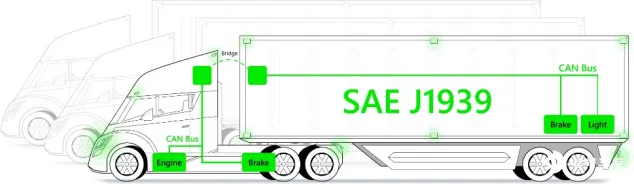
在现代汽车电子架构中,CAN 及其高层协议仍然是连接关键传感器、支撑整车安全与控制功能的核心通信技术之一。
2.4 LIN( Local Interconnect Network)
LIN(本地互连网络) 是一种面向汽车电子系统的 低速、低成本串行通信协议 ,主要用于连接车内对实时性和带宽要求不高的传感器与执行器。LIN 通常作为 CAN 网络的补充 ,承担车身电子和舒适性系统中的大量基础控制与状态采集任务。
1. 协议定位与系统角色
在整车通信架构中,LIN 并不是用来替代 CAN,而是作为 从属网络 存在。典型结构为:
- 上层:CAN 总线,负责关键控制与跨 ECU 通信;
- 下层:多个 LIN 子网,由一个 CAN/LIN 网关 ECU 统一管理。
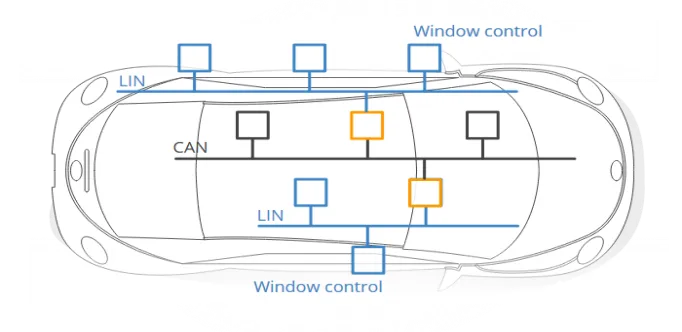
通过这种分层结构,可以在保证系统可靠性的同时,有效降低整车线束成本和电子器件成本。
2. 通信结构与工作原理
LIN 采用单主多从(Single Master – Multiple Slave)的通信架构:
- 主节点(Master): 负责调度总线通信,发送帧头(Header);
- 从节点(Slave): 根据帧头中的标识符决定是否应答,并发送或接收数据。
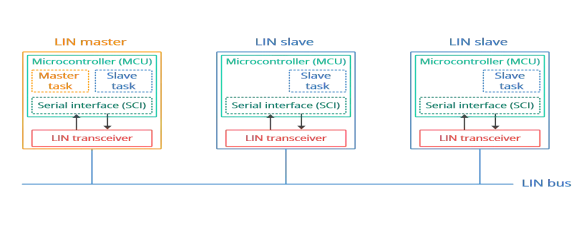
整个通信过程完全由主节点控制,不存在总线仲裁问题,因此 通信行为可预测、实现简单 。LIN 总线只需 一根信号线加一根地线 ,通过单线串行通信完成数据传输。
3. 在汽车传感器与执行器中的典型应用
LIN 主要应用于以下低速、非安全关键场景:
- 车身与舒适性系统: 车窗升降、后视镜调节、座椅控制、空调风门;
- 简单状态类传感器: 位置开关、温度传感器、雨量/光照辅助传感器;
- 执行器驱动节点: 小功率电机、继电器、灯光模块等。
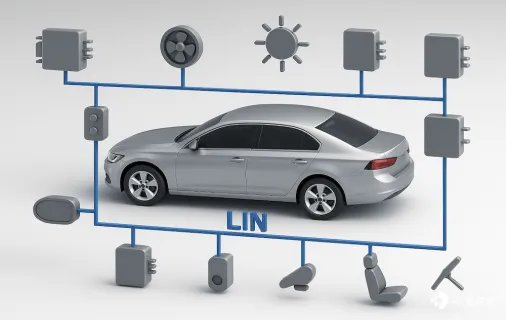
在这些应用中,传感器或执行器通常与一个小型 MCU 集成,作为 LIN 从节点,由车身控制模块(BCM)或域控制器统一调度。
4. 性能特性与工程优势
LIN 被广泛应用的核心原因在于其 极低的系统成本和实现复杂度 :
- 通信速率低但足够 :最高约 20 kbit/s,满足舒适性系统需求;
- 硬件成本低 :从节点可使用低端 MCU,LIN 收发器结构简单;
- 布线简单 :单线通信大幅减少线束重量与装配复杂度;
- 软件实现轻量 :协议栈简单,占用资源少。
对于大量分布在车门、座椅、顶棚等位置的传感器和执行器而言,LIN 是一种极具性价比的解决方案。
5. 局限性与使用边界
由于其设计初衷是低成本和简单性,LIN 在功能和性能上也存在明显限制:
- 带宽和实时性有限 ,不适合高速或闭环控制;
- 抗干扰能力弱于 CAN ,不适合长距离或高电磁干扰环境;
- 缺乏高等级功能安全机制 ,通常不用于 ASIL-C 或 ASIL-D 功能;
- 拓展能力有限 ,节点数量和通信复杂度受限。
因此,在制动、转向、动力等安全关键系统中,LIN 通常不会被采用。
6. 与 CAN 的协同关系
在实际整车系统中,LIN 常与 CAN 形成 主从网络结构 :
- LIN 负责采集大量低速传感器数据;
- 主 ECU 汇总数据后,通过 CAN 向整车系统广播;
- 既保证系统功能完整,又有效控制成本。
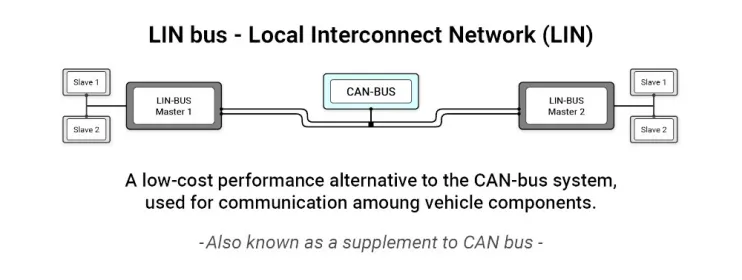
这种协同方式已成为现代汽车车身电子系统的主流架构。
总体来看, LIN 是一种面向低速、低成本、短距离应用的车载通信协议 ,非常适合车身与舒适性系统中的传感器和执行器连接。通过与 CAN 等高性能总线的合理配合,LIN 在现代汽车电子系统中发挥着「基础连接层」的重要作用,为整车功能实现提供了高性价比的通信支撑。
综上所述,汽车协议栈作为现代汽车电子系统的核心基础软件,承担着连接各类 ECU、传感器、执行器及外部系统的桥梁作用。通过分层设计与标准化接口,它不仅屏蔽了底层通信硬件的差异,还为上层功能软件提供了统一、可靠的通信通道,使整车功能能够高效协同运行。
在具体应用中,不同类型的传感器根据实时性、带宽、距离和成本等需求,采用 SPI、I²C、CAN、LIN 等多种通信协议,形成灵活、分层且可扩展的协议组合。例如,SPI 和 I²C 通常承担板级或低速辅助通信任务,而 CAN 及其高层协议 SAE J1939 则为关键传感器和分布式控制单元提供高可靠性、确定性和安全保障。
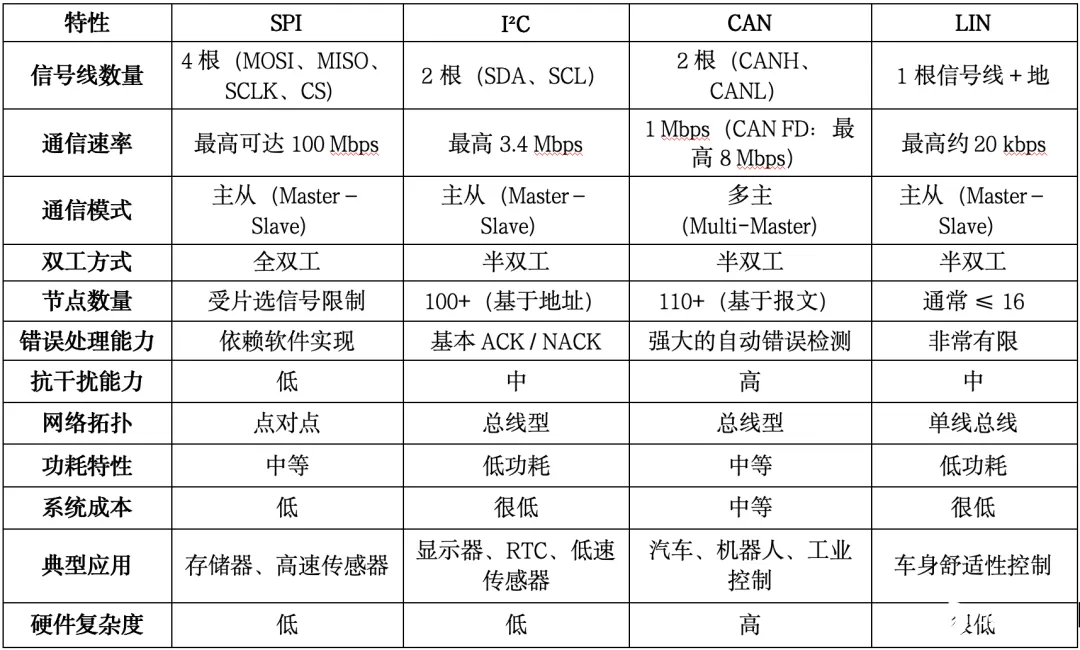
随着车辆电子架构从分散式逐步演进为域集中式和中央计算平台,通信规模不断扩大、复杂度持续增加。汽车协议栈正在向更高带宽、更强安全性以及面向服务的通信模式发展,以支撑智能驾驶、ADAS 和网联车辆等新兴功能。
可以说,汽车协议栈不仅是车内通信的「神经中枢」,更是现代智能汽车实现功能协同、数据共享和系统集成的基石。未来,随着自动化和软件定义汽车的不断推进,协议栈的重要性只会愈发凸显,其演进将直接影响整车性能、安全性以及用户体验。
参 考:
1. Understanding Automotive Protocols: CAN, LIN, FlexRay, and More | Koteswara Rao Para posted on the topic | LinkedIn
2. Local Interconnect Network (LIN) in Automotive: A Beginner’s Guide - Copperhill
3. All About LIN Bus in the Automotive Industry - Automotive Solutions Romania
4. LIN Protocol Stack - Simma Software
5. What Is Can Bus (Controller Area Network) | Dewesoft
6. CAN Bus Communication Protocol in Automotive Industry
7. A Guide to Automotive CAN Communication
8. CAN – AUTOMOTIVE BASICS
9. SAE J1939 Know-how | Vector
10. EB tresos AutoCore J1939 – Elektrobit
11. Understanding Automotive Protocols: CAN, LIN, FlexRay, and More | Koteswara Rao Para posted on the topic | LinkedIn
12. CAN vs LIN vs I2C vs SPI – Ultimate Systems Blog
13. Understanding I2C SPI UART protocols for embedded systems | Anis HASSEN posted on the topic | LinkedIn
14. What is I2C protocol?—I2C communication protocol - Riverdi
15. I2C vs. CAN Bus: Choosing the Right Communication Protocol for Your Embedded System - Copperhill
16. Inter-Integrated Circuit (I2C) Peripherals | Microchip Technology
17. IoT Interfaces & Communication Protocols Explained for Modern Connected Devices
18. SPI (Serial Peripheral Interface)







