

*作者:Aimee
当前众多主机厂针对下一代自动驾驶产品搭载的必备传感器包含有激光雷达、成像 4D 毫米波雷达、侧视摄像头等等。这一系列传感器需要自动驾驶中央控制器具备较高的算力、数据传输带宽等,同时,这些传感器本身也在其环境探测性能上实现了以往传感器无法实现的探测优势。比如激光雷达可以通过点云数据的收集实现对异形目标(如轮胎、落石、障碍物)的探测;侧视摄像头可以实现原侧方角雷达无法实现的侧方目标类型、道路静态信息(如车道线、路沿等)探测;而 4D 成像毫米波雷达作为一种高精密的毫米波雷达,通过 “类点云” 聚类可以实现对前方目标的精准分类,包括准确区分航向角、姿态及位置信息。
本文将对这三类未来即将应用的传感器原理优劣势进行详细分析,并针对性的提出商业化落地方案,可以为自动驾驶系统工程设计研发提供基础硬件设计思路。
激光雷达的种类对比
目前大量生产的激光雷达产品仍是机械式激光雷达。固态激光雷达有很多优势,首先其结构简单、尺寸小,由于不需要旋转部件,可以大大压缩雷达的结构和尺寸,提高使用寿命,并降低成本。其次,机械式激光雷达由于光学结构固定,适配不同车辆往往需要精密调节其位置和角度,固态激光雷达可以通过软件进行调节,大大降低了标定的难度,加快扫描速度快与精度。
当前,固态或类固态激光雷达包含有 MEMS、FLASH、OPA 等几个类别,且该类激光雷达仍在大力研发中。
几种激光雷达的在一定程度上相应的对比如下表:
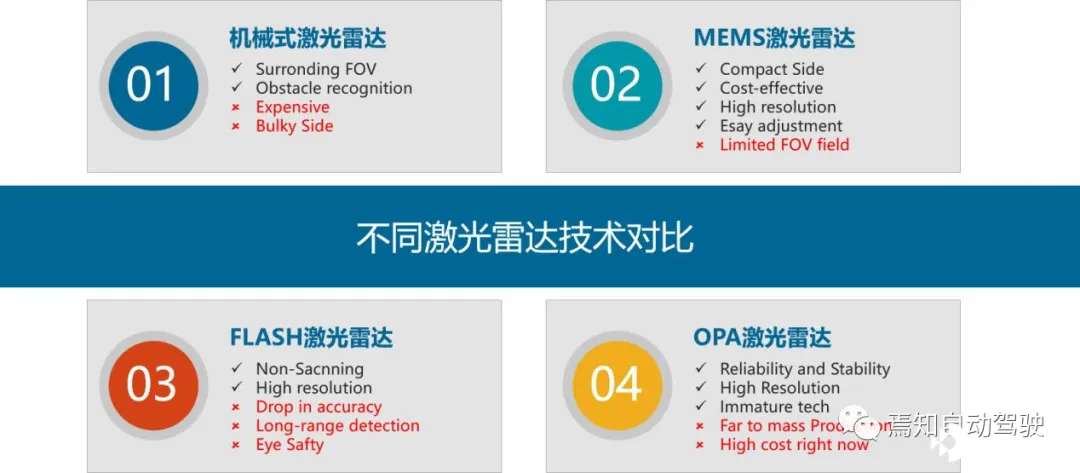
从表中不难看出,机械式激光雷达无论从性能、成本还是未来商业化应用都是过去式。类固态式 MEMS 或 Flash 激光雷达由于部分弥补了机械式雷达的扫描缺陷,是作为当前应用的首选。而纯固态式激光雷达 OPA 无论从性能、成熟度、应用场景、成本上都是比较符合未来自动驾驶需求的。
激光雷达极限场景探测原理
我们都知道,激光雷达是以发射激光束探测目标的位置、速度等特征量的雷达系统,其工作原理是向目标发射探测信号 (激光束), 然后将接收到的从目标反射回来的信号 (目标回波) 与发射信号进行比较,作适当处理后,就可获得目标的有关信息,如目标距离、方位、高度、速度、姿态、甚至形状等参数。
如前分析,针对当前自动驾驶能够落地的激光雷达方案主要是类固态激光雷达方案。这种类固态激光雷达有两种不同的扫描方式,一种是重复扫描,可针对不同的需求进行自定义;另一种是非重复式扫描,这种独特的扫描方式,是以不同的扫描帧率建立非重复式的扫描点云效果。该两种扫描方式各自具备相应的应用优势:
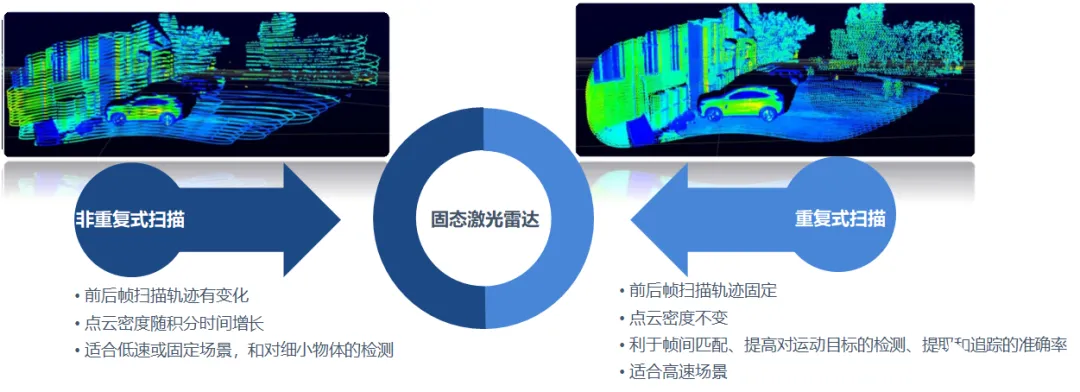
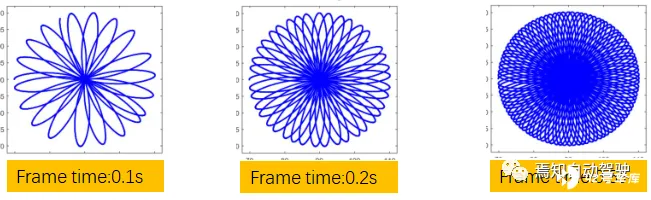
与传统的机械式激光雷达点云覆盖率相比,非重复式扫描方案在点云覆盖率上优势明显。
-
当扫描的帧间时间=0.1 s:
-
该固态激光雷达等效于传统 64 线激光雷达;
-
该固态激光雷达优于传统 128 线激光雷达;
-
-
当扫描的帧间时间> 0.1 s
随时间累积,趋向 100% 覆盖率。
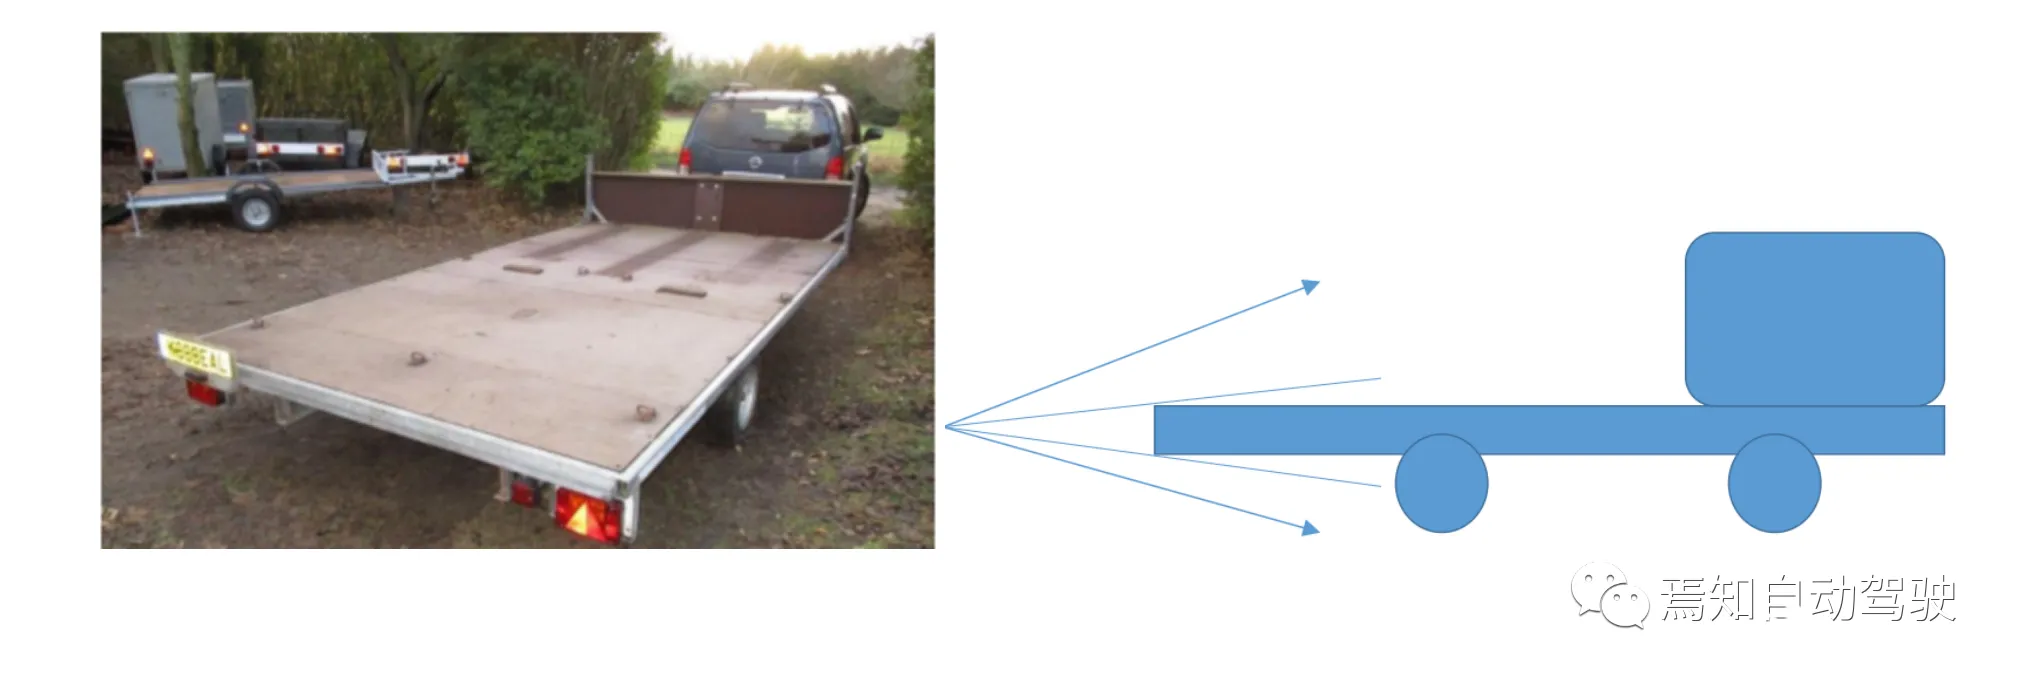
同时,这种非重复式的扫描针对细长的物体,能有效的减少信息的遗漏。在自动驾驶环境中,这类细长的探测目标可能是空载的板车,这种目标类型即便在 128 线的机械式激光雷达中也可能成为无法避免的检测漏洞。如下图所示,假设板车、拖车厚度为 0.2 m,则可以通如下公式计算出,当激光雷达距离目标的探测距离大于 29m 时可能无法检测到目标。D=0.1 m/(tan0.2°)=29 m
而一般用在高速自动驾驶场景中,场景较为单一,且移动目标在高速场景中变化迅速、切换快,则一般采用激光雷达的重复式扫描进行目标检测。因为重复式扫描可以更多的检测场景中的运动目标,并对相应的运动信息进行匹配。匹配的过程是利用重复扫描中的两帧图像中的数据信息进行点云信息匹配,类似于多视角图像中的两帧进行的图像匹配。
由如上分析可知,非重复式扫描和重复式扫描分别有利于应用在 L3 级自动驾驶中的拥堵跟车 TJP 场景及高速路辅助驾驶 HWP 中了,如果考虑更多复杂场景带来的碰撞极限工况,可以尽量采用非重复式扫描的激光雷达进行搭载。
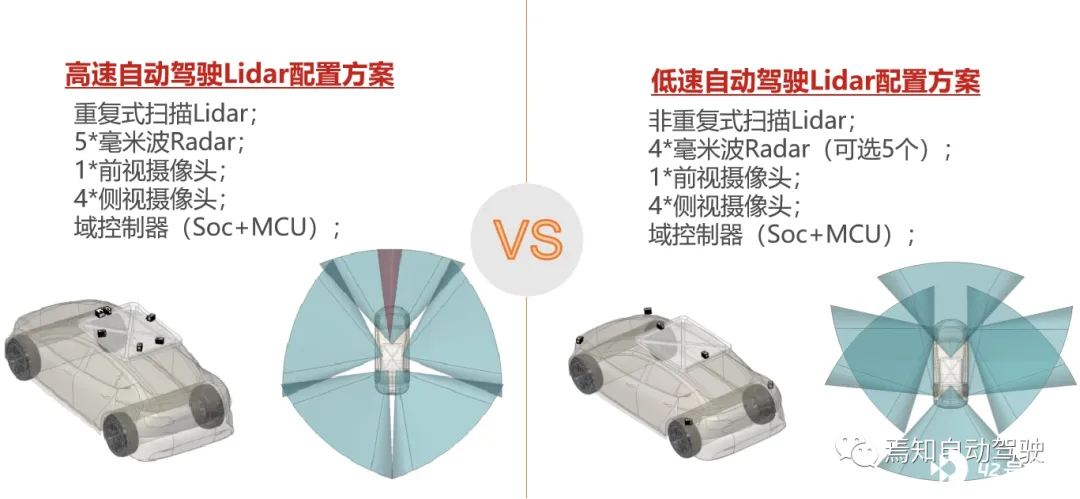
如上图所示,针对自动驾驶来说,针对高低速搭载两种不同类型的激光雷达,可以完全能解决高低速驾驶过程中对场景的不同要求。一般来说,高速场景要求传感器在更远的距离识别到相关障碍物目标,以便在较高速度情况下仍旧对障碍目标能够做出反应,并减速降低碰撞风险,此时要求 Lidar 一般是窄角度、远扫描距离的特性,且采用重复式的扫描方式实现图像间的匹配技术。而低速自动驾驶过程中,要求对于复杂场景(一般为城市场景)进行反应,如有车辆从侧方切入本车前方,则要求车辆能够准确进行减速制动以避免碰撞。
激光雷达的商业化落地方案
国内的激光雷达公司正全速开发机械式和固态 Lidar,以带来合理的产品。禾赛和 Robosense 是中国领先的激光雷达初创公司,且现在正在开发 MEMS,Flash,OPA Lidar...... 中国的 LiDAR 初创公司将 Velodyne 视为基准,并以不到 Velodyne 一半的价格提供 16、32、64、128 光束激光雷达。
以下列出的公司是在 ADAS / 自动驾驶方面值得关注的 LiDAR 公司:
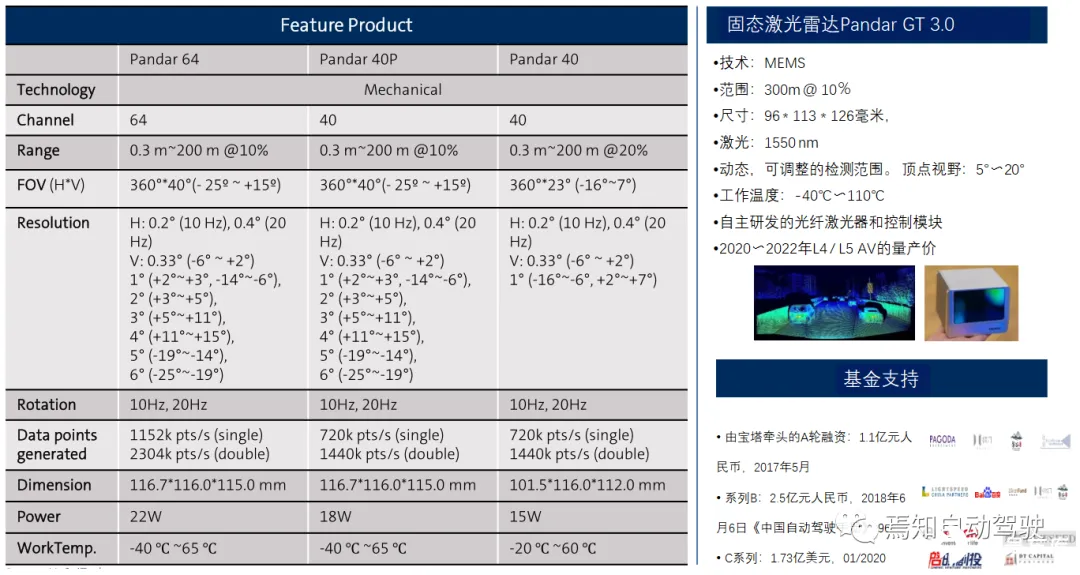
- 禾赛(Hesai)于 2013 年在圣何塞成立,并于 2014 年迁至上海,其机械激光雷达 Pandar 40 已在市场上获得广泛认可,其最新的基于 MEMS 的固态激光雷达 GT3.0 已在 CES2019 上展出。Pandar 40 / 40P 由于其高性能和低成本而成为最受欢迎的产品。最新的基于 MEMS 的准固态激光雷达 GT 计划于 2020 年后量产。
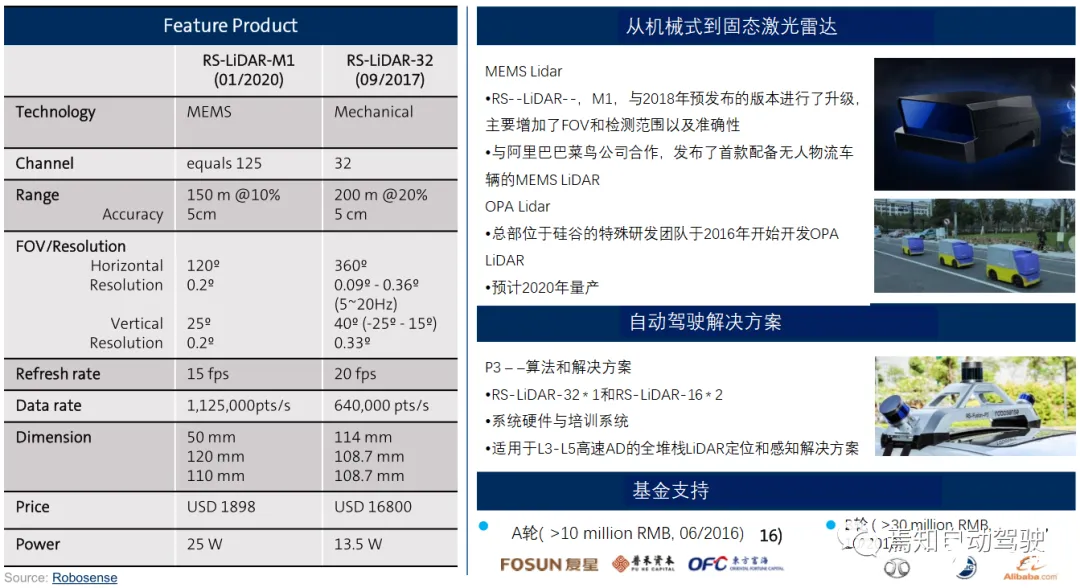
- 位于深圳的 速腾聚创(Robosense) 专注于 LiDAR 硬件,3D 数据处理和深度学习技术。在 CES 上展示了其更新的固态 LiDAR RS-LiDAR-M1,并获得了 CES 创新奖。
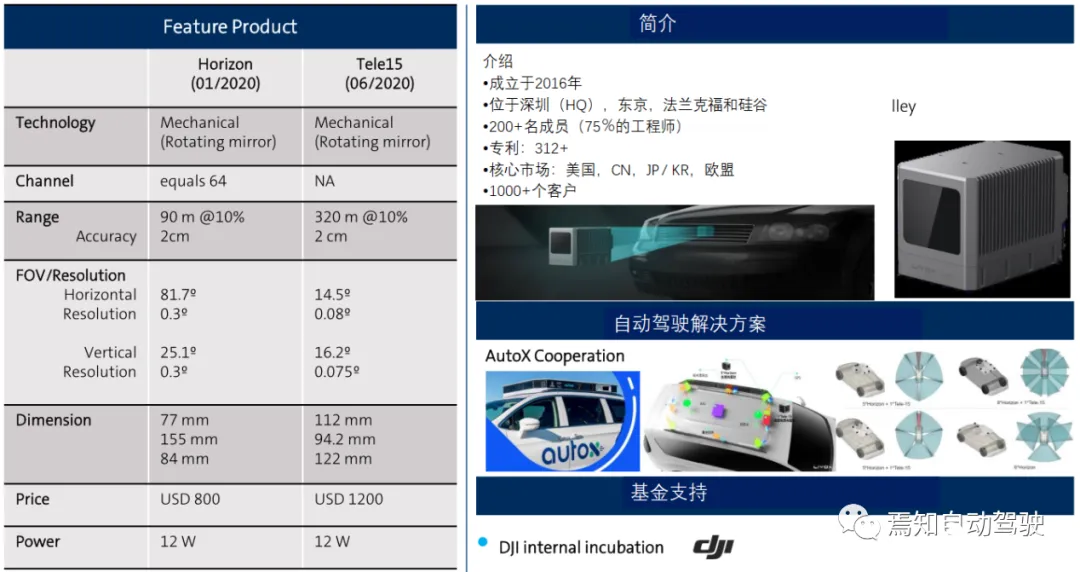
- Livox 是大疆公司在没有任何其他资金的情况下孵化而成,最新产品是短距离的 Horizon 和长距离的 Tele15,重点是低成本和大疆对开发和生产的强大支持。
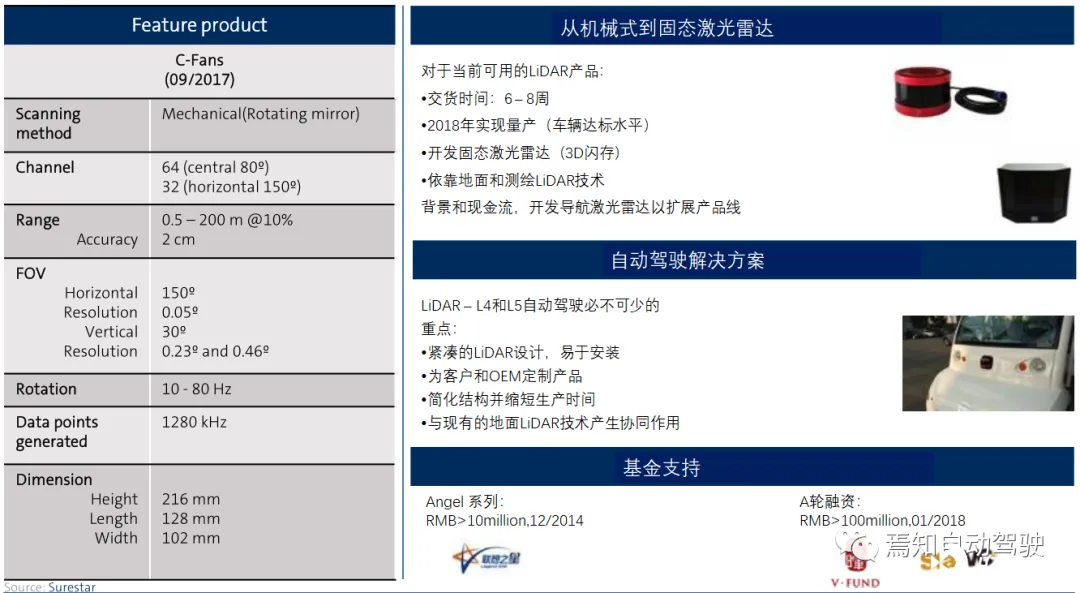
- SureStar 于 2005 年在北京成立,但近年来却没有太大的改进。凭借机载和地面激光雷达的坚实技术基础,Surestar 自 2016 年以来已推出了激光雷达的产品。
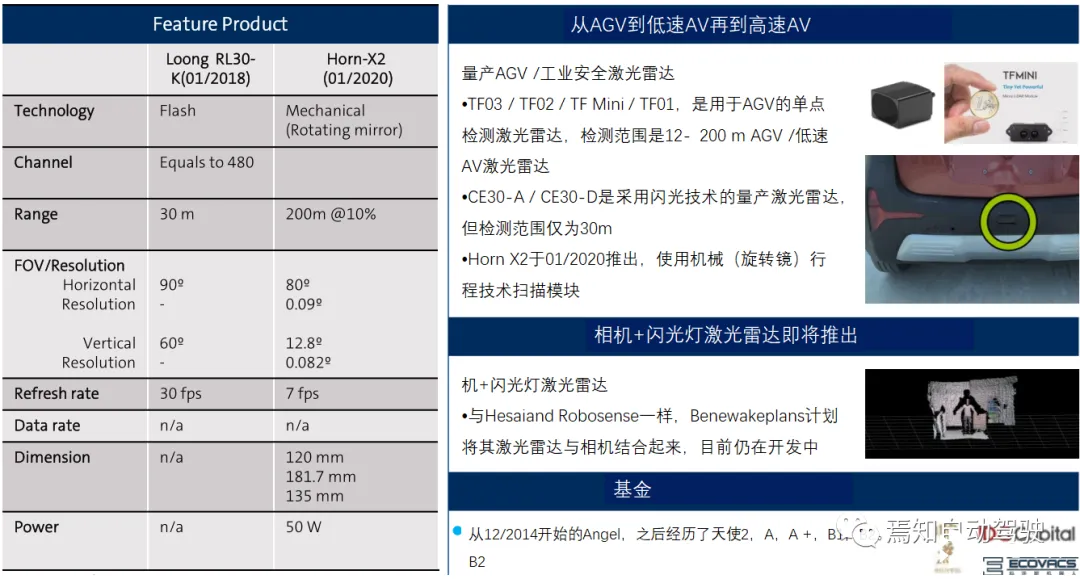
- Benewake 于 2015 年在北京成立,从 AGV 激光雷达开始,现在专注于开发 Flash 固态激光雷达。已经交付了量产水平,低成本的固态 LiDAR 构想无人机和 AGV。现在着眼于固态 Flash LiDAR,用于自动避障和导航。
-
Neuvition 于 2016 年在硅谷和厦门成立,于 2018 年 7 月推出了名为 Titanic Mini 的高分辨率 MEMS 激光雷达,开发了具有高分辨率(H0.04°/ V0.05°@ 480 线,1280 像素)和小尺寸(45.6 mm * 68.0 mm * 92.0 mm)的 MEMS LiDAR Titan Mini,还具有相机融合功能。由上汽集团和苏门答腊于 2018 年 3 月投资。
-
iLiDAR 于 2017 年 7 月在杭州成立,于 2018 年 7 月在中国推出了第一台 FMCW 激光雷达。现已完成了中国第一个 FMCW 原型,该原型的射程为 100 0m(精度:0.05 m),并且不受背景光影响。并且能够检测物体的速度(精度:0.1 m /s)。由百度于 2018 年 1 月对其投资。
如上两家公司都专注于固态 LiDAR,Neuvition 开发了具有高分辨率和小尺寸的 MEMS LiDAR Titan Mini,而 iLiDAR 则完成了中国首个 FMCW 原型,并计划在未来推出 MEMS 原型。
总结
我们知道,在自动驾驶过程中,激光雷达可以实现高分辨率探测。针对小目标远距离物体提供更好的探测能力,更早的做出反应。这一过程有效的弥补了毫米波雷达关于探测精度不足,静态物体检测能力弱的缺点。同时,也有效的解决了很环境因素导致摄像头无法识别遍历整个场景库的弱点,从而更好地满足驾驶过程中更多的 CornerCase 场景。
由于激光雷达的搭载需要充分考虑其有效的落地方案,采用不同了类型的激光雷达需要充分考虑其性能、成本、成熟度、量产周期等。因此,本文对相应的激光雷达实现供应商进行了完整调研及对比分析,并针对性的对可实现并应用的激光雷达类型进行了分析,为激光雷达选型和自动驾驶系统方案设计提供了相应的参考。







