


撰文 | 奚筱林
编辑|马青竹
这个春天,养虾成为宇宙第一显学, OpenClaw 火得一塌糊涂。
线下,想养虾的人,在深圳腾讯大厦楼下排起长龙。科技号天天必谈「养虾」。上门安装的人,已经赚到第一桶金。
海外, GitHub 星标已突破 28 万,登顶全球开源榜首,超越 Linux 。
短短一个月,超 20 家大厂火速入局,如腾讯、阿里、字节、小米等夜不能寐,下场抢「入口」。
什么叫抢「入口」?互联网发展至今,真正抢入口的机会,屈指可数。比如门户、电商、搜索、社交、视频 ……
有必要这么夸张吗?
首先,卖铲子的出来站台了。英伟达 CEO 黄仁勋将 OpenClaw 誉为 「 我们这个时代最重要的软件发布 」 。
黄仁勋 当然要大赞特赞,因为最高兴莫过于英伟达。
在「养虾」狂热之前,原本 AI 已经退烧,硅谷铁三角(芯片、云商、大模型公司)左脚踩右脚上天的商业螺旋,眼瞅踩不动了。
2025 年下半年,多位科技 「 远见者 」 选择在人声鼎沸时,清仓离场。 OpenAI 商业模式被质疑,意味着英伟达天价市值被质疑。
AI 的真实账本血淋淋, 天价算力资本支出,只换来大流水,盈利却微不足道, 可谓 「 拿金碗要饭 」 。
就在资本下头之际, OpenClaw 出现了。
OpenClaw 本质是一个管家,一个调度框架,把孤立的各种 AI 模型,语言的、视觉的、物理的 …… 拼接起来,最终交付一个复杂完整的 「 任务 」 ,从而消耗更多 Token ,创造更多可收费场景。
更多 Token ,更多场景,对英伟达来说,不但雪中送炭,还送了两块。
这跟小鹏或者智驾有关系吗?
首先,「龙虾式」能力继续拓展,肯定包含连接物理世界。而黄仁勋在 CES 2026 的演讲,认为下一代 AI 是物理 AI , 「 物理 AI 的「 ChatGPT 时刻」已经到来 」 。
下一代 AI 是数字 AI 和物理 AI 的双螺旋,必须更融合更完整地调度所有 AI 能力,才更具生产力意义。
物理 AI 最受关注的场景是智驾, 2026 年,智驾「基于物理 AI 世界模型的范式转移」到了开始落地的时候。
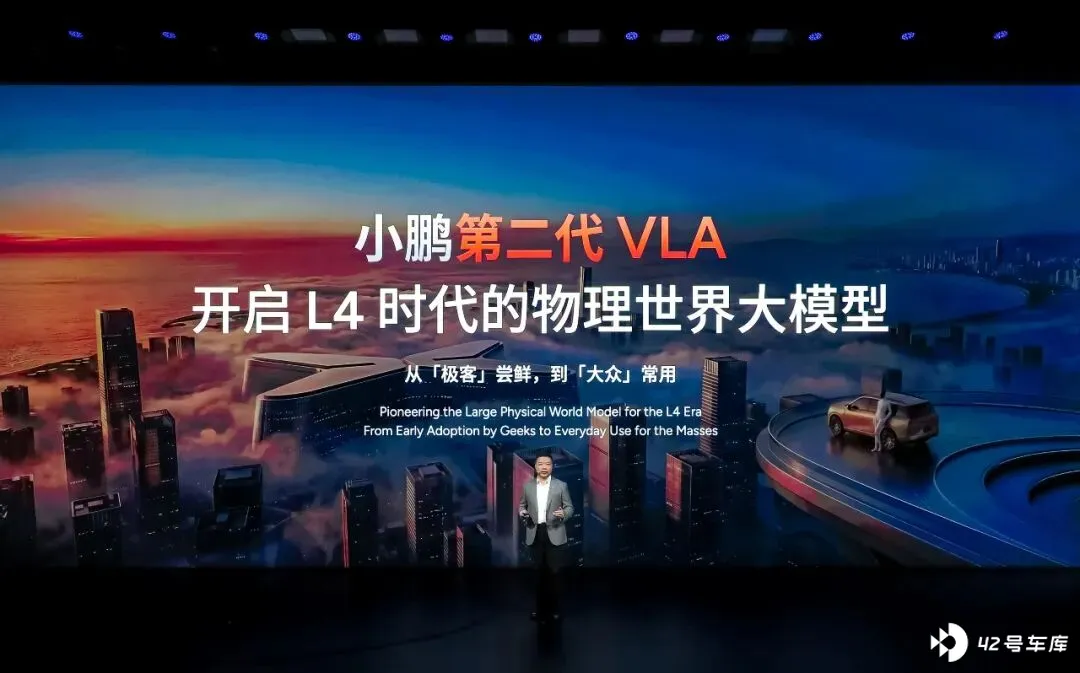
马年春节过后的第一个工作日,小鹏汽车董事长、 CEO 何小鹏在开工信中表示,第二代 VLA 让他看到了全自动驾驶的拐点,小鹏汽车要以此为核心,构建物理 AI 的超级基座。
有体验过的人说,小鹏第二代 VLA 在全球仅次于特斯拉 FSD 。何小鹏更加直白:比行业一流选手领先接近 5 倍。
效果如何, 3 月底就可以看到,但值得关注的是小鹏第二代 VLA 的范式转移。据悉,这次转移比较彻底。本质体现为,拿掉了 VLA 的「 L 」。
拿掉「 L 」,不做「缝合怪」
去年 3 月底,元戎启行 CEO 周光,在公开场合把智驾「缝合怪」一词抛出来,点出所谓「门到门」的背后,是各种技术拼盘和补丁。他提出,智驾公司必须成为物理 AI 公司的终局判断。
过去两年,尤其是 2025 年,各家智驾方案都在解决「缝合怪」的问题。
例如,华为提出用 World Action 世界行为模型来解决智驾上限。这个时段也吻合全球物理基座模型的发展。
2026 年,小鹏汽车去掉 「L」 的第二代 VLA 率先落地, VLA 变成 VA ,等同于 World Action ,理论上已经不是 VLA ,底座是世界行为的物理 AI 模型。
传统 VLA 中的语言转译环节 ,需要将视觉信息转化为语言,再通过语言模型推理,最后生成动作。转译的过程会带来信息损耗,还会造成推理延时,限制了决策效率与响应能力。
跳过 L ,就是视觉控车,理解物理世界,直接进行物理推理,生成动作。何小鹏曾透露,之前两条路线都在推进,在体验了特斯拉 FSD V14 之后,他果断选择彻底切换技术范式,并同步调整了核心组织架构。
去年 10 月,原世界基座模型负责人刘先明,接替李力耘担任小鹏汽车自动驾驶中心负责人。随后在今年 2 月,自动驾驶中心与智能座舱中心合并为通用智能中心,刘先明统管。
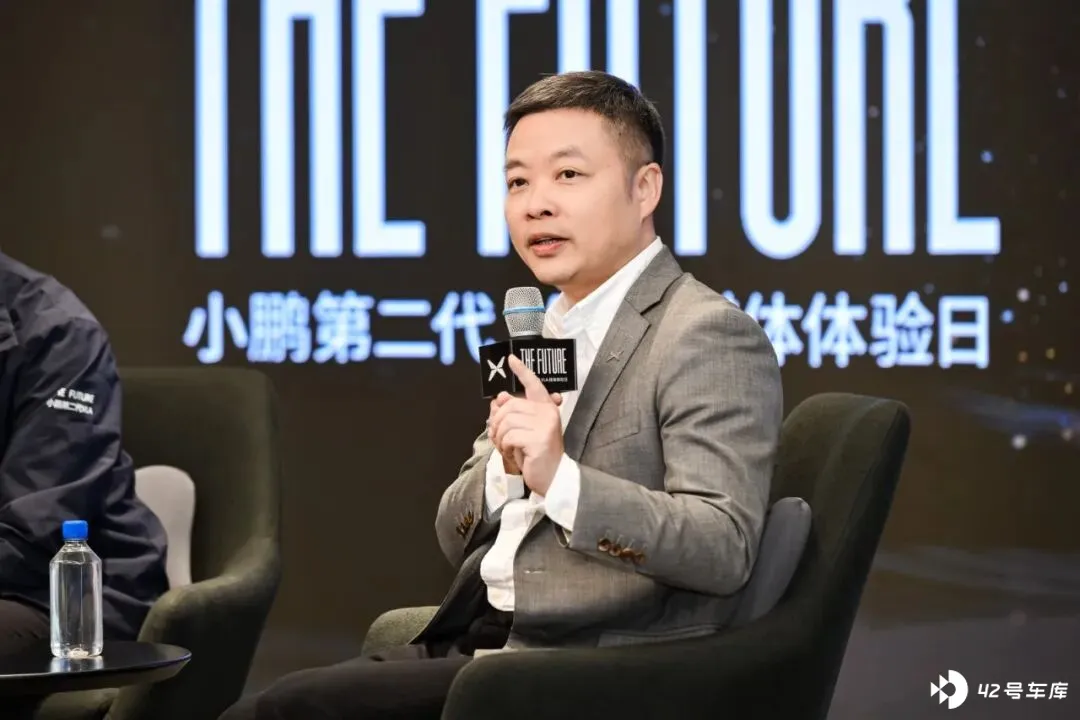
何小鹏表示,这个世界的规则太多了,过去那种 「 补丁式开发 」 无法做到全面覆盖,遇到一个问题修补一个 Bug 的方式,只会限制能力上限,一个能够自主学习的物理世界基础模型才是未来。
于是,刘先明上任后开始主导第二代 VLA 模型的研发。虽然名字还叫 VLA ,但架构完全推倒重来,构建了一个原生多模态物理世界大模型。
底层架构的质变,直接带来了能力边界的全面突破。第二代 VLA 实现了真正的全场景无缝覆盖,支持 P 档原地激活全程辅助驾驶,高速、城区、乡村土路、园区小路、无地图泊车等全路况无需切换。
此外,系统还自主涌现出对社会规则的理解能力。一名小鹏汽车内部人士告诉笔者,发布会上展示的 「 遇到交警查酒驾,识别手势主动停车 」 ,就连研发团队也感到意外。
这些都是物理 AI 自主学习能力的体现。更重要的是,这套新范式跑通之后,自动驾驶的基座模型便能够复用到机器人和飞行汽车上,这才是小鹏的终极目标:成为一家 AI 汽车公司。
跨过 L3 ,直奔 L4
去年底, L3 政策落地,但漫长审批、诸多限制和准入太少,让何小鹏转变了对 L3 的态度。今年年初,他预判 2026 年中美会直接从 L2 迈到 L4 ,即便此时他已经拿到了广州的 L3 路测牌照。
今年两会,作为代表,何小鹏更是提出建议:推动自动驾驶政策从 L2 级向 L4 级跨越,简化 L3 中间环节。
是什么让何小鹏转变的?
除了 L3 在多重限制下性价比降低,还有第二代 VLA 的技术突破,让他有了直奔 L4 的底气。
在此之前,何小鹏一度认为 2027 年都未必能把自动驾驶技术做透, L5 级自动驾驶更是遥遥无期,而全新的技术范式,让他觉得这一进程将大幅提速。
这一次突破并非单点能力升级,而是遵循了 L4 能力 = 模型 × 算力 × 数据 × 本体的 AI 规模法则。
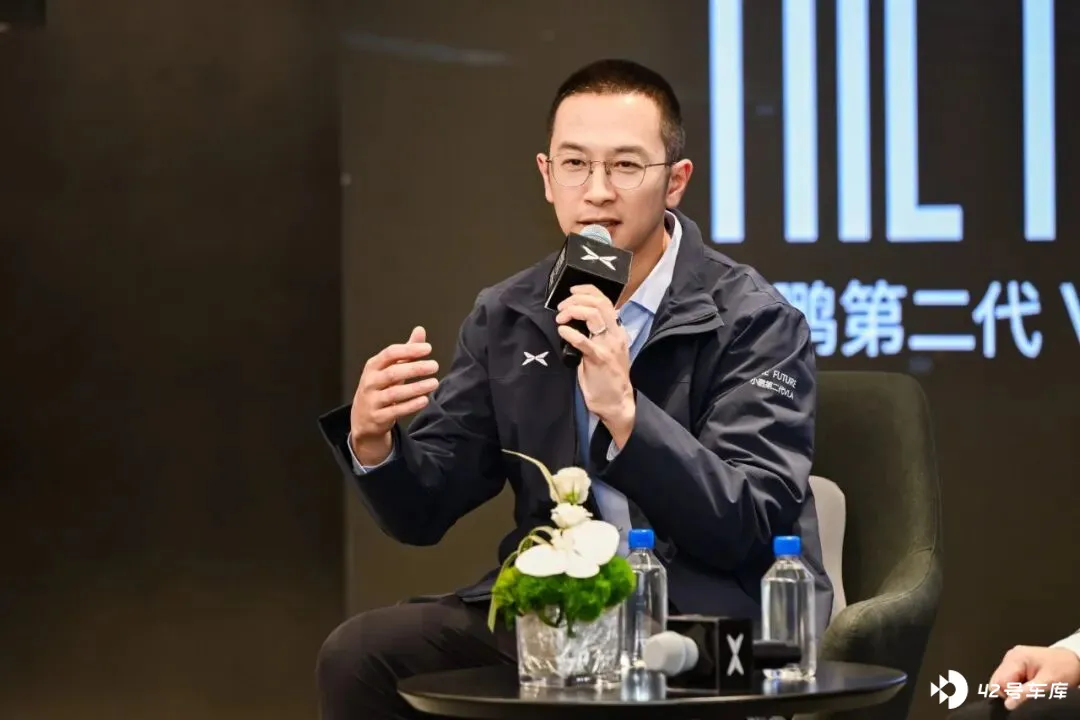
刘先明说,物理基座模型是做好 L4 的基础。
VLA 2.0 打造的原生多模态物理世界大模型,不仅砍掉了语言转译环节,还通过原生多模态 tokenizer ,将视觉、语音、文本等多模态信息统一编码与融合,实现对物理世界的统一理解,增强对复杂场景的感知能力。
与此同时, VLA 2.0 没有陷入堆算力的误区,而是聚焦「有效算力」的挖掘与释放。刘先明强调,把算力用好比单纯提升算力更有价值。
小鹏自研的图灵 AI 芯片,通过芯片 - 编译器 - 模型的全链路联合优化,单颗芯片的有效算力约等于 10 颗 Orin-X 芯片。搭配自研的自动化编译体系,让基座模型的编译效率提升 12 倍,大幅降低了模型推理时延。
数据层面, VLA 2.0 累计使用 50PB 训练数据,每秒可处理约 53 亿字节视觉信息,每版模型的训练数据更是达到 4 万亿 Tokens ,这些海量的真实世界数据,覆盖了高速、城区、乡村小路、地下停车场等全场景路况,让模型持续学习。
据刘先明介绍,自 2025 年科技日以来的 120 天里,小鹏智驾团队已完成 468 版模型迭代,日均近 4 个版本的更新速度,让模型能快速解决新的场景问题,完善长尾场景应对能力。
基于这套架构, VLA 2.0 的迭代速度还在提升,每天都会有新的版本推出。难怪刘先明说,已经有 50% 的可能性不用裸奔了。
结语
去年某智驾企业的一名高管直言,几家头部智驾企业间的差距,已进入以 「 月 」 为单位的动态博弈阶段。如今再看这一判断,更要佩服何小鹏的杀伐果断。
从 2025 年 7 月发布 G7 时首次宣布 VLA 量产上车,到如今第二代 VLA 即将大规模推送,仅仅过去了 8 个月时间。要保持头部身位,小鹏智驾不敢停止狂奔。
搭载 VLA 2.0 的 Robotaxi 已开始公开道路测试,将于年内开启试运营。 L4 和 L2 的互相反哺,已经成为多家公司的共识。
同时,在大众汽车成为第二代 VLA 的首发客户后,前者的全球渠道与市场布局,将帮助小鹏的智驾加速走出国门,验证模型的泛化能力。
虽然在国内极卷的战况下,智能驾驶的溢价能力有限,但是可以看出小鹏的打法,一边用智驾能力锐化品牌,一边形成向下的细分市场降维打击。
小鹏今年的机会,在于即将推出的 MONA SUV , VLA 2.0 叠加高性价比的产品定位,继续抢食比亚迪、零跑所在那块最大的基盘市场。


