


作者: 张亭豪&汪洁
当李想自黑坐在马桶上翻看《停车的艺术》;
当李想撇下他的法拉利唤来全新 L9 Livis;
当李想穿上皮裤玩起唱跳......
这些诙谐的画面并非由李想本人亲身上阵,而是由 AI 生成,并作为短片彩蛋在昨天的理想 Livis Day 上播放,赢得了欢呼阵阵。
短片并非单纯是理想用高浓度 AI 幽默地结束 Livis Day,某种程度上,它是在用一种 AI 的方式直抒对具身智能的野心。
理想真的不甘心只造车了,但具身智能,又该怎么搞?而在汽车与 AI 的交叠中,理想又该如何重新解释自己?
「非传统智能汽车」
宏大征程的开始,有时候只是源自一个简单的疑问。
面对如何成为具身智能企业这个复杂的挑战,李想提出的疑问是:
为什么智能手机和智能汽车并不真的智能?
在李想看来,「智能手机和传统智能汽车都不智能,都是功能驱动」。
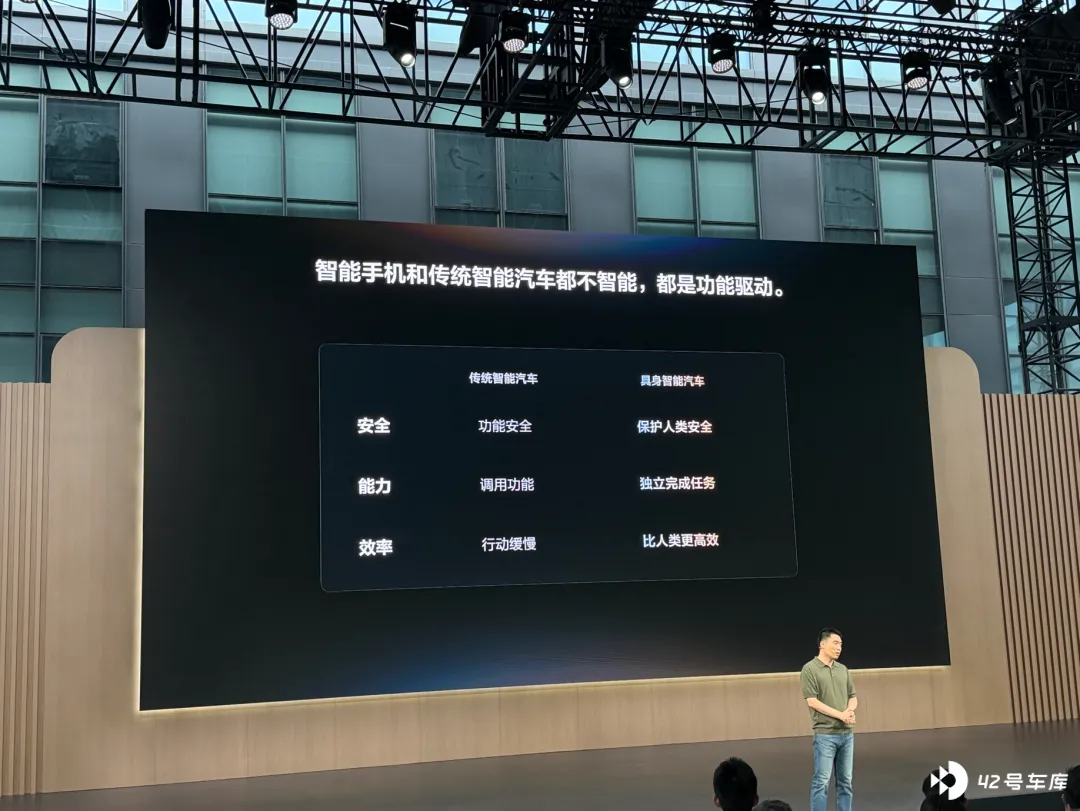
由于是功能驱动,就导致「传统智能汽车」并没有完全以人为核心,在安全、能力和效率上都有很大的限制。
注意,李想在这里用了「传统」这个字眼。
言下之意,李想率领着理想,玩的跟其他所有玩家都不一样,而且是更进阶、门槛更高的局。
要打造「非传统智能汽车」,李想认为要从三个点切入:
保护人类安全、独立完成任务、比人类更高效。
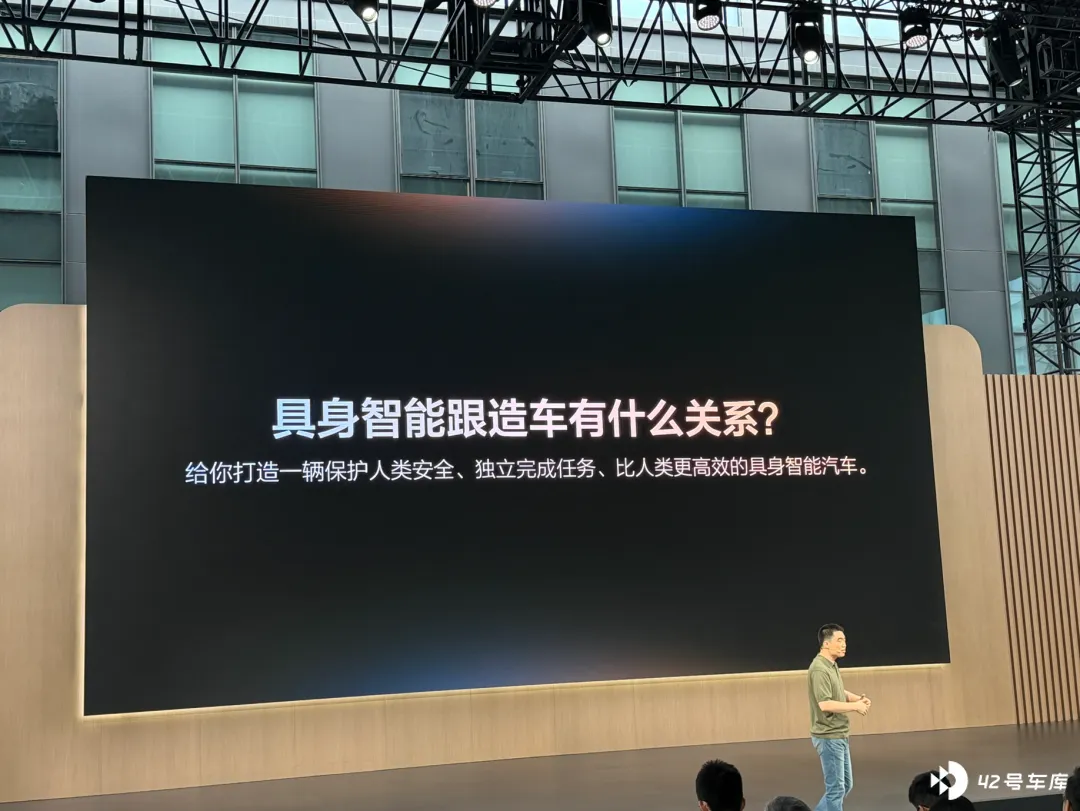
不过,本质上理想也不是在造车,而是长成汽车模样的具身智能产品。
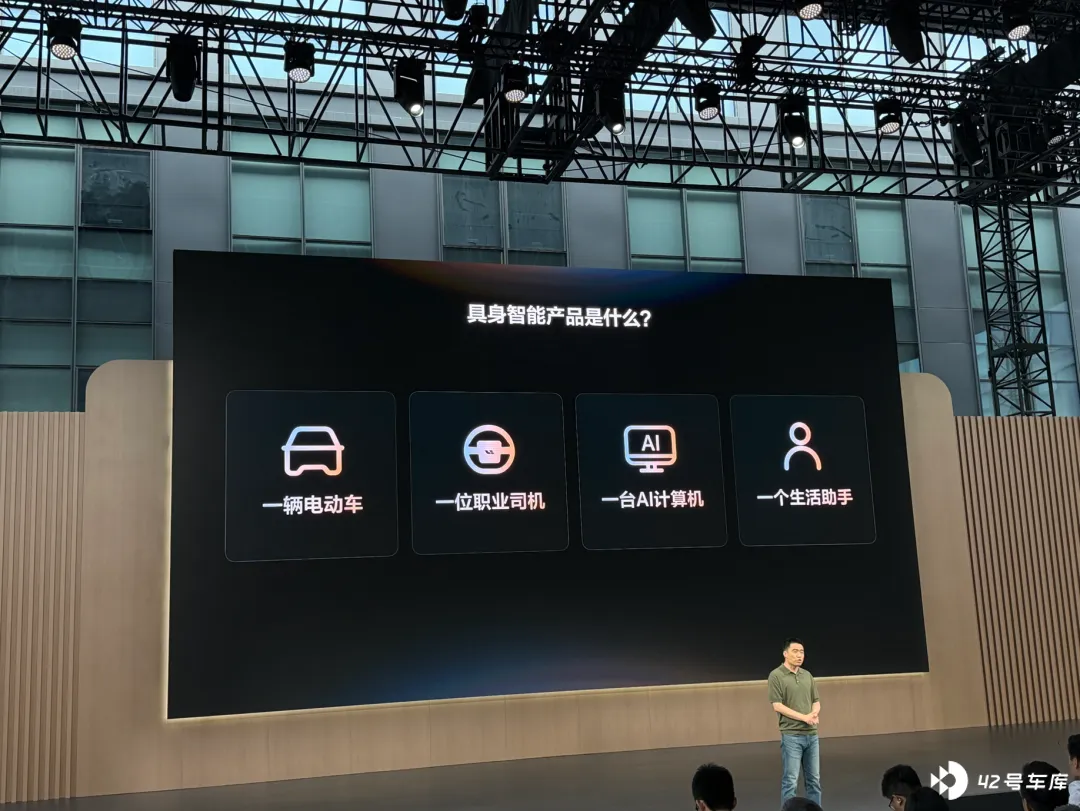
于是,理想又给这款具身智能产品定下了四大特点:
电动车;职业司机;AI 计算机;生活助手。
有了这最根本的四大特点,理想接下来如何布局技术栈,也就有了落脚点。
电动车是理想前面创业十年解决的问题,这里就不再提了。
我们主要看看理想是如何打造职业司机、AI 计算机以及生活助手的。
职业司机方面,理想拿出的方案就是「马赫 VLA」。
这里也有一个传播层面的改动,就是没提「MindVLA」,而是将理想马赫 M100 芯片与 VLA 放在了一起。
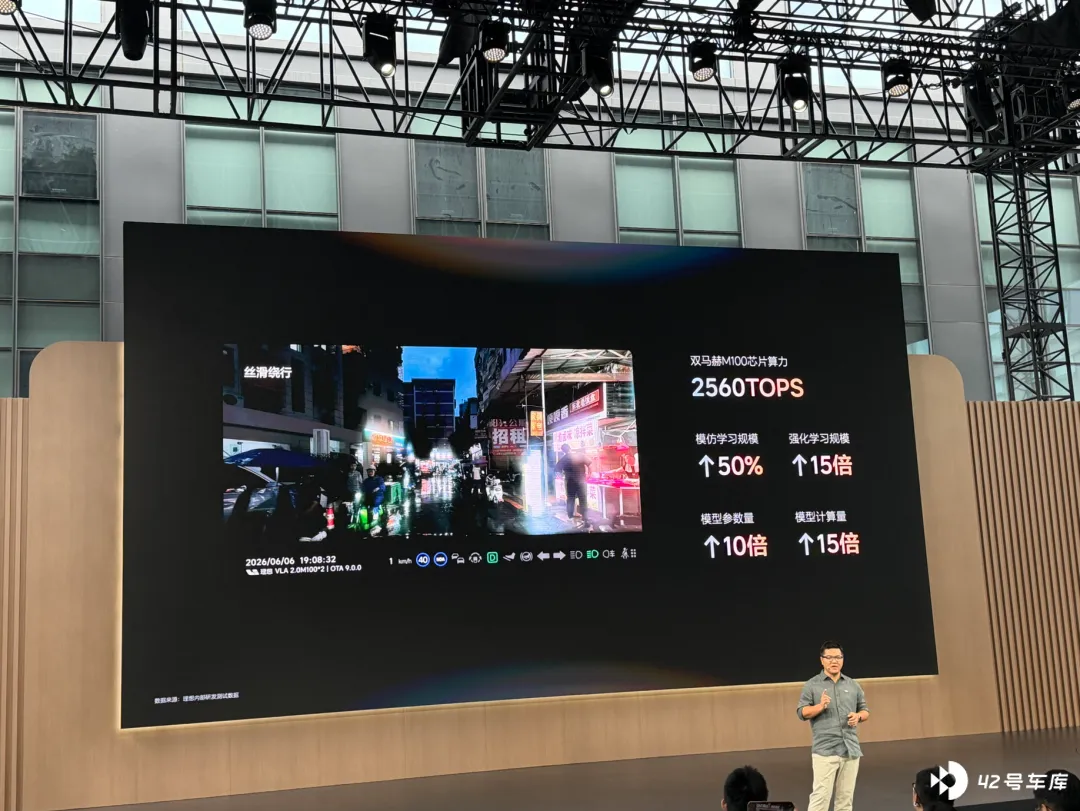
用意很明显,理想的 VLA 辅助驾驶系统又有了质的变化。
据理想基座模型负责人詹锟介绍,从感知层面的视觉输入,到最终的系统调度执行,理想进行了全链路的优化,系统时延现在大幅降低。
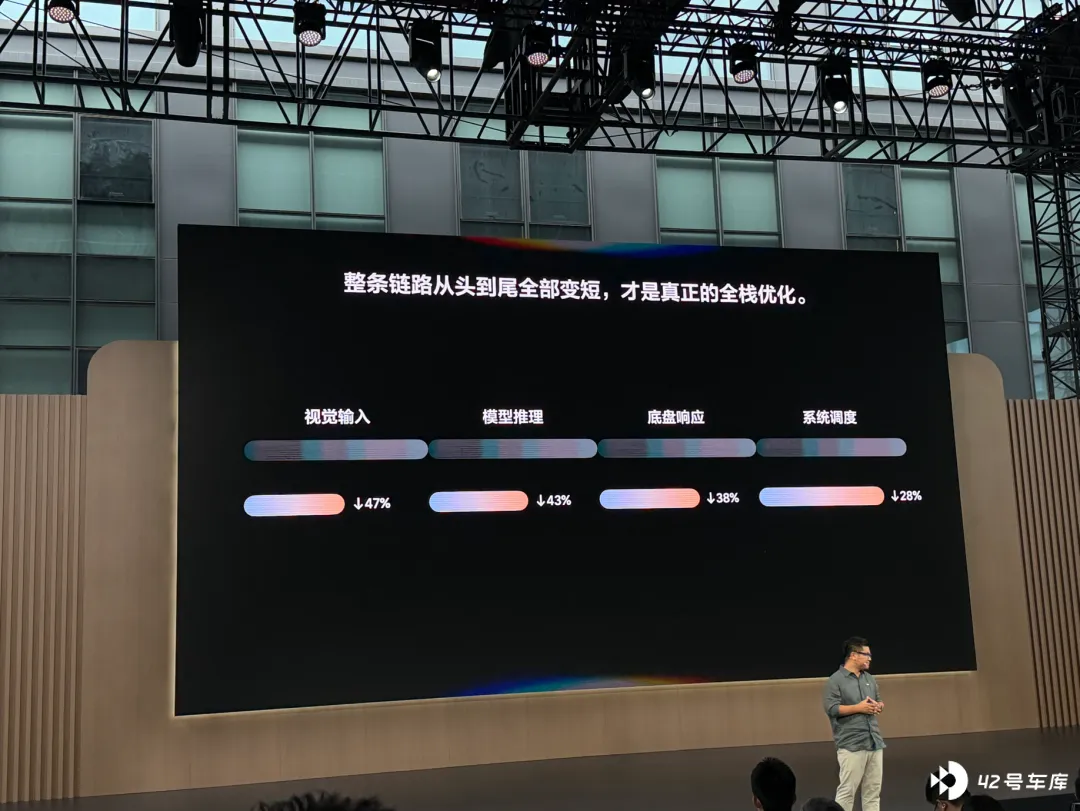
理想给了一组数据,普通人开车遇到紧急情况刹车平均需要 0.45 秒,顶级的 F1 赛车手需要 0.25s,而马赫 VLA 系统反应耗时需 0.28 秒,已经逼近人类极限。
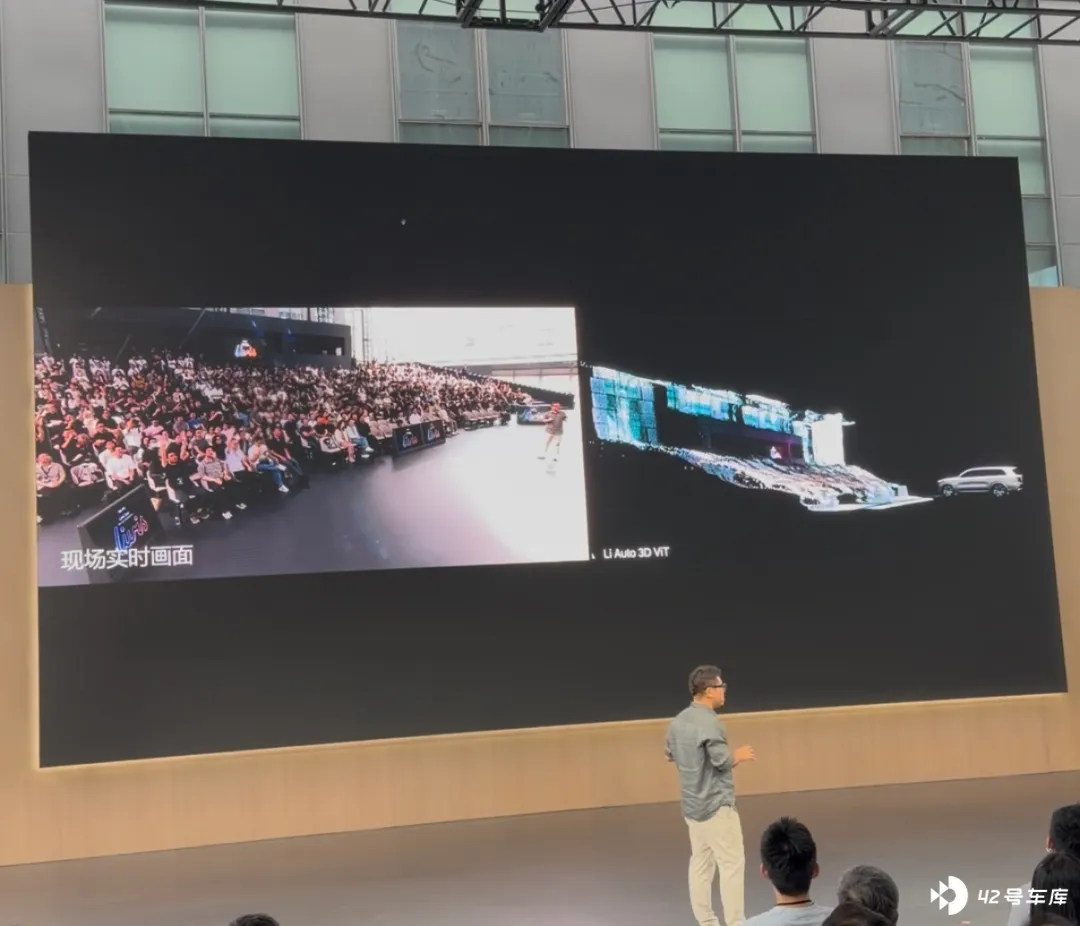
3DViT 的上车也让车辆能够更加深度理解物理世界。
为了真实演示 3DViT 的能力,发布会上,理想直接向我们展示了全新理想 L9 看到的发布会实时画面,现场观众的排布、挥手动作,被 L9 尽收眼底。
当看到 L9「眼中」的人物、空间、动作、灯光时,那一刻确实被技术的魔力震撼到了。
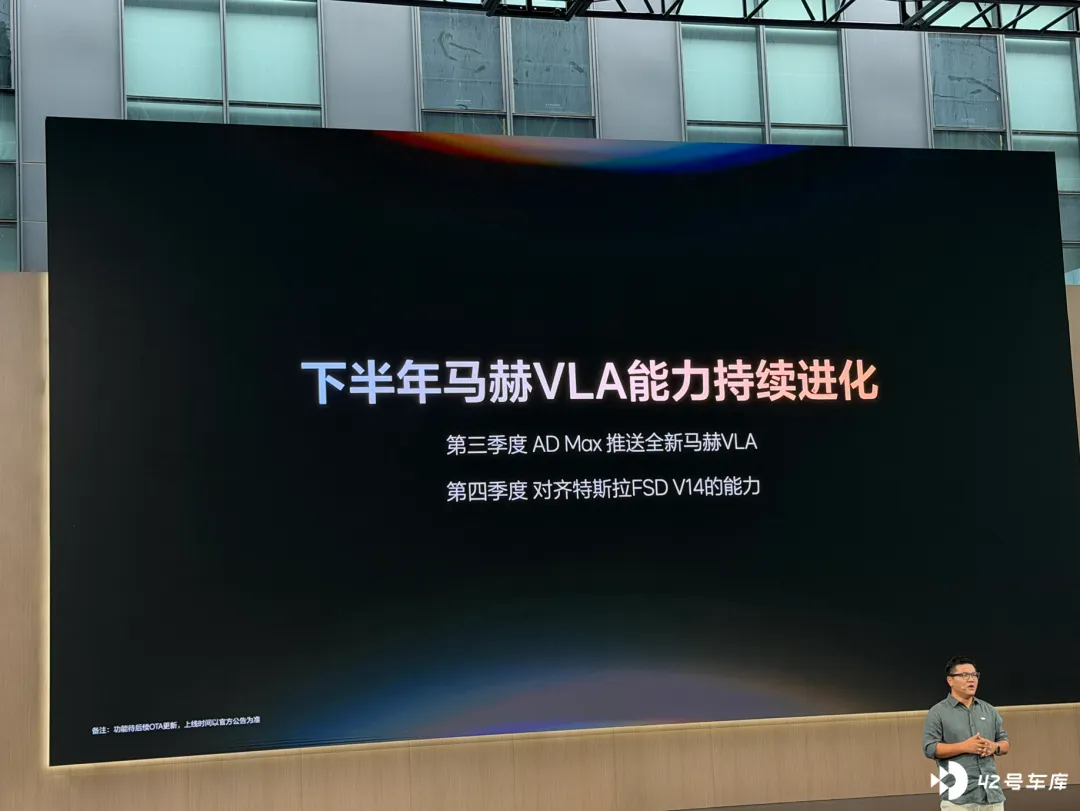
伴随着马赫 VLA 能力的提升,理想直接明牌,预告了接下来的 3 个重要 OTA 节点:
7 月份,辅助驾驶整体效率提升 30%;
9 月份,学习人类的能力,独立处理复杂场景,包括全场景自主倒车、路面学习能力;
12 月份,理想 Livis 的反应速度比人快 56%,同时还将实现识别交警手势等能力。
而这一步接一步的走下来之后,到四季度,理想则目标跟特斯拉 FSD V14 的体验拉齐。
如何对齐 FSD V14
按李想在股东会上的原话来说:「自研芯片以后,才有机会接近或超越特斯拉。」
现在市面上主流的方案,都是采用摄像头加上激光雷达作为主传感器,配合英伟达芯片。那么受制于芯片编译器、框架的限制,大家输入的帧率等非常一致。
而自研芯片,才让理想拥有了完全定义整个系统架构的能力。
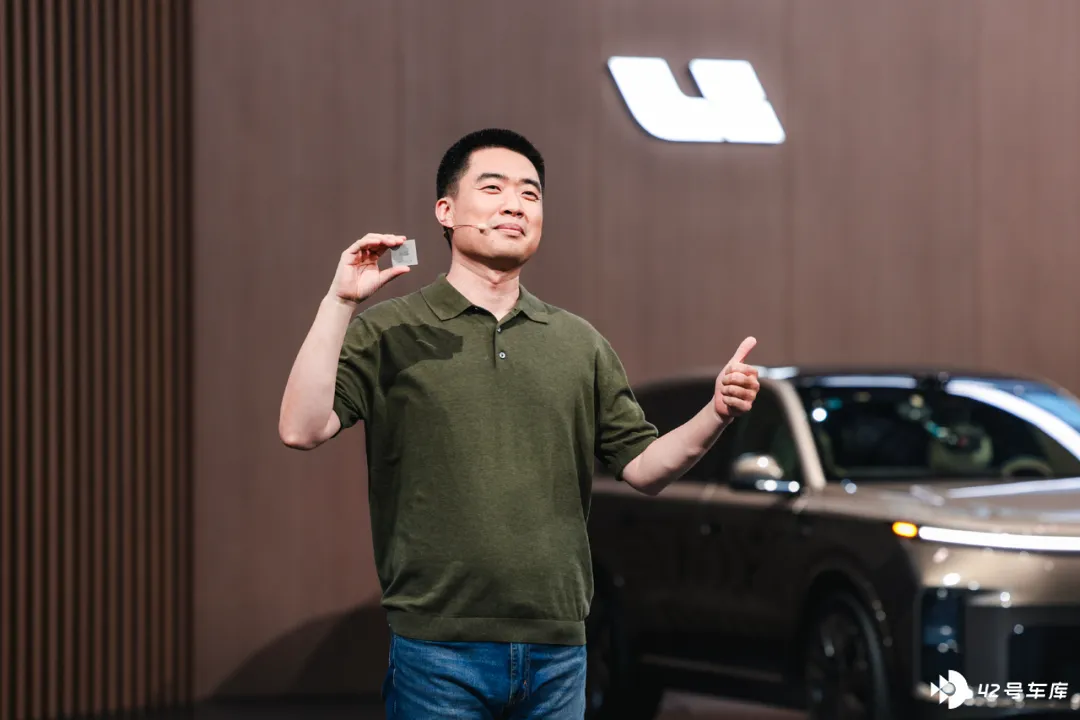
李想表示,自己在做自研芯片时,才知道特斯拉在方案上做了多少取舍。
他也举了一个很直白的例子,现在马赫 VLA 方案,前端不再让激光雷达做前融合,以此获得更高、更合适的推理帧率。
自研芯片并不难理解,大家数一数高强度对标特斯拉 FSD 的企业,譬如小鹏、华为、地平线,全都有自己的芯片。
尤其小鹏在更换图灵 AI 芯片以后方案水平突飞猛进,从结果上都证明了自研芯片的主导权能带来更好的功能进步空间。
在技术路线上,李想坚定选择上限更高的 VLA。
原因很简单,理解物理世界的规则是 AI 的终局,现阶段 VA 可以通过部分手写规则的约束带来更好的体验,但 VLA 才接近人类对于世界的理解。
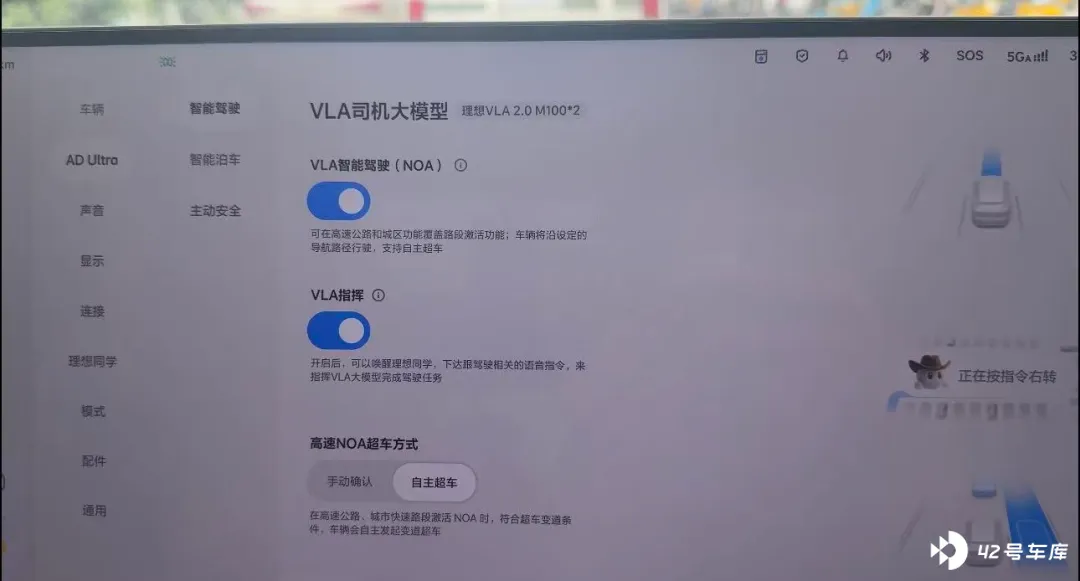
举个不那么恰当的例子,VLA 有时候就像看图说话,看到施工锥桶就联想到当前路段不能通过,要寻找其他出口,通常就在施工处附近等等。
短期体验和长期发展,李想自然选择后者。
当然,理解物理世界是当前行业的共识,而 VLA 并不是唯一的路。
特斯拉在 2024 年提出的世界模型也被广泛接受,目前最具代表性的玩家包括华为、蔚来。
那么 VLA 和世界模型的区别在哪里?
VLA 主要是系统看到环境经过理解以后直接输出怎么驾驶的动作。
而世界模型解决的问题是「如果我这么做,世界会变成什么样?」
如果我这样驾驶,接下来会发生碰撞损失,那么这种驾驶行为就会被标记为负面行为,这有利于系统做出更好的驾驶动作。
所以特斯拉在提出世界模型的时候也是应用于在仿真环境中训练功能。
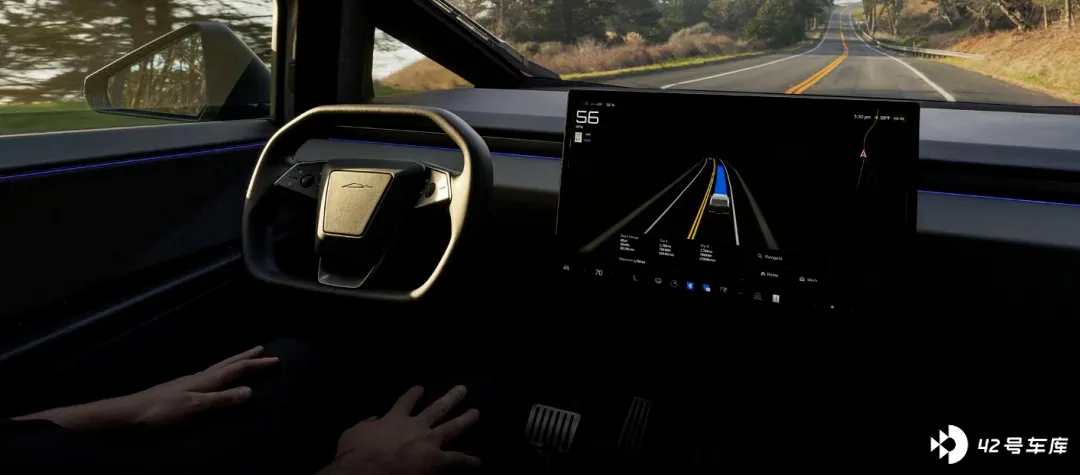
从技术原理上来说,世界模型还可以和 VLA 相辅相成,比如小鹏二代 VLA 就结合 VLA 技术以及世界模型,起到生成驾驶路线并预演检验驾驶路线的双重作用。
换了芯片,选了技术路线,为什么马赫 VLA 没有迅速呈现出和 Thor 版的巨大差别?
原因正是数据。
李想坦诚说明过,现在的全新理想 L9 Livis 交付的模型采用的还是上一代车型的数据,要等新款车在路上跑起来,采用新数据训练才会迎来巨大迭代,预计在今年三季度末大家将看到显著变化,这也将能证明理想的具身智能是否是过度宣传。
关于从采购芯片换到自研芯片就需要全新数据这件事,印象当中明确提及这件事儿的,理想是第一家。
小鹏在从英伟达芯片切换到自研图灵 AI 芯片时,主要强调的是编译优化;蔚来在从英伟达芯片切换到自研神玑芯片时,也未强调相关信息,似乎都指向数据可复用。
理想呈现的则是另一种走向。
先用旧数据跑通马赫芯片交付,再用马赫版本车型的新数据跑通新模型,再蒸馏马赫版本的模型推送给过去的英伟达 Orin、Thor 老车型,让老车享有马赫 VLA 的能力。
也就是基于新硬件、新帧率训练出来的新智驾模型,要在新数据闭环以后形成。这也是为什么理想把「跟特斯拉 FSD V14 的体验拉齐」的目标放在四季度,卖车、收集新数据,都需要时间。
目前理想正在逐步迭代所有车型,新系列陆续都在上马赫芯片,比如最新的全新理想 L8。
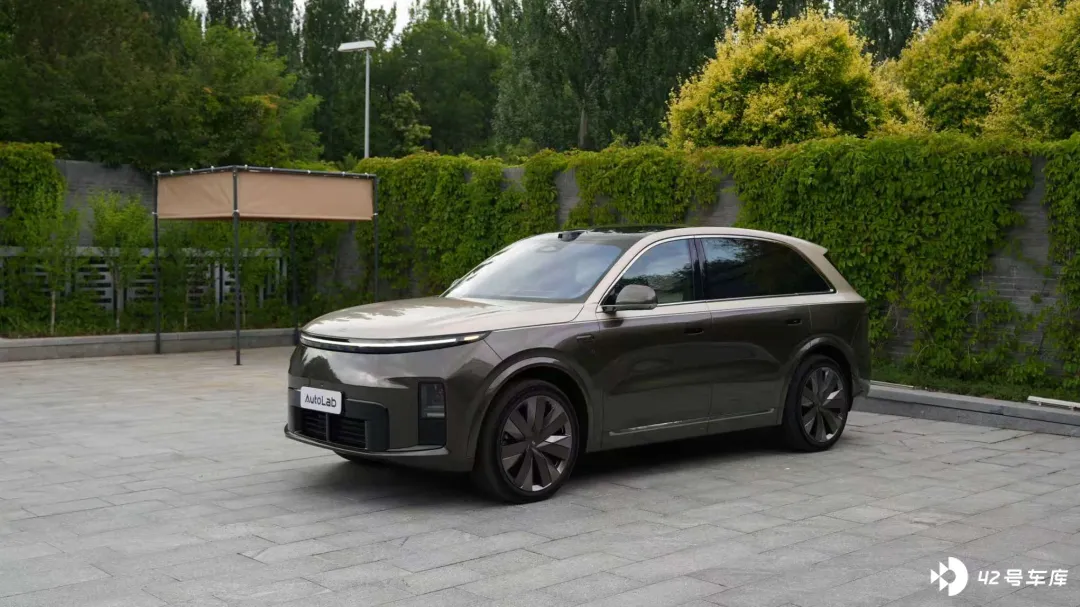
即使理想向来销量优越,通过半年收集新数据来对标特斯拉 FSD V14 的时间还是紧迫,毕竟特斯拉在 2019 年就上车了自研芯片,而从数据上来说,能和特斯拉一搏的, 只有华为乾崑。
目前特斯拉和华为乾崑都在官网上实时更新辅助驾驶里程,二者都采用自研芯片,功能里程都超百亿公里,且这两家是目前唯一使用自研芯片搭建超算中心的玩家。
那么聊了这么多,在不考虑各方面占比的情况下,我们列了一张表,总结哪几家厂商具备对标特斯拉 FSD V14 的实力。
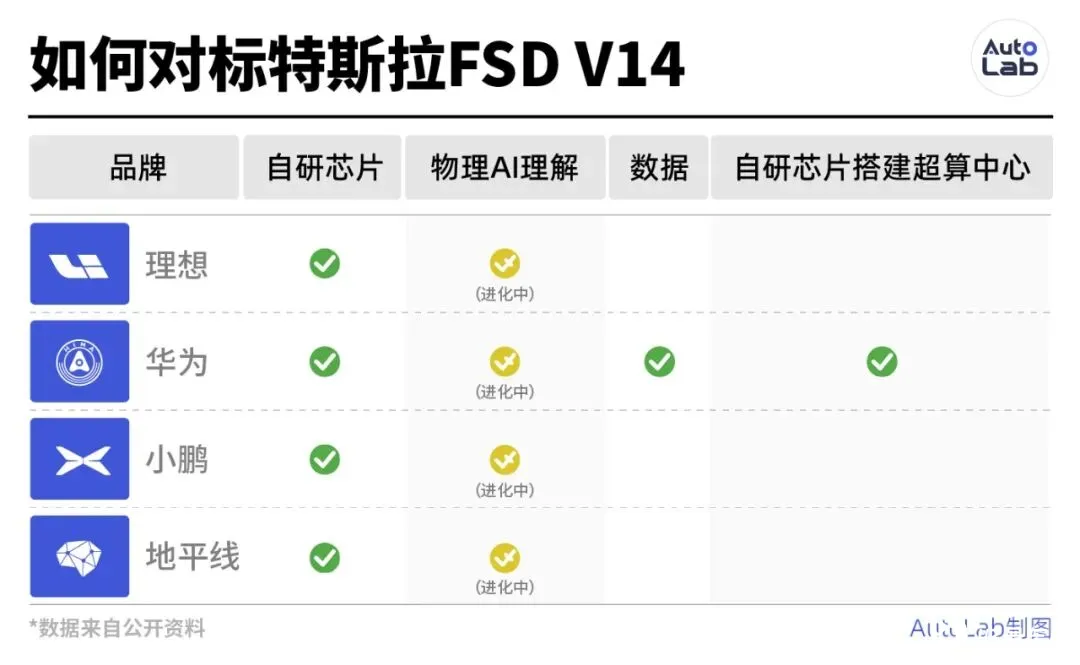
综合来看,自研芯片能解决被掣肘的问题,数据是根基,对物理世界的理解是终局。
目前国内这几家都有机会,其中华为乾崑最有机会竞争,理想的新智驾大模型开始搭建,能不能用半年的数据实现事半功倍,得四季度才知道了。
马赫 M100 芯片,不止于驾驶
要打造 AI 计算机,核心自然是理想自研的马赫 M100 芯片。
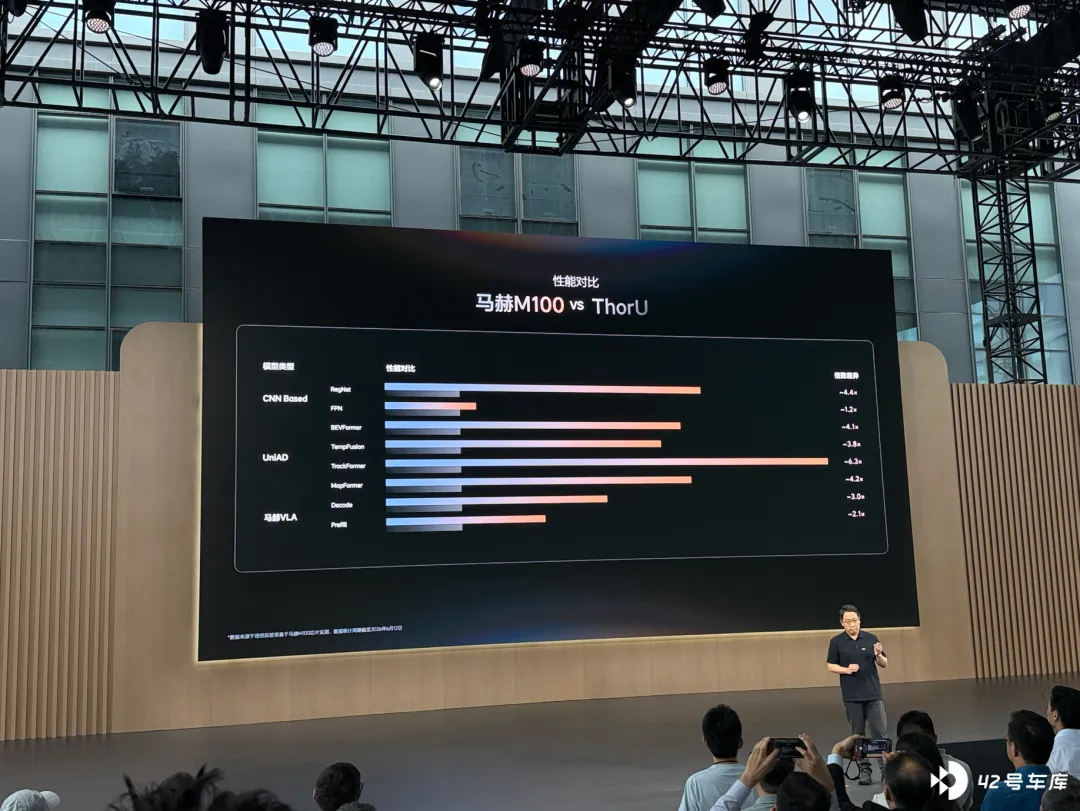
这款芯片此前已经发布过了,采用了 5nm 的工艺,算力高达 1280TOPS,大家想必也不陌生。
马赫 M100 的意义不只是辅助驾驶,它本质上是一块应用于具身智能产品的芯片,有很强的通用性,再加上强大的算力,理想认为甚至可以应用到我们现在还想不到的场景。
来到生活助手方面,理想发布了马赫 Mind-Pro 和 Mind-Edge 两个全新模型。
Mind-Pro 更在于效率和 Token 方面有了更深的优化,而 Mind-Edge 则是服务逻辑的根本不同——从满足到预测。
比如当乘客坐进车内后脱了外套,那么系统就会自动调节到合适的温度;当乘客闭上眼睛休息时,系统就会自动升起窗帘,减少车内光线。
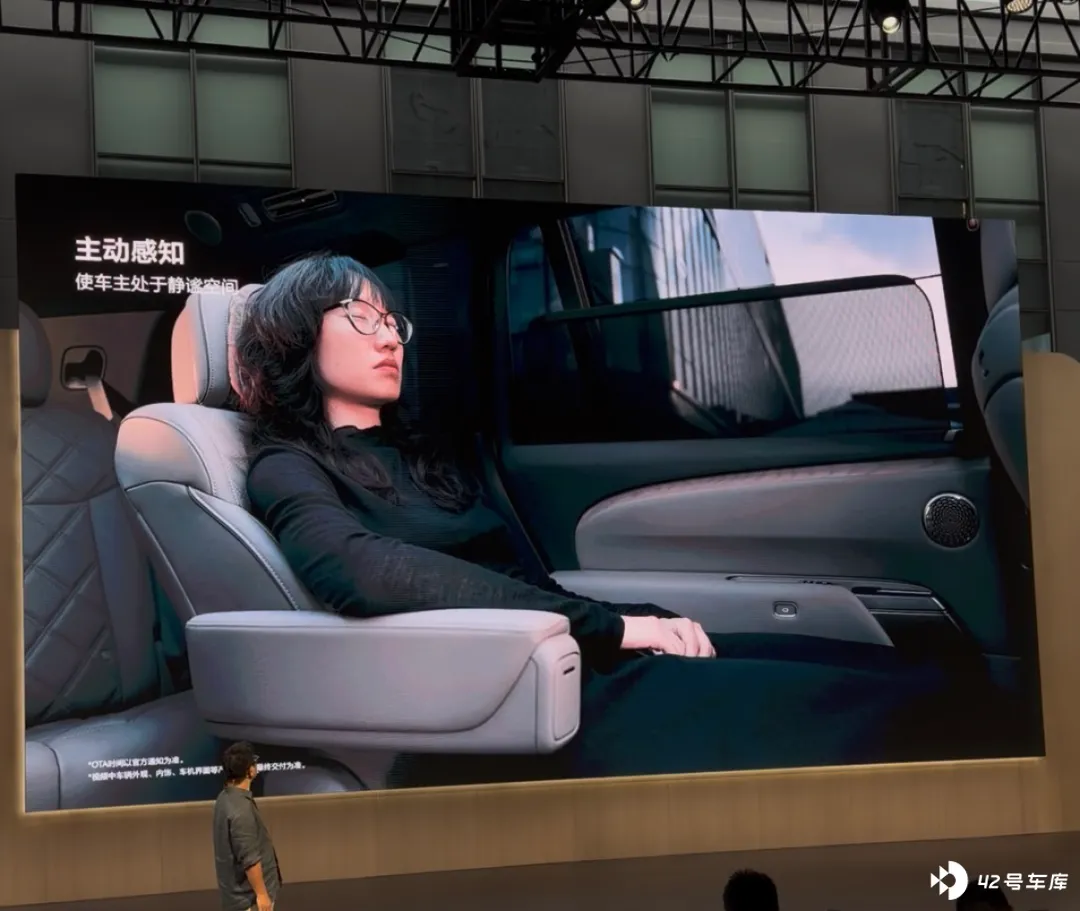
当然,类似的功能在其他品牌发布会上也有过展示,其实不算新鲜,可是当这种产品逻辑与更先进的底盘技术融合在一起时,更有意思的场景便出现了。
理想的产品经理在现场向我们展示,当你告诉系统后排的孩子睡着了之后,除了调节空调、音乐以外,它还能联动主动悬架,把车变成摇摇车。
这种功能不一定所有人都能用的上,不过它某种程度上代表着,在技术大爆发的催生下,汽车更多有意思的玩法、更多新奇的体验正在涌现,就看产品经理是如何往更深处挖掘了。
到了这里,一个长着汽车模样、具备生命体特征的具身智能产品便出现了。
它尝试从根本上去看懂人的需求、理解人的想法,通过一路模仿人的能力,最终实现对人类的超越。
写在最后
从车企到具身智能企业,理想的产品逻辑已经发生了巨大的变化。
它在重新摸索人与具身智能产品在智能汽车的框架中,该是一种什么关系。
从具身智能的角度看,理想显然布局足够早、力度足够大,正抢先在具身智能的产品世界中找到自己的身位。
然而从汽车的角度看,矛盾也很明显。
「传统智能汽车」与理想的具身智能之间,目前还没有明显的能力鸿沟。
一款带有具身智能特质的汽车,现在并不能对其他汽车形成降维打击,反而很有可能干扰外界对理想的清晰认知。
一边得朝着具身智能埋头狂奔,一边要靠着汽车沿途下蛋,其中微妙平衡,理想还需小心把控。


