

本文约 10,228 字,建议收藏阅读
作者 | 北湾南巷
引 言
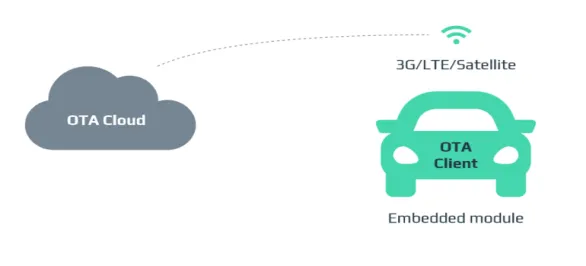
OTA(Over-the-Air,空中下载技术)是一种通过无线通信网络(如蜂窝移动网络、Wi-Fi 等)对终端设备进行远程管理、数据更新和功能扩展的关键技术,其核心在于利用「空中接口」(无线信道)实现对设备的软件、配置以及安全数据的远程下发与控制,无需用户通过有线连接或人工干预。
什么是 OTA?
OTA 技术本质上是一种远程设备管理与内容分发机制,通过运营商网络或互联网,将数据包从后台服务器传输到终端设备,从而实现软件升级(包括固件或操作系统更新)、参数配置更新(如网络参数、APN 设置)、应用程序的安装或更新、安全证书和密钥的下发与更新,以及设备功能的启用或关闭等功能。
在汽车行业,OTA(Over-the-Air)技术的应用经历了由浅入深、由局部到整体、由单一功能向系统级能力演进的过程,其发展路径清晰地体现了汽车电子电气架构从分散式向集中式、从功能驱动向软件定义转型的趋势。
最初阶段,OTA 主要局限于车载信息娱乐系统(Infotainment)的应用软件更新,例如导航地图、音视频应用或人机交互界面(HMI)的升级,这一阶段的技术特点是系统独立性强、风险较低,即使升级失败也不会影响车辆的行驶安全;
随后,随着车载电子系统复杂度提升,OTA 逐步扩展到娱乐系统底层操作系统(如嵌入式 Linux 或 Android Automotive)以及车载通信核心单元 T-Box(Telematics Box)的固件升级,这标志着 OTA 开始从「应用层更新」向「系统层更新」过渡,同时也开始涉及车辆与云端的通信安全、远程控制以及数据交互等关键能力;
进一步发展,在整车电子电气架构逐渐向域控制器(Domain Controller)甚至中央计算平台(Central Compute Platform)演进的背景下,OTA 已能够覆盖动力域、底盘域、车身域、智能驾驶域等多个关键控制系统,实现对 ECU(Electronic Control Unit,电子控制单元)乃至整车软件系统的远程升级与参数配置,这一阶段通常被称为「整车 OTA(Full Vehicle OTA)」或「FOTA 全栈升级」,其本质是将汽车从「硬件定义产品」转变为「软件定义产品(Software Defined Vehicle, SDV)」,使车辆在交付后仍具备持续进化能力,例如通过 OTA 实现自动驾驶算法优化、电池管理策略更新、能耗优化甚至新增功能解锁(如座椅加热、驾驶辅助等级提升等)。
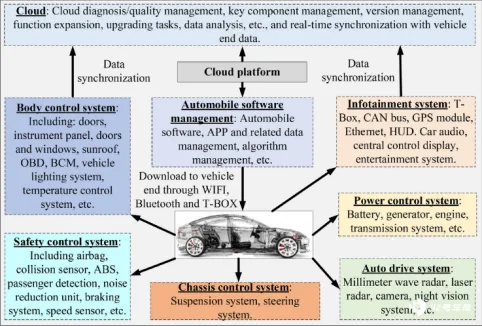
在这一技术演进过程中,OTA 不仅是一个简单的「远程下载与升级」问题,而是逐渐演化为一个涵盖嵌入式系统、分布式通信、网络安全、软件工程和可靠性工程等多学科交叉的复杂系统工程,其核心研究问题主要集中在以下几个关键方面并相互交织:
首先是如何兼容硬件与软件状态各异的车辆控制器,由于汽车产品具有明显的长生命周期(通常可达 10 年以上)以及高度碎片化的硬件配置(不同批次、不同配置车型甚至不同供应商的 ECU 存在差异),同一车型在实际运行中可能存在多种软件版本与硬件组合,这就要求 OTA 系统具备强大的版本管理与适配能力,例如通过建立精细化的软件版本树(Version Tree)、配置矩阵(Configuration Matrix)以及依赖关系描述(Dependency Graph),确保升级包能够准确匹配目标 ECU 的当前状态,同时避免「跨版本不兼容」或「升级路径断裂」的问题;
其次是如何提升升级操作的成功率,这涉及到通信可靠性、数据完整性以及升级过程控制机制,例如通过引入断点续传、差分升级(Delta Update)、多通道冗余下载(蜂窝网络+Wi-Fi)、分阶段校验(下载校验+刷写前校验+刷写后校验)以及 A/B 分区(双系统镜像)机制,使系统在升级过程中具备回滚能力,从而避免因电量不足、网络中断或异常重启导致的「刷写失败」甚至「设备变砖」;
第三是如何制定升级失败后的应急处理方案,这不仅包括软件层面的自动 回滚策略(Rollback Mechanism), 还包括整车级的安全策略设计,例如在关键 ECU(如制动系统、转向系统)升级失败时必须保证车辆仍能维持最低安全运行状态 (Fail-safe 或 Fail-operational),同时通过远程诊断(Remote Diagnostics) 与日志回传机制,使后台系统能够快速定位问题并制定补救措施,必要时还需支持线下维修与恢复;
第四是如何压缩升级文件包体积以降低传输成本,在车载 OTA 场景中,由于蜂窝网络带宽有限且数据成本较高,尤其是在全球范围内大规模推送升级时,数据量直接影响运营成本与用户体验,因此需要采用高效的差分算法(如 bsdiff、Courgette 等)、压缩算法(如 LZMA、Zstandard)以及模块化升级策略(仅更新变更模块而非整包替换),同时结合 CDN 分发与边缘缓存技术,以提升下载效率并降低网络负载;
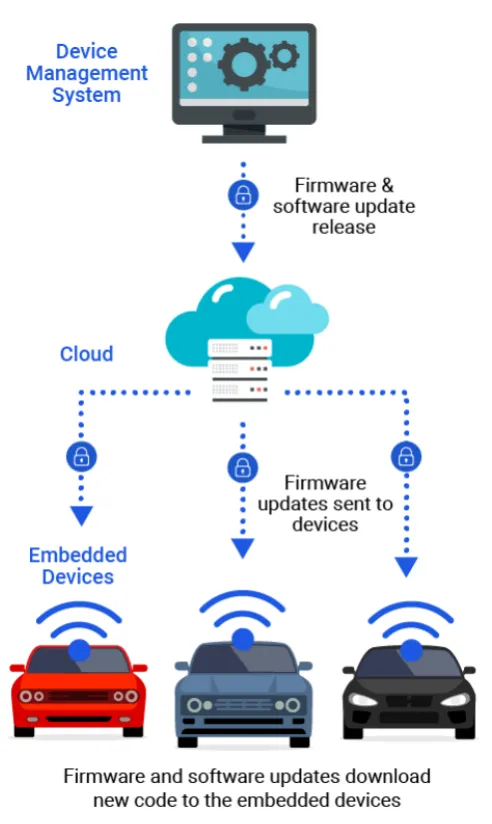
最后也是最关键的一点,是如何保障升级指令的合法性与系统安全性,防止车辆遭受恶意攻击或非法入侵,这一问题在汽车 OTA 中尤为重要,因为一旦安全机制被攻破,攻击者可能通过 OTA 通道对车辆进行远程控制,其风险远高于传统 IT 系统,因此必须构建完整的安全体系,包括基于公钥基础设施(PKI)的身份认证机制、升级包数字签名与验证、端到端加密通信(TLS)、安全启动(Secure Boot)、硬件安全模块(HSM)以及入侵检测与防御系统(IDS/IPS),确保从云端服务器到车载终端的整个链路可信且可控,同时还需符合汽车网络安全相关标准(如 ISO/SAE 21434)与软件更新管理法规(如 UNECE R156),从制度层面保障 OTA 的安全合规。
OTA 的不同产品形态
随着汽车产业逐步向「软件定义汽车 (Software Defined Vehicle, SDV) 」演进,不同车企在研发体系、商业模式以及用户运营策略上的差异,使得 OTA 不再是单一技术能力,而是逐渐演化为一套面向多业务场景的综合服务体系,其功能边界不断拓展并形成多种细分产品形态,这些形态既在技术实现上各有侧重,又在业务价值上相互补充,共同构成整车远程服务与持续运营的核心基础设施。
2.1 FOTA
FOTA(Firmware Over the Air,固件在线升级)作为最底层也是最核心的一类,其本质是面向整车电子电气架构的「全栈升级能力」,不仅覆盖各类 ECU(如动力控制单元、电池管理系统 BMS、车身控制模块 BCM、智能驾驶域控制器等)的底层固件与操作系统,还延伸至控制策略算法参数(Calibration Data)以及部分中间件与应用层功能模块,因此 FOTA 往往涉及跨域协同升级与复杂依赖管理,其升级过程通常需要严格的前置条件校验(如车辆电量、环境温度、网络状态)、多阶段刷写控制(下载、解压、校验、刷写、验证)以及安全机制保障(数字签名、完整性校验、Secure Boot 等)。
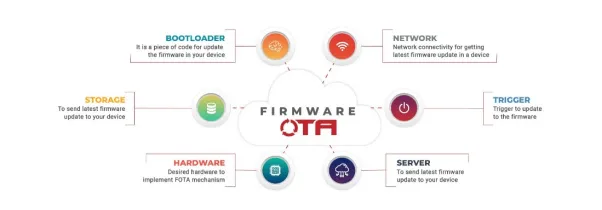
在业务层面,FOTA 为车企提供了「动态调优车辆性能」的能力,例如通过更新电机控制策略优化加速响应,通过调整电池管理算法提升续航表现,通过升级底盘控制逻辑改善操控稳定性,甚至通过 OTA 解锁或订阅某些硬件已具备但未启用的功能,从而实现车辆性能与用户体验的持续进化。
2.2 SOTA
SOTA(Software Over the Air,软件在线升级)则主要聚焦于车载信息娱乐系统及应用生态层,其技术复杂度相对较低但更新频率更高,更接近于智能手机应用分发模式,其内容主要可以划分为三类:
1) 是软件订阅与功能服务,例如智能驾驶辅助功能的按月/按年订阅、增强型导航服务或个性化座舱功能,这类更新通常涉及权限控制与账号体系联动;
2) 是资源类内容更新,如语音识别模型、语音包、主题壁纸、多媒体素材等,这些内容通常体量较小但更新频繁,对用户体验影响直接;
3) 是第三方应用生态管理,包括应用的下载安装、版本更新与卸载,其实现通常依赖于车载应用商店与权限沙箱机制。
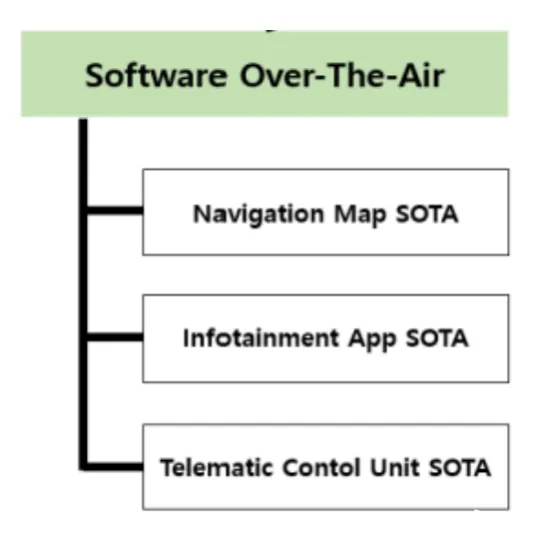
在业务上,SOTA 更强调「内容运营」和「用户粘性」,是车企构建数字生态与持续服务收入的重要抓手。
2.3 DOTA
DOTA(Diagnosis Over the Air,远程诊断升级)则代表 OTA 能力向「运维与服务体系」的延伸,其核心不在于功能更新,而在于通过远程手段实现对车辆运行状态的实时监测、故障诊断与数据分析,其技术实现依赖于车端数据采集系统(如 CAN/LIN 总线数据、传感器数据、日志系统)与云端诊断平台之间的协同,
通过下发远程诊断脚本(Script 或 Routine),可以执行诸如 DTC(Diagnostic Trouble Code,故障码)读取、实时数据流抓取、执行器测试等操作,同时结合预先构建的故障模型与大数据分析能力,对潜在问题进行预测与识别,例如提前发现电池衰减异常或传感器漂移问题,从而实现「预测性维护(Predictive Maintenance)」。
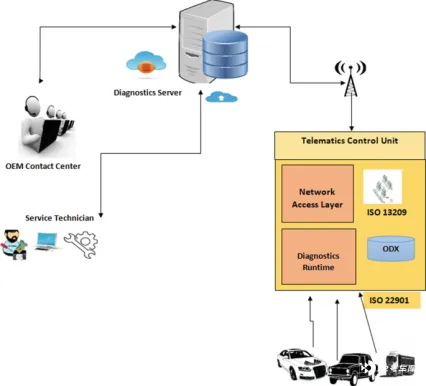
此外,DOTA 还支持大规模车辆日志的自动上传与集中分析,为车企在质量追溯、问题定位以及产品改进方面提供数据支撑,其价值不仅体现在降低售后成本,还体现在提升问题响应速度与用户满意度;
2.4 COTA
COTA(Configuration Over the Air,配置在线升级)则是一种更加轻量化、灵活性更高的 OTA 形态,其主要针对不涉及程序代码变更的配置类数据更新,例如音效参数文件(EQ 调校)、语音识别模型参数、UI 界面布局配置、功能开关参数(Feature Flag)等,这类更新通常具有数据量小、执行速度快、风险较低的特点,可以实现近乎实时的配置调整与功能切换。
在实际应用中,COTA 常被用于 A/B 测试、个性化配置下发以及区域化策略适配,例如根据不同市场法规调整功能开关、根据用户偏好动态优化座舱体验等,从而使车辆具备类似互联网产品的「快速迭代与精细化运营能力」。
总体而言,FOTA、SOTA、DOTA 与 COTA 分别从底层控制、应用生态、运维诊断与配置管理四个维度构建起完整的汽车 OTA 体系,它们在技术架构上相互依赖(如统一的通信通道、安全体系与设备管理平台),在业务层面则共同支撑车企从「卖车」向「持续服务」的模式转型,使汽车从一次性交付的工业产品转变为可持续升级、持续运营的智能终端。
OTA 的系统构成
OTA 系统构成在整车远程升级体系中属于典型的「云—管—端」三层架构,其本质是通过云端集中控制与车端分布式执行相结合的方式,实现对整车电子电气系统的统一管理与安全升级。
其中 OTA 云平台、OTA 主控以及 OTA 对象三者在功能边界上相对清晰,但在实际运行中高度耦合、协同工作,共同完成从策略制定、任务下发到最终执行闭环反馈的完整流程;
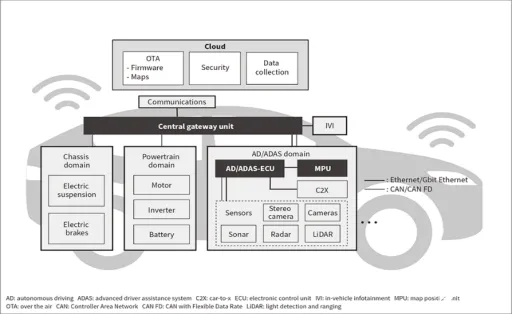
3.1 OTA 云平台
在 OTA 云平台层面,其不仅是简单的升级包存储与分发中心,更是整个 OTA 体系的「决策中枢」和「数据中台」,在系统架构上通常构建于云原生环境(如微服务架构+容器化部署),具备高并发处理能力与全球分布式部署能力,以支持大规模车辆同时在线升级,其核心能力可以进一步细化为多个子模块:
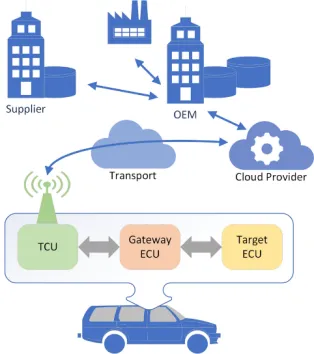
1) 设备管理与车辆档案系统,通过为每一辆车建立唯一的数字身份(Vehicle Identity),并维护其软硬件配置、版本状态、历史升级记录等信息,形成「单车软件画像」;
2) 版本与配置管理系统,负责维护软件版本树(Version Tree)、依赖关系(Dependency Mapping)以及不同车型配置之间的适配关系,从而确保升级包能够精准匹配目标车辆;
3) 升级策略引擎,通过规则配置与数据分析制定差异化升级策略,例如按区域、车型、VIN 段或用户群体进行灰度发布,并结合实时反馈动态调整推送节奏;
4) 任务调度与分发系统,负责 OTA 任务的创建、排期、下发及进度跟踪,并通过 CDN 或边缘节点实现高效分发;
5) 安全与权限管理体系,包括数字证书管理、签名验证、访问控制与审计日志,确保整个 OTA 链路的可信性;
6) 数据分析与运维支持模块,通过对车辆回传的升级日志、诊断数据及运行数据进行分析,实现问题定位、质量追溯以及策略优化;此外,OTA 云平台还需要与 OEM 内部其他业务系统深度集成,例如与研发系统(PLM)打通以获取软件版本发布信息,与售后系统(DMS)联动支持远程诊断与维修决策,与用户运营平台对接实现功能订阅与商业化服务,从而使 OTA 能力真正融入车企整体数字化体系;
3.2 OTA 主控
在 OTA 主控层面,其作为车端 OTA 执行的核心节点,通常由 T-Box 或中央网关(Gateway)承担,是车云通信的唯一出口与安全边界,其设计需要同时满足高可靠性、强安全性以及多协议兼容能力,在功能上主要包括:
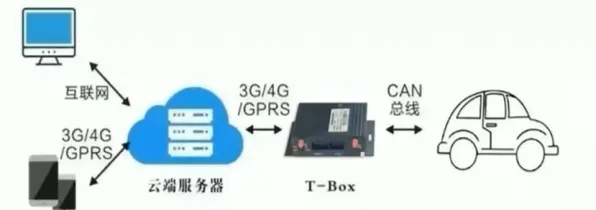
1) 通信管理,负责与云平台建立安全连接(通常基于 TLS 加密通道),并支持蜂窝网络(4G/5G)、Wi-Fi 等多种通信方式的切换与容错;
2) 状态感知与环境检测,实时获取车辆关键状态(如电池电量、点火状态、车门状态、温度等),以判断是否满足升级条件;
3) 升级包管理,包括下载、缓存、断点续传、解压以及差分包重构(即通过差分算法将增量数据还原为完整升级包),这一过程对存储与计算资源有一定要求;
4) 安全校验机制,在升级前对数据包进行完整性校验(如 Hash 校验)与合法性验证(数字签名验证),防止非法或损坏数据进入车端;
5) 升级调度与流程控制,按照既定顺序协调不同 ECU 的升级流程,例如先升级网关再升级子节点,或按域控制器分批执行,同时处理升级过程中的异常情况;
6) 结果反馈与日志上报,在升级完成或失败后将详细日志上传至云平台,供后续分析使用,需要特别强调的是,OTA 主控本身并不直接参与具体 ECU 内部的刷写逻辑,它更像是一个「调度者」和「中间人」,具体的刷新流程(如 Flash 擦写、重启控制、Bootloader 切换等)仍由各 ECU 按照统一诊断协议(如 UDS)或自定义机制独立实现,因此 OTA 主控必须具备良好的兼容性,以适配不同供应商、不同架构的控制器;
3.3 OTA 对象
最后在 OTA 对象层面,即具体被升级的车辆 ECU,其范围随着电子电气架构的发展不断扩大,从早期仅限于娱乐系统扩展到如今覆盖动力、底盘、车身、智能驾驶等关键系统。
从理论上讲,只要支持标准诊断服务(如 UDS 服务中的 Request Download、Transfer Data、Routine Control 等)的 ECU 均具备 OTA 升级能力,但在实际工程应用中,为了确保安全性与可靠性,并非所有 ECU 都开放 OTA 升级,尤其是涉及行车安全的关键控制器(如制动或转向系统)需要满足更严格的功能安全与冗余设计要求,其中最关键的一项就是「双备份机制」(Dual Bank 或 A/B 分区),即在 ECU 内部预留两套软件存储区域,升级时将新版本写入备用分区并完成校验后再切换启动,一旦升级失败可自动回滚至原版本,从而避免因升级异常导致系统不可用甚至影响行车安全;
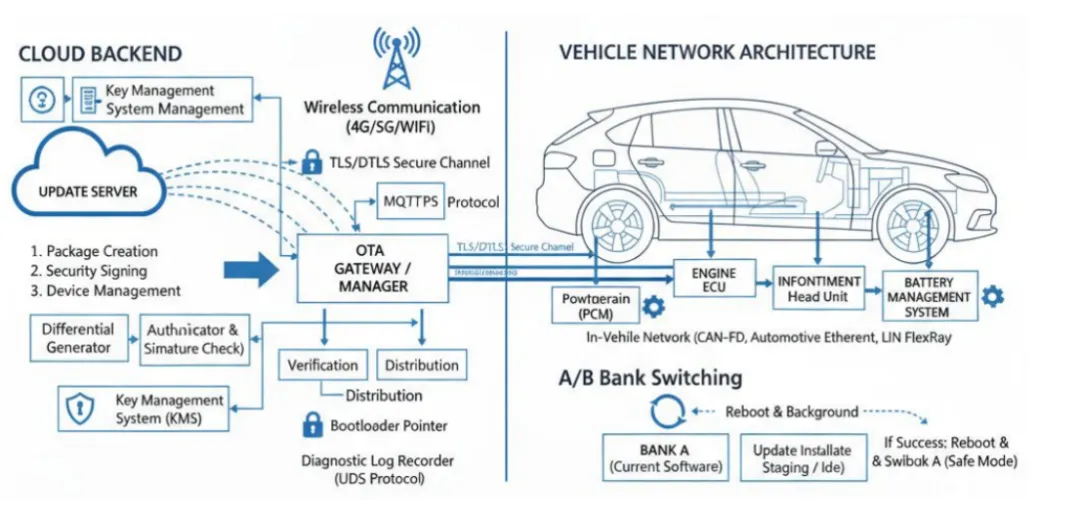
从技术分类来看,ECU 根据计算能力可分为 MPU(Microprocessor Unit)和 MCU(Microcontroller Unit)两类,前者通常运行复杂操作系统(如 Linux/QNX),具备较强算力与存储能力,多用于智能座舱或自动驾驶域,后者则多为资源受限的嵌入式控制器,负责实时控制任务;
从通信连接方式来看,则主要分为基于车载以太网和基于 CAN/CAN FD 总线两种,不同组合对应不同的升级机制,其中 MPU+以太网通常采用面向服务的架构(SOA, Service-Oriented Architecture),其特点是下载与升级过程解耦,即先通过高速网络完成大文件下载,再由本地系统独立完成安装与切换,这种方式适用于数据量大、复杂度高的系统;
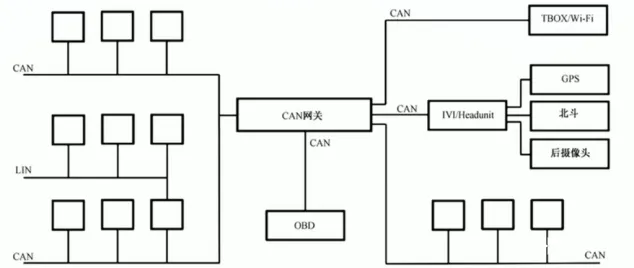
而 MCU 无论是通过 CAN 还是以太网连接,通常采用基于 UDS(Unified Diagnostic Services)的传统诊断升级方式,其下载与刷写过程是串行耦合的,即边接收数据边写入 Flash,对实时性与通信稳定性要求较高,其中 CAN 总线由于带宽较低(传统 CAN 约 500kbps,CAN FD 可达数 Mbps),升级时间较长,而以太网则可显著提升效率,但仍需兼容 UDS 协议栈;
综上所述,OTA 系统的三大组成部分在架构上形成「云端集中控制+车端统一调度+控制器分布执行」的分层体系,通过标准化接口与安全机制实现高效协同,使整车在保证安全与可靠的前提下具备持续在线升级与远程运维能力。
OTA 时间管理
OTA 技术要求中的时间管理,本质上是对「用户体验、系统效率与安全约束」三者之间平衡能力的集中体现,因为在汽车场景中,OTA 不仅是一个纯粹的数据传输过程,更是一个会直接影响车辆可用性与用户出行的关键操作,因此 OEM 厂商通常将「升级时间最短化」和「用户感知最弱化」作为设计目标。
在具体实现上,需要对 OTA 全流程进行精细化拆解与优化,其中升级过程一般划分为下载阶段与安装阶段两个核心环节,但在工程实践中还会进一步细化为任务触发、资源准备、数据传输、完整性校验、刷写执行、系统切换及结果验证等多个子步骤,而针对不同阶段,其优化策略具有明显差异且需要协同设计:
在下载阶段,其核心目标是「隐形完成」,即尽可能在用户无感知或低感知的情况下完成大体量数据的传输,这一过程通常由 OTA 云平台根据策略自动触发,例如在车辆处于停车状态、连接 Wi-Fi 或蜂窝网络负载较低时启动下载,同时结合带宽自适应与流量调度机制,动态控制下载速率,避免对车载关键业务(如在线导航、语音交互、流媒体播放等)产生明显影响,为此需要在车端实现网络资源隔离与优先级调度(QoS 机制),确保实时业务优先,同时通过断点续传机制应对网络波动或车辆移动带来的连接中断问题,从而保证下载过程的连续性与可靠性,此外,为进一步提升效率并降低传输成本,通常会结合差分升级技术,仅传输新旧版本之间的差异数据,并通过高效压缩算法减少数据体积,同时利用 CDN 或边缘节点实现就近分发,以缩短跨区域网络延迟,在部分高端架构中,还会引入「预下载策略」,即在用户尚未确认升级前就已完成数据准备,从而将用户感知的升级时间压缩至最短;
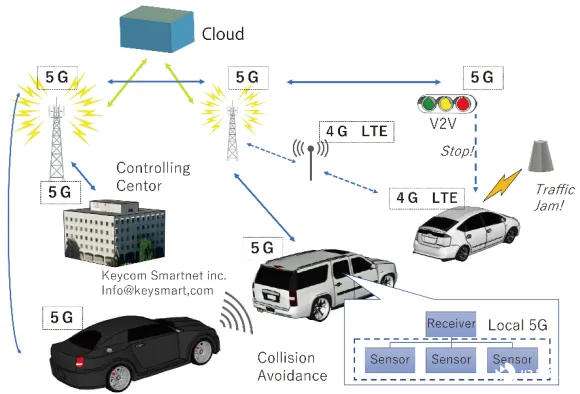
相比之下,安装阶段则是 OTA 时间管理中最关键且最敏感的环节,其核心目标是「快速且安全地完成系统切换」,由于该阶段通常涉及 ECU 刷写、系统重启甚至功能短暂不可用,因此必须获得用户明确授权,并通过人机交互界面提供预约升级机制,使用户可以根据自身用车计划选择合适时间窗口(如夜间停车时),从而避免对正常出行造成干扰。
在具体执行过程中,为了最大化缩短整体升级耗时,系统通常采用「并行刷新+关键路径优化」的策略,即在满足依赖关系与安全约束的前提下,将多个 ECU 的刷写任务并行执行,而不是传统的串行逐个升级,但由于不同控制器的刷写时长差异较大(例如智能驾驶域控制器可能耗时数十分钟,而简单 MCU 仅需几分钟),因此需要通过任务调度算法识别「关键路径节点」(即耗时最长或依赖关系最复杂的控制器),优先对其进行处理,从而避免其成为整体升级的瓶颈,同时在并行过程中还需考虑整车电源管理能力(防止电流负载过高)、通信带宽分配以及总线负载情况,以确保系统稳定运行。
此外,为提升安装效率,还可以通过优化刷写协议(如提升 UDS 传输窗口大小)、使用高速通信链路(如车载以太网替代 CAN)、减少不必要的擦写操作(如仅更新变更区域)等手段进一步缩短时间;
从更宏观的角度看,OTA 时间管理不仅仅是单次升级过程的优化,还包括对整个升级生命周期的调度与规划,例如通过灰度发布减少同时在线升级的车辆数量,降低云端与网络压力,通过智能策略选择最佳升级时机(如低峰时段),以及通过数据分析持续优化升级路径与流程设计,最终实现「用户几乎无感、系统高效运行、车辆安全可靠」的综合目标,这也是衡量一个 OTA 系统成熟度与工程能力的重要指标之一。
车载以太网协议
车载以太网协议在汽车电子电气架构演进中具有里程碑意义,其核心价值不仅体现在带宽和传输速率的数量级提升,更在于其将传统封闭的车载通信体系逐步演进为与互联网技术体系深度融合的开放式架构,从而为 OTA、大数据采集、智能驾驶以及车云协同等能力提供底层支撑;
从传统总线体系来看,LIN(Local Interconnect Network)主要用于低速、低成本的从属控制场景(如车窗、座椅控制),CAN(Controller Area Network)及 CAN FD 则承担车身、动力及底盘等关键控制通信,具备较强实时性与抗干扰能力但带宽有限(经典 CAN 通常在 500 kbps 左右,CAN FD 可扩展至数 Mbps),LVDS(Low Voltage Differential Signaling)主要用于高速点对点视频传输(如摄像头到显示屏)。
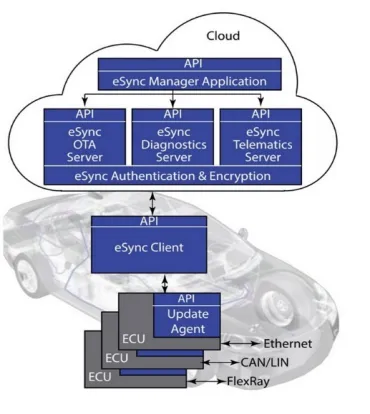
而随着智能座舱、多传感器融合以及高阶自动驾驶的发展,车内数据量呈指数级增长,传统总线在带宽、拓扑灵活性以及扩展性方面逐渐成为瓶颈,在此背景下,车载以太网 (Automotive Ethernet) 逐步成为新一代主流通信技术,其典型速率从 100 Mbps(100BASE-T1) 发展到 1 Gbps(1000BASE-T1), 甚至更高 (如 10 Gbps 级别), 能够满足高分辨率摄像头、激光雷达数据传输以及整车 OTA 大文件下载的需求。
同时其采用单对双绞线(Single Pair Ethernet)设计,在保证传输性能的同时兼顾车规环境对重量、成本与电磁兼容性的严格要求;在域集中式甚至中央集中式电子电气架构中,车载以太网通常作为「主干网络(Backbone Network)」,连接各个域控制器(如智能驾驶域、座舱域、车身域、电源域等),形成类似企业网络中的核心交换层,而 CAN 或 CAN FD 则下沉为「域内子网络」,连接各类资源受限的 MCU 控制器,从而形成「以太网主干+CAN 分支」的分层通信体系,这种架构不仅提高了系统带宽利用率,还显著降低了线束复杂度,并提升了整车系统的可扩展性与模块化能力;
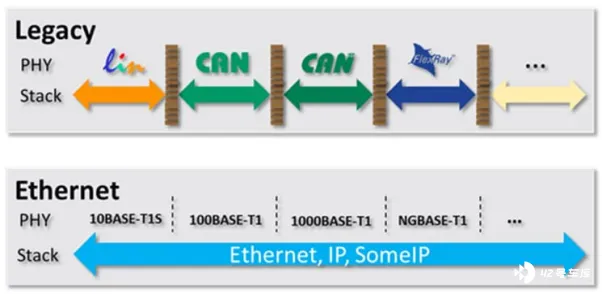
从协议栈角度来看,车载以太网最大的优势之一在于其可以直接复用成熟的 TCP/IP 协议体系,使车辆能够以标准化方式接入外部网络,这对 OTA 和远程诊断具有革命性意义:
1) 在 OTA 场景中,升级包可以通过 HTTP/HTTPS 协议直接从云端服务器或 CDN 节点下载到车端,无需再通过传统诊断协议进行复杂封装,从而显著提升传输效率并简化系统设计,同时也便于引入成熟的互联网安全机制(如 TLS 加密、证书认证等);
2) 在诊断与刷写场景中,可以基于 DoIP(Diagnostics over Internet Protocol)实现基于 IP 网络的诊断通信,将传统基于 CAN 的 UDS 诊断服务扩展到以太网环境中,使得诊断请求(如读取 DTC、执行 Routine、下载程序等)可以通过 IP 网络直接传输,大幅提升诊断速率并支持远程操作,这一点对于大规模 OTA 升级尤为关键,因为它使得原本受限于 CAN 带宽的刷写过程能够在以太网环境下显著提速;
此外,车载以太网还支持更灵活的网络拓扑(如星型、链型、环型等),并可通过交换机实现流量隔离与优先级调度(如基于 TSN,Time-Sensitive Networking 技术),在保证高带宽的同时兼顾实时性要求,从而满足自动驾驶等对时延敏感的应用场景;
在实际工程应用中,车载以太网与 OTA 系统的结合还带来了流程层面的优化,例如在传统 CAN 环境下,ECU 刷写通常采用「边下载边写入」的串行模式,而在以太网环境下,可以先通过高速链路完成整包下载,再由本地控制器执行刷写操作,实现下载与安装解耦,从而大幅缩短车辆不可用时间,同时也便于实现并行升级与集中调度;总体来看,车载以太网不仅是一种通信技术的升级,更是推动汽车电子架构向高带宽、集中化、软件定义方向发展的关键基础设施,它通过与 TCP/IP 协议栈的融合,使汽车从一个相对封闭的嵌入式系统转变为开放的网络节点,为 OTA 技术的大规模应用与持续演进提供了坚实支撑。
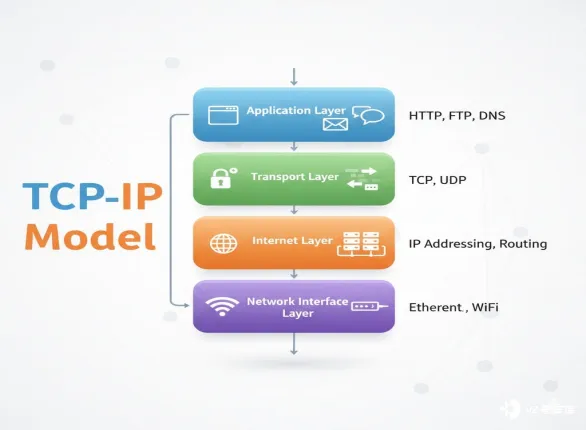
与传统以太网相比,车载以太网的核心差异不仅体现在物理层和链路层的优化设计上,更重要的是在应用层新增了两类专门面向汽车电子系统的协议:DoIP 协议(Diagnostics over Internet Protocol)与 SOME/IP 协议(Scalable service-Oriented Middleware over Internet Protocol)。
这两种协议分别满足车辆诊断与软件服务通信的特定需求,从而实现了汽车网络的高效、灵活和可扩展特性。
首先,DoIP 协议是基于 IP 网络的汽车诊断通信标准,其主要作用是将传统 UDS(Unified Diagnostic Services,统一诊断服务)指令通过以太网进行封装和传输,从而替代传统基于 CAN 总线的诊断方式(DoCAN)。在 OTA 升级过程中,当需要对单个 MCU 或特定 ECU 进行刷写时,OTA 主控会根据车辆升级策略,将 UDS 诊断指令打包为标准以太网帧,通过车载以太网发送至 DGW(Diagnostic Gateway,诊断网关),DGW 在接收帧后进行拆包处理,将原始 UDS 指令转化为对应的 CAN 或 CAN FD 总线报文,再路由至目标 MCU 执行升级或配置操作。这一流程相较于传统的 DoCAN 方式具有显著优势:其传输速率高,可以充分利用以太网的带宽优势,特别是在升级大体量数据或日志回传时,相比 CAN 总线可提高数十倍的数据传输效率;
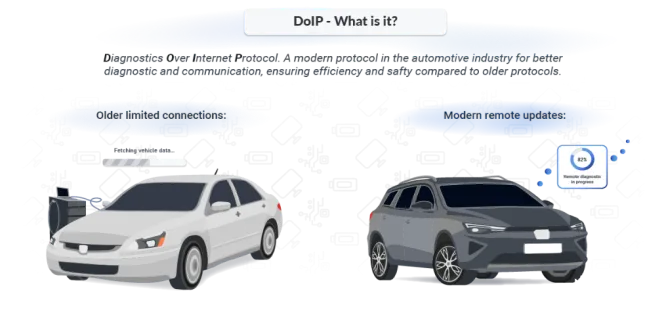
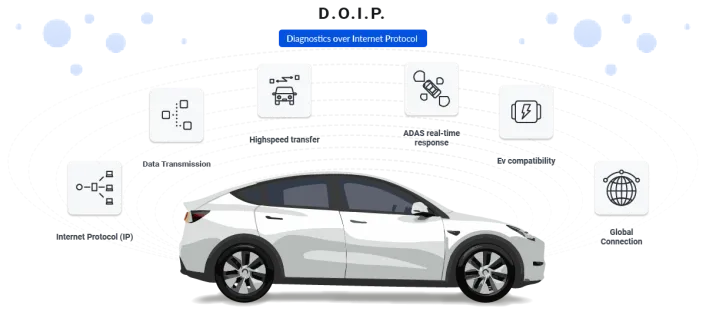
其次,DoIP 具有对外接口通用性强的特点,通过标准 IP 网络和 TCP/UDP 协议栈,车辆诊断接口可以直接与云端诊断平台或远程 OTA 系统交互,无需针对不同车型和总线类型进行专门适配,从而简化了远程诊断和软件升级流程,并提高了系统可维护性与可扩展性。此外,DoIP 协议还支持诊断服务的虚拟化与分布式部署,可在多域控制器环境下实现集中诊断调度,配合 TLS 加密、认证及访问控制机制,保证远程操作的安全性与可靠性。
另一方面,SOME/IP 协议是一种面向服务的中间件协议,专为汽车软件架构设计,主要解决面向信号(Signal-Oriented)通信模式在复杂车载网络中带来的带宽浪费和可扩展性问题。SOME/IP 协议工作在 OSI 参考模型的应用层,其通信过程严格遵循「按需触发」原则,即只有当 Client(客户端,如车载应用或 OTA 主控)提出服务请求时,Server(服务端,如 ECU 或域控制器)才会进行数据发送,这与传统的周期性信号广播方式相比,显著降低了网络负载,同时避免了不必要的数据冗余,提高了实时性与效率。
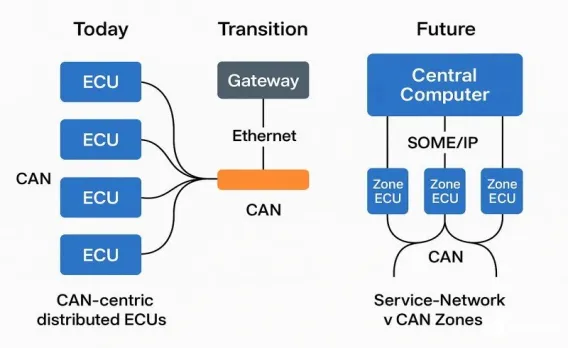
在 OTA 应用场景中,SOME/IP 协议常用于跨域控制器的功能调用、模块化软件服务交互以及车机应用与 ECU 之间的数据通信,例如 OTA 主控在调度升级流程时,可以通过 SOME/IP 调用特定 ECU 提供的软件升级服务接口,按需获取状态信息、校验结果或控制指令,而不必占用总线进行持续轮询,进一步降低了网络压力。此外,SOME/IP 协议支持服务发现(Service Discovery)、序列化/反序列化以及远程过程调用(RPC)机制,使得复杂的软件功能可以模块化、面向服务化地部署,并与域集中式或中央集中式电子架构高度契合,从而实现 OTA 升级的精细化管理和高效执行。
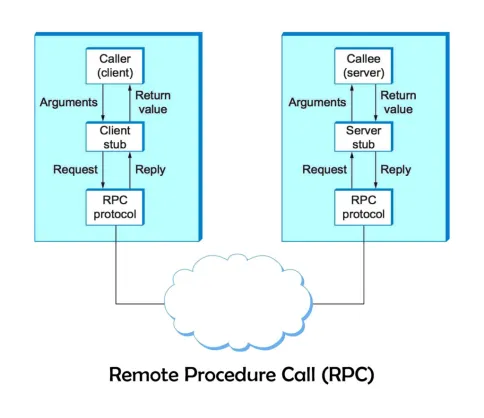
综合来看,DoIP 协议与 SOME/IP 协议在车载以太网架构中相辅相成:DoIP 主要用于诊断与 ECU 刷写,提供高带宽、远程可控的升级通道,而 SOME/IP 则用于功能调用与模块间通信,确保软件服务按需交互并降低总线负荷,两者结合不仅使 OTA 技术在智能网联汽车中能够高效、可靠地运行,也为整车软件定义、域控制器间协作及未来车辆功能持续迭代提供了技术保障。
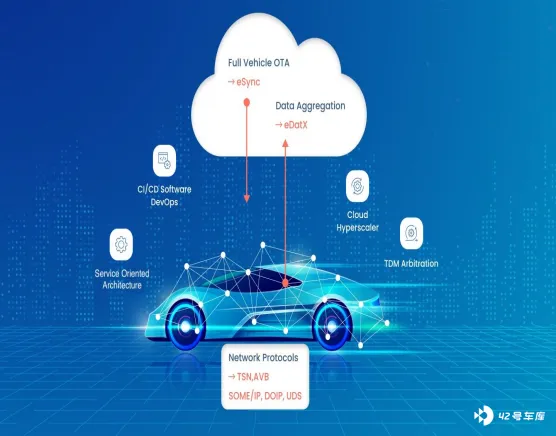
综上所述,OTA 技术在汽车领域的发展不仅是单纯的软件升级能力的提升,更是整车智能化、软件定义化和服务化体系建设的核心支撑。从最初的娱乐系统更新到整车全域控制器的 FOTA 全栈升级,再到 SOTA、DOTA 和 COTA 在应用层、诊断运维层和配置管理层的持续演进,OTA 已经成为汽车从「硬件定义产品」向「软件定义产品(SDV)」转型的关键枢纽。其底层依托车载以太网的高速传输和 DoIP、SOME/IP 协议的高效、灵活通信,实现车辆与云端的无缝交互,同时通过安全加密、数字签名、双备份机制以及智能升级策略保障升级可靠性与行车安全。在未来,随着集中式电子架构、5G 通信、边缘计算及云原生技术的广泛应用,OTA 将不仅持续优化升级效率和用户体验,更将成为车企数字化运营、功能订阅服务、智能驾驶能力迭代及持续增值服务的基础平台,使车辆真正具备「在线进化、持续升级、智能服务」的能力,从而推动整个汽车产业迈向软件定义、服务驱动和持续价值创造的新阶段。
参 考:
1. Instagram
2. LIN Bus Data Logger - Low Cost CAN/LIN Analyzer [Hybrid] – CSS Electronics
3. OTA(Over-The-Air) Test System in EMC environment for Connected and Autometed Vehicle
4. ISO 24089: Automotive Software Update Engineering Best Practices | Rakesh Durthati posted on the topic | LinkedIn
5. Car to Cloud: Vehicles Are Getting Connected - EE Times Asia
6. Functions and architecture of smart cockpit and vehicle networking terminal Tbox-EEWORLD
7. Generic reference architecture for OTA software upgrade. | Download Scientific Diagram
8. Process of firmware update over-the-air in vehicles | Download Scientific Diagram
9. ODVA EtherNet/IP - Was ist der Unterschied zwischen EtherNet/IP und TCP/IP?
10. What is remote procedure call (RPC) in operating system – IT Release
11. Remote Procedure Call
12. Automotive Ethernet for OTA Updates & eSync | Excelfore
13. AUTOSAR Ethernet Stack: A Guide for Engineers | Ahmed Mounir posted on the topic | LinkedIn
14. DoIP Explained (2025): UDS over IP for Remote Diagnostics
15. Software-Defined Vehicles Built on Ethernet | Microchip Technology


