


撰文 | 奚筱林
编辑|马青竹
头顶犄角的时代结束了?
2025 年 4 月,华为发布共光路舱内激光雷达方案,困扰汽车设计师多年的造型难题终于解决。
只是这项技术的落地速度比预想中慢了不少,整个 2025 年仅有一款车型搭载, 9 月份上市的问界 M7 Pro+ ,标配华为乾崑智驾 ADS 4 增强版。
虽然问界 M7 销量不差,但一款车型覆盖范围毕竟有限。
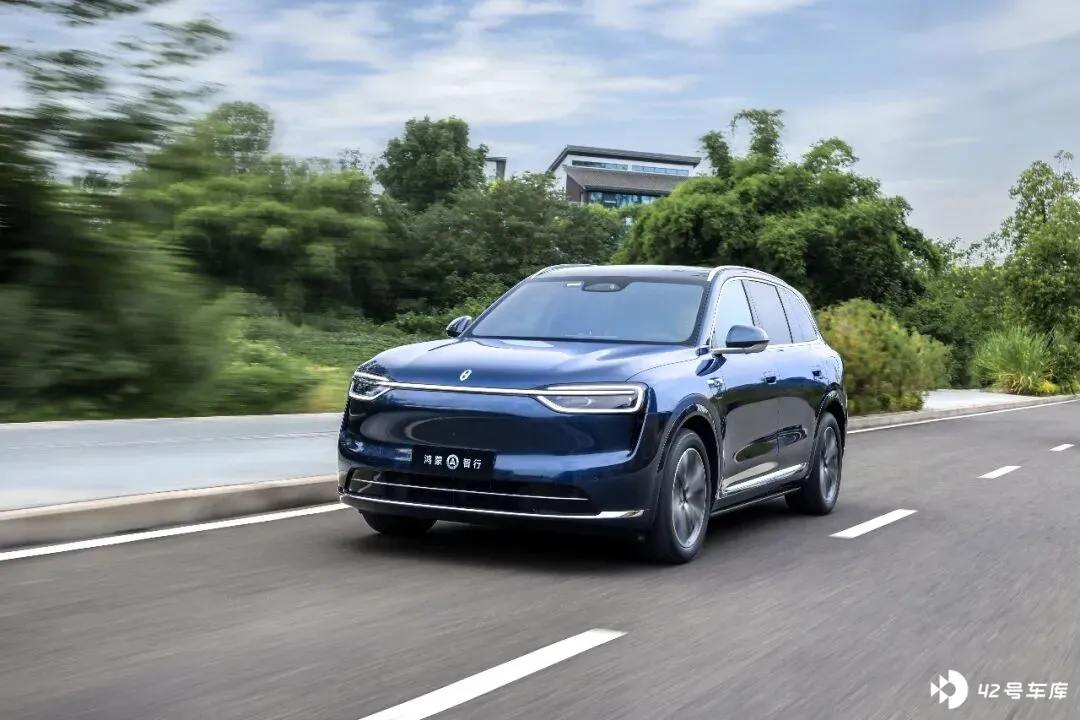
直到过去三个月,鸿蒙智行多款新车上市,全新深蓝 S07 、启境 GT7 标准版、问界 M6 MAX 版、华境 S 、极狐阿尔法 T7 、全新深蓝 G318 ,都采用了这套方案。
舱内激光雷达,正式进入大批装车阶段。
那么接下来的问题,舱内布局未来会不会完全取代 「 瞭望塔 」 ?另一边,纯视觉随着能力提升也在快速普及,新技术会不会影响技术路线对垒?激光雷达藏在挡风玻璃后面,可靠性如何?
出现分野?舱内方案主攻 L2
2026 年被行业视为 L3 级有条件自动驾驶的落地元年,但落地声量反而平静了。鸿蒙智行判断, L2 与 L3 会长期并存。
L3 安全责任由车企承担,这对于系统稳定性以及极端场景的覆盖能力,提出了更高要求。
「 瞭望塔 」 布局犄角虽丑,但站得高看得远,能够覆盖更远的探测距离和更广的水平视角。
只不过,与 L3 匹配的高规格配置,前期只会出现在高端车型上,仅占小部分市场份额。同时,目前高度依赖自动驾驶功能的用户还不是多数。
对于更多普通家用车型的用户来说, L2 足以应对城市拥堵、减轻驾驶疲劳,除非 L3 的成本大幅下降。
鸿蒙智行认为,对于智驾能力不敏感人群,舱内集成感知方案将成为硬件的主流演进方向。
和车顶的 「 瞭望塔 」 相比,舱内激光雷达有三点直观改变。
一,优化外观与风阻表现。
不少传统豪华品牌受众难以接受车顶的犄角,舱内部署激光雷达造型无 bug ,同时还能够降低车身风阻系数,优化能耗表现。
二,降低日常维护成本。
藏在挡风玻璃后方,车辆行驶中遇到的灰尘、泥浆、雨雪、虫尸,不会直接附着表面,影响激光雷达的工作状态。
三,更易规模化量产,控制硬件成本。
舱内方案采用全固态结构,省去复杂的机械转动部件,零部件数量更少,生产装配流程更简化,能更好地控制硬件成本。
目前来看,舱内方案短期内不会完全替代 「 瞭望塔 」 ,二者分别对应不同市场定位。
面向 L3 的高端车型会继续沿用高性能舱外方案,而规模更大的 L2 家用市场,舱内集成方案会逐步成为主流。
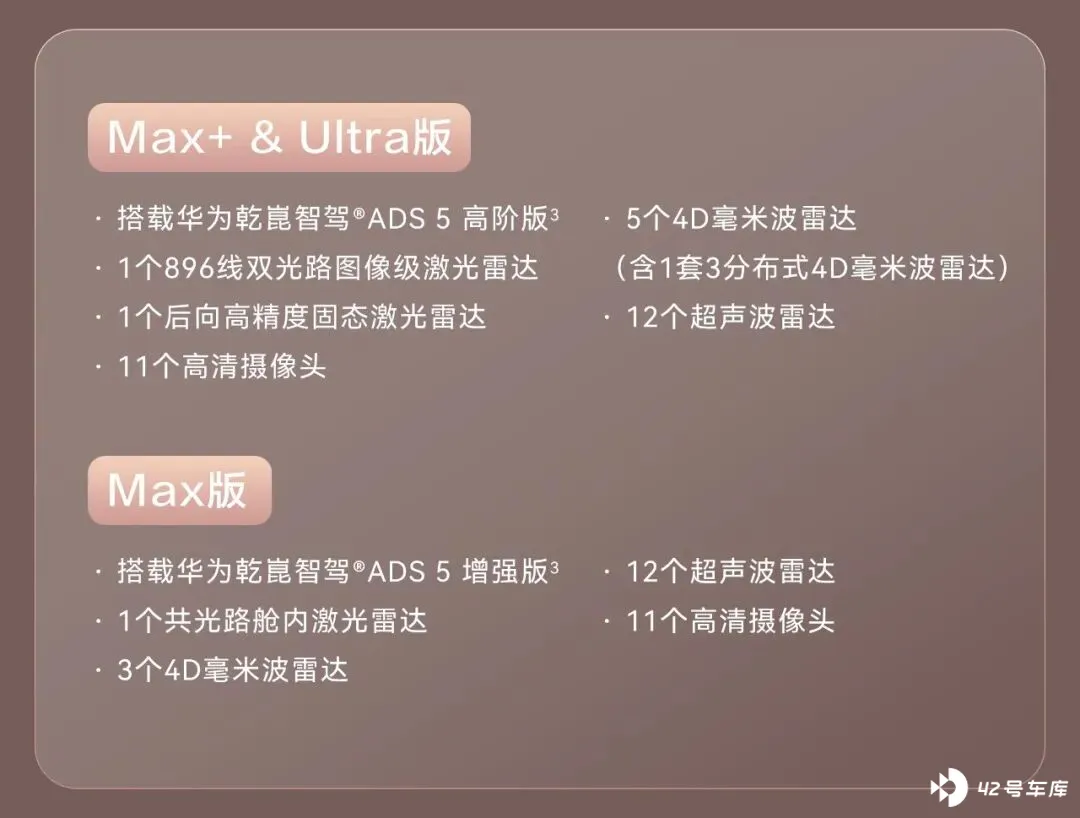
参考刚刚上市的问界 M6 ,采用共光路舱内极光雷达的 Max 版,官方售价是 22.98 万元(纯电)、 23.98 万元(增程),而搭载 896 线双光路图像级激光雷达的 Max+ 版,对应的官方售价是 24.98 万元、 25.98 万元。
当然,差价不只体现在激光雷达上,其他配置也有所不同,但至少证明了舱内方案目前只提供给入门车型。启境 GT7 也是售价更低的标准版采用了舱内布局, Ultra 版仍是 「 瞭望塔 」 布局。
什么是共光路?
激光雷达藏在挡风玻璃后面,可靠性如何?
答案是肯定的,但前提要跨过三道门槛,不是换个位置那么简单。
第一道门槛是体积。
传统带转镜的半固态激光雷达体积偏大,硬塞进前挡风玻璃会遮挡驾驶员视线,也破坏内饰整体观感。
共光路舱内激光雷达采用全固态方案,把激光发射模块、接收模块和前视摄像头高度集成在 11 厘米见方的盒子里,安装在内后视镜后方,基本不会遮挡视线。
第二道门槛是噪音。
带转镜的激光雷达工作时会产生机械声响,全固态方案没有转动部件,工作时不会产生额外噪音。
第三道门槛是信号损耗。
激光穿过玻璃发射出去,再经障碍物反射穿过玻璃回到传感器,能量会被玻璃吸收,探测距离会随之下降。普通隔热玻璃对红外激光的衰减幅度很高,会直接削弱感知能力。
鸿蒙智行定制的前挡风玻璃,调整玻璃材质配比,优化激光对应波段的透过率,把信号损耗控制在合理范围内,保证探测能力不受明显影响。
放进舱内的问题解决之后,共光路设计实现了传感器的深层协同,也是它和纯视觉方案的本质区别。
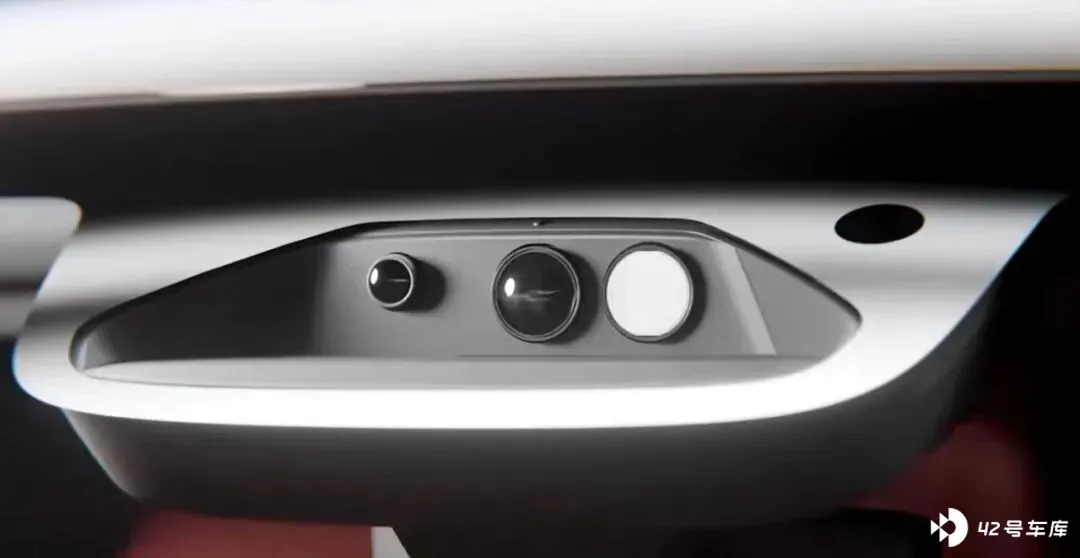
共光路设计有什么意义?
主要是进一步放大了融合方案的感知精度。鸿蒙智行首创的 「 一镜双模 」 ,一套光学镜头可以同时接收激光回波与可见光信号,两类数据在传感器内部完成预处理。
「 一镜双模 」 设两个窗口,一个用来发射激光,另一个同时承担两项作用:既接收自然光供给摄像头成像,也接收障碍物反射回来的激光。
两种光线从同一个镜头进入后分开处理,可见光传到 CMOS 芯片生成画面,激光回波传到 SPAD 芯片生成点云数据。
传统分开布置的摄像头与激光雷达,安装位置不同,采集数据的时间点存在细微偏差,后续需要花费算力修正偏差,难免出现误差。
共光路设计从源头消除了这些偏差,激光补充摄像头测不准的距离信息,激光补足视觉缺失的深度信息,视觉过滤激光产生的噪点与误检,大幅提升融合感知的精度。
而且, 3D 点云与 2D 图像从采集端就实现时空同步,无需后续算法额外对齐。
落到实际场景中,虽然这套方案的 FOV 只有 120° ,但小目标检测能力表现突出。官方测试数据显示, 30 厘米高的纸箱能在 116 米外检测到,比 128 线车顶激光雷达远 43% 。
算法层面,沿用高阶同款 WEWA 架构,车端搭载安全风险场模型,实时测算周边车辆、行人与静态障碍物的风险分布,提前调整车速与行驶路线,从感知到决策形成完整的安全闭环。
结语
既然目标是主流家用车市场,那么舱内激光雷达对标的,应该是当下渗透率快速提升的纯视觉方案。
在特斯拉的带动下,近两年国内有多家车企跟进,小鹏第二代 VLA 、乐道(部分车型)与萤火虫、比亚迪天神之眼 C 、卓驭的双目惯导,都采用纯视觉方案。
纯视觉方案 在硬件成本上有天然优势,但完全依赖模型、算力和光成像的底层原理。
而多传感器路线的核心理念是「异构冗余」,希望不同传感器失效场景互不重叠。
即将在 2027 年 7 月 1 日实施的强制性国家标准《智能网联汽车自动驾驶系统安全要求》,虽未指定 L3/L4 的具体感知技术路线,但对感知能力划定了明确硬指标。
例如,车辆中心线左右两侧探测距离至少 9 米,前向探测距离随车速动态提升,系统可应对感知性能衰退的工况。
当然,华为乾崑智驾也有纯视觉版本,但更多还是出于成本下探、抢占市场的考虑。若舱内方案的硬件成本无限接近纯视觉,未来不是没有可能完全取代后者。
目前,全新深蓝 S07 同时提供华为乾崑激光版和 ADS SE 版。同等配置下,前者仅比后者贵 3000 元,差距并不大。
而且,相比半固态激光雷达的机械转镜结构,全固态方案零部件数量更少,生产装配流程更简化,随着后续装车规模进一步扩大,成本还有下降的空间。


