

*作者:HYZY
上文【Mobileye 自动驾驶技术(一):从极氪 001 谈起】从极氪 001 出发,已经简单介绍了 Mobileye 公司和极氪 001 搭载的 SuperVision 的概况,本文将进一步说明 SuperVision 的一些方案细节。
传感器配置
1、 配置方案
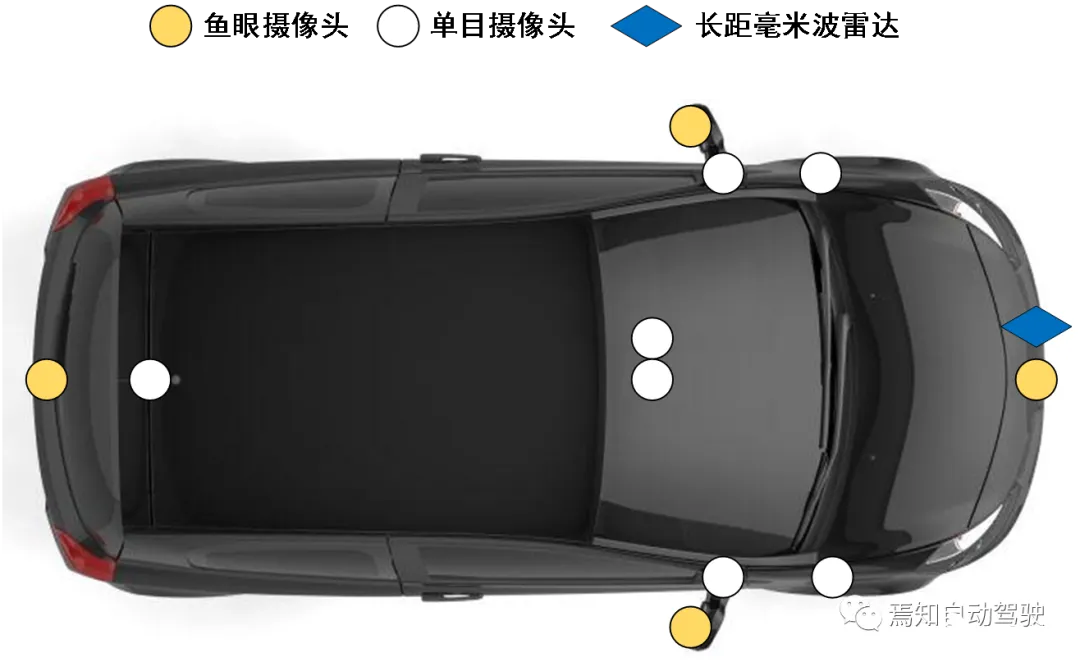
和特斯拉一样,Mobileye 的这套 SuperVision 也是基于纯视觉的方案,其用于环境感知的传感器可参考下图,总计有 11 个摄像头加 1 个毫米波雷达。
根据极氪 001 的公开宣传资料,可以看到:
-
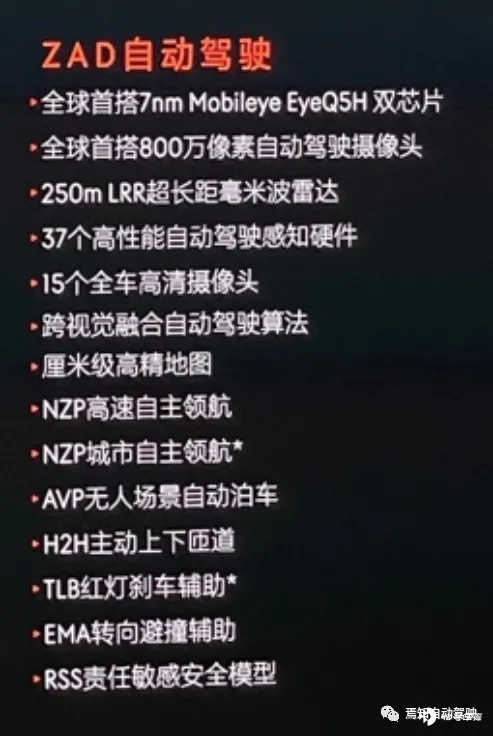
SuperVision 这 11 个摄像头里应用了 800 万像素的摄像头
-
SuperVision 的前毫米波雷达为 250 m LRR 超长距离毫米波雷达
2、 与特斯拉的对比
特斯拉的传感器配置参见下图。
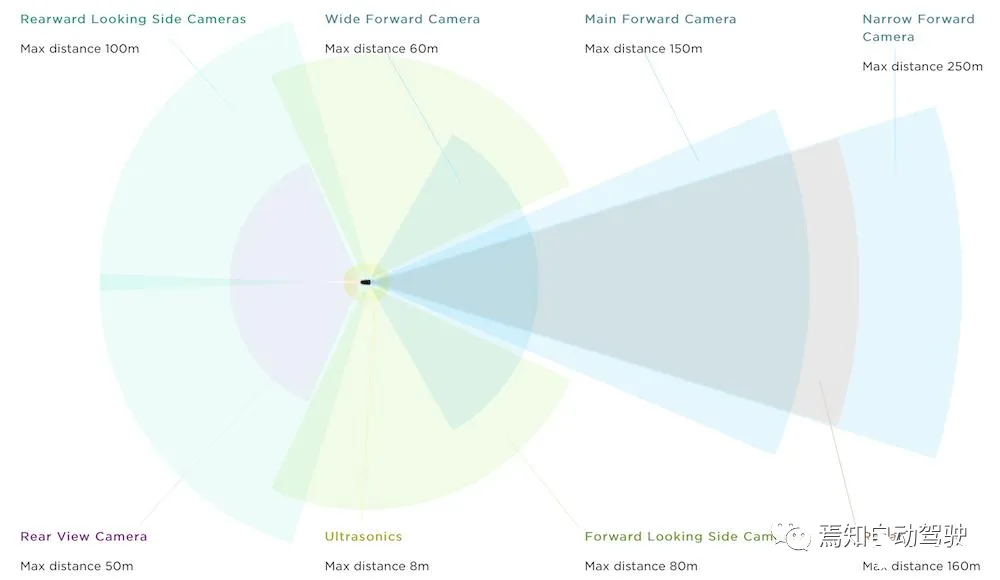
可以看出其传感器配置低于 Mobileye 的 SuperVision,具体表现在:
-
特斯拉摄像头为 200 万像素级,SuperVision 采用了 800 万像素级摄像头;
-
特斯拉前毫米波雷达为 160 m 中距雷达,SuperVision 为 250 m 长距雷达;
-
特斯拉无鱼眼摄像头,SuperVision 采用了四颗鱼眼摄像头。
此外,二者的差异还有特斯拉采用了三颗前视的单目摄像头,而 SuperVision 采用了两颗前视单目摄像头。
系统架构
1、 EQ5H 芯片
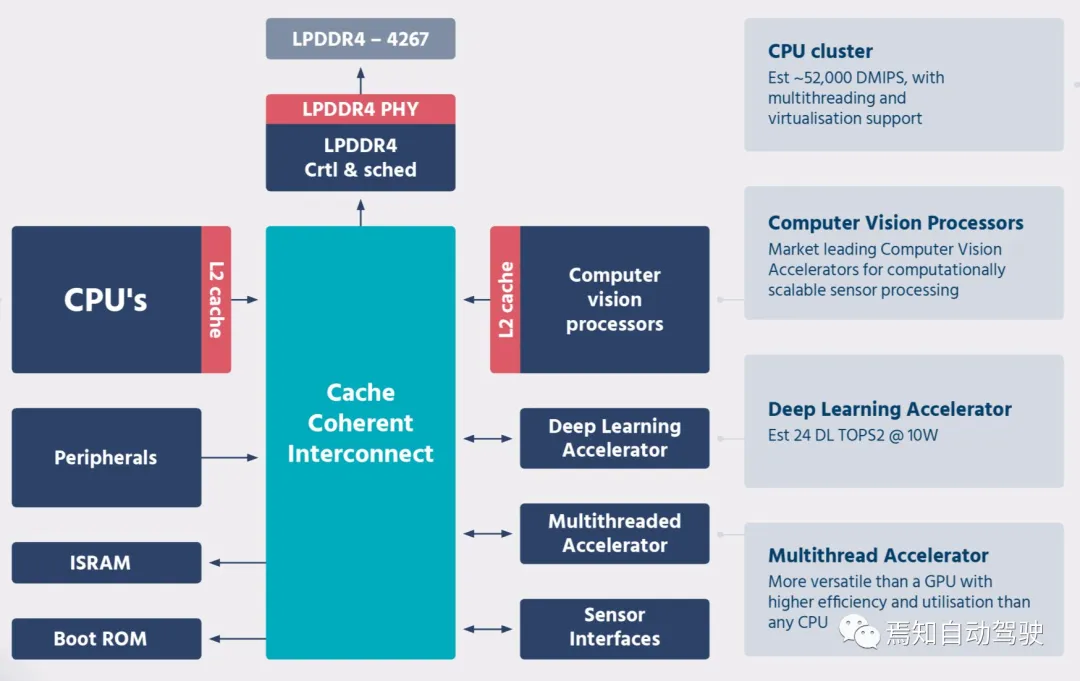
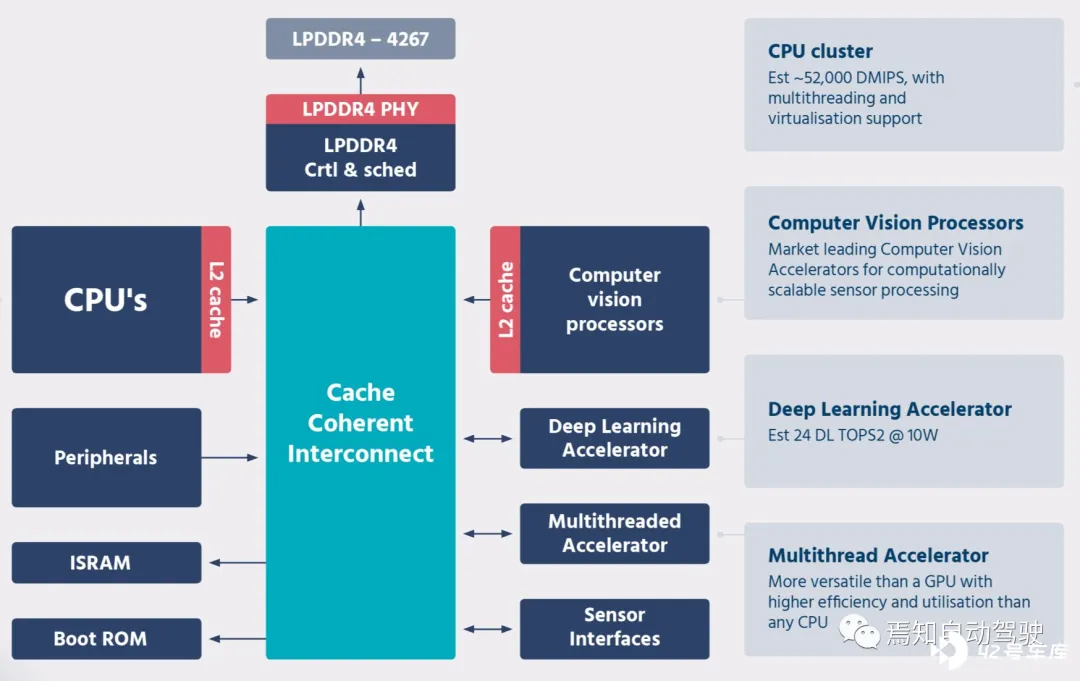
SuperVision 的计算平台采用了 Mobileye 最新一代的 EQ5H 双芯片,其算力达到了 48 TOPS(单颗 EQ5H 为 24 TOPS)。
下图 为 EQ5 芯片的架构,包括了四个主要模块:
-
CPU;
-
CVP(Computer Vision Processors);
-
DLA(Deep Learning Accelerator);
-
MA(Multithreaded Accelerator)。
2、 SuperVision 系统架构
SuperVision 系统架构方案可参见下图。
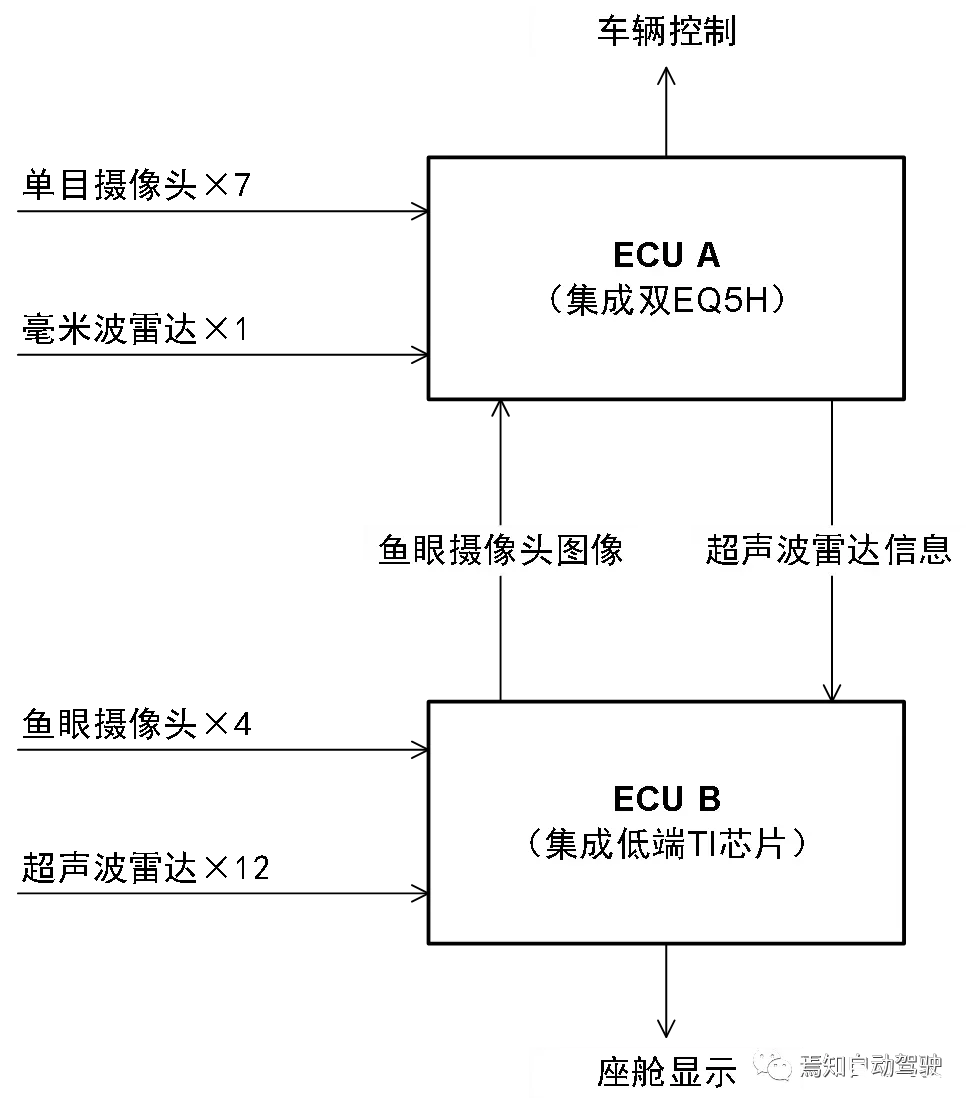
由于 EQ5H 中未带有可用于 360 环视图像拼接的 GPU,导致 SuperVision 系统采用了两个 ECU:
-
一个 ECU 上集成两颗 EQ5H,用于实现 SuperVision 的主要功能;
-
另一个 ECU 上集成一颗低端的 TI 芯片,主要用于处理 360 环视图像拼接,并将结果输出给座舱显示。
在这样一套 SuperVision 的架构中,很显然 Mobileye 不会提供全套解决方案,他只会提供集成了 EQ5H 的 ECU A,而另一个 ECU B 需要其它供应商配合提供。


