

*作者:HYZY
相关标准体系
1、 OpenX
目前最受关注的仿真测试场景数据格式标准体系是德国自动化及测量系统标准协会(ASAM)推出的 OpenX 系列标准体系,该标准体系试图从静态仿真场景、动态仿真场景 、环境场景等多个维度对仿真测试场景数据格式进行标准化。
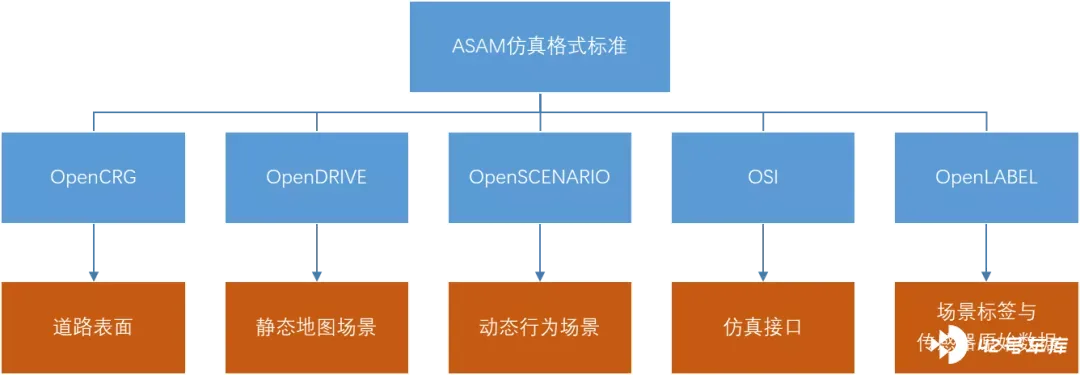
OpenX 系列标准现主要包括 OpenDRIVE、OpenSCENARIO、Open Simulation Interface(OSI)、OpenLABEL 和 OpenCRG 五大部分:
-
OpenDRIVE 和 OpenCRG 主要定义了静态场景的数据格式;
-
OpenSCENARIO 针对动态场景的数据格式;
-
OpenLABEL 将对于原始数据和场景给出统一的标定方法;
-
OSI 连接了自动驾驶功能与仿真工具,同时集成了多种传感器。
2、 RoadXML
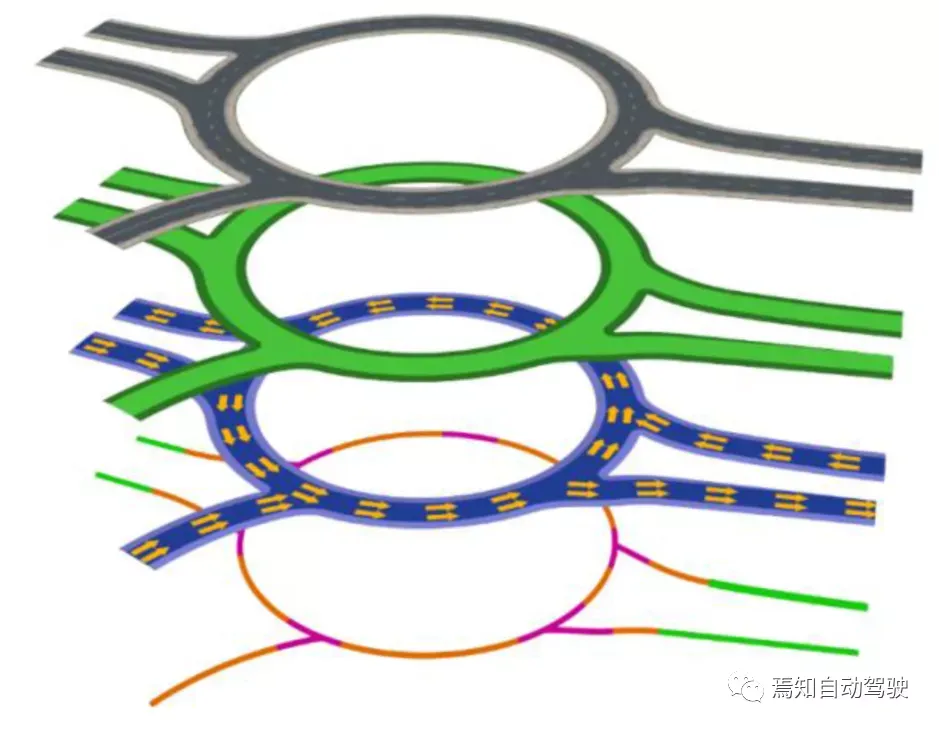
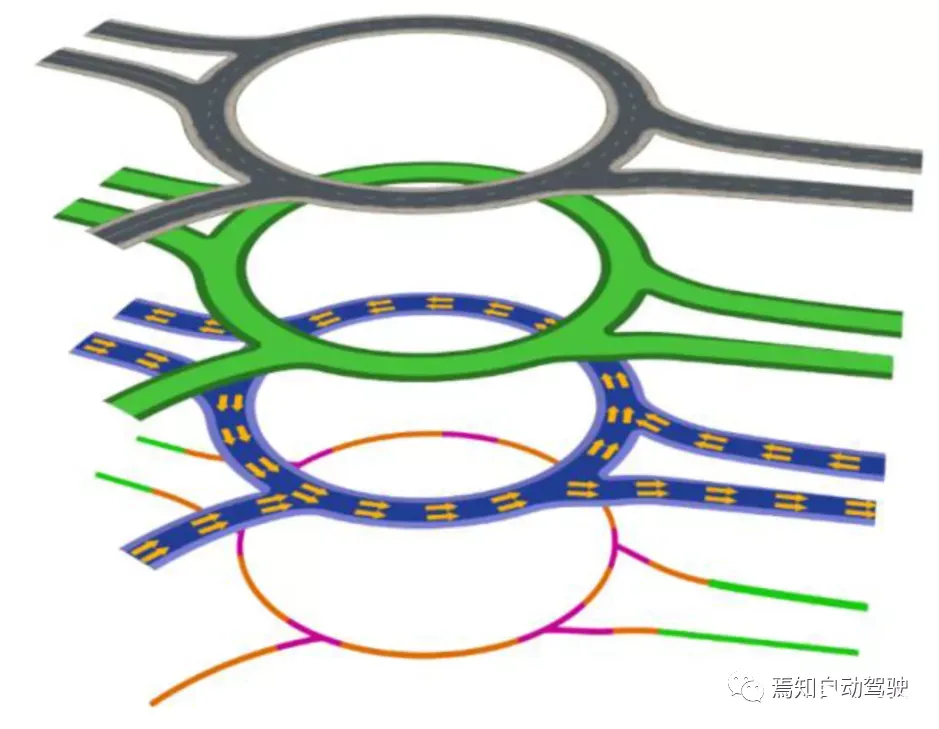
RoadXML 将交通环境划分为四个层次,以利于实时应用程序的快速数据访问:
-
拓扑层:描述元素在路网中的位置和连接关系
-
逻辑层:描述元素在道路环境中的意义;
-
物理层:描述元素的属性(路面或障碍物);
-
可视化层:描述元素的几何形状和三维特征。
3、 OSM
OSM 是 OpenStreetMap 的简称,其元素(数据基元)主要包括三种:点(Nodes)、路(Ways)、关系(Relations):
-
点(Nodes):通过经纬度定义了一个地理坐标点,还可以标示物体海拔、所在的地图层面与所在建筑物内的层数等信息;
-
路(Ways):通过多个点连接城线来构成,可形成非闭合线(表示道路、河流、铁路等)、闭合线(表示环线地铁)、区域(表示封闭区域);
-
关系(Relations):由一系列的点(Nodes)和路(Ways)或其它的关系(Relations)来组成,相互的关系通过 role 来定义。
静态仿真场景数据格式
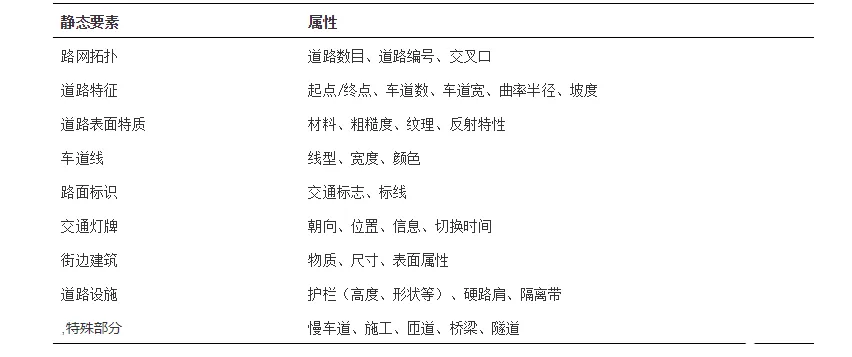
常用的静态仿真场景数据格式标准有 OpenDrive、OpenCRG、RoadXML 和 OSM。虽然不同标准之间存在差异,但能表示出的要素大同小异,主要包括:路网拓扑结构、道路几何特征、道路表面材质、车道线、路面标识、交通灯牌、街边建筑、特殊部分等,具体见下表 1。
动态仿真场景数据格式
动态场景数据主要是用于描述交通参与者行为动作的数据,主要的动态要素见下表 2。
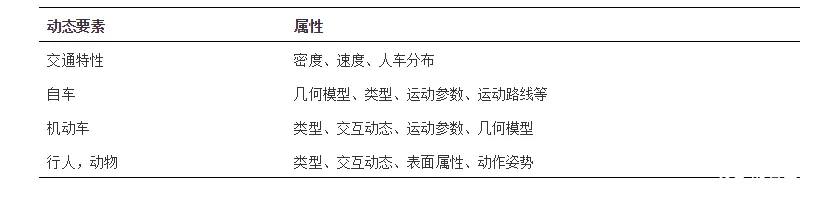
OpenX 标准体系中的 OpenSCENARIO 为常用的定义动态仿真场景数据格式的标准,其主要用例是描述涉及多个交通参与者(如车辆、行人和其他交通参与者)的复杂、同步的操作,对驾驶机动的描述可以基于驾驶员的动作(例如执行变道)或基于轨迹(例如来自记录的驾驶机动)。
此外,OpenSCENARIO 还包括其它内容,如对自我车辆的描述、驾驶员外观、行人、交通和环境条件等,其还描述了事件板中的车辆操作,按事件、动作和序列细分。
环境场景数据
环境场景数据主要包括天气类型,光照度能见度等数据,其中主要要素见下表 3。
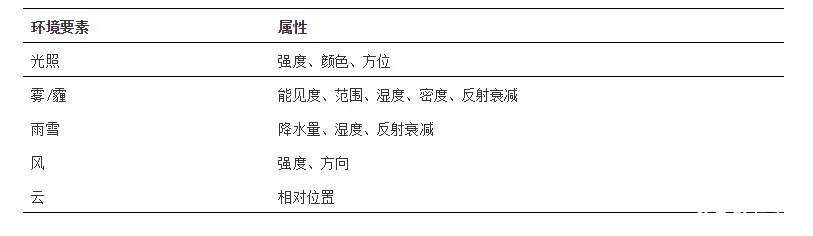
可以看出,环境场景数据相当复杂,目前行业内尚无通用的环境场景数据格式,在后续的 OpenSCENARIO 标准中计划纳入该部分数据。

