

作者:卡车技术在线
导读
近期日本完成了 「后车无人列队跟驰」 开放道路验证测试,本文对该项目的内容及所采用的相关技术进行了详细介绍。
日本卡车后车无人列队跟驰项目介绍
日本国土交通省和经济产业省 2021 年 3 月 5 日发布消息,在日本新东名高速的部分区段上成功实现了 「后车无人列队跟驰」(列队跟驰又称编队行驶、队列行驶等)验证测试。
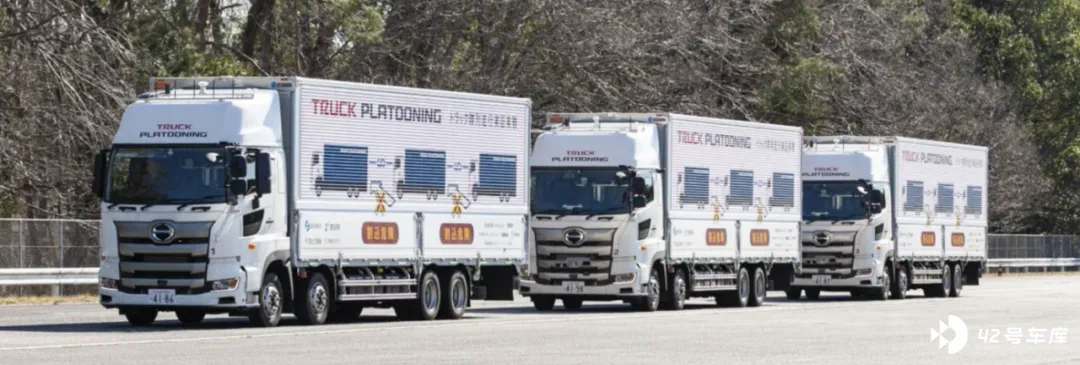
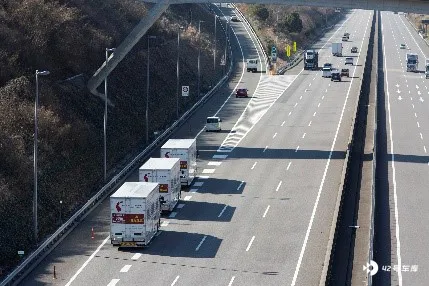
实施测试的道路长度约 15 km(新东名高速,远州森町 PA~浜松 SA),3 台大型卡车保持车速 80 km/h、车间距离 9 m,组成车队行驶,最前方卡车有驾驶员,后方 2 辆卡车无驾驶员,但出于安全考虑有安全员坐在跟随车辆的副驾驶座位上。
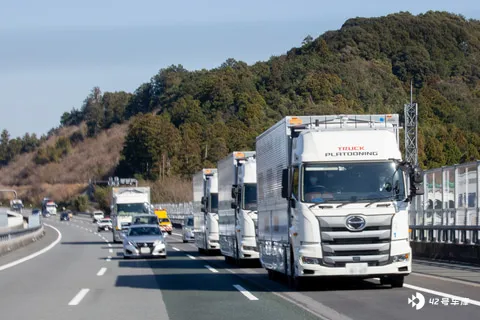
为了解决卡车驾驶员高龄化、人员不足的问题,日本国土交通省等政府机构一直都将在 2020 年度内实现高速公路内的卡车后车无人队列跟驰技术作为推进目标。将名为 「面向卡车列队跟驰社会实际配备的验证」 项目委托给丰田通商,迄今为止已进行了多次用于后车无人列队跟驰技术开发的实际验证试验。此次的活动也是该验证项目的一环,仍由丰田通商实施。
实现后车无人列队跟驰所采用的技术
后车无人列队跟驰,是指在最前方行驶的卡车内有驾驶员,通过通讯与后方的无人驾驶卡车联接,通过电子手段引导多台卡车。
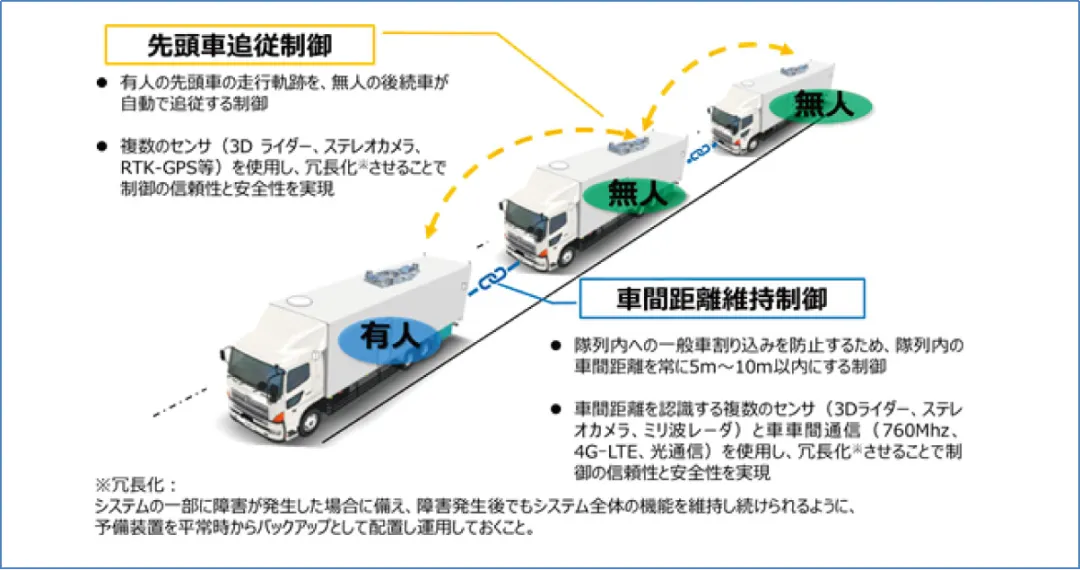
在本次活动中,最重要的 2 点是通过让后车自动追踪前车行驶轨迹,并将车间距控制在 10m 以内(5 m-10 m)以避免其他车辆轻易插入列队行驶的多台车辆之间。
实现这两点主要采用的是 「前车追踪控制」、「车间距离控制」、「前车驾驶员驾驶辅助」 等技术。
例如,「前车追踪控制」 中,为了识别前车的行驶轨迹,使用了 3D 激光雷达和立体摄像头、RTK-GPS 等,并通过进行转向控制,将与前方车辆的横向偏移量控制在 ±50 cm 以内。
「车间距离控制」 同样使用了 3D 激光雷达和立体摄像头,由于使用现有车间距传感器无法避免紧急制动时卡车之间发生碰撞,因此要通过通讯联接卡车,前车加速、制动装置的使用状态与后车实时共享,理想控制车间距离。在测试中即使在 80 km/h 车速下紧急制动,车间距也仅缩短了 2 m。
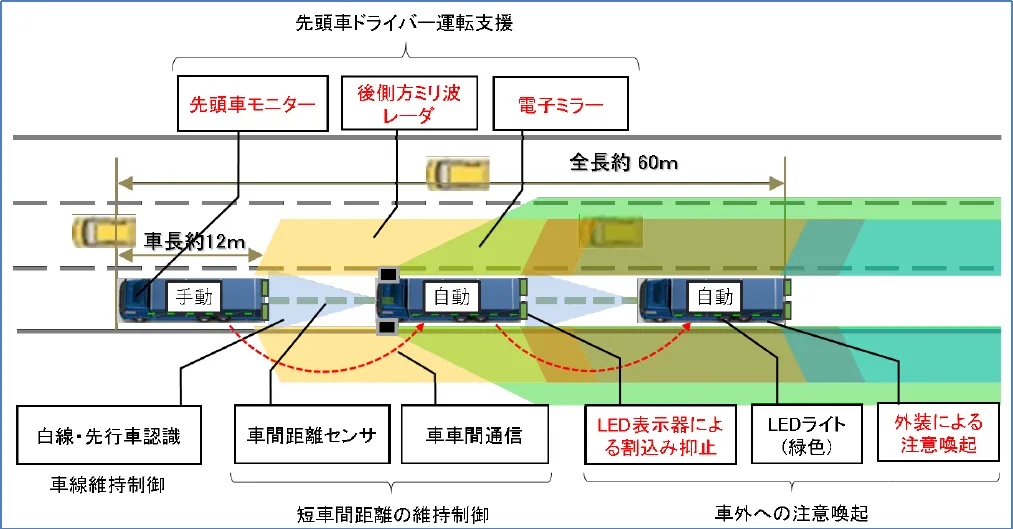
从图中可见,最前方车辆为手动驾驶,后方跟随的 2 辆车为自动驾驶,单车长 12 m、队列全长约 60 m,增加了 LED 插队警示装置、车外警示,最前方车辆驾驶员辅助系统包括后车监测、后侧方毫米波雷达、电子后视镜,后车具备车道保持功能,通过车间距传感器和车车间通讯来维持短车间距。
实际的车辆开发等由先进 mobility 公司承担。2019 年新增功能:
-
最前方车辆驾驶员能够统一操作后续跟随车辆的发动机启动、停机、变速器换挡、驻车制动生效、解除等。
-
最前方车辆驾驶席设置监视器,显示后续跟随车辆的发动机启动状态、变速器档位、与前方车辆间距、水温、剩余油量、系统故障信息等异常事项。
-
车辆控制装置冗余化,实现控制 ECU、转向执行器、制动等的多重冗余。
-
最前方车辆驾驶员驾驶辅助功能,在变道时通过毫米波雷达检测周边车辆和障碍物,如果周边有车辆等,通过车辆驾驶员 HMI、电子后视镜显示不可变道警告信息。
-
通过卡车后部设置的 LED 信息板向可能插入车队之间的靠近车辆发出警示,同时在最前方车辆驾驶员 HMI 报告有靠近车辆。
-
列队行驶状态下发生异常时的处理(车辆插入车队之间等),通过状态监视功能,在前方车辆驾驶员 HMI 显示异常报警(如发生车辆插入车队,显示发生位置及与后续车辆之间的距离)。
-
当发生无法维持列队行驶的严重异常时,队列车辆进入 MRM(Minimum Risk Maneuver,最小风险操作)模式。
- 安全技术:
-
当装置发生轻微故障时,采用 「降级行驶模式」 安全减速至 50km/h;
-
当发生多重故障时,采用 「MRM(minimum risk maneuver,最小风险操作)模式」;
-
如果无法保持列队跟驰时,使车辆安全停止。
-
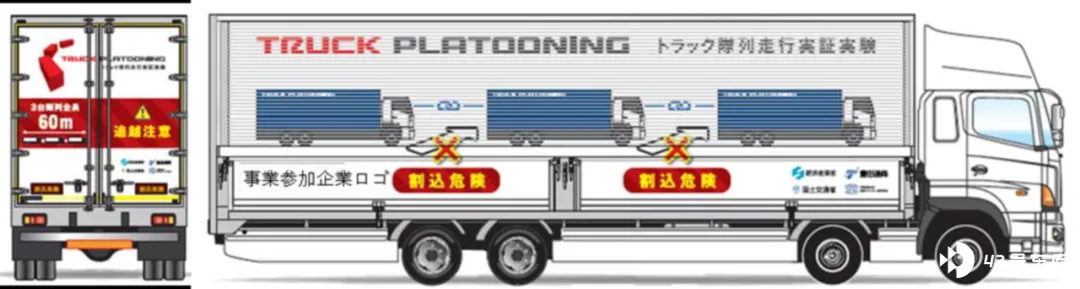
针对车辆插入队列之间的情况,当卡车队列处于停车状态时,如果行人或车辆队列之间,将通过 LED 显示 「插队危险」 来提出警示,而且最前方车辆驾驶员无法起动发车。
-
在卡车队列行驶过程中,如果发生其他车辆插队的情况,将切换至 MRM 状态,跟随卡车报警灯闪亮并安全停车。
-
项目今后的技术开发方向
该项目迄今为止已实施公路行驶测试超过 4 万公里,此外还进行了大量的场地行驶测试、仿真测试等,完成了原定的高可靠性、高安全性目标。
在下雪、浓雾等苛刻条件下无法行驶,这些将是后期继续研究的课题。
此次项目采用的是厢式载货车,未考虑过承载集装箱的牵引车,因此如应用于厢式车以外的其他车型,尤其是要求更为苛刻的牵引车时,还需要进行进一步技术开发。
今后的开发推进计划
日本政府已发布的成长战略内容包括 「以实现 2025 年后高速道路 L4 级自动驾驶卡车为目标,对高性能卡车的运营管理系统进行研究」,交通省今后仍将继续推进自动驾驶卡车的开发和社会实际应用。
根据日本政府已发布的 「官民・ITS 构想路线图 2020」 (官民 ITS 構想・ロードマップ 2020),目标为在 2022 年度之后实现高速公路卡车后车无人列队跟驰的商业化。
今后将推进技术开发,满足雨雪、夜间等各种行驶环境的要求。
目前正在研讨 2021 年起可能实施的新项目,目标是实现搭载 L4 级自动驾驶技术的卡车队列,例如队列被迫取消后能够切换至自动驾驶模式继续行驶。
今后的商业化推进计划
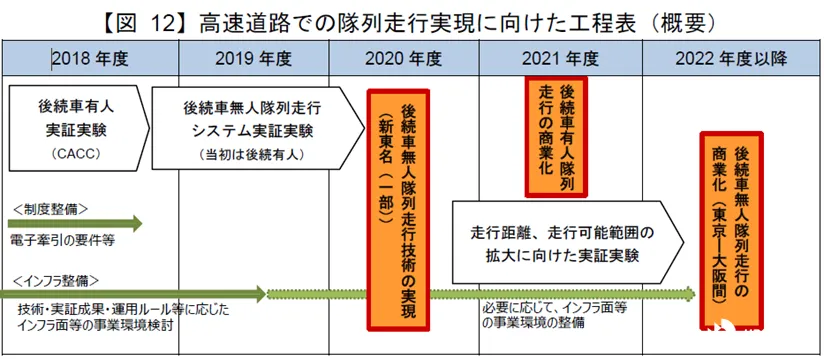
关于商业化时间计划,经产省人员表示,「目标是 2021 年实现有人操作列队跟驰的商业化。2019 年发布的成长战略原计划 2022 年之后实现无人驾驶列队跟驰的商业化,但在实践过程中发现有些情况单凭无人操作列队跟驰技术是很难彻底解决的,可能需要与 L4 级自动驾驶技术组合来力争实现商业化。为此,计划启动面向 L4 级自动驾驶的新项目,2025 年之后实现 L4 级卡车的商业化,希望能够在该 L4 级技术中包含列队跟驰技术」。
关于商业化的具体形式,尚无确定的结论,可能有多种形式,可能由卡车厂商将技术配置到卡车产品上进行销售,也可能有先进 mobility 公司等第三方对车辆进行改装后进行销售,总之目标是便于物流行业应用。







