

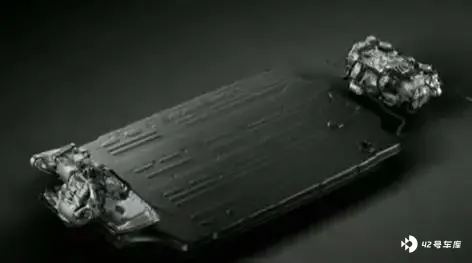
根据 Rich Rebuilds 的拆解视频,还有我手里的资料,Model S Plaid 的三电机系统充分引发了我的好奇心:这玩意为什么要这么设计。
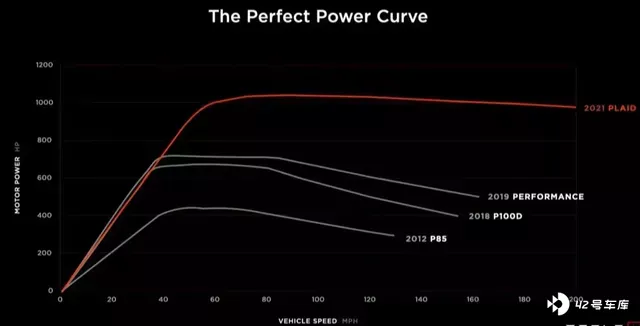
这个 1 前 2 后的驱动系统,能提供 1020 马力,约 760kW 的输出,从不同速度的功率输出特性来看,在 40MPH 以后完爆特斯拉自己之前的驱动系统,真的非常有想象力。因为内部的拆解视频还没出,能看到的主要是它的高压连接和控制。今天就跟大家分享一下这部分内容。
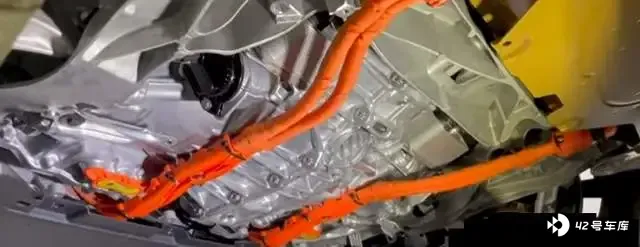
后驱系统和前驱系统的高压连接
特斯拉在整个设计中,后驱系统是采取一体化的方式,把两组驱动系统完整地做成了一个大的整体,如下图所示。电池的高压连接器,左右各有一个,在三电机版本中,从左右拉出来的线,需要在后驱总成绕半圈然后接到逆变器上面。
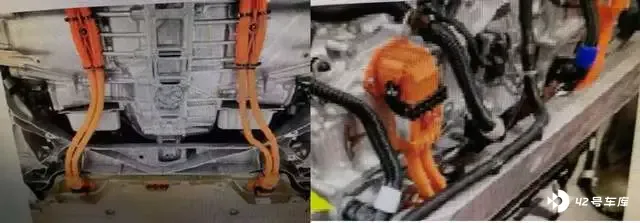
在控制线路图中,特斯拉还给前方的驱动系统配置了两种配置,一个是 PMDU,我的理解就是永磁驱动系统,还配了可选的 INDU,如下图所示。
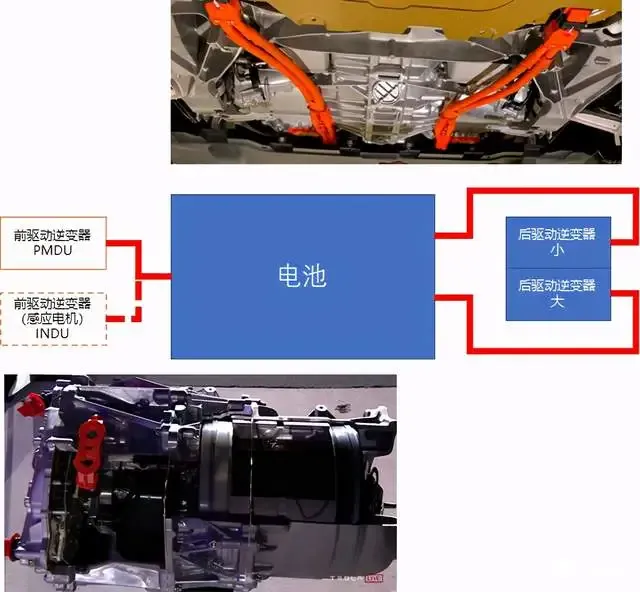
这个驱动系统的设计细节,得全部拆解完以后才能解析,要看 Rich Rebuilds 或者是蒙罗老爷子的拆解进度。
双电机后驱和前驱系统的控制
我仔细查看加速和减速的输入信号,在这套三驱动系统里面,后面两个逆变器基本是相似的,除了 Encoder 的信号,输入包括电源、充电 Proximity 信号检测,HVIL 的回路,油门和刹车的两组信号分别输入到两个后驱的逆变器里面,然后通过一路 CAN PT 进行通信。
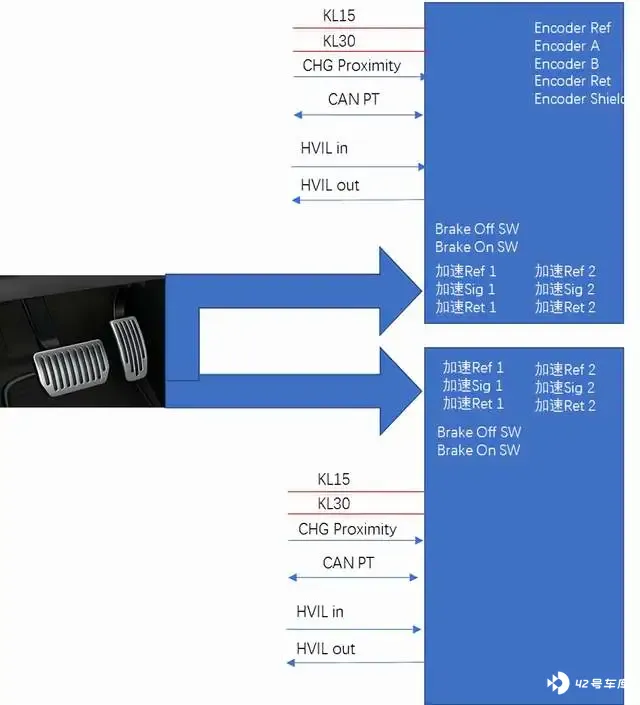
PMDU 和 INDU 两个前驱的驱动系统由于没有单独的前驱设置,所以这里完全依靠 CAN PT 来进行通信控制,只有电源和 HVIL 的回路的输入信号,特别特别简单。我看了好几遍,觉得有点迷糊。
小结:这套系统从功率特性来看是非常牛的;从控制来看,似乎和我们的想象存在差距。根据目前了解的 Model S Plaid 的总线架构,还是围绕 PT CAN、Chassis CAN、Body CAN 和 Body FTCAN 的 Private CAN 几个串行总线来做的。在 IVI 和 Autopilot 控制器,用了一路以太网,连接到仪表用了一路以太网,诊断的数据接口用了一路以太网,在这方面特斯拉的工程师好像不是很讲究。

