撰文 | 冷泽林
编辑 | 王 潘
2022 年 6 月 5 日,马斯克在社交媒体发布公告称,FSD Beta 10.12.2 将扩大推送范围至 10 万辆。
实际上在 5 月底,特斯拉便发布了 FSD Beta 10.12,马斯克称在自动驾驶核心代码上进行了大量更新。主要在无保护左转和交通繁忙场景的决策上迎来了重大升级。
不过彼时仅向部分员工推送,并不包含驾驶分达标的车主,而最新版本的推送已经扩大至 10 万辆。
在近日参加 「All-In-Summit」 技术会时,马斯克还宣称预计今年将大幅增加参与 FSD Beta 版本的测试人数,或将扩大至 100 万人。
目前特斯拉 FSD Beta 版本仅在美国及加拿大进行推送,而欧洲市场将是特斯拉的下一个目标,中国市场暂未有更多消息。不过随着今年下半年车企城市道路导航辅助驾驶的升级,特斯拉 FSD Beta 或许也有望进入国内市场。
「零地图数据」 的自动驾驶
特斯拉 FSD Beta 10.12 版本主要升级了 「无保护左转场景」 的决策框架,增强了鲁棒性;提升怠速模式下的可见性;规划车道选择时更好地融合目标轨迹预测信息;减少了对行人和骑行人地速度、角度预测误差等等。
其中,较为明显的是可视化能力的提升,最新的 UI 系统中可以识别车辆打开车门的状态并以橙色标注,同时提升了建模的精细化。
而不少升级后的车主在社交媒体频繁使用的一个词是 「smooth」—— 顺滑。
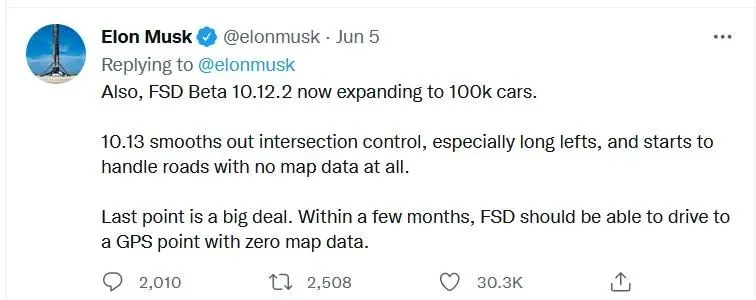
此外,马斯克还提到,FSD Beta 10.13 版本还将平滑交叉路口控制,尤其是长左转场景下的能力。
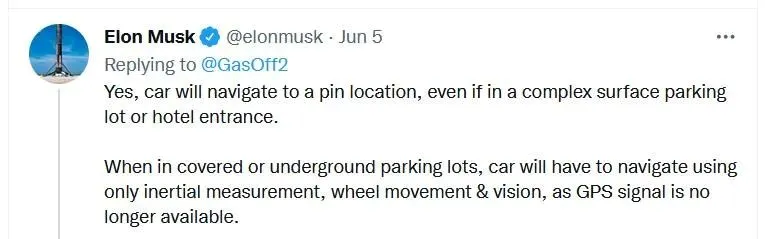
其中重要的是,几个月后 FSD 将开始处理 「无地图数据」 道路。
由于特斯拉本身不采用高精地图,因此这里的无地图数据道路指向也只有两个选择,一个是普通导航地图,另一个则是内部道路。
而在之后的回答中马斯克点明了所指的是后一种情况,即在 GPS 信号不可使用的地上或地下停车场中,汽车将使用惯性测量、车轮运动和视觉导航完成自动驾驶。
这种能力类似于国内小鹏汽车 VPA 记忆泊车的功能,不过两者在具体功能和实现方式上或许还存在差异。
小鹏 VPA 功能需要驾驶员手动驾驶一遍路线后,通过小鹏汽车开发的 「语义地图 + 匹配算法」 重现记忆路线。
即手动驾驶过程中车辆通过传感器采集和识别停车场环境元素以及车辆位置信息,融合生成鸟瞰视角的环境信息,当功能启用时再进行相互对照,调整行驶路线。
而马斯克并未提到是否需要车辆提前学习或者说是否是每种情况都需要学习。
不过,小鹏 VPA 仅支持地下停车场,而马斯克的原话中还包括了地上停车场以及酒店入口等场景。
光子出行推测,一方面由于地上停车场受到天气变化影响较大,另一方面往往地上停车场可供车辆采集的 「地标元素」 较少,两者都难以完成可靠的语义地图搭建和使用中实现对照,因此小鹏汽车并未将该场景纳入 VPA 功能中。
虽然小鹏在今年初更新了跨楼层的记忆泊车(VPA-L),但是在引入 「L」(Lidar)激光雷达的基础上实现的。激光雷达的存在为以往的 2D 信息增添了新维度,使得车辆上下坡导致摄像头倾角发生变化时也能读取到信息,而特斯拉只能依靠纯视觉方案。
如果这样来看,马斯克口中的 「零地图数据」 行驶和国内主流厂商的实现方式并不一样。
值得注意的是,小鹏或许也能通过类似 「众包」 的方法实现不学习便可自动泊车的功能。在小鹏的记忆泊车功能中,支持用户分享和官方推荐(如小鹏充电桩路线)路线,以及最新更新的沿途车位泊入功能。
当分享路线足够多覆盖范围足够广时,车辆也能在大部分陌生停车场实现自动泊车。在合规的情况下,并不排除小鹏后期可以通过奖励的形式鼓励用户上传记忆泊车路线。
陷入 「幽灵刹车」 事件
今年以来,主流车企的新车几乎都采用了摄像头 + 激光雷达 + 高精地图的方案,而特斯拉却一直坚持纯视觉方案。
关于激光雷达融合的算法和纯视觉算法的争论一直都未停歇,孰优孰劣现在也暂无定论。前者对于硬件、测绘等有着较高的要求,而后者对于单车的算法和智能程度有着较高的要求。
不过就在特斯拉大规模推送 FSD 10.12.2 的前几天,美国国家公路交通安全管理局(NHTSA)在一份文件中表示,自今年 2 月以来,,有关特斯拉意外刹车的投诉从 354 起上升至 758 起。
同时,NHTSA 要求特斯拉在 6 月 20 日前就此问题作出回应。当然暂时还没等来特斯拉关于这件事的回应,而是等来了马斯克裁员 10% 的消息。
不知是否有种 「挟天子以令诸侯」 的意味在其中。
根据 NHTSA 调查了约 41.6 万辆特斯拉 Model 3 和 Model Y 的报告显示,这种 「幽灵刹车」 现象会在高速驾驶状态下突然自动刹车,与此前国内车主投诉的 「刹车失灵」 事件并非同一种类型。
不过,在 10.12 版本的升级中有一条提到了,通过更好地融合车道结构和对黄色信号灯的识别信息,降低了因交通信号灯造成的误刹车。
当然,国内目前主流车企虽然宣称将陆续在今年实现城市导航辅助驾驶,但也是分批次实现,需要标定、测试以及高精地图的行政审批等条件。

同时,具体的能力并没有得到实际验证,在目前依靠高精地图的高速或城市快速道路的导航驾驶中也出现了不少事故。在当下看来,两种路线并未分出胜负,自动驾驶仍旧道阻且长。