


HI,大家好,大包子狸又来了。
还记得在将近三年前,小鹏刚刚放出高速 NGP 的视频的时候,大包子狸就写过一篇关于 NGP 宣传视频的分析,当时在小鹏社区获得了当月热帖。一周前,小鹏又正式释放了城市 NGP 的体验视频,作为一个智能辅助驾驶的爱好者当然不能错过这个几乎,一起来看看大包子狸的分析吧。
城市 NGP 的综合介绍
小鹏目前的城市 NGP 功能是实现在 P5 的车型上,而 P5 相比较 P7 主要进步在增加了两颗激光雷达和城市高级辅助驾驶地图上。当然,在视觉算法层面,P5 正在实现视觉层面更优化的算法和更好的高精地图的融合,这一点在硬件上可以看出,实际上 P5 和后续交付的 P7 的前向视觉装置都不再使用一颗博世的单目视觉装置提供冗余,尽管 Blood 旌旗老师在这里对 P7 的单目摄像头提出了新的认知和看法,但实际上无论是在 P7 的发布会上,还是后来个人了解到的一些情况上,都有证据表明,该单目摄像头是为安全冗余而存在的博世套件,当然该套件也为 AEB 服务,因为彼时的小鹏,还未能在视觉基础上自研 AEB。
所以,这也是在视频中,吴新宙非常自豪的宣布,小鹏是世界上唯一一家在 20 万左右价位实现城市辅助导航的企业,P5 也是目前为止唯一一款 20 万左右价位实现城市辅助驾驶能力的产品。所以,在 P5 上市的时候,我一直非常推荐选择 XP3.5 版本,毕竟在这个价格区间使用城市辅助驾驶,P5 几乎是近期内唯一的上车机会了。
城市 NGP 实现了哪些场景能力
废话不多说,逐项分析下城市 NGP 都实现了哪些场景能力。
点到点的城市路段导航辅助驾驶能力
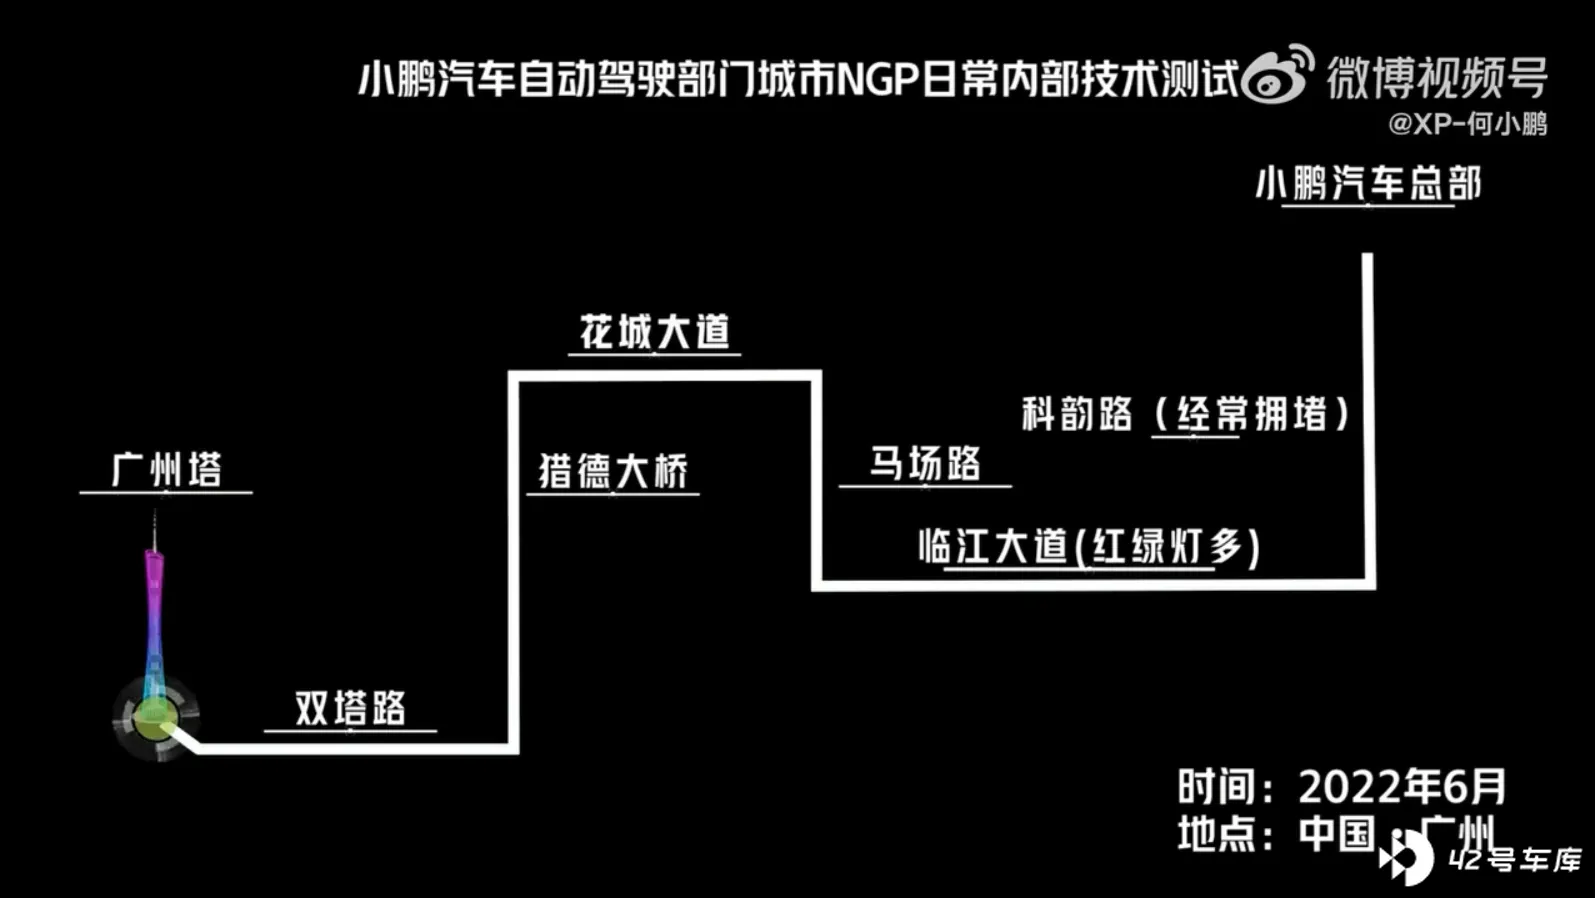
在视频中,我们可以看到,P5 规划了一条从小鹏汽车总部开往广州塔的道路,在这个规划中,P5 实现了从 「小鹏汽车总部附近道路」 到 「广州塔附近道路」 的全程辅助驾驶,在辅助驾驶过程中,驾驶员在监控车辆的情况下,车辆可以根据导航和路况,自动实现行驶,变道,红绿灯识别,转弯,调头等各种情况应对。
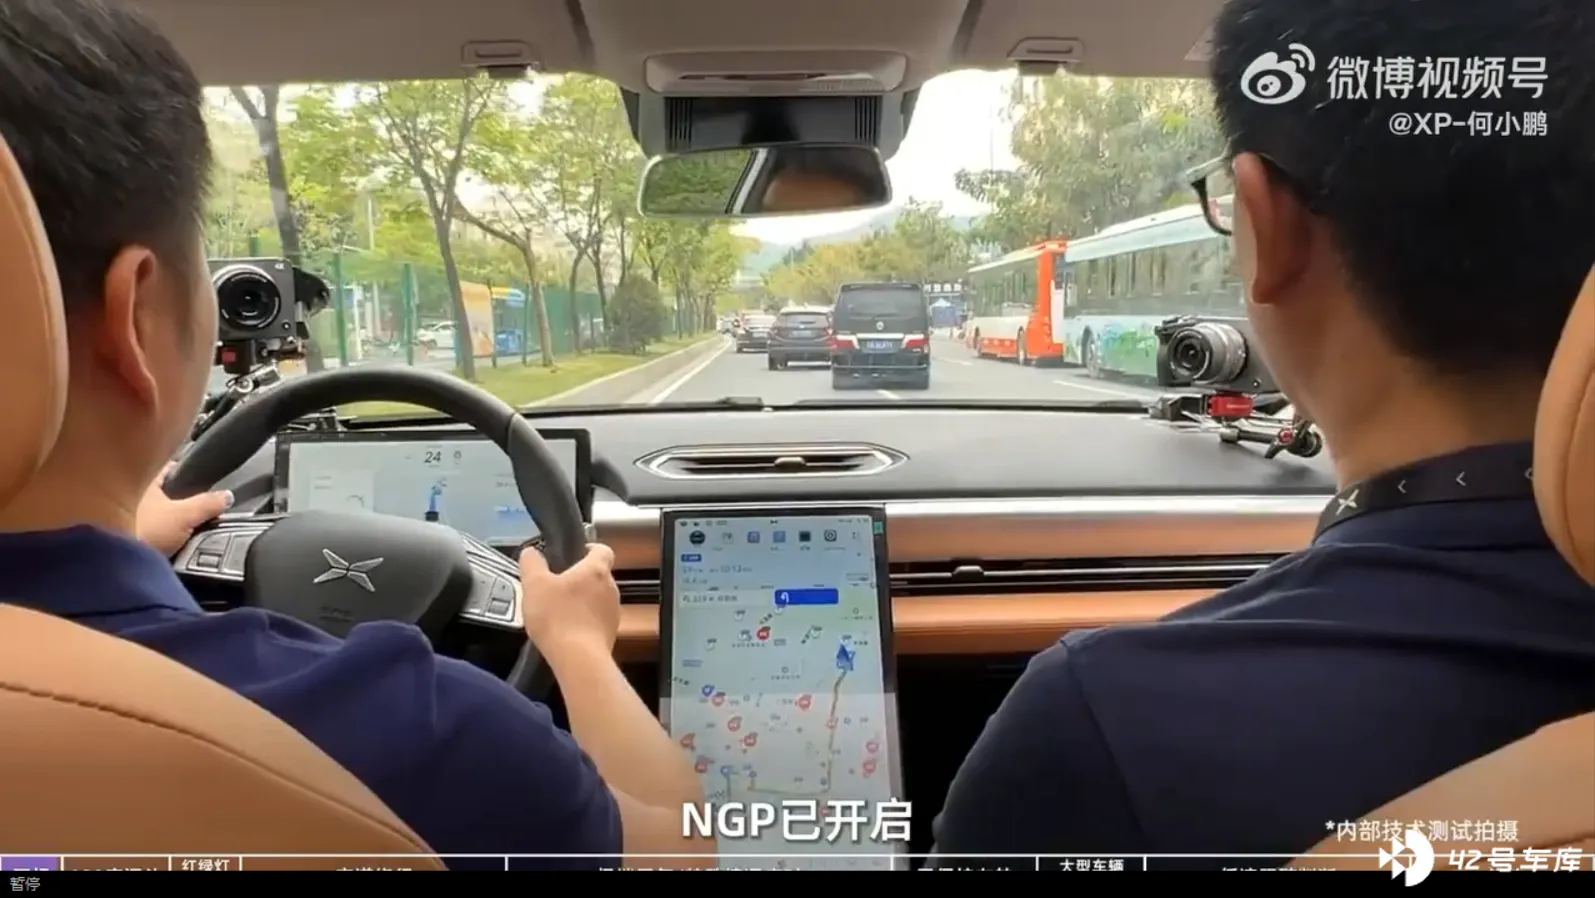
但是这里值得反复强调的一点,城市 NGP 不同于去年 1024 上展示的 「全场景辅助驾驶能力」,城市 NGP 实际上特指在城市路段开启 NGP 的能力,这个要求地图上的点到点都处在城市路段这一功能,比如在这次体验行程中,并不是像上次全场景体验中,从地下车库就开启,也不是在小鹏园区内就开启,而是一定要到了城市道路上才能开始城市 NGP。个人理解全场景辅助驾驶能力,需要到 G9 车型上才能实现,在 P5 上无法实现全场景的串联整合能力。
U 型弯道调头能力
180 度车道的调头能力是比较重要的城市辅助驾驶能力场景考验,主要是车辆要在行驶的道路上实现变化方向的路口调头,这里主要有两个考验:
-
路口复杂情况下,对周边情况的感知和处理能力。
-
大曲率调头工况,车辆的最大过弯能力。
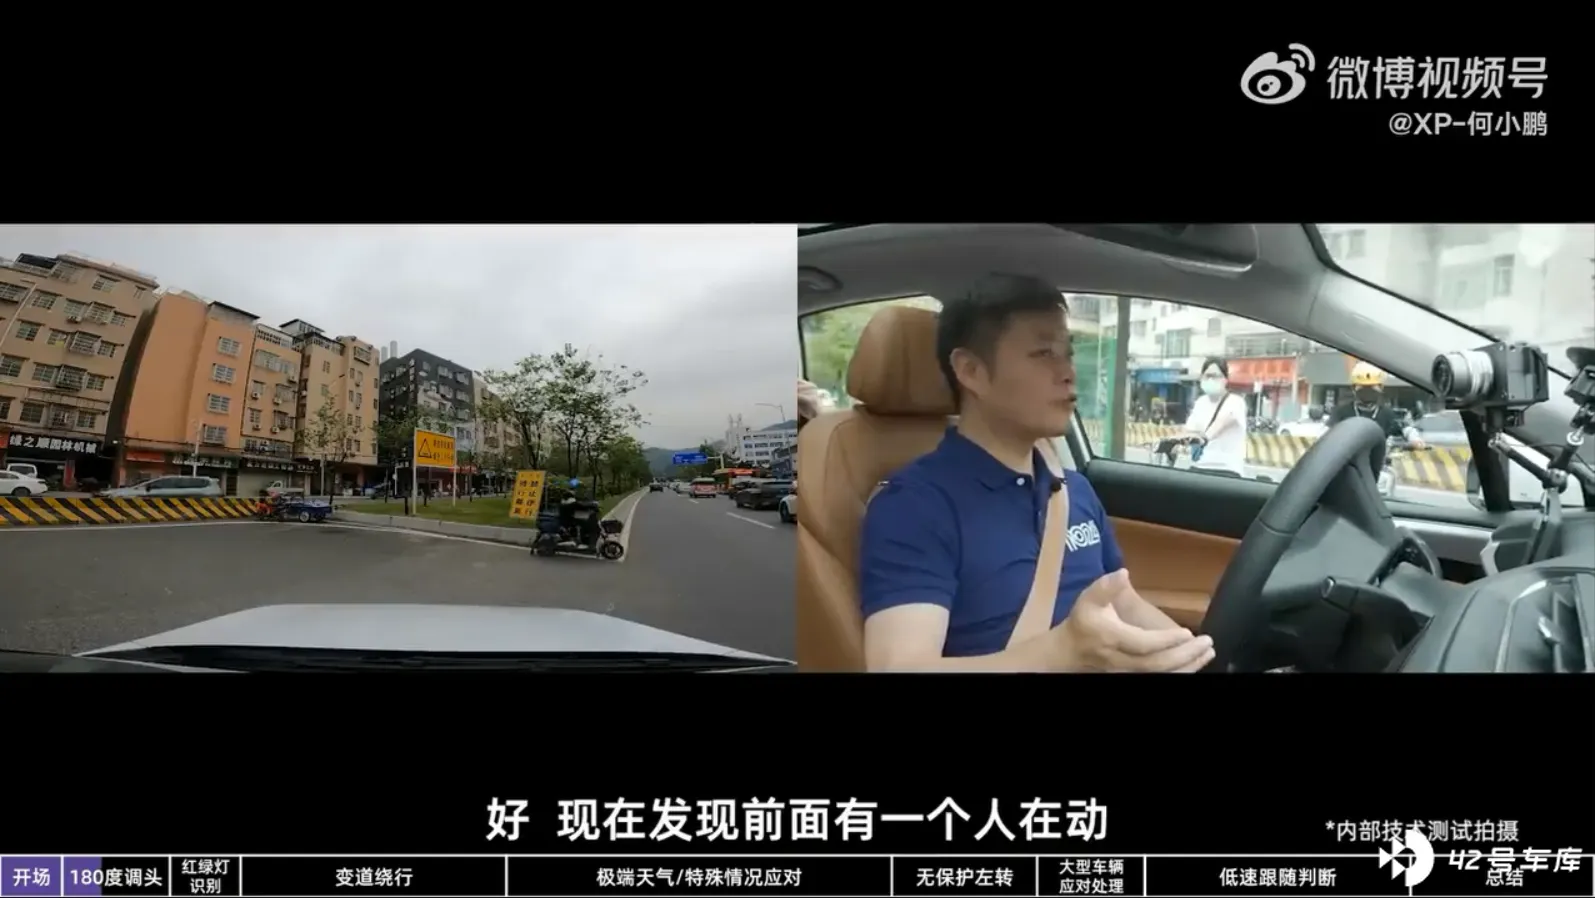
小鹏展示的这个过弯场景是一个相对少见的路口,就是在路当中的豁口进行转弯调头,这个路口我在广州也开过,确实是因为路宽比较窄,所以车辆过去以后距离非常有限,我记得我当时好像也是要 R 档切一次方向才能通过。在 P5 上来看,P5 准确的感知了路口有非机动车存在,并及时进行了制动,让非机动车离开后,继续一把通过了弯道,在这里实际上 P5 应用了多重能力,比如对非机动车的感知(刹停),利用高精梯度对快要转弯的预测(接近道口前减速),转过弯以后对水泥墙的感知(轻微带一下刹车,降低车辆非常接近隔离带后的紧张感),使得车辆顺利的通过这个路口。
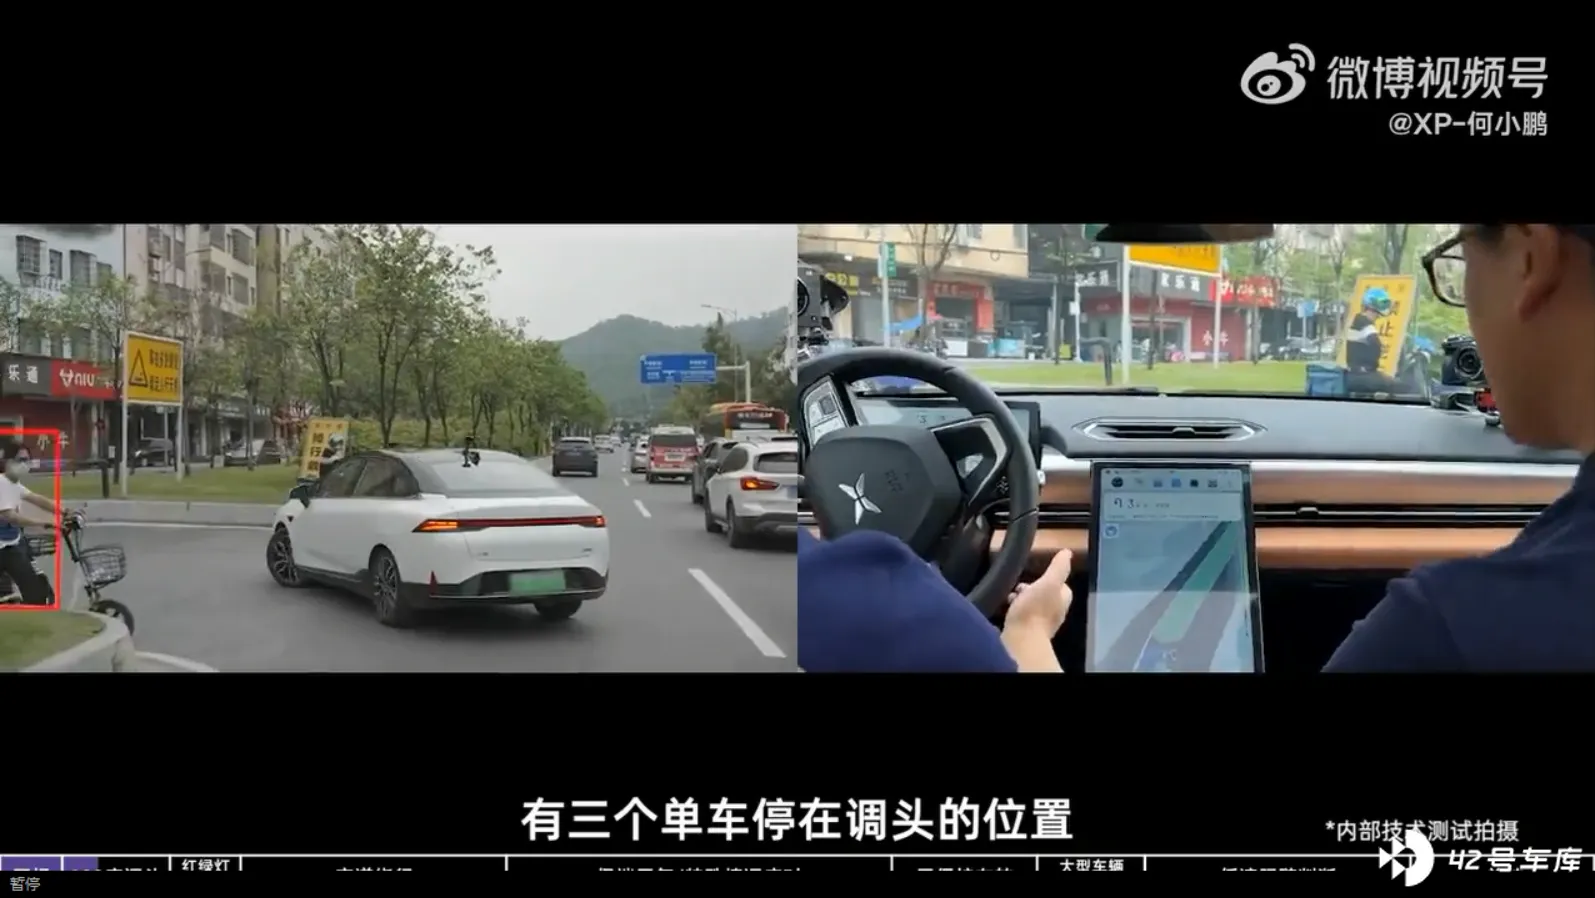
但是,实际上这个路口体验也存在着挑战,比如在检测到右前方有蓝色的外卖电瓶车的时候,P5 进行了制动(刹停),其实这个时候的电瓶车距离 P5 依然有一定的距离,在这个情况下,如果是人类驾驶基本上会继续行驶,因为明显的该电瓶车不具有威胁到我方车辆的意图,但是视频中 P5 无法做出这样的判断。又比如在绕行通过后,因为 P5 的车辆较小一次性通过了调头,如果是更大的 G9,当转弯无法一次性过去的情况下,城市 NGP 可以回通过倒车调整车位继续行驶么?这里依然还不确定。
红绿灯识别和启停
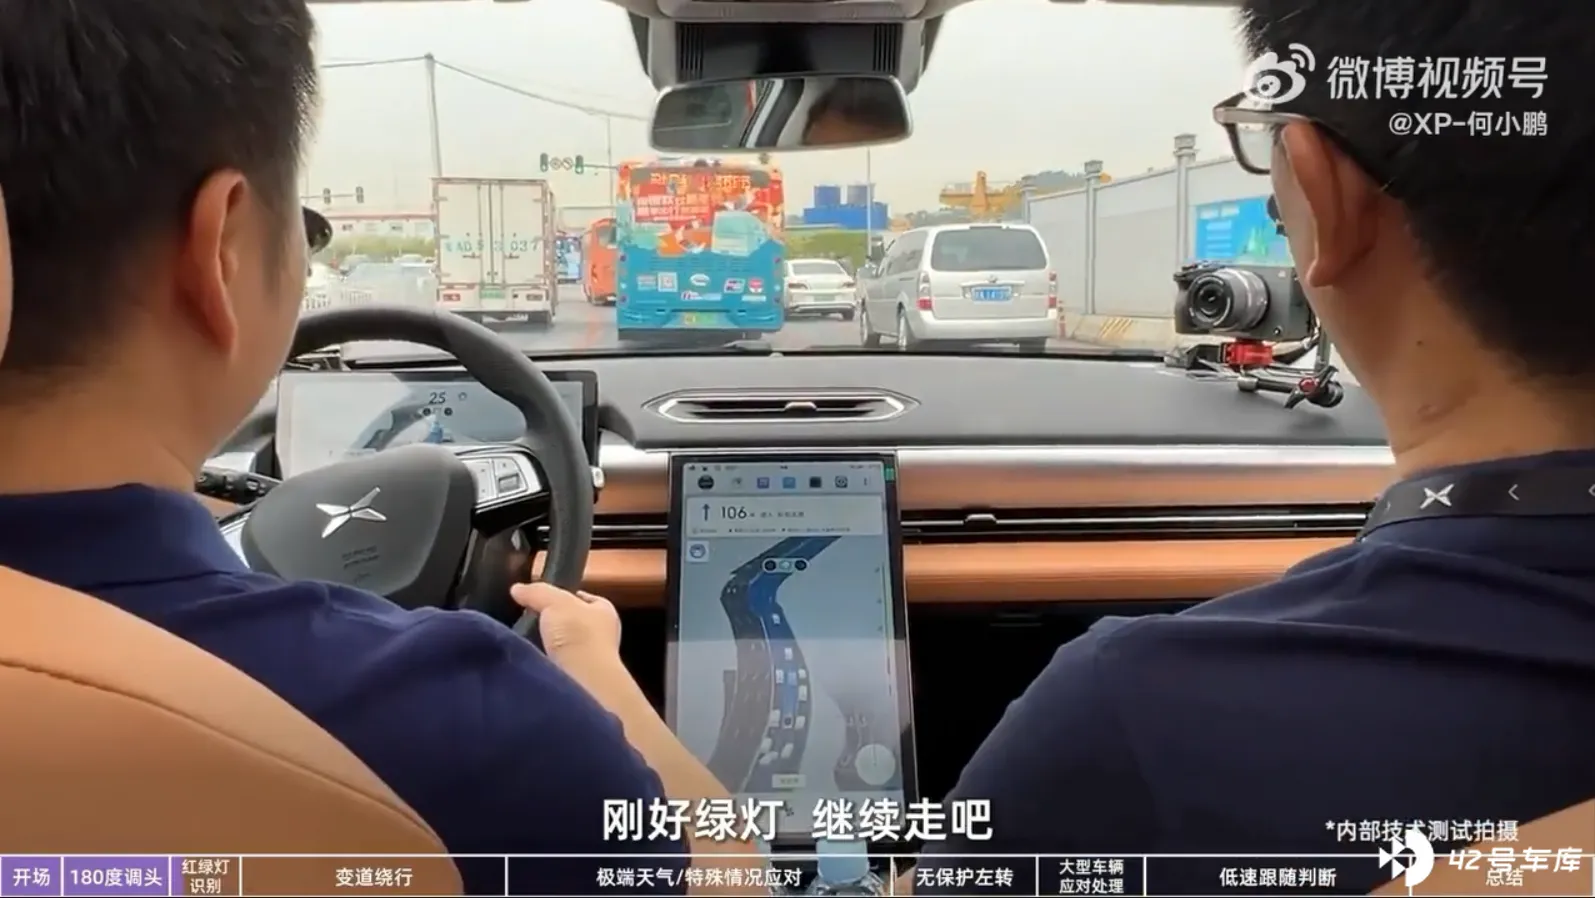
在城市道路和高架道路最大的不同,就是红绿灯了。在城市道路上会遇到超多次的红绿灯,在这个情况下,P5 可以准确通过视觉能力(并非通过 V2X)获得红绿灯的信号,并自动启停车辆。在下面的图片中,P5 中间的大屏上,准确显示了绿灯的情况,而实际上此时距离绿灯路口还有一定的距离。
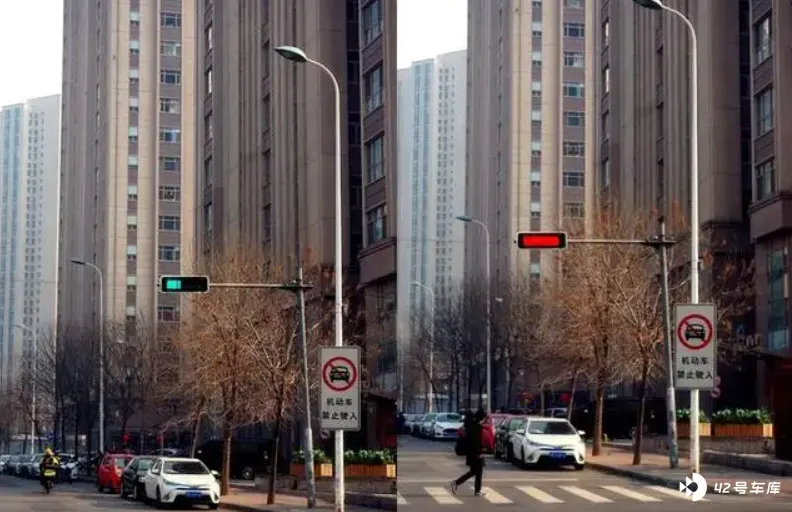
这个场景下的主要挑战是对红绿灯的识别不准确,因为目前国内的红绿灯实际上款式完全不同,比如在天津的路上,你会看到这样的异形红绿灯,在这种情况下 P5 是否能够识别和应对,也是一个不确定的因素。另外,也许黄灯闪烁情况应该如何处理,也许也是另一个挑战场景。
绕行能力
城市道路行车,尤其在目前的实际情况下, 绕行是一个必然会发生的事情,比如隔壁车道有车加塞,我方选择车道内轻微绕行阻止加塞。又比如有压线行驶车辆,绕行快速通过。前方车辆停车上下客,我方车辆绕过停止车辆。
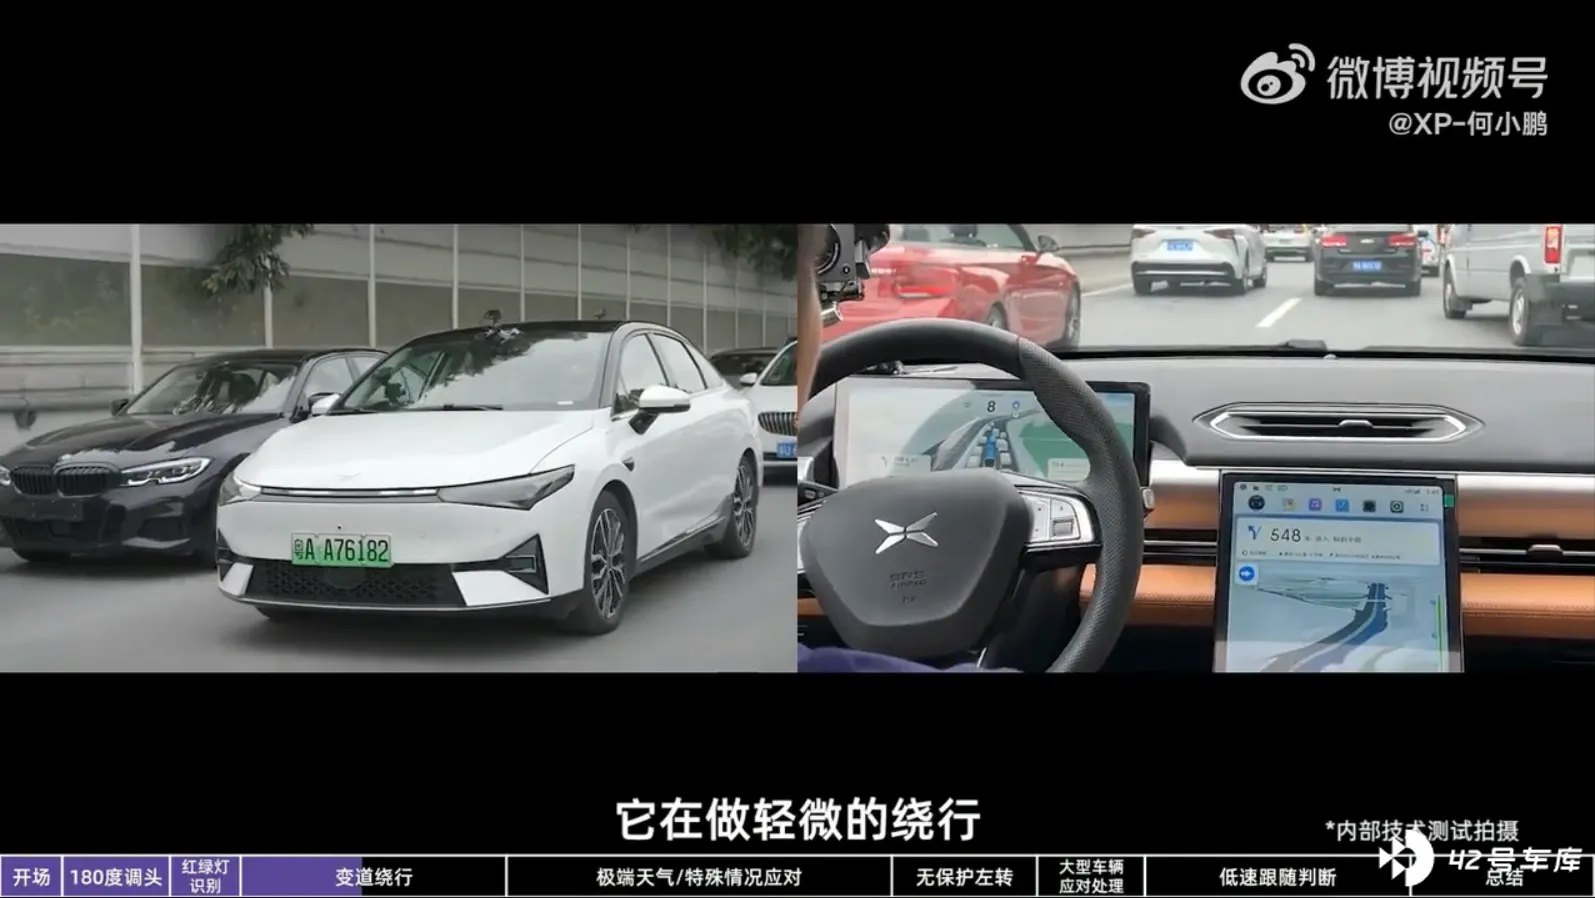
在视频里,P5 展示了一定的绕行能力,尤其是针对右方来车又插入的情况下,P5 并不是一味的礼让,其实是感知到右侧车辆开始加塞的动作以后,开始进行一定的绕行(如下图),其实这等于是一次博弈,如果对方车辆加速加塞,P5 就会进行减速和停车避让,如果对方车辆停止加塞,P5 则绕行成功。这在某种程度上也是体现了 「防加塞」 的功能。通过这样的绕行能力,可以增大车辆行驶的连贯性,避免因为诸多其他原因,影响城市辅助驾驶的效率。
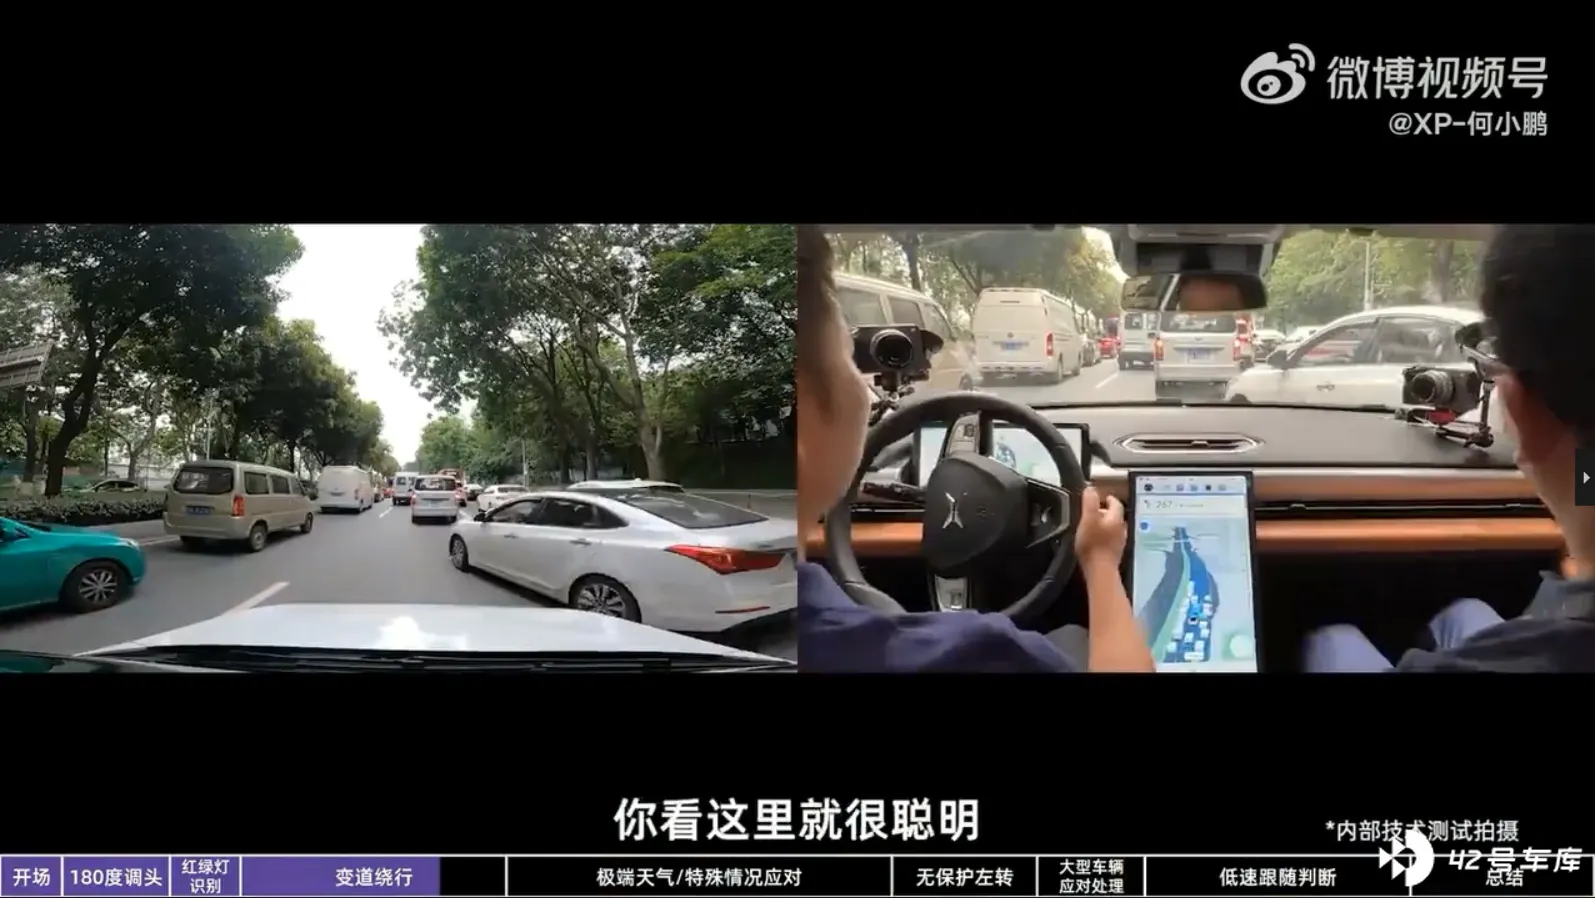
但是,P5 的预测和博弈并不是一定准确的,比如在下图中,你会明显的看到 P5 现在正在通过这个匝道,系统选择了靠住右边行驶,其实这个逻辑我是没有看懂的,右边有明显的障碍物和警告桩,左边的车辆并没有任何侵入的迹象,在这个情况下,为什么车辆要贴住右边边线行驶,这样无疑会给驾驶员带来很大的压力。
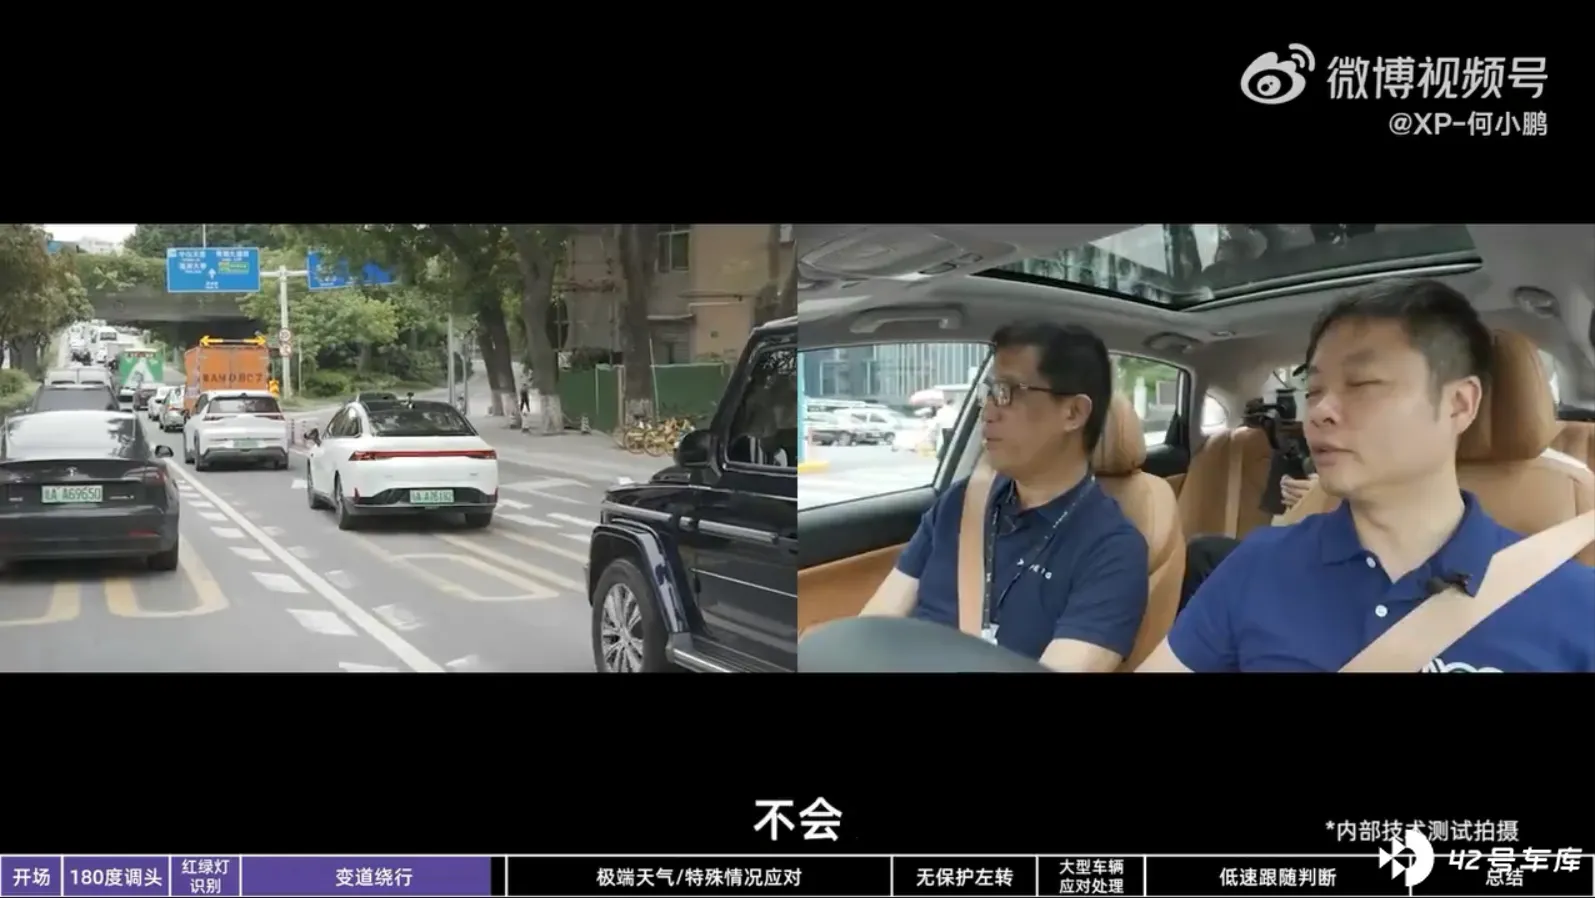
当然,在节目中吴新宙也公布了现行版本的城市 NGP 的绕行边界,比如有实现内绝对不会压出实线进行绕行,对待完全静止的车辆会执行绕行,但停车上下课那种似走非走的场景,就很难做到持续绕行。
无保护左转
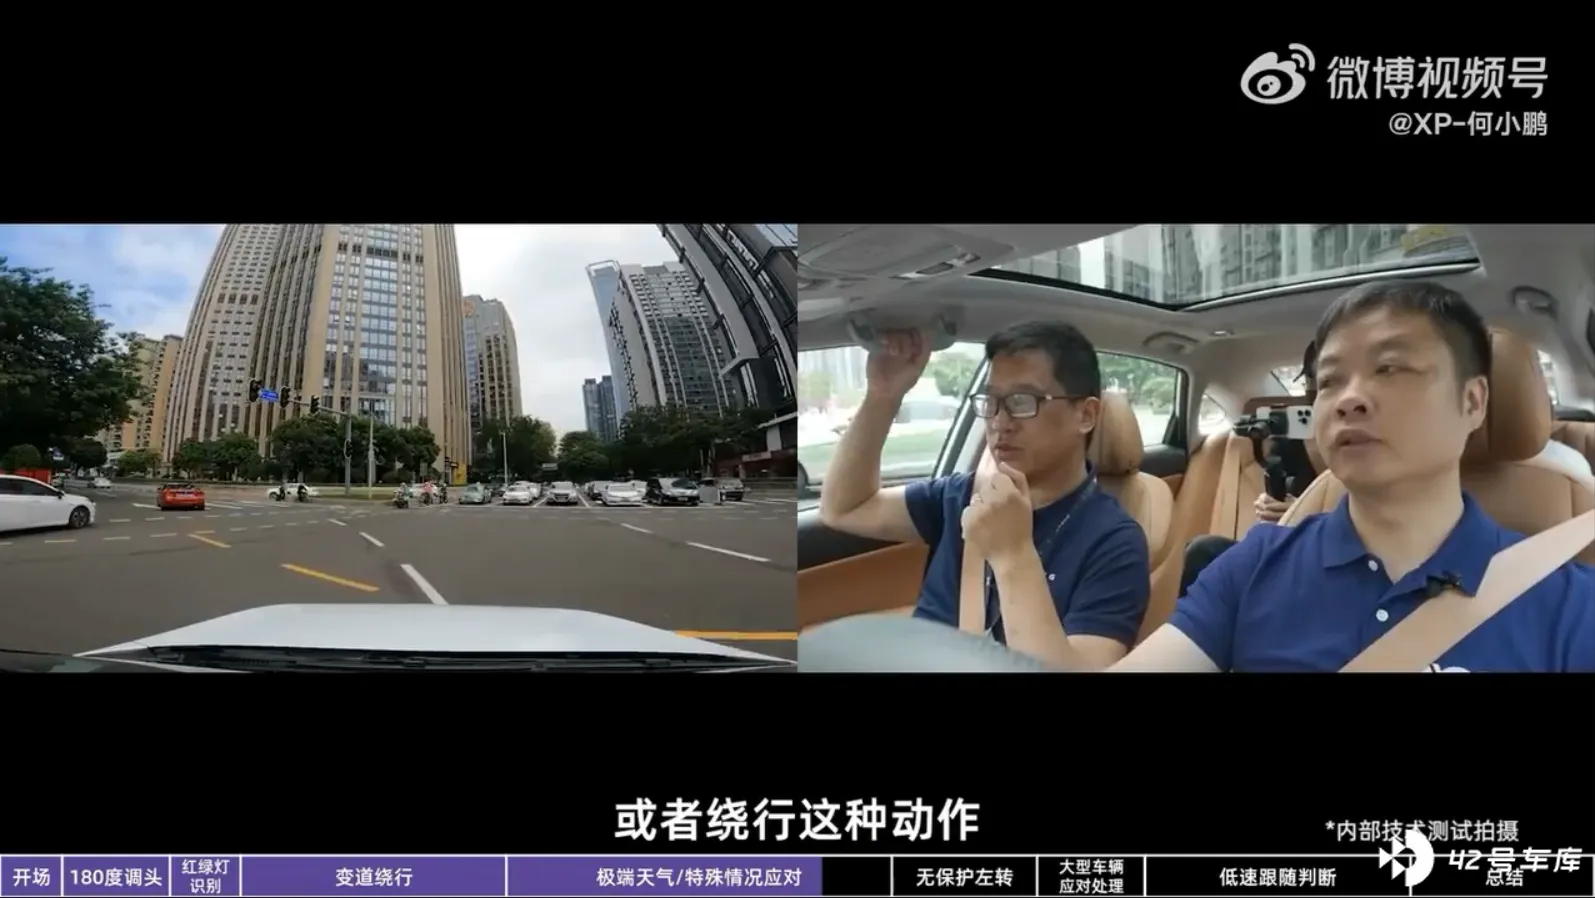
这个场景,其实就是城市场景下的转弯能力测试。在这个工况下的亮点在于,P5 的转弯不依托于车道线实现,P5 通过车道线,周边车辆的运动轨迹和高精地图定位来提供多重验证,比如在视频的左转过程中,由于来自于侧面车辆的毕竟,P5 就在虚线情况下向右侧进行偏离,确保了行车安全和过弯效率。
激光雷达的可行驶空间理念
吴新宙在视频中介绍了激光雷达和视觉的不同之处,简单的说,视觉算法一定要认出他看到的东西是什么,才会做出相应的判断。而激光雷达虽然不一定能认出是什么,但是至少知道这是一个东西。在这个基础上,形成了一个 「可行驶空间的概念」。
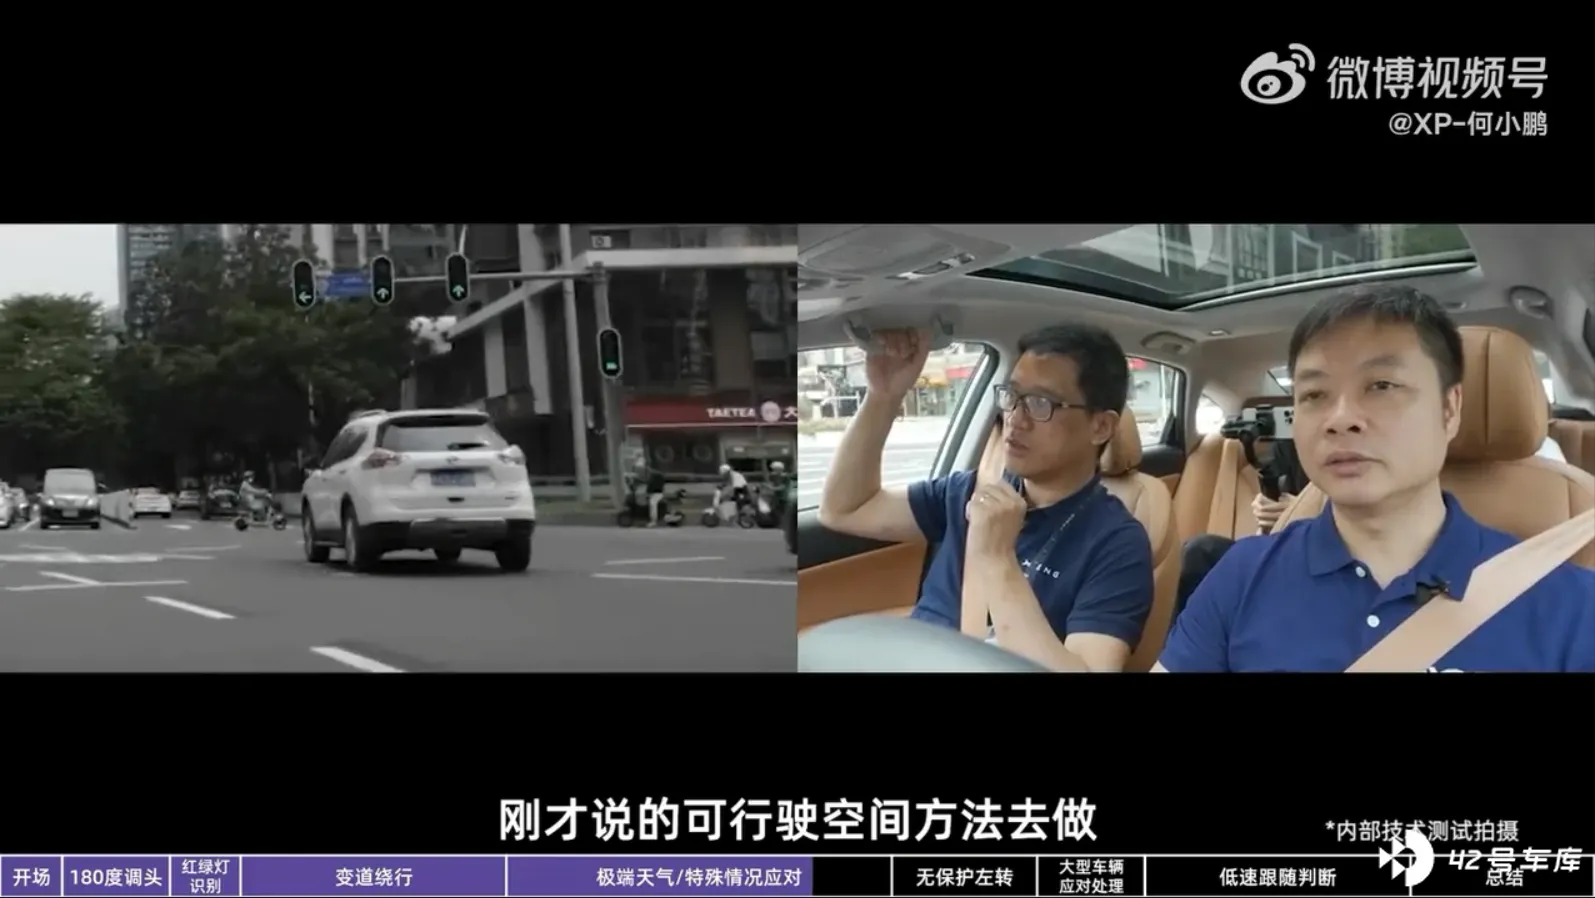
举个例子,前面很远的卡车上掉下来一个大玩具熊,这个熊半蹲在路上,视觉摄像头会捕捉到这个事物,但是因为我们的算法模型里没有 「半蹲的玩具熊」 这个模型,那么我们的视觉就会当做这个东西是不存在的,是不能识别的物体,不存在的。(这里肯定有人要问,为什么要当做不存在,把不认识的都当做存在不行么?不行,因为视觉摄像头里看到的东西太多了,如果什么东西都当做存在,这个车几乎没法前进了)。
但是激光雷达就不同了,主动光源发射出去,返回的点云数据重构了物体的 3D 结构,即便是没告诉激光雷达这个 3D 结构是半蹲的熊,但是激光雷达至少明白 「有个大家伙在前进的路上」,可能需要减速了。从另一个角度,激光雷达也可以形成一个哪些空间里是没有障碍的道路,这就是所谓的 「可行驶空间」。通过这个理念,可以增强车辆在城市路面的行驶能力。
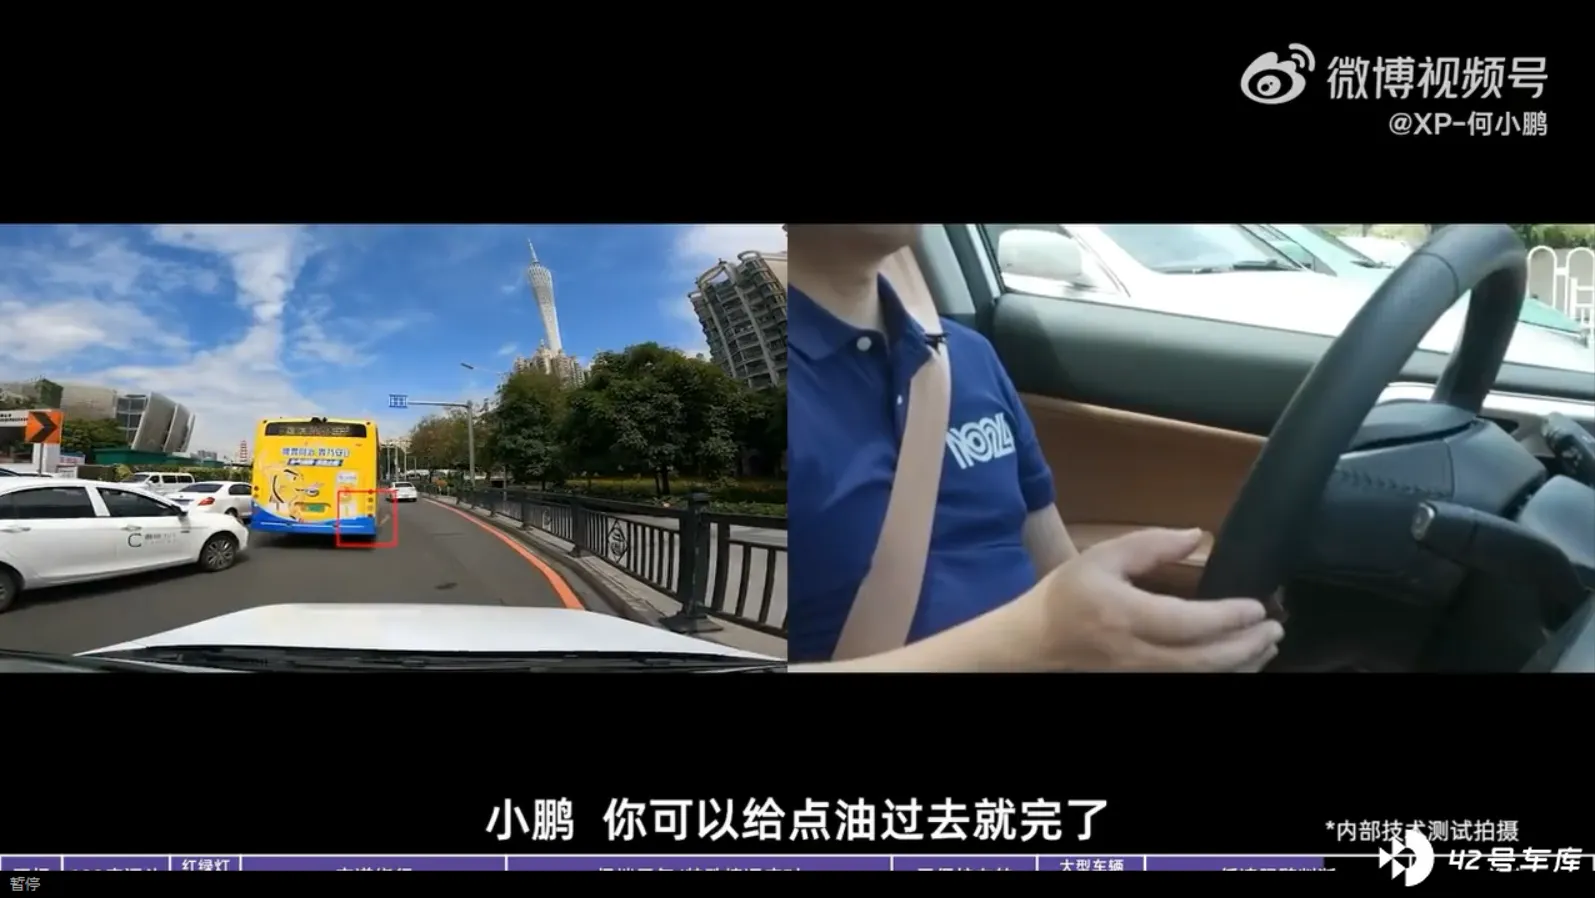
然而,这个可行驶空间也并非万能,比如在上图的场景下,其实公交车的一角有略微占位,但是 P5 依然认为车辆没有行驶空间可以通过,车辆也并没有在这个情况下进行绕行或者横向挪移,这其实就是一个体验比较糟糕的场景,因为现实生活中,这个场景一定会被后面的跟车催,毕竟明明能走,你就是不走,难道是故意堵我么?
更精细的模拟辅助驾驶显示系统
专门详细看了中控屏上的模拟辅助驾驶显示画面,其实还是有很多不同,在开启城市 NGP 和激光雷达加持的情况下, 识别车辆的范围更广了,比如下面这张图,明显可见对周边车辆的感知的宽广态势,图中最前的车辆甚至在红绿灯下,距离前车大概有四辆车以上的距离。
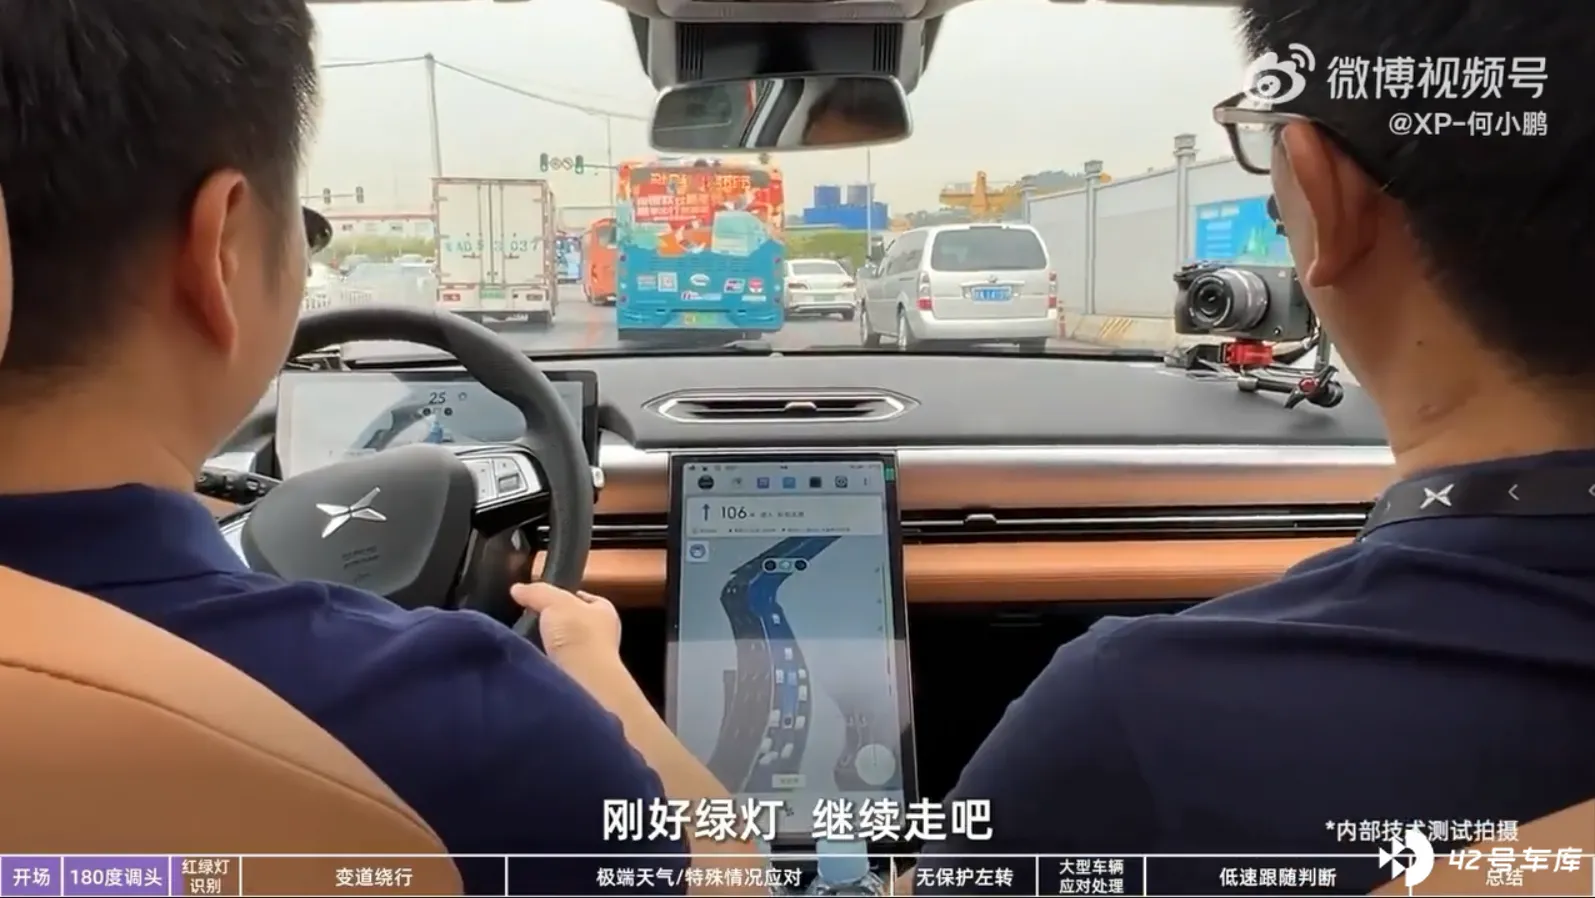
对横向来车的识别,在路口的工况下,可以清楚的在辅助驾驶模拟界面上看到横向的大型公交车,相信在横向感知上,P5 的能力实际上是有了一定的进步的。
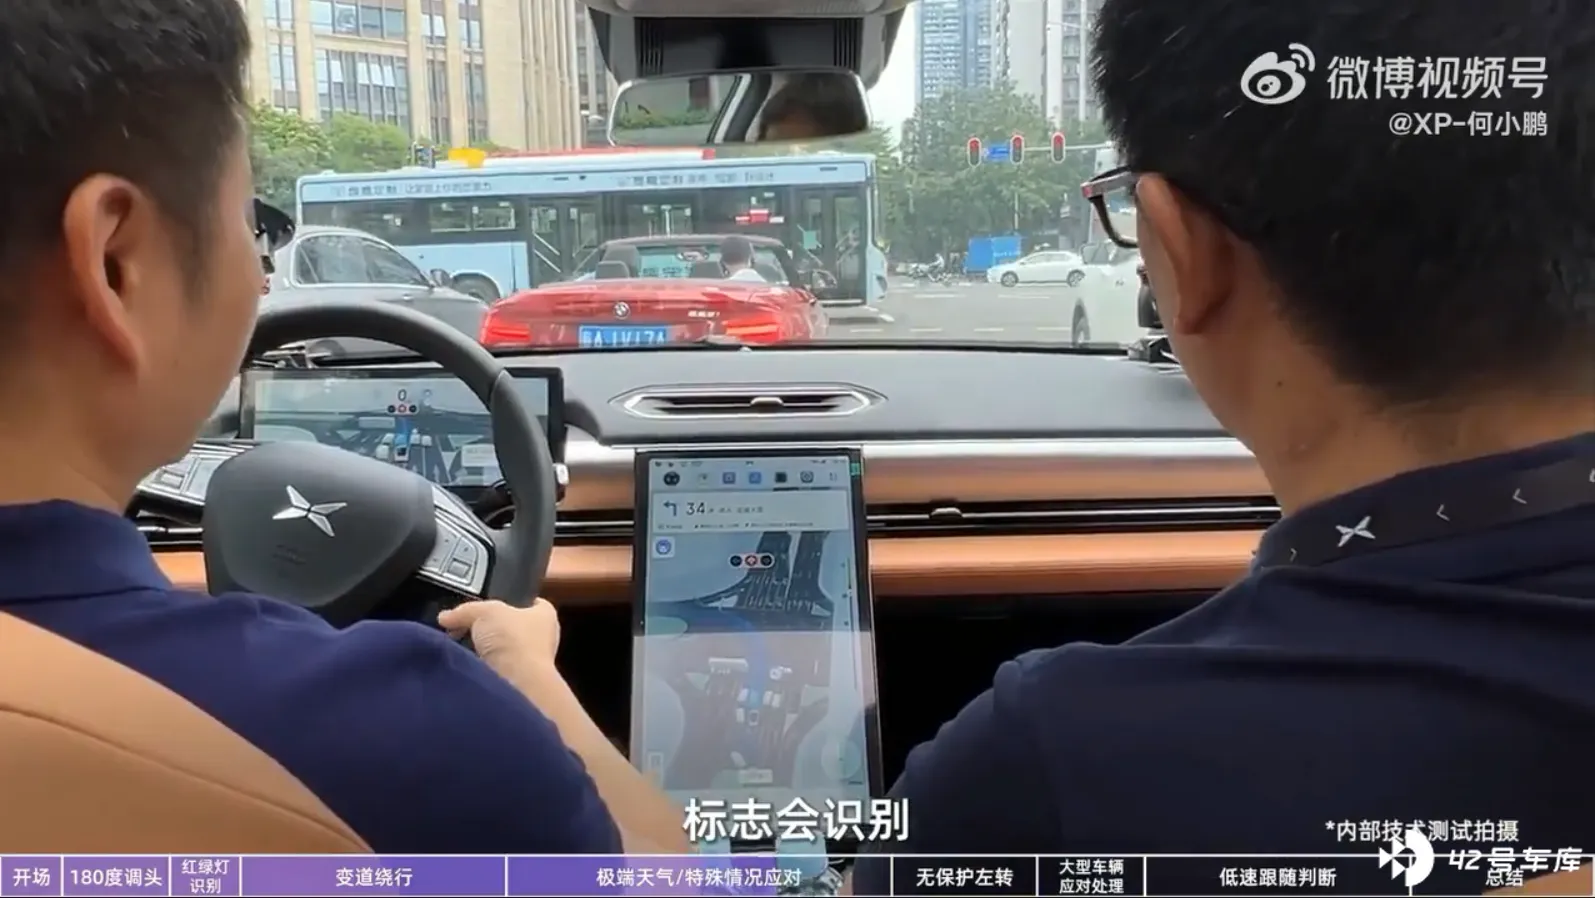
对车辆真实方向的模拟,在原来 P7 的模拟系统感知上,对车辆的方向(比如,车头向什么方位)其实是没有准确的区分的,只能勉强告诉你,这里有一个车。但是这次 P5 上的模拟有了很大的进步,比如在下面图中,即便是对向的转弯车辆,也可以准确识别和显示。
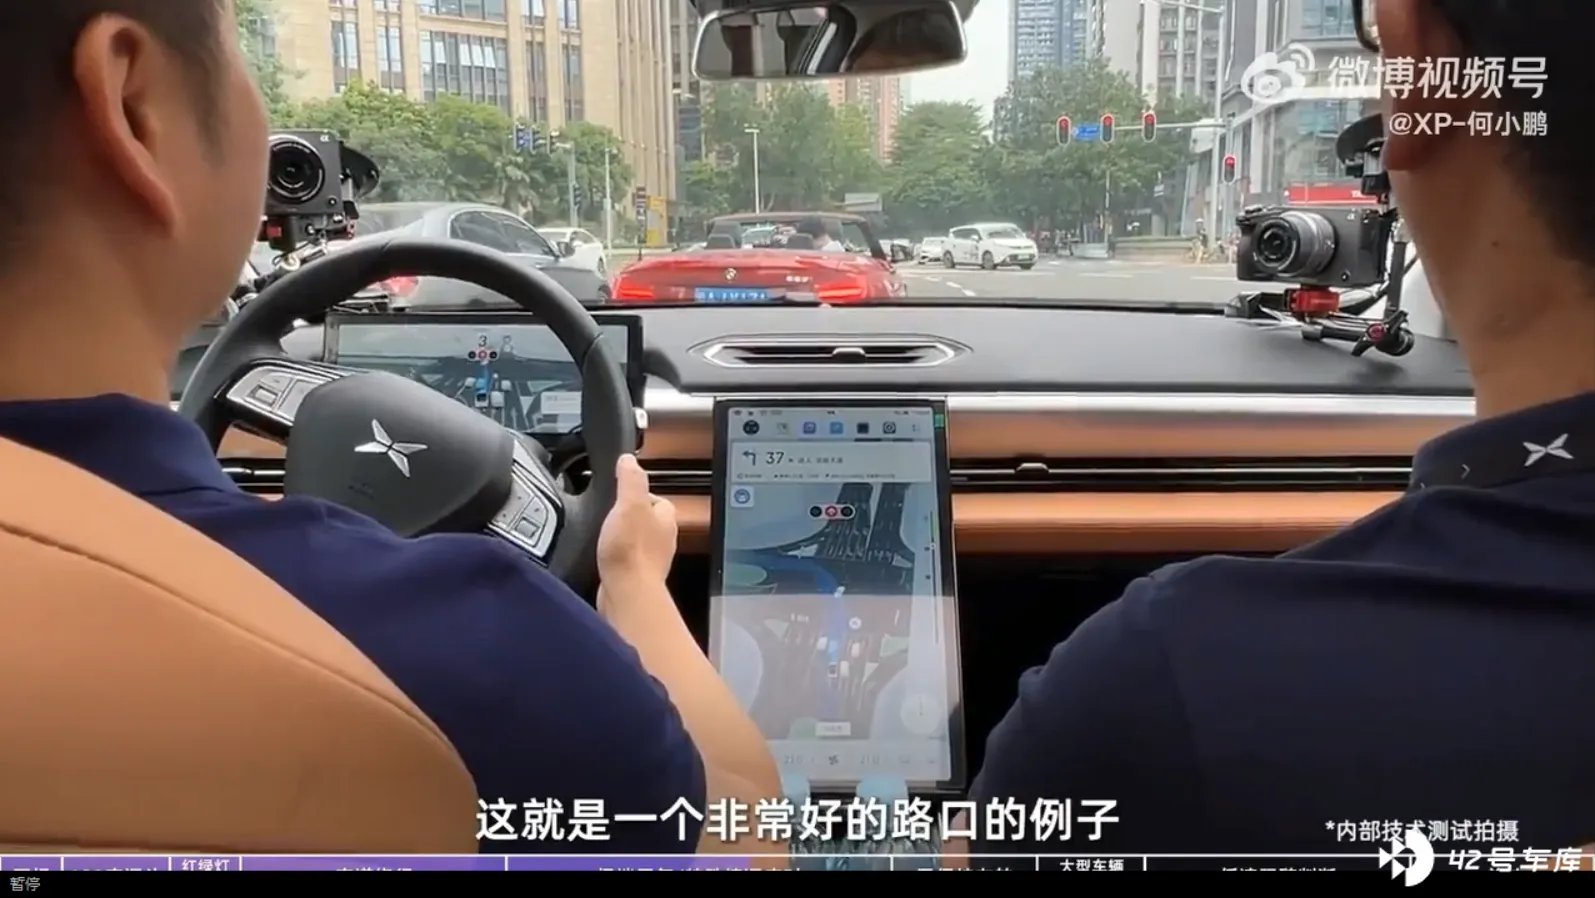
重构的仪表盘模拟
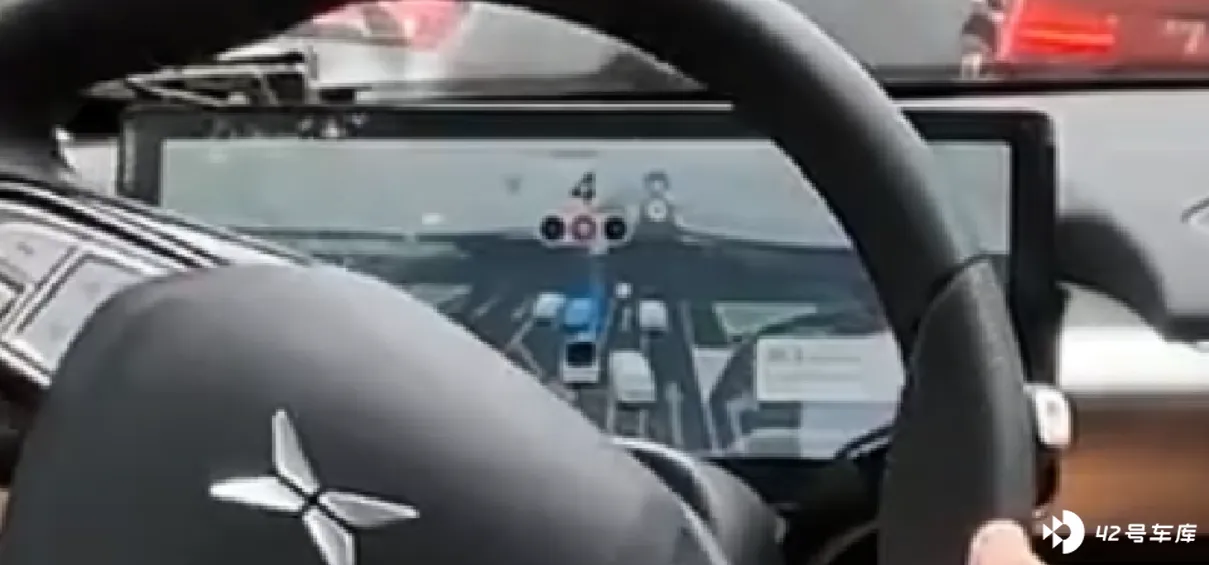
在开启城市 NGP 之后,不仅仅是中控屏,实际上在仪表盘里,也提供了浸润式的辅助驾驶模拟图像,而将其他的显示按照卡片的模式模拟放在周边,这点必须实名制好评,原来 P7 的仪表盘模拟确实做的太简单了,这次浸润式的模拟辅助驾驶仪表盘图像,应该算是当下量产车中最强辅助驾驶模拟了。
更人性化的语音提示
在体验视频中,小 P 实际上全程在和使用用户主动交互,比如在急刹的时候提示 「对不起,刹车有点急」,「前面是绿灯,直接过吧」 等等,让你觉得确实有个驾驶员或者领航员再和你交互。而且通过诸如 「我们要变道了」 等提示,提前给用户更好的心里适应准备。
城市 NGP 看起来还有一些提升空间
毕竟目前还是工程版,个人从视频里感觉目前的城市 NGP 可能还有一些提升空间(caodian),除了视频里提到的那些内容,其实以下的这些方面,也还值得一看:
跟车距离太远
这个应该是小鹏的老问题了,为了确保安全和辅助驾驶的减速的缓和性,G3,P7 和 P5 都存在有这个的问题,跟车距离太远,在下图中会发现,这辆实际上距离前车的距离大概超过 2 个车身左右,这样的情况下,在城市拥堵路况实际上非常容易被加塞。
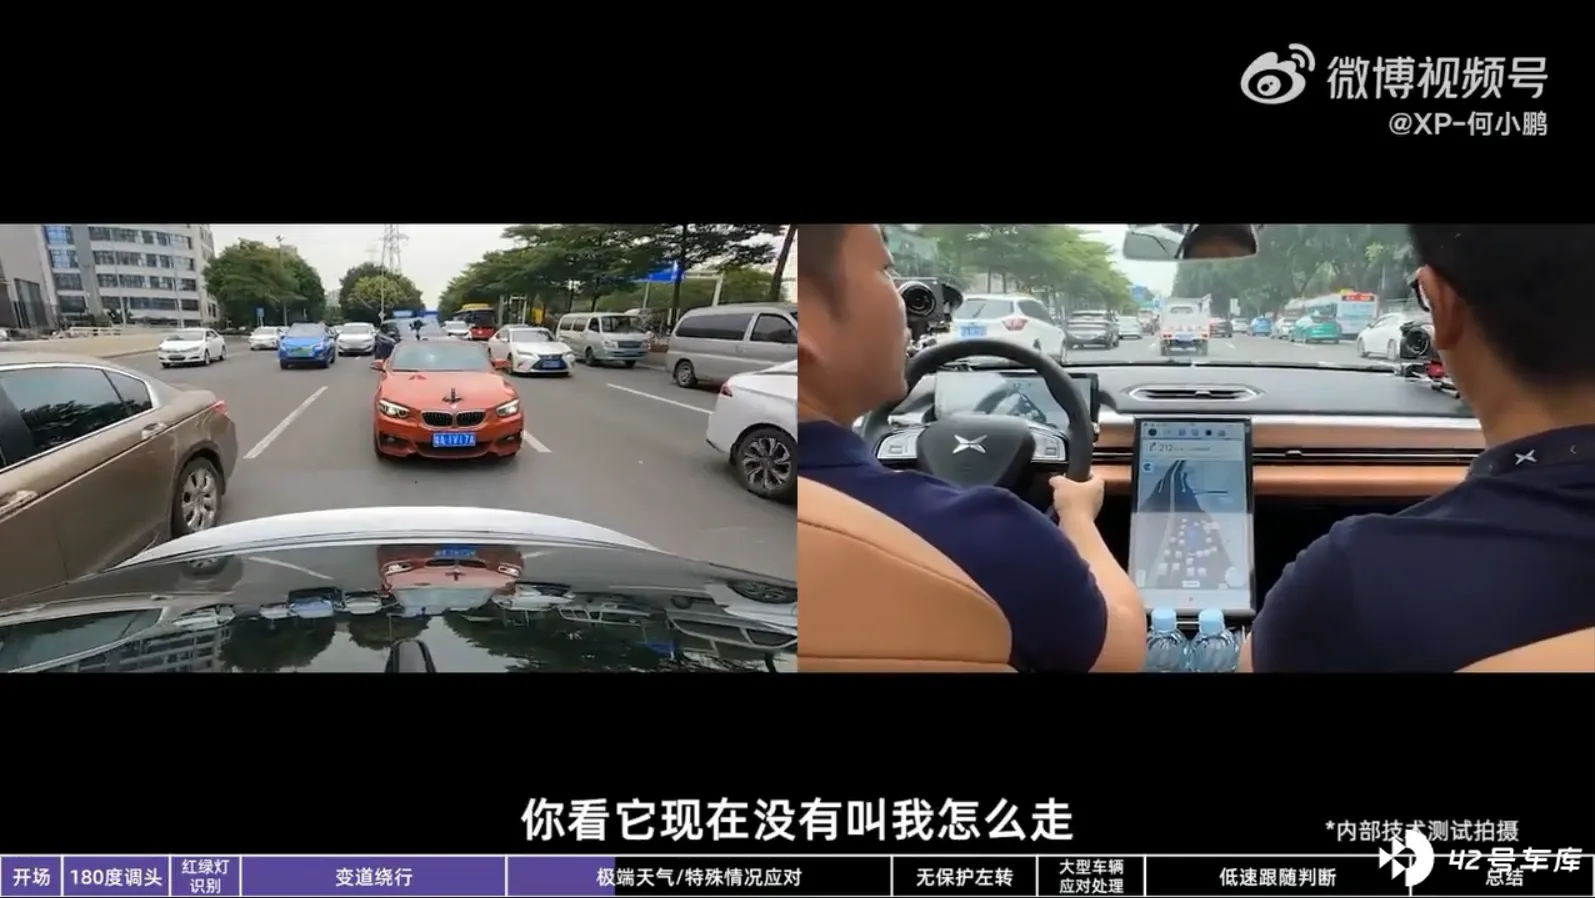
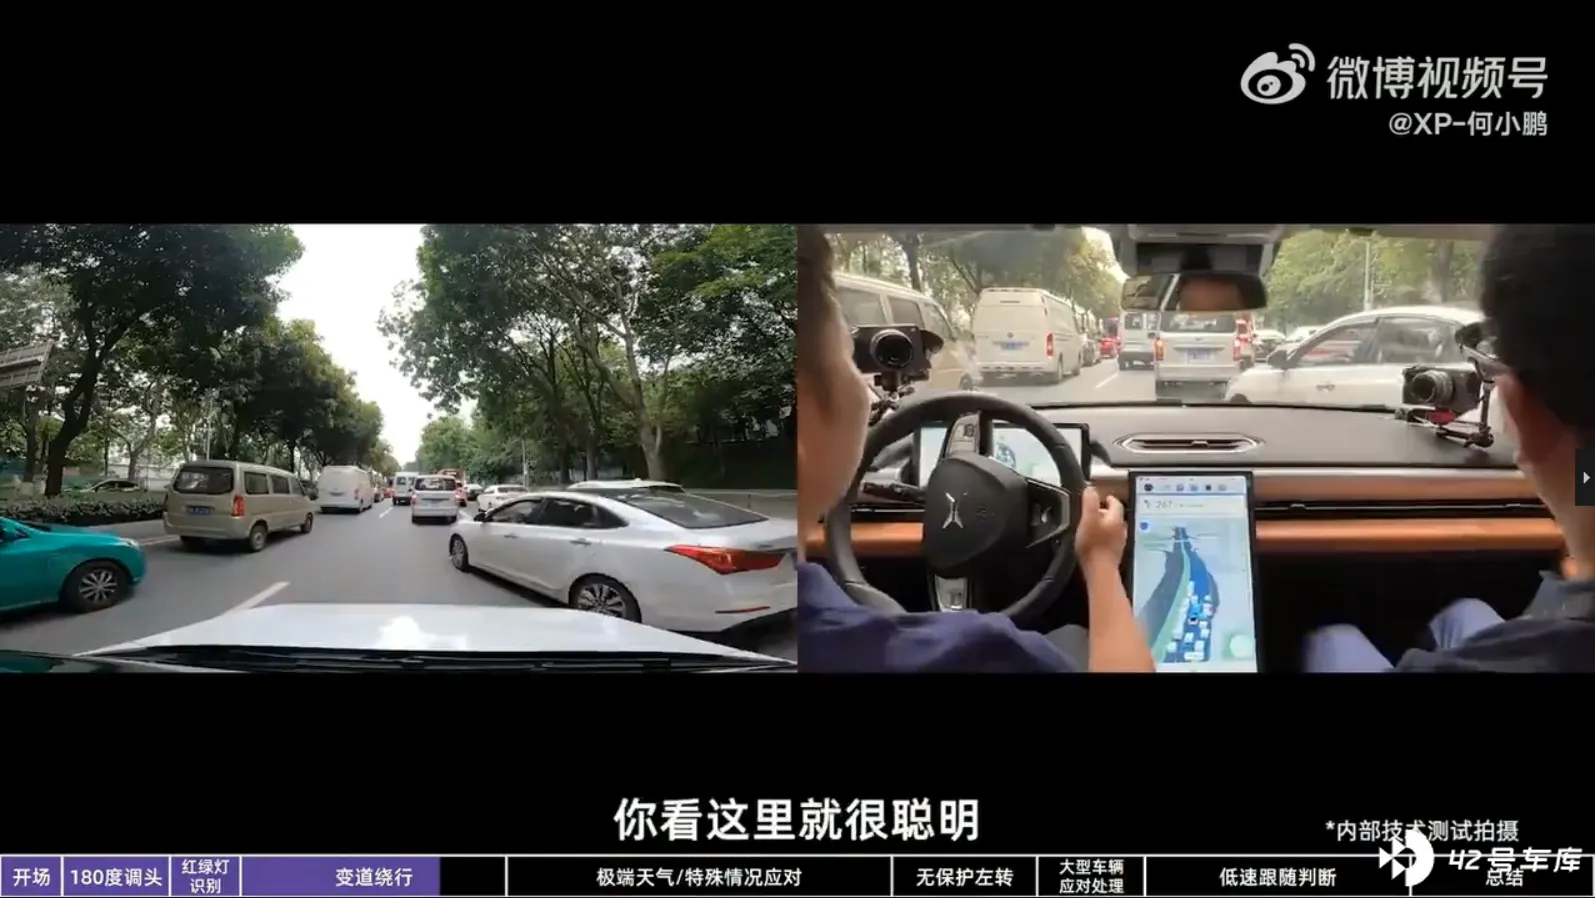
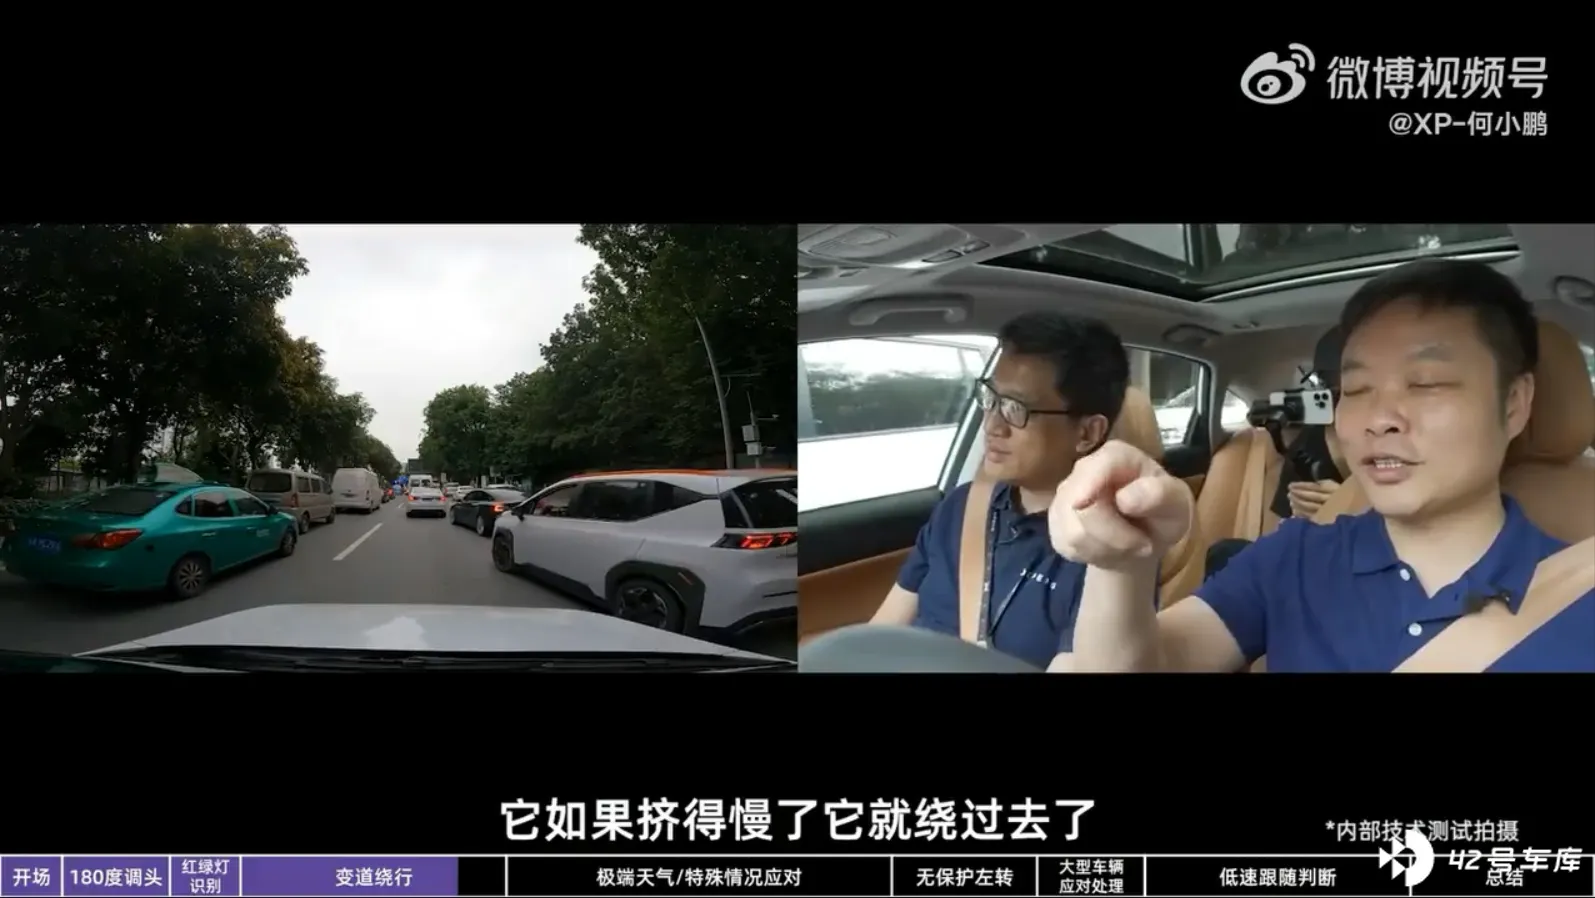
而问题就在于由于空挡的存在,势必会造成周边的车辆都想插入到前面的这个空挡里去,但是 P5 本身的绕行有不能够产生足够卡位和防加塞能力,就会导致不断的有车辆的插入,从下面的几张图会看的很清楚,在短短的一个时间段内,连续被三到四辆车加塞,后面的跟车实际上此刻已经心里几万头羊驼跑过了。
对高精地图依赖依然存在
在视频中的最后一个场景,一辆出租车在下匝道前违停后,P5 并没有执行绕行的策略,而是一直在后面等候,当时将这个情况归集为因为出租车是微微有点移动,不达到 「绝对静止」 的场景,所以不会绕行。
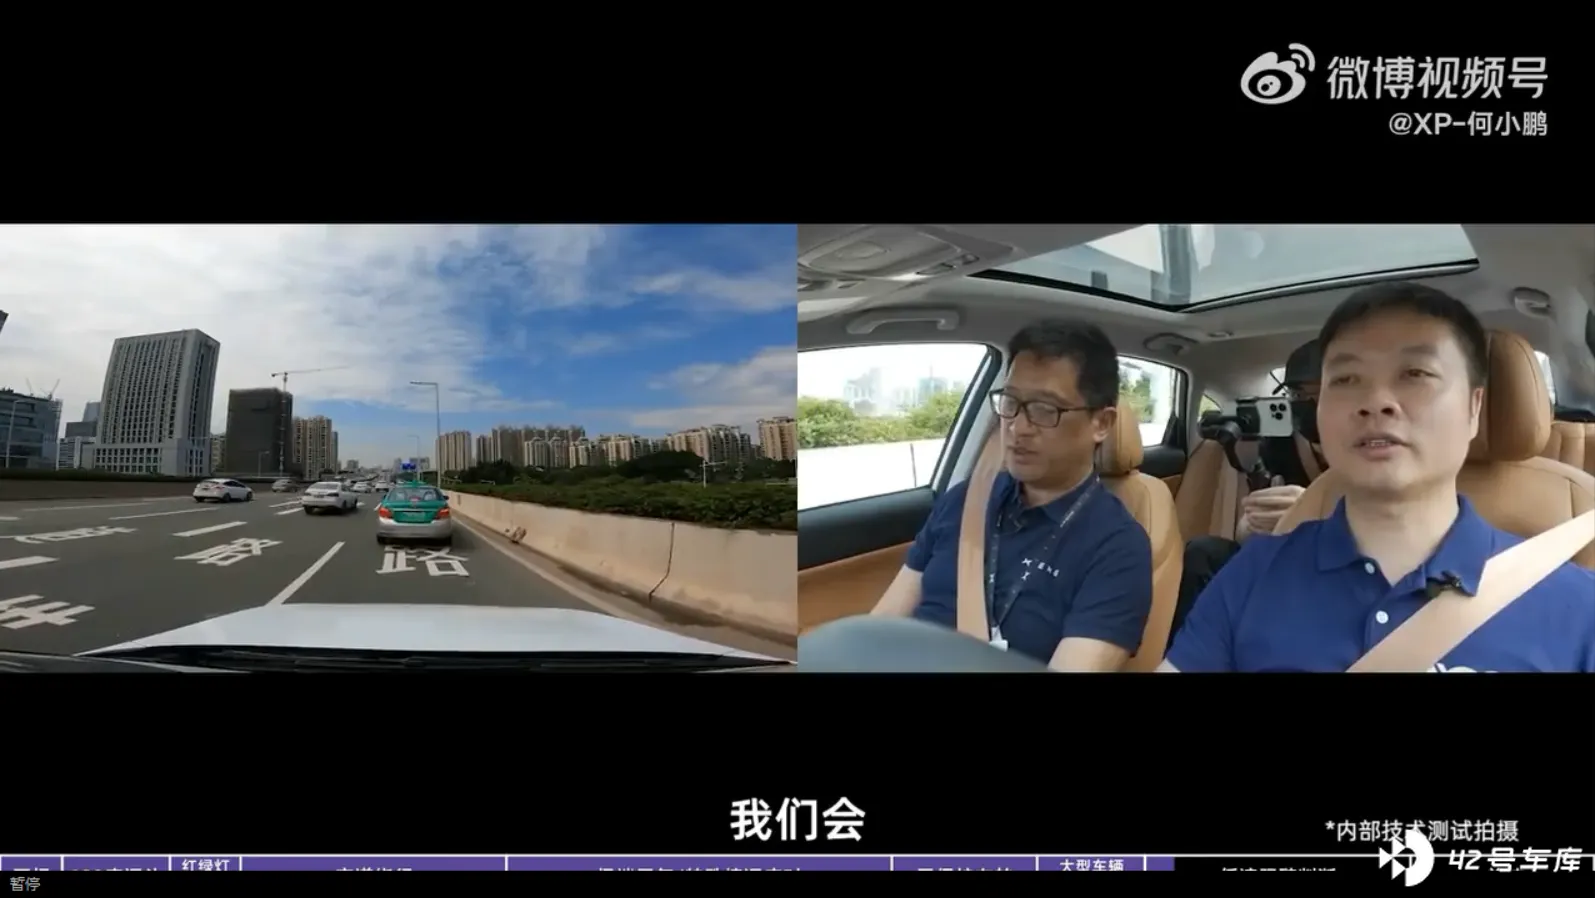
在这里,我有个自己的猜想,其实这个场景非常类似于高速 NGP 快要出高速的场景,车辆会根据高精地图的引导,提前进入最右侧的车道(比如提前 2 公里),一旦进入这个车道后,车辆会自动停止任何的变道超车等操作,而是跟前车直到进入匝道。我猜想这里的逻辑是 「我已经快要进入匝道了,向内侧切换车道可能导致进入匝道失败,为了确保可以进入匝道,我可以忍受慢速」。
个人理解,在这个场景下,依然是高精地图的权重更大,因为视觉被判定要服从高精地图的逻辑,否则,在上面的图片中,完全符合绕行的条件和逻辑,最起码,这是一个绕开慢车的标准场景吧?所以,因为对于高精地图的依赖,城市 NGP 可能会存在和高速 NGP 同样的情况,就是地图缺失带来的使用场景不完整,比如很多道路因为没有采集到最新的城市辅助驾驶地图,则城市 NGP 无法使用。
大车感知压制
这个内容很简单了,视频里也表现的非常淋漓尽致,在周边感知到有大车的情况下,P5 的安全策略非常的稳妥,甚至可以说是保守了,动不动就刹停的体验不仅仅会给车上的用户带来比较不好的体验,甚至对后面的跟车也会造成不可控的可能。在下面这张图中,就因为右侧的大车毕竟,P5 采取了刹停处理,导致后方面包车似乎略有刹车不及,和 P5 的距离已经相当接近
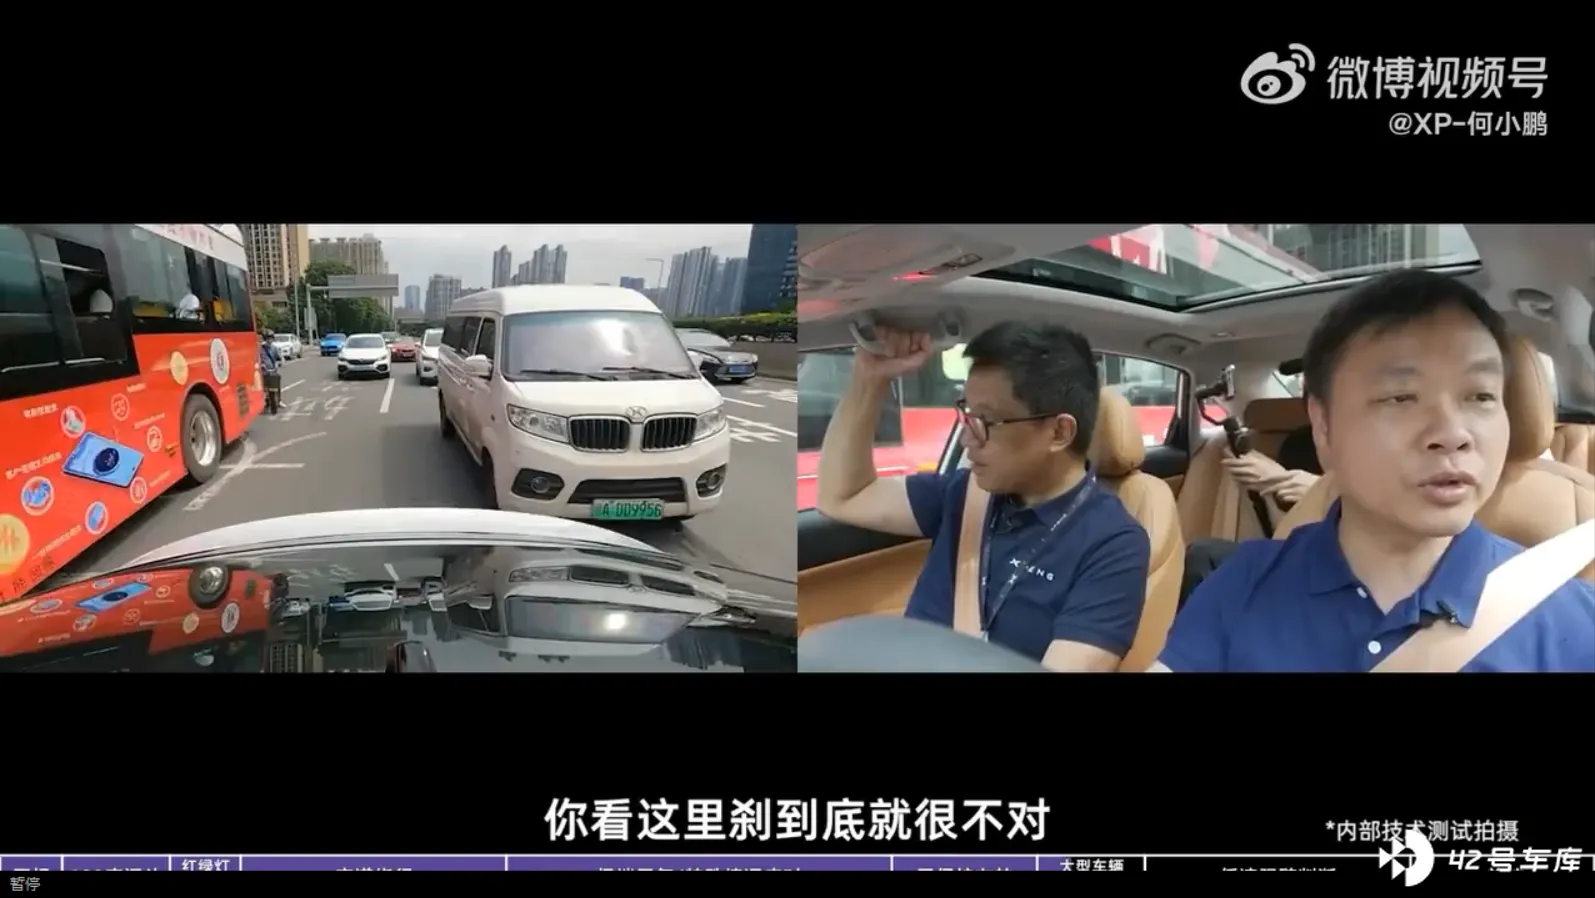
这个急刹停,就和视频里说的一样,对用户体验的影响是比较大的,虽然强调了安全,但是实际上在用户体验和功能感知上可能还要在某些场景下做一些优化。
辅助驾驶模拟界面和大地图界面无法分屏预览
在这次辅助驾驶过程中,吴新宙始终在副驾驶位置不停去切换普通导航地图界面和辅助驾驶模拟界面,其实这个道理很简单,因为辅助驾驶模拟界面的内容比较局限于眼前,无法了解到比如哪里堵车等情况。但是看普通导航地图又无法了解辅助驾驶的周边感知情况和车辆规划情况,所以,在视频中吴新宙就在不断的两个地图中进行切换。
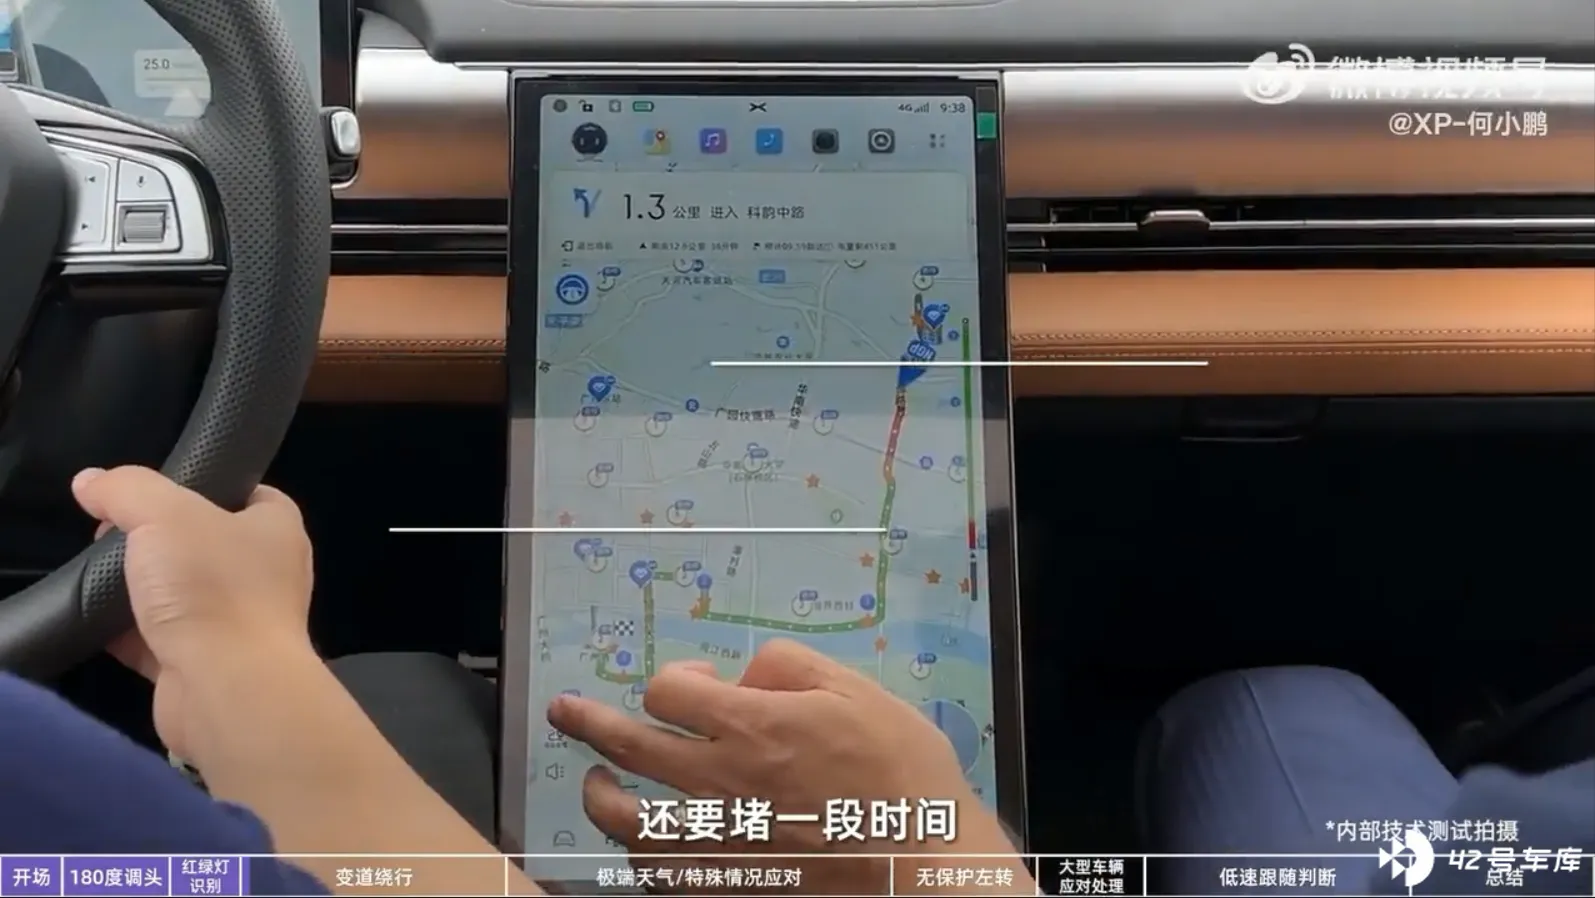
事实上,这里如果可以做一个分屏显示,车机效果会好很多,避免用户反复在这里切换,影响体验,也影响实际使用的效率。
值得注意的是辅助驾驶模拟依然存在有一定的延迟,比如在下面对横向来车的检测,实际上横向来车已经出现在我方车头通过后的位置,而模拟界面上,还刚刚开始触及我方车头。
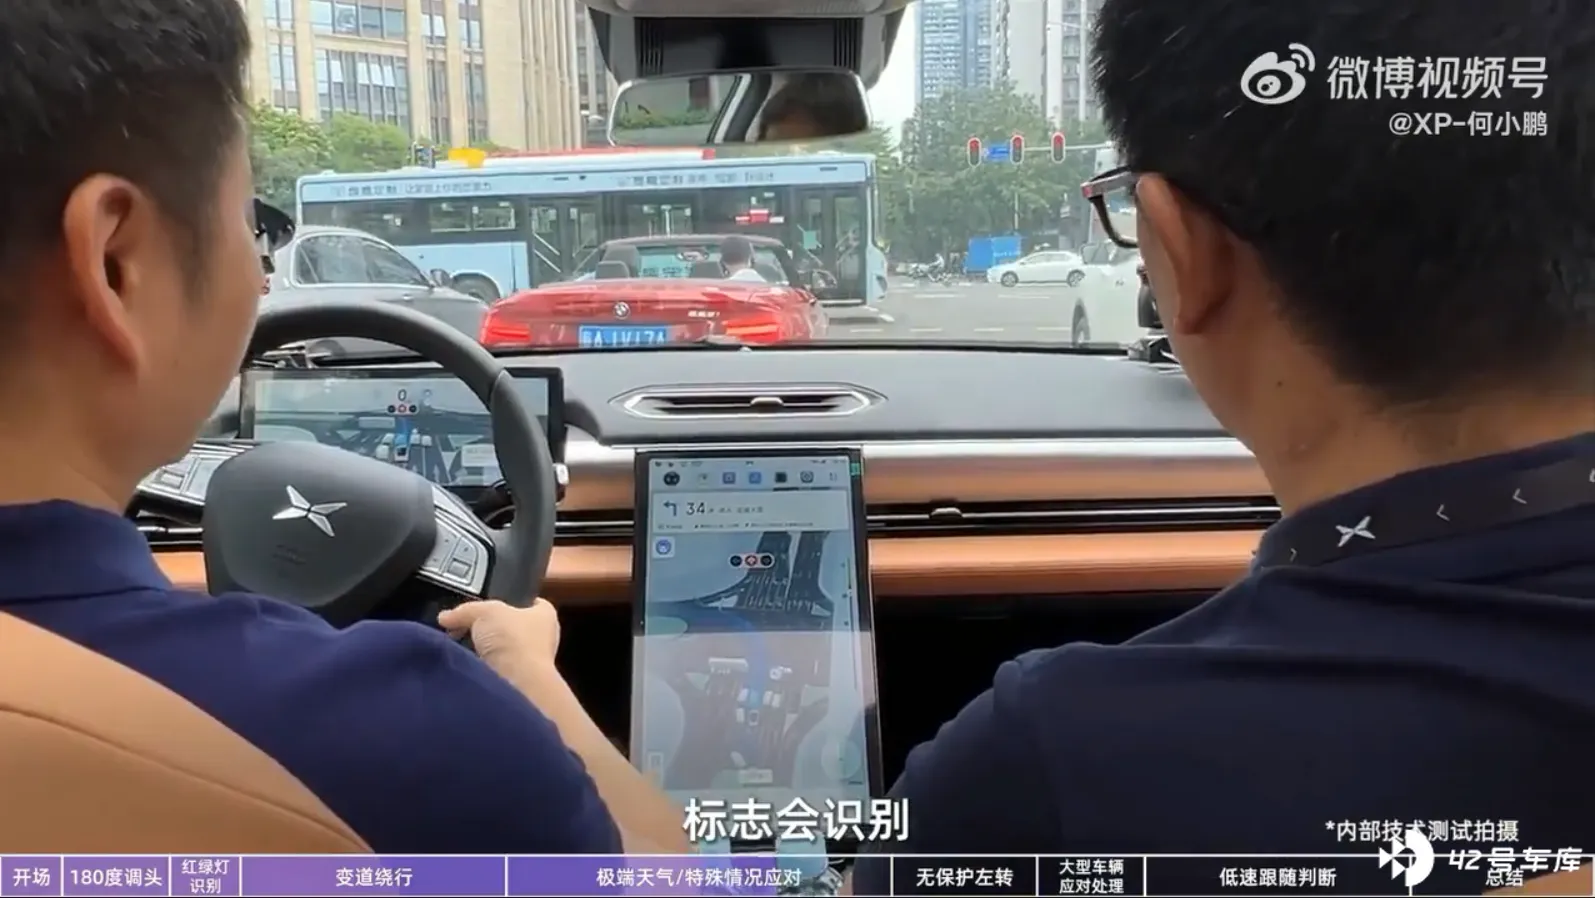
聊一聊城市 NGP 的其他
小鹏目前依然还没有能够大规模推送城市 NGP 给到用户,看来原定的上半年要跳票了,考虑到疫情等因素,似乎也很正常,不过最近的频频动作感觉到首次推送的日子应该不会太远了。
城市 NGP 将会受到城市高精地图覆盖和审批的限制,估计在开始阶段会受到一定的限制,不过有几个城市审批跑通之后,对于后续的审批会有帮助。
小鹏最痛苦的事情莫过于做一件前面没有人做过的事,在这个情况下,各种审批各种开发就会很困难,比如如何审批,可能审批部门本身对待这个事情也很陌生,经常在外面打交道的小伙伴就会明白,第一次做审批往往是最难的,后面跟着做就可以简单很多。


