


作者 | 邱锴俊
编辑 | 朱世耘
8 月初,当前几家智驾水平比较高车企,都遭遇了车主事故。在车主都声称开启了智能驾驶辅助的情况下,车辆或者径直撞上了前方静止车辆,或者发生了追尾。
人们无法理解:如果连静止车辆、前方慢速车辆都不能避免碰撞,怎么能做高级别智能驾驶?
正逢成都车展,沙龙汽车在车展前后释放了很多关于沙龙智能驾驶的信息。这家长城汽车发起的智能电动品牌,提出了以 4 个激光雷达、双华为 MDC 计算平台,L4 为终极目标的智能驾驶开发目标,可以说在智驾层面一鸣惊人。
那么,沙龙汽车如何解决其他车企已经遇到的安全问题?
8 月 22 日,沙龙汽车在北京亦庄总部举行了沟通会,智能化中心高级总监杨继峰解读了沙龙汽车智能驾驶的研发思路,以及能够实现的功能。
「我们本质上是多个相互独立的自动驾驶系统架构设计,具备了不同层面的算法异构、软件异构、系统异构。」 杨继峰说,而且,这一系统 「是当前行业里最复杂的一套系统。我们致力于,既提供领先的 AI 能力和复杂场景下的智能的拟人体验,同时又在风险场景下使用更多基于规则的和经过验证的标准方法论。」
感应设备、计算平台如此 「堆料」,还构建了一个 「最复杂系统」,沙龙智驾,能不能让安全性和驾驶的智能化都顺利达成呢?
三管齐下
「当年大家做 AEB 开发,做传统 ADAS 开发的时候,基于传统的方法论和标准体系,虽然也有不同层面的失效,但也没有这么多热议的事故,为什么?」
杨继峰在介绍沙龙智驾系统时,首先提出了这个问题。
他解释,举一个传统的例子:直到 L3 以上自动驾驶唯一的标准法规 ALKS(自动车道保持系统)中,约定巡航的最小跟车距离都是基于速度、碰撞的时距来确定,跟车时距随速度是线性的(下图)。
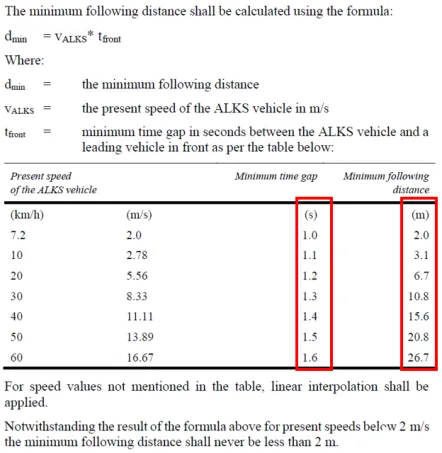
传统 ADAS 的功能开发方法论最大的优点是,清晰的设计运行条件和明确的驾驶策略,以及功能失效的场景和形式基本上是可解释的,但是它的缺点是不智能。
「比如,在拥堵出高速场景下,你在最右侧车道行驶,如果最小跟车距离以标定的方式设成 2 米,体验会非常糟,一直会被别的车插入。」 他说,低速下的匝道汇流是个典型的博弈场景。
「那么我们多一个前向的激光雷达能解决这个问题吗,答案是不能。它只能让最小跟车距离更近,但不能进化成基于场景的动态调整最小跟车距离。因为它是根据系统碰撞风险计算得到的。我们把这种通过逻辑可解释的功能开发方法论称为 knowledge-based。」
「但是,随着智能巡航、NGP 这些高阶 AI 功能的开发,我们不再以简单的时距来决定所有的驾驶策略,我们希望整个系统有更强的鲁棒性,更好的场景泛化,更拟人化的智能体验。跟 knowledge-based 相对,我们把这样的产品设计方法论某种程度上称为 data-based。」
data-based 的开发模式,目标是解决今天的所谓 L2.99,或者端到端智能驾驶辅助系统的设计,是为了在生命周期里解决绝大部分驾驶场景。
而这些高阶功能,很难像 ALKS 这样,通过非常清晰的设计运行条件(ODC)和明确的最小风险状态(MRC)及最小风险操作(MRM)来定义。
data-based 的开发模式也有缺陷。knowledge-based 很多安全概念是计算和设计出来的,并且标准化了。但是 data-based 的安全标准,只能说基于今天的数据集和场景库能够达到的水平是优秀的。
然而,人们对 data-based 的开发寄予厚望。因为,这一模式,是基于数据驱动理念、对于人的驾驶行为特征的映射,也就是拟人化,机器视觉的拟人化、融合方式的智能化,甚至于路径规划的拟人化等等。它可能起点很低,但是成长性非常值得期待。
「在高阶的智能驾驶辅助系统里,我们用了很多的数据驱动的 AI 的能力,比方说用一个机器学习的模型去端到端的输出 3D 感知,用一个机器学习的模型去直接输出激光雷达目标的多棱镜,用 AI 的方式去做预测,去做融合,去做甚至是路径规划的工作。」 杨继峰说。
所以,knowledge-based 和 data-based 并没有孰优孰劣,沙龙的智驾系统策略希望两全其美。「在高阶智能驾驶的技术栈里,我们希望在智慧巡航和 Captain-Pilot(沙龙的机长智驾系统)下是多传感器融合的拟人化的高智能体验,又希望在进入 MRC 或者其他的安全场景时,是更多基于可解释的感知和明确的基于规则的驾驶策略。」
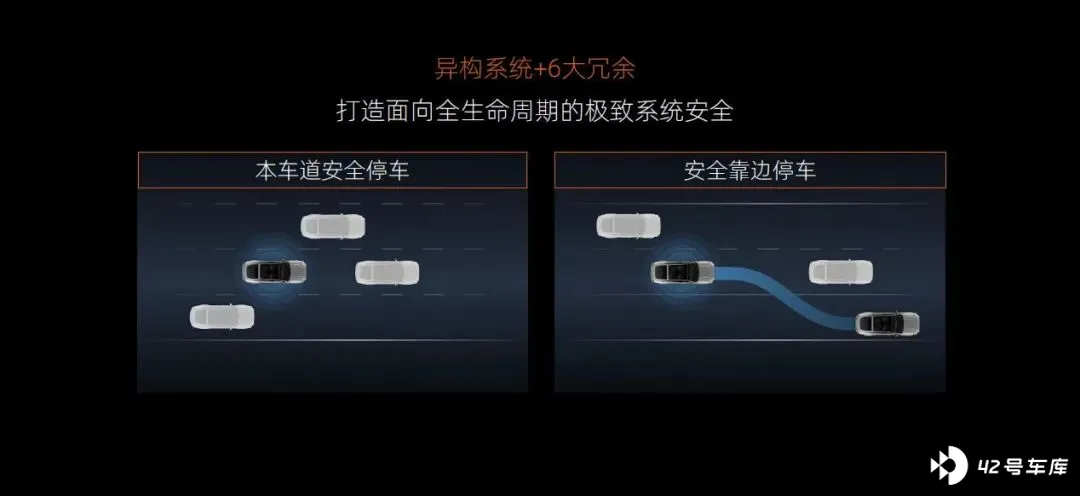
「怎么样去平衡技术的先进性和技术上的安全性?我们做了一个非常复杂的事。」
杨继峰所说的 「非常复杂」 的事,是三管齐下,「本质上是多个感知的原始数据同源,但相互独立的异构智能驾驶系统」。
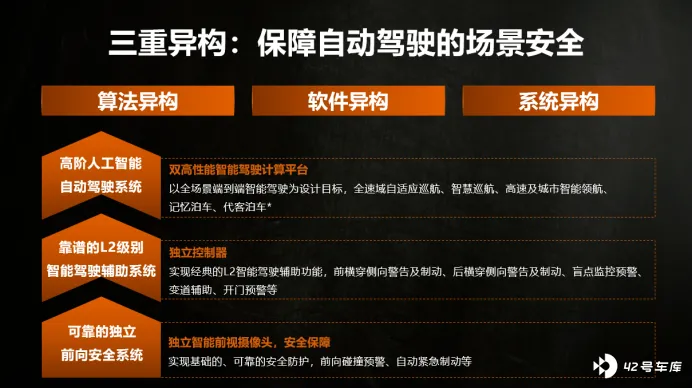
最高阶的一层,沙龙汽车采用华为的高性能计算平台 + Momenta 合作的算法软件,实现当前业界最领先的智能驾驶辅助功能,包括全速域自适应巡航、智慧巡航、高速和城市领航、记忆泊车等功能。这一层,可以理解为是一个应用了大量数据驱动算法来实现更多复杂场景的智能化体验的强 AI 栈。
后面两层,「在一些安全场景下的前向后向横穿预警及制动等功能,在高阶技术栈的同时,我们也通过一个相对来说更基于规则和更成熟的 knowledge-based 的系统方案去做,也会跑在一个独立的控制器上。」
比如,最底层,为了保障前向预警、制动功能,沙龙还做了基于一个独立前视摄像头的前向安全系统。
这三套系统是异构的,即可以相互独立工作,只是共享传感器的数据。
这三套系统如何协作?
杨继峰解释,举一个例子,在智能巡航的功能在开启的过程中,车辆的感知信息会发给华为的高性能计算平台,用来进行数据驱动的 AI 的感知计算和路径规划。但与此同时车辆的感知信息也会发给独立的侧向安全系统和独立的前视安全系统,用更为传统的感知特征提取方法和基于规则的路径规划方法进行计算。然后计算平台会综合两者的结果再来做 「基于场景的仲裁」。
杨继峰称,沙龙这套系统是 「全球最复杂的一套系统」。从逻辑上,这一系统避免了单一系统失效或者误判可能导致的事故。
5 重 360 度感知
无论多少个独立的决策系统,还是建立在对环境的正确感知上。
当前很多车辆 AEB 不起作用,就是因为静态物体无法判断,而直接选择 「无视」,导致了碰撞静态车辆的事故。
现在,主流的汽车传感器,包括摄像头、毫米波雷达、超声波雷达、激光雷达等等,但是,总体而言各种传感器各有优劣。一般而言,单一应用某一种传感器,都无法满足复杂的行车环境的感知环境需求,因此融合多种传感器成为主流技术路线。特斯拉还在力推单纯以摄像头为传感器的智能驾驶方案。但只此一家。
而且,随着智能驾驶辅助级别的提升,对传感器的要求越高,这也是激光雷达上车的原因。在激光雷达上车之前,摄像头 + 毫米波雷达的组合已经是最强感知方案,可以实现一些标准静态障碍物的识别,但是对于非标准的物体,或者是尺寸小的障碍物仍然难以识别。包括理想汽车创始人李想都说,「目前摄像头 + 毫米波雷达的组合像青蛙的眼睛,对于动态物体判断还好,对于非标准的静态物体几乎无能。」
而激光雷达通过发射激光,分析反射能量、幅度、频率和相位等信息,能够构建精确的目标三维结构信息,帮助识别判断目标。
不过,激光雷达成本很高,另外如何用好激光雷达也还在探索中。沙龙在应用激光雷达上最为激进,采用了 4 颗激光雷达,是业界最多。而且,雷达的布局,除了正前和两侧,后方还有 1 颗。
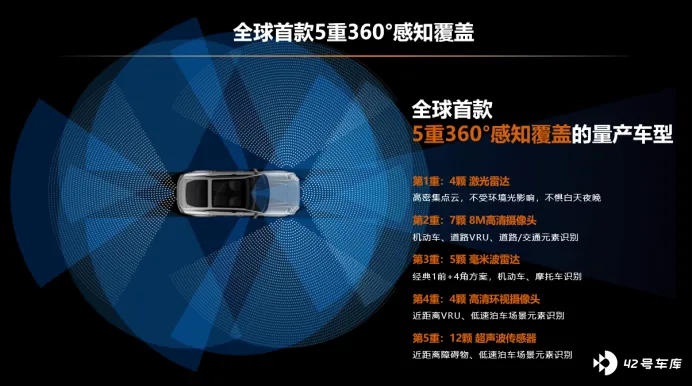
除了 4 颗激光雷达,沙龙还采用 7 颗高清摄像头、5 个毫米波雷达、4 颗环视摄像头和 12 个超声波雷达,构成了 5 重 36 度全覆盖的感知设备阵列。可以说,这一配置,业界没有可以与之相提并论的。
沙龙采用的激光雷达是华为 96 线混合固态激光雷达,探测范围覆盖横向 120° 纵向 25°,每秒可实现百万量级点云输出。4 颗同时启用,能实现 360 度全视场、远距离的探测。
杨继峰还解释了为什么要采用华为的激光雷达。
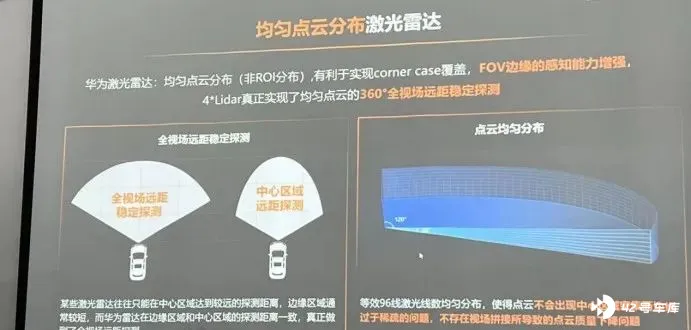
「华为的雷达是现在业界比较少的,不做 ROI(range of interest)区域分配的,也就是说它并不会把点云更多的集中在道路的前方。」
杨继峰说,「如果只有 1 颗雷达的话,我会希望点云的密度在最常见的区域更高,是因为短时间内我要解决的功能场景目标很明确,就是为了把前向的以及侧前方车道的道路交通参与者的交互场景的功能做好。但是如果我是一个周视雷达,我会希望点云尽可能均匀分布,这是为了更有效的构建一个 360° 的完整的生命周期的感知系统架构设计,以保障这个技术栈有更长的研发生命周期,从目标上来解释,我还希望这个感知系统能够足够好的应对边缘的场景,包括各种场景下的数据密度的一致。」
均匀分布的好处是,系统在拼接 4 颗激光雷达的感知数据时更加便利,也能为更长生命周期的智驾系统提供更好的发现问题的能力,「本质上还是为了技术栈的未来完整的迭代」。
他还解释了沙龙为什么要用后向激光雷达。
杨继峰认为,首先,激光雷达最重要的是提供一个完整的均布感知能力,而不是把能力分配给某个确定场景下的策略。
其次,有很多场景证明,后向雷达能够实现更好的功能和体验。比如说,倒车循迹,在激光雷达帮助下,相比视觉系统可以更直接性输出可行驶的区域的物理分布,让原本很难的场景变得轻松。再比如说智慧躲闪类型的功能,通过后向激光雷达,当侧面车道后方有大量车辆快速开来时,可以更早做在自己车道内的闪躲。
基于这样一套传感器,沙龙认为自己构建了超强的感知能力。在比较难的静态物体方面,沙龙的智驾系统可以识别锥桶、禁停牌、路墩、立柱这些比较难识别的物体。
「整体上来说,目前可以做到一个很领先的状态。未来我们还会做一些更小的目标物、以及基于更多数据的一些感知能力的提升。」 杨继峰说。
永远有 PLAN B
尽管拥有了很强的感知能力和系统能力,但沙龙汽车在构筑智驾系统时,仍然是谨慎的态度,到处都有 PLAN B。他们总结了六大冗余。
这六大安全冗余系统分别是感知、控制、转向、制动、通信以及电源冗余。
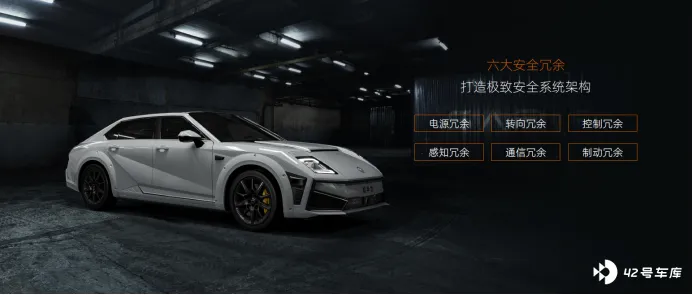
在感知层面,沙龙 4 激光雷达、7 高精摄像头、5 个毫米波雷达、4 颗环视摄像头和 12 个超声波雷达,可以说互为冗余。
在控制层面,沙龙采用了华为 MDC 610 双计算平台,这意味着任何一个平台故障,系统都仍然具备相当充分的感知能力和计算能力,可以更从容的进行安全的接管或者进入到安全策略里。即使控制器失效,在一些场景下,系统依然可以进行变道到应急车道等 MRC 场景。
在通信层面,沙龙的计算平台,既有以太网通讯链路,也有多接的 CANFD 通讯链路设计。制动、转向、动力任意一通讯链路出现故障,都可以随时热切换另外一条链路。
在电源冗余方面,当车辆出现供电故障时,智驾系统仍能有另一路电源供电,保持独立安全控制。
在转向冗余方面,沙龙汽车采用的 EPS 硬件采用双 CPU、双桥驱动、双绕组电机,任意单一回路故障,可提供至少 50% 转向助力。
杨继峰用了比较大篇幅来论述和行车避免事故极为相关的制动冗余。他表示,沙龙采用的 IBC+RBC 双冗余制动系统,是业界首发,可实现机械冗余 + 电子冗余的双安全失效模式。
杨继峰说,之前很多车辆也有双制动、双 ESP,依然难以避免一些事故的发生,曾经发生过引起热议的制动冗余同时失效的案例,但是机械冗余和电子冗余的同时具备的 IBC+RBC 系统,「可以看作是业界今天能找到的唯一一个有可能面向 L3 和 L4 级的自动驾驶需求的冗余制动解决方案。」
总体而言,沙龙汽车智驾系统,以全生命周期为目标,也就是 L3 乃至 L4 的功能层级,所以沙龙肯定必须非常积极应用最新的硬件和软件。但是,在 L3 尚未实现的阶段,人机共驾是必然的过渡过程。这一过渡阶段,如何保证先进性,又保证安全?
因此,沙龙的策略是,打造一个既有高阶 AI 拟人的驾驶体验,又有非常靠谱的、经过验证的以提供安全保障为目标的功能。
在智能驾驶的整个技术栈,沙龙通过大量的冗余的架构设计,「过犹不及」 地保障安全。未来,在安全边界更为清晰时,沙龙汽车也会收敛技术栈,在安全、功能和成本上做到更好的均衡。
--END--


