自从开始测试V5.0.0 内测版本后,被AD Max 内测版本表现出来的能力各种秀操作,截至到Beta5版本的能力释放已可以实现低接管的日常通勤路线+杭州城市地面道路超过60%的城市导航辅助驾驶使用体验
借着马上就要全量推送V5.0版本,给广大AD Max 和AD Pro车主写一点我在这段时间的使用体验和使用建议【仅供参考】
1-省流总结
截至目前,理想智能驾驶系统是一套标准的L2驾驶辅助系统,存在系统能力上限,请在使用驾驶辅助系统同时将双手握在方向盘上,将注意投放在路面上,准备随时接管系统。
2-拉一下AD Pro车主的预期
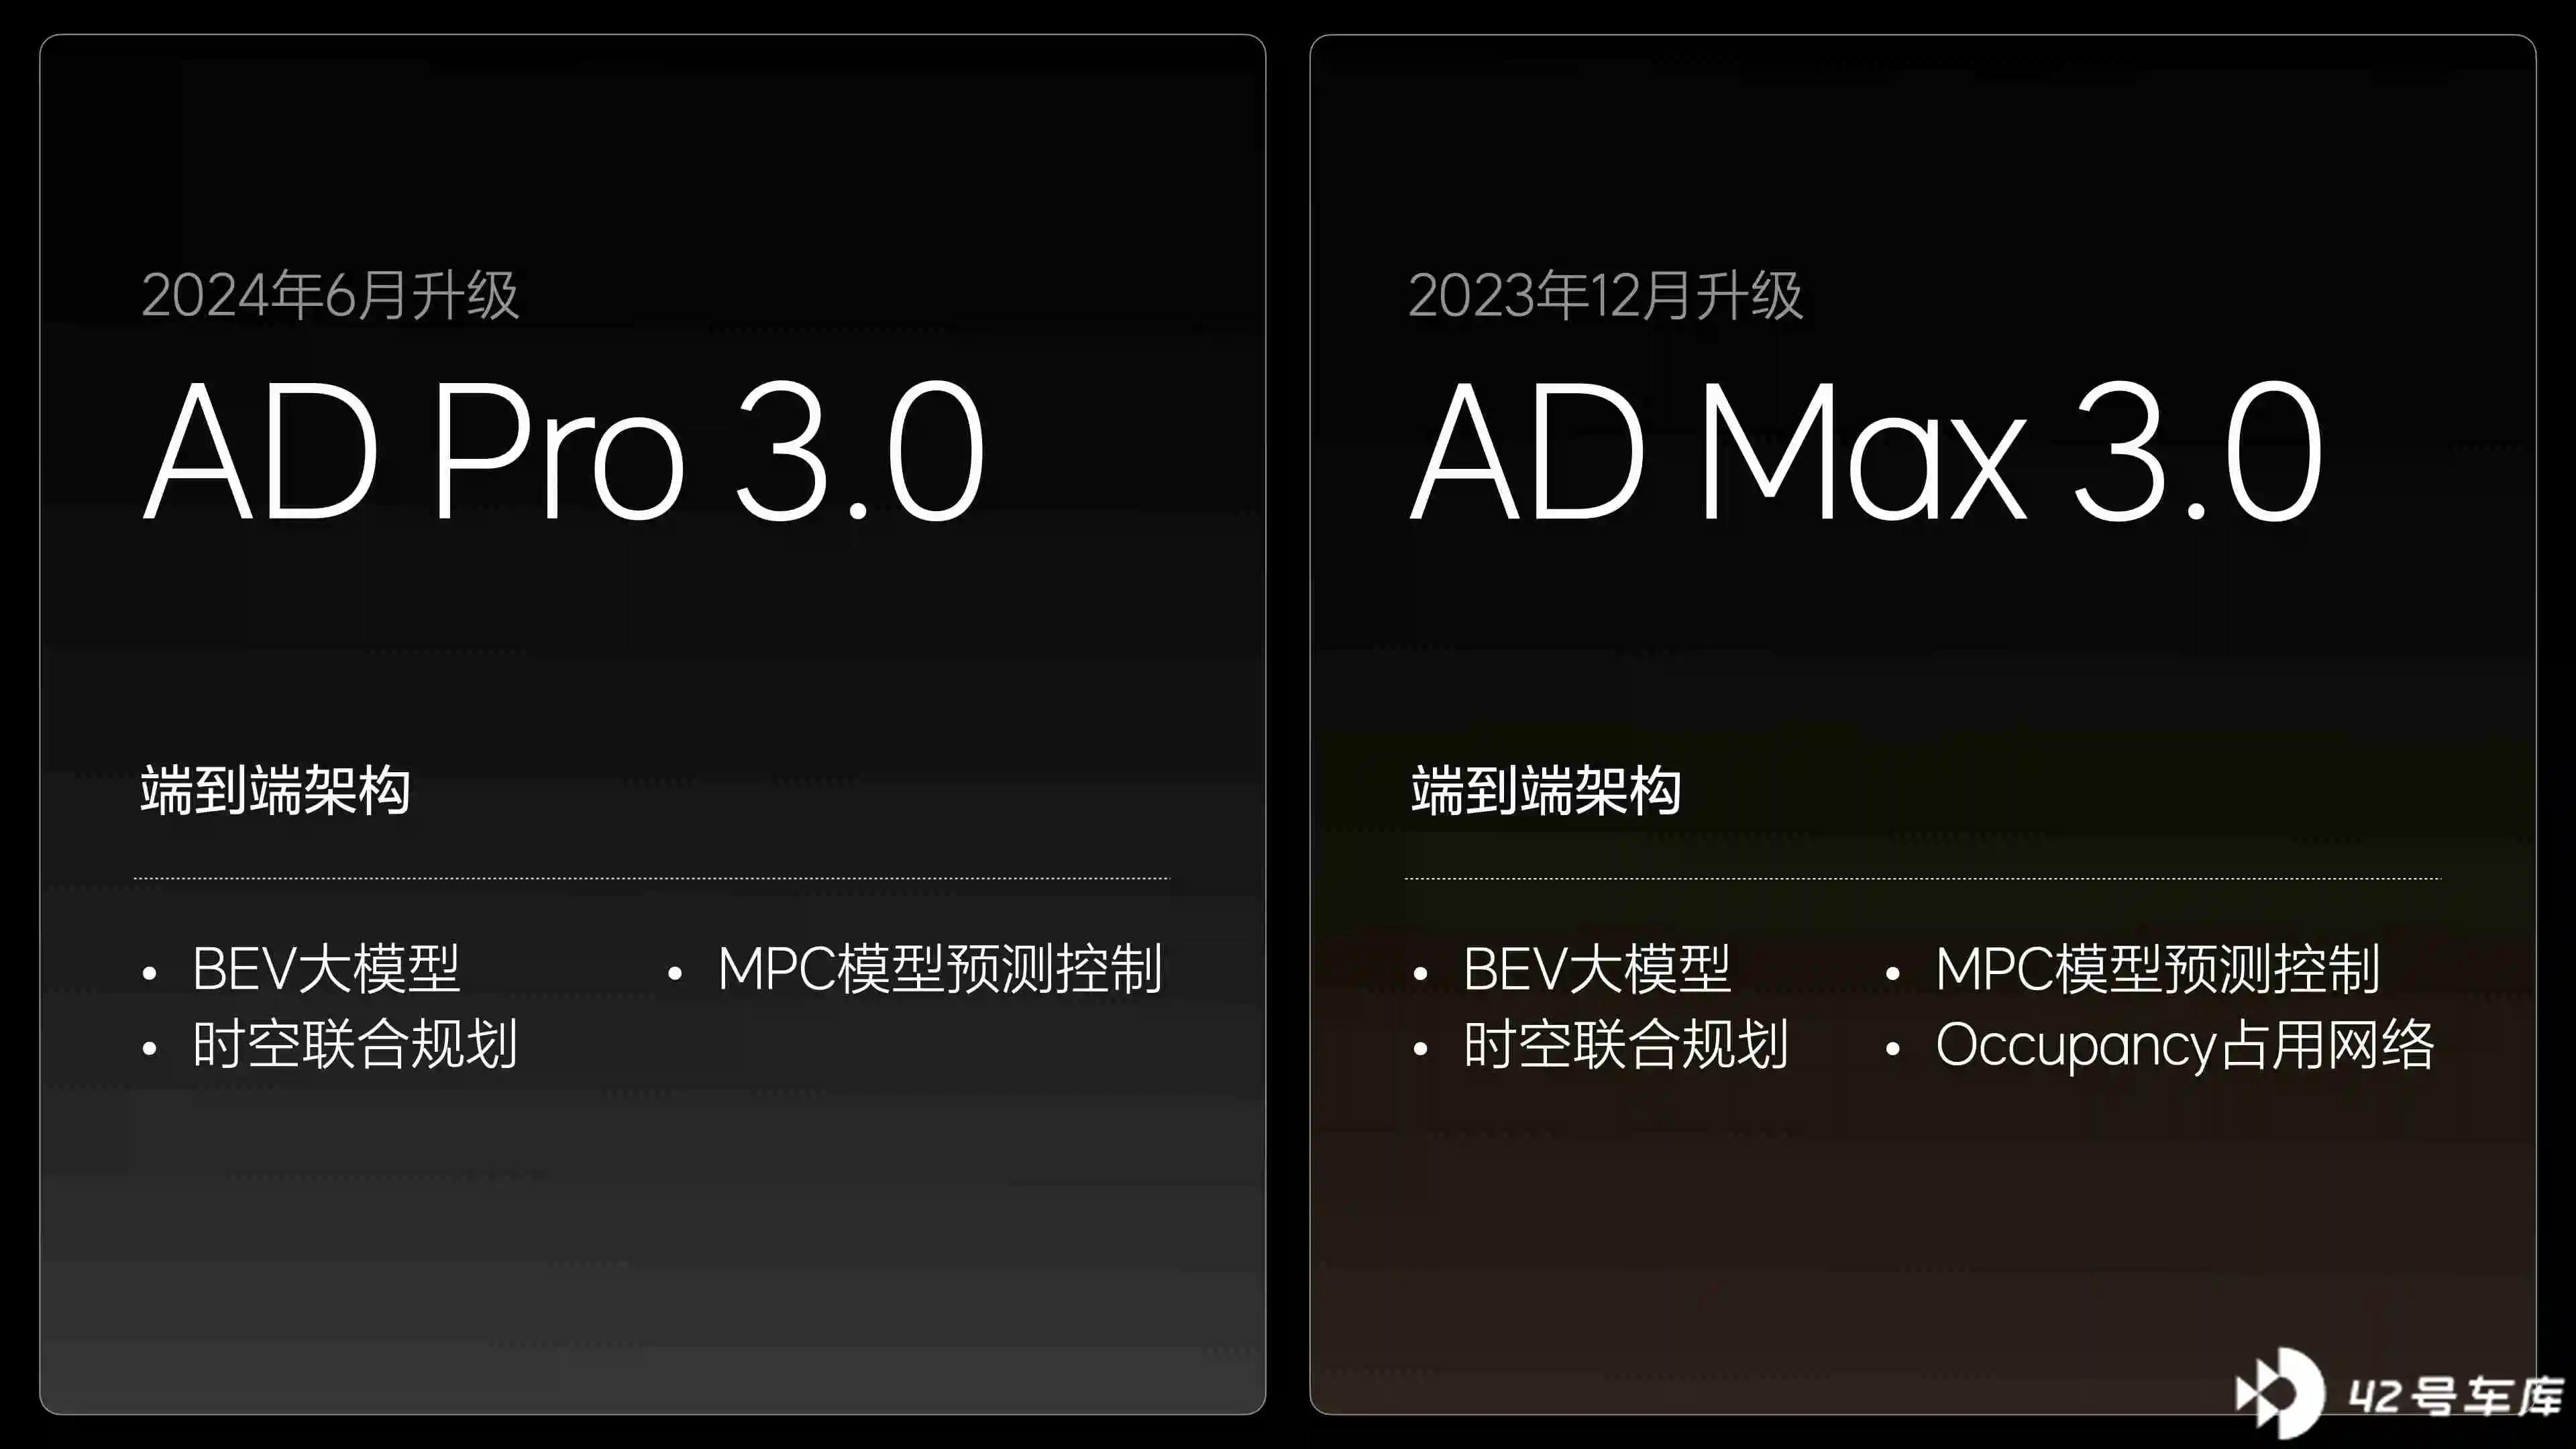
尽管这次V5.0版本更新后,AD Pro车主还不能获得基于BEV算法下的全场景驾驶辅助与高速导航辅助驾驶。但根据目前我使用AD Max的全场景驾驶辅助【LCC】体验而言,尽管J5无法使用占用网络也无激光雷达,但基于BEV算法能力释放的LCC将极大的提高AD Pro车主在城市开放道路的基础驾驶辅助体验,甚至在长直线路口可以实现接近不会自动左右转的城市导航辅助驾驶【基于BEV的J5视觉感知芯片能力释放后将具备红绿灯启停,车流感知避让和跨红绿灯路口寻道能力】
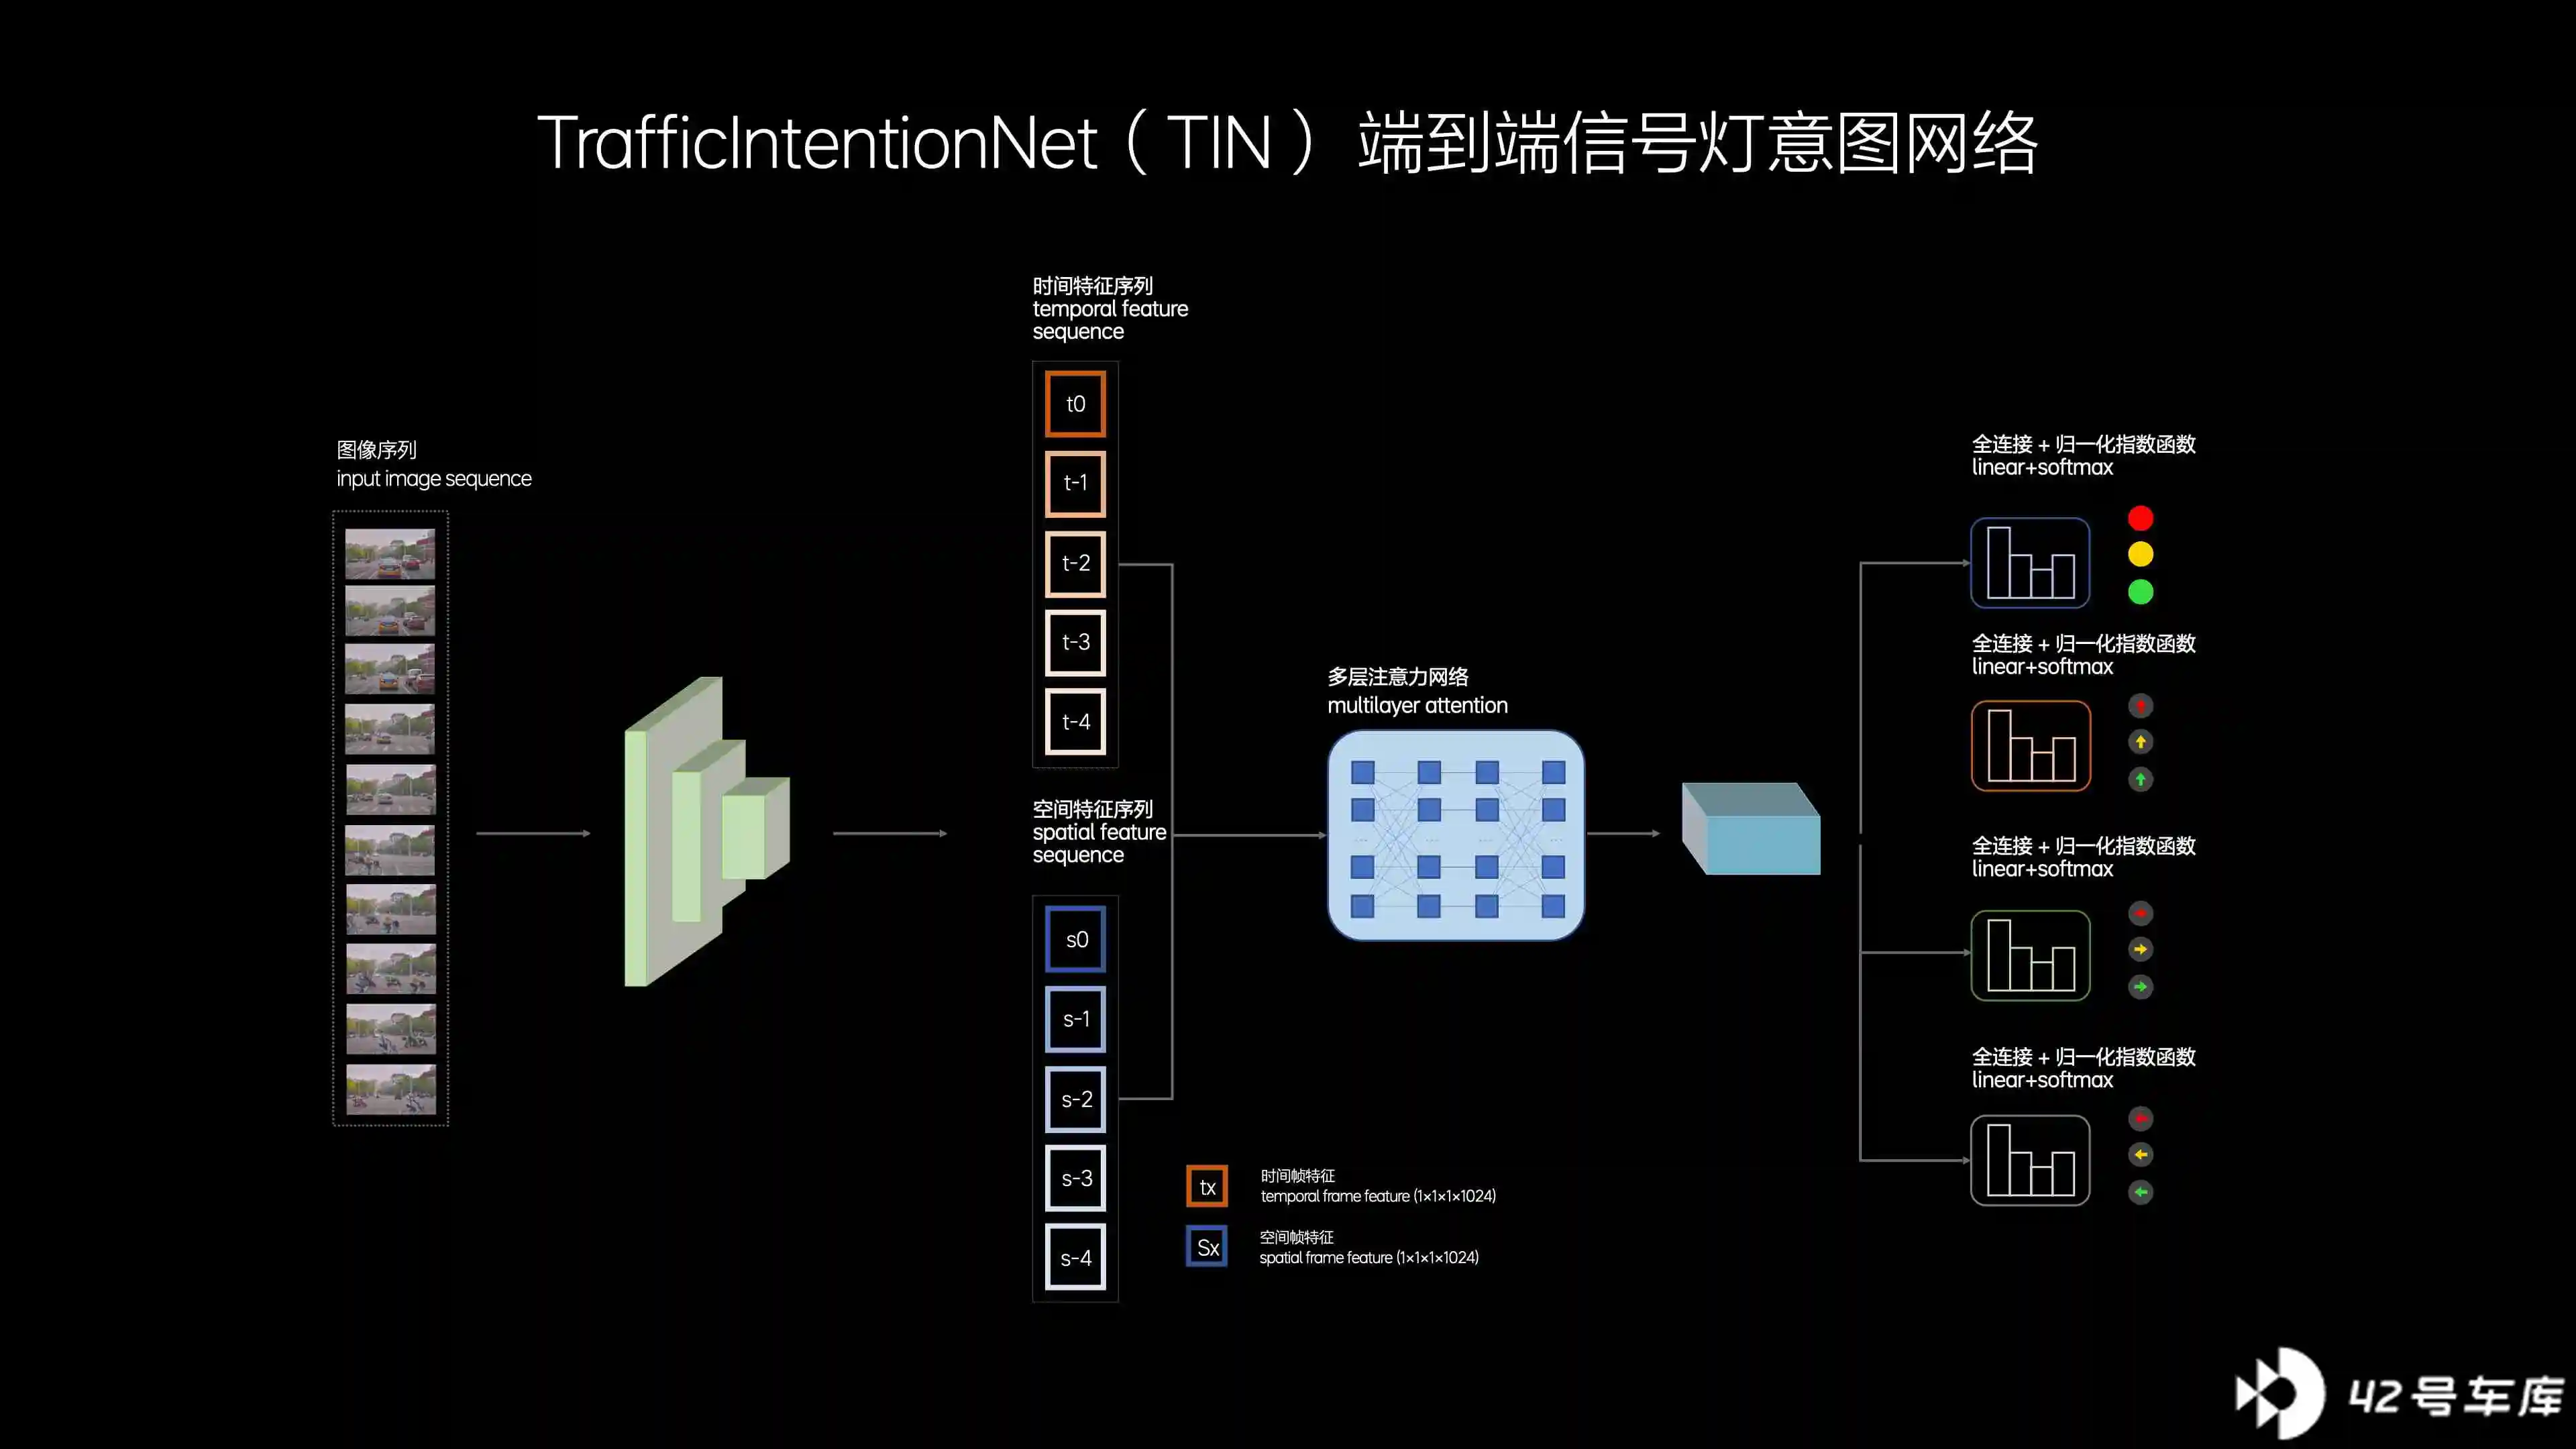
此外AD Pro车主在将来同样能实现与目前AD Max车主类似的,百公里0接管乃至数百公里0接管或低接管,相当老司机的高速导航辅助驾驶;
3-降一下AD Max车主的预期
作为AD Max车主我在使用V5.0 Beta5内测版本,在高速场景下已经可以实现百公里乃至数百公里的0接管或1接管场景。
但截至目前,AD Max3.0的城市导航辅助驾驶的接管频次离高速场景的百公里接管小于1次还有较远距离,基本相当于【目前城市导航辅助驾驶尚不能实现跨天的0-1次接管】。
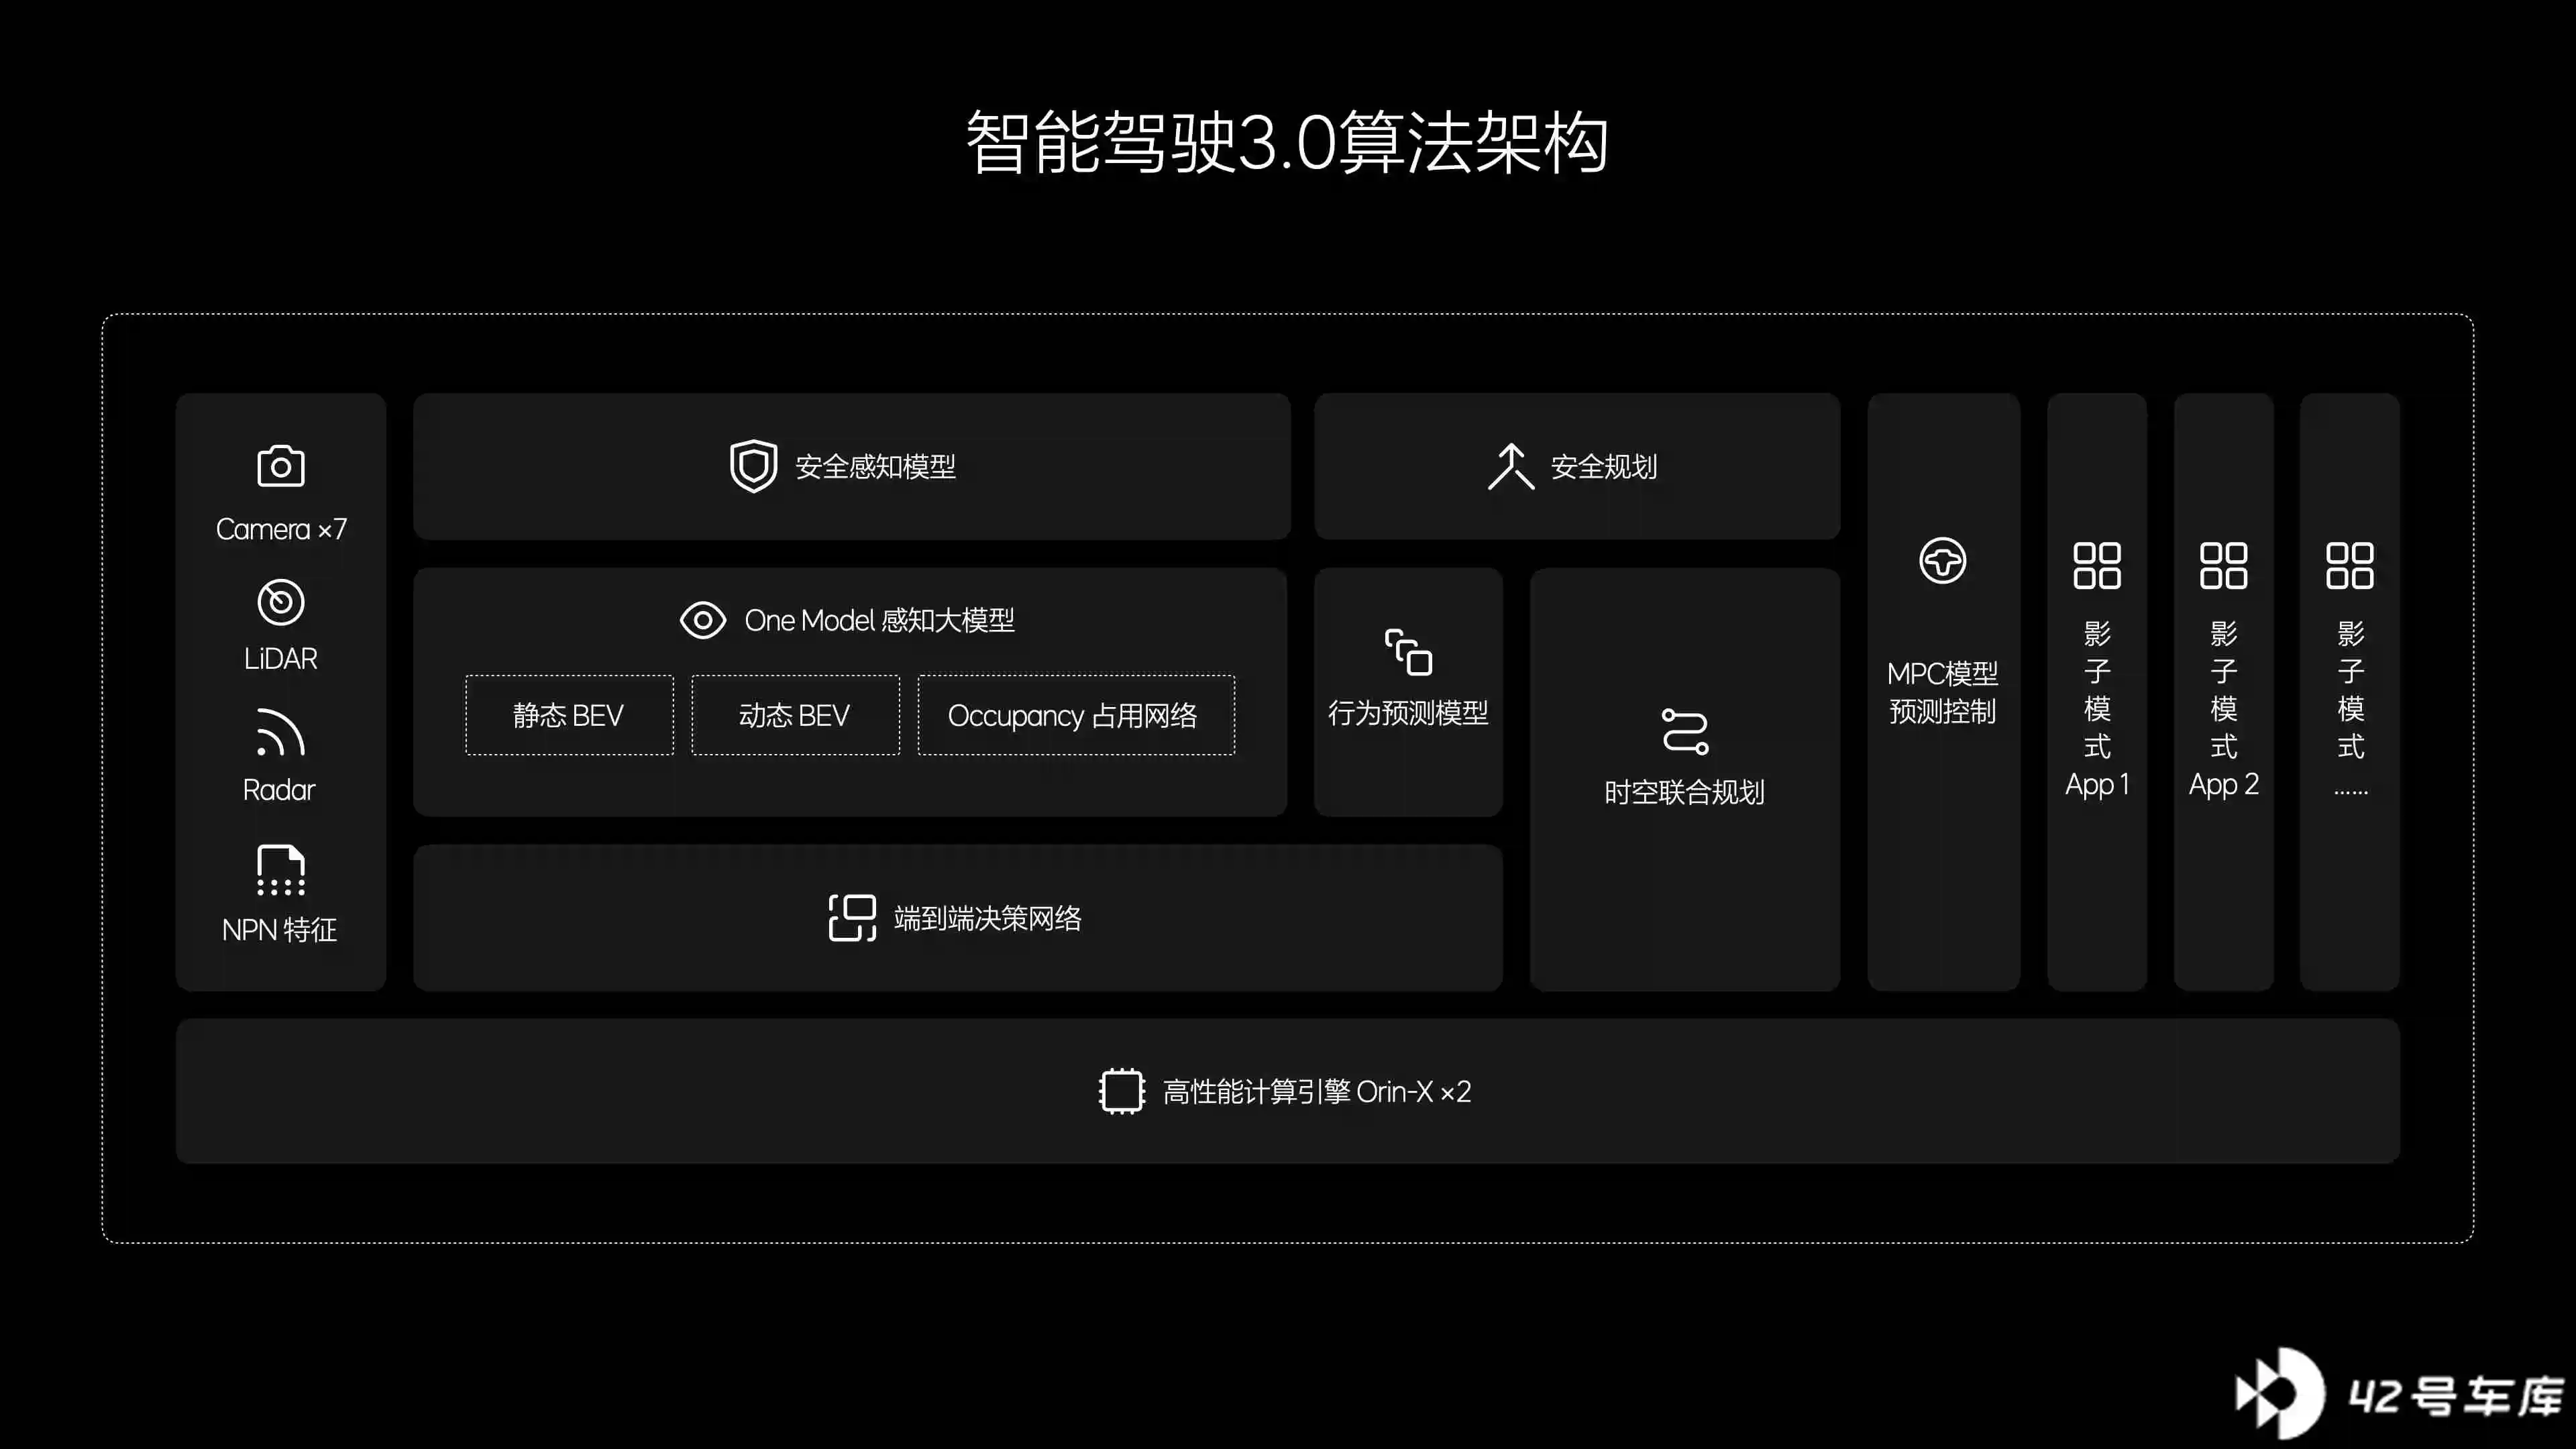
尽管现在AD Max 基于双Orin X 芯片、高像素摄像头和激光雷达信息感知,能实现跨障碍物类别的识别和刹停,具有动态交通博弈、灵活车道线使用与驾驶空间选择。
但面对如此复杂的城市交通场景,有一句老话:你怎么在我家客厅开车【我今天就遇到盲区开过来的三轮车并且直接在我方车道逆行…】,针对这种可能呈现“布朗运动”的交通参与者,还是要保持足够警惕。
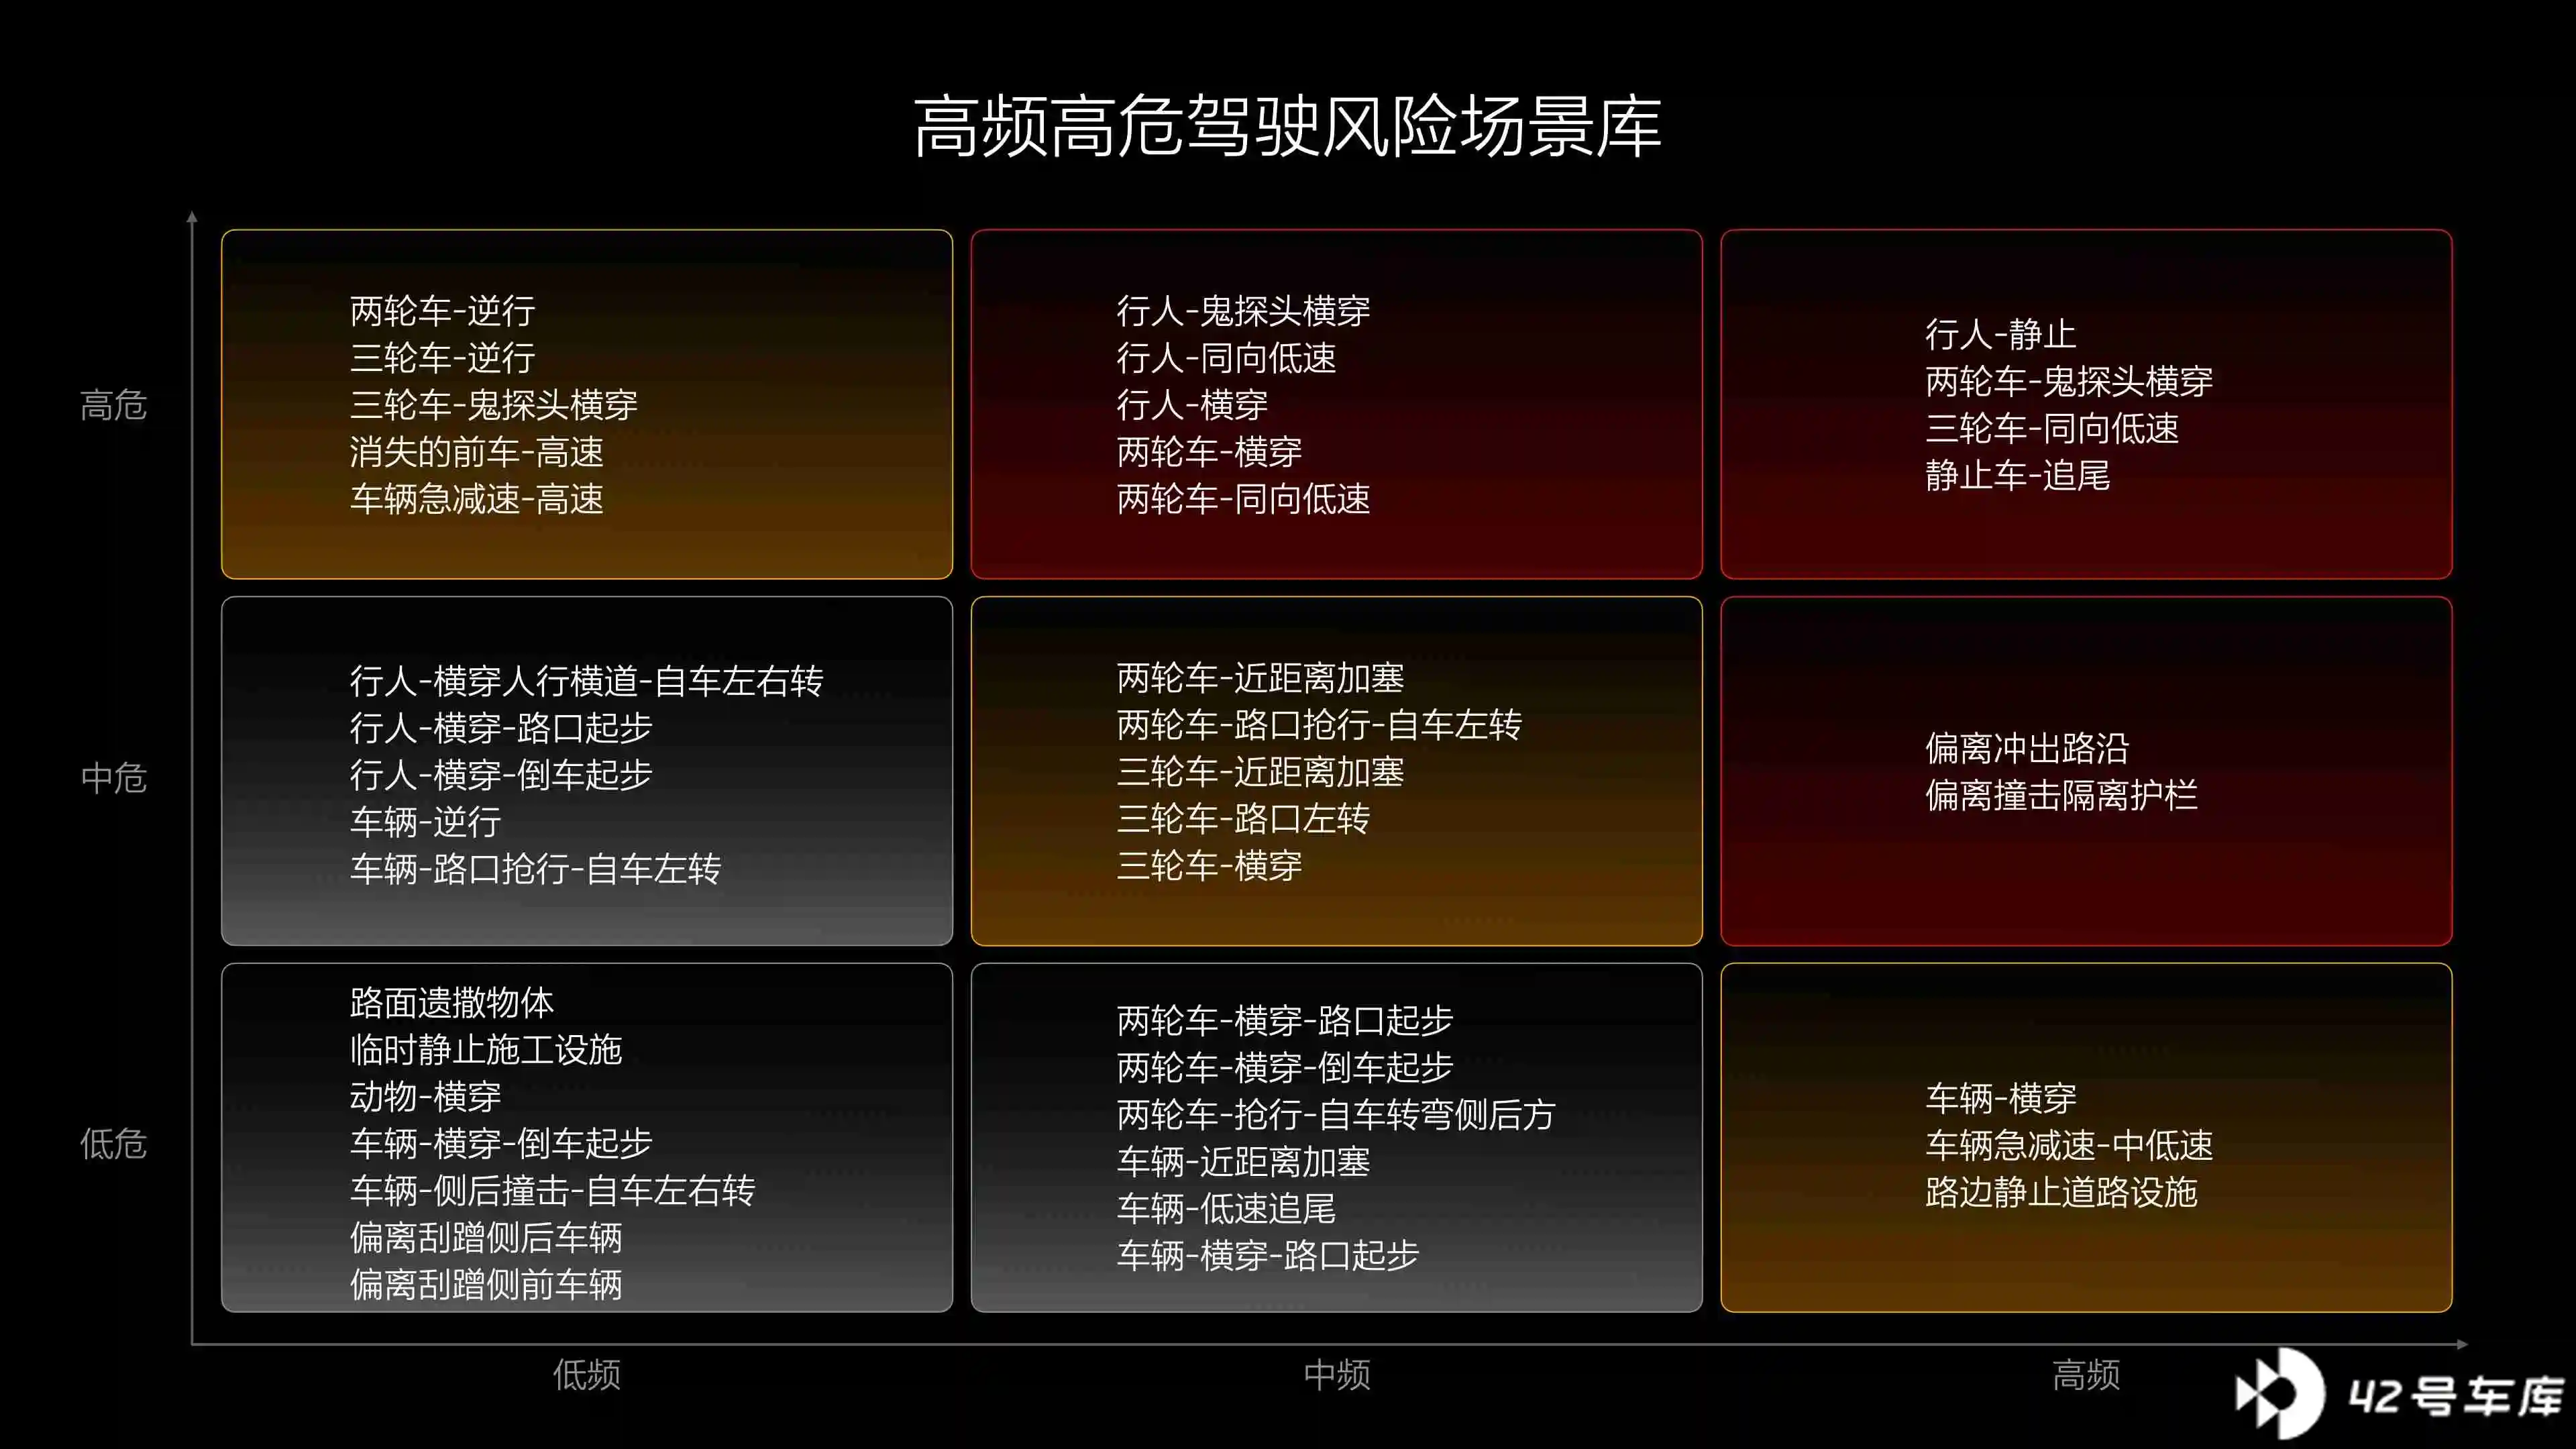
截至目前,马上收到V5.0推送,并是首次使用城市导航辅助驾驶的AD Max车主,从高速的低接管/0接管状态切换到城市导航辅助驾驶目前存在的降级和接管现象,需要额外提升注意力,驾驶员永远对本车辆拥有最终和第一责任权!
4-讲一下作为AD Max车主最开始使用城市导航辅助驾驶的建议
作为懂一点点驾驶辅助系统硬件与软件能力边界的普通消费者,在一开始使用城市导航辅助驾驶的过程中,仍然会存在紧张、较高的唤醒意识等状态。
因此,我觉得广大AD Max车主在一开始使用城市导航辅助驾驶的时候。
首先,建议全程【握住方向盘】,如果系统存在超出你本人预期的转向操作,在握住方向盘的情况下,比您未握住方向盘会有大约100-200毫秒的提前接管空间,降低事故的发生概率,安全驾驶。
其次,可以先在简单路况中使用,例如划线较为清晰的城郊地面道路或者在非早晚高峰期使用。通过逐步感受智能驾驶系统的实际能力表现,慢慢了解并掌握这套系统软硬件的能力边界,并逐步扩展其使用场景,针对在早晚高峰场景中的【骑脸加塞】、【乱行非机动车】、【弱势交通参与者不规则移动】等危险情况,建议尽早接管,并通过能力边界的方式逐步掌握并了解系统实际操作情况。
在这里我个人体验反馈,大约经历过最快3-5天【城市导航辅助驾驶使用100公里】后,将对这个版本AD的软硬件能力边界会有一个较为清晰的认识,进而能实现较为良好的【人机共驾】状态。
但是,一旦软件能力出现大幅度迭代升级,例如决策逻辑更加灵活激进,能力范围大幅度提升后,驾驶员往往重新需要一段时间进行适应协作。
这里我以一个简单场景展开
Beta3版本后大幅度释放,过红绿灯情况下,本车周身车辆挤压本车的双向控制,在第一次第二次系统出现转向操作,我都及时接管;这种情况复现过若干次后我才慢慢掌握其能力边界,并较为放心的让AD Max自己去操控车辆【同样保持随时接管】
针对城市导航辅助驾驶使用范围的预估
截至目前,杭州大部分地面道路已通过路端验证,可以使用城市导航辅助驾驶,但仍然存在支线道路尚不能启动城市导航辅助驾驶,只能使用LCC。目前系统在驶离城市导航辅助驾驶可用路段前100米会提示,超出使用范围后才会降级成LCC。
这里我建议,在收到还有100城市导航辅助驾驶将会退出这个提示后,就可以将更多的精力投放在准备接管的状态,并随时接管从NOA降级到LCC的驾驶员任务。
针对目前城市导航辅助驾驶能力边界。以杭州为例,可能存在大量施工、超复杂路口【例如五车道对向变6车道且分成三组并存在隔离带或者其他障碍物】、限时公交车道、潮汐车道等特异化道路情况。针对这种跨城市特征的城市道路系统,在使用城市导航辅助驾驶过程中需要额外小心,随时接管。
此外,尽管现在理想全场景驾驶辅助【LCC】功能潜力巨大,能力边界也很强,可以绕行各种动静态障碍物与交通参与者。作为普通消费者层面,还是建议请在【道路结构清晰、无其他乱行交通参与者】的情况下使用LCC,请勿过于扩大驾驶辅助使用场景。