


8 月 26 日,我参加了第一届理想安全学院。原本我以为,这只是理想 L9 在上市前的又一次动态体验活动。但当一天的体验结束之后,我发现这个「安全学院」和我想象的并不一样。
第一课——理论
首先站上讲台的是理想产品总监——张骁,为我们讲解了理想如何将 L9 打造成一辆「安全的车」。

整个讲解的内容有不少技术细节内容,简单总结一下可以概括为,理想 L9 首先从车身结构的设计出发,能够在车身不同位置发生碰撞时,最大程度地吸收撞击所产生的冲击,保证车内乘员的安全。
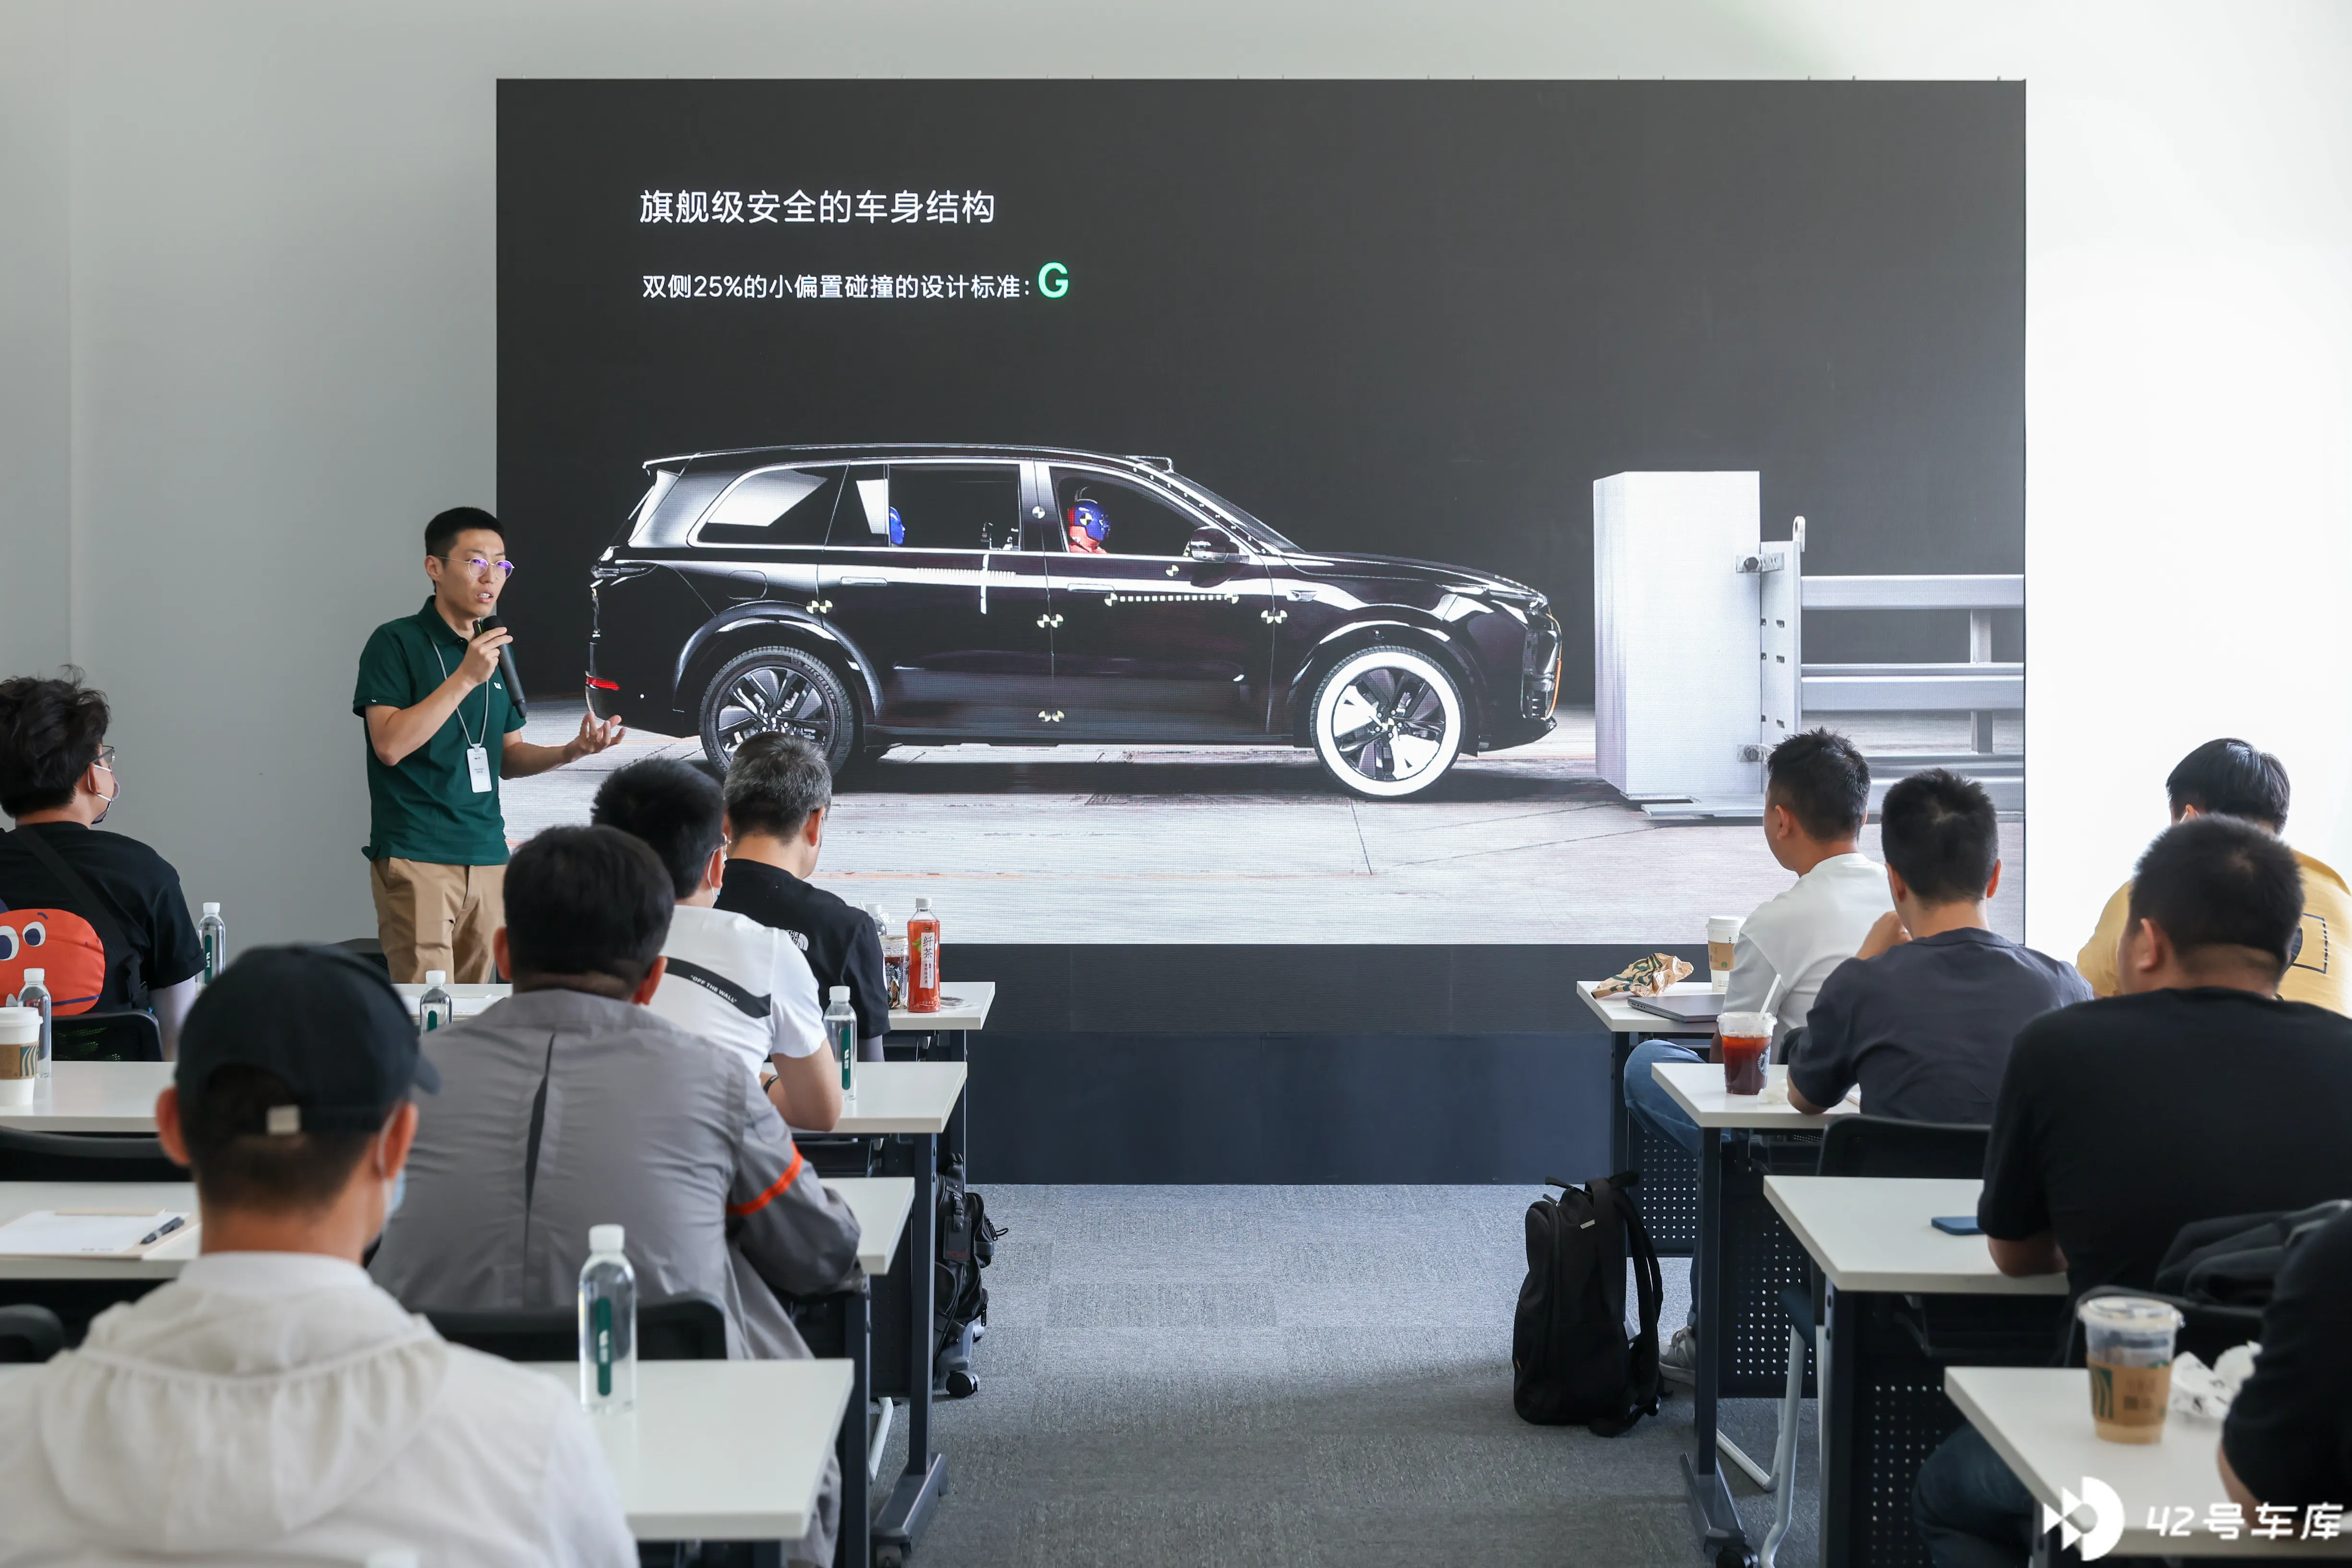
大家都知道主动刹车 AEB 是车辆遇到紧急情况时对车内人员非常重要的功能,理想 L9 花费了大量的时间在 AEB 功能的测试和调整上,让车辆能在遇到危险场景时在第一时间介入工作,避免发生事故。

最后,张骁还指出了目前很多智能电动车车主在使用过程中常见的种种误区,最多的就是在粗浅的知晓了车辆的一些智能化功能后,就急不可奈地将很多驾驶场景完全交给车辆去控制,但在现实场景中,其实这样做是非常危险的。

讲完了车辆的基本安全功能后,接下来要讲的就是我最感兴趣的智能驾驶部分了。此时上台的讲师换为了理想的智能驾驶产品经理——哲伦班长。
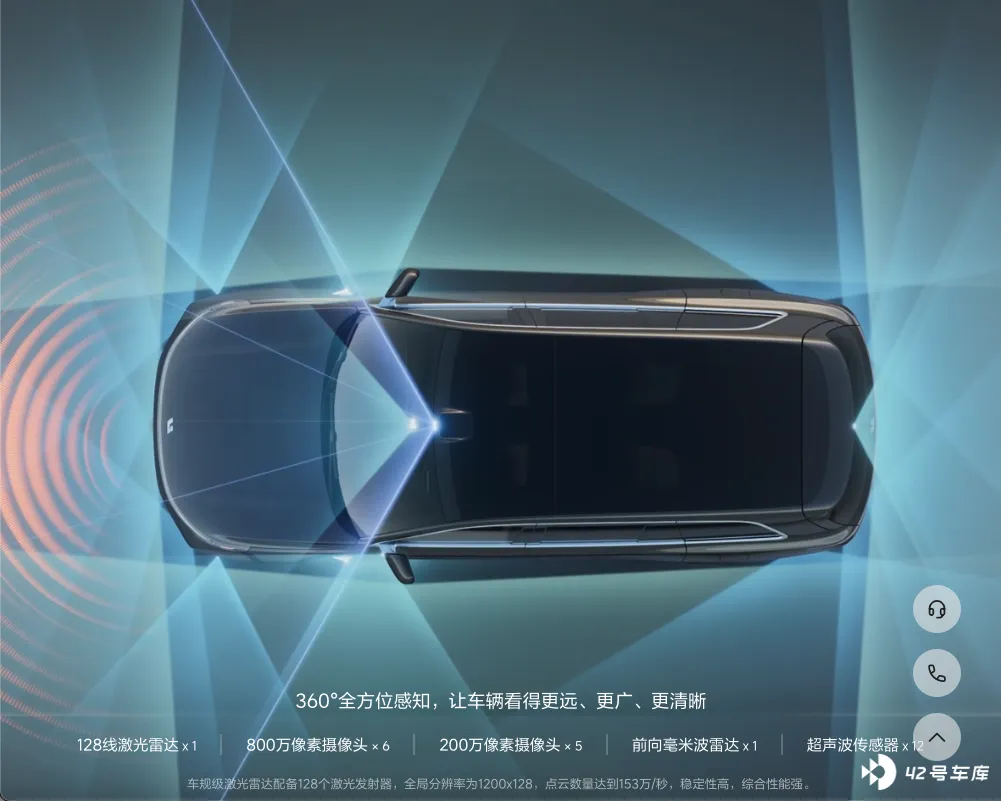
哲伦首先为我们介绍了理想 L9 搭载的最新智能驾驶系统——理想 AD MAX。这套系统不仅有强大的智能感知处理硬件,还有理想最新的全栈自研算法加持。
从过去的供应商方案转变为目前的自研方案,理想不断地在优化整个智能驾驶的闭环开发流程。不仅效率上大大提升,还能最快地通过用户数据来改进过去做得不够好的地方。在目前智能驾驶大爆发的时代,效率更高的开发流程无疑是理想在智能化方面的「一柄利剑」。

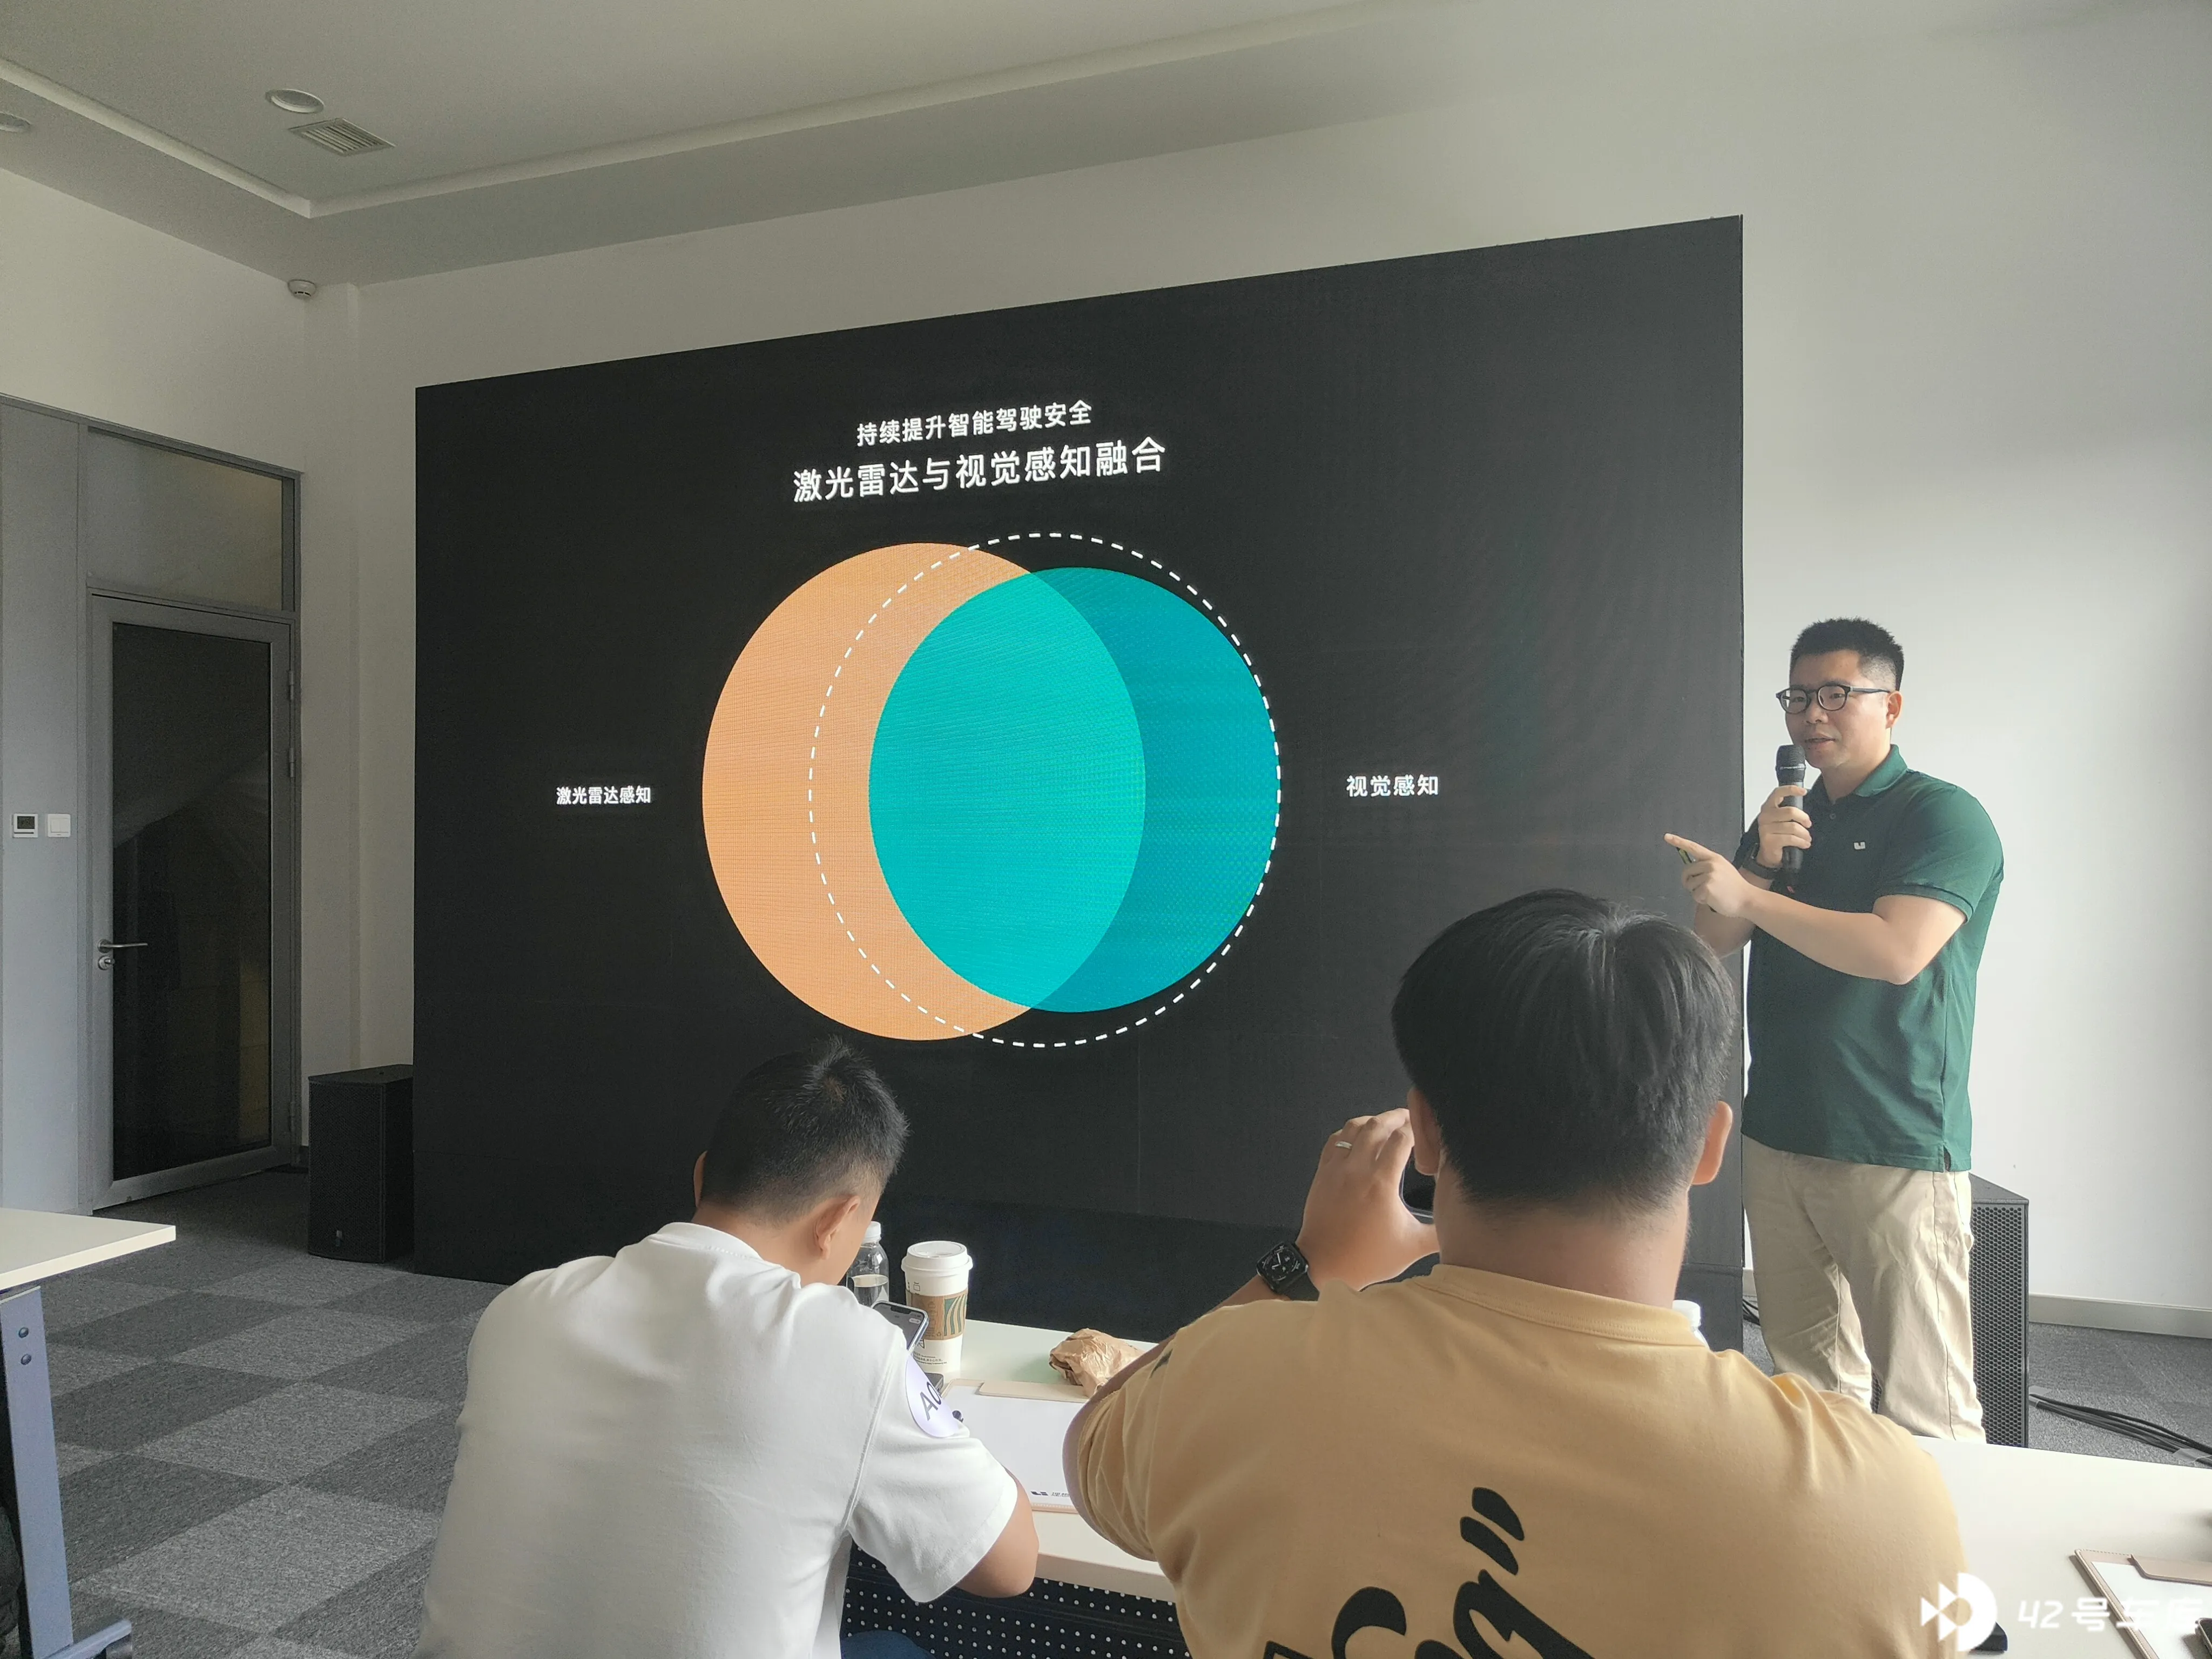
从理想 ONE 没有激光雷达,到 L9 有激光雷达,感知能力究竟提升了多少,课堂上用了一张非常直观的图来进行介绍。简单来说,激光雷达的作用就是覆盖摄像头无法感知到的场景,增强车辆的感知能力。但从图里也能看出,虚线的圆依然有没有被两个圆覆盖到的部分。换句话说,即便有了激光雷达,现阶段依然有车辆无法感知的场景。
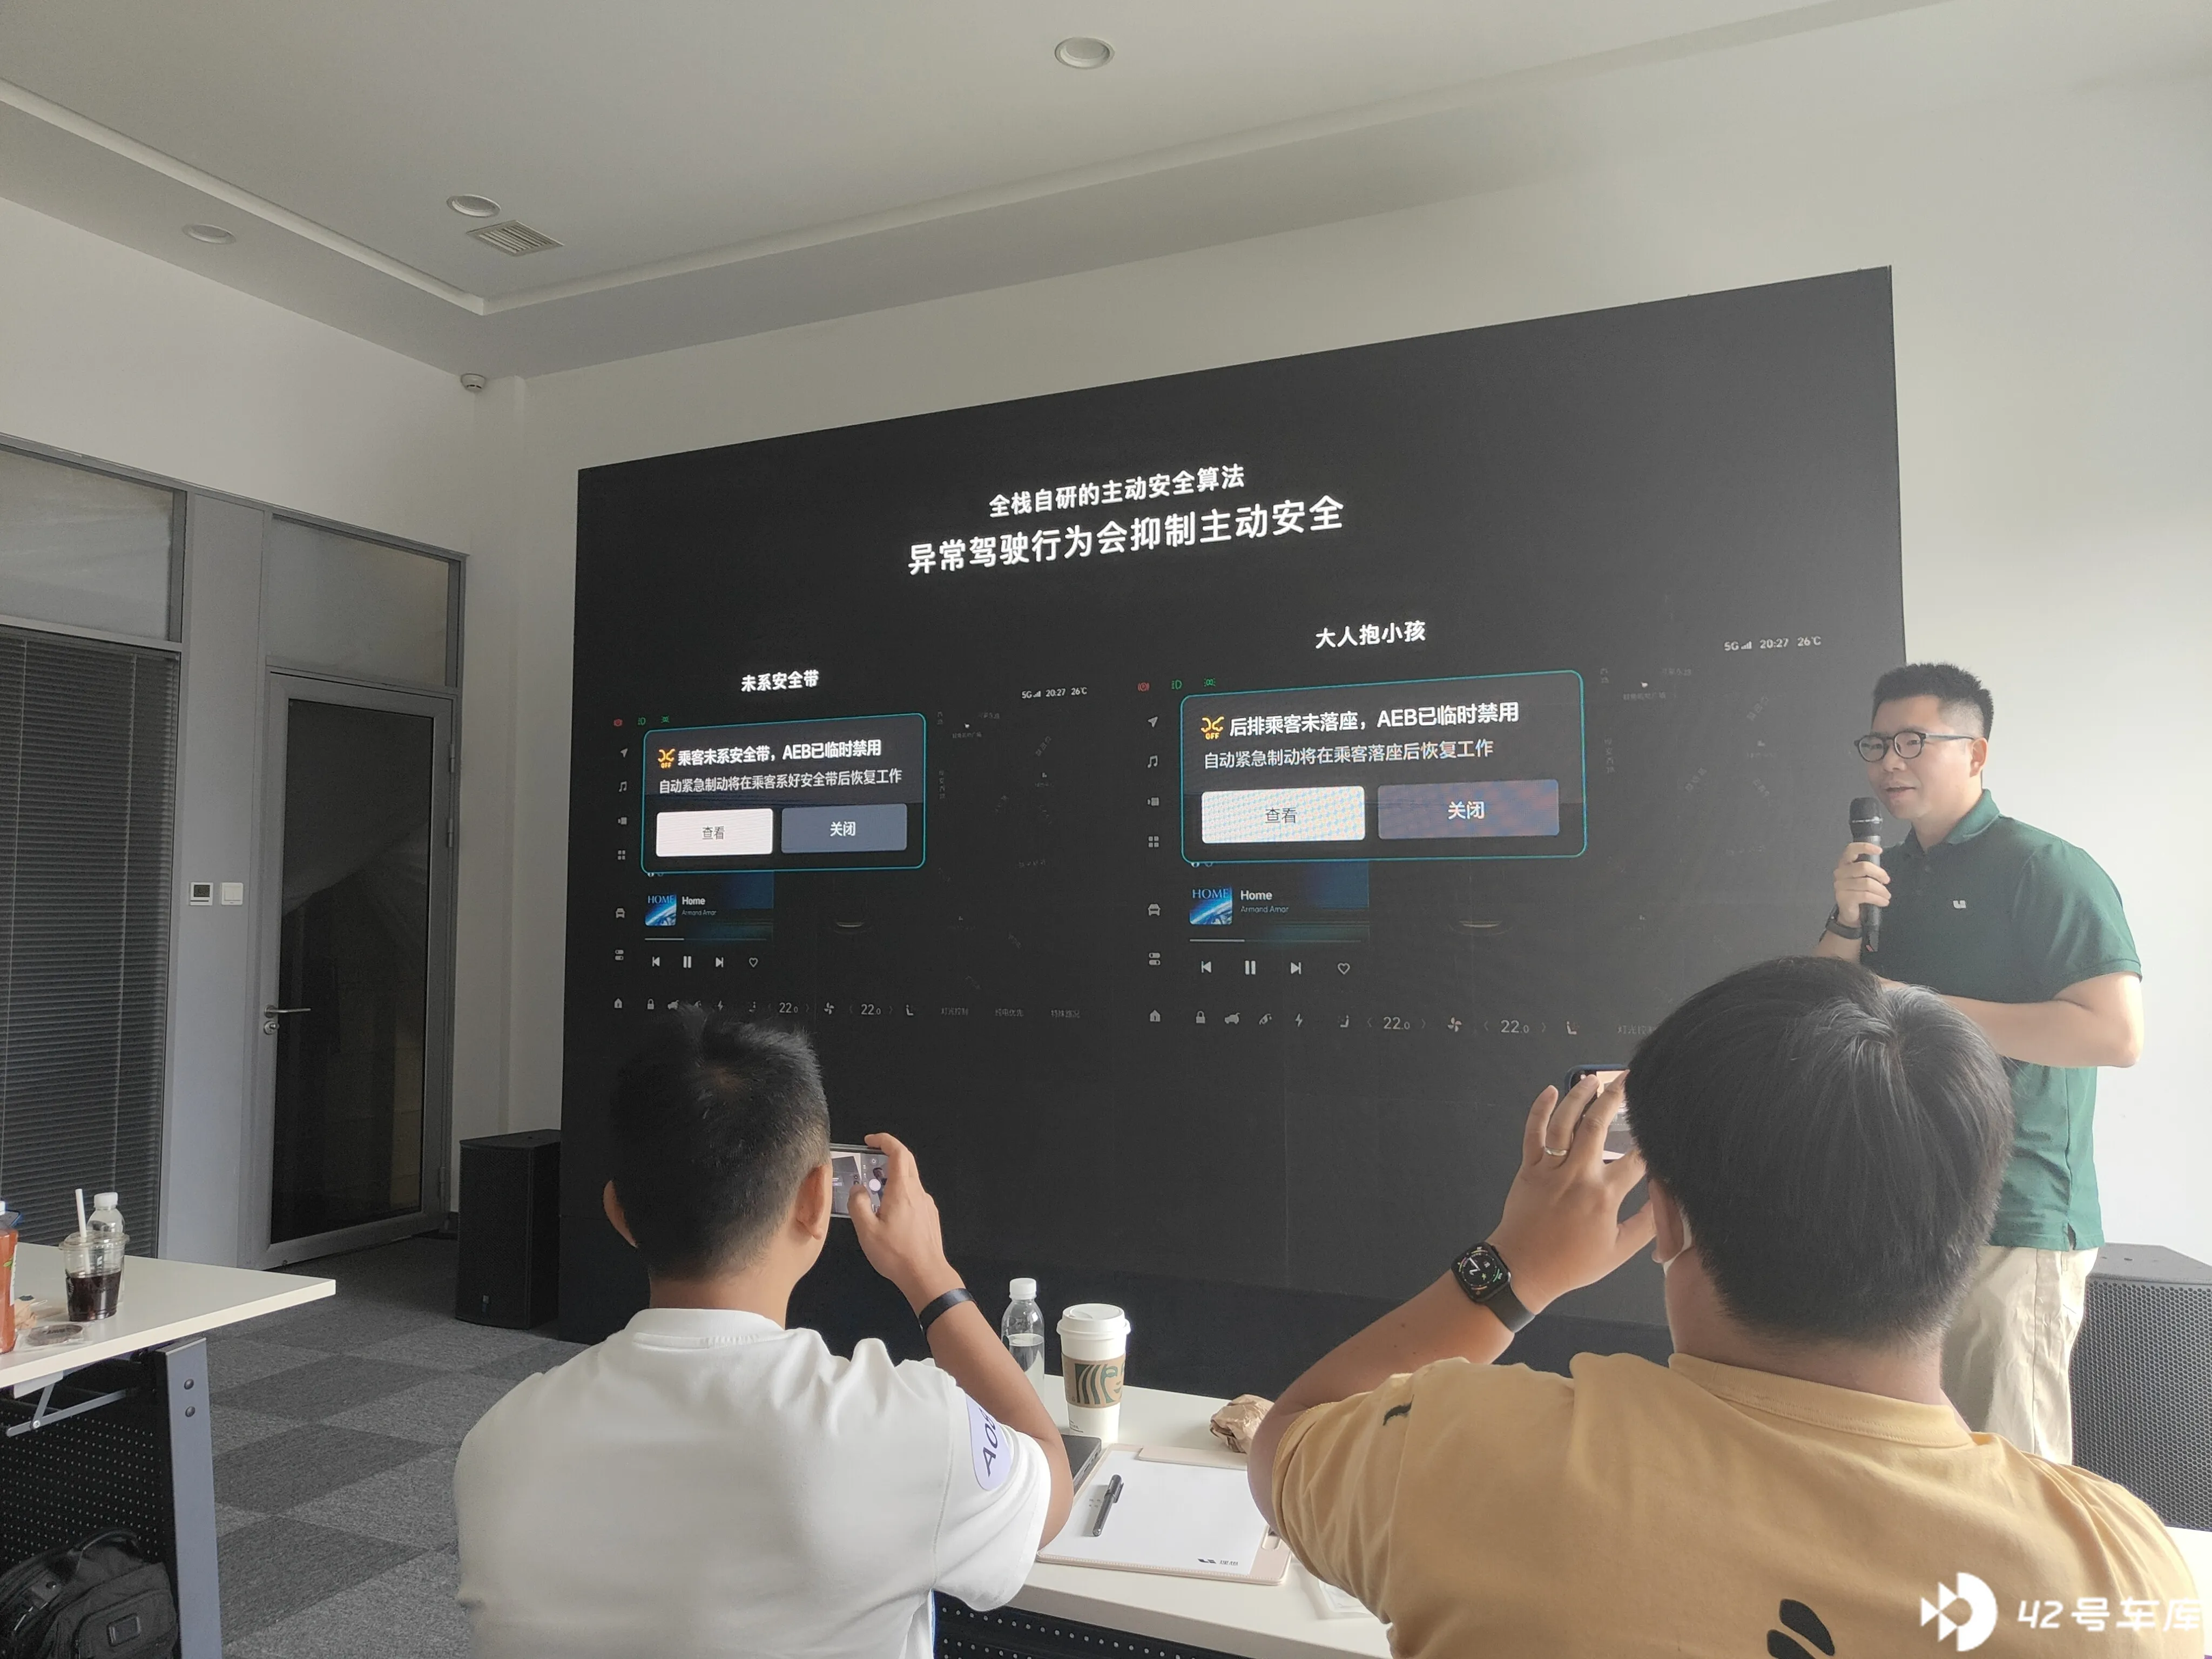
讲到理想 L9 的 AEB 功能时,我才知道在理想在设定的时候,还考虑到了「乘客未系安全带」和「大人抱小孩」这两个特殊场景。由于考虑在这两种情况下触发车辆主动刹车时反而可能对乘客造成更大的伤害,所以车辆会关闭 AEB 功能,同时司机也会接收到相应的提示。
随后哲伦为我们介绍了接下来要在 L9 上体验的各种安全测试场景,包括「儿童鬼探头」、「消失的前车」这样我们在日常驾驶中可能会遇到的场景。

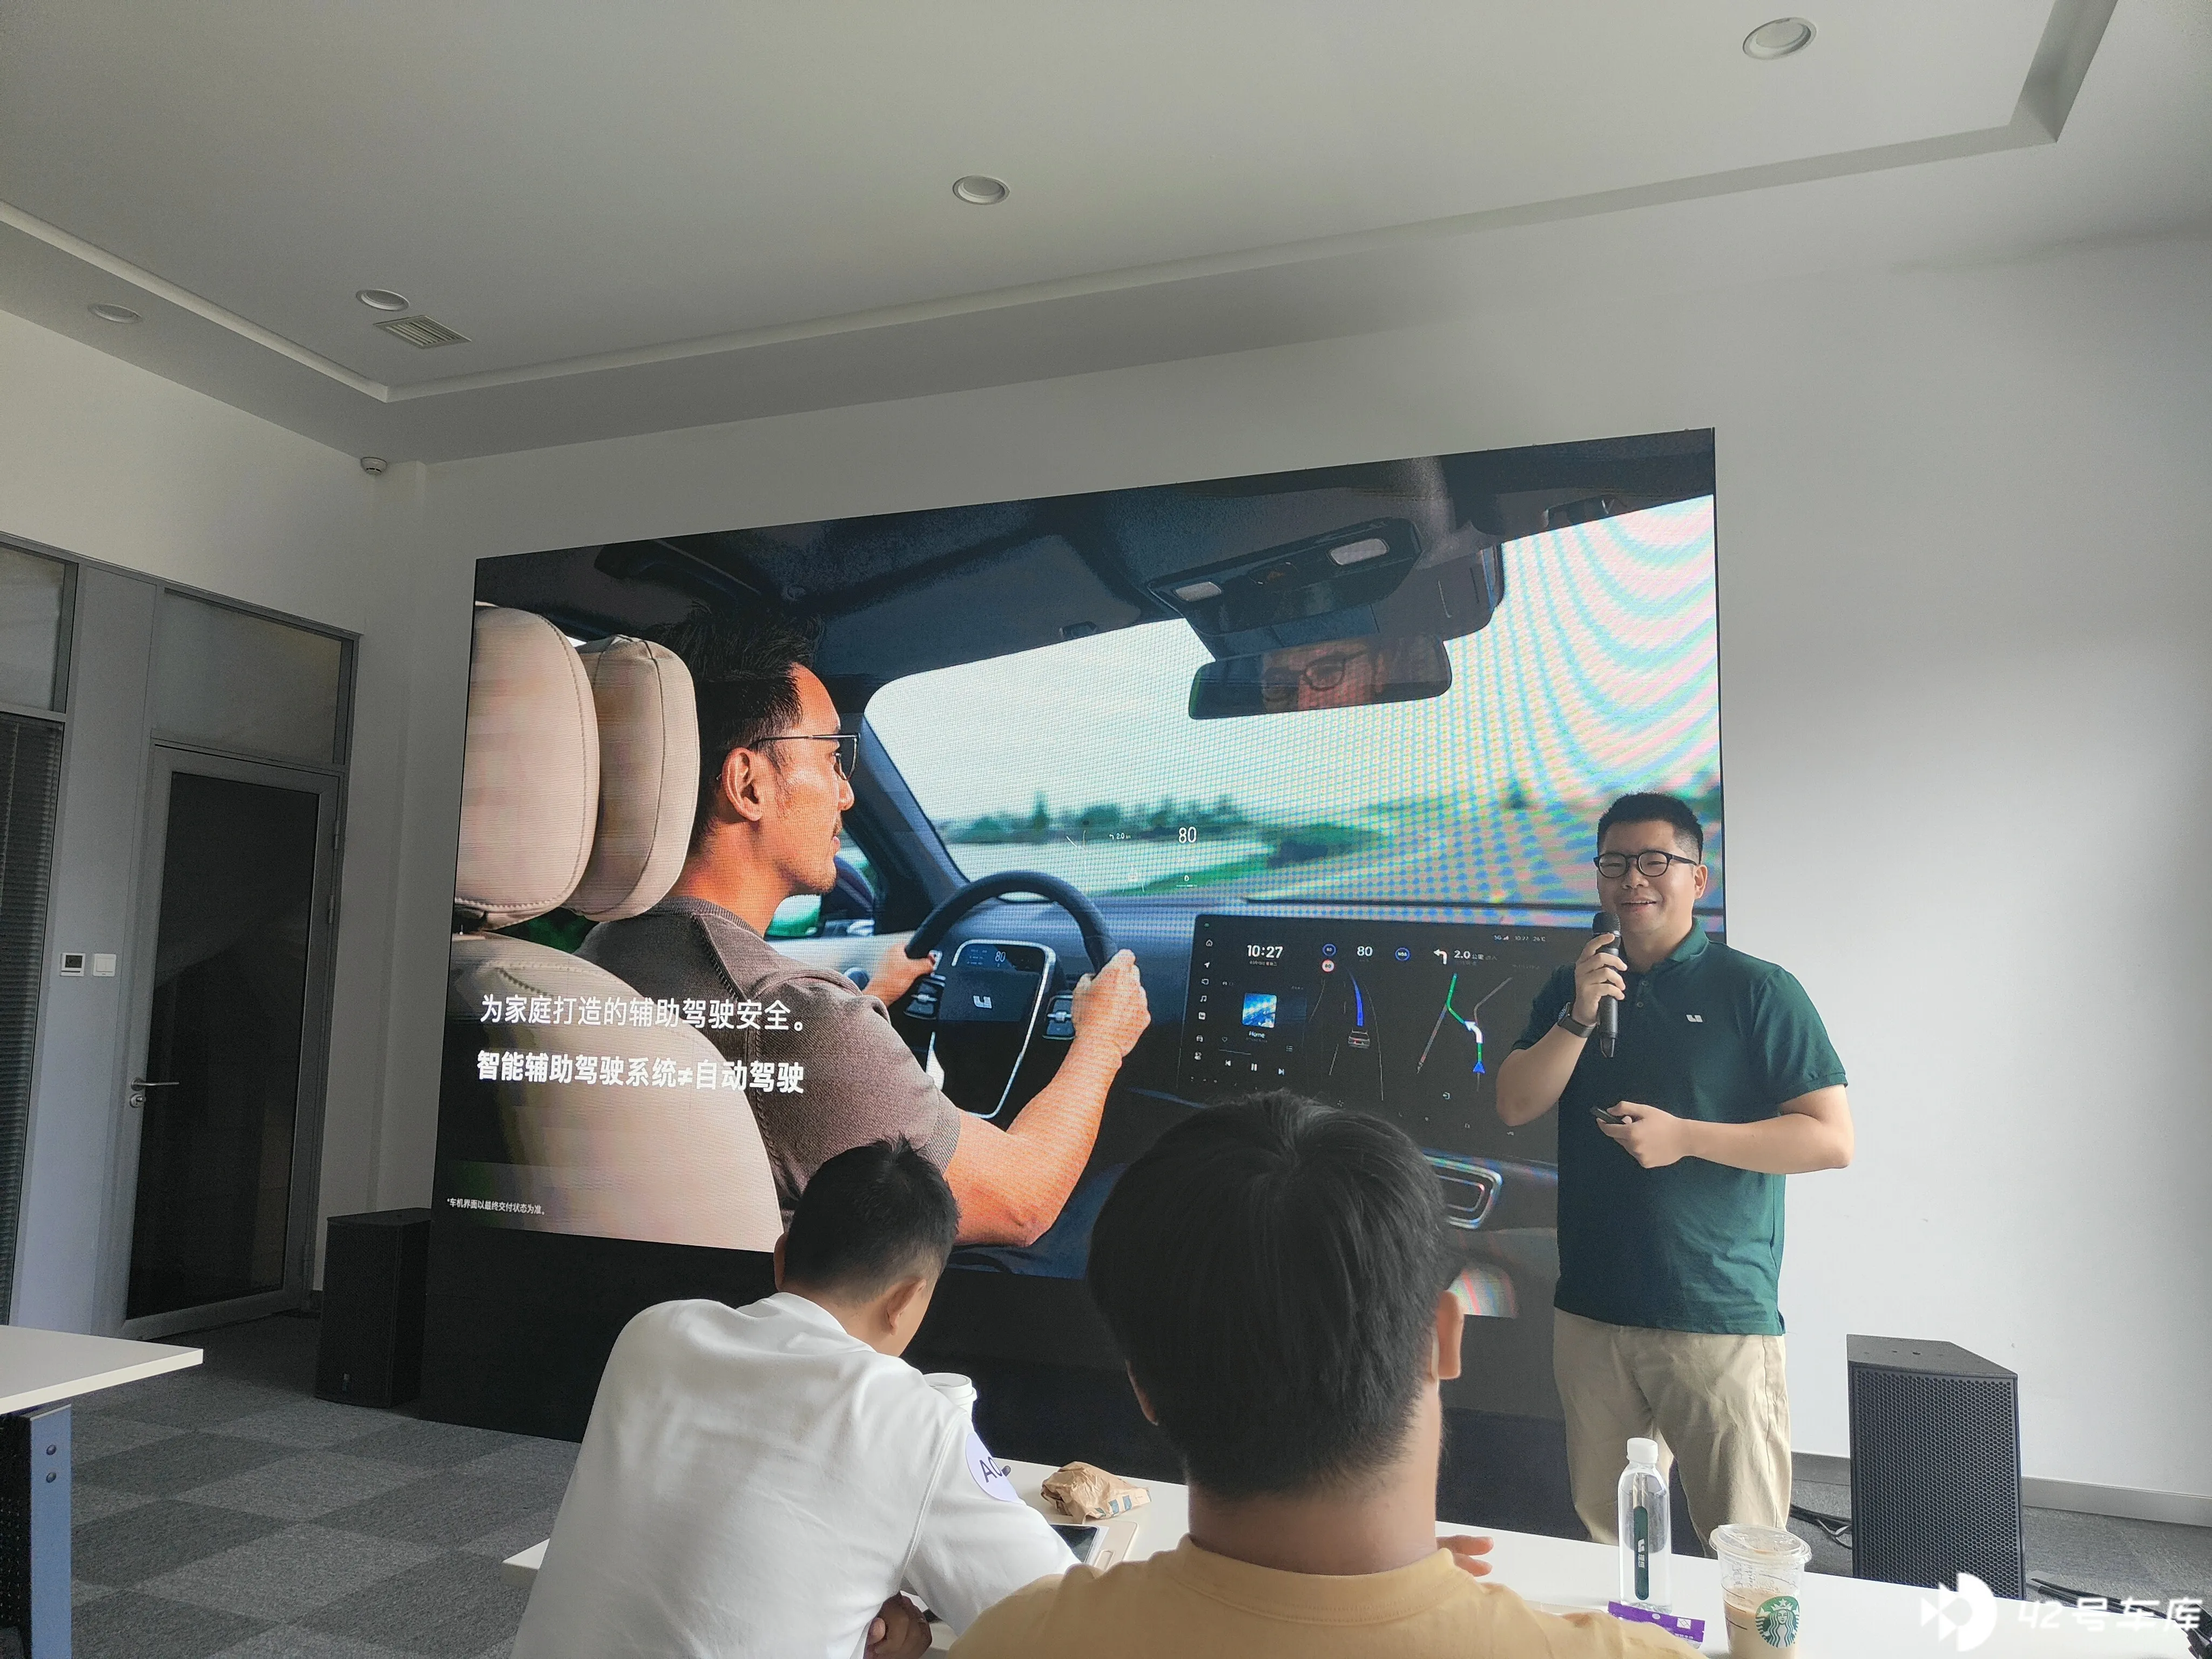
最后哲伦还强调了,理想 L9 的智能辅助驾驶是专为家庭用户量身打造的。但是,智能辅助驾驶并不等于自动驾驶。
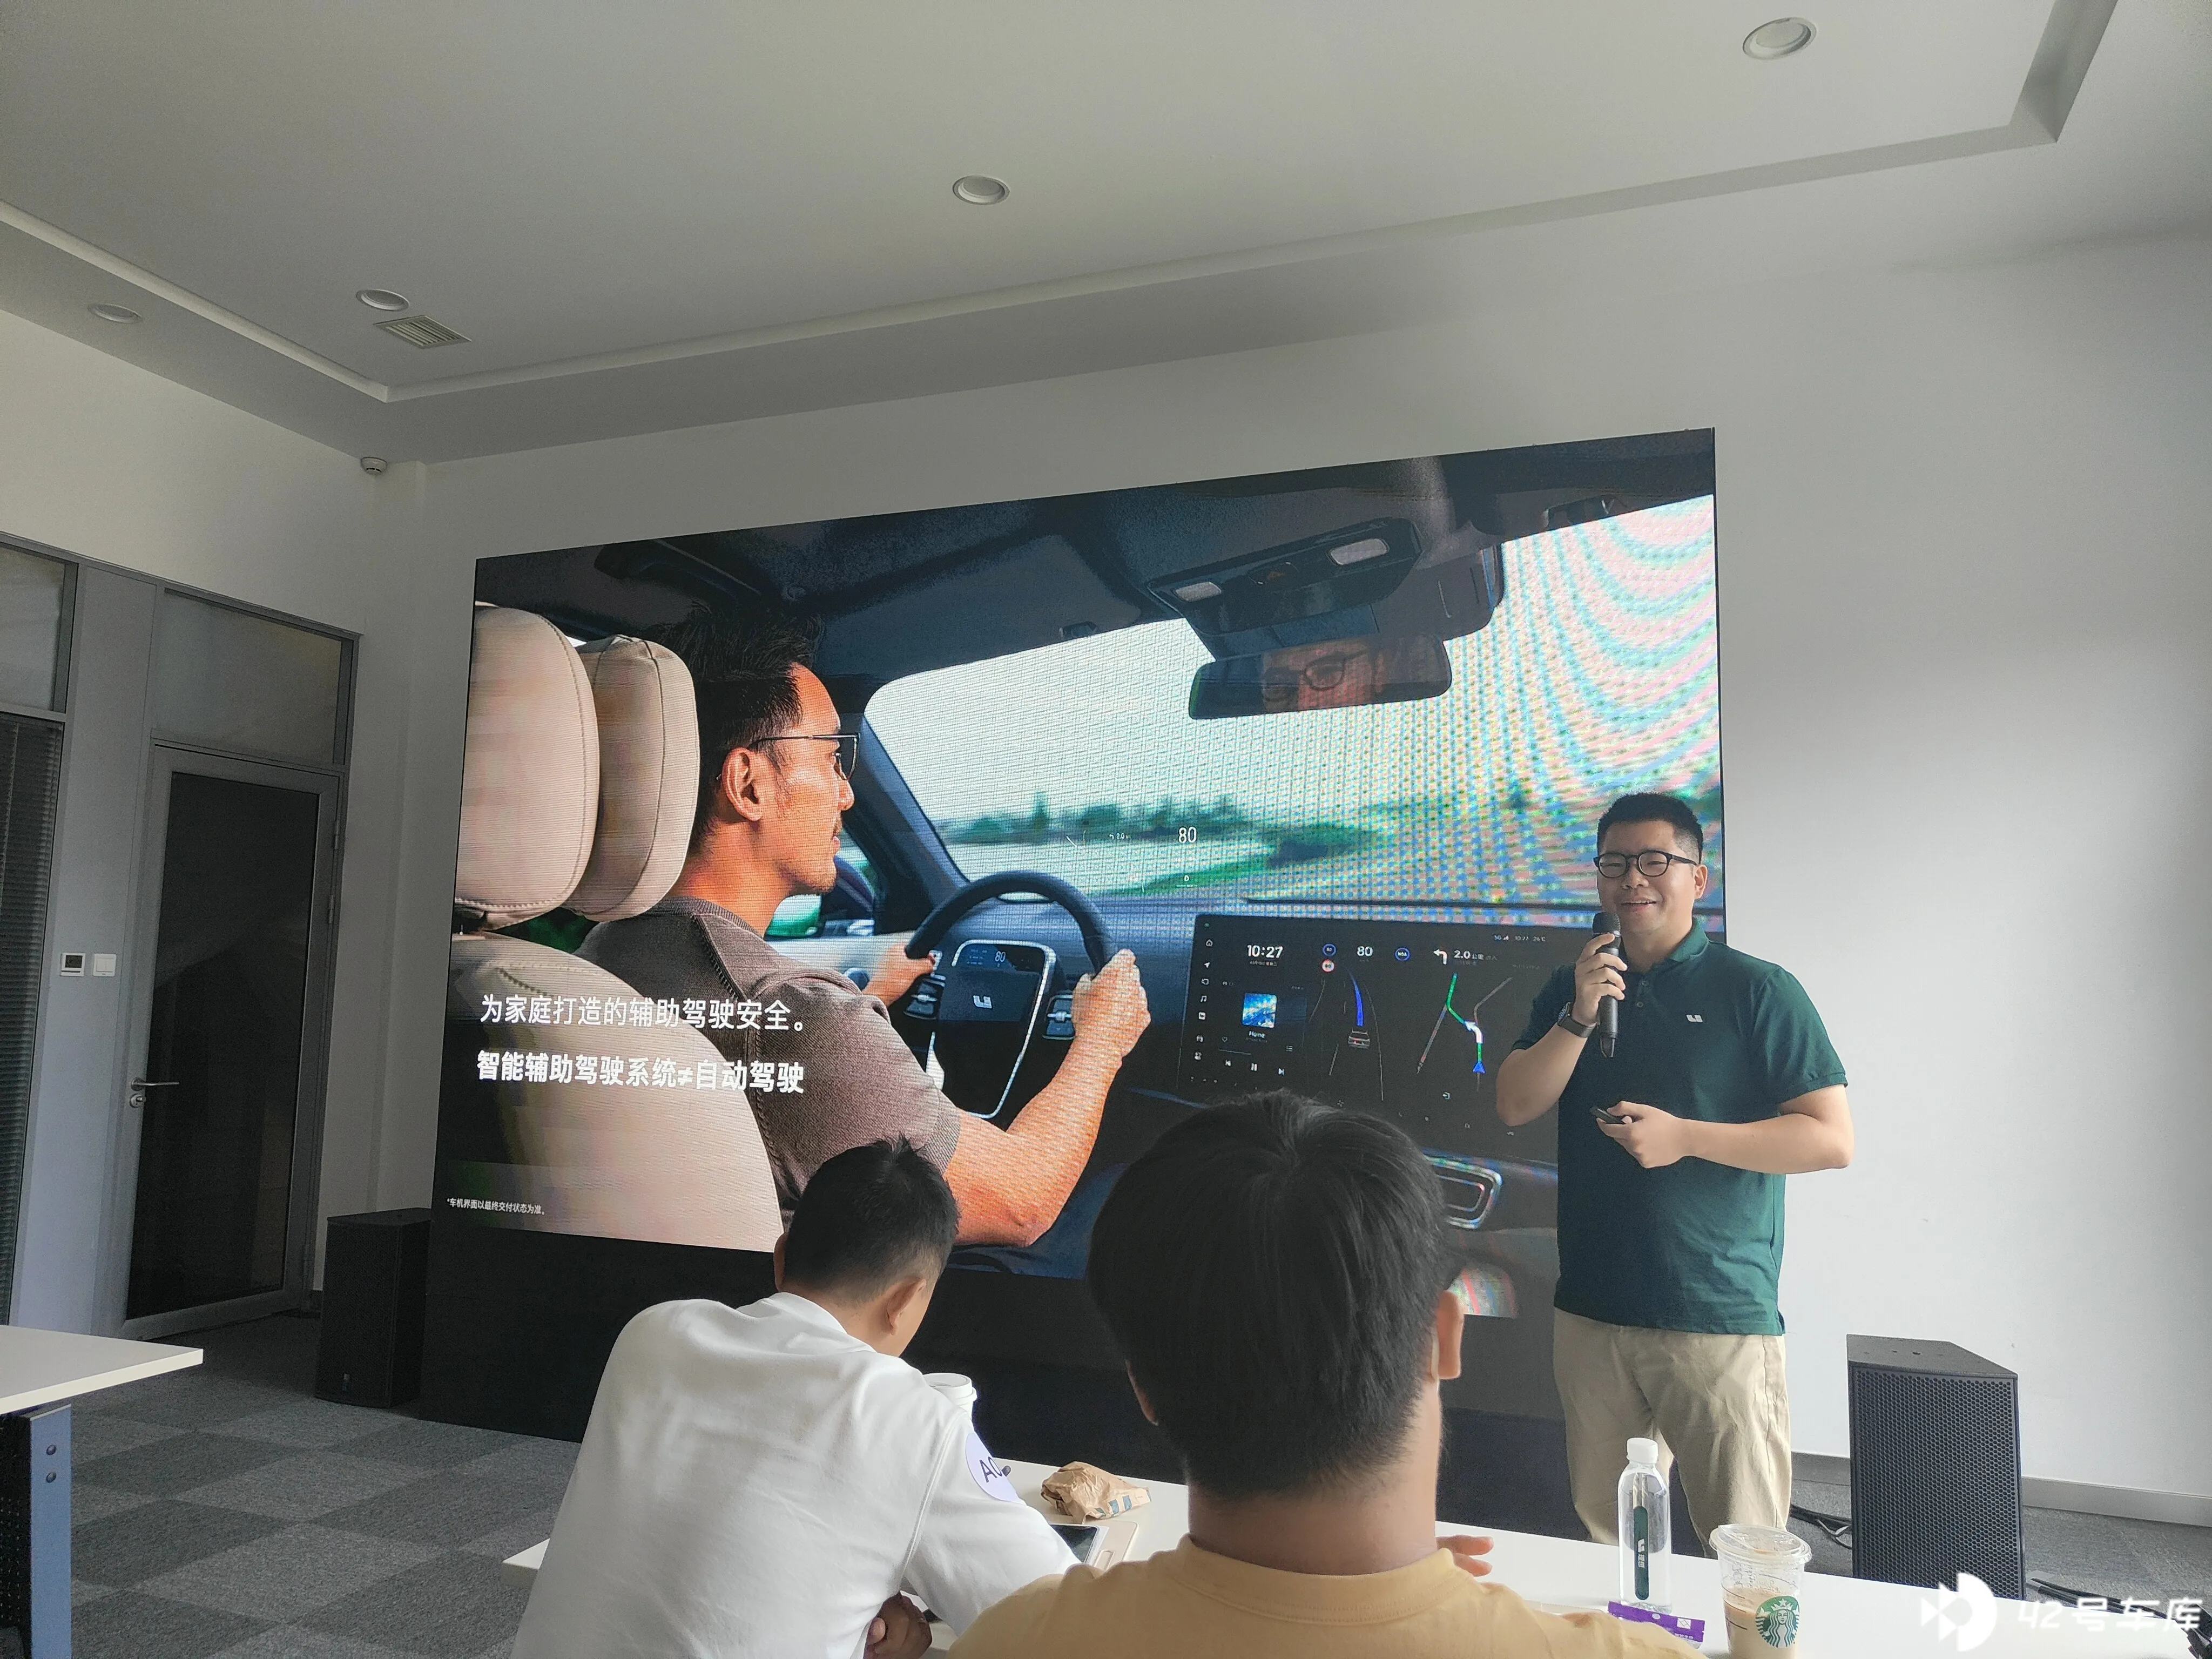
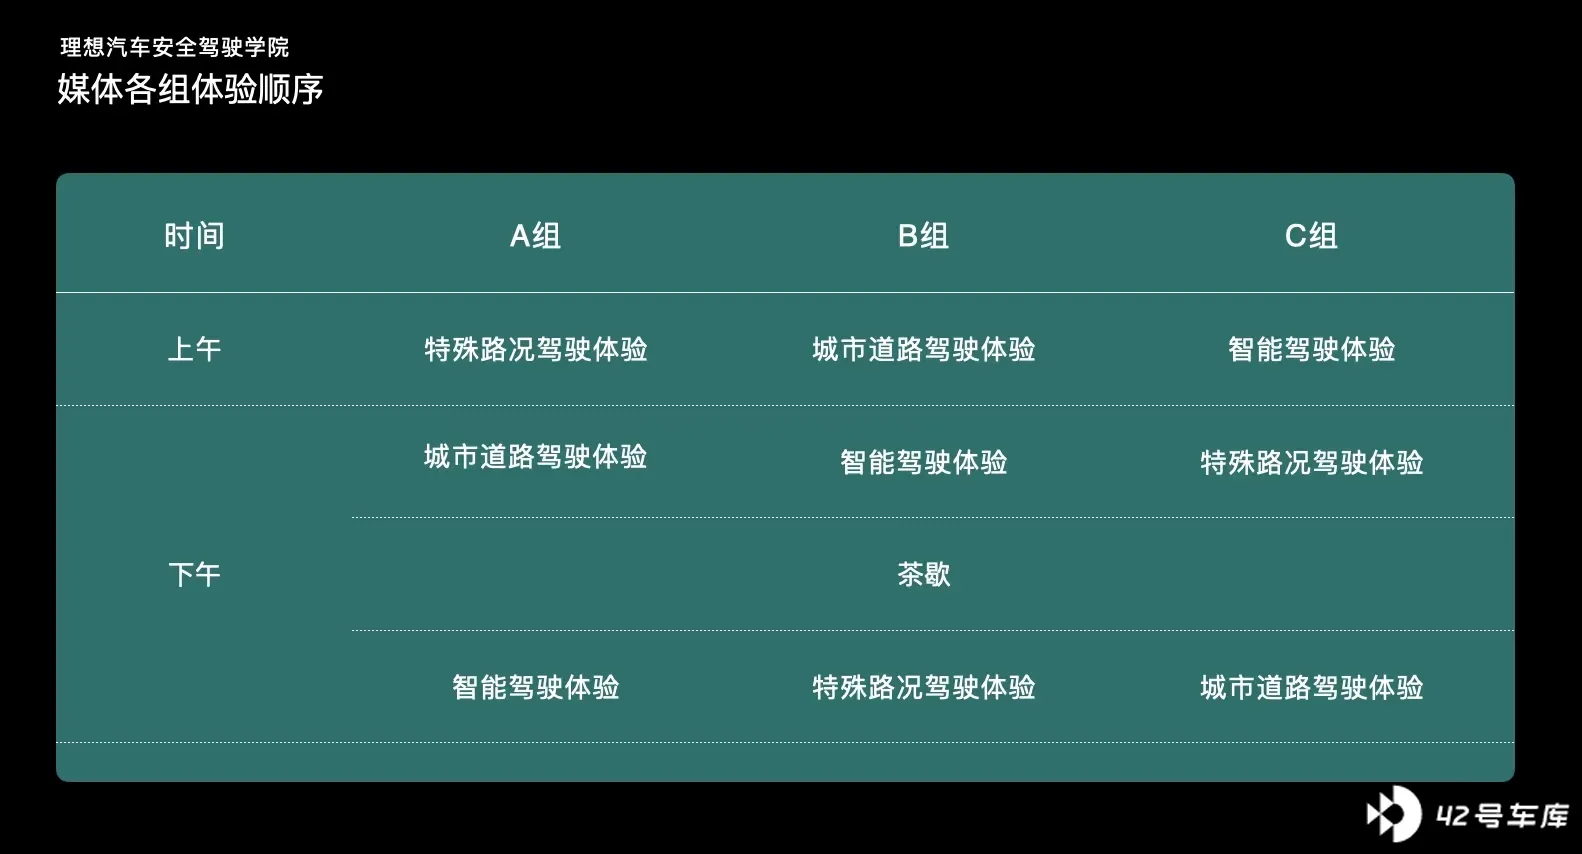
在这堂课的结尾,理想为我们分好了不同的体验小组,不同小组按照不同的顺序来进行动态体验部分。到这个时候,在课桌前坐了一个多小时的我,已经有些迫不及待了。
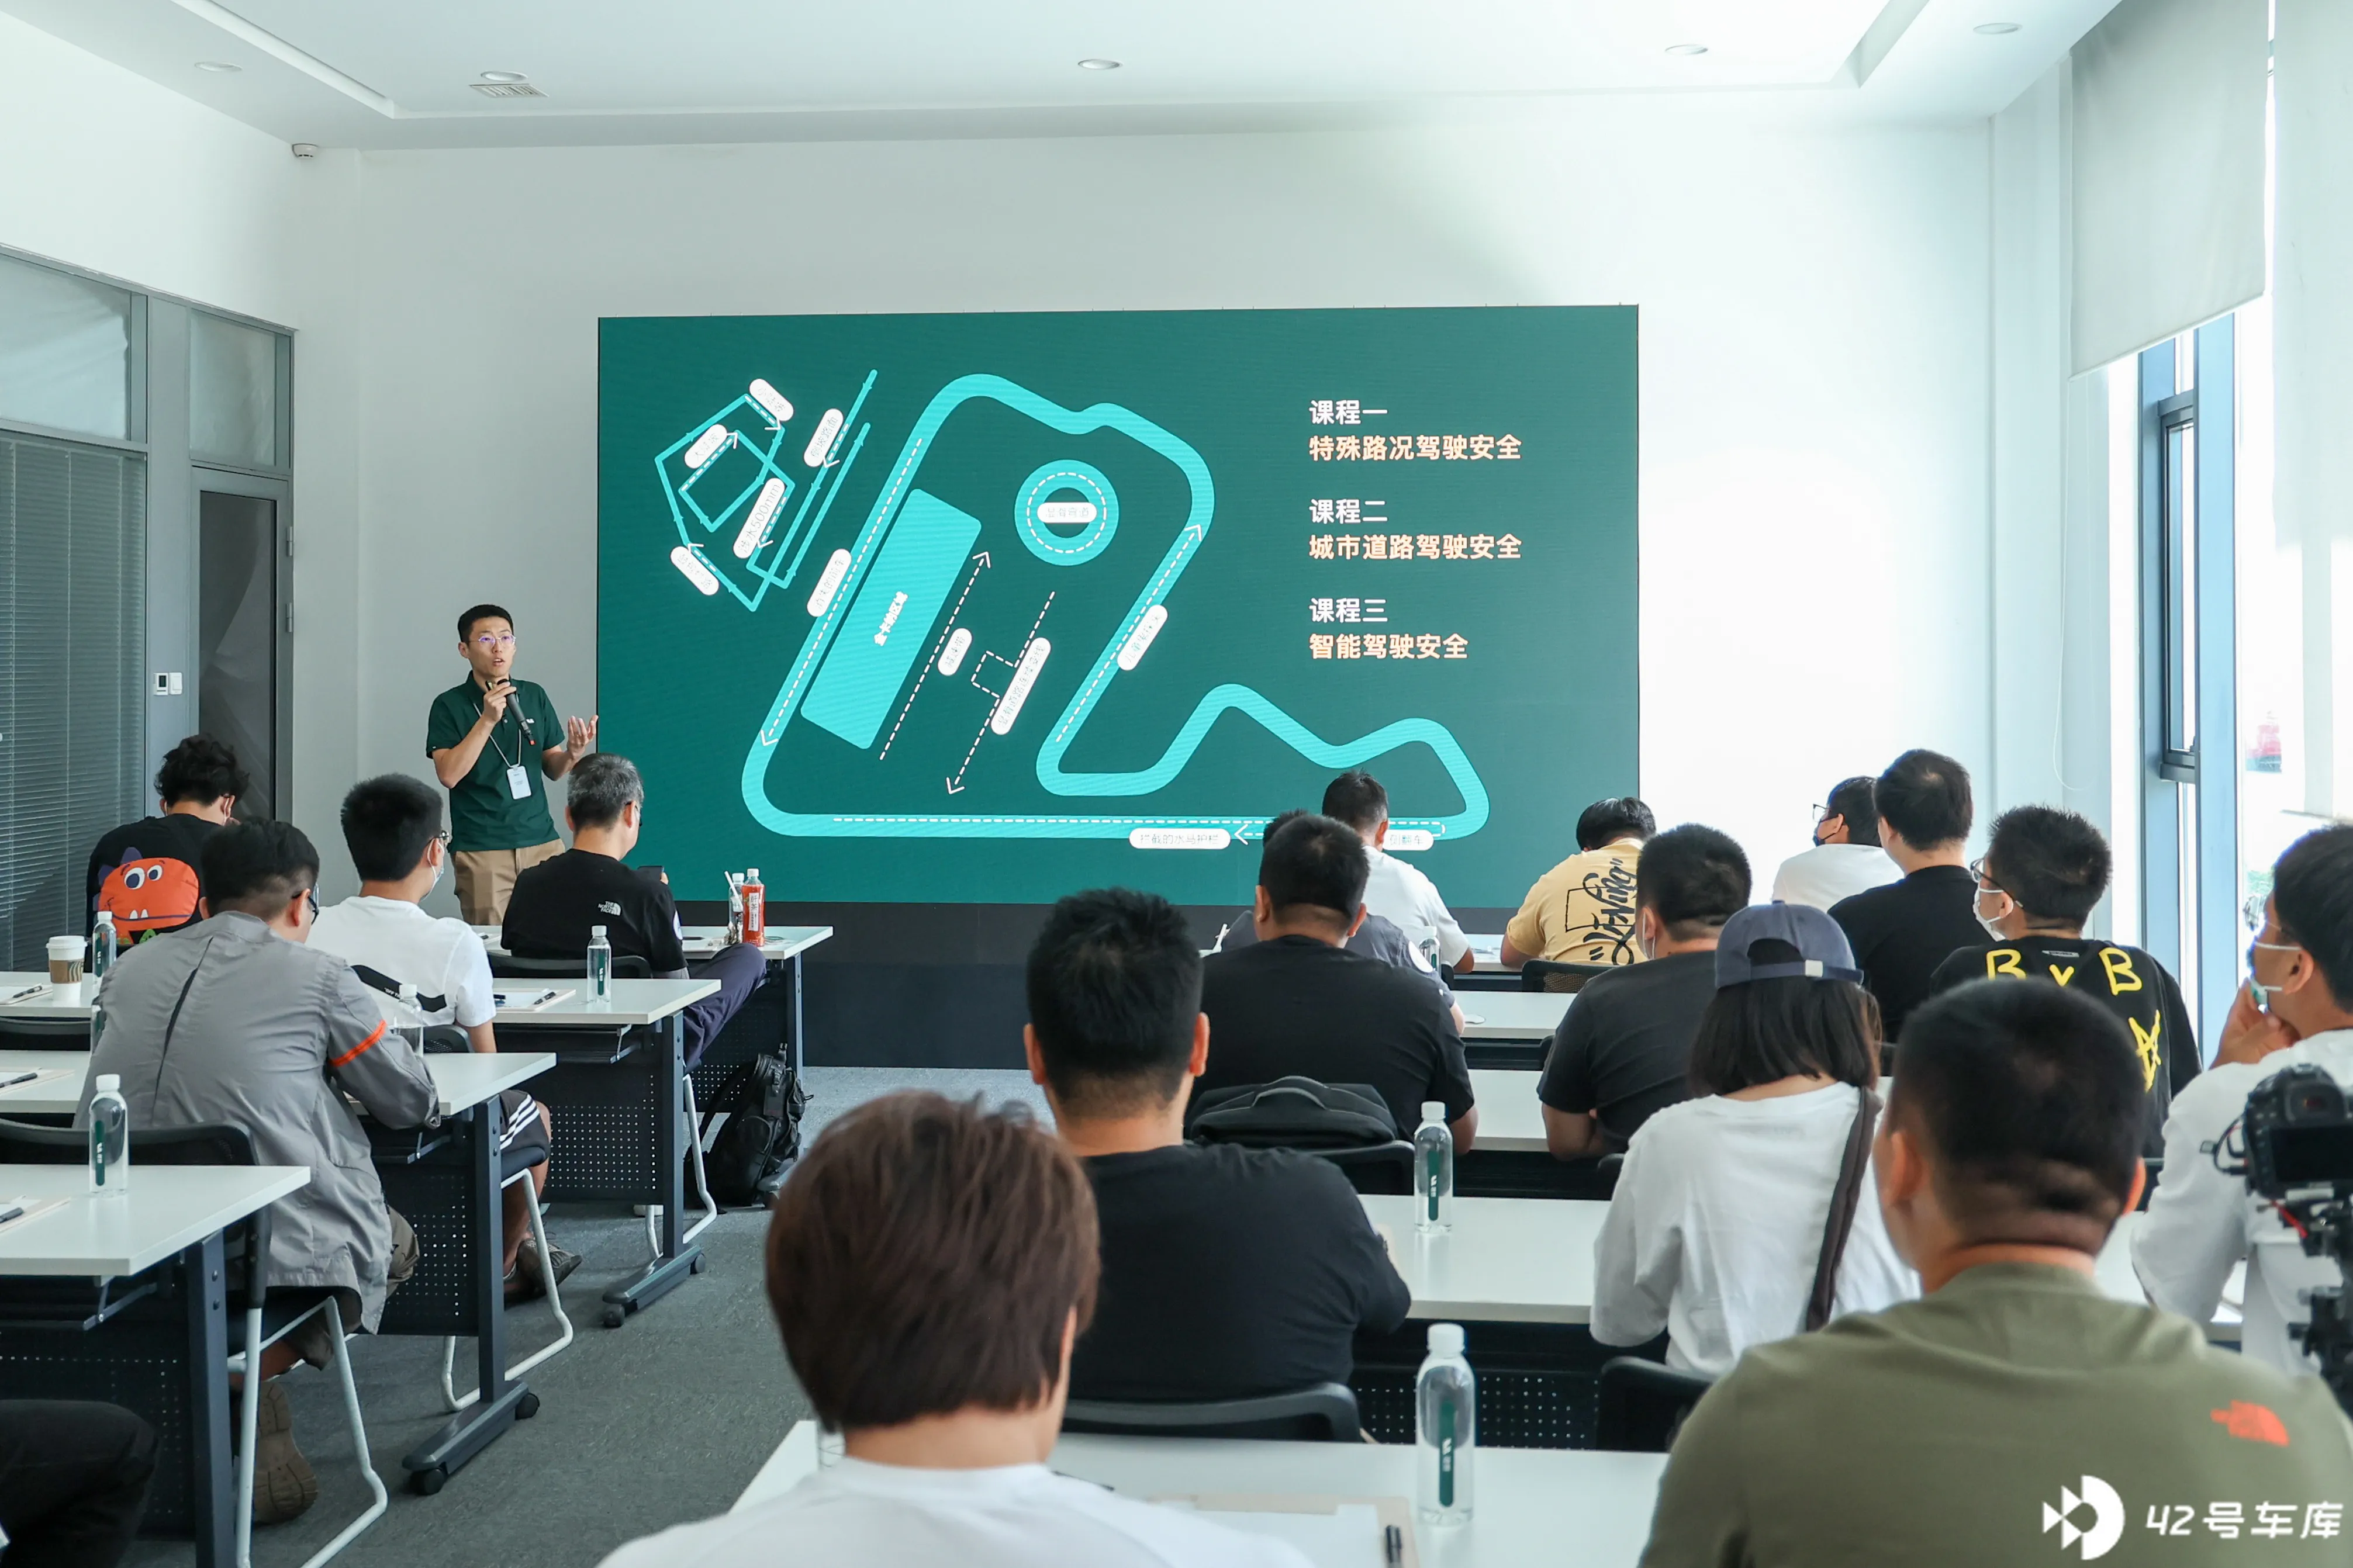
第二课——体验
大家读书的时候最喜欢上什么课呢?我相信很多人的答案都会是体育课,因为体育课能给我们自由自在的感觉,理想的第二堂课也给了我同样的感觉。

今天体验的地点在北京凯择汽车运动体验中心,听说这个地方常年是被奔驰 AMG 给包下来的。早上刚刚踏入这里的时候,我甚至以为今天要开着理想 L9 下赛道呢,事实上我们今天确实「下了赛道」。
不过我们今天并不是要把理想 L9 这辆家用全尺寸 SUV 开下赛道跑一个「全尺寸 SUV 最快圈速」,而是要在布置好的场地上体验这辆车的各项安全功能。
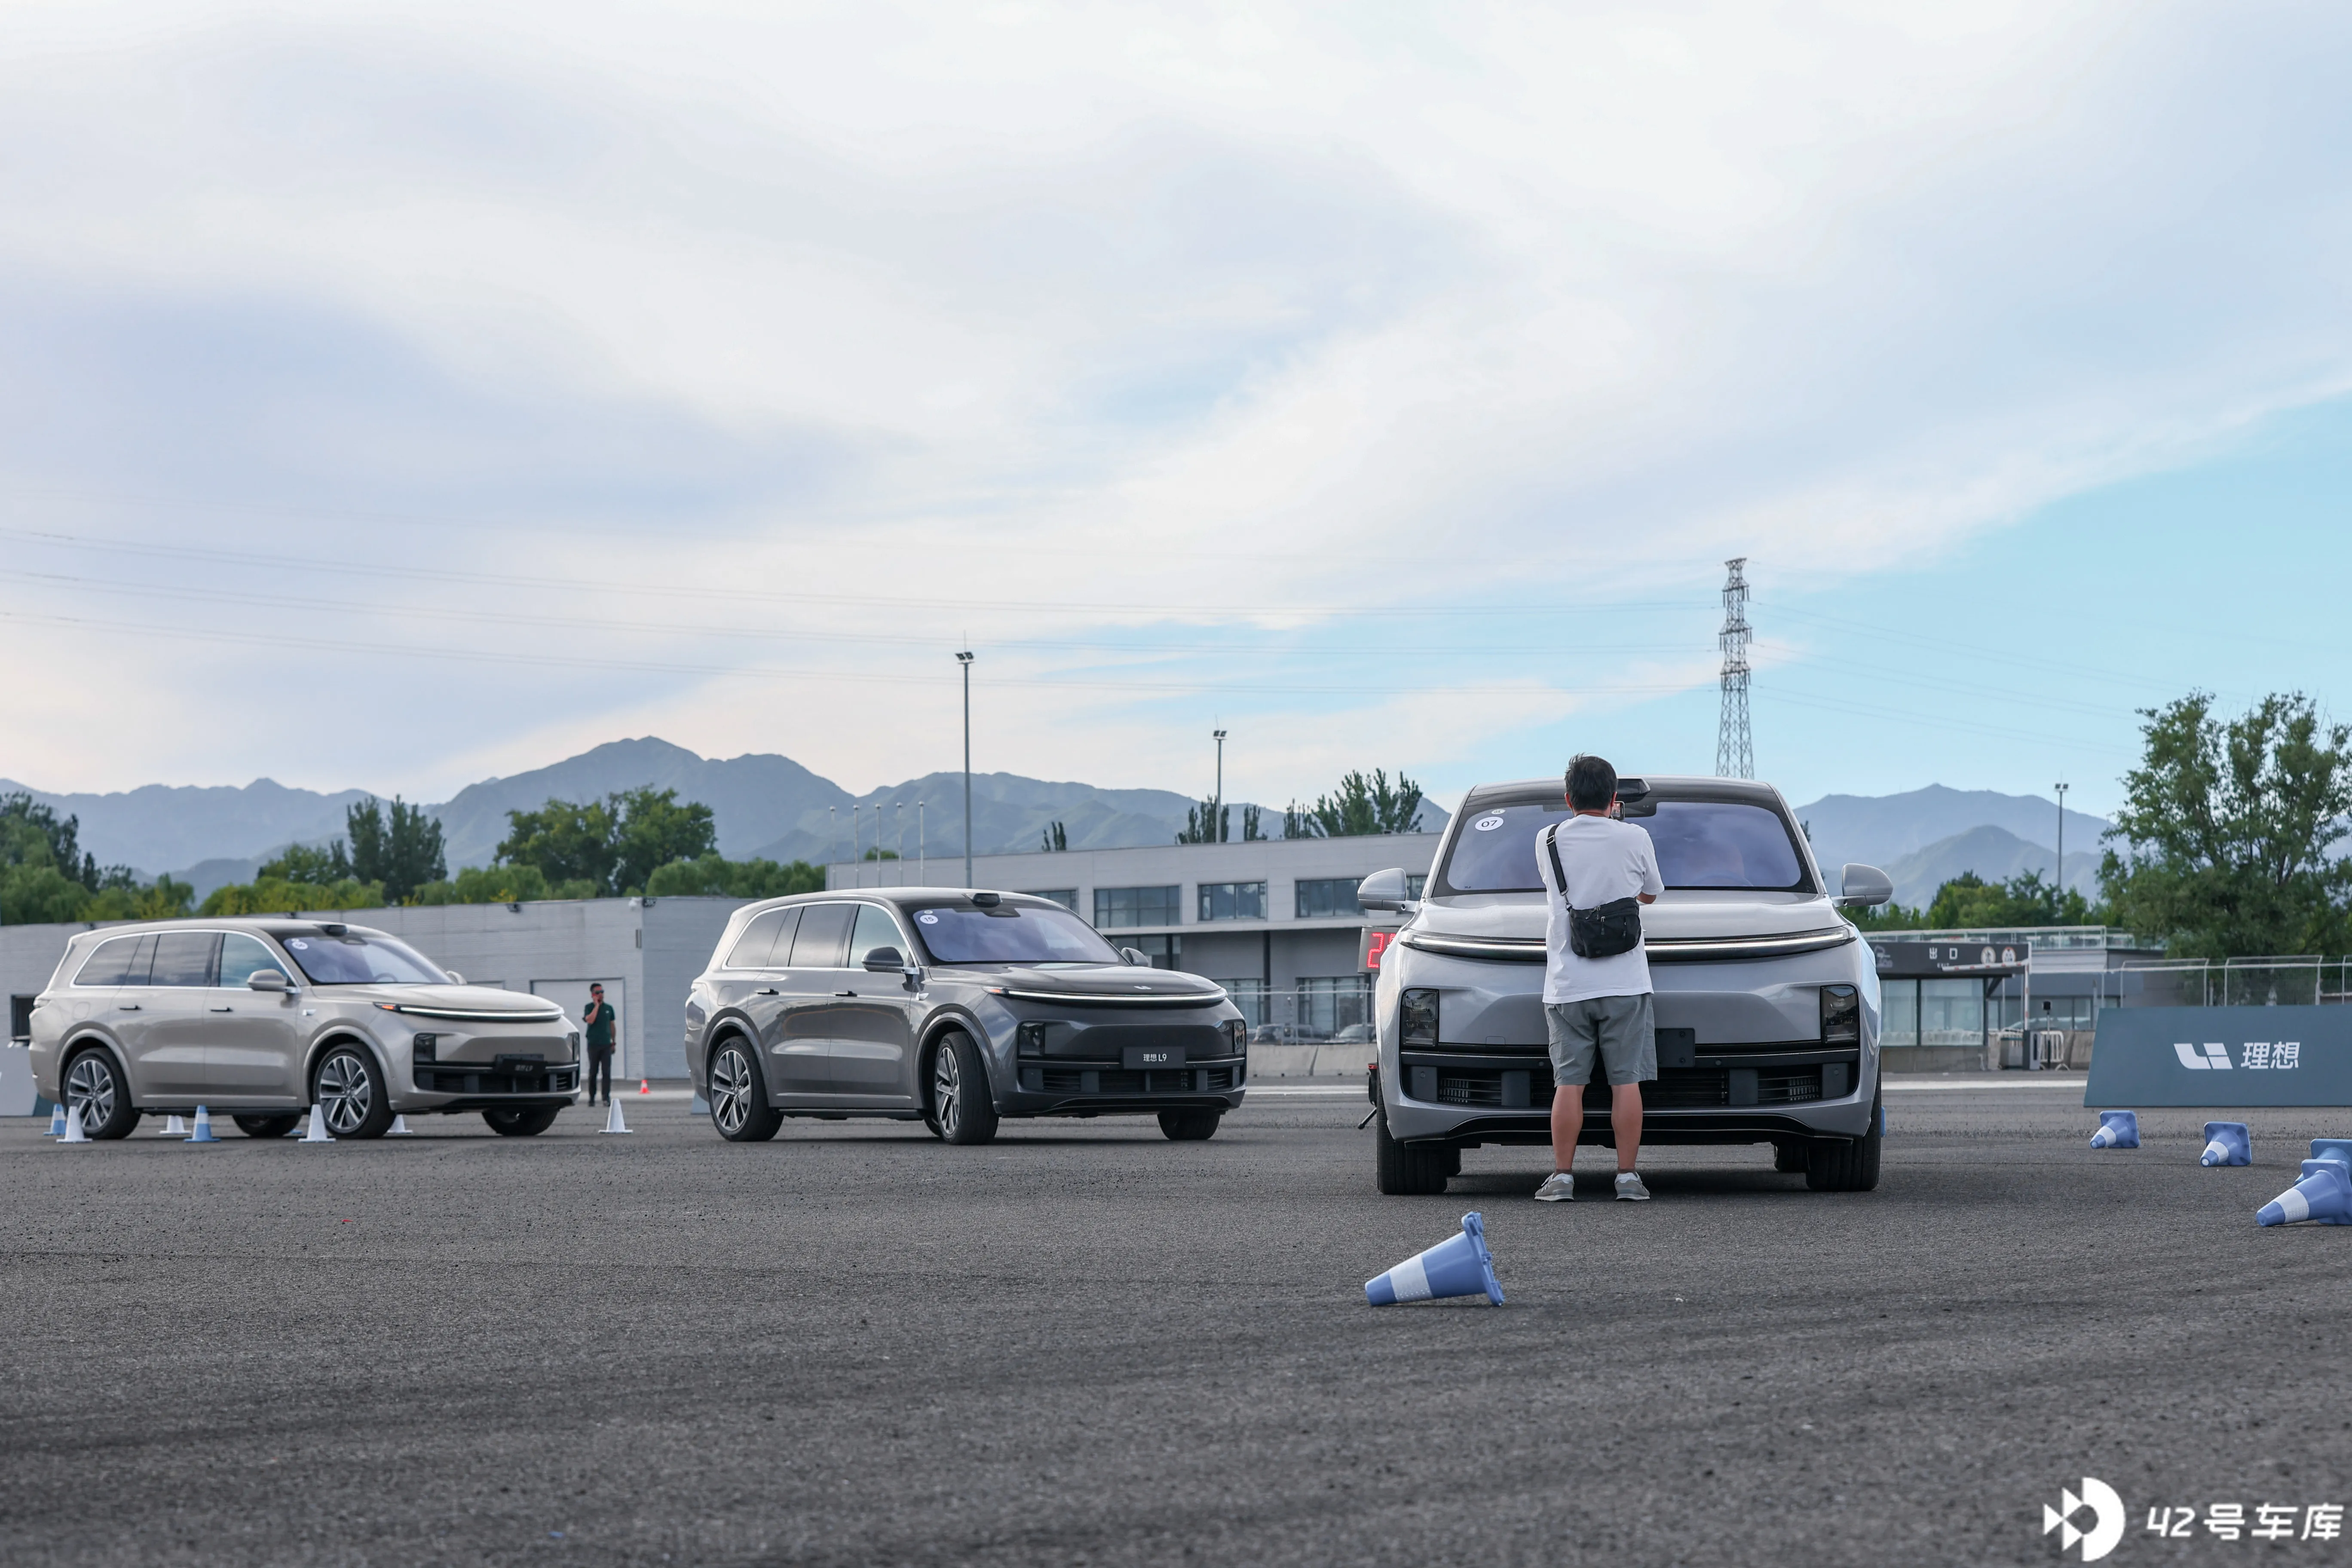
根据之前的安排,我被分到了 B 组,首先体验的项目是城市道路驾驶。
城市道路驾驶体验
城市道路驾驶体验分为两部分,前半部分是 3 个项目:
- 减速带
- 湿滑路面
- 低附着变线
在正式开始之前,总教练先给我们做了简单的讲解。随后大家上车,由教练们先开一圈进行演示,然后由我们学员自己开车体验。
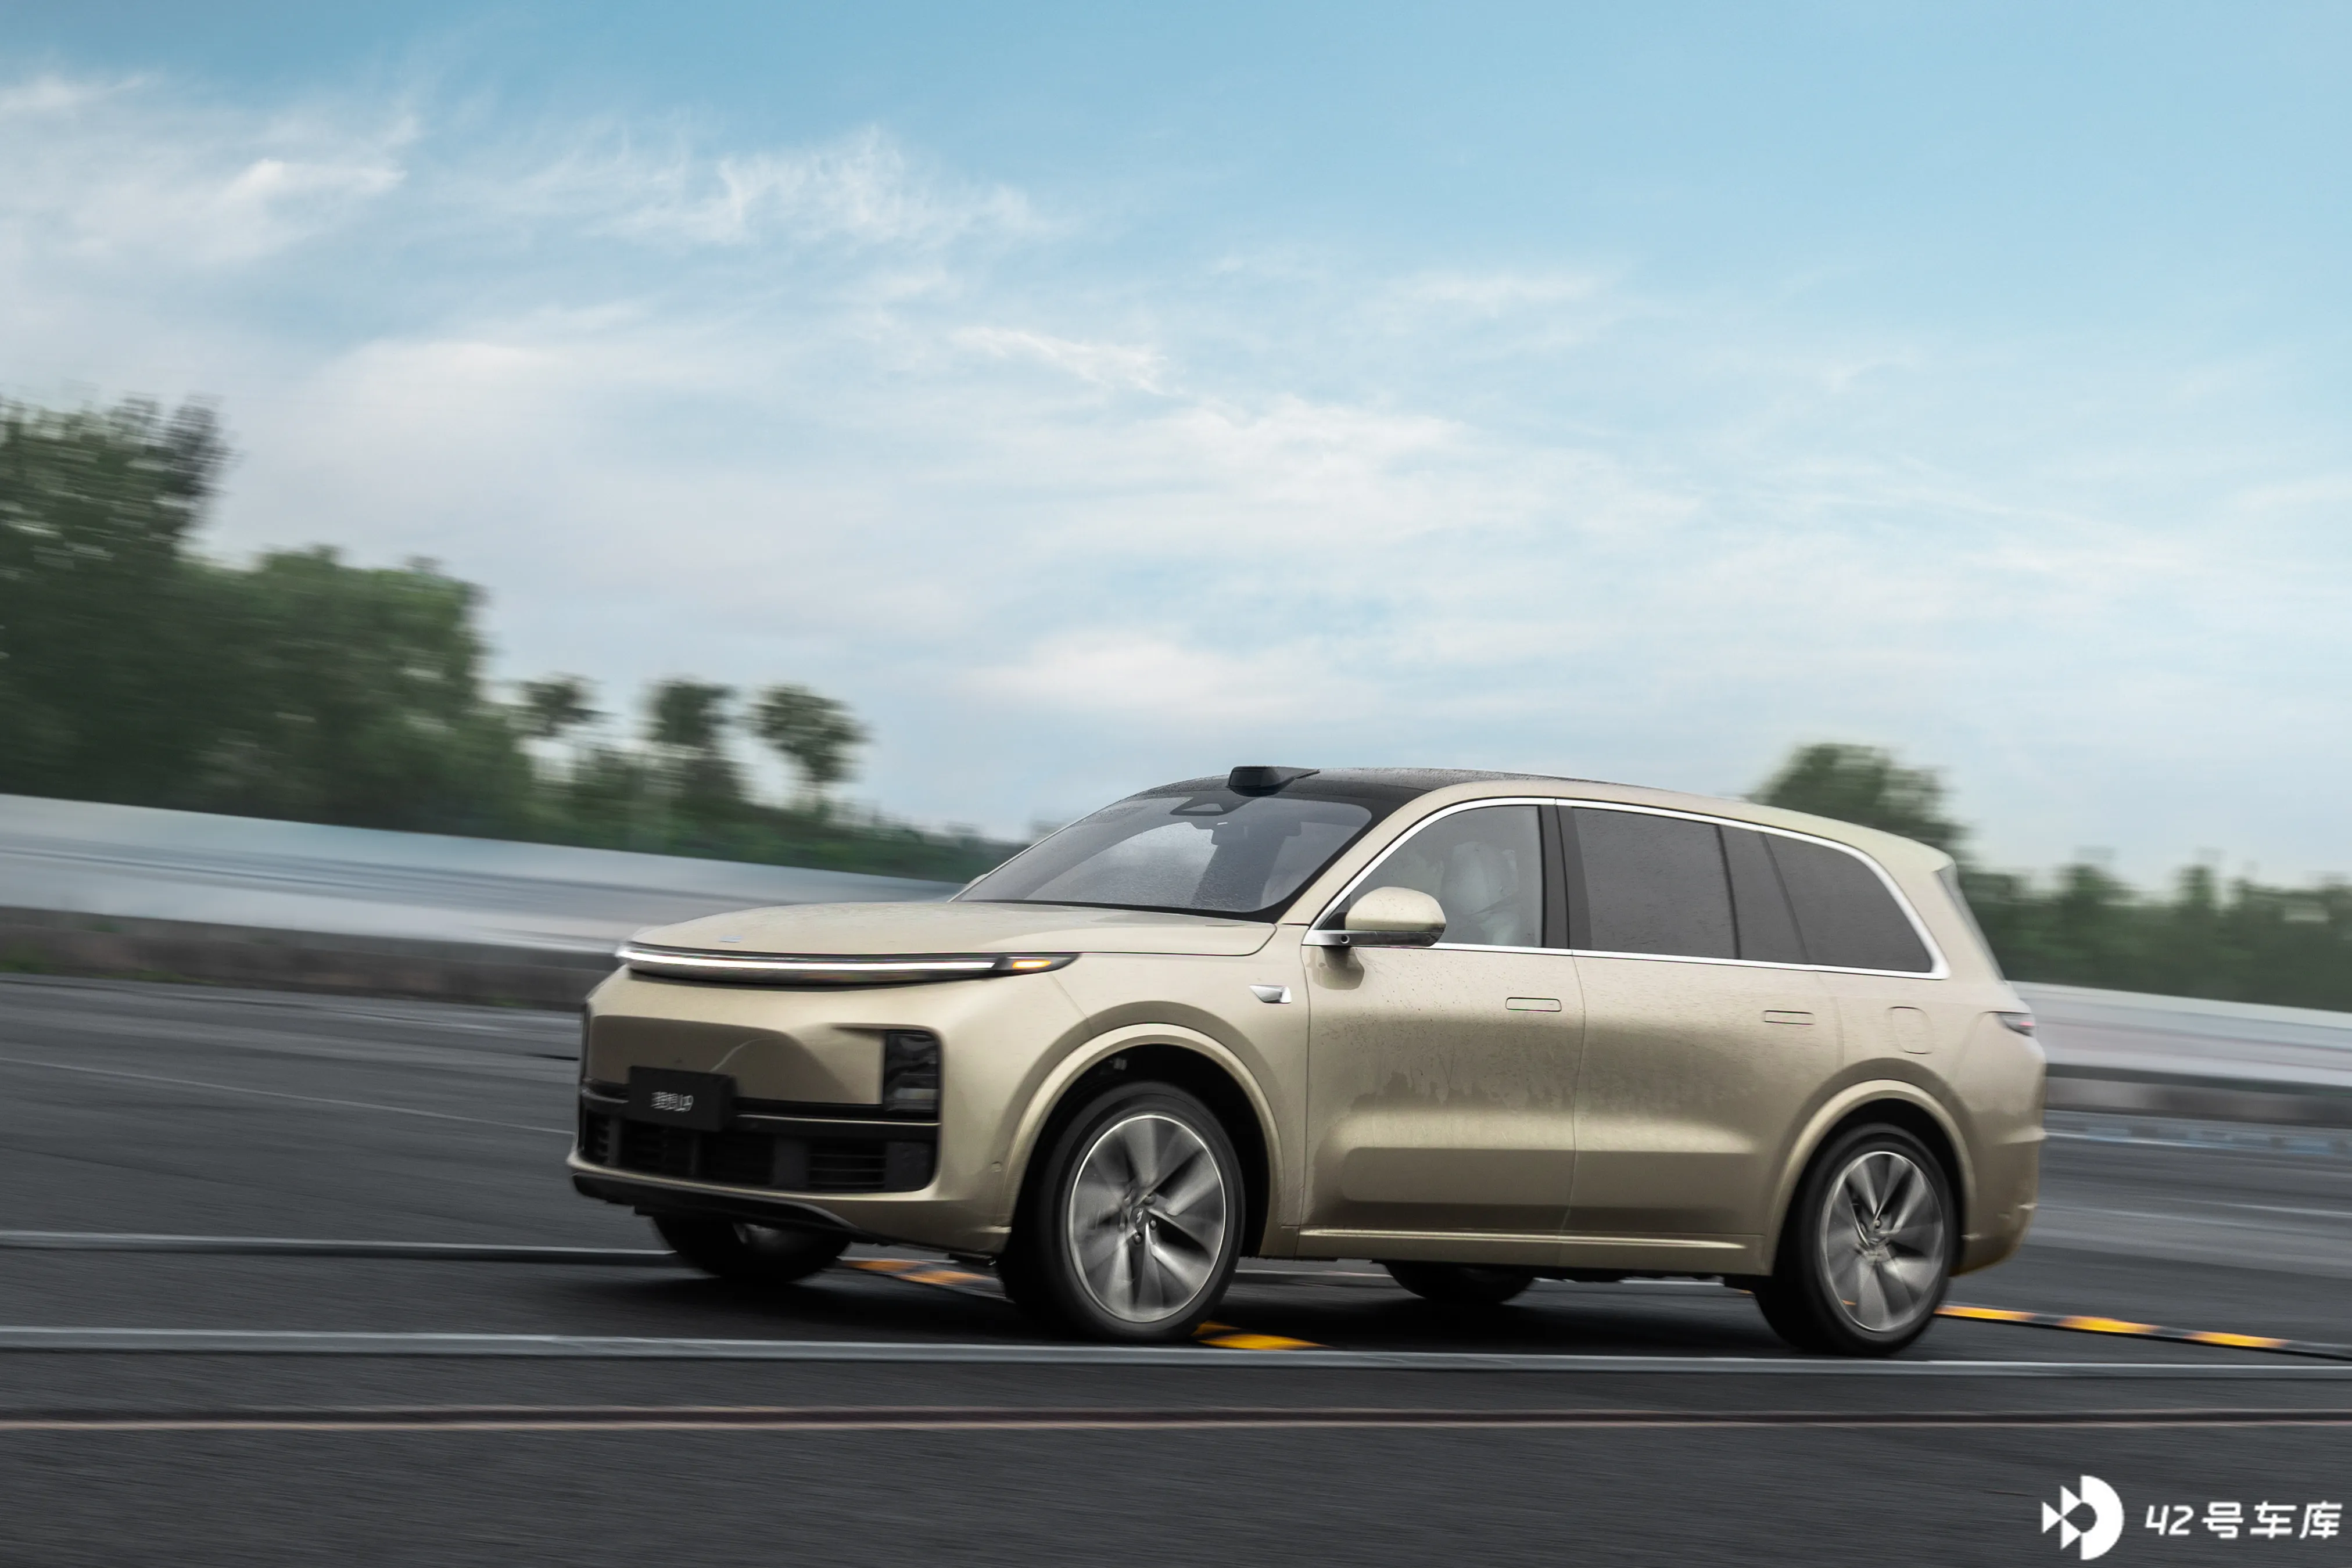
通过减速带是城市里十分常见的,也是最没有挑战性的一个场景。理想 L9 的悬挂为前双叉臂,后五连杆的组合,再加上空气悬架和 CDC ,即使以 50—60 km/h 的速度连续通过两个减速带,悬架的处理也极为干脆利落,我们在车内只会感受到一下震动,完全没有余震。
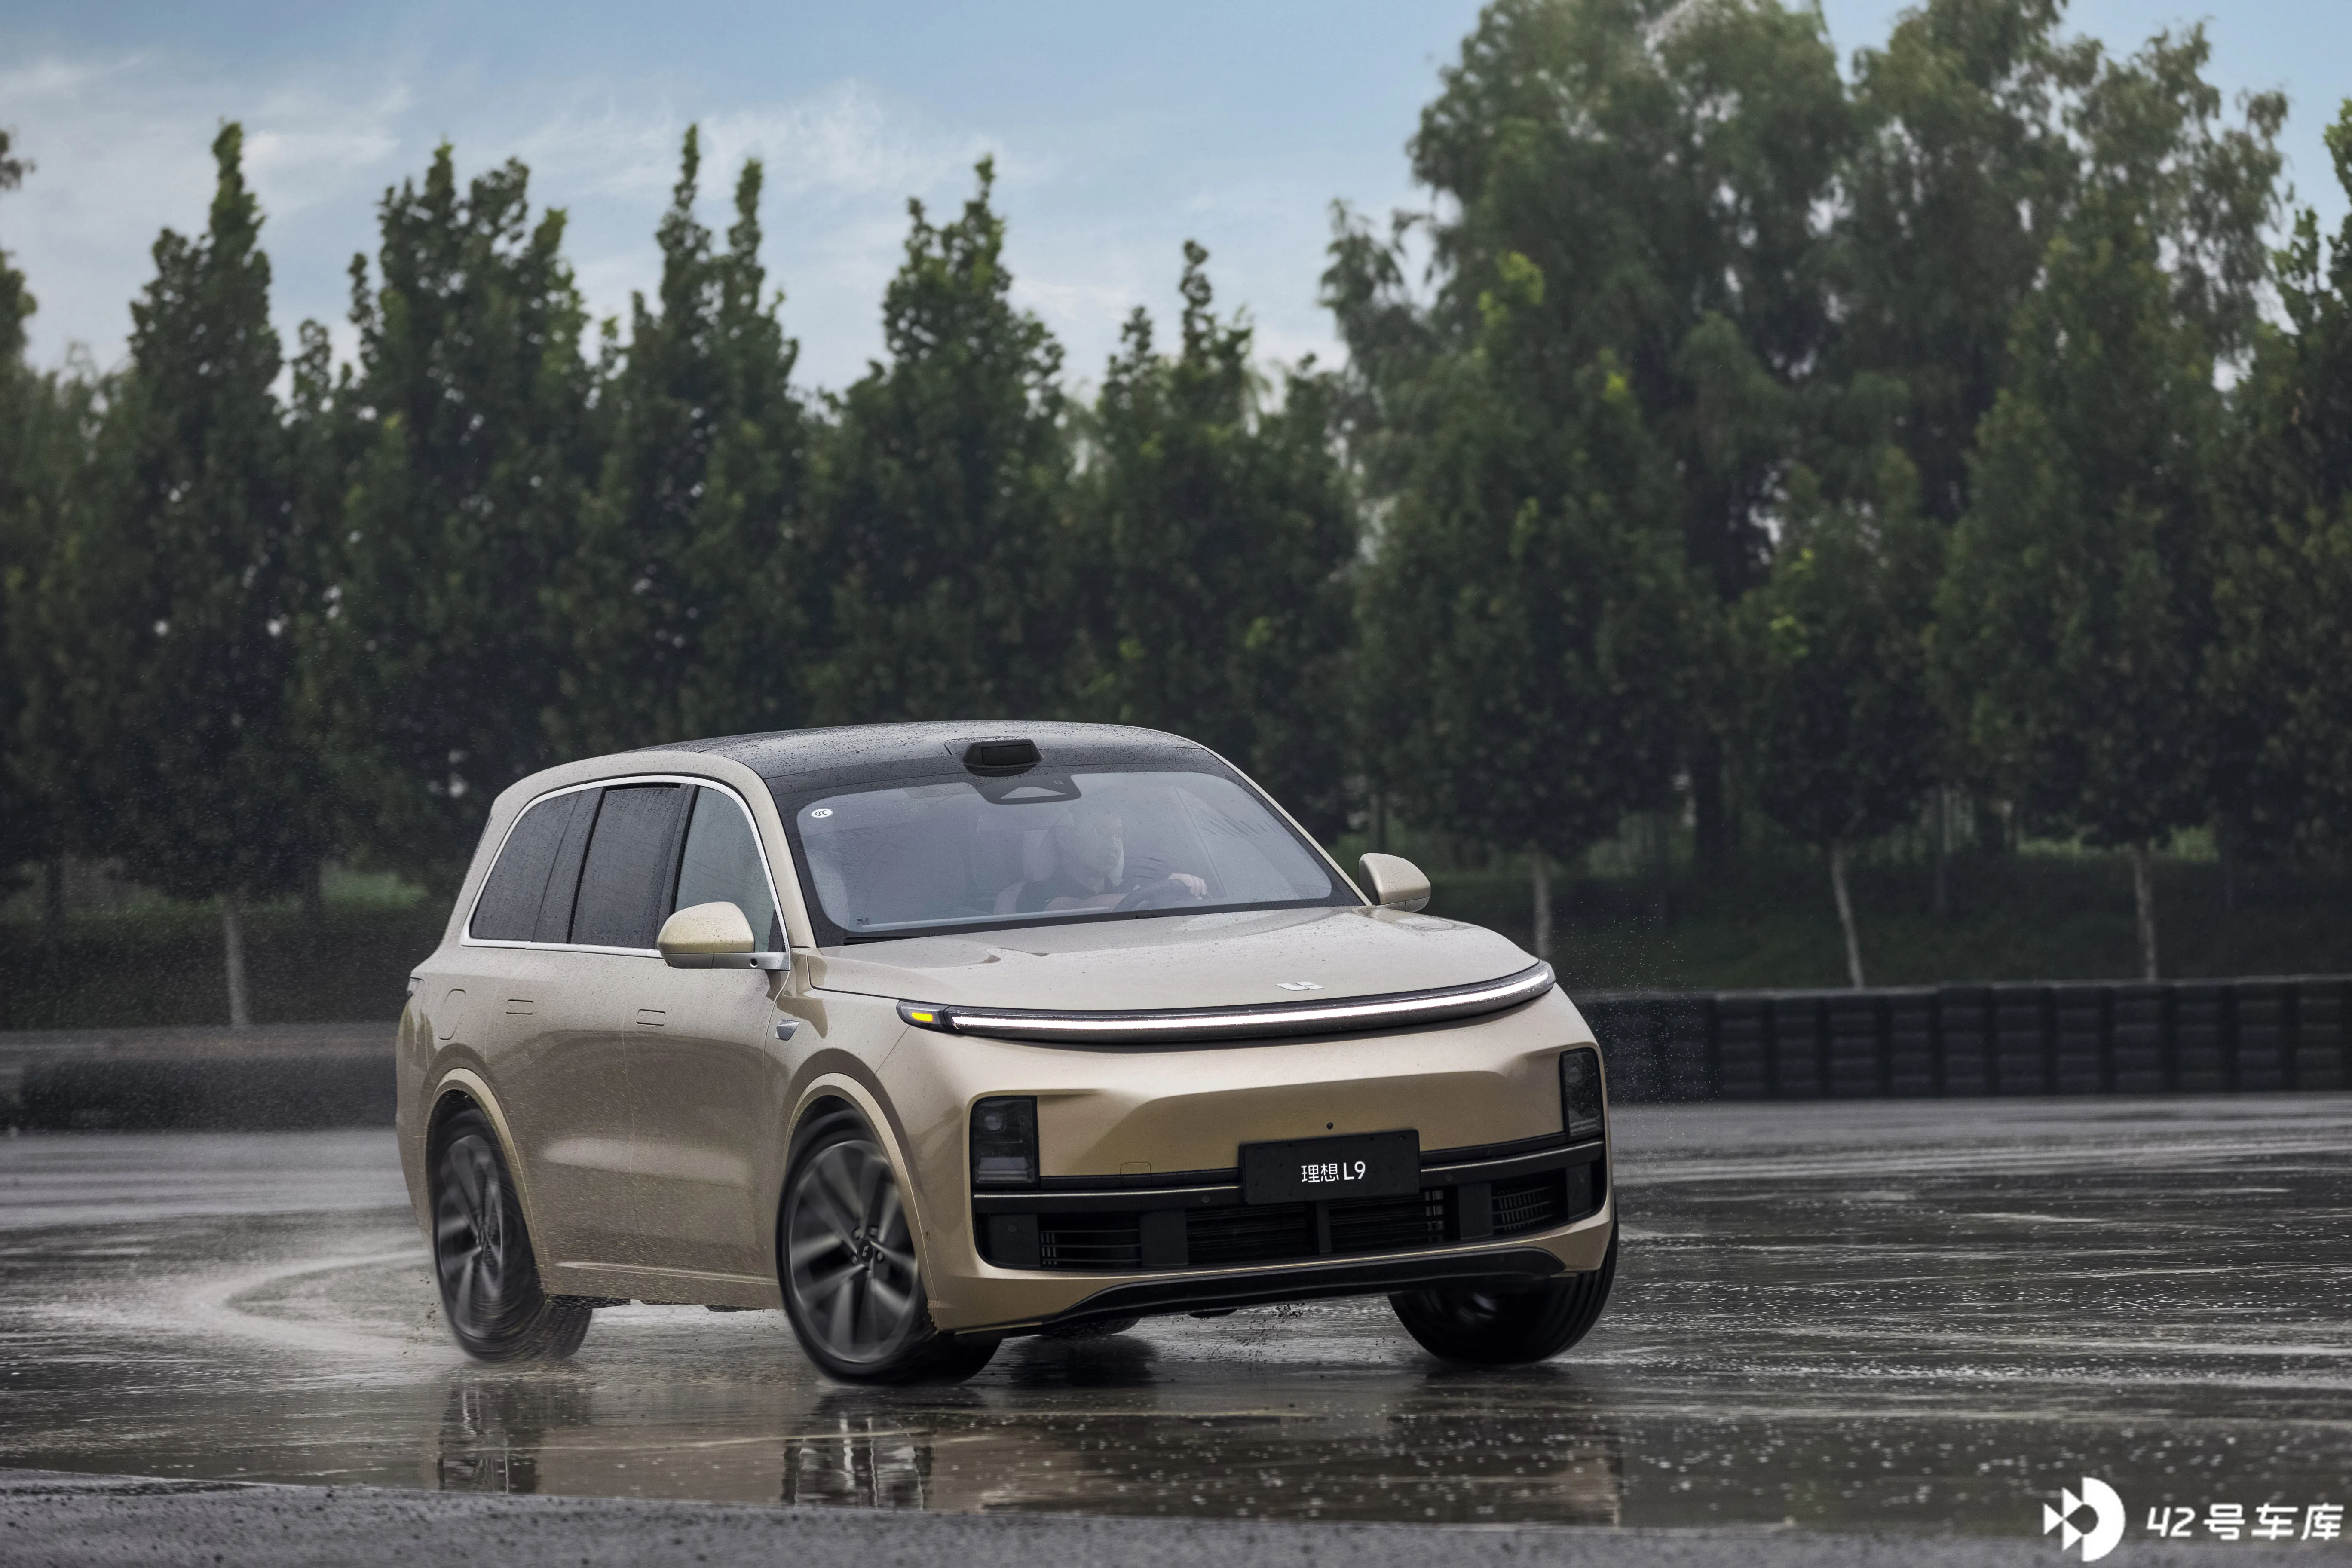
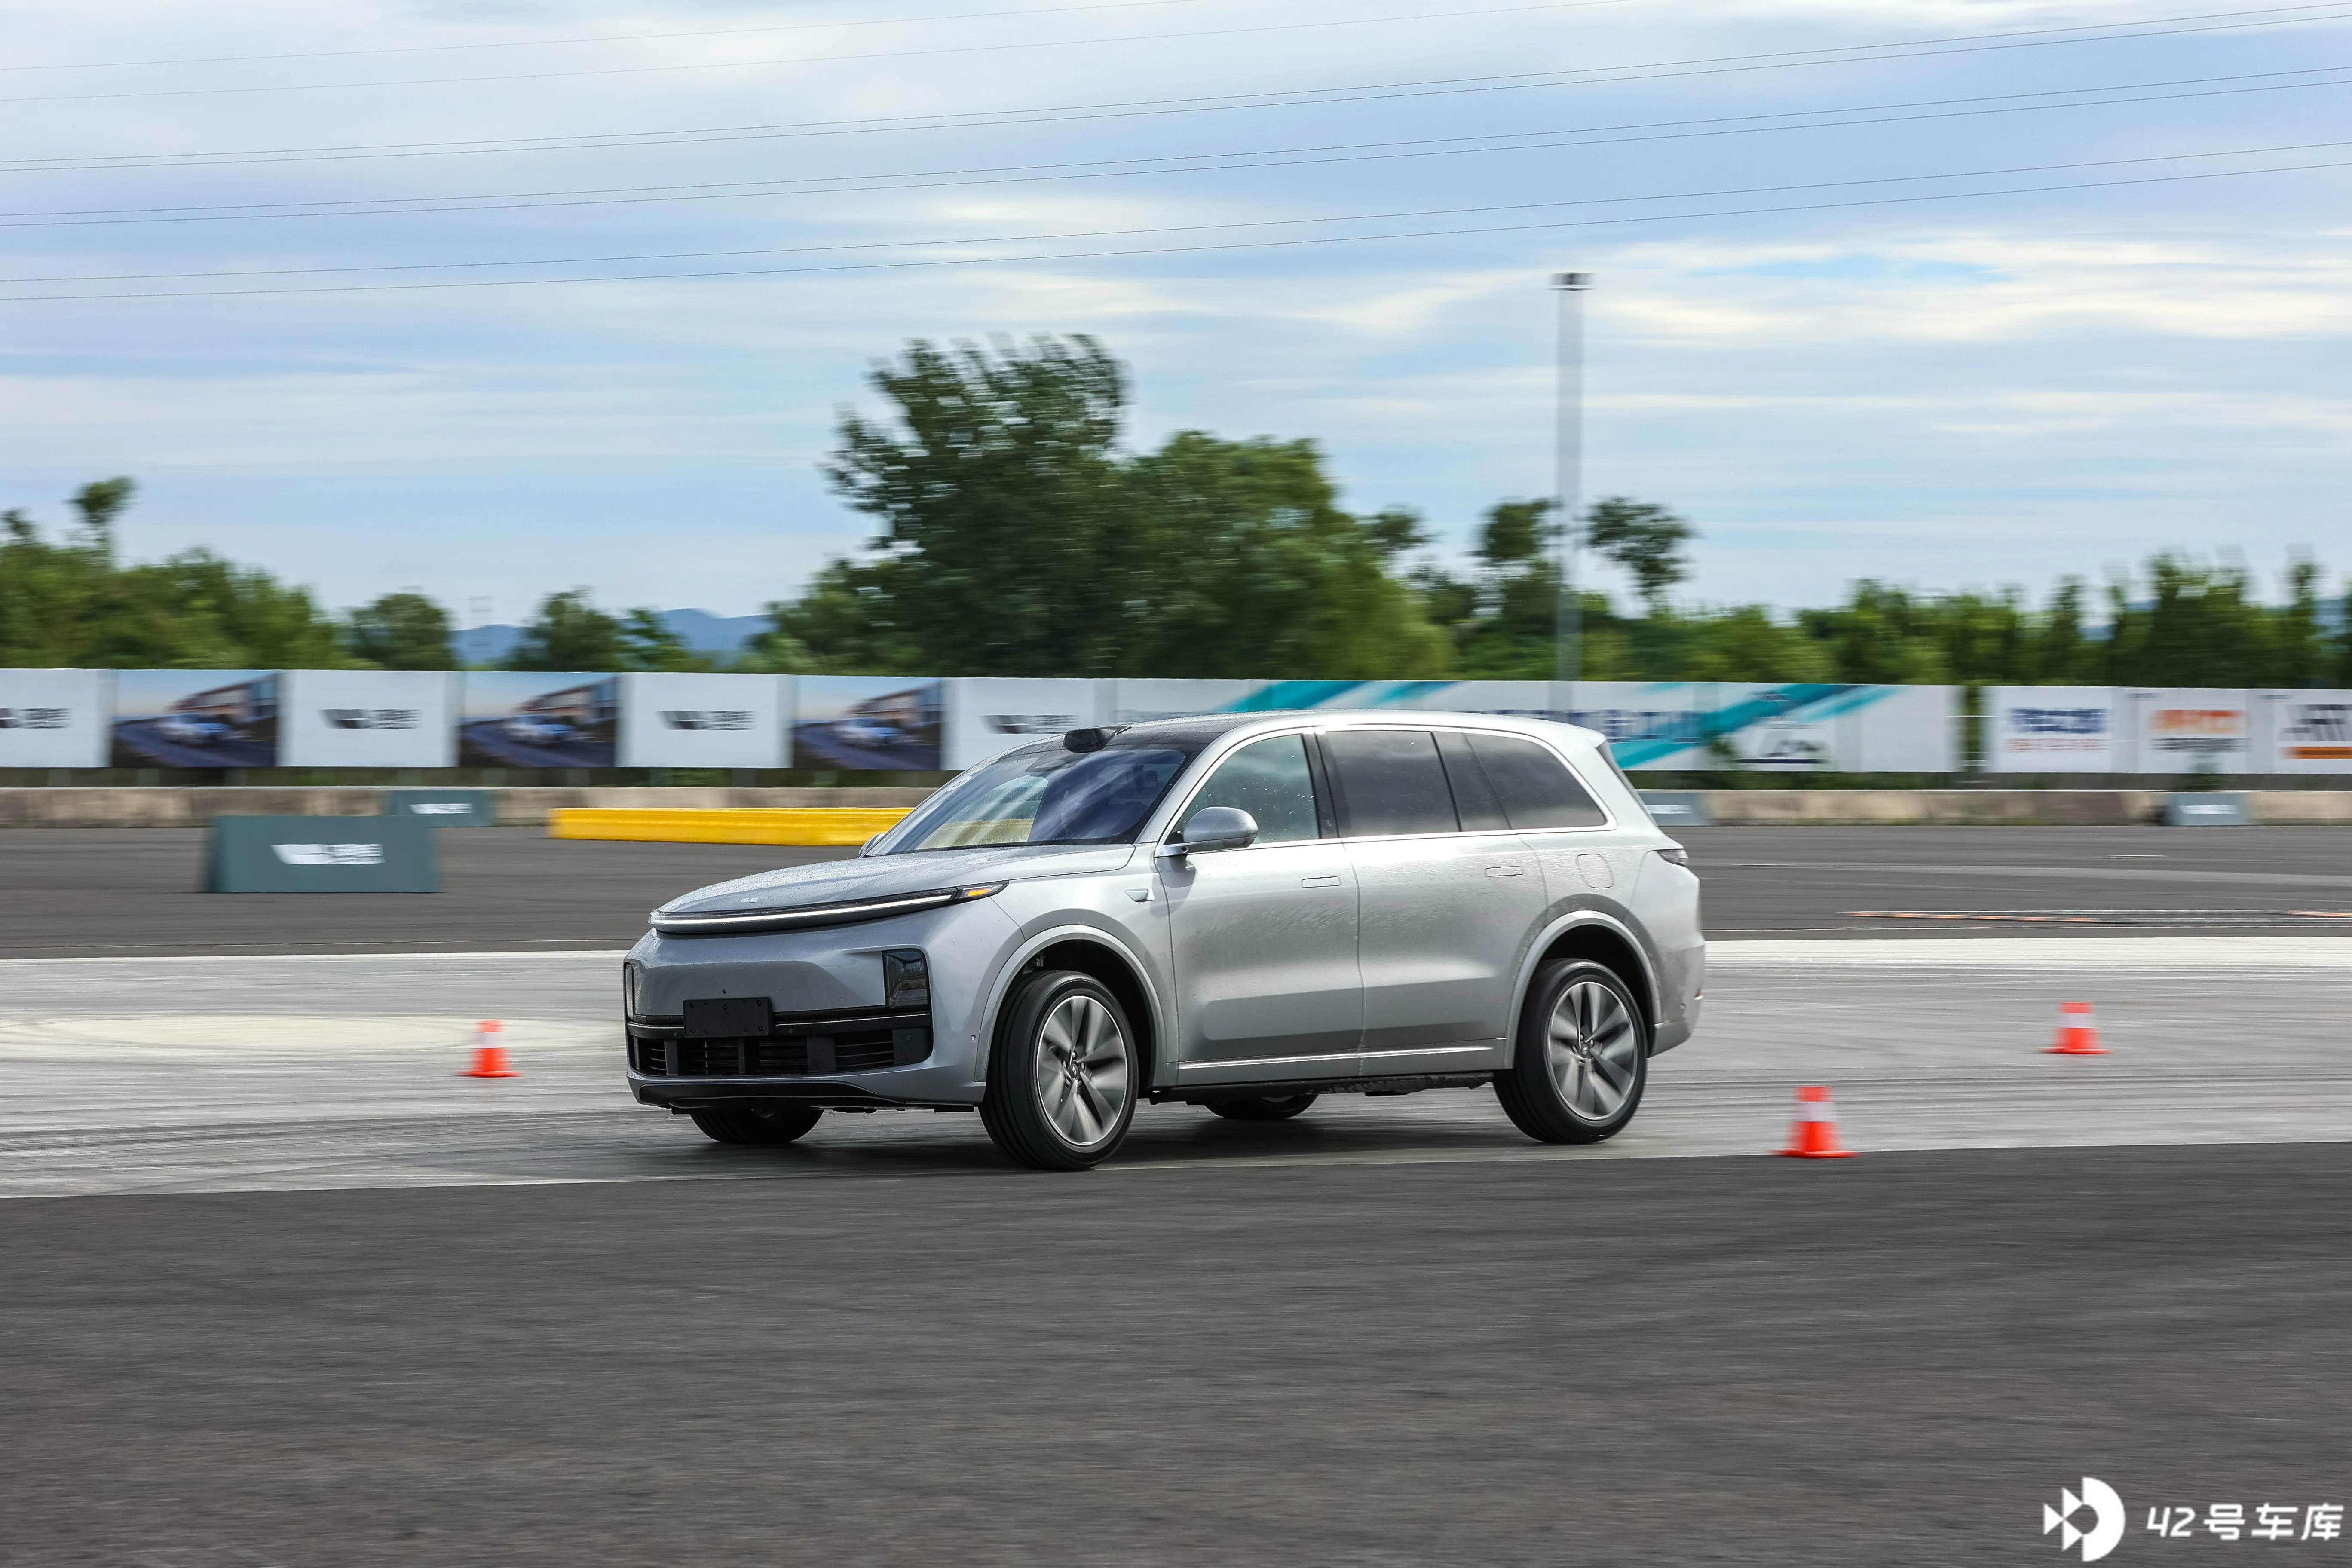
湿滑路面这个项目就很有挑战性了,模拟的是雨天车辆转弯发生打滑的情况。场地中间设置了洒水器,会一直向四周喷水保持路面湿滑,而我们要做的是在洒水器周围的湿滑路面画圈行驶,也就是「漂移」。
在开始之前,需要先打开「湿滑路面」模式。在教练教学的时候,我是坐在副驾上体验的。由于是逆时针行驶,车辆右侧是处于圆的外圈,当时我的感觉就像是被人按在了车门上。但车辆并没有发生甩尾的情况,显然是车辆的 ESP 介入了。
轮到我自己开的时候,显然我没有教练那么熟练,开的时候还是比较收着油门的。能明显感觉到,当车辆即将发生打滑时,ESP 会介入帮助稳定车身,但不是直接掐断动力输出,所以并不会感觉到动力瞬间降低了。有些学员开的时候由于车速过快,车辆都冲出了原有的行驶圆圈,但即便如此也没有发生甩尾失控的情况。
第三个项目低附着变线同样有意思,是个有点特殊的「麋鹿测试」。我们需要在设置好的路线中进行两次连续的快速变道,全过程平均时速 50—60 km/h。两次变道中间的路段并不是沥青铺装路面,而是附着力较低的水泥路面。
教练演示时给我的感觉这就是在做麋鹿测试,虽然我再次被「拍在了门板上」,但由于不是在考验车辆的极限性能,在这个速度下通过且不碰到桩桶并不困难。
城市道路驾驶体验的后半部分是金卡纳比赛。只不过相比于常规的金卡纳,理想设置的这个更像是个「科目二考场」。
整个测试流程是这样的,从起点出发后首先要通过一个 S 弯,接下来要开入一个由水马组成的死胡同再掉头出来,且只可以进行一次倒车,这也是整个测试最难的部分。出来之后是长距离倒车行驶,到达车位后进入躲避井盖环节,这两个依靠的都是 360 度环视功能。最后是模拟常规车位倒车入库,完成后冲向终点并将车辆停在蓝色桩桶区域内。
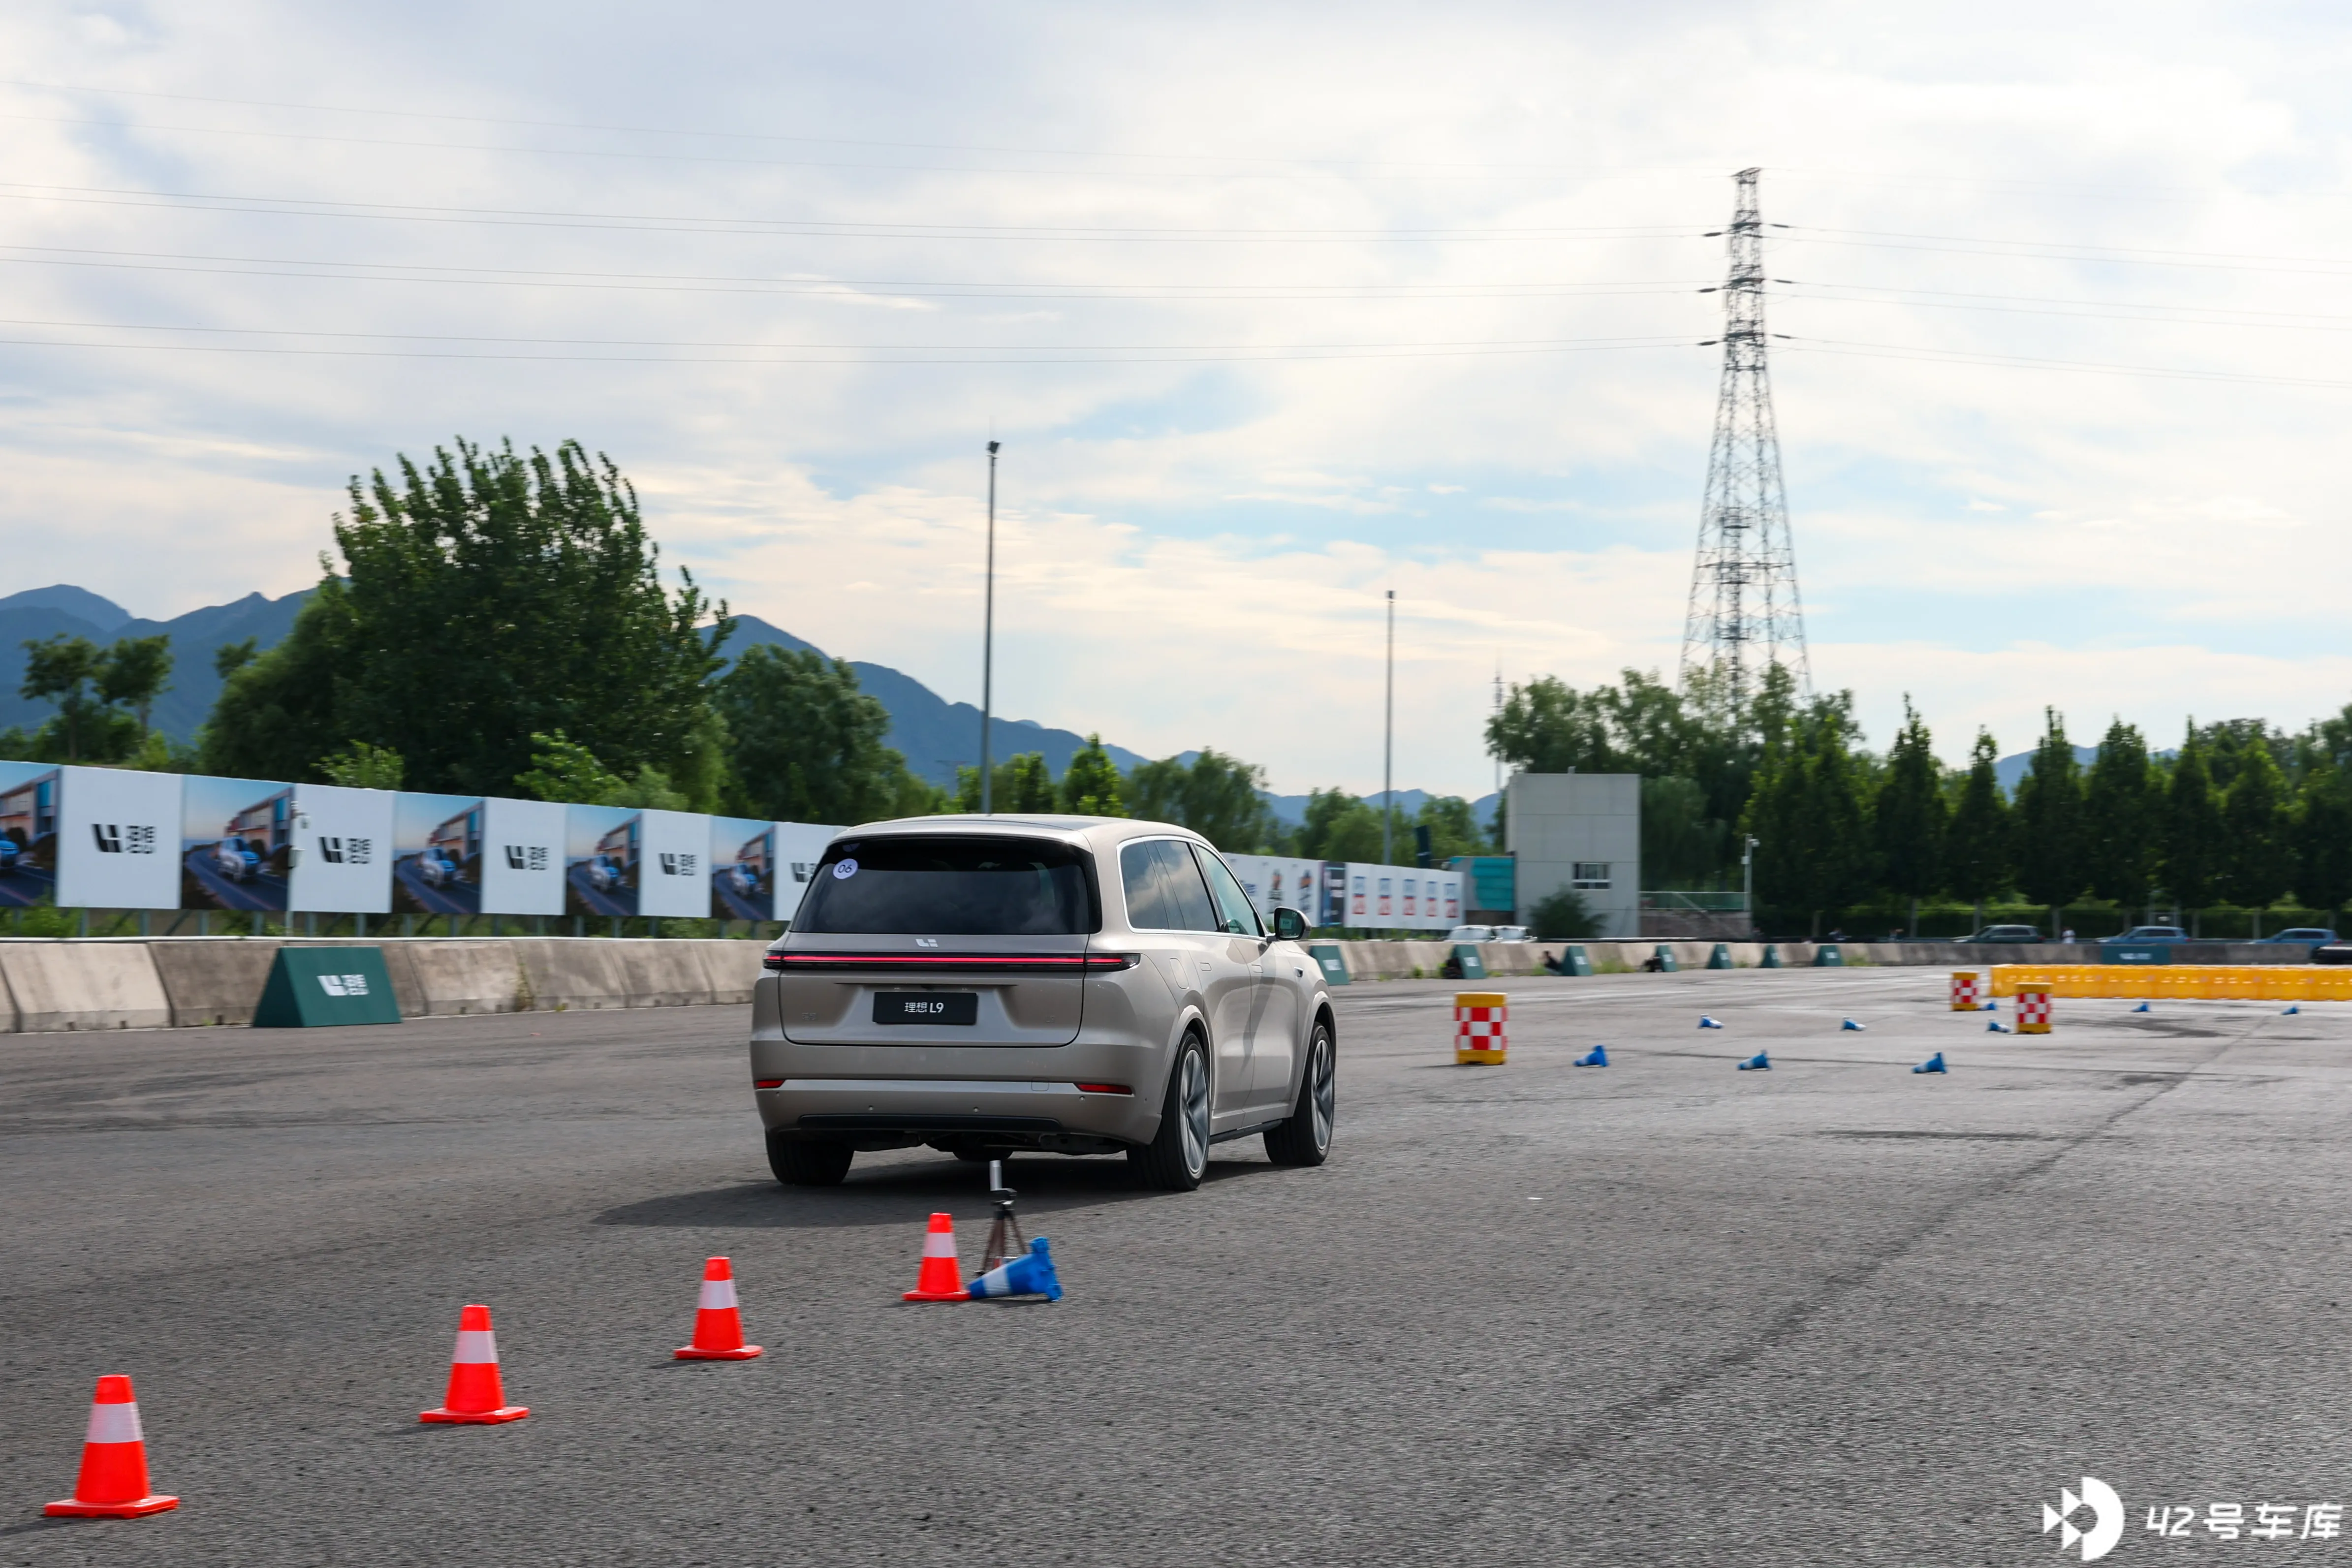
由于我驾驶的时候,在狭窄区域掉头花费了太多时间,到达终点后还被教练吐槽是在做「驾校考试」。但总的来说,借助 360 度环视影像和透明地盘功能,理想 L9 即使作为一台车长超过 5.2 米的全尺寸 SUV,要通过上述的测试也并不困难。唯一要花点时间的也就是死胡同掉头了,但现实里可没有只能倒车一次的限制。

智能驾驶体验
智能驾驶体验总共有 4 个部分:
- 儿童鬼探头
- 消失的前车
- 侧翻车辆识别
- 水马识别
儿童鬼探头可以说是马路上比较常见的危险场景,相信大家隔一段时间就能在各种视频平台看到一些由于家长没有牵好儿童,导致儿童穿越马路时被汽车碰撞这样触目惊心的惨剧。
理想这次设置的场景是,在道路右侧前方停放一辆面包车,后面停放一辆理想 L9,随后开着另一辆头顶有天线的理想 L9 以 60—70 km/h 的速度从左侧开过。当接近到一定距离时,车顶的天线会发出信号,假人装置的天线接收到信号,随后从面包车头穿过模拟鬼探头的场景。
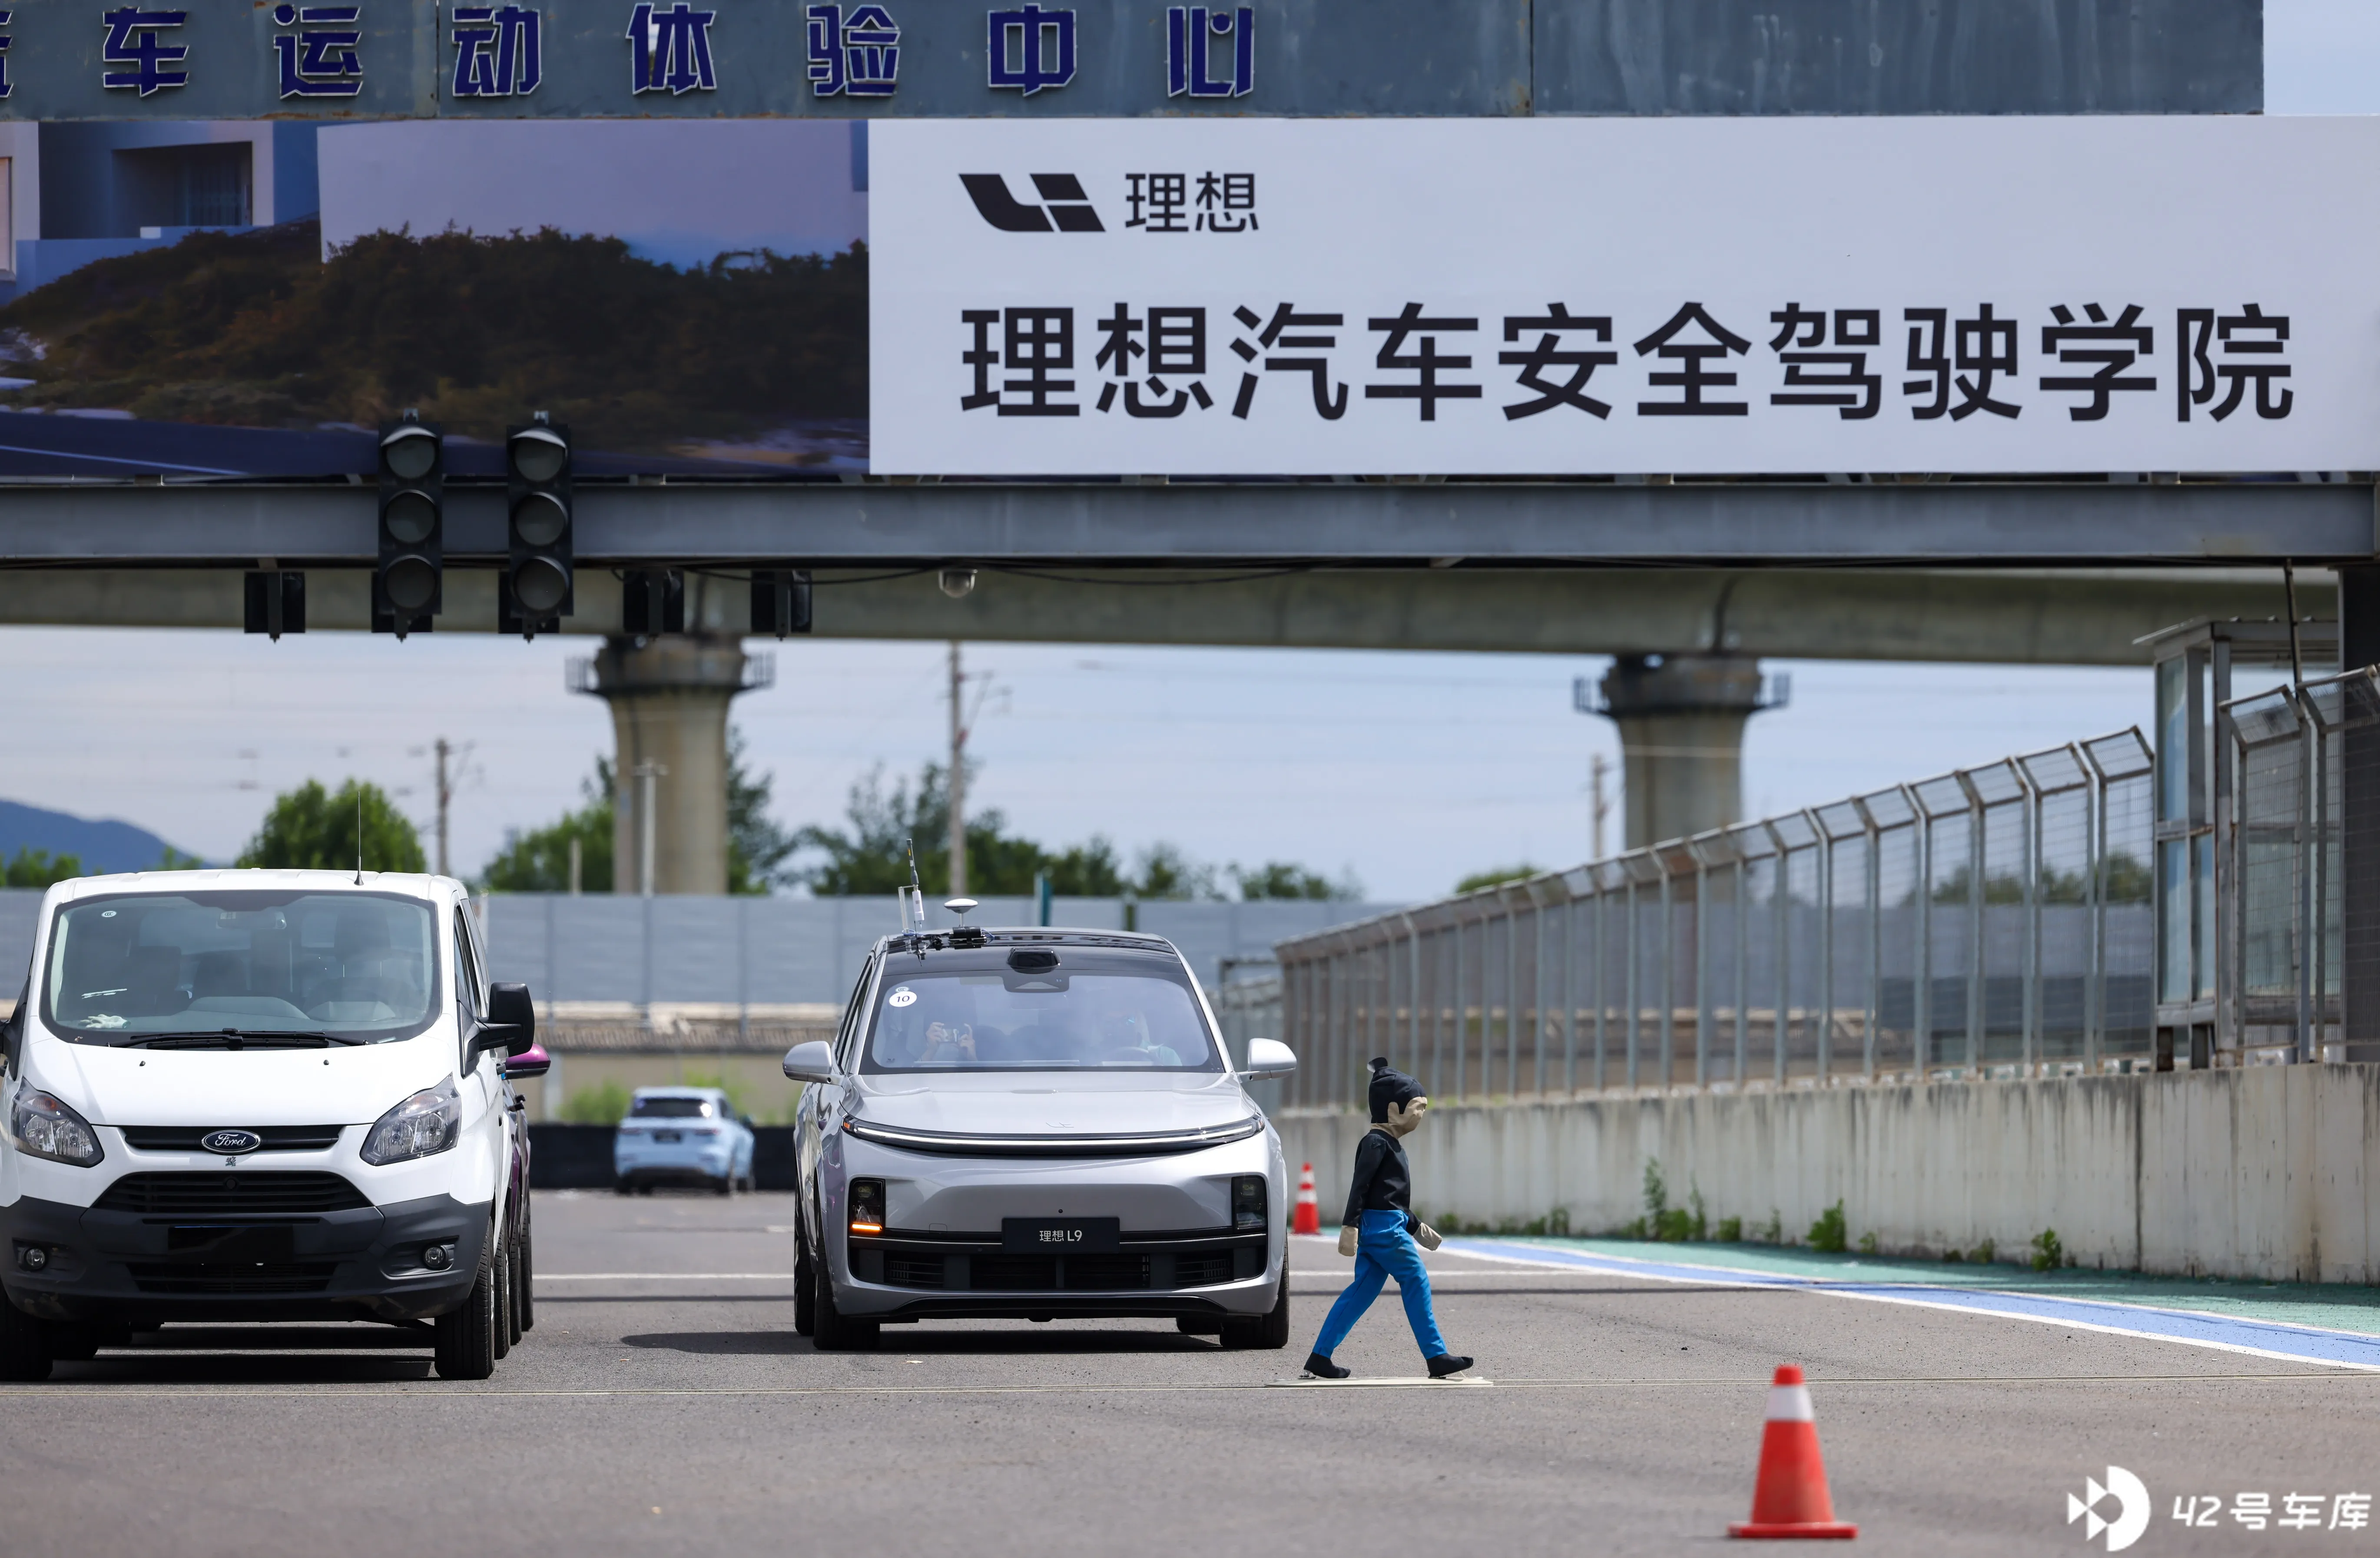
先说明一点,由于信号被假人接收到的时间每次都不同,所以每次测试假人出现的时间都是不同的。我在体验的时候,当车辆到达停放的 L9 车尾时,假人就已经出现了,所以车辆识别到鬼探头的距离有 15 米左右,较为充裕。随后车辆的 AEB 功能触发直至完全刹停,距离假人还有数米的距离。
但后续的几次测试,有时车辆到达 L9 车头时假人才会出现,此时车辆的刹停距离就显得没有那么「安全」了,但也能保证不会与假人发生碰撞。理想的工作人员偷偷告诉我,这套假人设备的价格还挺高的。
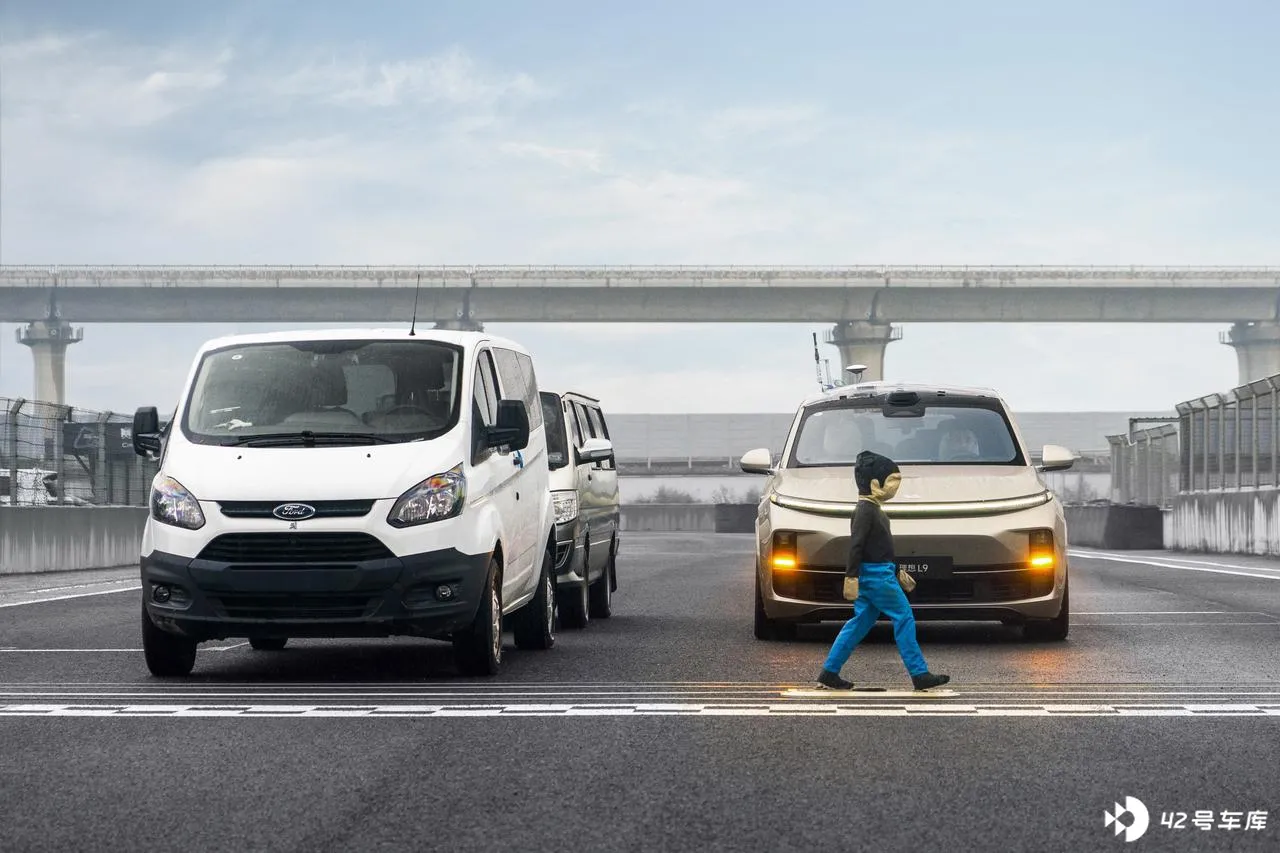
第二个项目消失的前车,指的是当车辆在正常跟车时,前车由于道路上出现障碍物快速变道至其它车道进行躲避,故称之为「消失的前车」。
我本人也在路上遇到过一次这样的场景,当时天上下着小雨,同车道前方的两辆车突然同时向左右两根车道进行变道,此时我才看到车道前方停着一辆白色的特斯拉。
由于我事先确认了右侧车道后方车辆离我还有较远距离,所以迅速向右侧发起了变道躲过了静止的车辆。事后我查看行车记录仪时,发现那辆车不仅是停止状态,连双闪和刹车灯都没有亮。即便当时我的车速不快,但如果撞上去也绝对不好受。
测试的过程是两辆车一前一后同时出发,先将车辆加速到 70 km/h,随后后车开启 LCC 车道保持功能。距离停止车辆模型还有 30 米左右时前车紧急避让,后车交给车辆自行刹停。

这个测试的难点在于,留给后车的反应时间较短,非常考验车辆智能驾驶的感知识别以及目标切换的能力。由于我是第一批测试的,连续测试两次车辆均能以辅助驾驶状态制动进行刹停,并没有触发 AEB 功能。
为什么这么说呢?因为辅助驾驶状态下的刹停,车辆虽然第一脚刹车会有一点重,但只要车速降了下来,车辆随后会缓慢地在障碍物前刹停。
而如果是触发了 AEB 刹停,那就相当于司机一脚底板刹把整个车按在路上,后面几批测试车辆几乎都是触发 AEB 刹停。究其原因,最大的可能性还是车辆刹车片由于多次重刹,发生了过热导致制动力下降。这个时候辅助驾驶状态的刹车就不足以处理了,必须要 AEB 介入来避免车辆与障碍物发生碰撞。
最极端的一次,后车在前车离开车辆前方之后,出现了1 秒左右未减速的情况。随后虽然车辆 AEB 介入了,但由于刹车距离太短,车辆依然与障碍模型发生了碰撞。
侧翻车辆和水马识别比较类似,都是先用较快的速度将车辆加速到 80 km/h,随后开启车道保持功能,让车辆自动识别障碍物并刹停。
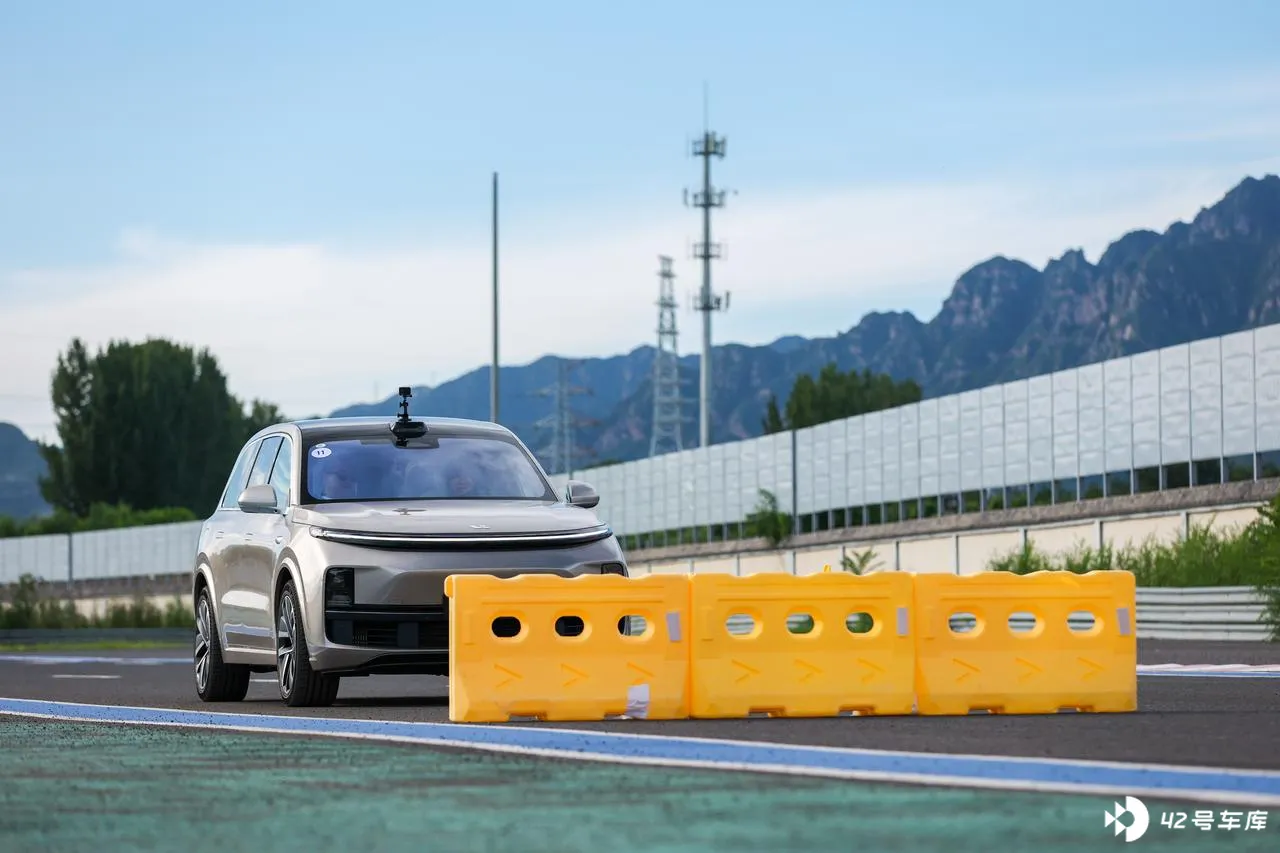
对于有激光雷达的 L9 来说,这两个测试都没什么难度。从车辆可视化中可以看到,两次都是在距离目标 50 米以上就识别到了障碍物并开始缓慢制动,最终车辆在障碍物前大约 5 米左右的位置刹停。
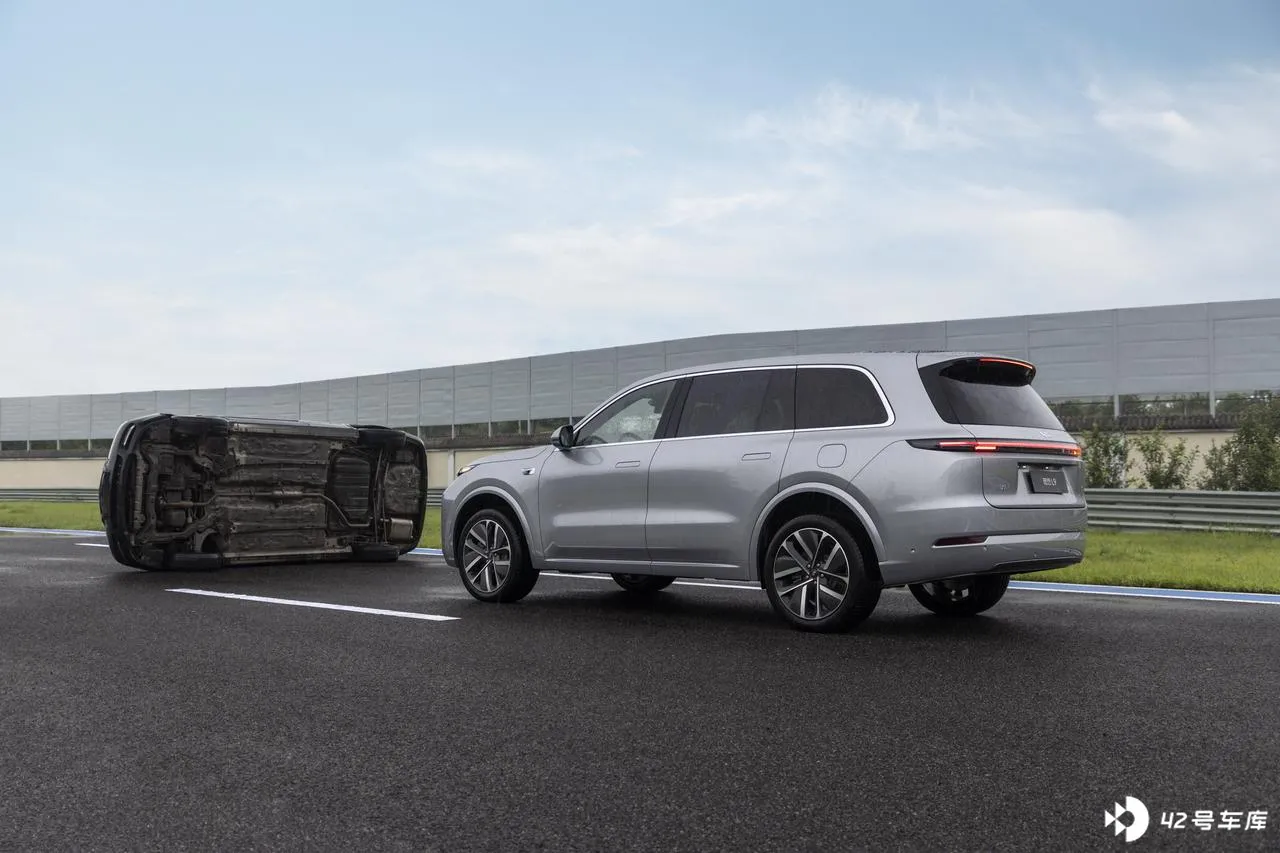
值得一提的是,侧翻车辆测试使用的是一辆真的报废车。如果像刚刚撞模型一样撞上去了,那可就不是将模型重新摆好测试这么简单了。
特殊路况驾驶体验
最后我们来到了特殊路况驾驶体验环节。这个环节实际上就是拿理想 L9 去越野。刚进入场地我还挺震惊的,这不是越野车才会展示的测试项目吗?理想 L9 作为一辆家庭用车,真的有人买回去拿来当越野车开吗?
后来我才明白,理想这么做并不是真的希望车主们把这辆车当越野车来用,而是想告诉大家,如果开出去真的遇到了这样比较极端的路况,理想 L9 也是可以「野起来」的。

特殊路况驾驶体验共有 5 个场景:
- 侧斜坡行驶
- 小陡坡缓降
- 涉水路段
- 炮弹坑路段
- 大陡坡缓降
经常去越野车体验活动的朋友应该对这些测试很熟悉了,但一辆家用 SUV 开上这些路段会有怎样的表现呢?
首先我们将理想 L9 开上了一段 30—40 度斜坡,当时坐在副驾的我首次体验到了「要翻车了」的感觉。虽然车子倾斜得比较厉害,但通过这段斜坡对车辆来说并不困难,我猜测应该得益于车辆底部的电池包,增加了整个车身的重量,才能让车辆在行驶中稳稳地贴在斜坡上。

随后是小陡坡缓降,在上坡前需要开启「陡坡缓降」功能。整个坡度的角度还是相当大的,预计有 40 度左右,所以教练会一再强调上坡时脚绝对不能松开加速踏板。此时理想 L9 的智能四驱系统发挥了作用,即使是这样陡峭的坡爬上去也不算费力,下坡时虽然眼前的景象比较吓人,但车辆下来的过程还是非常顺利的。

第三个项目涉水路段,这个我在家门口也碰到过一次。当时我看到路上有一大片积水没有敢开过去,因为涉水路段的难点不只是不知道水有多深,水底下有没有障碍物司机同样不知道,那天我一直等到旁边有辆比亚迪秦开过去了没事,我才跟着开了过去。
理想这次在场地里设置了一个 50 cm 深的水池,这个深度其实已经超过我们日常开车能碰到的大部分积水场景了。然而教练告诉我,这个水池的深度其实达到了 60 cm。

下水前需要将增程器模式设置为「纯电优先」,强制增程器停工。在水池里理想 L9 就像一艘大船,带着一车人乘风破浪。不过我觉得整个过程最难的并不是在水里行驶,而是进出水池的过程。由于进出时的坡道很陡,比大部分的地下车库进出口都要陡,在第二轮大家自己试驾的时候,磕了碰了是常有的事。
下一个项目炮弹坑行驶应该是越野车最经典的测试项目了,因为会用到差速锁等等越野车才有的功能,而理想 L9 告诉我们只靠四驱一样能过炮弹坑。
开始前需要开启「越野脱困」功能,行驶中当车辆识别到前轮或后轮中有一个轮子发生打滑空转,系统会主动加强另一侧轮胎的动力,帮助车辆顺利前行。再加上空气悬挂和 CDC 的帮助,虽然我在车内依然感受到了比较大的起伏,但比我预计的颠簸程度要小,L9 这套悬挂系统功不可没。
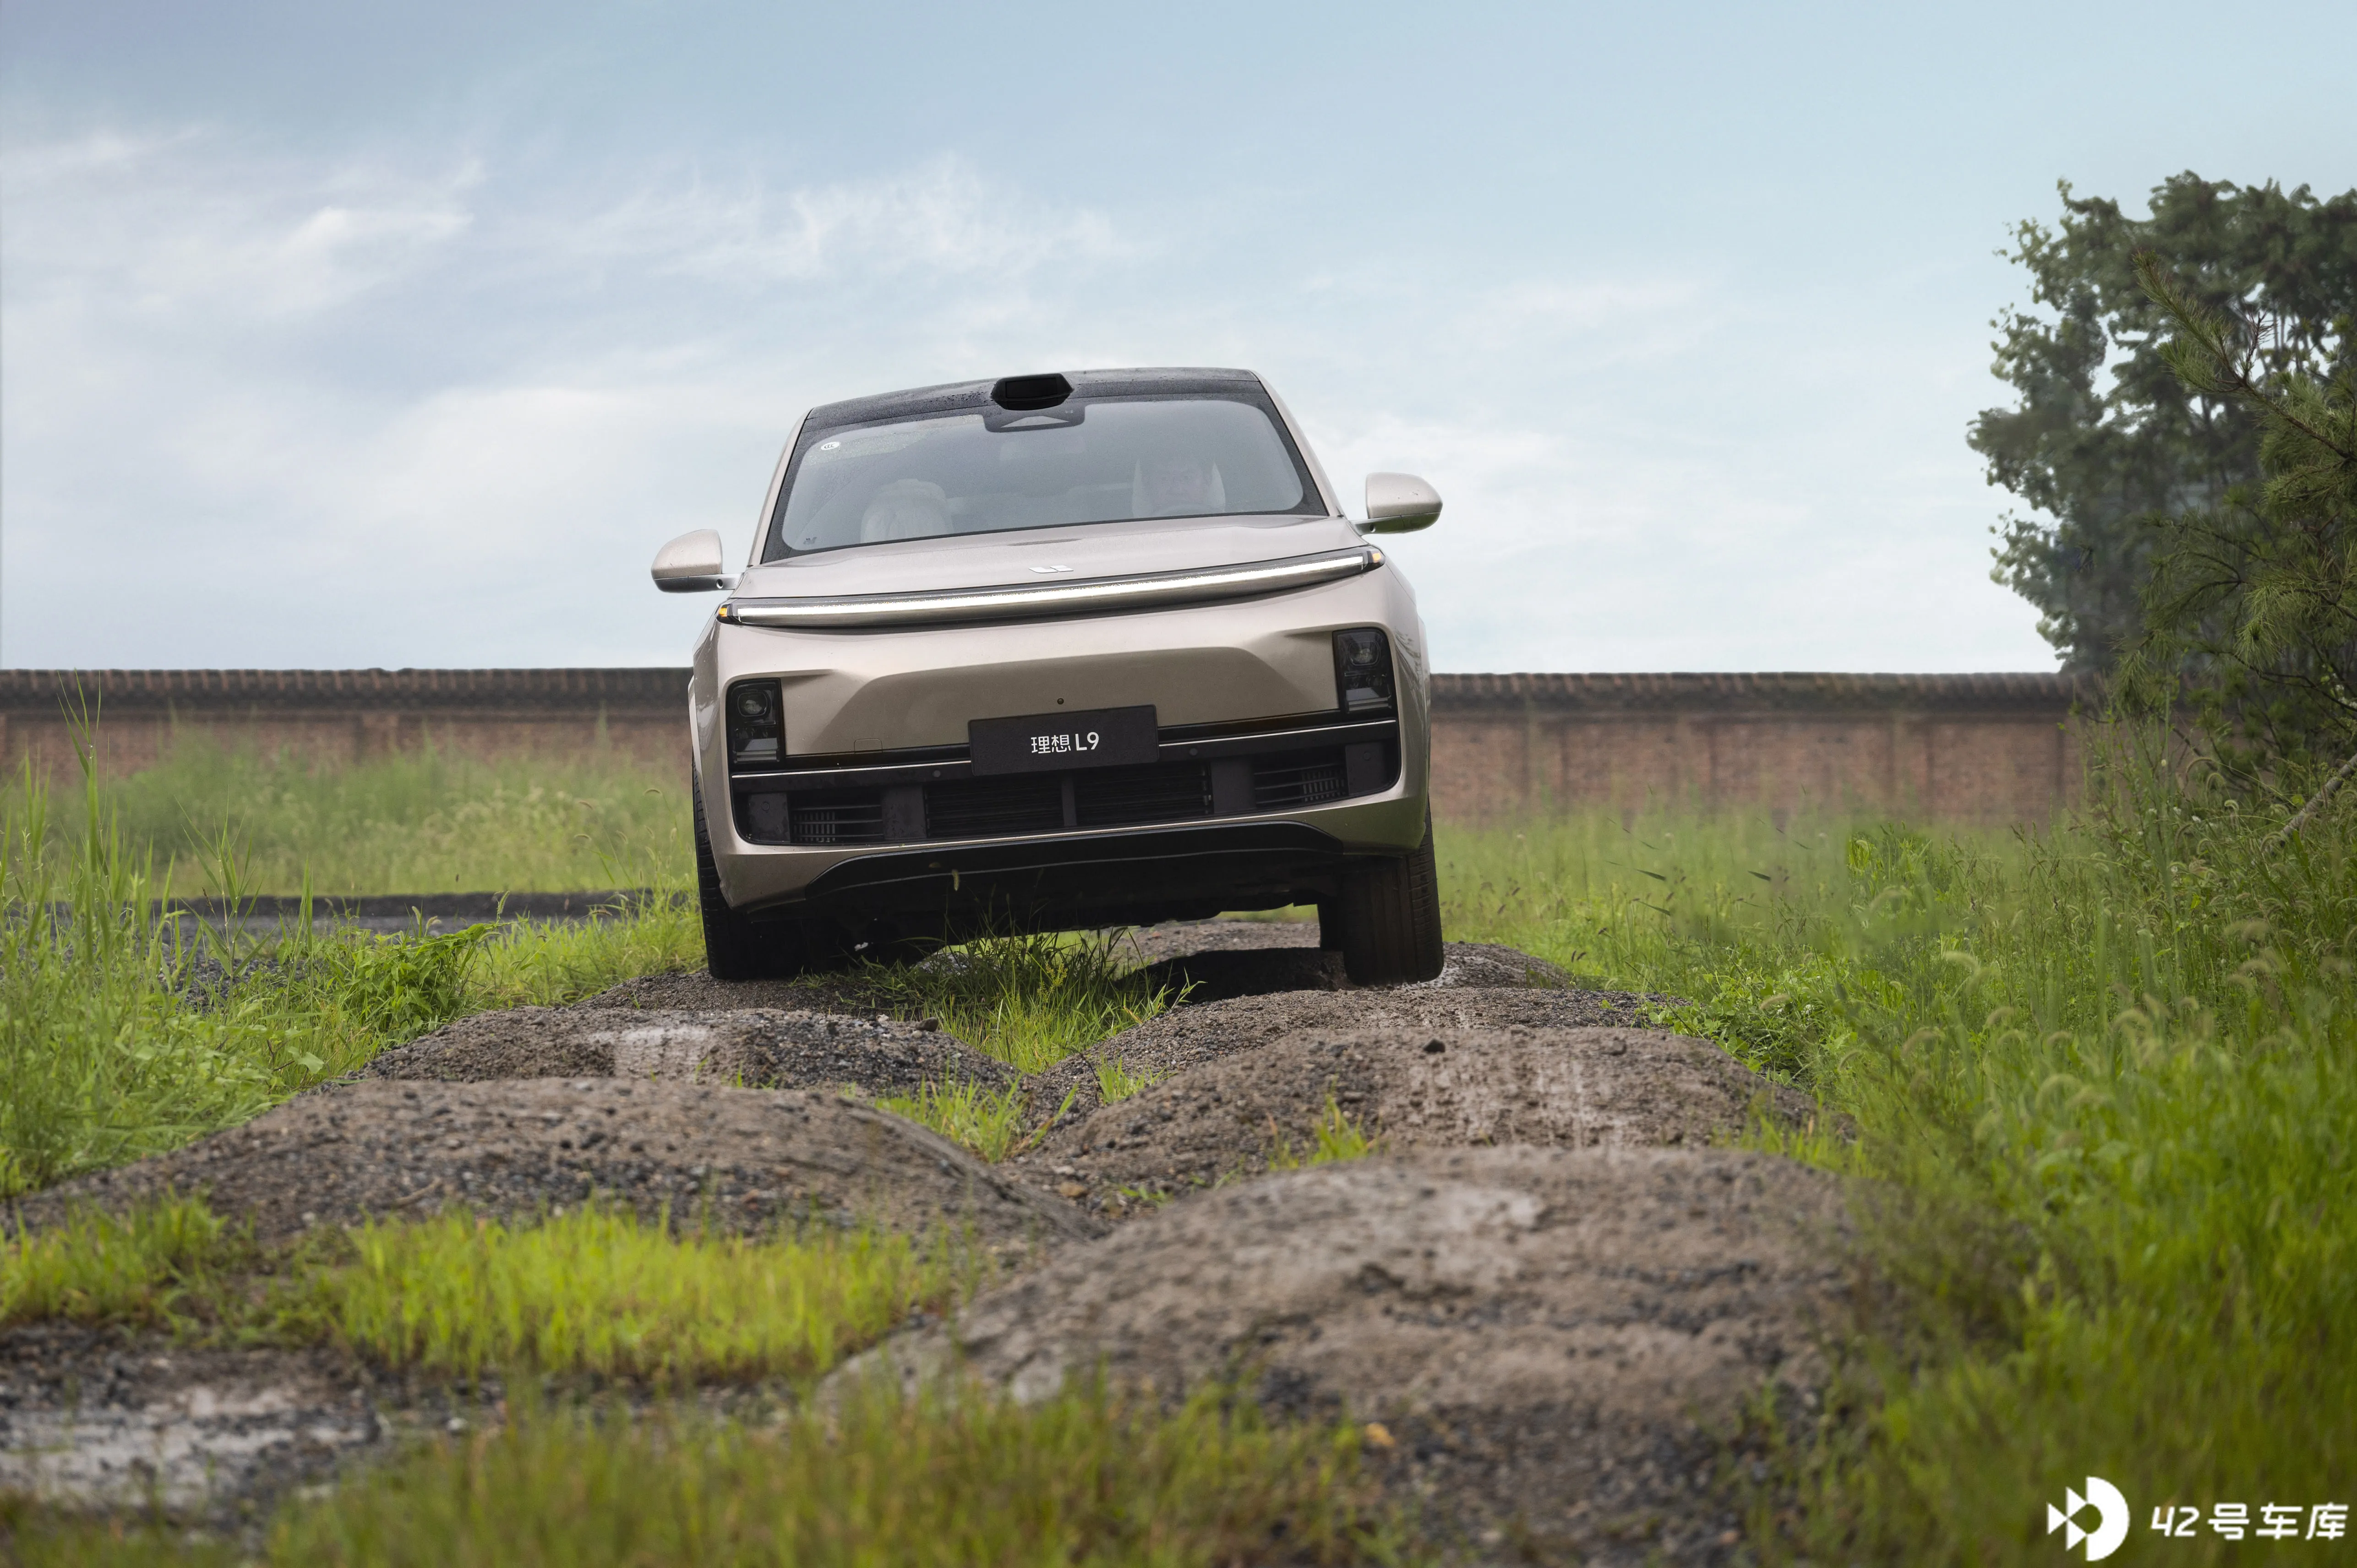
最后也是这次体验的压轴戏——大陡坡缓降,相比之下之前的小陡坡缓降只能算是「前菜」了。如果要我用一句话概括整个体验过程,那就是坐在了名为理想 L9 的过山车里。

同样这个功能需要提前开启「陡坡缓降」功能,上坡的时候由于有了之前小陡坡的经验,心里比之前多了一些底气。而 L9 也证明了即使是这样又长又陡的坡,我一样可以爬得上去。

但到了下坡的时候情况就有些不同了。随着下坡时车辆发出的巨大声响,我相信车上除了坐在驾驶位上的教练,其他人心里多少都有一点发毛。好在声音大归大,我们还是安全地「落地」了。
以上的这五个项目,在第一轮教练的带领下开完第一圈后,我们媒体学员还可以亲自坐到主驾上开着再体验一轮。不过我对自己的驾驶技术不够有信心,没有自己开着理想 L9 来一次越野,也许若干年后我会后悔放弃了这次机会。
第三课——答疑
当我们体验完了全部的测试项目,从场地返回教室时,教室已经被布置成了「大论坛」的样子。有道是,看过的越多,疑问就越多。当大家重新坐回教室,我想大部分人应该和我一样,对理想 L9 还有着各种各样的疑问。
「我们今天把这些极限避让、极限事故场景、极限路面场景在一天集中体验不是说展现我们多么牛。而是说我们想通过这样方式告诉大家,我们车辆能力边界在哪儿。超过这个能力边界的时候是危险的,但是在能力边界范围内如果使用好了,可以帮我们避免一些事故,提升驾驶安全。」
在正式开始提问之前,张骁首先对今天的体验做了一个总结。
随后大家提到的问题中,与理想 L9 的 AEB 功能相关的问题是最多的,包含了 AEB 的触发条件、参与 AEB 识别的感知硬件、AEB 识别物体的边界 、AEB 是否参与智能驾驶时减速等等,哲伦和张骁对此一一进行了回答。
我也提出了几个问题,首先我很好奇 AEB 的识别物体大小极限在哪,比如我在路上架一个三脚架,或者我在路上遇到一个箱子,理想 L9 能不能识别并刹停。
但哲伦告诉我,我的想法一开始就不对。理想 L9 识别并触发 AEB 功能条件,并不是识别到车辆行驶路径中出现了多大的物体,而是出现了它「认识的物体」。

举个例子,当车辆识别到行进路径内出现了四轮车、两轮车、行人、侧翻车辆、水马等物体,且司机没有及时开始制动时,都会触发 AEB 主动刹车,因为车辆认为这些物体阻碍了正常行车。
再举个例子,我们自己开车的时候,如果车辆前方出现了塑料袋、树叶这样的物体,我们并不会去紧急制动,或者极速变道躲开,因为我们知道这些东西车辆就算撞上去也不会有什么影响。
但如果路上出现了一块砖头、一块木板,我们肯定会想办法制动或者躲避,同样是因为我们知道这些东西撞上去或者压过去,很有可能对车辆造成损伤。
说到这里,大家应该发现了吧?车辆是否触发 AEB 的关键在于车辆的「认知」。经过数据库模型中训练的物体,就是车辆认识的东西。而数据库模型中没有的东西,就是车辆不认识的东西。面对不认识的东西,理想选择不让车辆触发主动刹车。
为什么呢?因为在工程师的眼里,「误识别率」其实比「识别率」更加重要。试想一下如果在高速行驶的状态下触发了 AEB 功能,那会有多危险,所以 AEB 的触发边界非常重要。
现在回答一下我之前的问题,为什么路上有个箱子车辆不会主动刹车?因为在车辆眼里,这只是一个中等大小的长方体物体,物体的材料这些东西车辆是没有认知的。如果将长方体这个模型加入数据库模型,那么路上所有这个大小的长方体物体车辆都会识别并刹停,这样反而不安全。目前 AEB 的主要工作场景是规避比较极端的交通参与者,或者危害交通参与者的场景。

最后,两位也表示,对理想 L9 的各项安全功能会通过 OTA 更新不断迭代,包括后续会将激光雷达数据融合进 AEB 中、为车辆数据模型库添加更多物体等。车辆交付,只是一个开始。
而对理想安全学院来说,这也同样只是一个开始,理想方面表示未来还会将安全学院这样的活动继续进行下去。
写在最后
一天的理想安全学院结束了,但直到回到住所,我的内心却久久不能平静。
安全是什么?如何做到行车的安全?相信大家会有不同的答案。那再问个问题,大家真的做到了时时刻刻保证行车安全了吗?我本人无法给出肯定的回答。
而理想 L9 给了我们什么?是将一辆有各种辅助安全功能的车辆交付到我们手中,尽量避免了司机一时的注意力不集中可能发生的危险情况。同时理想告诉了我们,「不要完全相信它」。
「希望各位媒体老师在体验完之后,能将辅助驾驶不是自动驾驶这件事传播出去。」
在体验完侧翻车辆和水马识别项目时,教练对我们说出了这句话,而这句话是我那天印象最深的一句。固然「安全」这个关键词贯穿了整个活动,但在我眼中,「辅助」这个关键词一样贯穿了整个活动。
辅助之所以是辅助,是车辆在能力范围内帮助车上的人,保证车内人员的安全。但如果整个行驶过程、遇到极端情况全部交给车辆处理,那就意味着,司机自己放弃了「安全」,也放弃了对车内人员的安全责任。这个时候,车辆是不能替司机做决定的。
似乎从 2020 年开始,就已经出现了将「自动驾驶」写进自己的宣传话术的车企,让很多人错误地以为,自己买了这辆车以后可以让车自己开,司机可以想干什么就干什么。而现在理想率先站了出来,强调自己不是自动驾驶,而是辅助驾驶。这样的做法我是十分认可的,也是希望所有车企都能跟进的。
在看过了那么多错误使用辅助驾驶而造成的悲剧以后,我希望看完了这篇文章的你们,保持头脑的清醒,把「安全驾驶」刻进自己的心里。




